대비 감지 확률(CDP) 배경
정의에 따르면, 휘도 대비는 밝은 영역과 인접한 어두운 영역 사이의 관계를 나타냅니다. 대비는 사용되는 이미징 시스템, 관찰자의 인지, 조명, 대상과의 거리, 주변 실내 조명 등 다양한 요인에 따라 변할 수 있습니다. 이미징 시스템의 대비 요구 사항은 이미지에 기록된 전체 밀도 값 범위를 기반으로 충족되어야 합니다. 따라서 이미징 체인은 특정 확률로 신호에서 지정된 대비를 감지할 수 있도록 보장해야 합니다. IEEE p2020 자동차 영상 품질 표준 위원회 에서 개발 및 검토 중인 대비 감지 확률(CDP)은 각 대비 측정 결과를 주어진 확률을 갖는 신뢰 구간 내에서 표현할 수 있도록 합니다. (자세한 내용은 [1]의 "감지 확률: 자율 주행 차량 센서의 성능 예측" 및 [2]의 "대비 감지 확률 - 구현 및 사용 사례"를 참조하십시오.)
Imatest에서 CDP는 Weber 대비 와 Michelson 대비라는 두 가지 대비 측정 기준 중 하나를 사용하여 정의됩니다.
- 베버의 대조 이 측정 기준은 인간의 지각에 관한 베버-페히너 법칙에 기반합니다. 대비는 높은 휘도(L)와 낮은 휘도(L)의 차이를 낮은 휘도로 나눈 값입니다.
- 미켈슨 대비 이 측정 단위는 광학 분야에서 더 흔히 사용됩니다. 이는 두 휘도 값의 분산과 합 사이의 관계를 측정합니다.
Imatest의 CDP 구현은 대비를 관찰할 확률의 적분입니다.
이를 통해 다양한 경계 조건을 사용하여 CDP 동작을 조사할 수 있습니다. Weber 대비의 경우 상한이 무한대이고 Michelson 대비의 경우 1인 경계 조건을 사용하면 시스템이 장면 대비를 재현(또는 향상)할 수 있는지 조사할 수 있습니다.
이마스테 CDP
Imatest 5.2에서 CDP를 측정하려면 Imatest LED Lightbox 와 같은 백라이트 광원으로 조명되는 명암 해상도 테스트 차트가 필요합니다. 색상/톤 대화형 모듈을 탐색할 때 CDP를 시각화하고 분석하는 데 사용할 수 있는 두 가지 표시 옵션이 있습니다. 1) CDP 세부 정보 플롯 및 2) CDP 요약 플롯이며, 두 옵션 모두 색상/톤 대화형 및 색상/톤 자동 모듈에서 사용할 수 있습니다.
Imatest 5.2(또는 이후 버전)는 밝은 곳에서 어두운 곳까지 다양한 환경에서 저대비 물체를 사용하여 대비-해상도 테스트 차트를 통해 CDP 측정을 생성할 수 있으며, 이를 통해 이미징 시스템이 광범위한 톤에 대해 적절한 노출을 얻도록 합니다(아래 차트 참조).
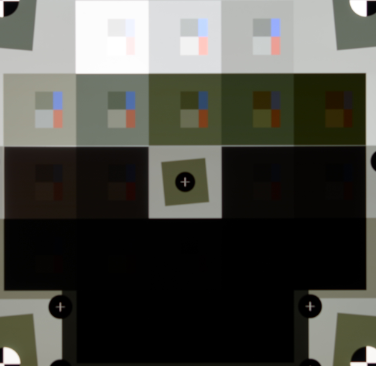
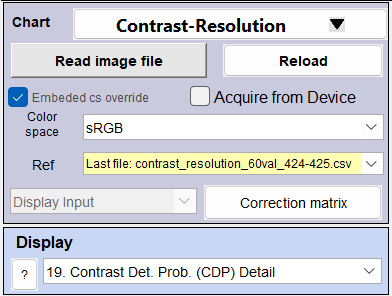
- 색상/톤 대화형 모듈을 선택하세요.
- 차트에서 드롭다운 버튼을 선택하세요.
- 회색조 차트를 클릭하세요.
- 명암비-해상도(아래 참조)를 선택하십시오.
- 각 줄에 메인 패치와 두 개의 내부 회색 패치에 대한 3가지 밀도 값이 포함된 참조 파일을 불러오세요.
CDP 표시 옵션
Imatest에서 사용할 수 있는 CDP 표시 옵션은 크게 두 가지입니다. 1) CDP 상세 보기 및 2) CDP 요약 보기입니다. 두 가지 표시 옵션에 대해서는 아래에서 자세히 설명합니다.
CDP 상세 정보 (표시 #17)
첫 번째 표시 옵션은 CDP 상세 정보이며, 색상/톤 대화형 표시 옵션에서 표시 번호 17번으로 이동하면 찾을 수 있습니다. CDP 상세 정보 플롯의 샘플 이미지는 아래와 같습니다.
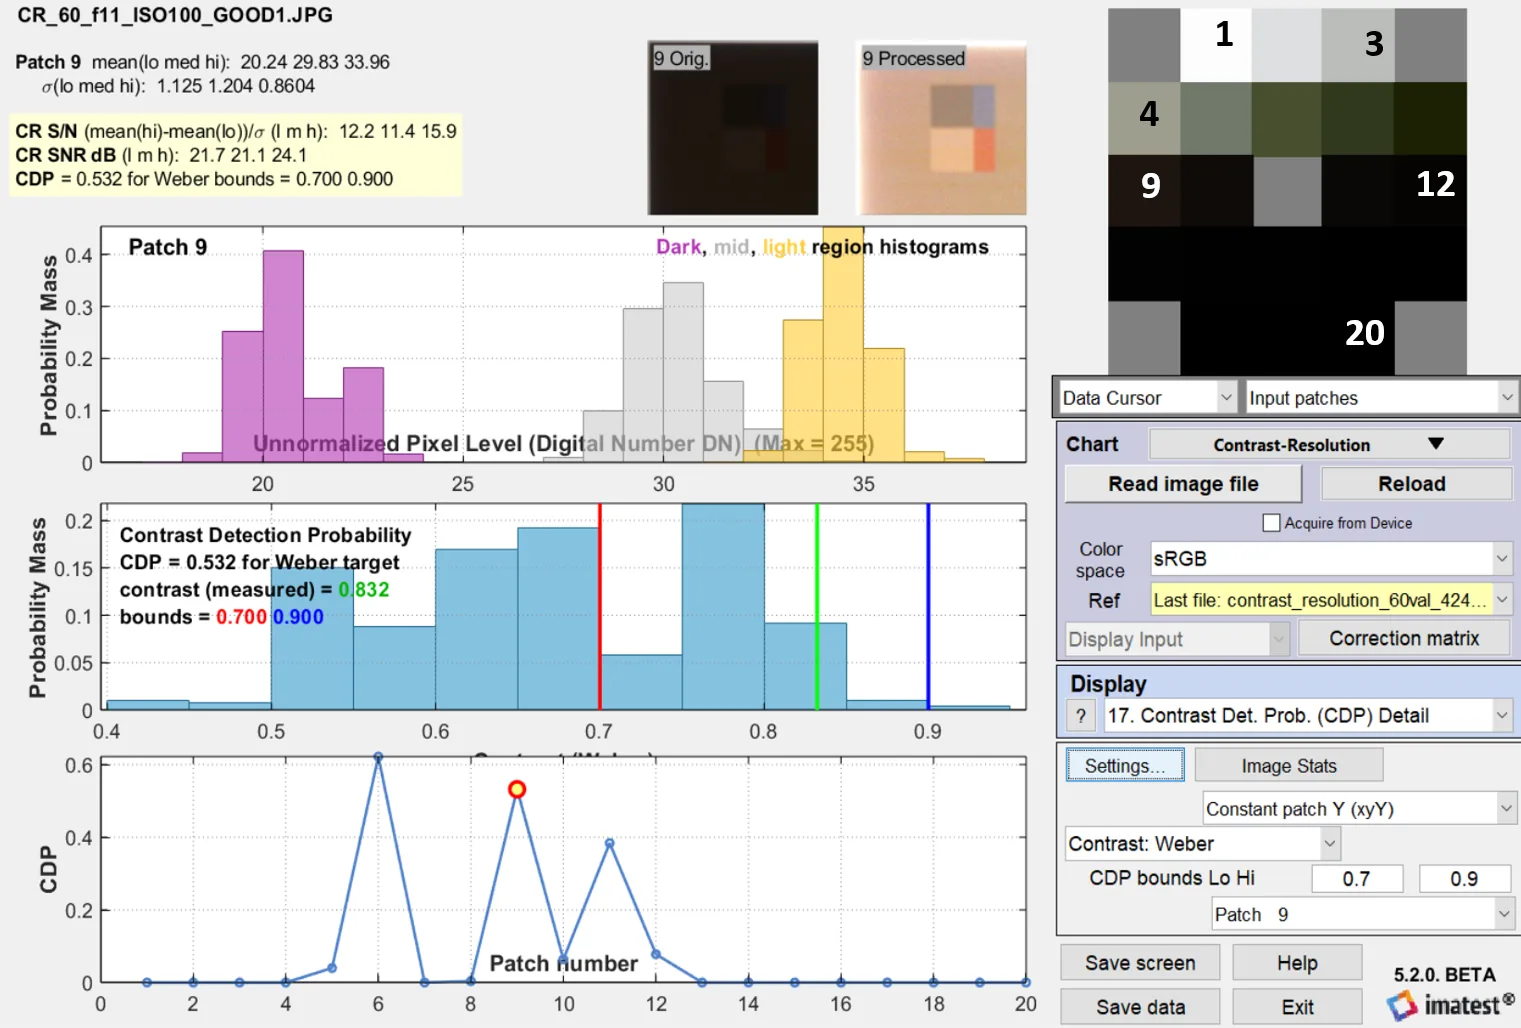
CDP 플롯을 사용하면 사용자는 명암-해상도 차트에서 각 패치를 개별적으로 시각화할 수 있습니다. 위 그림은 명암-해상도 차트에서 패치 9를 보여줍니다. 그림 오른쪽에서 명암이 웨버(Weber) 값으로 설정되어 있는 것을 확인할 수 있습니다. 사용자는 웨버 또는 미켈슨(Michelson) 명암 측정법을 사용하여 명암을 측정할 수 있습니다. 두 값은 서로 일치하도록 재조정되므로 최종 CDP 플롯 결과는 변경되지 않습니다.
Imatest CDP 측정
Imatest를 사용하면 모든 패치의 하한 및 상한을 설정하고 Cw 또는 Cm 대비를 선택할 수 있습니다. 가운데 그림의 빨간색과 파란색 선은 사용자가 지정한 "CDP 경계 Lo Hi" 매개변수에 해당합니다. 이러한 매개변수 값은 이미징 시스템의 적용 분야와 관심 패치의 대비에 따라 결정됩니다.
이러한 맥락에서, 패치 9의 대비는 0.7에서 0.9 사이로 설정되었습니다. 관련 참조 파일을 기반으로 한 차트의 대비는 0.8332(녹색선)입니다. 지정된 범위 내의 모든 대비 값을 통합하여 CDP를 정량화합니다.
CDP 상세 정보의 하위 플롯(표시 #17)
위쪽 하위 그래프는 사용자가 선택한 패치(이 경우 패치 9)의 히스토그램을 나타냅니다.
- 보라색 칸(어두운 색)은 패치 내의 검은색 영역에 해당합니다.
- 회색(중간) 영역은 패치의 배경에 해당합니다.
- 노란색(밝은색) 칸은 패치 내의 흰색 영역에 해당합니다.
x축은 패치의 DN 값을 나타내고(원하는 경우 설정에서 정규화할 수 있음), y축은 선택된 패치 내에서 해당 휘도 영역(어두움, 중간 또는 밝음)의 정규화된 확률 밀도 발생률을 나타냅니다.
가운데 그래프는 웨버 또는 미켈슨(위 그림에서는 웨버 사용) 지표의 히스토그램을 보여줍니다. x축은 웨버 또는 미켈슨 대비 값을 나타내고, y축은 해당 패치의 정규화된 확률 질량 발생률을 나타냅니다. 가운데 그래프에서 범위 내에 있는 값들을 통합하여 CDP 지표를 계산합니다. 이 과정은 대비-해상도 차트의 모든 패치에 대해 반복됩니다. 아래쪽 그래프는 각 패치의 측정된 CDP 값을 보여줍니다.
CDP 요약 (표시 #18)
아래 그림 18번은 모든 대비 해상도 패치에 대한 간략한 CDP 요약을 제공합니다.
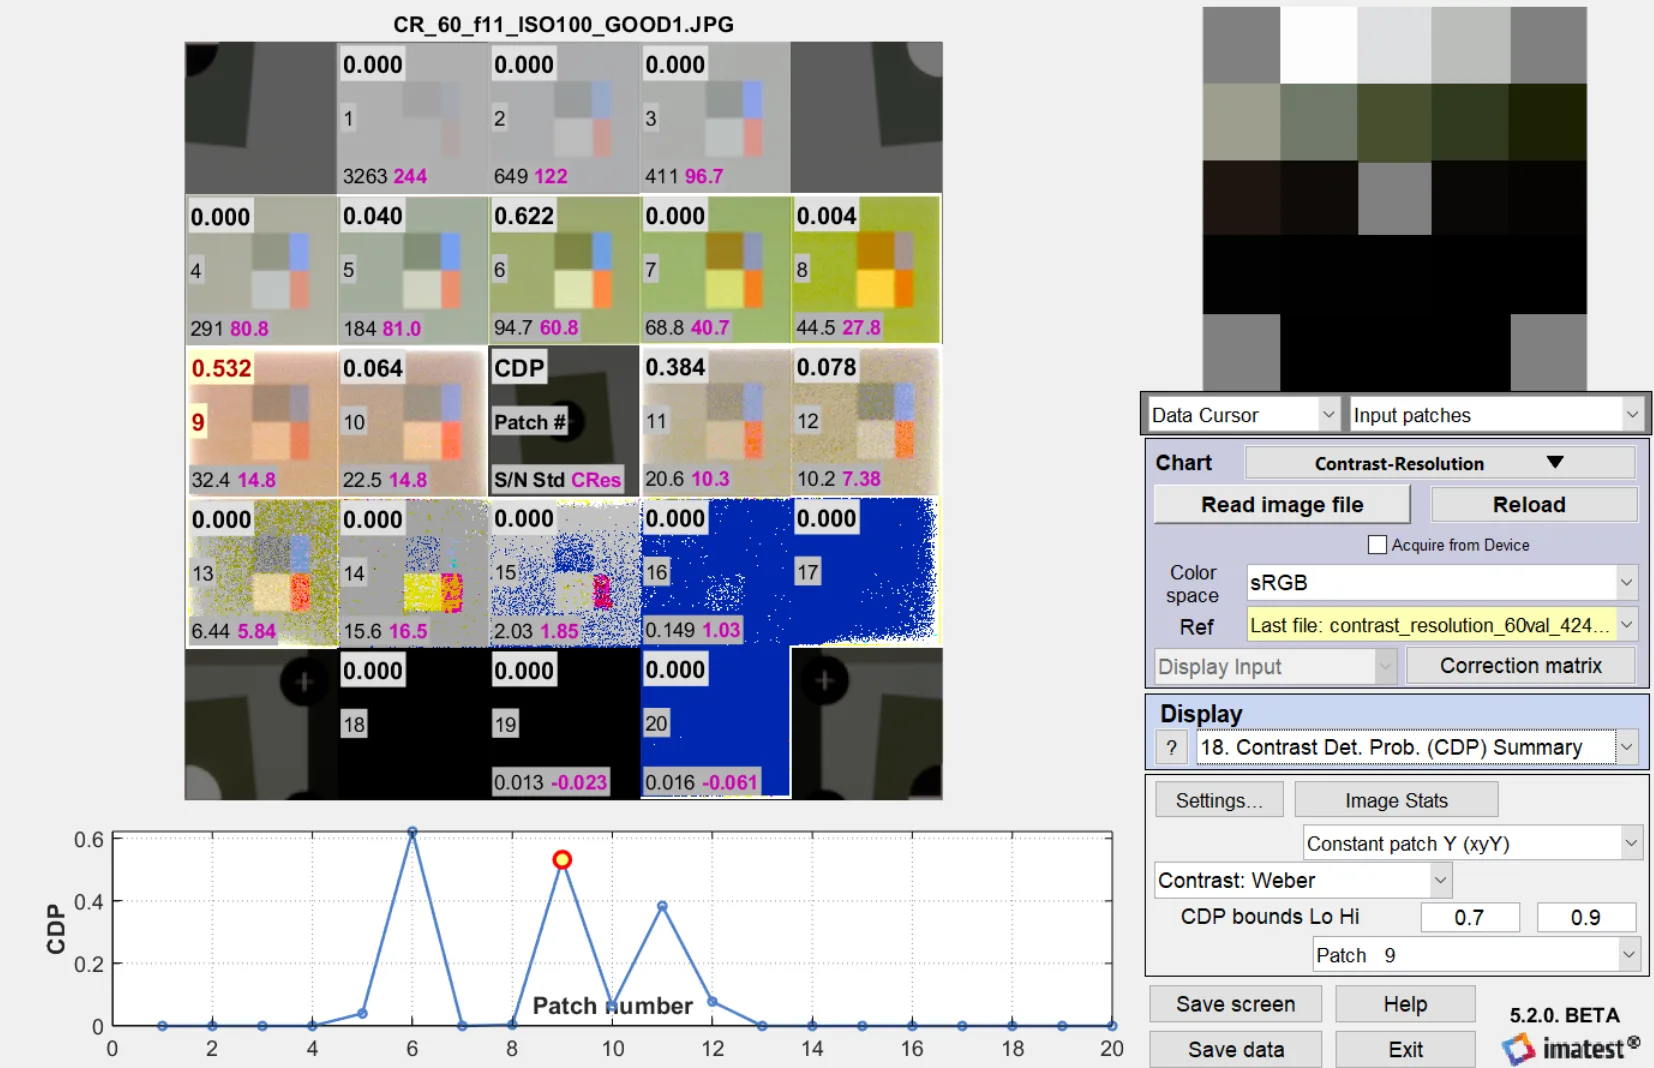
- 위쪽 값은 CDP 측정값을 나타냅니다.
- 가운데 값은 해당 패치 번호를 나타냅니다.
명암비에 대한 자세한 내용은 명암비 차트 및 분석 페이지를 참조하십시오.
JSON 출력
이 표는 20개 패치 대비 해상도 차트에 대한 각 CDP 계산 쌍을 보여줍니다.
"대비 감지 확률": [1,1,1,1,0.96,0.846,0.944,0.892,0.734,0.654,0.404,0.292,0.26,0.136,0.086,0.07,0.066,0.056,0.044,0.038],
참고 자료
- M. Geese, U. Seger, 및 A. Paolillo, "탐지 확률: 자율주행 차량 센서의 성능 예측", IS&T Electronic Imaging , Vol. 30, 2018, pp. 148-1-148-14, doi: 10.2352/issn.2470-1173.2018.17.avm-148 . ↩
- U. Artmann, M. Geese, 및 M. Gäde, "대비 검출 확률 - 구현 및 사용 사례" , IS&T Electronic Imaging , Vol. 31, 2019, pp. 30-1-30-13, doi: 10.2352/issn.2470-1173.2019.15.avm-030 . ↩