对比度检测概率 (CDP) 背景
根据定义,亮度对比度是指明亮区域与其相邻暗区域之间的关系。对比度会随多种因素而变化,例如所使用的成像系统、观察者的感知、光照、与目标的距离以及环境室内照明。成像系统的对比度要求必须基于图像上记录的总密度值范围来满足。因此,成像链必须保证能够以给定的概率在信号中检测到指定的对比度。对比度检测概率 (CDP) 由IEEE p2020 汽车图像质量标准委员会制定并即将进行审核,它允许将每个对比度测量结果表示在给定概率的置信区间内。(更多信息,请参阅《检测概率:自动驾驶车辆传感器的性能预测》 [1]和《对比度检测概率 - 实现和用例》 [2] 。)
Imatest 中的 CDP 由两种对比度指标之一定义——韦伯对比度和米歇尔森对比度:
- 韦伯对比该指标基于韦伯-费希纳关于人类感知的定律。对比度测量的是高亮度与低亮度之差(L)除以低亮度值:
- 迈克尔逊对比该指标在光学领域更为常见。它衡量的是色散与两个亮度之和之间的关系:
Imatest 对 CDP 的实现是观察到对比的概率的积分。
这使得我们可以研究不同边界条件下的CDP行为。例如,当Weber对比度的上限为无穷大或Michelson对比度的上限为1时,我们可以研究系统是否能够复制(或增强)场景对比度。
Imatest CDP
在 Imatest 5.2 中进行 CDP 测量需要使用由背光光源(例如Imatest LED 灯箱)照射的对比度分辨率测试图。在“颜色/色调交互式”模块中,有两种显示选项可用于可视化和分析 CDP:1) CDP 详细信息图和 2) CDP 汇总图,这两种选项在“颜色/色调交互式”和“颜色/色调自动”模块中均可用。
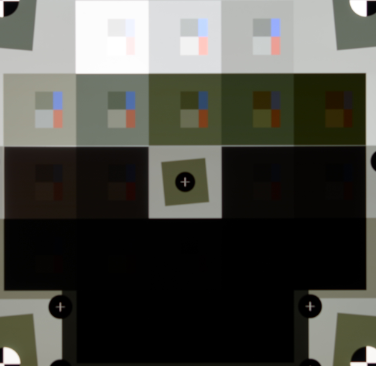
Imatest 5.2(或更高版本)可以使用对比度分辨率测试图表,通过在从明亮到黑暗的各种环境中拍摄低对比度物体来生成 CDP 测量值,从而挑战成像系统,使其获得各种色调的适当曝光(见下图)。
- 选择颜色/色调交互式模块。
- 在“图表”中选择下拉按钮。
- 点击灰度图表。
- 选择对比度-分辨率(见下文)。
- 加载参考文件,其中包含每个色块(主色块和两个内部灰色色块)的 3 个密度,每行一个。
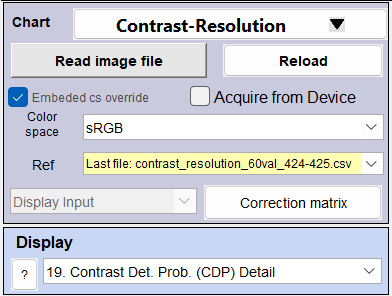
CDP 显示选项
Imatest 中提供了两种主要的 CDP 显示选项:1) CDP 详细信息和 2) CDP 摘要。以下将分别介绍这两种显示选项。
CDP 详情(显示#17)
第一个显示选项是 CDP 详细信息,可通过在颜色/色调交互式显示选项中导航至“显示#17”找到。CDP 详细信息图的示例图像如下所示。
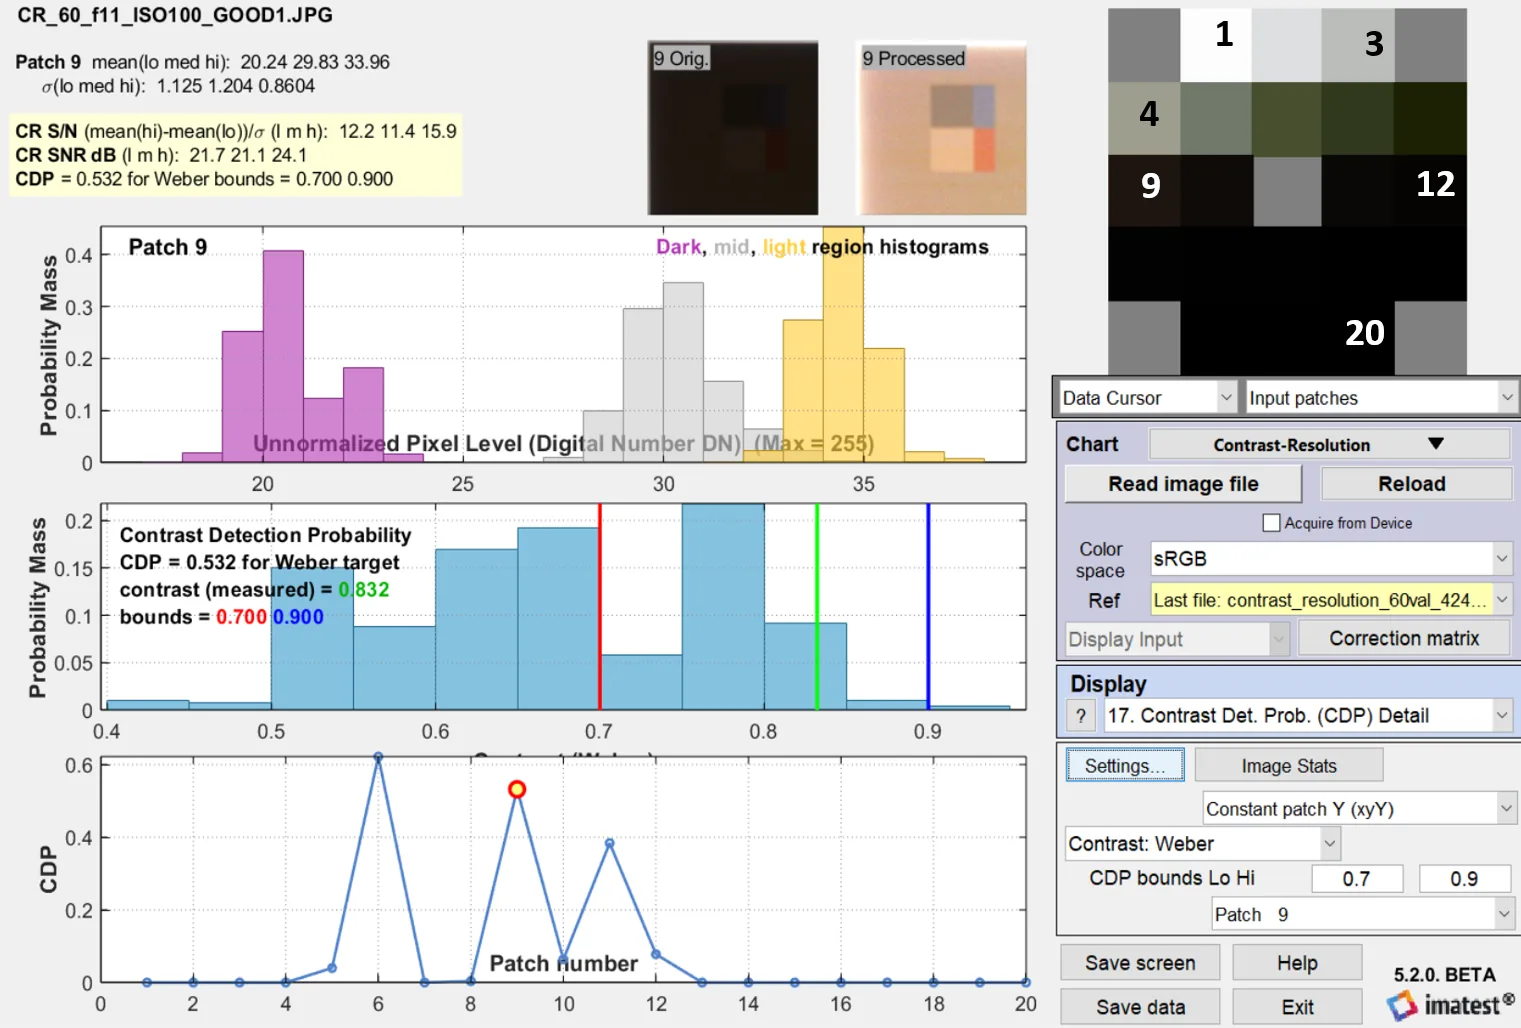
CDP 图允许用户分别可视化对比度-分辨率图中的每个图像块。上图显示的是给定对比度-分辨率图中的第 9 个图像块。请注意,上图右侧的对比度设置为韦伯对比度。用户可以使用韦伯对比度或迈克尔逊对比度来测量对比度。这两个值都会被重新缩放以彼此匹配;这样,最终的 CDP 图结果就不会改变。
Imatest CDP 测量
Imatest 允许用户设置所有图像块的对比度上下限,并选择 Cw 或 Cm 对比度。中间子图中的红线和蓝线分别对应于用户指定的“CDP bounds Lo Hi”参数。参数值取决于成像系统的应用以及目标图像块的对比度。
在此背景下,补丁 9 的对比度设定在 0.7 到 0.9 之间。基于相关参考文件的图表对比度为 0.8332(绿线)。然后将指定范围内的所有对比度值进行积分,以量化 CDP。
CDP 详细信息子图(显示#17)
上图为用户选择的色块(本例中为色块 9)的直方图:
- 紫色方格(深色)对应于色块内的黑色区域。
- 灰色(中间)色块对应于色块的背景。
- 黄色(浅色)区域对应于色块内的白色区域。
x 轴表示色块的 DN 值(如果需要,可以在设置中进行归一化),y 轴表示所选色块内相应亮度区域(暗、中或亮)的归一化概率质量出现次数。
中间的子图显示了韦伯或迈克尔逊(上图使用的是韦伯)对比度指标的直方图。x 轴表示韦伯或迈克尔逊对比度值。y 轴表示相应图像块的归一化概率质量出现频率。中间图中位于相应范围内的值会被积分,然后计算 CDP 指标。此过程针对对比度-分辨率图中的每个图像块重复进行。底部的子图显示了每个图像块的测量 CDP 值。
CDP摘要(显示#18)
如下所示的显示器#18 提供了所有对比度分辨率块的简要 CDP 摘要。
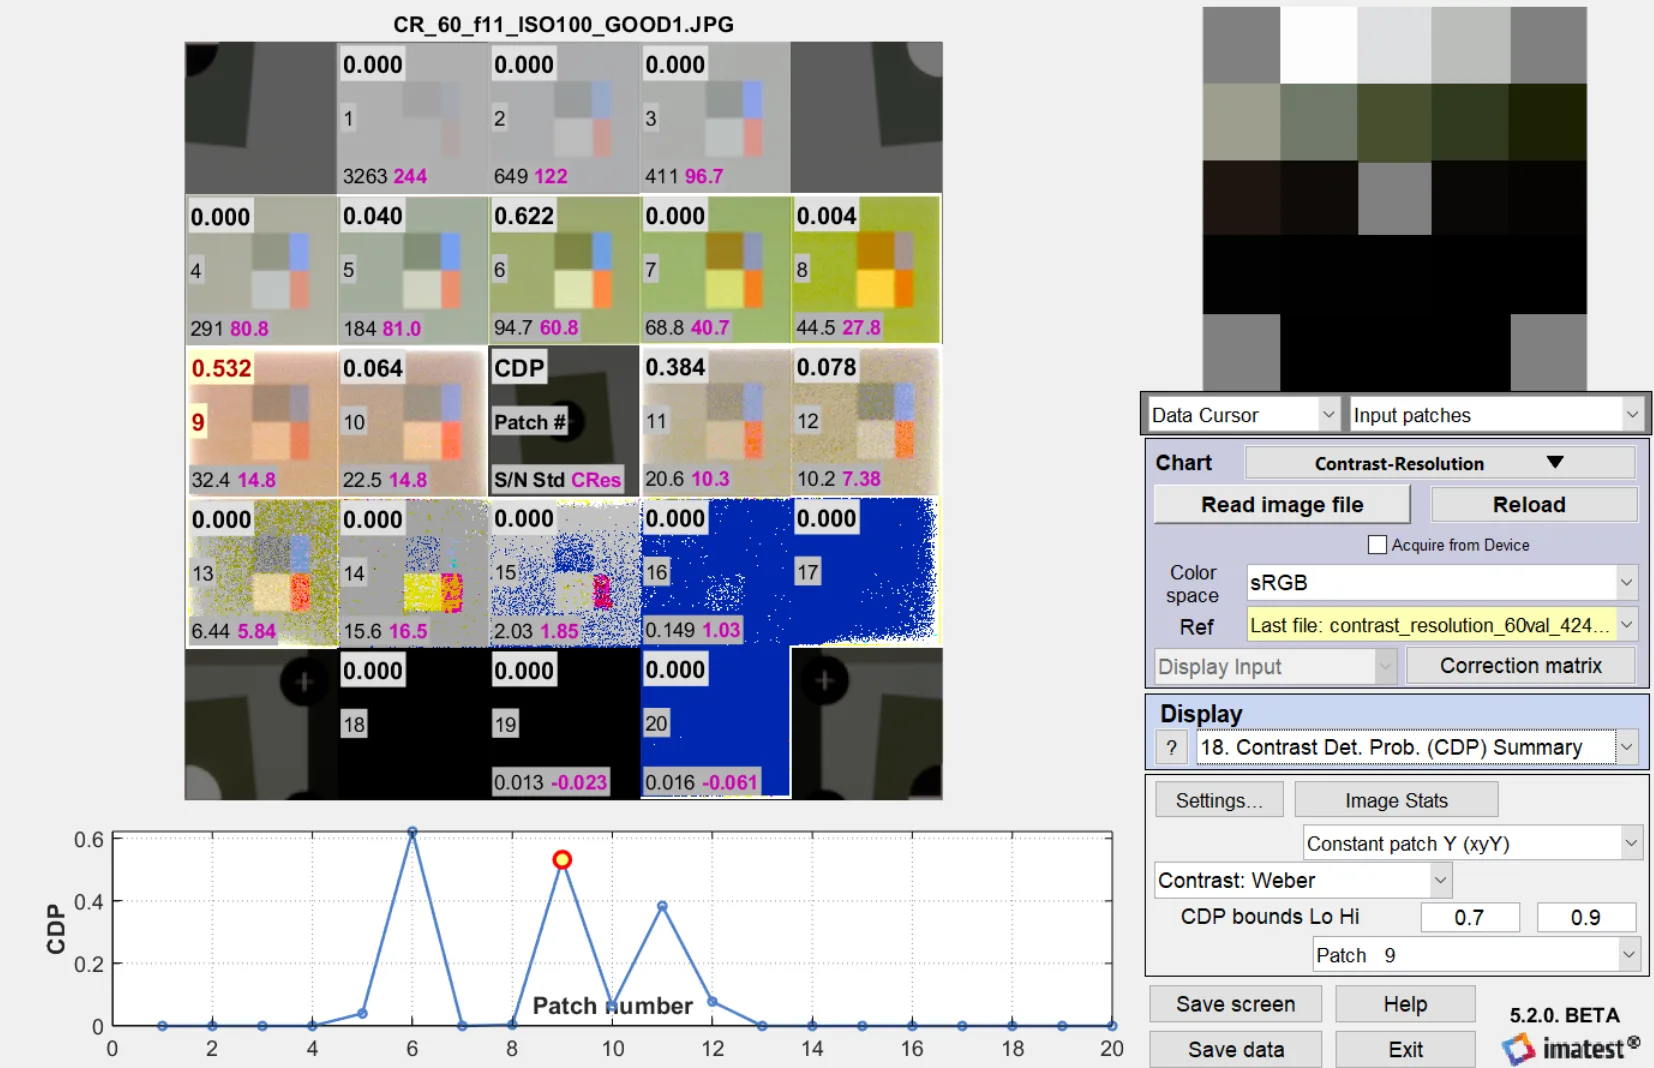
- 顶部数值显示的是 CDP 测量值。
- 中间的值显示对应的补丁编号。
有关对比度分辨率的更多信息,请参阅我们的对比度分辨率图表和分析页面。
JSON 输出
下图显示了 20 格对比度分辨率图表中每对 CDP 计算结果:
"对比度检测概率": [1,1,1,1,0.96,0.846,0.944,0.892,0.734,0.654,0.404,0.292,0.26,0.136,0.086,0.07,0.066,0.056,0.044,0.038],
参考
- M. Geese、U. Seger 和 A. Paolillo, “检测概率:自动驾驶车辆传感器的性能预测”,载于《IS&T 电子成像会议论文集》 ,第 30 卷,2018 年,第 148-1 至 148-14 页, doi:10.2352/issn.2470-1173.2018.17.avm-148 。
- U. Artmann、M. Geese 和 M. Gäde, “对比度检测概率——实现和用例”,载于《IS&T 电子成像会议论文集》 ,第 31 卷,2019 年,第 30-1 至 30-13 页, doi:10.2352/issn.2470-1173.2019.15.avm- 030。↩