對比度偵測機率 (CDP) 背景
根據定義,亮度對比度是指明亮區域與其相鄰暗區域之間的關係。對比度會隨多種因素而變化,例如所使用的成像系統、觀察者的感知、光照、與目標的距離以及環境室內照明。成像系統的對比度要求必須基於影像上記錄的總密度值範圍來滿足。因此,成像鏈必須保證能夠以給定的機率在訊號中檢測到指定的對比。對比度檢測機率 (CDP) 由IEEE p2020 汽車影像品質標準委員會制定並即將進行審核,它允許將每個對比度測量結果表示在給定機率的置信區間內。 (更多信息,請參閱《檢測機率:自動駕駛車輛感測器的性能預測》 [1]和《對比度檢測機率 - 實現和用例》 [2] 。)
Imatest 中的 CDP 由兩種對比指標之一定義—韋伯對比和米歇爾森對比:
- 韋伯對比這個指標是基於韋伯-費希納關於人類感知的定律。對比測量的是高亮度與低亮度之差(L)除以低亮度值:
- 邁克爾遜對比此指標在光學領域較為常見。它衡量的是色散與兩個亮度總和之間的關係:
Imatest 對 CDP 的實現是觀察到對比的機率的積分。
這使得我們可以研究不同邊界條件下的CDP行為。例如,當Weber對比度的上限為無限大或Michelson對比的上限為1時,我們可以研究系統是否能夠複製(或增強)場景對比。
Imatest CDP
在 Imatest 5.2 中進行 CDP 測量需要使用由背光光源(例如Imatest LED 燈箱)照射的對比解析度測試圖。在「顏色/色調互動式」模組中,有兩種顯示選項可用於視覺化和分析 CDP:1) CDP 詳細資訊圖表和 2) CDP 匯總圖,這兩種選項可在「顏色/色調互動式」和「顏色/色調自動」模組中可用。
Imatest 5.2(或更高版本)可以使用對比度解析度測試圖表,透過在從明亮到黑暗的各種環境中拍攝低對比度物體來產生 CDP 測量值,從而挑戰成像系統,使其獲得各種色調的適當曝光(見下圖)。
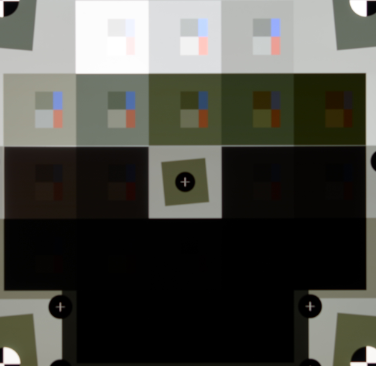
- 選擇顏色/色調互動模組。
- 在“圖表”中選擇下拉按鈕。
- 點擊灰階圖表。
- 選擇對比度-分辨率(見下文)。
- 載入參考文件,其中包含每個色塊(主色塊和兩個內部灰色色塊)的 3 個密度,每行一個。
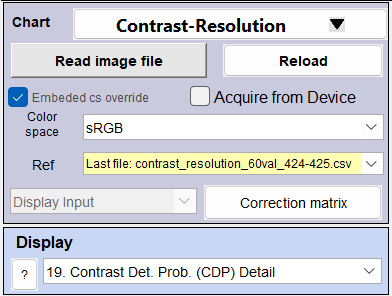
CDP 顯示選項
Imatest 中提供了兩種主要的 CDP 顯示選項:1) CDP 詳細資訊和 2) CDP 摘要。以下將分別介紹這兩種顯示選項。
CDP 詳情(顯示#17)
第一個顯示選項是 CDP 詳細信息,可透過在顏色/色調互動式顯示選項中導航至「顯示#17」找到。 CDP 詳細資訊圖表的範例圖像如下所示。
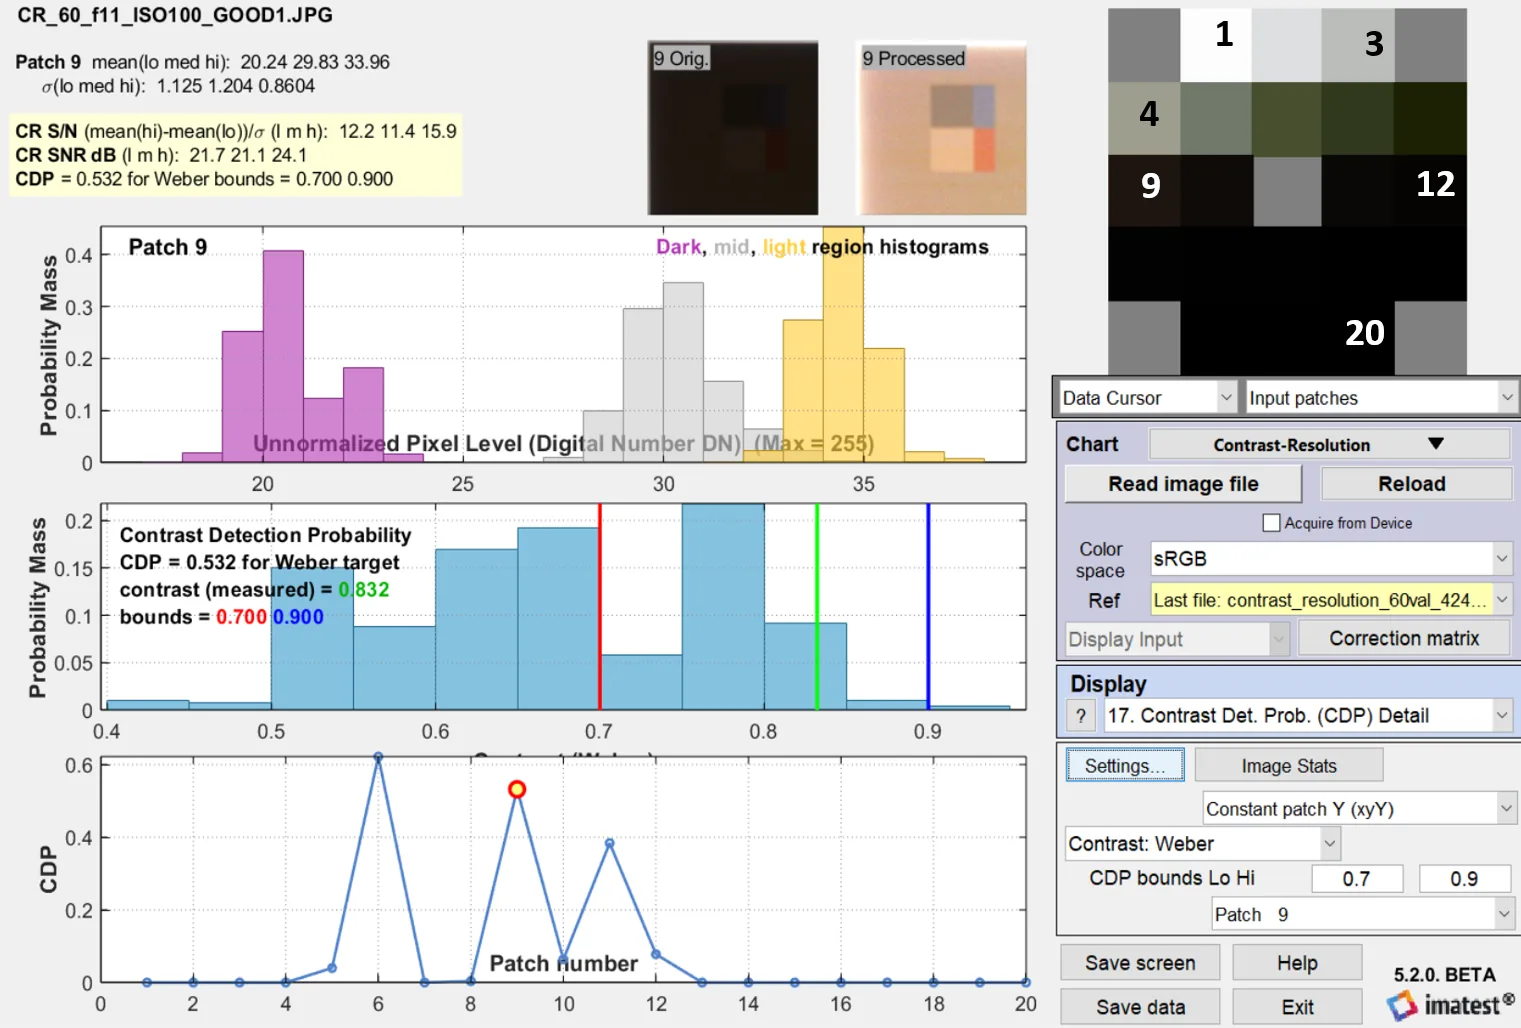
CDP 圖允許使用者分別視覺化對比度-解析度圖中的每個影像區塊。上圖顯示的是給定對比度-解析度圖中的第 9 個影像區塊。請注意,上圖右側的對比度設定為韋伯對比度。使用者可以使用韋伯對比度或邁克爾遜對比度來測量對比度。這兩個值都會被重新縮放以彼此匹配;這樣,最終的 CDP 圖結果就不會改變。
Imatest CDP 測量
Imatest 讓使用者設定所有影像區塊的對比度上下限,並選擇 Cw 或 Cm 對比。中間子圖中的紅線和藍線分別對應於使用者指定的「CDP bounds Lo Hi」參數。參數值取決於成像系統的應用以及目標影像區塊的對比度。
在此背景下,補丁 9 的對比設定在 0.7 到 0.9 之間。基於相關參考文件的圖表對比為 0.8332(綠線)。然後將指定範圍內的所有對比度值進行積分,以量化 CDP。
CDP 詳細資料子圖(顯示#17)
上圖為使用者選擇的色塊(本例為色塊 9)的直方圖:
- 紫色方格(深色)對應於色塊內的黑色區域。
- 灰色(中)色塊對應於色塊的背景。
- 黃色(淺色)區域對應於色塊內的白色區域。
x 軸表示色塊的 DN 值(如果需要,可以在設定中進行歸一化),y 軸表示所選色塊內對應亮度區域(暗、中或亮)的歸一化機率品質出現次數。
中間的子圖顯示了韋伯或邁克爾遜(上圖使用的是韋伯)對比指標的直方圖。 x 軸表示韋伯或邁克爾遜對比值。 y 軸表示對應影像區塊的歸一化機率質量出現頻率。中間圖中位於對應範圍內的值會被積分,然後計算 CDP 指標。此過程針對對比度-解析度圖中的每個影像區塊重複進行。底部的子圖顯示了每個影像區塊的測量 CDP 值。
CDP摘要(顯示#18)
如下所示的顯示器#18 提供了所有對比度解析度區塊的簡要 CDP 摘要。
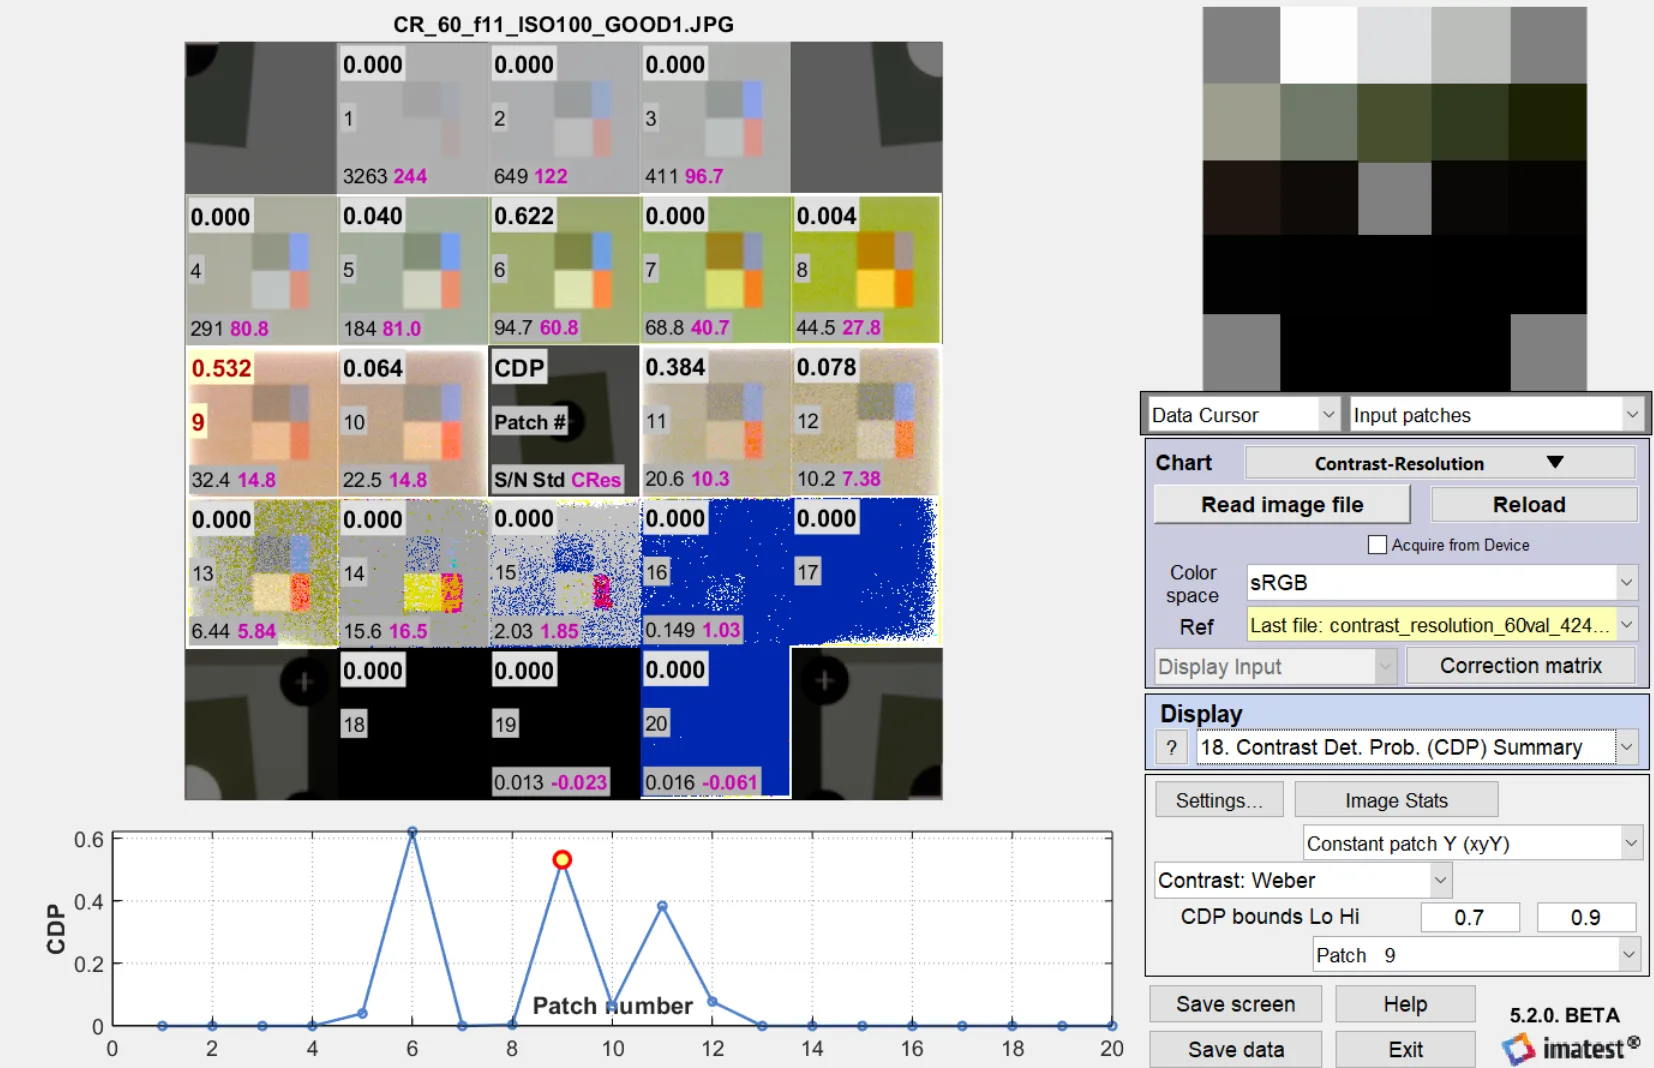
- 頂部數值顯示的是 CDP 測量值。
- 中間的值顯示對應的補丁編號。
有關對比度分辨率的更多信息,請參閱我們的對比度分辨率圖表和分析頁面。
JSON 輸出
下圖顯示了 20 格對比解析度圖表中每對 CDP 計算結果:
"對比檢測機率": [1,1,1,1,0.96,0.846,0.944,0.892,0.734,0.654,0.404,0.292,0.26,0.136,0.086,0.07,0066,0.
參考
- M. Geese、U. Seger 和 A. Paolillo, “檢測機率:自動駕駛車輛感測器的性能預測”,載於《IS&T 電子成像會議論文集》 ,第 30 卷,2018 年,第 148-1 至 148-14 頁, doi:10.2352/issnav.247018.18.018 .
- U. Artmann、M. Geese 和 M. Gäde, “對比度檢測機率——實現和用例”,載於《IS&T 電子成像會議論文集》 ,第 31 卷,2019 年,第 30-1 至 30-13 頁, doi:10.2352/issn.2470-1173.50173.19.5 . ↩