包括色度、视觉噪声以及几种类型的动态范围计算
图像传感器噪声——测量与建模——使用原始文件进行图像传感器动态范围和 Simatest 分析 使用色彩/色调交互式分析——对色彩和灰度测试图表进行交互式分析 使用颜色/色调自动功能——固定(可批量处理)分析颜色和灰度测试图 动态范围– 概述,并提供指向 Imatest 计算动态范围的模块的链接。 ISP/相机模拟器(Simatest) ——图像信号处理/相机模拟器。使用颜色/色调原始图像分析的结果。 摄影图像中的噪声——基础介绍 颜色校正矩阵 (CCM)计算一个矩阵(通常为 3×3),用于校正图像颜色(通常来自 RAW 图像)。 |
读取原始图像,对Simatest仿真中的图像传感器噪声进行建模,并计算动态范围
已移至 图像传感器噪声——测量与建模
本页介绍了几种类型的图像噪声和信噪比 (SNR) 测量,可以使用以下Imatest模块进行测量。
- 颜色/色调设置— Imatest的交互式模块,用于测量大多数常用的颜色和灰度图表,
- 颜色/色调自动设置——颜色/色调设置的批量操作非交互式版本,以及
- eSFR ISO — Imatest的用于分析 ISO 12233:2017 边缘 SFR (eSFR) 图表的模块
测量包括
- 标准像素(数字)噪声和信噪比,
- 色度噪声,
- ISO 15739 和 CPIQ 视觉噪声,
- Imatest动态范围,以及
- ISO 15739 信噪比和动态范围。
- 请注意,图像传感器的固有噪声和信噪比(源自原始图像,并包含可在相机/ISP 模拟器程序Simatest中使用的图像传感器噪声模型)已移至新页面“ 图像传感器噪声 - 测量和建模” 。
这些测量中使用了两种类型的灰度图。
- 反射性强,色块足够大以获得良好的噪声统计数据,例如 24 色块的 X-Rite Colorchecker 色卡或ISO 12233:2017-2023 Edge SFR 色卡中心附近的圆形灰阶色卡,或者
- 更好的选择 是透射式动态范围图表,例如Imatest 36 色动态范围测试图表,其音调范围比反射式图表更大。
介绍
噪声是由多种原因引起的测量信号的不必要变化,例如电子电路中的热量、入射到图像传感器上的光子等等。
它通常被建模为高斯随机过程,但来自光子的噪声,称为光子散粒噪声,是一个泊松过程(其统计特性在10次出现以上的均值上与高斯分布非常相似)。高斯过程基于正态分布,其概率分布函数为
平均值μ和标准差σ 。
噪声测量通常指的是RMS(均方根)噪声,它相当于信号S的标准偏差σ 。
RMS 噪声 = N RMS = σ ( S ) ,其中σ表示标准差。
S可以是以下几个通道中的任何一个信号:R、G、B、Y(亮度),或衍生通道,例如 RY 或 BY(两者都用于色度噪声)或 L*、a*、b* 等。
校正非均匀光照下色块中的噪声 由于用于测量噪声的样品区域可能光照不均匀,导致测得的噪声值N增加,而这种增加实际上并非由随机噪声引起,因此Imatest计算结果可能与噪声= σ ( S )公式略有偏差。为了解决这个问题,我们分别在 x 和 y 方向上对平均信号值进行二阶拟合,然后在计算噪声之前从信号中减去这些二阶拟合值。因此,Imatest 噪声测量值可能略低于标准偏差。 |
信噪比 (SNR) 通常比噪声本身更有用。它可以表示为简单的比值 (SNR = S/N),也可以用分贝表示 (SNR(dB) = 20 log 10 (S/N) (电气工程师熟悉的公式)。在数码相机中,噪声来源于多种因素。
- 固定噪声(传感器暗电流噪声和热(电阻)噪声),
- 光子散粒噪声,其大小随撞击像素的平均光子数的平方根而增加。
- 暗信号不均匀性(DSNU)是由单个像素灵敏度的变化引起的,
- 光响应不均匀性(PRNU)是由单个像素中晶体管增益的差异引起的,并随光照强度线性增加。
可以从原始(完全未处理的)图像中测量传感器噪声和动态范围,如“从原始图像中测量图像传感器噪声”中所述。
设置
可以从支持详细噪声测量的模块打开噪声和视觉噪声设置窗口。
- 在“颜色/色调设置”中,点击“设置” ,然后点击“视觉噪点设置”。(“视觉噪点设置”窗口包含多个噪点设置,而不仅仅是视觉噪点。)
- 在“颜色/色调自动”设置中,单击“颜色/色调自动”图表区域中的“设置”按钮,然后按“噪声和视觉噪声”设置按钮。某些设置也可在“颜色/色调自动”设置窗口中找到,其部分内容如下所示。
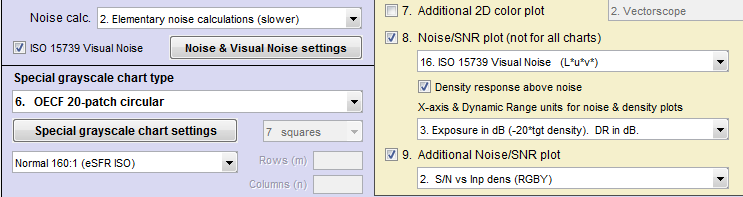
- 从eSFR ISO (通过Rescharts或eSFR ISO Setup运行)中,单击“更多设置”按钮,然后单击左侧的“噪声设置”按钮,或者单击“设置”下拉菜单,然后选择“噪声和视觉噪声设置”……
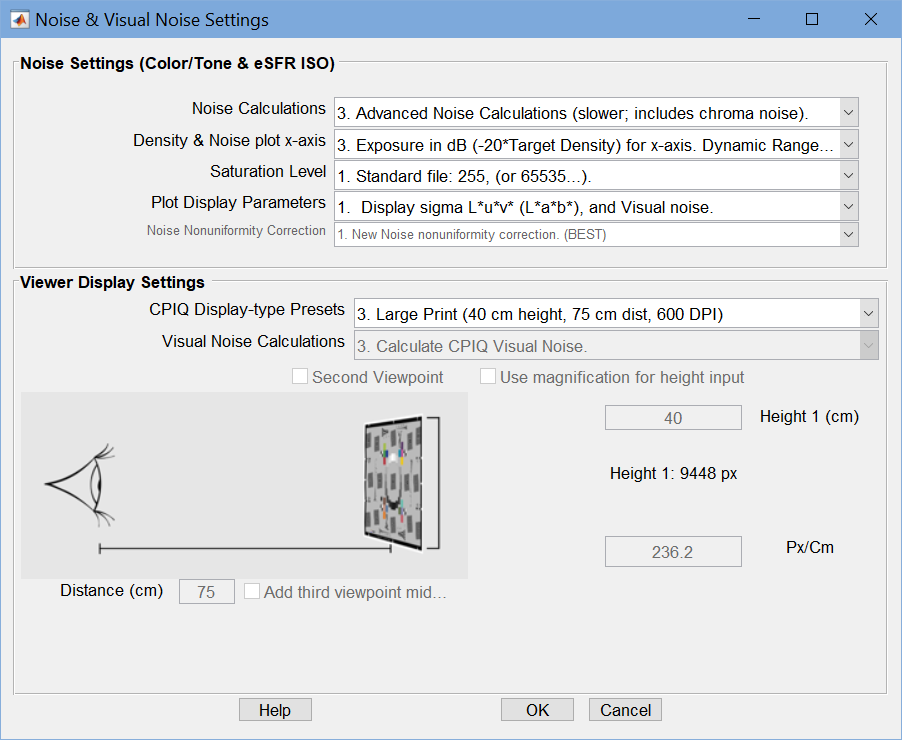
噪声和视觉噪声设置窗口
噪声计算允许您在计算细节和速度之间进行权衡。选项有:
| 1. 无(非视觉)噪声计算(最快) | 不需要噪音时请使用此设置。 |
| 2. 基本噪声计算(速度较慢) | 包括下表中的噪声类型 1-3 和 10-15。 |
| 3. 高级噪声计算(速度较慢;包含色度噪声) | 包括下表中的噪声类型 4-9(色度和 CIELAB)。 |
密度和噪声图的 x 轴,允许您选择噪声图的 x 轴。选项包括:
| X轴 | 动态范围单位 |
| 1. 对数暴露量(-目标密度)。 | 电动汽车。 |
| 2.勒克斯(入射勒克斯/10^密度)。 | 电动汽车。 |
| 3. 暴露量(dB)(-20×目标密度)。 | 德贝特。 |
| 4. 日志曝光。 | 密度单位 |
| 5. 光圈值(EV) | EV(光圈值) |
| 6. 20 Log 10 (像素级(数字 DN)) | 分贝 |
| 7 像素级(数字 DN)线性 | 分贝 |
饱和度级别——对于大多数去马赛克文件,建议使用标准设置。对于大多数原始文件,手动输入即可。详情请参见下拉菜单。
| 标准文件(255(或 65535 ...) | 对于大多数去马赛克文件 |
| ITU-R 建议 601 (BT. 601) 234 | 对于指定的视频格式 |
| 检测到的最大斑块样本 | (很少使用) |
| 手动输入的饱和度 | 常用于原始文件。请在此窗口之外设置。详细信息请参见“图像传感器噪声...饱和度级别”。 |
绘图显示参数——仅用于显示噪声。选择 sigma(噪声)显示的详细信息。
噪声不均匀性校正——强烈建议采用新的计算方法。另一种方法是不进行不均匀性校正,这种方法在极少数情况下可能有助于与外部计算结果进行比较。
查看器显示设置
CPIQ 显示类型预设 — 1. “无”允许您设置显示高度(厘米)、显示像素/厘米和距离(厘米)。其他选项是这些设置的预设值。
- 无(手动设置,假设打印分辨率为 600 DPI)
- 小字说明
- 大字印刷
- 电脑显示器
- 4.5英寸手机
- 30英寸4K超高清电视
视觉噪声计算——选择视觉噪声计算,该计算速度可能较慢。
- 无视觉噪声计算
- 计算 ISO 15739 视觉噪声
- 计算CPIQ视觉噪声
- 计算 ISO、CPIQ 和可见光噪声
噪声显示
| 颜色/色调设置 | 点击位于“设置”按钮右侧、 “噪声/SNR”复选框下方的噪声显示选项中的“11. 噪声分析(并非所有图表都适用)” 。 |
| 颜色/色调自动 | 打开“设置”窗口(可从 Imatest 主窗口打开,也可在“颜色/色调”测试期间打开),然后选择右侧的“图 8”和/或“图9 ”。(是的, “颜色/色调”测试允许显示两个噪声图,因为选项很多。) |
| eSFR ISO (源自Rescharts) 或eSFR ISO 设置) | 在“显示” (右侧)下选择16. 噪声。噪声图(仅限 eSFR ISO)在eSFR ISO 自动模式下可用。 |
共有 27 种不同的噪声图。除 10-12 号设置外,所有测量均仅针对灰度图像块。设置 10-12 适用于所有图像块(包括彩色图像块);这些设置对于分析原始图像中的图像传感器噪声尤为重要。
| N | 测量 | * | 描述 |
| 1. | 噪声与输入密度(RGB)噪声以像素或最大像素级百分比表示 | 2. | 简单的噪声或信噪比,源自像素级的标准差(σ)。 |
| 2. | 信号/噪声 (S/N) 与输入密度 (RGBY)亮度(Y 通道)用于 S。 | ||
| 3. | SNR (dB) 与输入密度 (RGBY) SNR (dB) = 20 log 10 (S/N)。 | ||
| 4. | 色度噪声与输入密度 | 3. | 行业标准色度噪声 |
| 5. | 色度信噪比与输入密度的关系 | ||
| 6. | 色度信噪比(dB)与输入密度的关系 | ||
| 7. | CIELAB (L*a*b*)噪声 | 3. | 实验性的:由于 CIELAB 在感知上大致均匀,因此似乎很有道理,但尚未获得行业认可。 |
| 8. | CIELAB (L*a*b*) 信噪比 | ||
| 9. | CIELAB (L*a*b*) 信噪比 (dB) | ||
| 10. | 噪声与像素(所有色块) | 2. | 用于表征图像传感器噪声。参见“原始图像中的图像传感器噪声” 。对处理后的 RGB 图像不太适用。 |
| 11. | 信噪比与像素(所有色块) | ||
| 12. | 信噪比(dB)与像素(所有图像块)的关系 | ||
| 13. | F 值(场景参考)噪声,包括动态范围结果。 | 2. | 用于动态范围计算 |
| 14. | 光圈(场景参考)信噪比,包括动态范围结果。 | ||
| 15. | F 值(场景参考)信噪比(dB),包括动态范围结果。 | ||
| 16. | ISO 15739 视觉噪声与输入密度 (L*u*v*) | 五、 | 符合ISO 15739:2013标准。包括观察条件。 |
| 17. | ISO 15739 视觉信噪比与输入密度 (L*u*v*) | ||
| 18. | ISO 15739 视觉信噪比 (dB) 与输入密度 (L*u*v*) 的关系 | ||
| 19. | ISO 15739 噪声和动态范围 | 2. | 也符合ISO 15739:2013标准。完全不受视觉噪声的影响。 |
| 20. | ISO 15739 信噪比 (S/N) 和动态范围 | ||
| 21. | ISO 15739 信噪比 (SNR),单位为分贝 (dB) | ||
| 22. | CPIQ 视觉噪声与输入密度 (L*a*b*) | 五、 | 出自IEEE CPIQ P1858 ™ (手机相机图像质量)规范。参见Imatest CPIQ 2016支持。 |
| 23. | CPIQ视觉信噪比与输入密度(L*a*b*)的关系 | ||
| 24. | CPIQ 视觉信噪比 (dB) 与输入密度 (L*a*b*) 的关系 | ||
| 25 | YUV噪声 | 3. | |
| 26 | YUV序列号 | ||
| 27 | YUV 信噪比 (dB) |
[ *注:2、3:噪声计算必须至少设置为 2 = 基本或 3 = 高级;
V. 必须勾选 ISO 15739 视觉噪声复选框。
这是X-Rite Colorchecker JPEG图像的典型噪声结果。图中显示的是灰度块(底部一行)的归一化噪声。
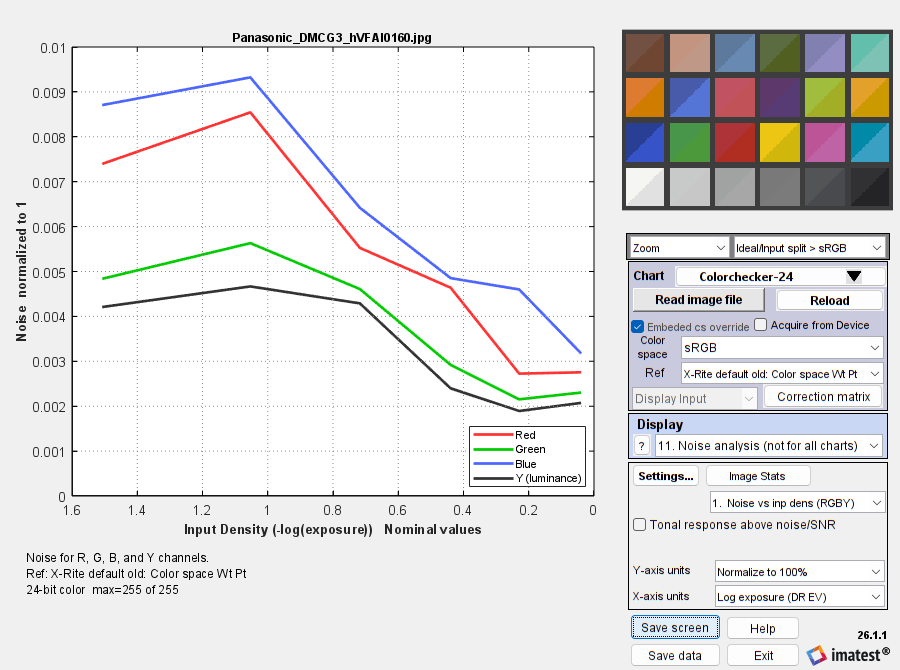
松下GF1,ISO 400
此图显示了灰度色块(Colorchecker 色块位于底部一行)R、G、B 和 Y(亮度)通道的噪声,单位为最大像素值的百分比。11. 在“显示”区域中选择“噪声图” ,然后在“显示”下方选择图表的详细信息(噪声测量值和单位)。(噪声下拉菜单中提供了 27 种图表选项供您选择。)
按钮下方的复选框允许您在噪声(或信噪比或信噪比(dB))图上方显示色调响应(像素对数与输入密度的关系)。下图是 Imatest 36 色动态范围图表的 JPEG 图像结果。
动态范围及其测量方法在动态范围页面上有非常详细的描述。
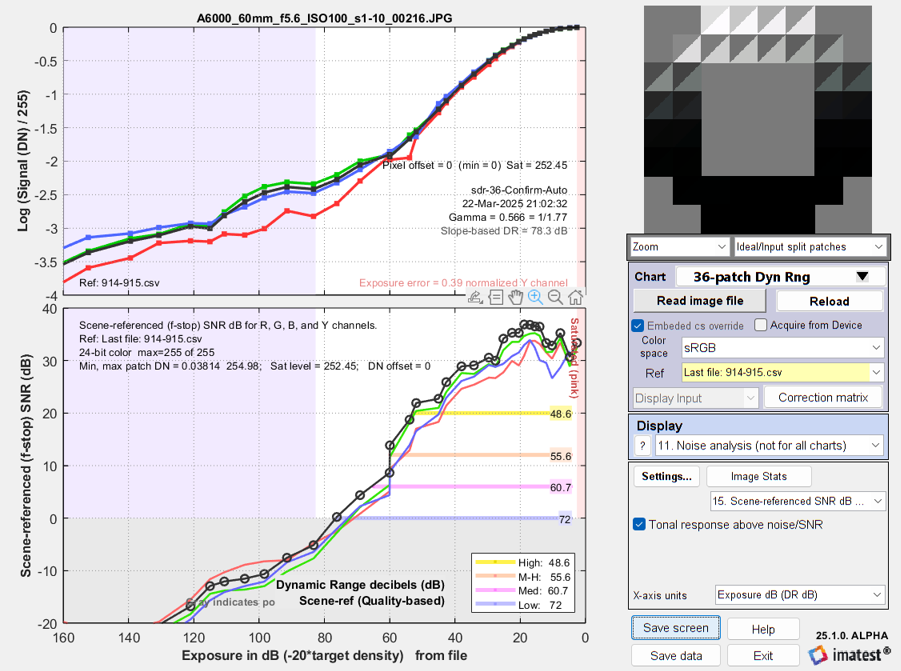
R、G、B 和 Y 通道。索尼 A6000,ISO 100。
由于右侧存在明显的“肩部”(低对比度区域),这张JPEG图像的动态范围似乎偏高。无论是否经过去马赛克处理,RAW图像中都不存在这种肩部现象。
Imatest 动态范围
动态范围 (DR) 是指相机能够保持良好图像质量(通常用信噪比 SNR 来表示)和对比度的色调范围。它可以用光圈值来衡量,光圈值相当于曝光补偿值 (EV)(相差两倍),也可以用分贝 (dB) 或密度单位来衡量,其中 1 个密度单位 = 3.322 光圈值 = 20dB。
动态范围页面对此有非常详细的描述。
Imatest 有几种动态范围计算方法,这里进行了交叉引用。
| 单个透射图表图像的动态范围。 | 颜色/色调 | 由于反射式色卡的色调范围不足,因此需要使用透射式色卡,例如 Imatest 36 色动态范围色卡或HDR 色卡。 |
| 多张(不同曝光)图像的动态范围 | 动态范围模块 | 使用不同曝光图像的色彩/色调阶梯图的 CSV 输出文件。通常与反射式色卡配合使用,但也可用于透射式色卡。 |
| ISO 15739 动态范围(基于密度≈2的色块) | 颜色/色调, eSFR ISO | 从密度≈2的单个色块推断动态范围。 |
| 原始图像传感器动态范围及特性 | 颜色/色调 | 图像传感器噪声在原始图像中有详细描述。建议使用色调范围≥3的透射式测试卡。 |
在“色彩/色调(交互式或自动)”模式下,动态范围(基于场景参考噪声或信噪比)定义为(原始场景中)一个密度范围,在该范围内,以光圈值(f-stop,信噪比 SNR 的倒数)衡量的场景参考均方根噪声保持在指定的最大值以下,且对比度足够。噪声越低(信噪比越高,信噪比是光圈值噪声的倒数),图像质量越好。信噪比在最暗的区域往往最差。Imatest 会计算几个最低信噪比级别的动态范围,从 10(20 dB;高图像质量)到 1(0 dB;低图像质量)。
信噪比 (SNR) = 1 对应的动态范围最接近 ISO 噪声测量标准[1]第 6.3 节中 ISO 动态范围测量的预期目标。由于 Imatest 测量与 ISO 15739 在一些细节上存在差异,因此结果接近但不完全相同。它们可以在下文所述的 ISO 15739 SNR 图中进行比较。
变速器步进图
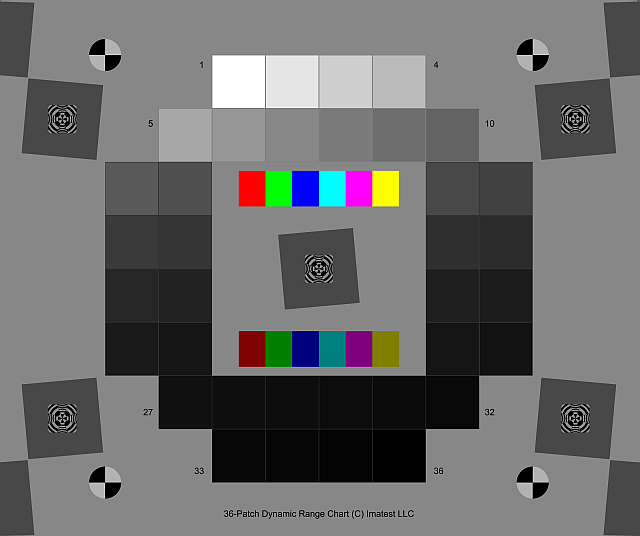
动态范围页面列出了几个传输步进图。本页重点介绍推荐的Imatest 36 色动态范围图。这些图表有多种变体,在明亮区域的密度步进约为 0.1,最大密度分别约为 3.6、6 和 8.2。
近乎圆形的色块排列方式可确保光线衰减(渐晕)对结果的影响最小。需要提供包含实际密度的 CSV 或 CGATS 参考文件(每张色卡均附带一个单独测量的密度文件)。色卡在 8x10 英寸彩色胶片上的有效区域为 7.75x9.25 英寸。
它还包含中心和角落的倾斜边缘,对比度为 4:1,用于测量 MTF。边缘的 MTF50 ≥ 16 周期/毫米,比最好的喷墨测试图高出约 3 倍。定位标记使区域选择更加便捷,并且在“颜色/色调”模式下提供全自动区域检测功能。中性灰色背景有助于确保测试图在自动曝光相机中曝光良好(相比之下,黑色背景的测试图有时会严重过曝)。此外,还提供更深的背景和遮罩。
如果拥有多张手动曝光照片,可以使用单层 36 色块动态范围图表配合动态范围后处理器来测量大于 11 档光圈的动态范围。但我们通常不建议这样做,因为这种方法无法测量眩光(光晕或杂散光)的重要影响。
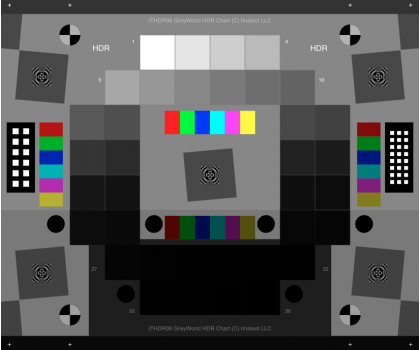 Imatest 36色高动态范围 (HDR) 图表
此图表采用高精度LVT胶片记录工艺制作,以实现最高的密度范围、最低的噪点和最精细的细节。右侧的HDR图表在底部14个色块上增加了一到两层额外的图层。
灯箱
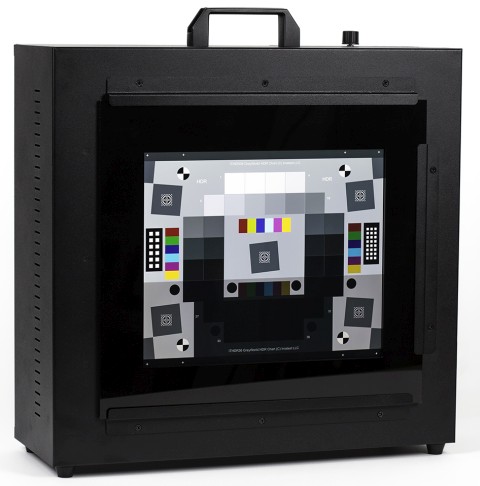 你需要一个能够均匀照亮传输阶跃图的灯箱。大多数情况下,9x12英寸的尺寸就足够了。避免选择超薄或“迷你”型号,因为它们的照明可能不够均匀。我们的灯箱产品线会定期更新。
典型的Imatest LED 灯箱(如图右所示),Imatest 灯箱具有以下几个特点。
- 照明高度均匀。
- 高品质光谱响应。您可以选择色温,通常为 3100K、4100K、5100K、5500K 和 6500K,显色指数 (CRI) 为 97。提供 850nm 和 940nm 的近红外通道。该设备配备多通道混合模式,因此您可以混合不同通道,从而获得连续的色温范围。
- 强度可通过硬件旋钮、WIFI 或 USB 进行调节,范围从 30 勒克斯到 10,000 勒克斯:范围超过 300:1,使其适用于从接近日光到极暗光线的测量。
要测量动态范围,请阅读有关动态范围的详细说明,其概要如下。
- 将图表放在灯箱上——或任何均匀漫射光源下。务必遮挡灯箱向图表外部照射的直射光:杂散光会降低测量的动态范围,应尽量避免。
- 在暗室中拍摄图表。确保没有任何杂散光线照射到目标正面,否则会影响拍摄结果。图表周围环境应尽可能保持黑暗,以最大程度地减少眩光。
- 图表无需完全适应框架。
- 使用相机的直方图确定使图表中最亮区域饱和的最小曝光量。过度曝光(或曝光不足)会减少有效区域的数量。最亮区域的相对像素值应至少为 0.98(像素值 250 或 255);否则,将无法检测到相机的全部动态范围。如果最亮区域低于此值,并且选择了透射率图表,则会发出动态范围警告。
- 按照“使用颜色/色调交互式”或“使用颜色/色调自动”中的说明拍摄图表。
动态范围是指像素值达到最大值(24 位色彩,最大值为 255,因此 98% 的像素值区域为 250)的区域与满足测量标准的最暗区域之间的密度差,该值通过插值估算得出。此测量的重复性优于 1/4 档光圈。
Imatest 动态范围测试结果
以下是使用LibRraw将 Panasonic G3(一款像素间距为 3.75 微米的微型四分之三相机)在 ISO 160 下从 RAW 格式转换而来的结果,设置如下:去马赛克:普通 RAW 转换(去马赛克),输出伽玛: 2.2,白平衡:相机,输出色彩空间: 48 位,质量:默认。
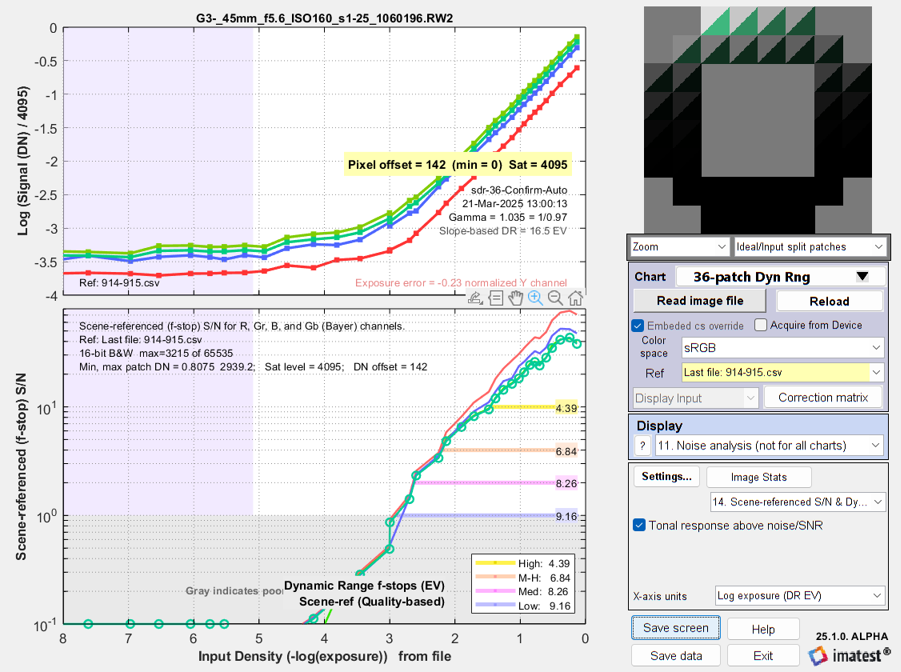
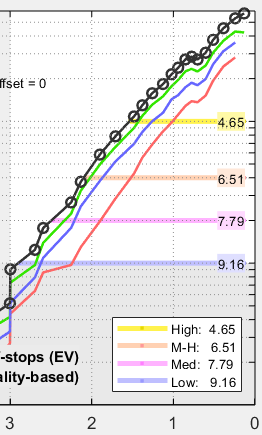
去马赛克。动态
射程几乎相同
低画质级别(场景参考信噪比 = 1)下的动态范围为 9.16 档光圈,高画质级别(信噪比 = 10)下则降至 4.39 档光圈。24 位原始转换后的结果不变。
响应曲线的形状很大程度上取决于转换软件的设置。下图是同一曝光条件下,相机内保存为 JPEG 文件的图像。请注意,转换曲线截然不同:它在亮部有一个“肩部”,这通过降低亮部饱和(“过曝”)的倾向来提高图像质量。动态范围的提升得益于软件降噪( LibRaw转换中没有此功能)。
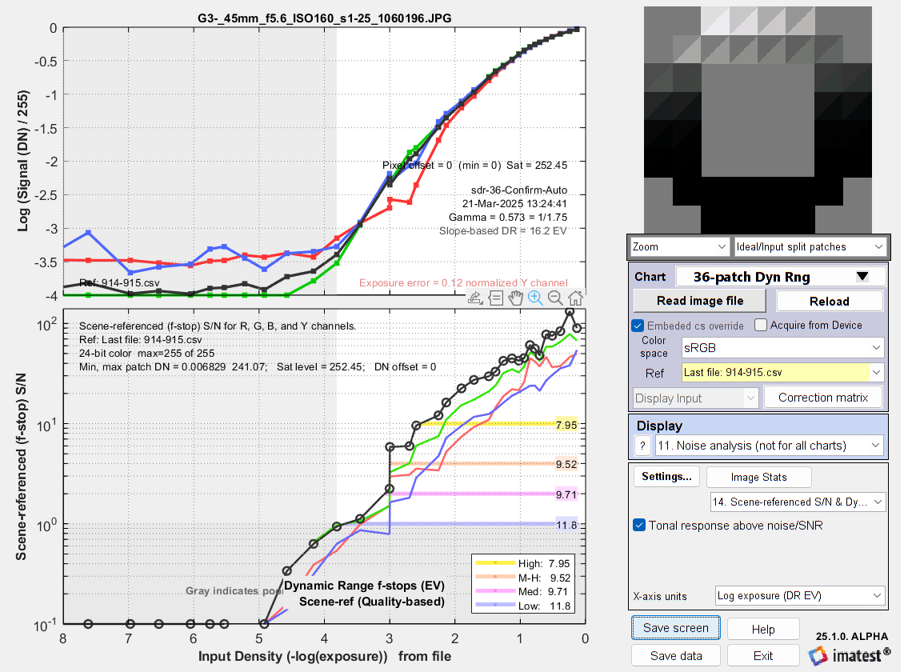
软件降噪技术提高了动态范围。
显示区域和设置窗口中提供了多种选项,用于选择 x 轴和 y 轴单位。要将动态范围从光圈值转换为分贝 (dB)(传感器数据手册中通常给出的测量值),请将光圈值对应的动态范围乘以 6.02 (20 log 10 (2))。低质量(光圈噪声 = 1;信噪比 = 1)的动态范围与数据手册中的数值最为接近。由于镜头光晕和其他因素的影响,测得的动态范围通常低于传感器标称的动态范围。
高光区域出现明显的肩部(即过渡曲线斜率降至接近于零或趋于平缓的区域)表明高光区域的对比度有所损失。肩部的存在可能具有一些画面优势:它可以减少高光“过曝”。
基于质量的动态范围计算受限于高光区域传递曲线的斜率。传递曲线的肩部区域(斜率小于 0.05,接近于零)对基于质量的动态范围没有贡献。在采用基于质量的动态范围值的噪声分析显示中,这表现为饱和区域与高/中/中/低质量等级条之间的间隙,如下图所示。
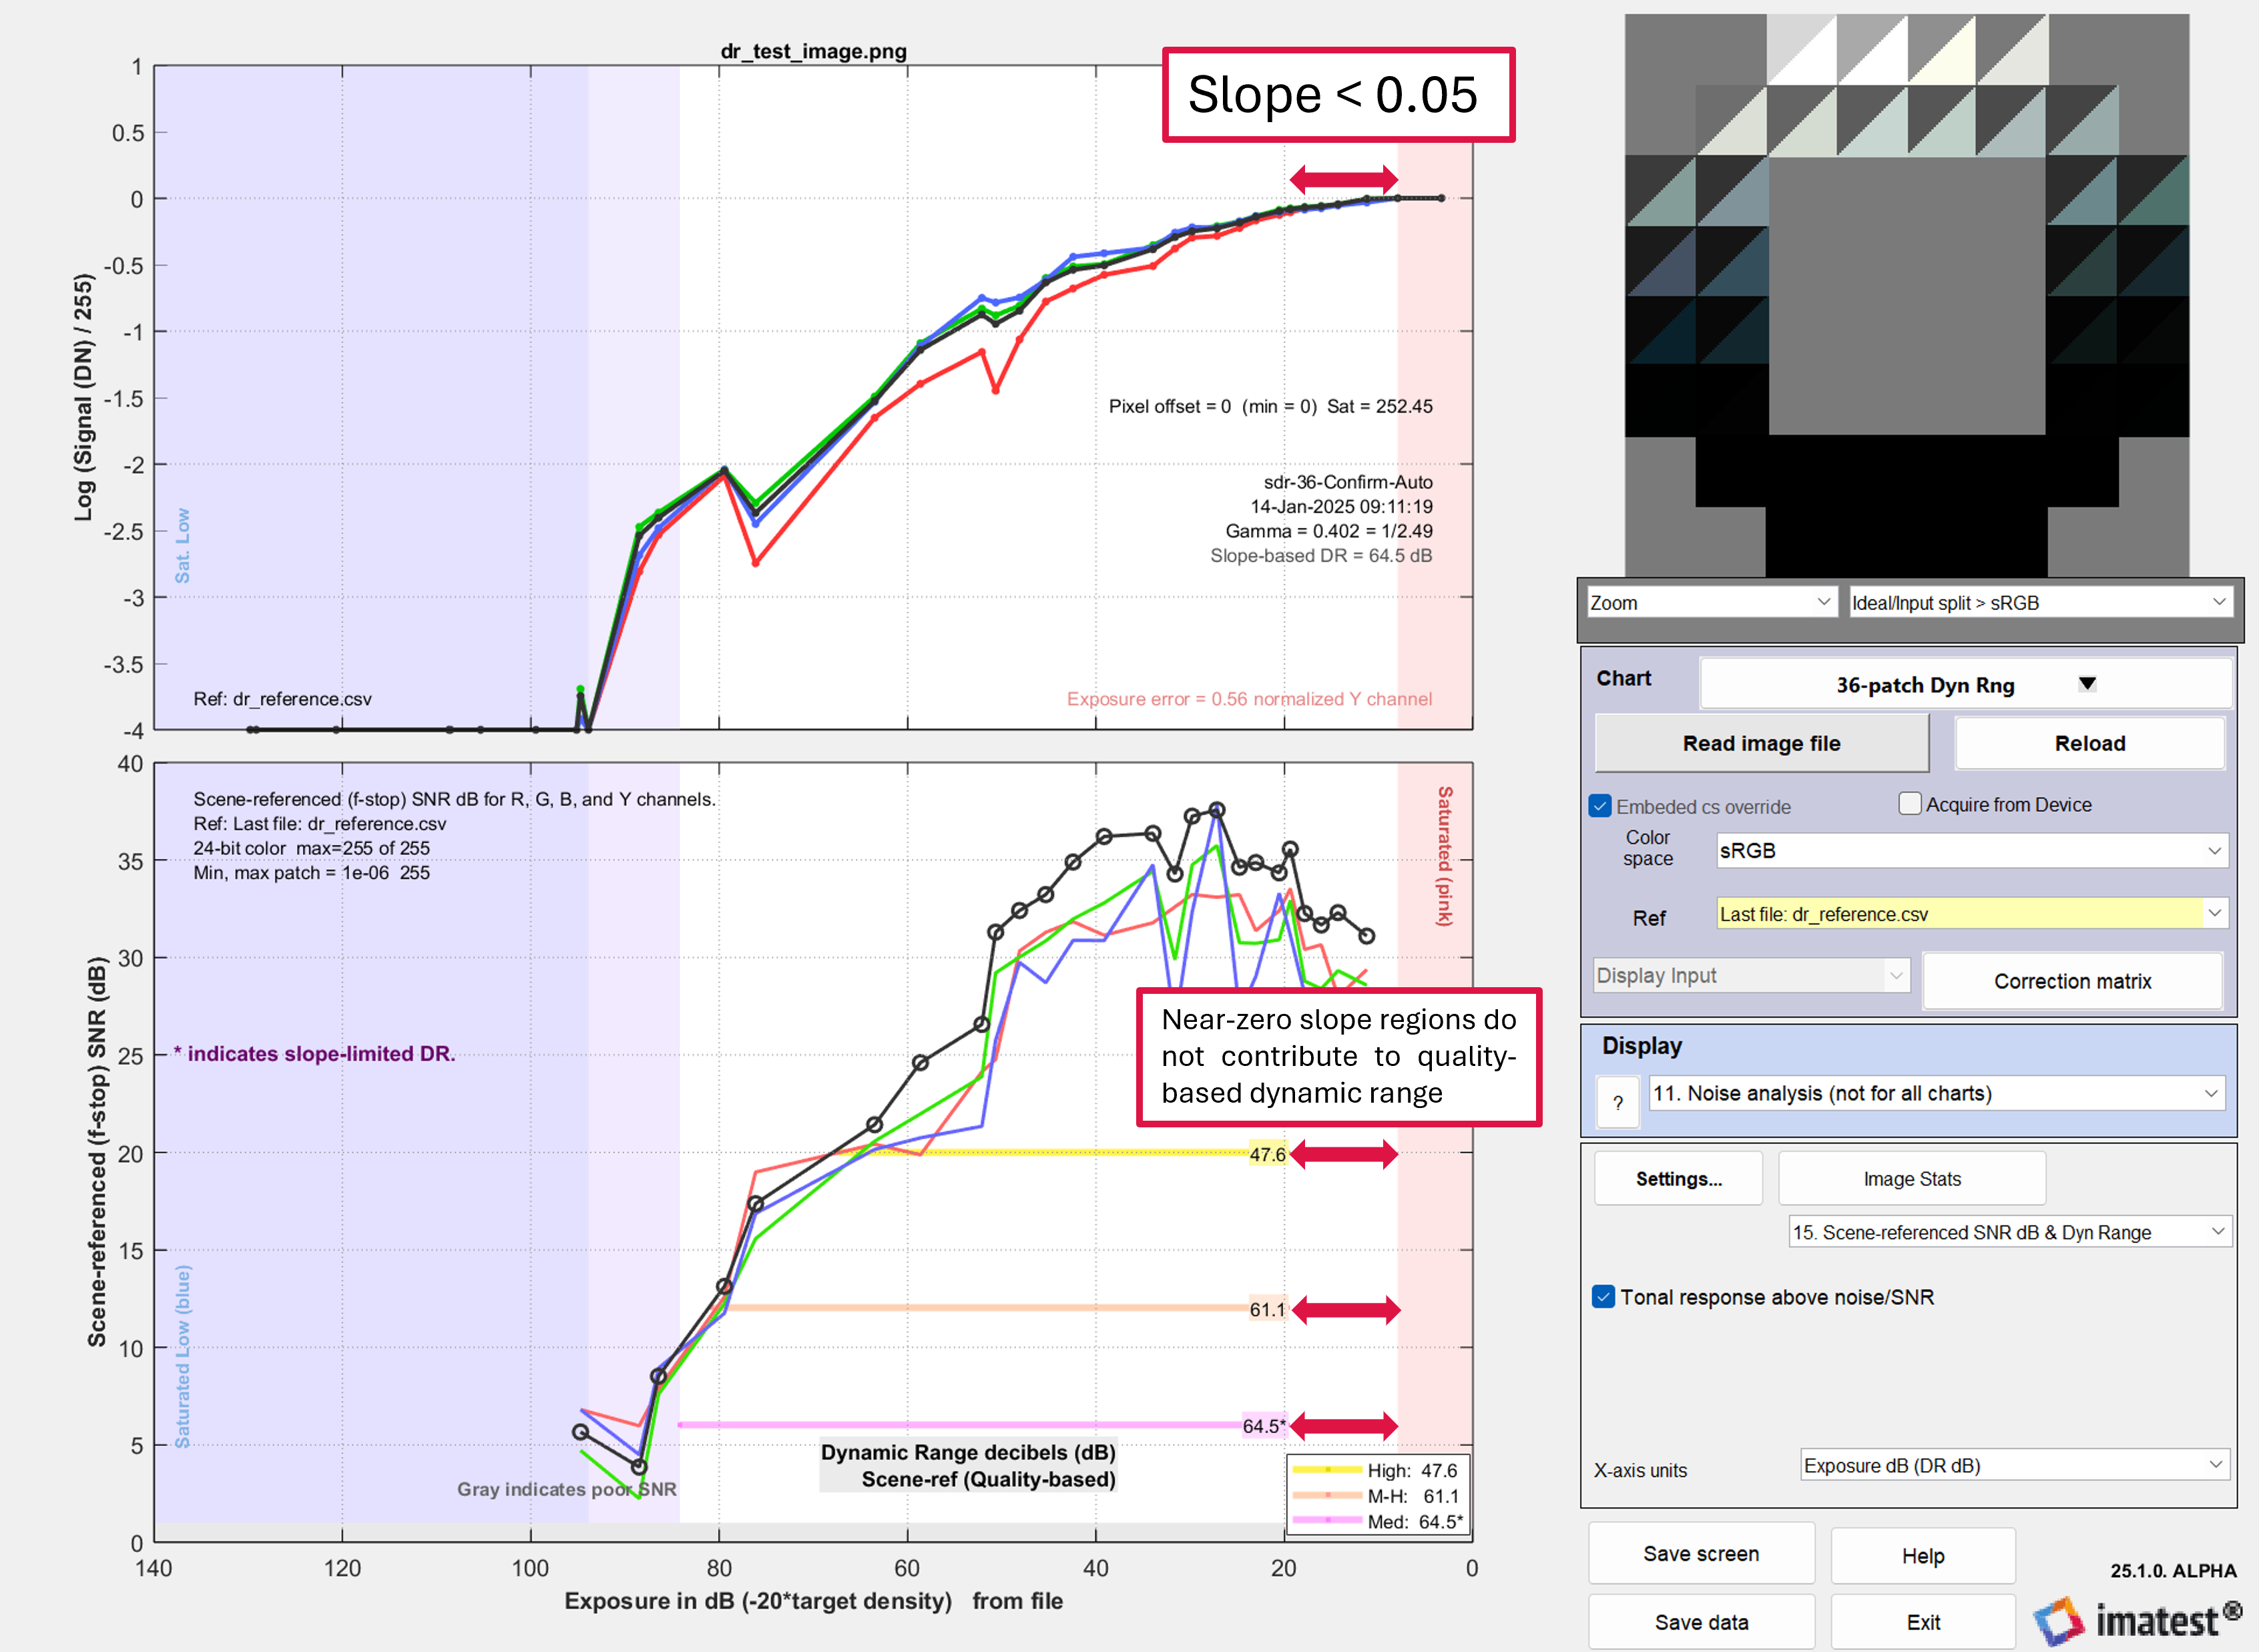
因此,它们对动态范围没有贡献。
图像传感器(RAW)噪声和动态范围
|
关于 RAW 图像传感器噪声的文档已移至 因为它涉及的课题很大,而且对Simatest模拟至关重要。 |
原始(未处理)图像的一个显著特性是,相同光照像素块中的噪声是像素级别(或数字值, DN )的函数,而与颜色无关。
由于这一特性,原始图像有两个重要的用途。
- 测量传感器动态范围,这与相机动态范围不同,相机动态范围受到镜头杂散光(眩光、遮蔽光)的限制。
- 表征传感器特性,这些特性可用于ISP(图像信号处理)/相机模拟器Simatest ,该模拟器可用于探索系统性能与曝光、曝光指数(系统增益)、(相对)光照水平、锐化、降噪等的函数关系。
- 介绍
- 实验技术——适用于处理透射式灰度(动态范围)图表的良好技术
- 原始文件类型 — 商业文件与二进制文件(通常来自开发系统)
- 读取商业 RAW 文件— 使用 LibRaw
- 读取自定义(二进制)原始文件— 使用通用 ReadRaw 函数
- 处理拜耳原始图像——拜耳原始图像格式(RGGB 等)以及如何使用标准单色或拜耳原始图像窗口?
- 黑电平偏移和饱和度级别——描述了如何估算和去除未去马赛克图像中残留的黑电平偏移( DN值) 。此外,还描述了最大数字值(DN值) ,未去马赛克文件的处理方式也不同。
- 图像传感器噪声模型——方程式
- 运行颜色/色调并计算其他结果
- 动态范围— 从原始图像测量传感器动态范围
- EMVA 1288 测量
- 闭环分析:比较实测性能和模拟性能
- 概括
- 附录 1. 直接读取商业 RAW 文件
- 附录 2. 算法
图像传感器方程
许多“原始”(未经去马赛克)图像并非完全原始。测得的数字值DN <sub>meas</sub>通常包含一个黑电平偏移量DN<sub> off</sub> ,该偏移量用于防止低信号电平下的噪声削波并扭曲平均信号电平,从而避免难以检测坏像素。该偏移量可能包含眩光(光晕) ,应通过良好的实验设计将其控制在最低限度,具体方法请参见“如何测量动态范围” 。
来自商业相机的大多数原始(未去马赛克)文件都包含黑电平偏移(或“基座”)以及最大(饱和度)像素级别,对于N位模数转换器 (ADC) 来说,通常为 2 N -1,这低于文件格式的最大级别,例如,对于 16 位文件格式中的 12 位 ADC,最大级别为 65535 中的 4095。
我们用于处理原始文件的LibRaw程序在文件去马赛克(转换为 RGB)时会移除偏移量并规范化最大级别,但在输出未去马赛克(保留为 Bayer 原始格式)时不会移除偏移量或饱和度级别。
图像传感器上的数字是
DN = DN测量值- DN关闭值
黑电平偏移、 DN关闭——它是什么以及如何估计和消除它,在图像传感器噪声——低电平偏移和饱和度级别中进行了详细讨论。
图像传感器噪声模型——方程中详细介绍了噪声方程,这里将简要概述一下。
方程中使用的图像传感器处的归一化信号为:
V = DN / DN最大值
其中, DN <sub>max</sub>是传感器允许的最大数字值,对于位深度为B的去马赛克 RGB 信号,通常为2<sup> B </sup> - 1 ( B = 8 时为 256, B = 16 时为 65535)。图像去马赛克程序通常会将DN 值归一化到此级别,但未经去马赛克处理的图像(即原始数据未发生变化)通常不会进行归一化。对于位深度为B = 16 且 ADC(模数转换器)精度a < 16 的文件, DN<sub> sat</sub>通常较低 ( 2 <sup>a </sup> - 1 ): a = 12 时为 4095, a = 14 时为 16383,尽管这些值可能有所不同。饱和度级别由黑电平偏移和饱和度级别共同描述。
Simatest 使用的噪声模型源自两个来源:James R. Janesick 的著作《光子转移 DN → λ》和EMVA 1288 标准。预期(建模)噪声(标准差)为
在哪里
σ N ( V )是总图像传感器噪声幅度(噪声电压的标准偏差),
表示为归一化信号V的函数。σ N 2 ( V )是方差(或功率)。
k Ndark是暗噪声系数,或者等效地,是暗噪声幅度。k 2 Ndark是暗噪声功率。
k Nshot是光子散粒噪声系数。
k FPN是固定模式噪声的系数(由 PRNU 导出)。
图像传感器噪声——测量和建模包含有关如何操作的说明。
- 读取两种类型的原始文件——商业文件和二进制文件(来自开发系统) 。
- 处理测量问题,例如确定和调整最大(饱和度)级别以及消除黑电平偏移。
- 测量动态范围,以及
- 使用 Simatest 构建图像传感器模型,该模型可用于预测各种成像系统的性能。
时间噪声
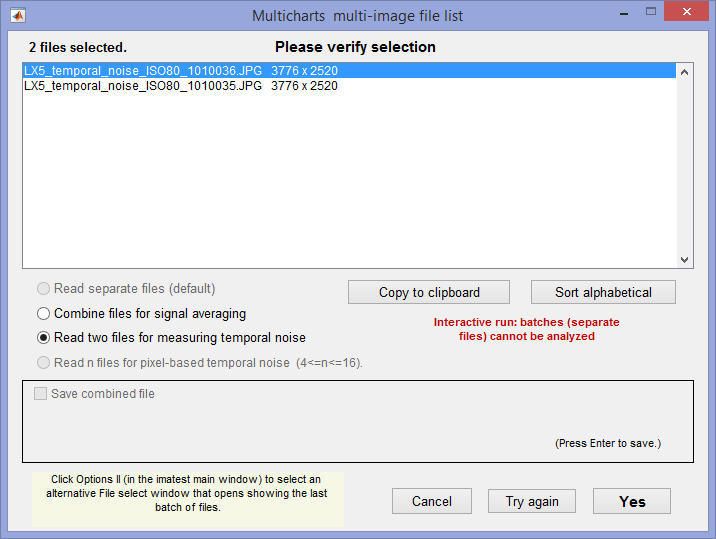
时间噪声——即在去除固定模式噪声后,随图像独立变化的噪声——可以通过两种方法计算。
- 两个相同的测试图表图像之间的差异( Imatest推荐的方法),以及
- 基于 ISO 15739 的方法,它是通过计算N 张相同图像( N ≥ 8)的平均值与每张单独图像之间的像素差异来计算的。
注意,可以通过选择合并文件进行信号平均来计算固定模式噪声。
(1)差值法。在任意模块中,读取两幅图像。此时将出现右侧所示的窗口。选择“读取两个文件以测量时域噪声”单选按钮。
读取这两个文件并计算它们的差值(以消除固定模式噪声)。由于这些图像是独立的,噪声功率会叠加。对于独立的图像I₁和I₂ ,时间噪声为
在颜色/色调中,时间噪声在噪声分析图 1-3 中显示为虚线(简单噪声、S/N 和 SNR (dB))。
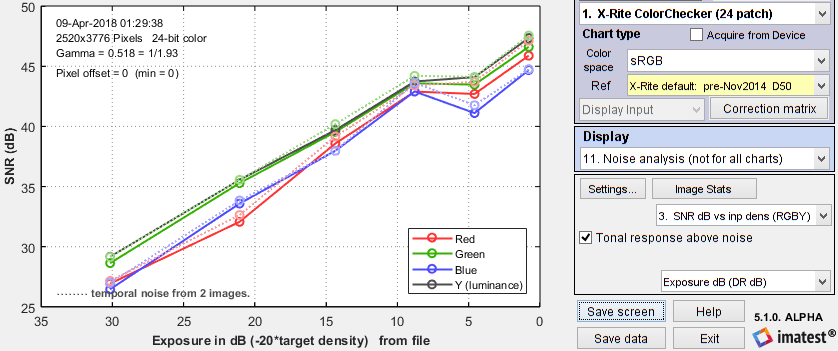
( 2)多文件方法。参见ISO 15739 的6.2.4 和 6.2.5 节。目前我们使用简单噪声(尚未采用场景参考噪声)。选择 4 到 16 个文件。在多图像文件列表窗口(如上图所示)中,选择“读取 n 个文件以获取时间噪声” 。时间噪声是针对每个像素j计算的。
后一种表达式用于实际计算,因为只有两个数组,需要保存。由于N是一个相对较小的数字(介于 4 和 16 之间,建议为 8),因此必须使用维基百科标准差页面中的“恒等式和数学性质”中的公式进行校正。 。
我们目前推荐使用差分法 (1),因为根据我们目前的经验,该方法并不比方法 (2) 更有优势。方法 (2) 虽然需要更多图像(建议N ≥ 8),但可以同时计算固定模式噪声。有关这些方法的详细比较,请参阅《测量时间噪声》一文。
色度噪声
有两种类型的色度噪声显示方式。
基于 ISO 标准色度噪声。图 4-6 显示了Y(亮度) 、RY 和 BY 通道的噪声和信噪比,以及使用两种不同加权方式的总噪声。基于 Kelly 和 Keelan [3]的论文,ISO 12232-2006 [2]和 ISO 15739-2013 [1]标准中使用的总加权噪声以黑色实线(带 ◊ 标记)绘制。总加权噪声为σ ( D ) = [ σ (Y) 2 + 0.279 σ (RY) 2 + 0.088 σ (BY) 2 ] 1/2 。 ISO 12232:1998 和 15739-2003 中使用的较旧的总加权噪声 ([ σ (Y) 2 + 0.64 σ (RY) 2 + 0. 16 σ (BY) 2 ] 1/2 ) 已过时,可能会在未来的 Imatest 版本中弃用。
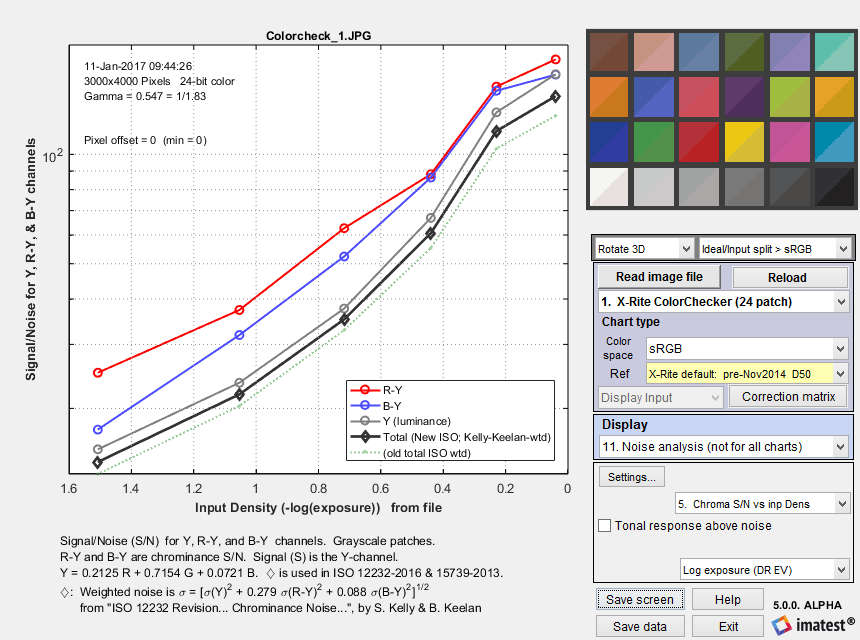 RY、BY(色度)和Y(亮度)通道的信噪比,
以及来自 ISO 12232-2006 和 ISO 15739-2013 的总加权噪声( —◊— ) 。
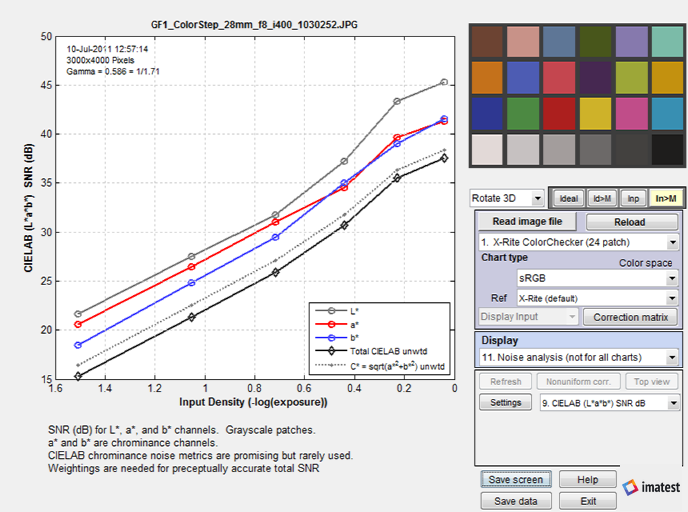
L*、a*、b*(CIELAB)噪声之所以值得关注,是因为 CIELAB 的设计初衷是提供一个感知均匀的色彩空间。尽管它的均匀性不如预期——这也是 ΔE-2000 等色差度量方法出现的原因——但它仍然比许多其他色彩表示方法(例如 RGB)更加均匀。CIELAB噪声并非标准测量方法。关于使用 CIELAB 进行噪声测量的文献非常少,尽管 a* 和 b* 可能比 RY 和 BY(如上所述)更能有效地衡量色度噪声。我们目前尚未发现任何加权因子(用于将 L*、a* 和 b* 合并为一个单一数值)。
ISO 15739 和 CPIQ 视觉噪声
Imatest 4.0+包含 ISO 15739 视觉噪声的计算,该计算遵循ISO 15739:2013标准附录 B 的规定。而Imatest 4.4+则包含IEEE CPIQ P1858(手机相机图像质量) 2016规范中的视觉噪声计算,该规范基于 ISO 15739 标准并添加了一些细节。这些计算相对复杂,包含了人眼视觉系统的影响。计算针对所有灰阶图像块进行,最多支持三种观看条件(视角),每种条件均由观看距离和显示(图像)高度决定。垂直显示角度(以度为单位)为 [此处应填写具体数值]。
可视角度 = 360/pi*atan(.5*画面高度/观看距离)
我们在下表中总结了计算结果。详细信息可在ISO 15739:2013标准附录 B 和IEEE CPIQ P1858(手机相机图像质量) 2016规范中找到。
| ISO | CPIQ | 步 | 描述 |
| B.2.1 | D.1 D.2 | RGB 转 XYZ(E) | 将 RGB 值转换为光源 E 的XYZ值,通常先将 RGB 值转换为 XYZ(D65) 值,然后再将 XYZ(D65) 值转换为 XYZ(E) 值。虽然标准指定了 sRGB 色彩空间(Windows/互联网标准),但 Imatest 可以与任何色彩空间兼容。参见en.wikipedia.org/wiki/CIE_1931_color_space 。 |
| B.2.2 | D.4 | XYZ(E)进入对方空间 AC 1 C 2 | 一个相对简单的矩阵运算。 |
| B.2.3 | 离散傅里叶变换 | 将 A、 C1 、 C2变换到傅里叶空间(周期/像素)。 | |
| B.2.4 | D.6 | 应用对比敏感度函数(CSF) | 有三个函数:A(与亮度 Y 相同)、C 1和 C 2。这里使用了观看条件(f 以周期/度为单位,由垂直像素计数和角度计算得出)。 |
| D.7 | 应用显示器/打印机MTF。 | ||
| D.8 | 高通滤波器(HPF) | 截止频率 < 1 周期/度。直流电(滤波前计算)在滤波后恢复。 | |
| B.2.5 | 逆傅里叶变换 | 回到 A、 C1 、 C2 。 | |
| B.2.6 | D.10 | 对手空间 AC 1 C 2进入 XYZ(E) | 一个相对简单的矩阵运算。 |
| B.2.7 | XYZ(E) 至 XYZ(D65) | 另一个相对简单的矩阵运算。 | |
| B.2.8 | XYZ(D65) 到 L*u*v* | CIELUV (L*u*v*)是一种感知上相对均匀的颜色表示方法,但仍然比较少人熟悉。L* 是非线性的:与亮度的 1/3 次方成正比。请注意,这是一个经过滤波处理的颜色空间(并非纯粹的 L*u*v*)。 | |
| D.12 | XYZ(D65) 到 L*a*b* (CIE Lab) | 这些数字似乎与 ISO 15739 中的 L*u*v* 数相似。 | |
| B.2.9 | 每个灰度区域的标准偏差 | 每个(L*,u*,v*)通道的噪声是该音色水平的标准偏差。 | |
| B.2.10 | 代表视觉噪声的加权和 | V = σ L* + 0.852 σ u* + 0.323 σ v* | |
| D.13 | 客观噪声(CPIQ) | Ω = log 10 [1 + 23.0 σ 2 ( L *) + 4.24 σ 2 ( a *) - 5.47 σ 2 ( b *) + 4.77 σ 2 ( L * a *) |
鲁布·戈德堡一定会印象深刻。他的精神与我们同在。
调整视觉噪声设置
- 在“颜色/色调交互式”中,点击右侧的“设置… ”按钮。这将打开“颜色/色调设置”窗口,窗口中间有一个“噪声和动态范围”部分,其中包含多个设置。点击“视觉噪声设置” 。
- 在“颜色/色调自动”中,打开图像,然后按“继续”(而不是“快速”),或者从Imatest主窗口,单击“设置” (就在“颜色/色调自动”图表选择下方),然后单击“噪声和视觉噪声设置” 。
- 在eSFR ISO (从Rescharts或eSFR ISO Setup运行)中,单击“更多设置”按钮,然后单击“eSFR ISO 噪声设置”按钮,或者单击“设置”下拉菜单,然后选择“噪声和视觉噪声设置”……
这些选项将打开“噪声和视觉噪声设置”窗口,如右图所示。
顶部附近的噪声设置(颜色/色调...)用于设置一般噪声。
除了绘图显示参数外,其他设置均与“设置”窗口中的设置相同。
- 噪声计算——指非视觉噪声:1. 无(最快),2. 基本,3. 高级(最慢)。对于大多数应用来说,2. 基本是一个不错的选择。
- 密度与噪声图的 x 轴——顾名思义,比较容易理解。
- 饱和度级别 -当饱和度与位深度的最大值(位深度 = 16 时为 65535,等等)不同时,就具有重要意义,例如,当 12 位数据存储在 16 位文件中时。
- 绘图显示参数 -允许您选择要显示哪些结果(L*、u*、v* 和视觉噪声的组合)。如果全部选择,图表会显得杂乱。
- 噪声不均匀性校正 - 建议使用设置 1,因为它能补偿不均匀的照明,所以不会被误认为是噪声。
查看器显示设置用于控制视觉噪声。
视觉噪声需要考虑视角,视角由显示器高度、观看距离和设备分辨率(像素/厘米)决定。视角则根据距离和高度计算得出。
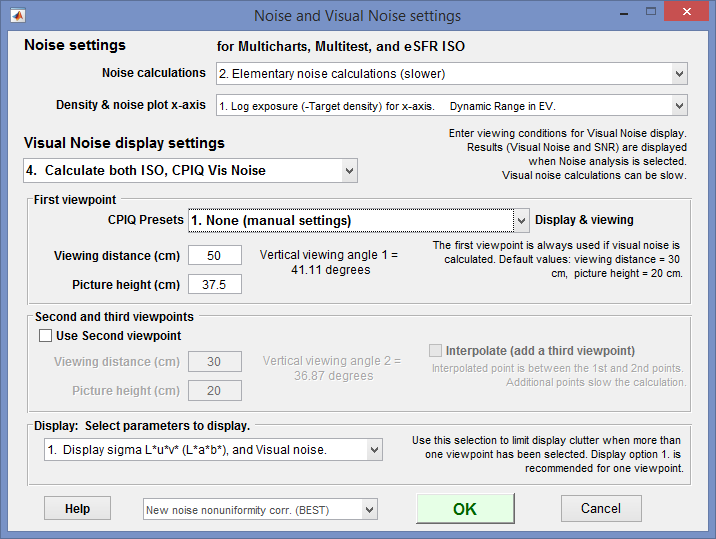
CPIQ 显示类型包含 6 个设置:
1 代表“无”(手动设置;无预设)。您需要输入视点(高度,像素/厘米;距离,厘米),并且可以添加一个或两个额外的视点。如果已输入第二个视点,您可以选择第三个视点,该视点将位于前两个视点的中间位置。您还可以选择“视觉噪声计算” ,该选项在预设 2-6 中默认禁用(始终设置为 3. CPIQ)。
2-6 是针对多种显示设备的预设选项: 2. 小字,3. 大字,4. 电脑显示器,5. 小屏幕手机,6. 超高清电视。详细信息请查看下拉菜单。“高度”、“像素/厘米”和“距离”选项已禁用,并包含预设设置。 “视觉噪声计算”设置为3. 计算 CPIQ 视觉噪声,即使输入设置不同。使用1. 无 (...)选择其他设置或保留输入设置。
由于视觉噪声以 L*、u* 和 v* 通道的标准偏差表示,而大多数工程师和科学家对这些标度并不熟悉,因此 Imatest 提供了三种视觉噪声显示方式:一种是噪声本身,两种是信噪比(以分数和分贝 (dB) 表示)。
16. ISO 15739 视觉噪声 (L*u*v*)
17. ISO 15739 视觉 S/N (L*u*v*) S/N(信噪比,以分数表示)
18. ISO 15739 视觉 SNR dB (L*u*v*) SNR dB(信噪比,分贝 (dB) = 20*log 10 (分数))
我们给出两个例子。第一个例子是使用 X-Rite Colorchecker 进行三个视角的测试。所有结果均已列出。(图表略显杂乱,但仍然清晰可读)。
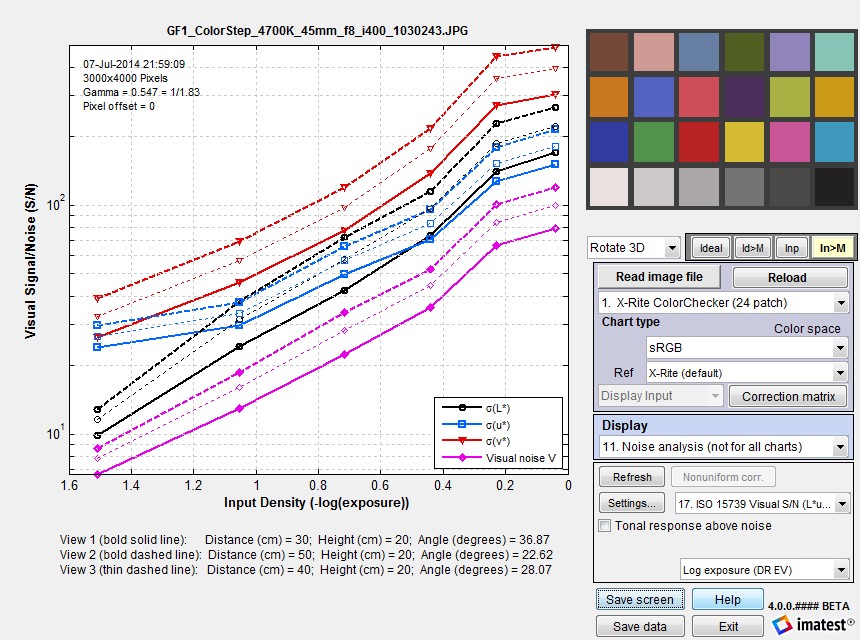
在 y 轴上,10 1对应于 20 dB;10 2对应于 40 dB。
第二个示例展示了 Imatest 36 色块动态范围图表在相同三个视角下的 L* 噪声 (σ L* ) 和总视觉噪声 (V)。由于这些数值比较陌生,因此绝对值可能难以解读:这就是为什么Imatest还显示了信噪比(以分数和分贝为单位)。输入密度高于(左侧)2.0 或 2.5 的噪声水平意义不大,因为图像几乎是黑色的(尽管这些噪声水平可以通过色调映射或数字“减淡”来提高)。 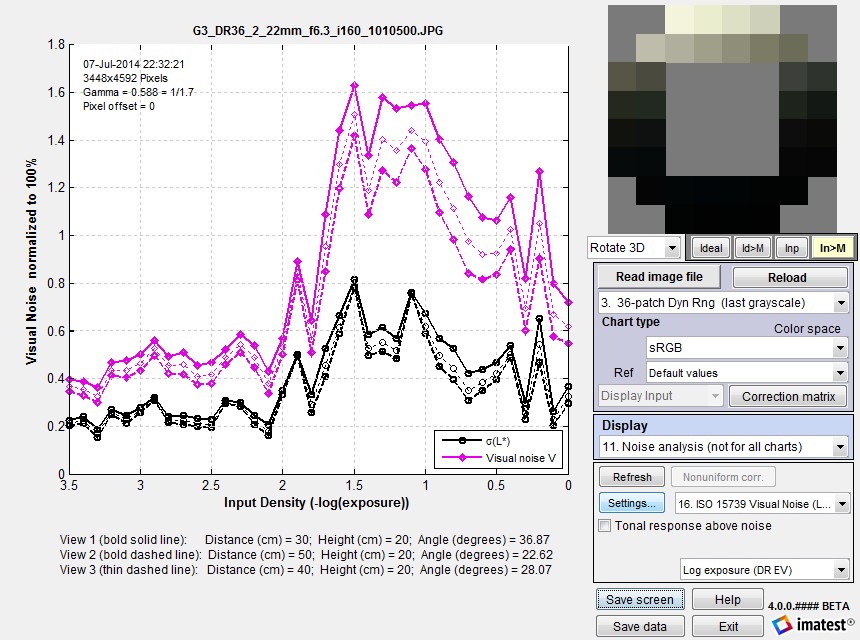 Imatest 36 色块动态范围图表的三个视角的视觉噪声。
ISO 15739 信噪比和动态范围
ISO 15739 动态范围 (DR) 计算允许使用密度为 2.0 的色块来估算 DR,这种密度在许多半光泽反射测试卡上都有提供(尽管密度为 2——即入射光的 1/100 被反射——在哑光介质上无法实现)。对于标准(线性)传感器,该响应相当准确,但不适用于 HDR(高动态范围)传感器。它没有考虑眩光的影响。
关于 ISO 15739 信噪比和动态范围计算的说明
- 这些计算在ISO 15739:2013 标准的 6.2 节和 6.3 节以及附录 D 中进行了描述,与附录 B 中描述的 ISO 15739 视觉噪声测量完全独立。
- Imatest 的 ISO 15739 信噪比计算主要用于总信噪比(§6.2.3)。时间噪声和信噪比已在Imatest 5.1中新增。有两种计算方法:(1)两幅图像之差(除以 √2);(2)多幅图像(通常为 8 幅),均遵循 ISO 15739 标准。我们推荐使用方法 (1)(两幅图像之差),该方法速度更快且精度相同。固定模式噪声可通过对至少 8 幅相同的图像取平均值来测量(通过读取多幅图像并指定信号平均)。
信噪比的定义(出自ISO 15739 标准第 6.2.3-6.2.5 节和附录 D)是: 信噪比 = Q = g L / σ 其中 σ = 像素噪声, L = 亮度(线性), g是 OECF 的一阶导数(像素级别I与亮度曲线)。 g = d I /d L 亮度L由测试图块密度d (等于(-)log 曝光量)导出: L = 10 - d 。计算g的数值公式见附录 D。(在计算g之前,像素级别I和亮度L会进行平滑处理,对于小于 7 个或大于等于 7 个的测试图块,分别使用 3 点或 5 点的平滑核。) 虽然标准中并未明确指出,但L必须乘以参考亮度L<sub> ref </sub>,如 §6.2.2 所定义。L <sub> ref</sub>的定义并非完全自洽,但L<sub> ref</sub>似乎是对应于裁剪级别 91% 的线性像素级别的亮度。对于位深度为N的伽马编码图像(其中伽马 ( γ ) 是从图像中的灰度块测量的),这对应于像素级别I<sub> ref</sub> = ( 2N - 1) * 0.91γ 。对于标准颜色空间 (sRGB) 图像(其中γ ≅ 1/2.2 = 0.4545 且N = 8), I ref = 255*0.91 (1/2.2) = 244.3 这与标准中引用的像素值 245 非常接近。 如果最大灰度像素级大于I <sub>ref</sub> ,则可以通过插值法求得L<sub> ref</sub> 。如果最大灰度像素级小于I<sub> ref</sub> ,则使用测得的伽马值扩展像素曲线,以求得L<sub> ref</sub> 。 信噪比 ( Q ) 在亮度为 0.13* L<sub> ref</sub>时报告。该信噪比值和相应的输入密度报告如下: 动态范围定义为 D R = L sat / L min 其中L <sub>sat </sub> 为饱和亮度(我们取像素饱和度为 0.995 时的亮度), L <sub>min </sub> 为信噪比 (SNR) 为 1 时的亮度。由于可能无法达到如此低的信噪比(尤其是在使用反射式测试卡时),标准允许通过外推法估算L<sub> min </sub>,公式为L <sub> min </sub> = σ ( d =2)/ g ( d =2)。虽然我们不太信任这种计算方法,但我们发现它在实际应用中非常接近。在下图(针对 ISO 160 下 Panasonic G3 拍摄的 JPEG 图像)中, DR (d=2.04) = 3.31 个密度单位;由于最小信噪比大于 1,因此未测量DR (SNR=1)。如上图(图 14)所示,Imatest(1/f 档)场景参考的 DR值约为 3.5(信噪比非常接近 1)。 |
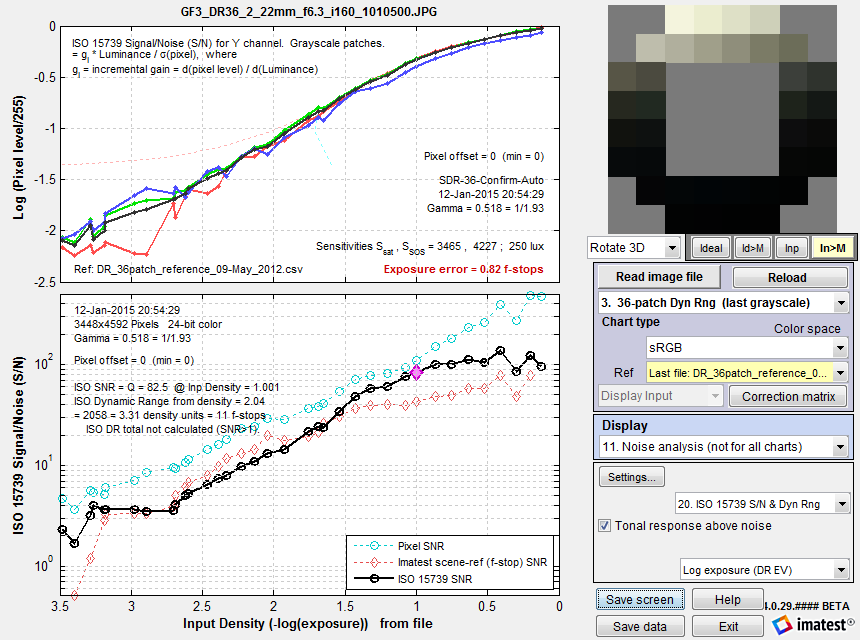
Imatest 36 色块动态范围图表的 ISO 15739 SNR (S/N)。
青色表示普通像素信噪比(图 2);红色表示 Imatest(光圈)场景参考信噪比(图 14)。
上方的大洋红色菱形♦位于亮度级别,指定的 用于测量信噪比 (SNR) ISO 标准§6.2.2,公式 (4) 。L ref是对应于像素级别 245(位深度 = 8 时为 255)的亮度,即略低于饱和度。0.13 对应于 17.7 dB(0.886 光密度)。
当 ISO 15739 信噪比以“颜色/色调”或 eSFR ISO 的形式显示时,它会与基于光圈值的旧版Imatest计算结果进行比较。动态范围的结果往往相当接近。ISO 计算有两个优点:1. 它符合标准;2. 它允许根据密度接近 2 的区域的信噪比计算动态范围——这可以通过(半光泽)反射介质实现。此计算采用外推法,不如直接找到信噪比为 1 时的密度(通常需要透射介质或多次曝光)那样直接。但根据我们的经验,它产生的结果足够实用,与直接测量结果非常接近,适用于实际应用,例如以标准化的方式比较不同的相机。
参考
- 摄影:电子静态图像成像,噪声测量,ISO 15739:2013,2013。[在线]。网址: http://www.iso.org/iso/catalogue_detail.htm ?csnumber=59420。↩ a ↩ b
- 摄影:数码相机、曝光指数的确定、ISO感光度等级、标准输出感光度和推荐曝光指数,ISO 12232:2006,2006。[在线]。网址: http://www.iso.org/iso/iso_catalogue/catalogue_tc/catalogue_detail.htm ?csnumber= 37777。↩
- Kelly 和 Keelan, “ISO 12232 修订版:基于噪声的 ISO 计算中色度噪声权重的确定”,载于SPIE 电子成像会议论文集,2005 年, doi:10.1117/12.582447 。