視野:同心環模組
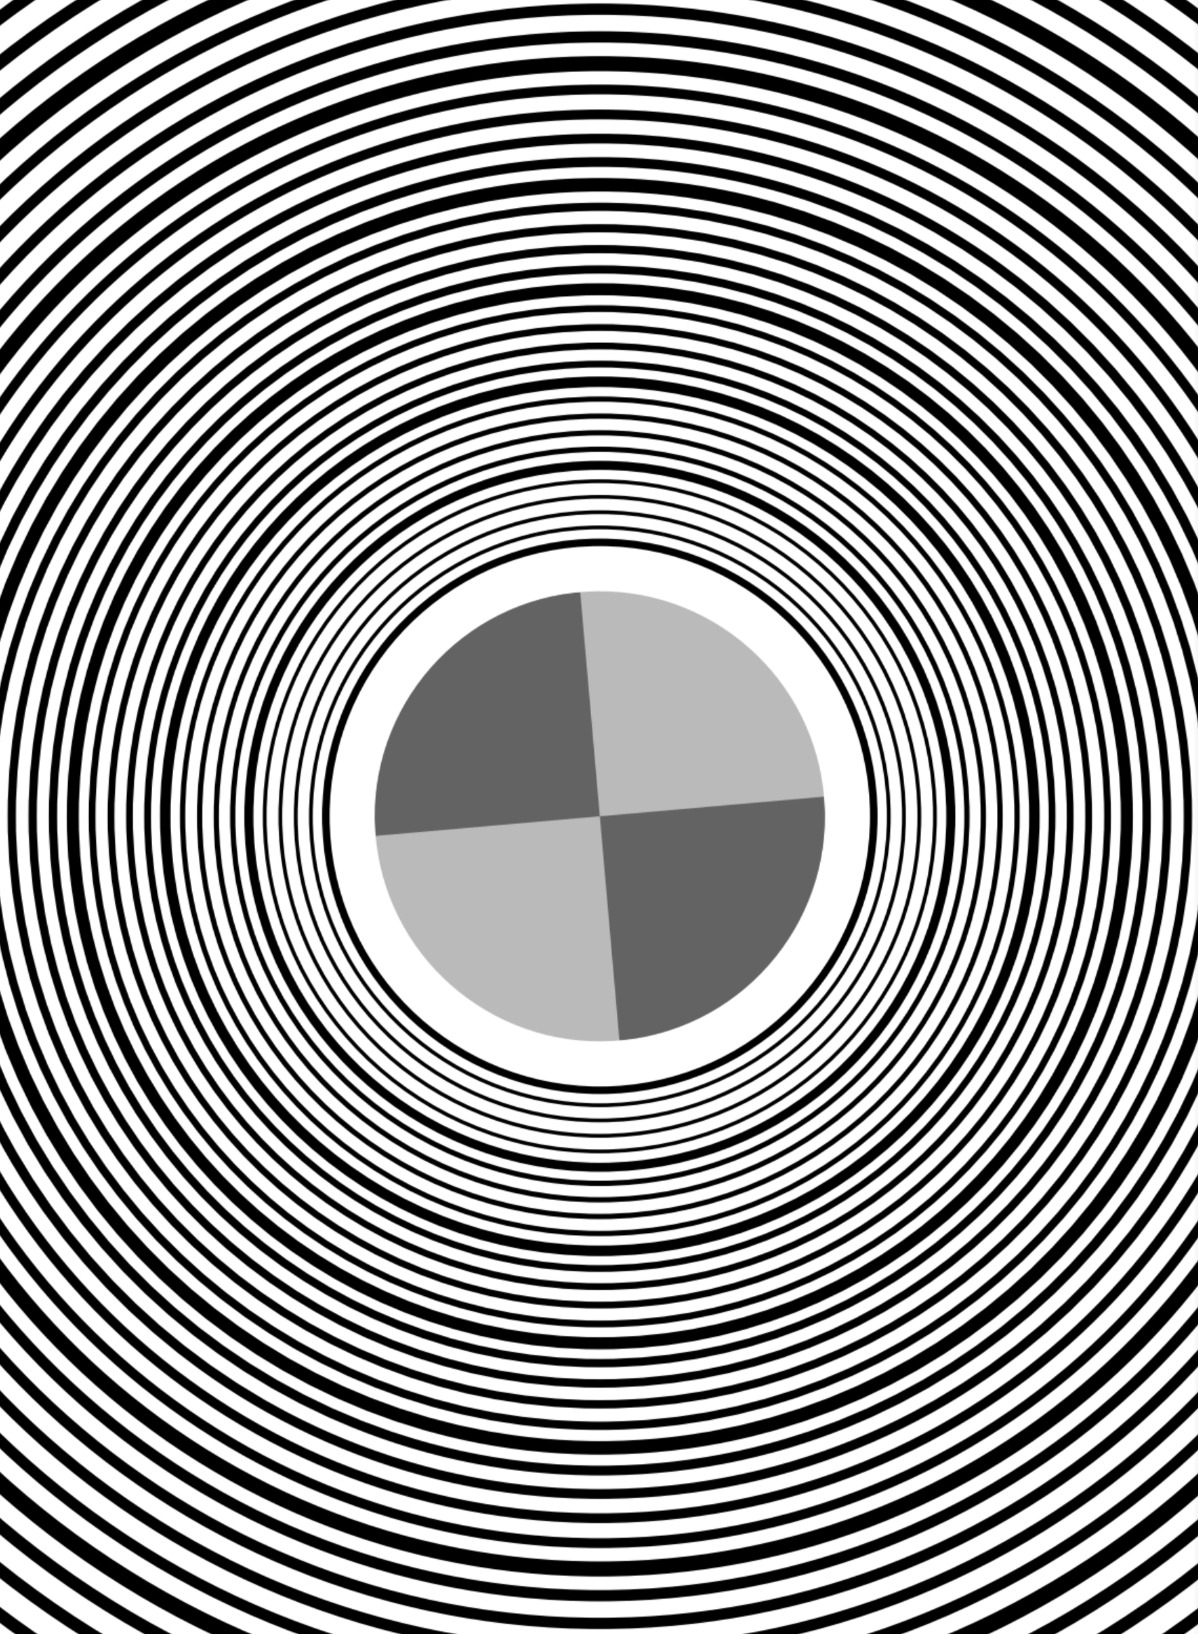
同心圓
Imatest 24.2 最新推出的同心環視場模組,基於 ISO 8600-3:2019 標準方法,提供了一種創新的視場精確測量解決方案。這款強大的工具簡化了複雜的視野測量,並增強了視覺化效果,從而確保評估的精確度和可靠性。探索我們模組的各項功能,體驗它如何提升您的視覺品質分析層次。
購買戒指圖表 購買 Imatest 軟體目錄
目前文檔
基本介紹
Imatest ™同心環視場 (FOV) 模組(自 24.2 版本起提供)是一款固定批量處理的模組,可自動檢測和分析同心環目標影像,從而確定鏡頭-相機系統的可觀測區域角度範圍,即視場 (FOV) 。該模組基於 ISO 8600-3:2019 標準,其圖表設計最初用於測量帶光學元件的內視鏡的視場,現已針對 Imatest 的自動分析進行了改進,並可定制以適應各種其他需要更大或更小測試距離的相機-鏡頭系統。
工作原理
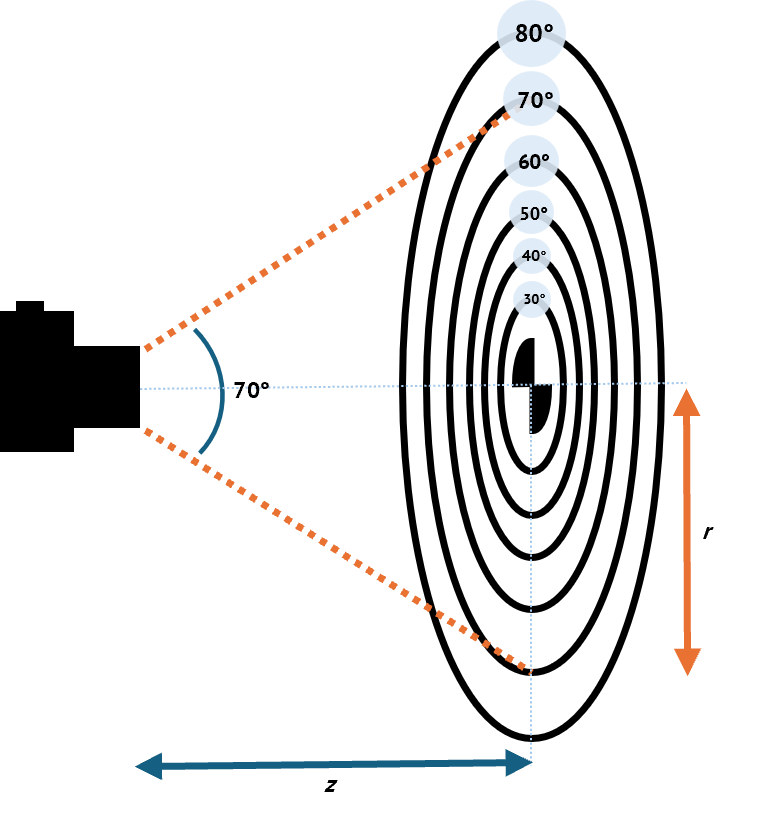
對於已知的工作距離z ,目標上每個半徑為r的環對應一個特定的視場角θ FOV ,該視場角可以使用簡單的三角關係式計算:
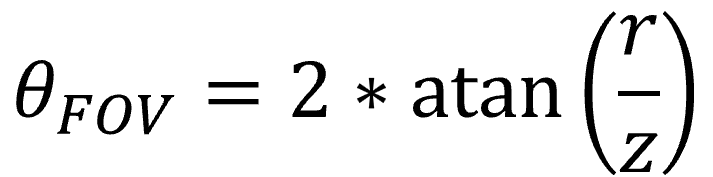
在指定工作距離下,圖表上可見的最大環或環段用於確定鏡頭-相機系統的視場角(以度為單位)。
在上圖中,一個以圖表為中心、距離為z 的相機鏡頭系統,其垂直可視區域延伸至圖表中心的第五個環。第五個環對應的視場角為 70°,因此此相機鏡頭系統的垂直視場角為 70°。同樣的方法也可用於估算水平和對角方向的視場角。
非對稱視野
鏡頭-相機系統沿著給定軸線的視場可能不對稱。即使圖表中心與圖像框中心對齊,系統在一個徑向方向(例如,從中心到頂部)上的視場也可能大於另一個方向(例如,從中心到底部)。這可能是由鏡頭或透視畸變造成的。下圖對此情況進行了說明。
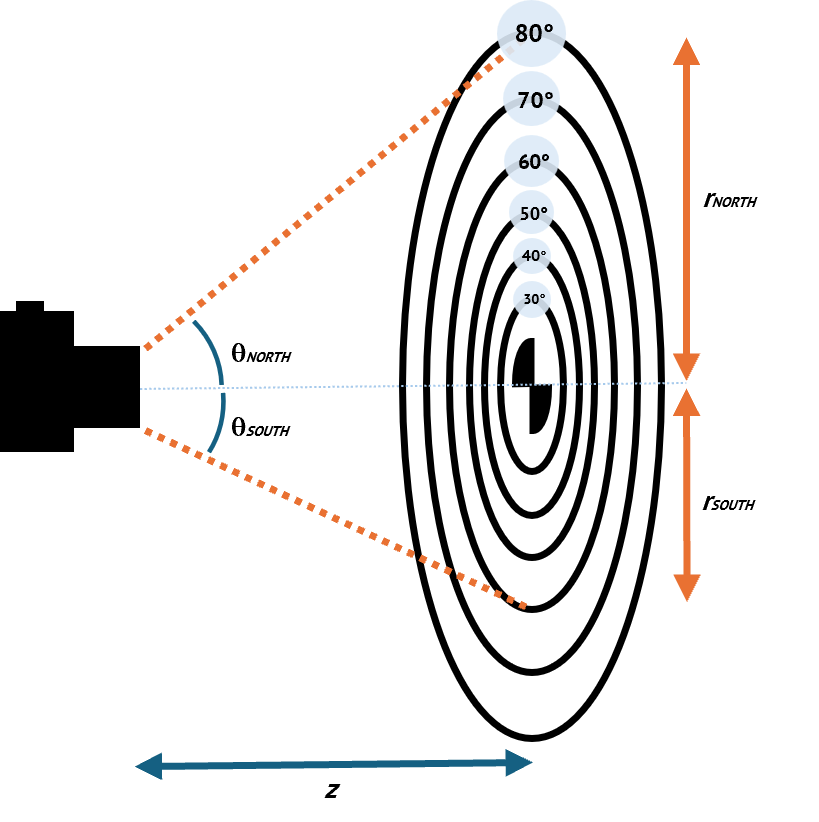
為了解決不對稱的情況,Imatest 計算從圖表中心延伸出的 8 個徑向方向上的單一場角:東 (E)、東南 (SE)、南 (S)、西南 (SW)、西 (W)、西北 (NW)、北 (N) 和東北 (NE):
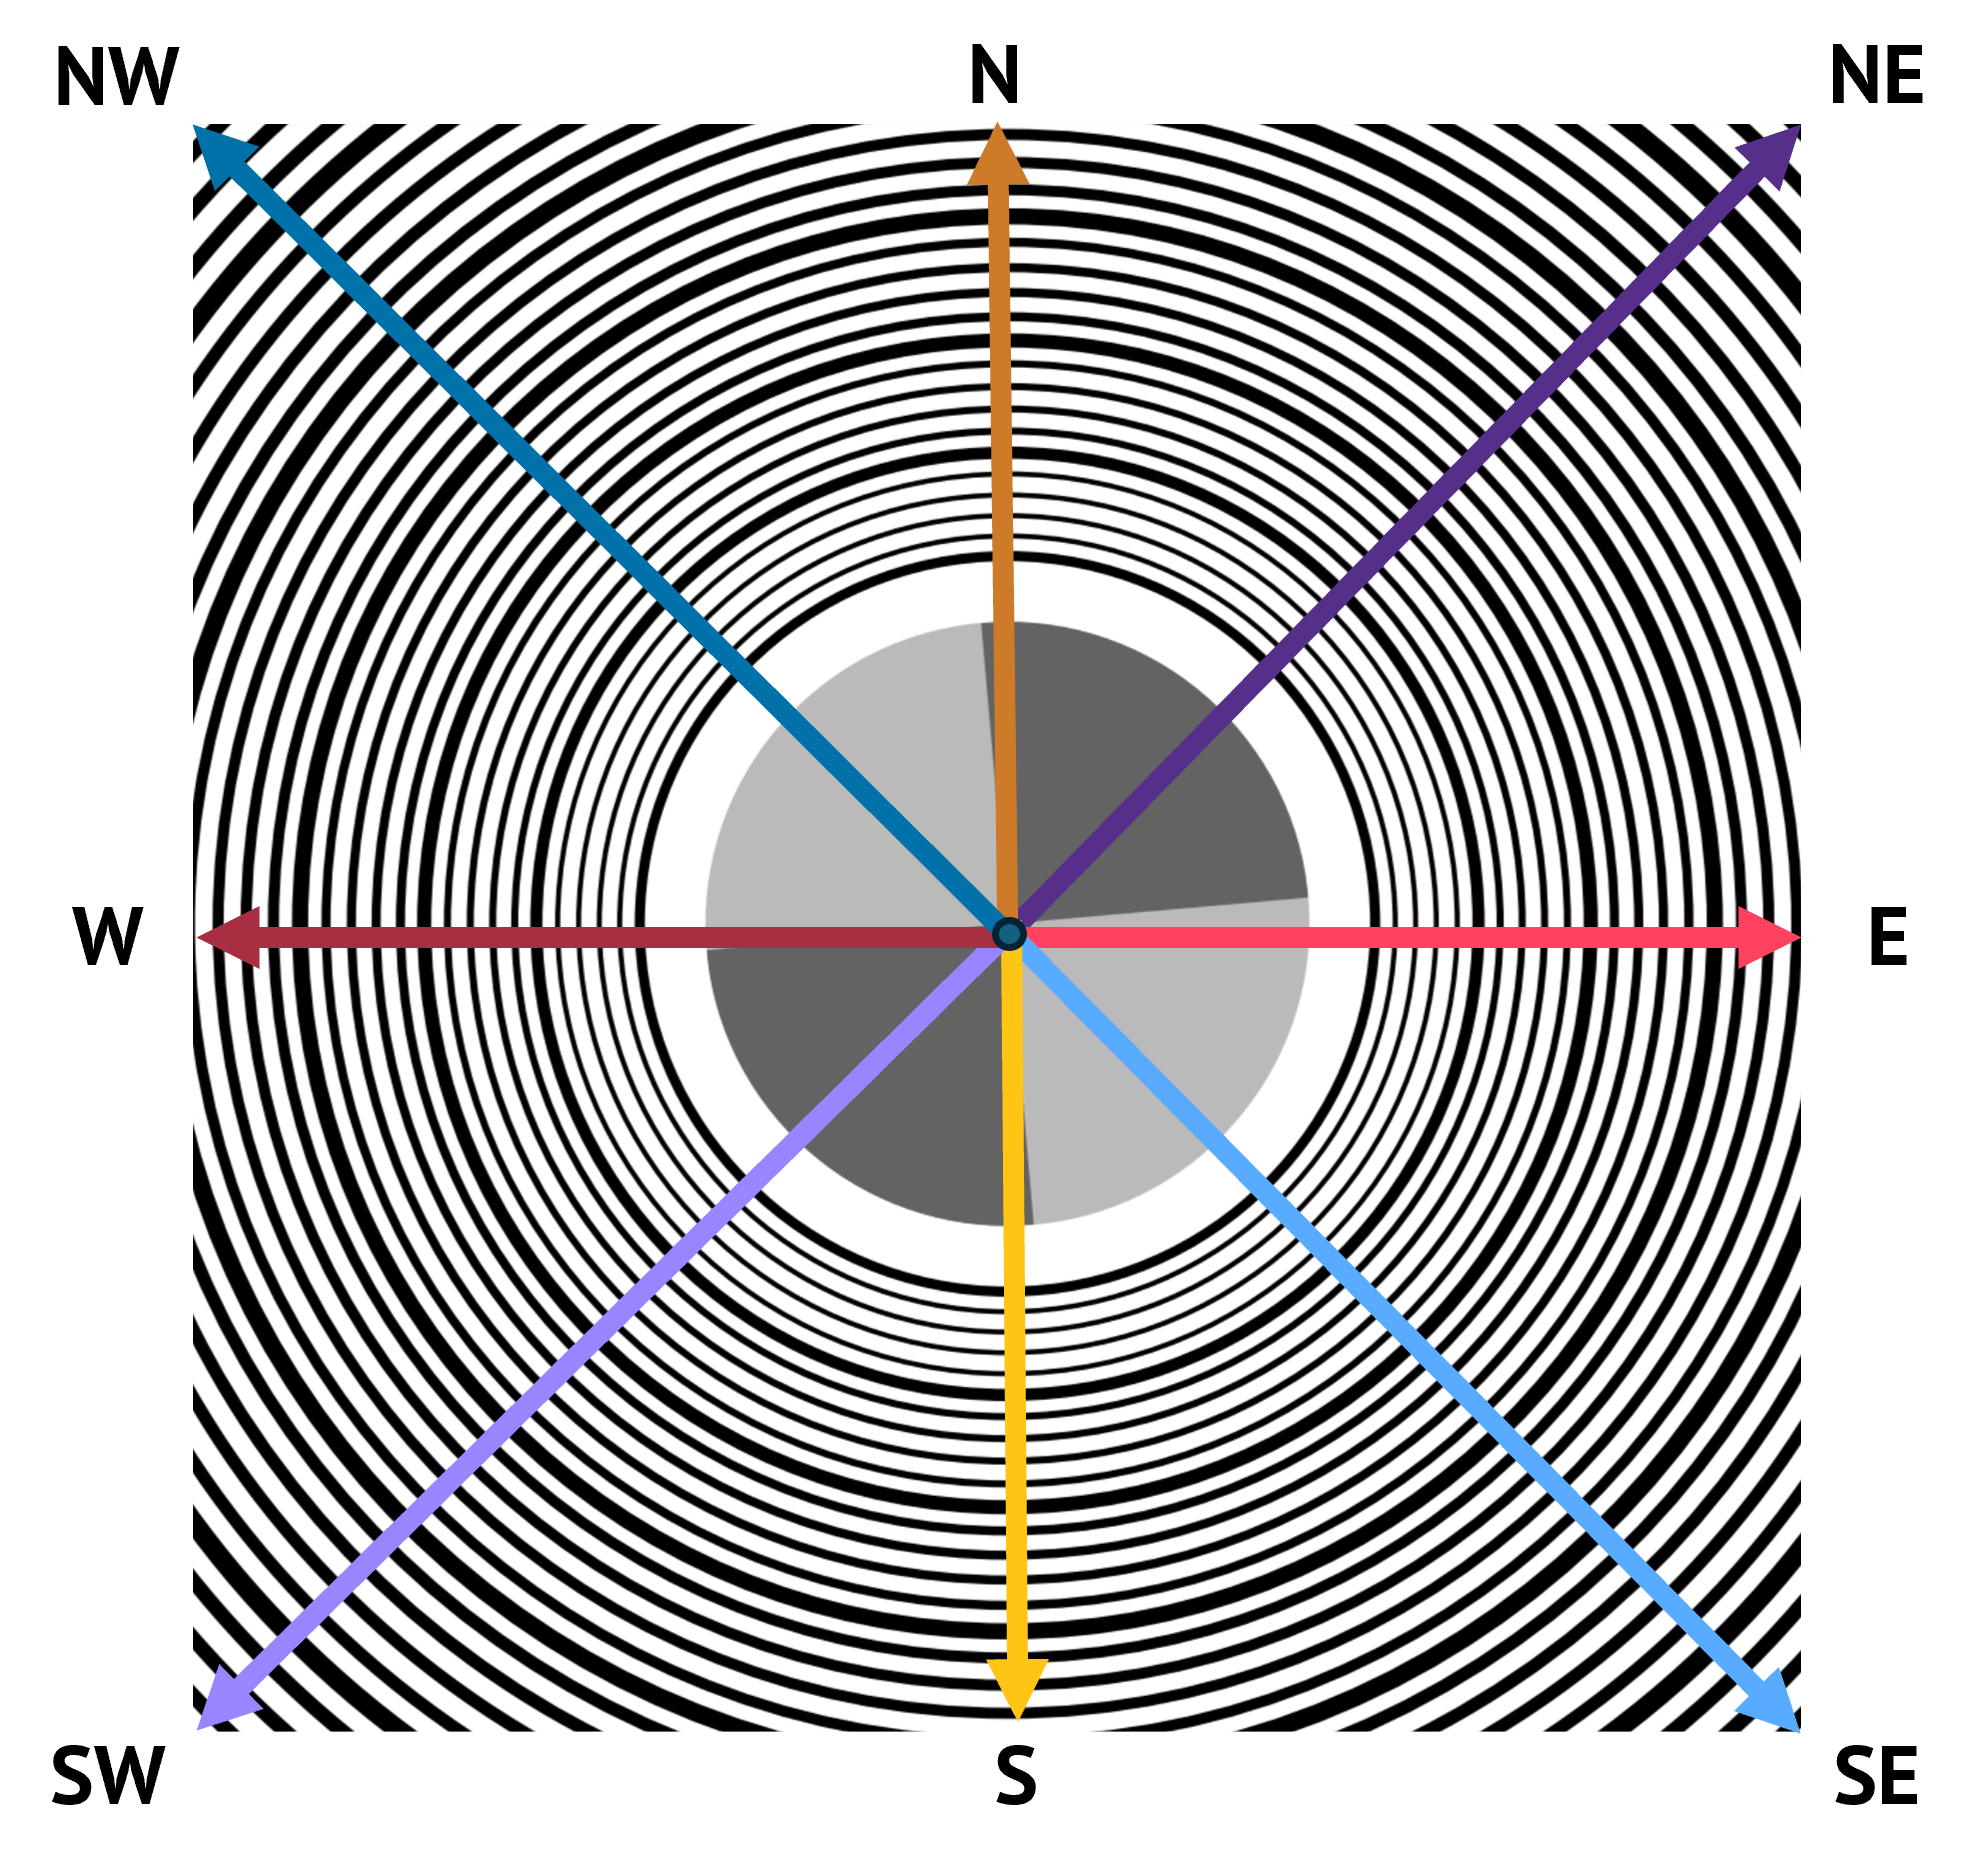
現在,對於已知的工作距離z ,目標上每個半徑為r的環都對應於一個特定的場角θ <sub>FIELD</sub> ,其計算方法類似:
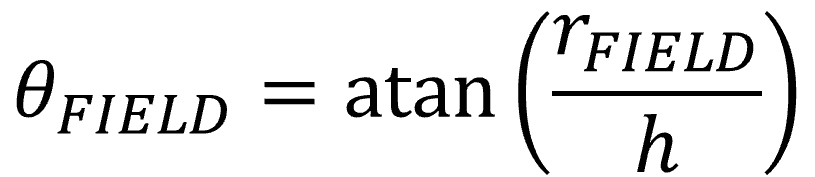
其中, FIELD是 8 個徑向方向之一。 Imatest 根據同心圓環 FOV 模組設定中提供的輸入圖表參數計算每個環的半徑(單位為毫米),這些設定將在下文中詳細描述。
在分析過程中,使用在指定工作距離下拍攝的圖表影像中徑向方向上偵測到的最大環或環段來確定鏡頭-相機系統的方向視場角(以度為單位)。特定軸(垂直、水平、對角線)的完整視場角θ FOV.AXIS是構成此軸的兩個相反視場角總和。例如,上圖所示相機-鏡頭系統的垂直視野角為:
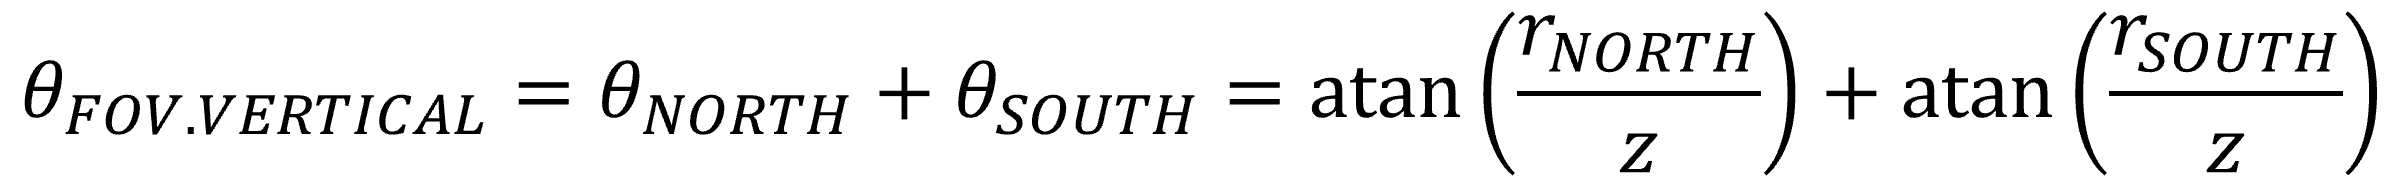
此方法可用於對稱和非對稱相機鏡頭系統,並且是 Imatest 中使用的實現方式。
測試假設
相機-目標對準
相機目標距離
相機目標距離是測試中需要測量和報告的參數。相機目標距離的正確測量會影響所有同心環視場角(FOV)的測試結果和圖表。
中心化
偏心是指相機和測量圖在平面上的位移。理想情況下,測量圖的中心(定位標記)應與相機的徑向畸變中心對齊。偏離理想對齊位置的位移會導致沿著不同徑向的測量結果不同。
傾斜(透視變形)
傾斜(或透視畸變)是指圖表平面與焦平面陣列(相機偵測器)平面之間的角度,理想情況下,這兩個平面應該是平行的。偏離平行的傾斜會導致沿著每個徑向的測量結果不同。
失真直至第一圈
假設從中心到第一環沒有失真,則可以推斷後續環的測量結果也沒有失真。
此假設不會影響視場角和最大視場角的測量。
如果違反此假設,以下測量結果可能會受到影響:
- 光學畸變百分比
- 影像導出的環半徑(毫米)
- 圖表導出的環半徑(像素)
如果違反此假設,以下圖表可能會受到影響:
- 圖 3:相對畸變 [mm]
- 圖 4:相對失真 [px]
- 圖5:光學畸變百分比
Imatest入門指南
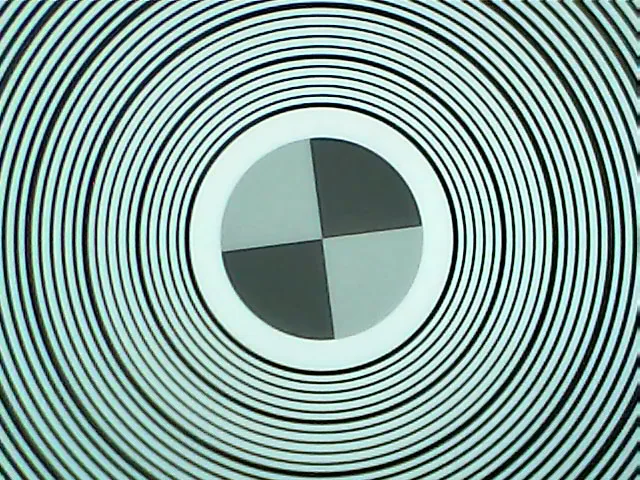
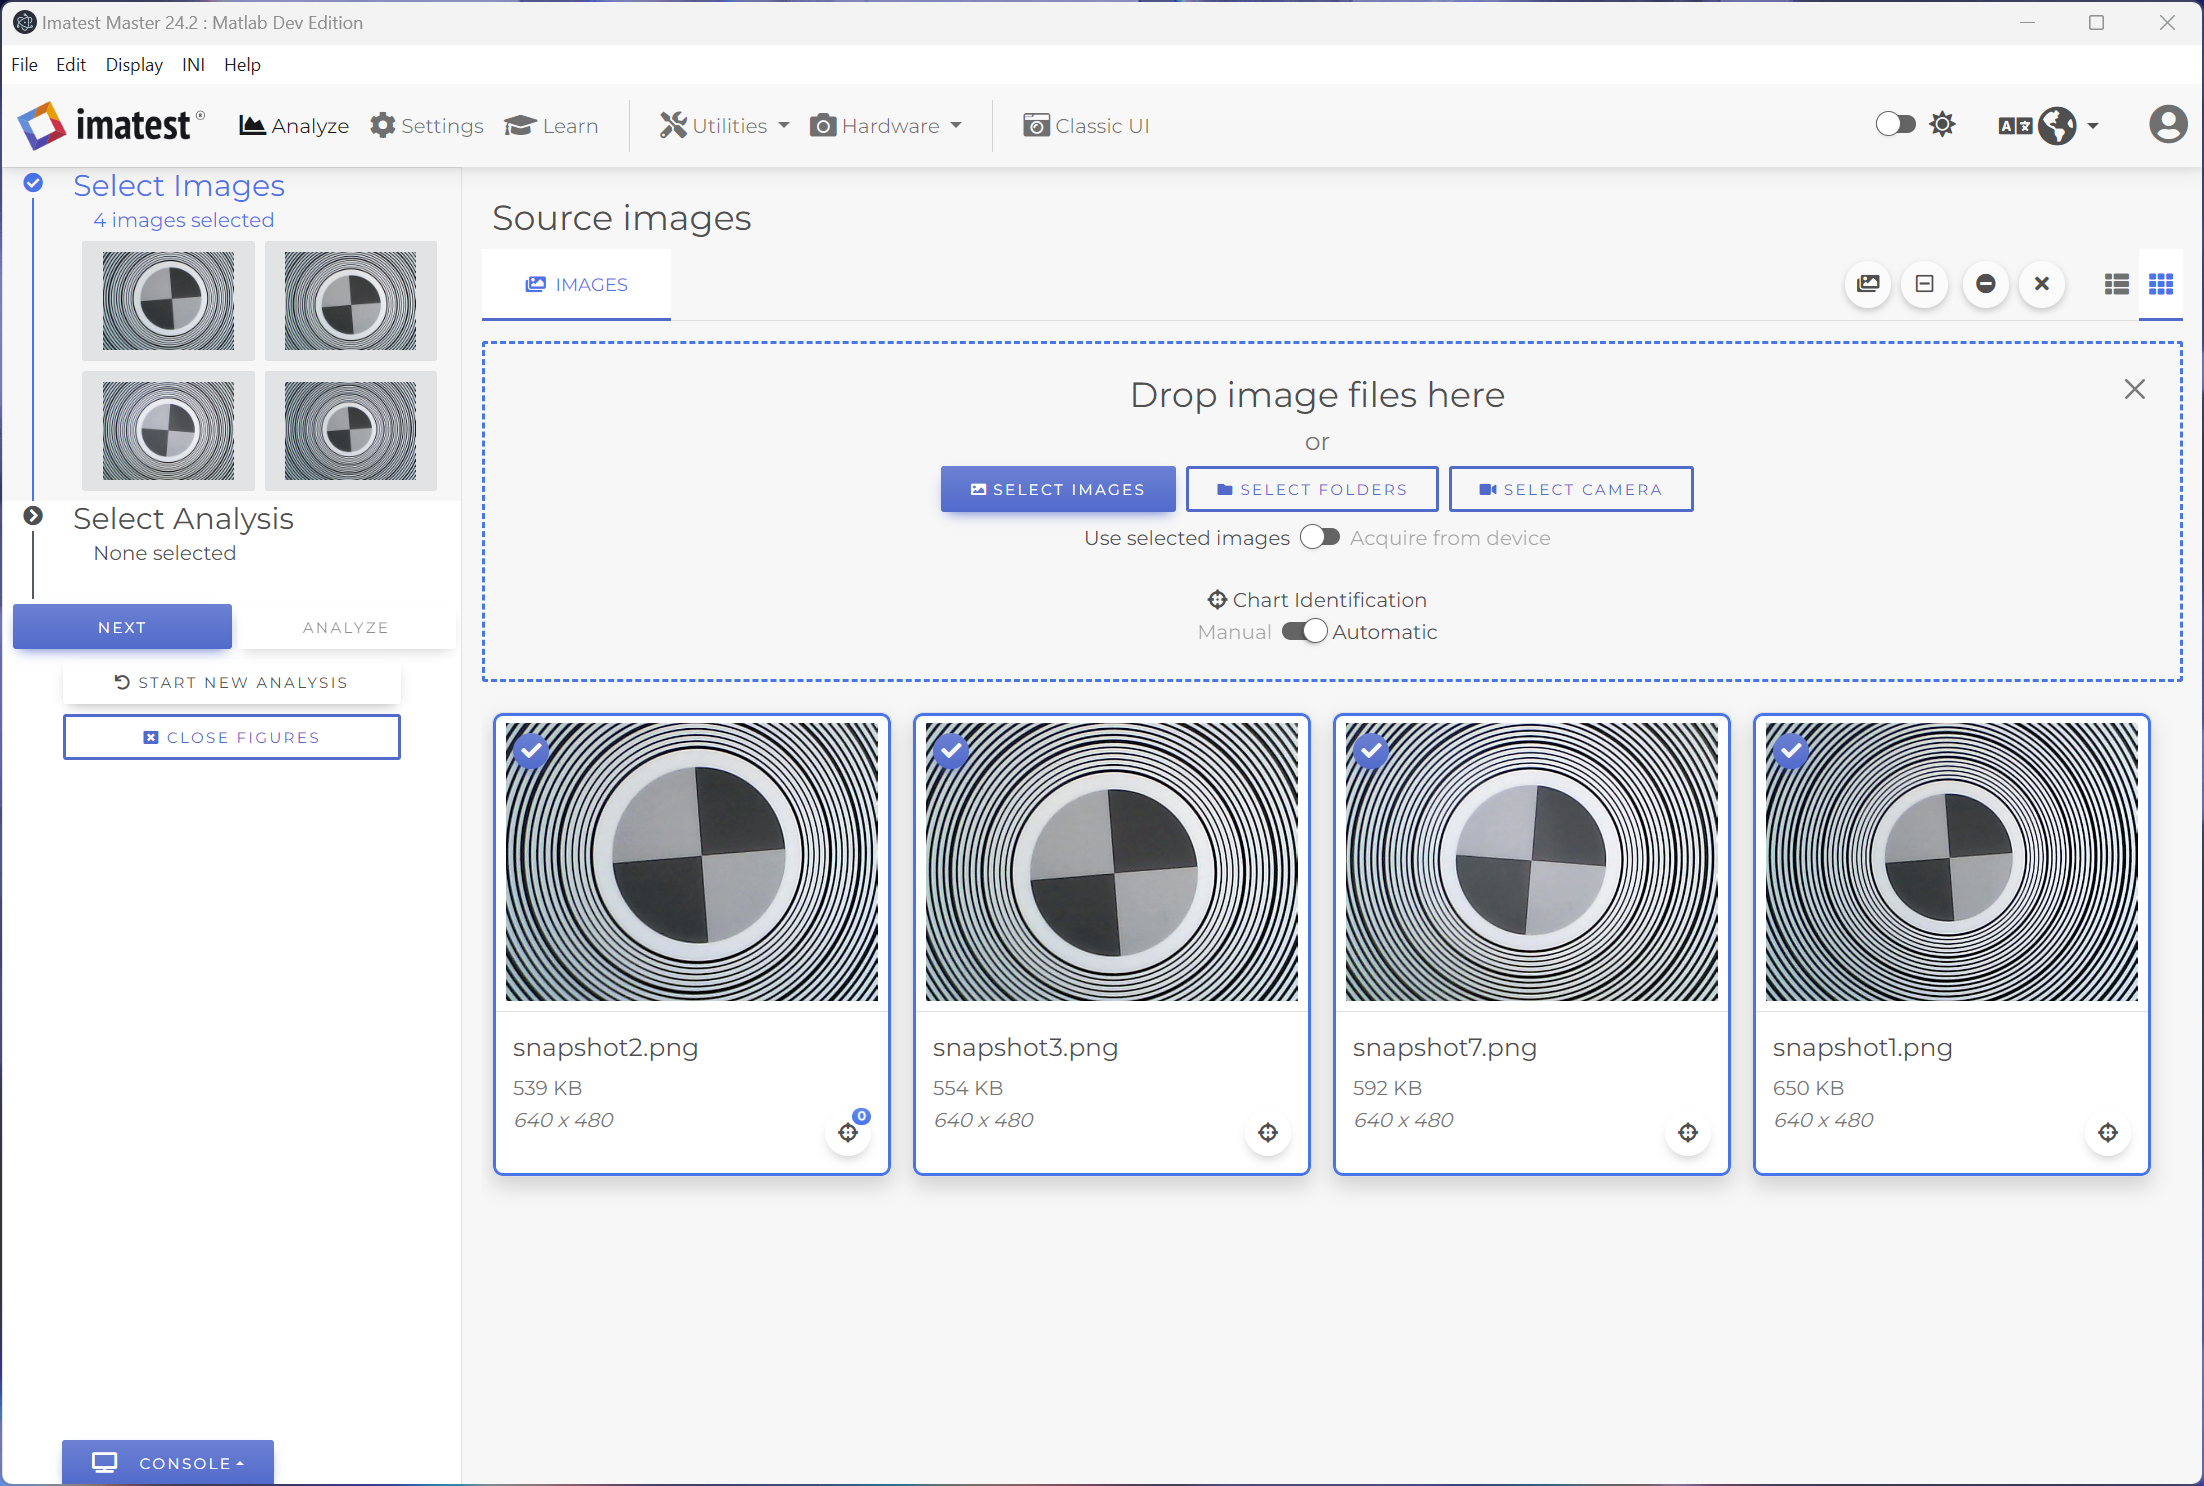
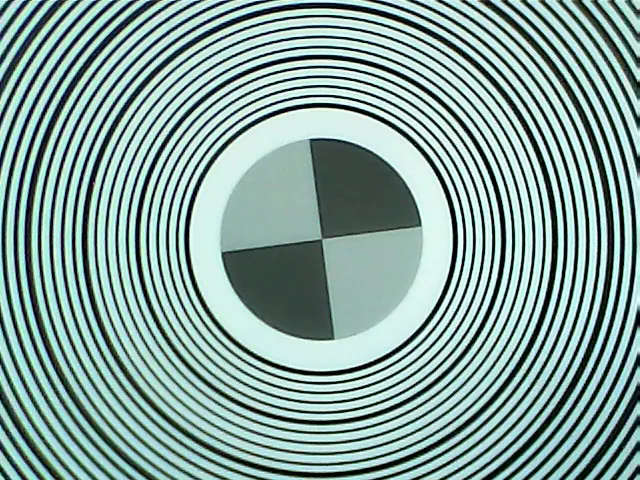
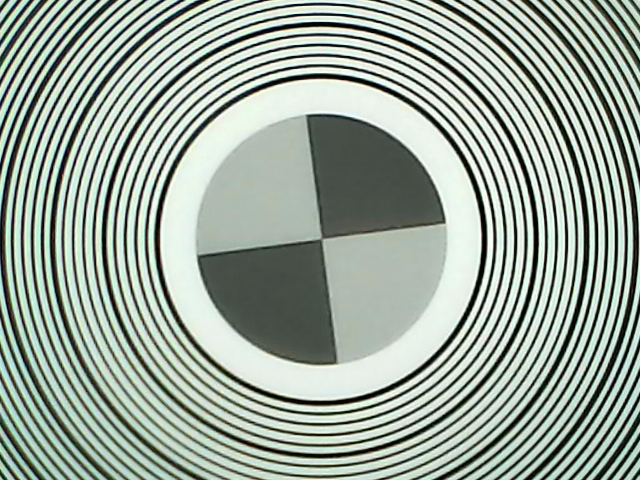
使用待測相機鏡頭系統拍攝測試圖,注意將定位標記對準影像中心。測試圖應均勻照明,避免眩光,眩光會影響環的準確偵測。測試圖應在與您的系統相符的工作距離下使用,並儘可能清晰對焦,並充滿整個影像區域。對於可產生圓形影像的超廣角(魚眼鏡頭)鏡頭,可能無法充滿整個影像區域。影像邊緣輕微的光線衰減是可以接受的,對於超廣角鏡頭來說,這種情況通常是不可避免的。下方顯示了一張 640×480 像素的範例影像。此測試影像包含一些明顯的雜訊和偽影。
將映像拖曳到主視窗的「來源映像」標籤中,或使用「選擇映像」按鈕從檔案總管中選擇並開啟映像,即可將映像載入到 Imatest 中。請注意, “選擇資料夾”選項不支援同心圓環分析。
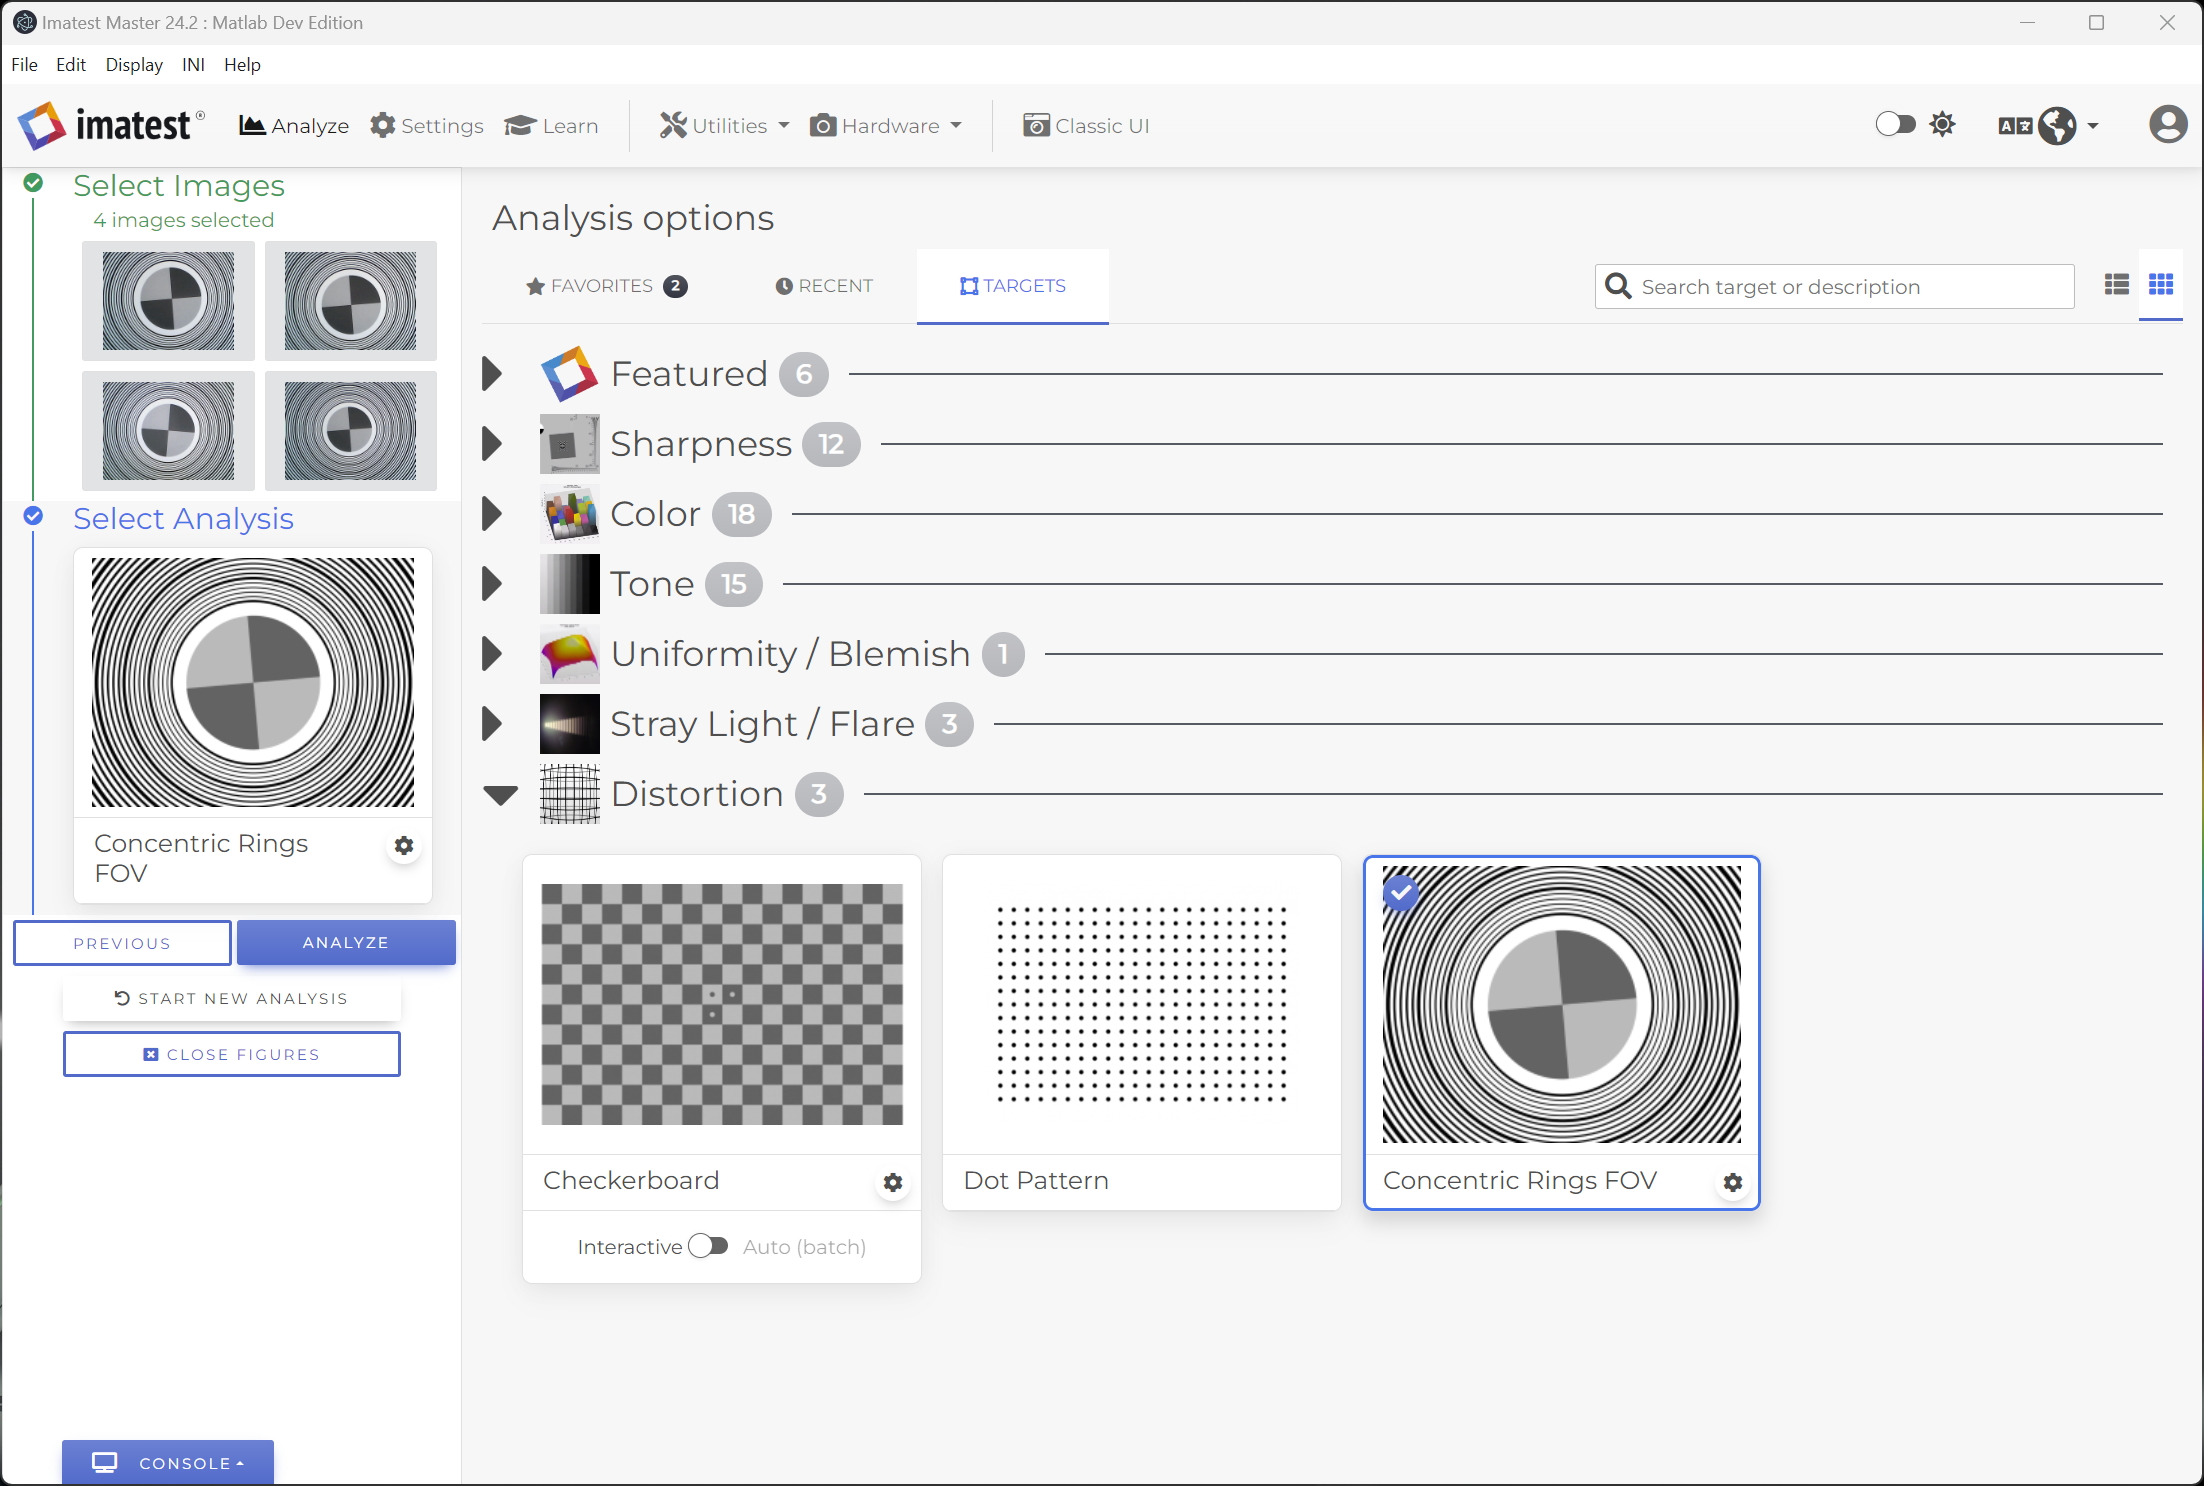
點選「下一步」或點選主視窗「工作流程」區段中的「選擇分析」模組,即可選擇分析。這將開啟“分析選項”庫。選擇“同心圓FOV”模組,該模組位於“畸變目標”清單中。
設定
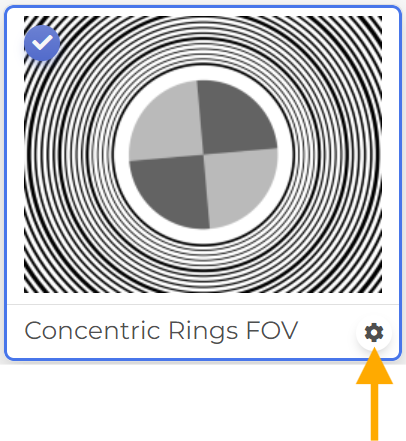
點擊同心圓環 FOV分析卡上的齒輪圖示開啟設置,或在「設定」標籤中導航至「所有設定」>「常規設定」>「畸變目標設定」>「同心圓環 FOV」 。
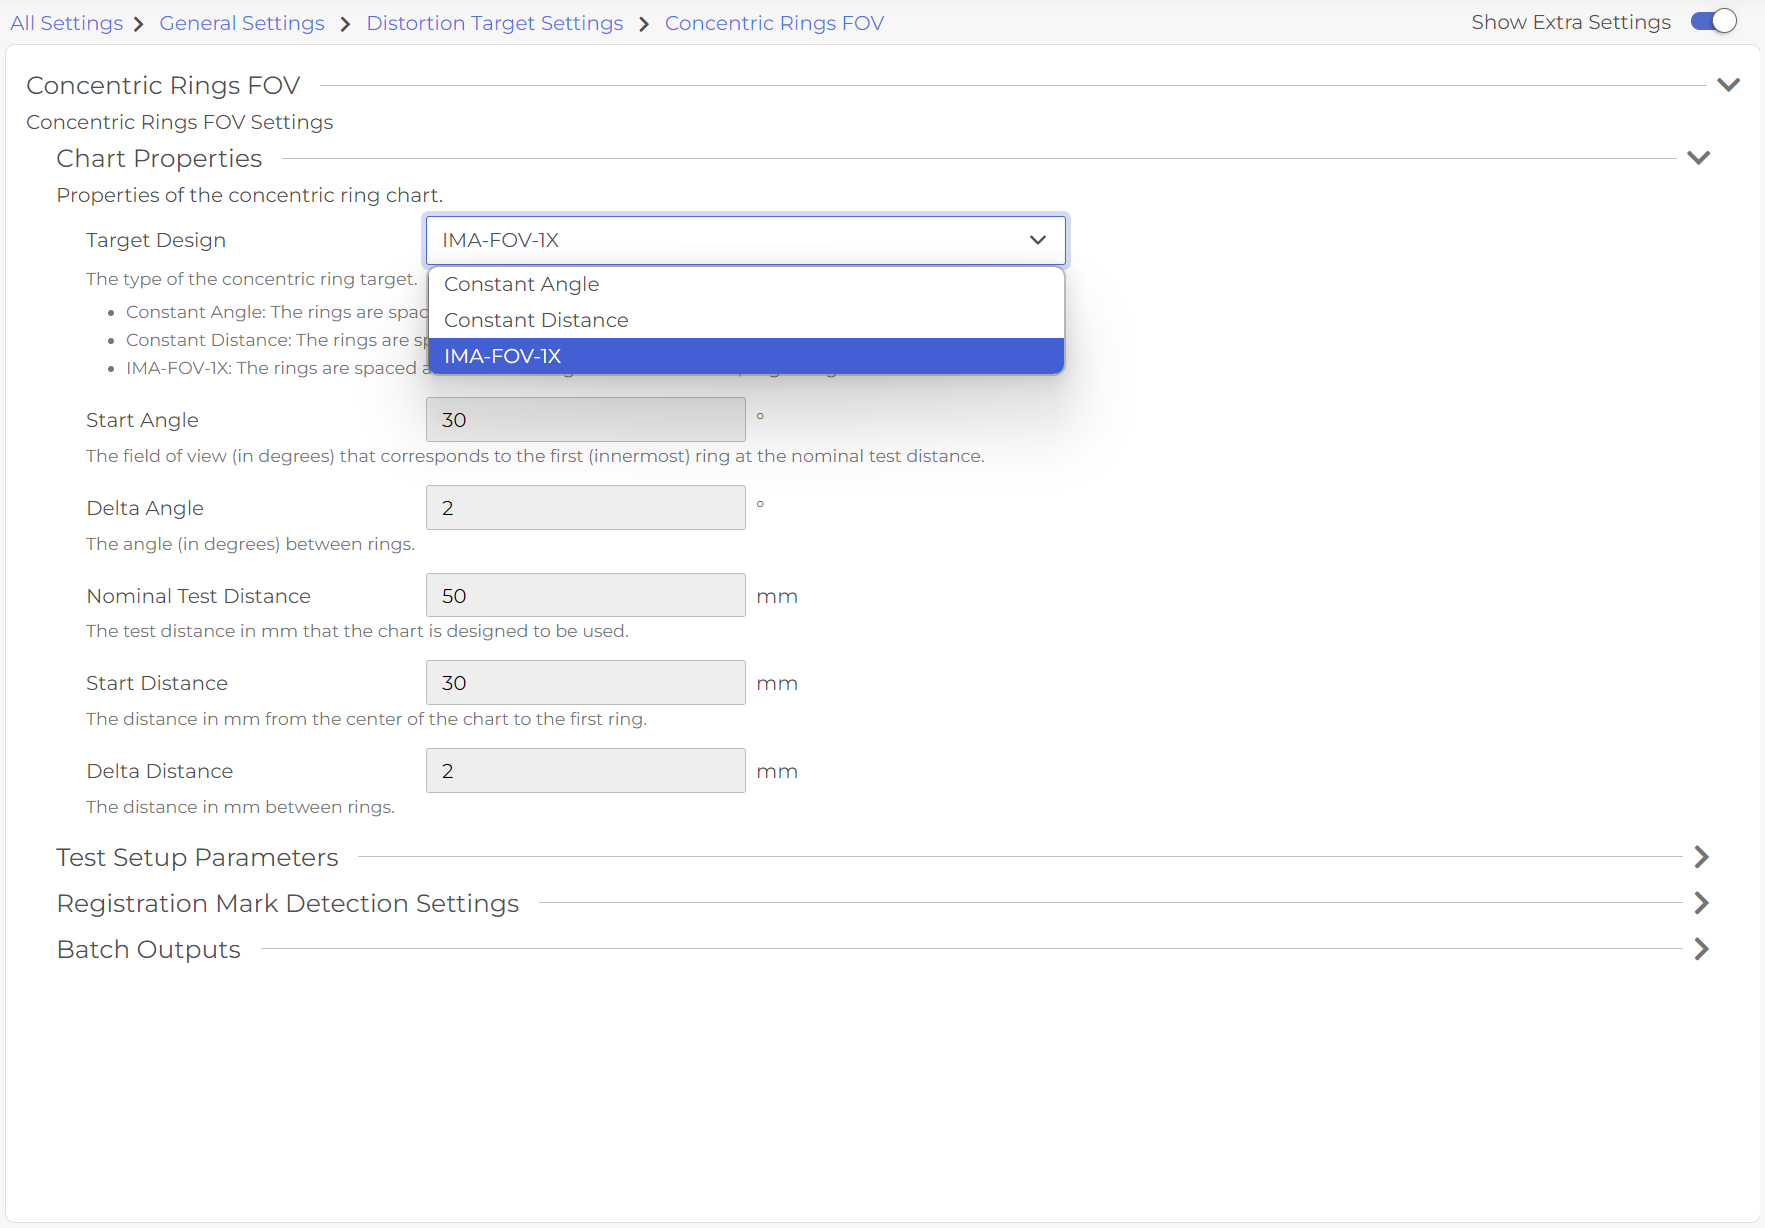
圖表屬性
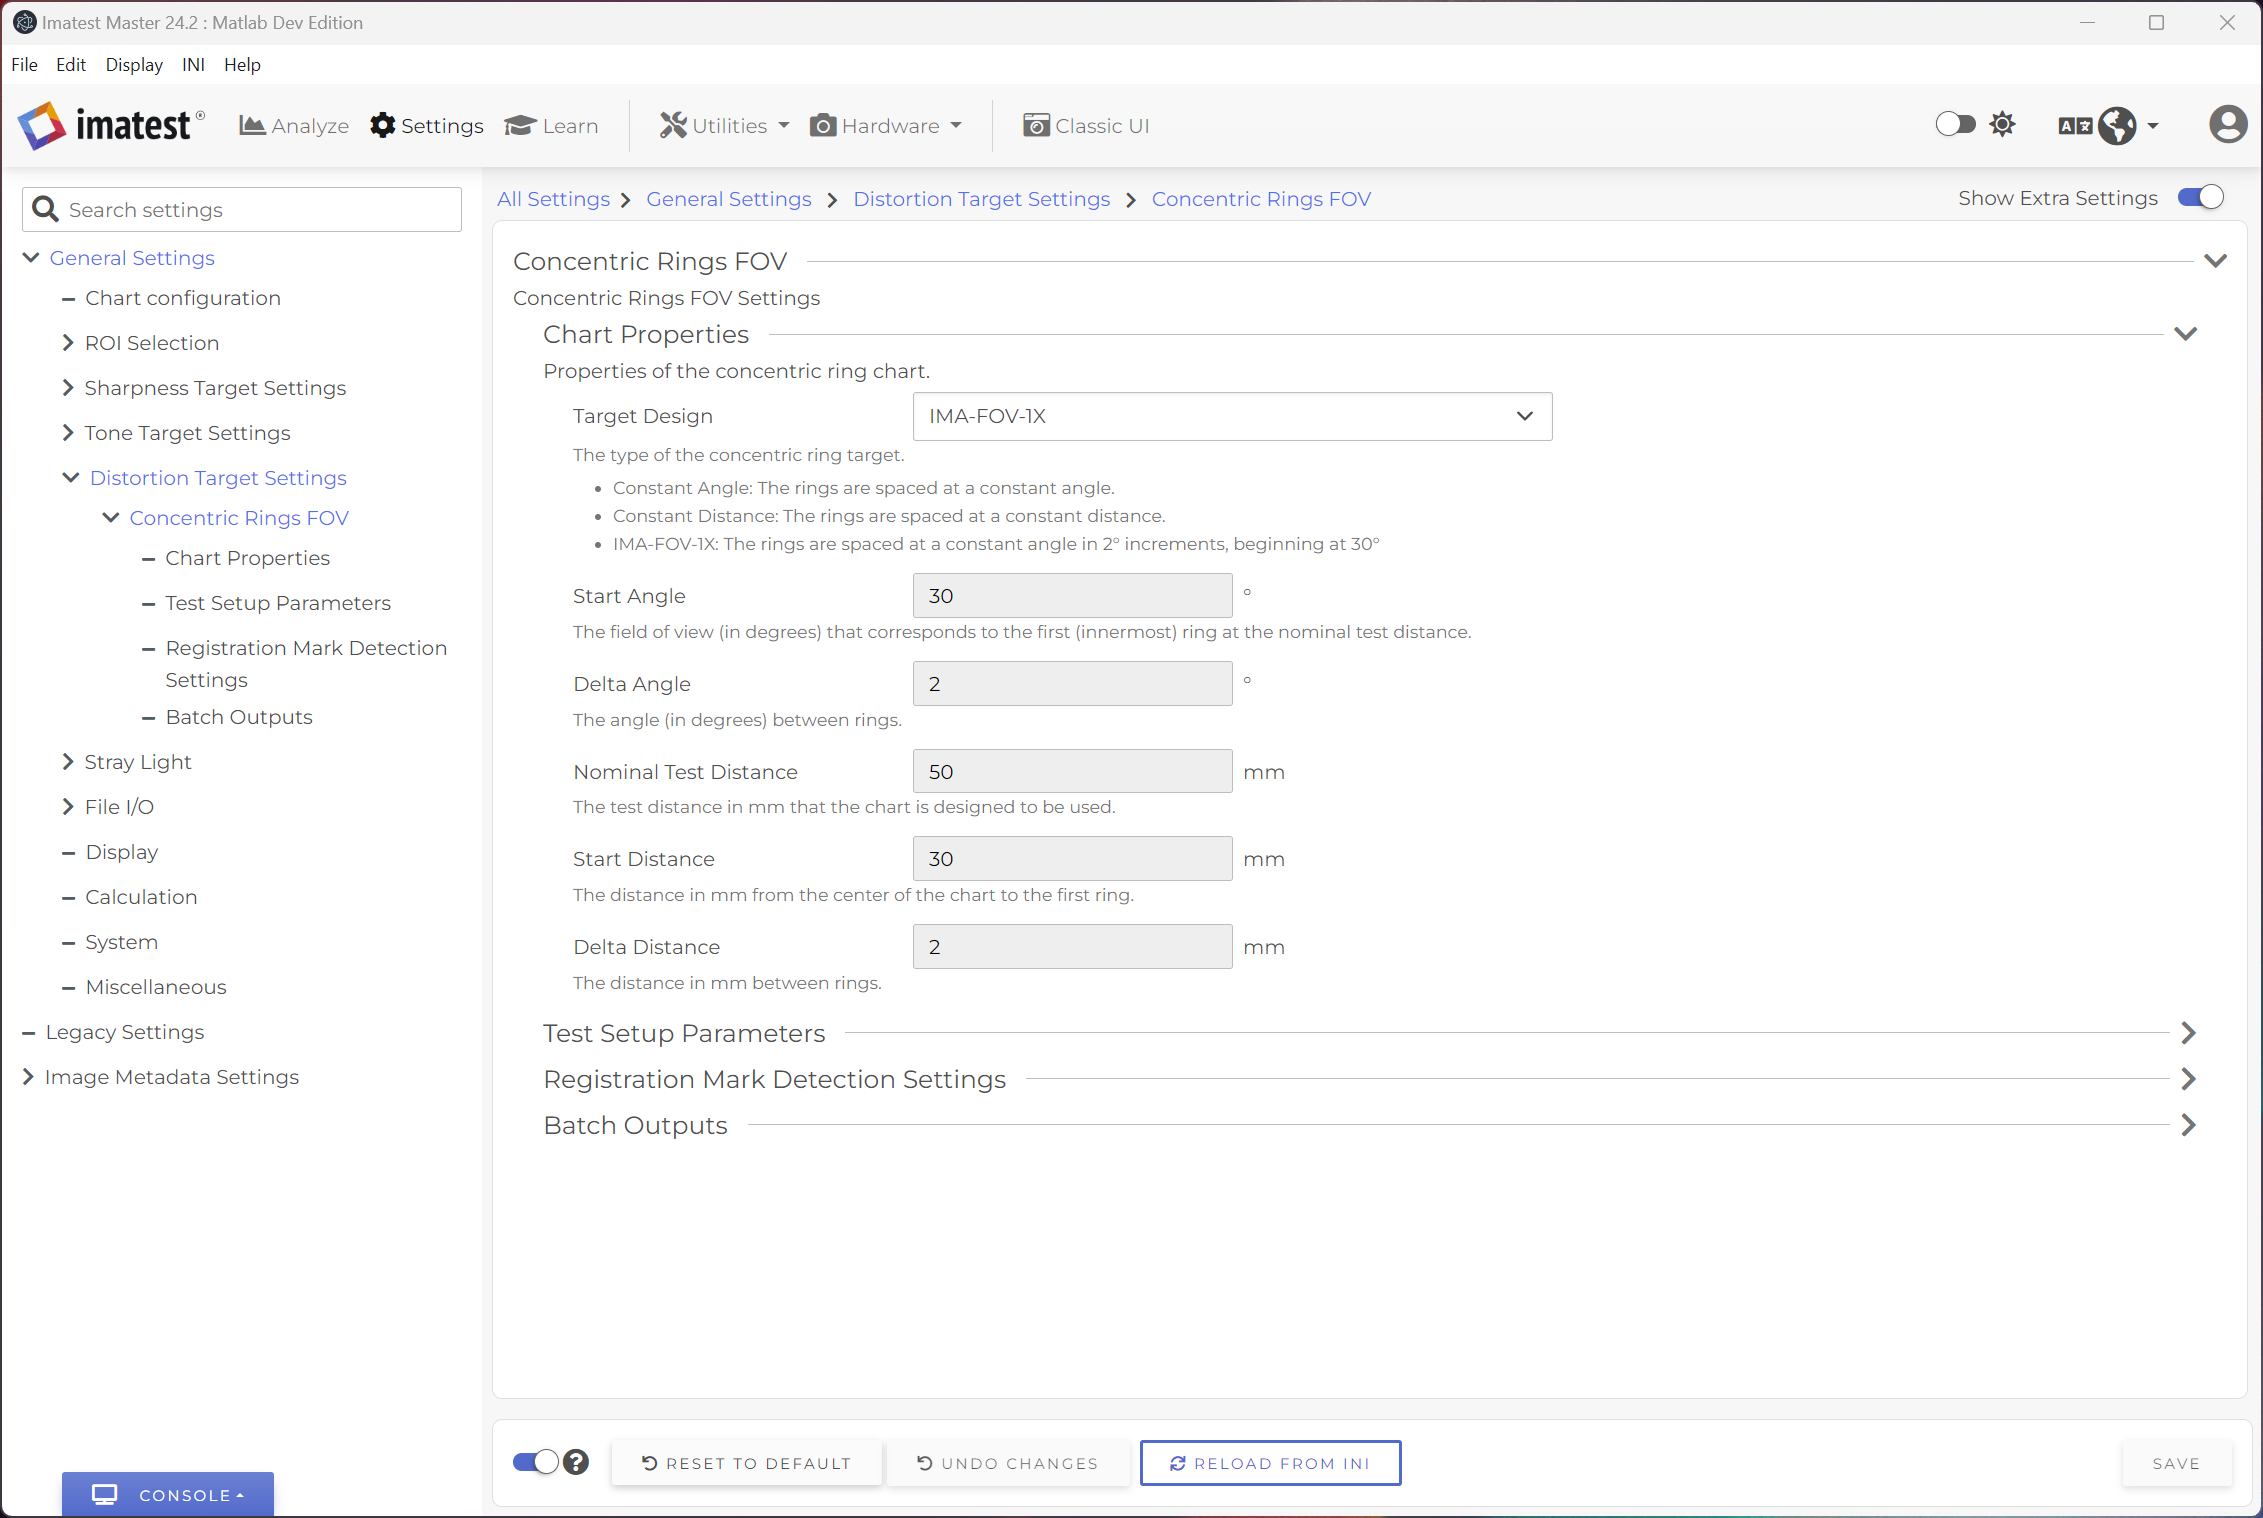
Imatest 支援兩種主要類型的同心環目標:
- 恆定角度:相鄰環之間的角度相等。例如,如果所有環在指定的測試距離內間隔均為 2°。
- 等距:相鄰環之間的距離相等。例如,如果所有環之間的間距均為 2 毫米。
每種目標類型所需圖表屬性的定義
- 恆定角度
- 起始角度:對應於標稱測試距離上第一個(最內側)環的完整視場角(以度為單位)。
- Delta 角:在規定的標稱測試距離下,環之間的角度(以度為單位)。
- 標稱測試距離:圖表設計所使用的測試距離(以毫米為單位)。
- 等距距離
- 起始距離:從圖表中心到第一個環的距離(以毫米為單位)。
- Delta 距離:相鄰兩個環之間的距離(單位為毫米)。
測試設置參數
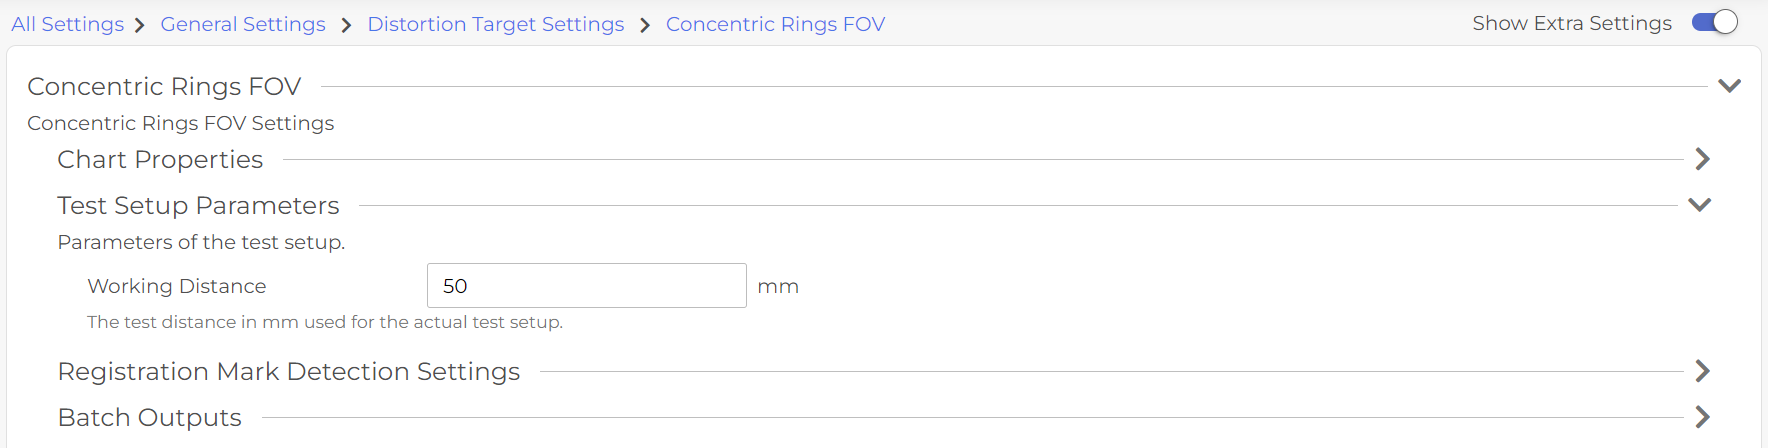
請在設定的「測試設定參數」部分指定您的工作距離。這是您在測試設定中使用的測量測試距離(以毫米為單位),它可能與您的標稱測試距離(圖表設計使用時的距離)不同。
造成標稱距離與實際工作距離差異的原因可能包括:
- 測量精度。
- 實驗室空間有限。
- 標稱測試距離超出鏡頭景深範圍。
對位標誌偵測設定
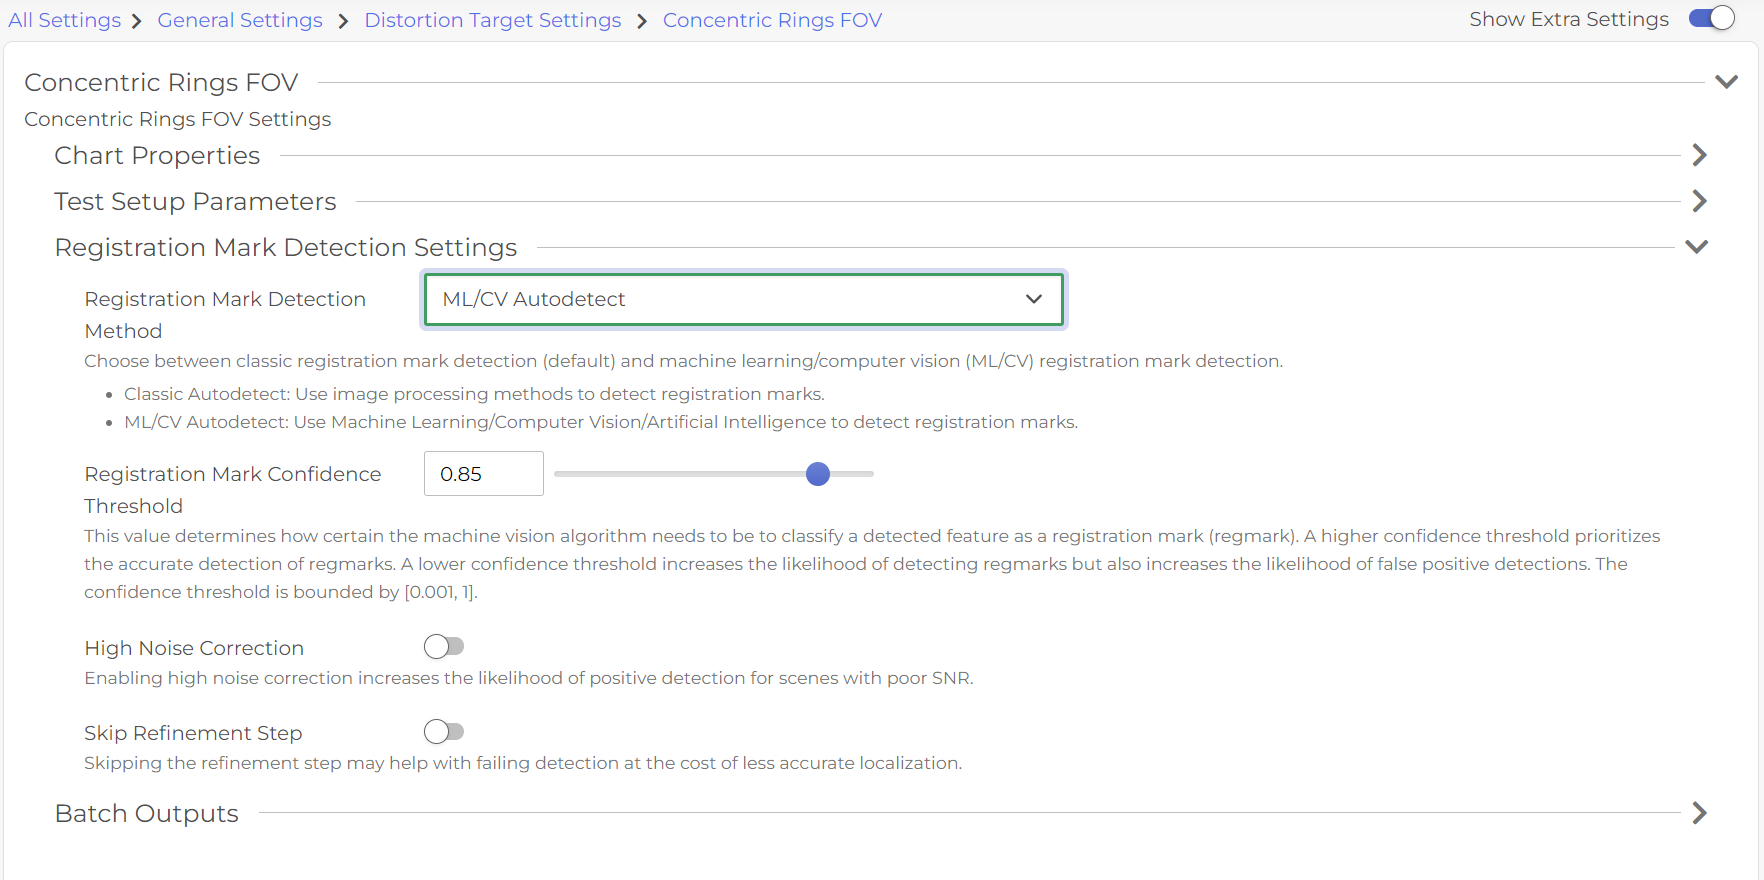
成功偵測同心圓環目標上的定位標記對於圖表的精確自動分析至關重要。定位標記用於確定圖表中心(可能與影像中心不同)的位置,每個同心圓環都圍繞著該中心定位。預設偵測設定通常足夠,但對於定位標記佔據影像幀很大一部分的影像,機器學習/電腦視覺自動偵測方法可能更穩健。有關定位標記檢測設定的更多詳細信息,請參閱我們的知識庫( 此處提供連結)。
批量輸出
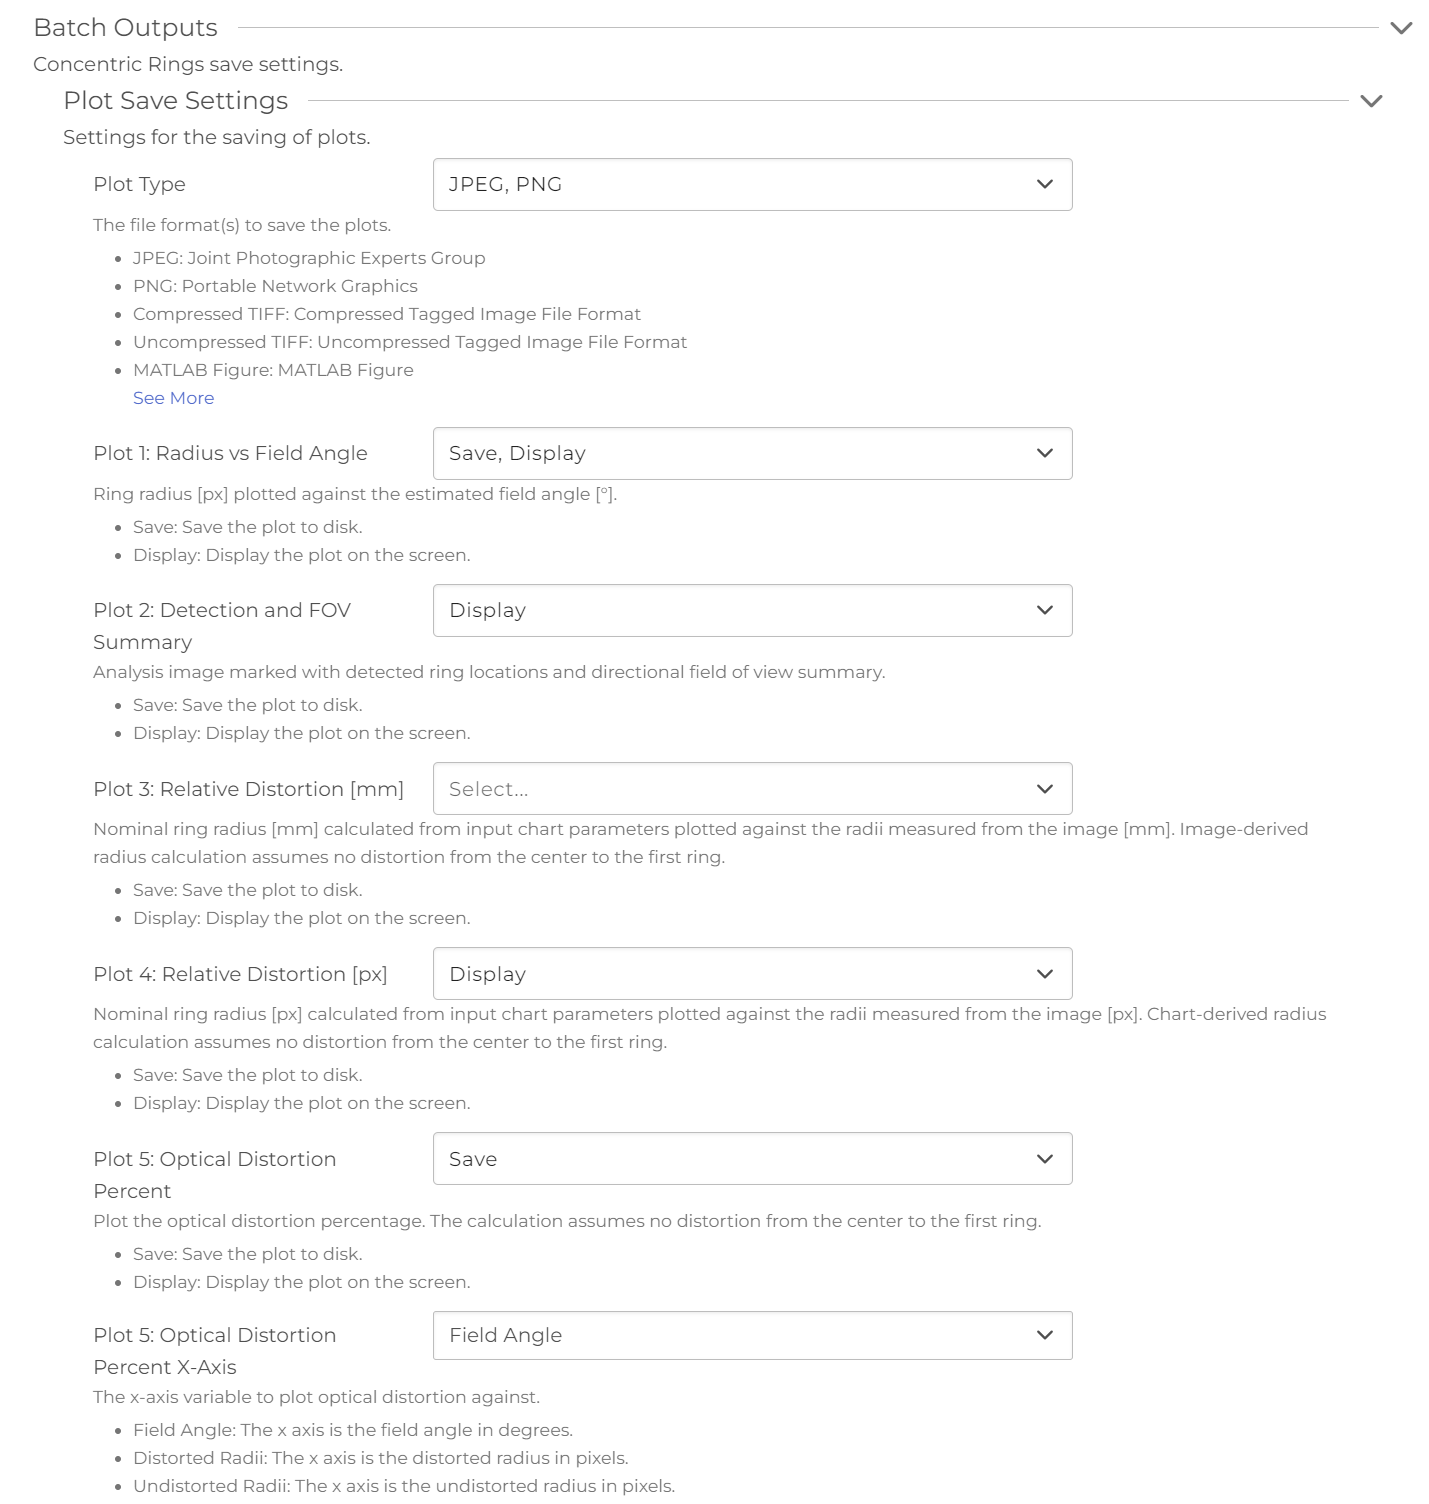
批次輸出設定決定了分析結果的格式和檔案保存位置。分析一批影像時,系統會為每個影像建立一個單獨的結果檔案。
圖表儲存設定
圖表儲存設定可讓您選擇圖表的輸出儲存格式,以及是否要在分析結束後儲存和/或顯示可用的圖表。可用的圖表保存格式包括:
- JPEG:聯合影像專家組
- PNG:便攜式網路圖形
- 壓縮 TIFF:壓縮標籤影像檔案格式
- 未壓縮 TIFF:未壓縮標記影像檔案格式
- MATLAB 圖:MATLAB 圖
- PDF:便攜式文件格式
- EPS Level 3 黑白:封裝式 PostScript Level 3 黑白
- EPS Level 3 Color:封裝式 PostScript Level 3 Color
- EPS Level 2 黑白:封裝式 PostScript Level 2 黑白
- EPS Level 2 Color:封裝式 PostScript Level 2 Color
- SVG:可縮放向量圖形
從 25.1 版本開始,當「圖 5:光學畸變百分比」設定為「儲存」和/或「顯示」時,將啟用「圖 5:光學畸變百分比X 軸」此附加設定。此設定可讓您從下列下拉選項中選擇光學畸變繪製所依據的 X 軸:
- 視場角:x 軸表示視場角,單位為度。
- 扭曲半徑:x 軸表示以像素為單位的扭曲半徑。
- 未變形半徑:x 軸表示以像素為單位的未變形半徑。
測試結果格式
結果檔案設定可讓您選擇資料結果檔案的輸出儲存格式。可用的資料結果格式包括:
- JSON
- CSV
- HDF5
- XML
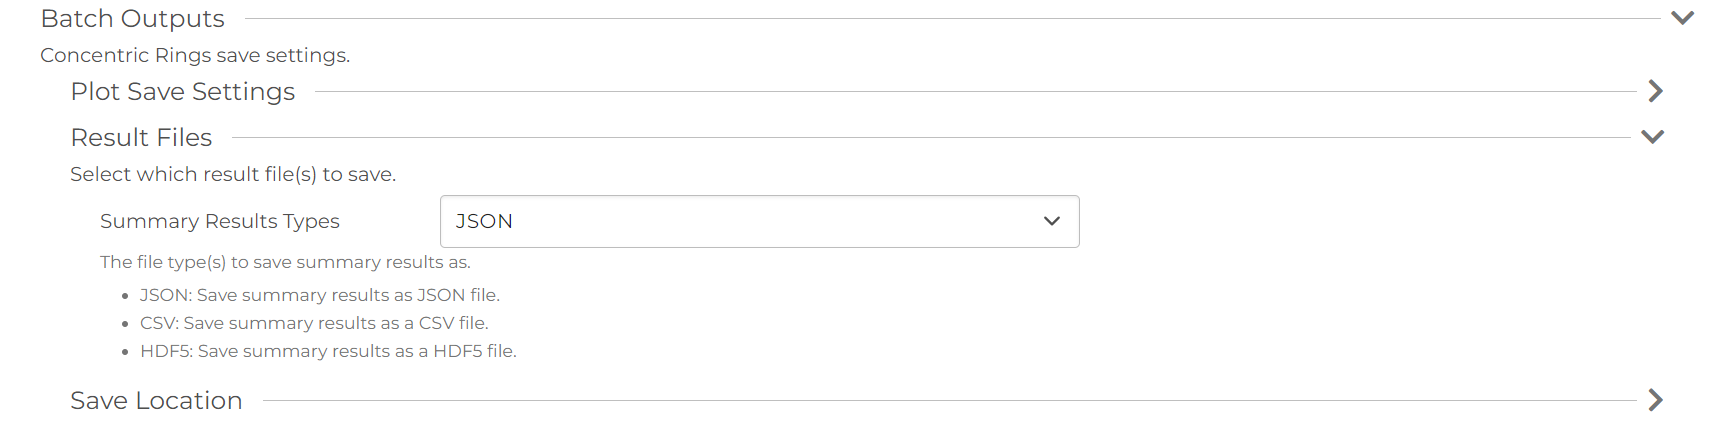
保存位置
儲存位置設定可讓您自訂結果檔案的命名方式以及檔案的儲存位置。
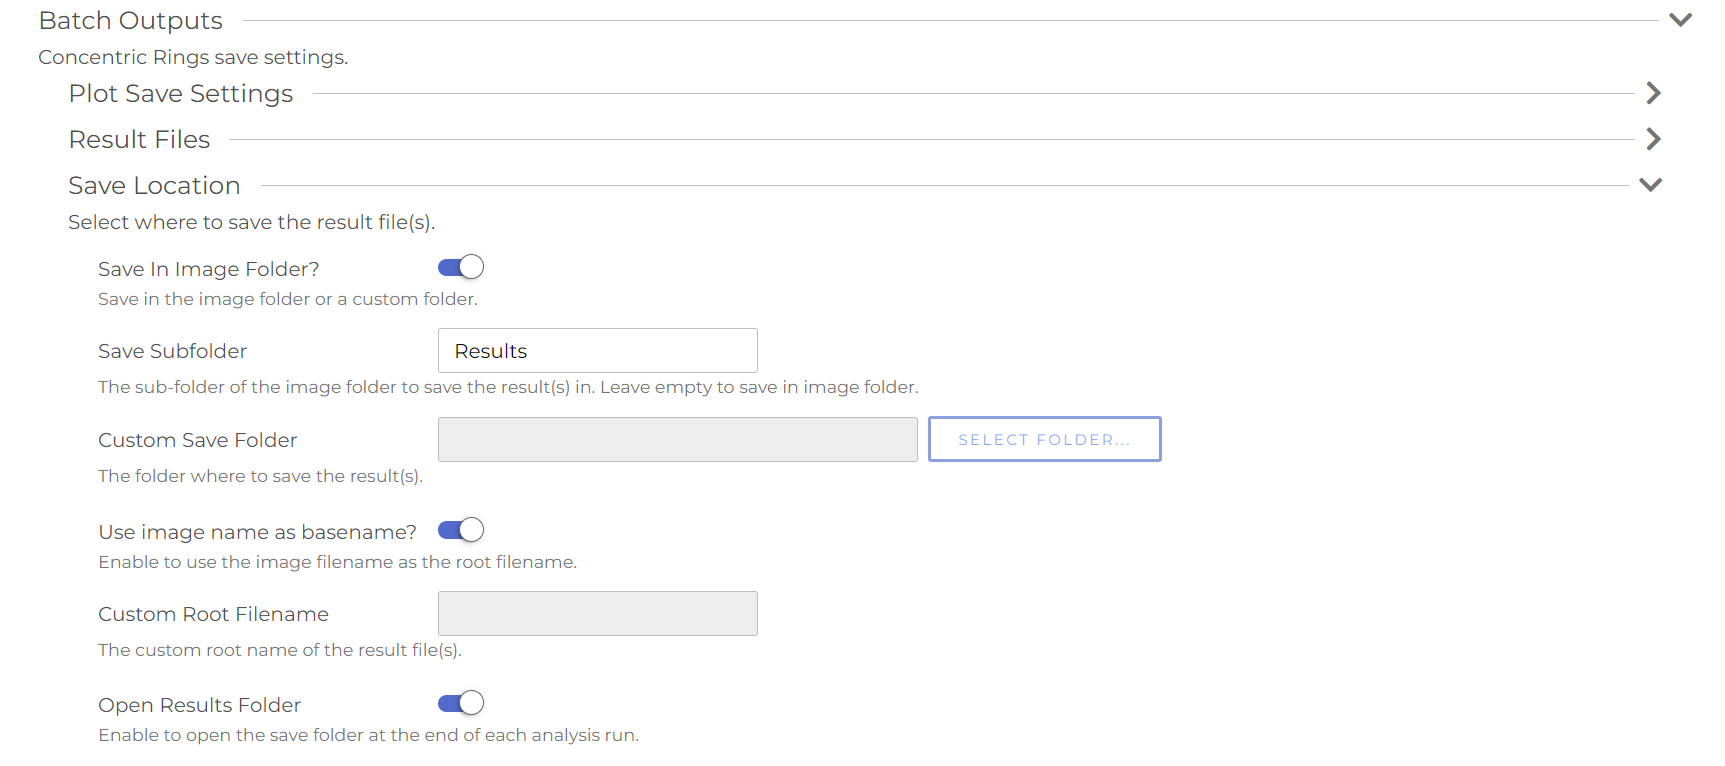
所有設定都選擇完畢後,在返回「分析」標籤之前,請點擊右下角的「儲存」按鈕。
結果
返回主視窗後,請確保已選擇測試影像,然後按一下「分析」按鈕開始分析。如果已選擇“資訊”日誌級別,則可以在控制台中追蹤分析進度。
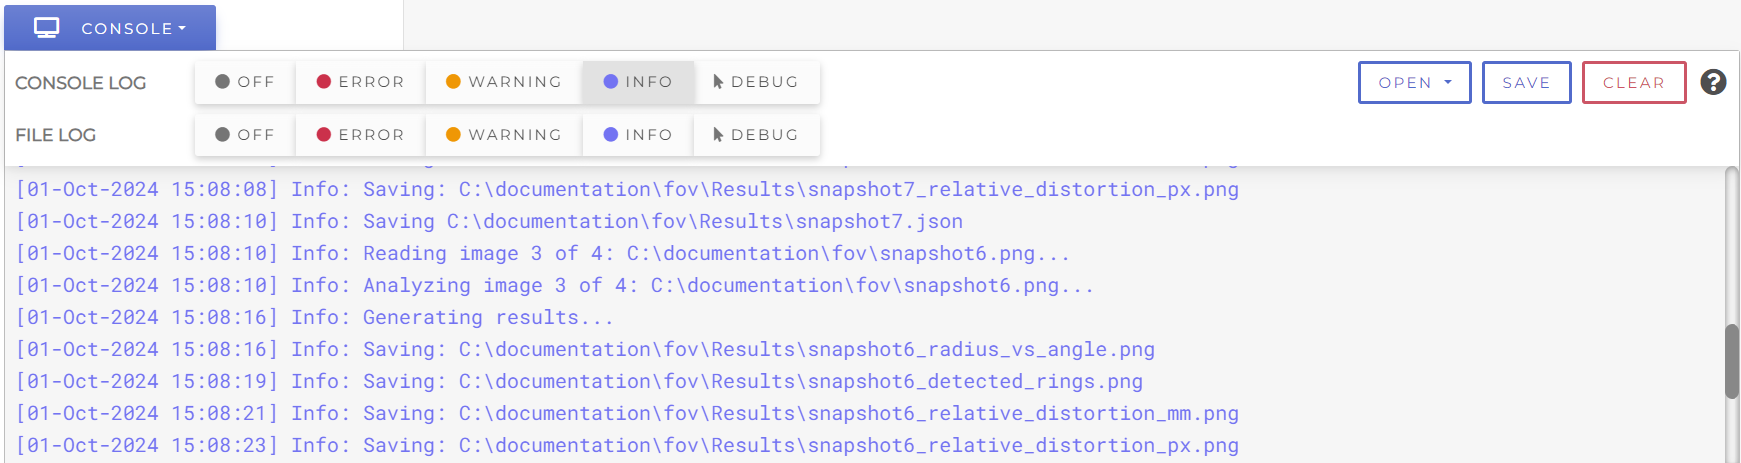
分析完成後,結果檔案將保存在「批次輸出」中指定的檔案位置。根據您的設置,結果檔案可能包含資料檔案(CSV、JSON、HDF5)和/或繪圖影像檔案。
繪製輸出
同心圓環FOV模組提供4種輸出圖選項,分析完成後可儲存和/或顯示。您可以在設定過程中,在「繪圖儲存設定」中選擇要儲存或顯示的繪圖。
- 半徑與場角
- 檢測和視野概述
- 相對畸變 [毫米]
- 相對失真度 [px]
- 光學畸變百分比
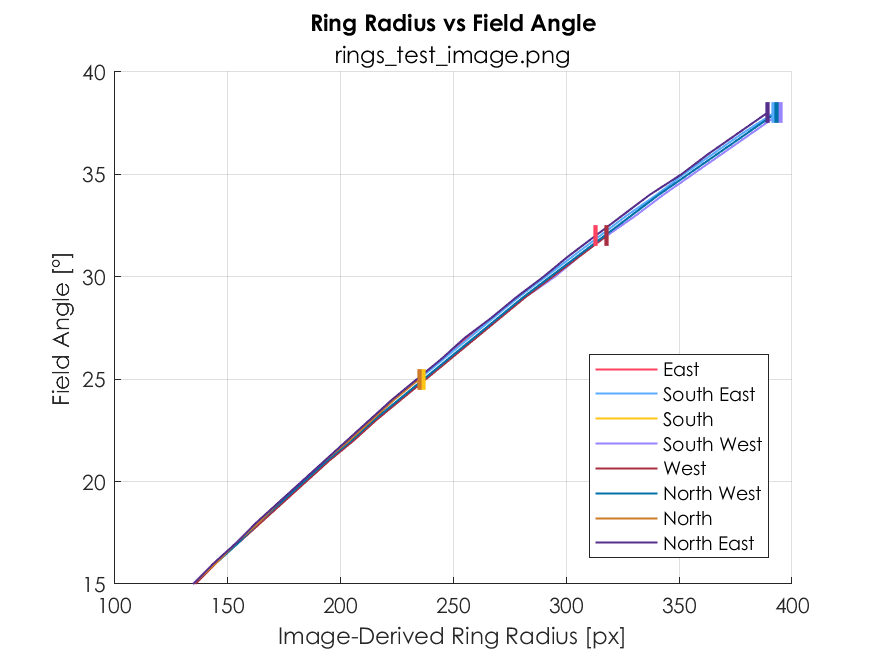
圖表 1: 半徑(Radius) vs 視場角(Field Angle)
圖 1 顯示了 8 個徑向方向(東、東南、南、西南、西、西北、北和東北)上,以像素為單位的環半徑與以度為單位的估計視場角的關係。對於等角度圖表,圖表上環之間的距離逐漸增加。因此,在分析幾乎沒有畸變的影像時,每個曲線都會略微向上彎曲,如下圖 1 的測試影像所示。另一方面,對於等距離圖表,對於無畸變的圖像,曲線將呈現線性。
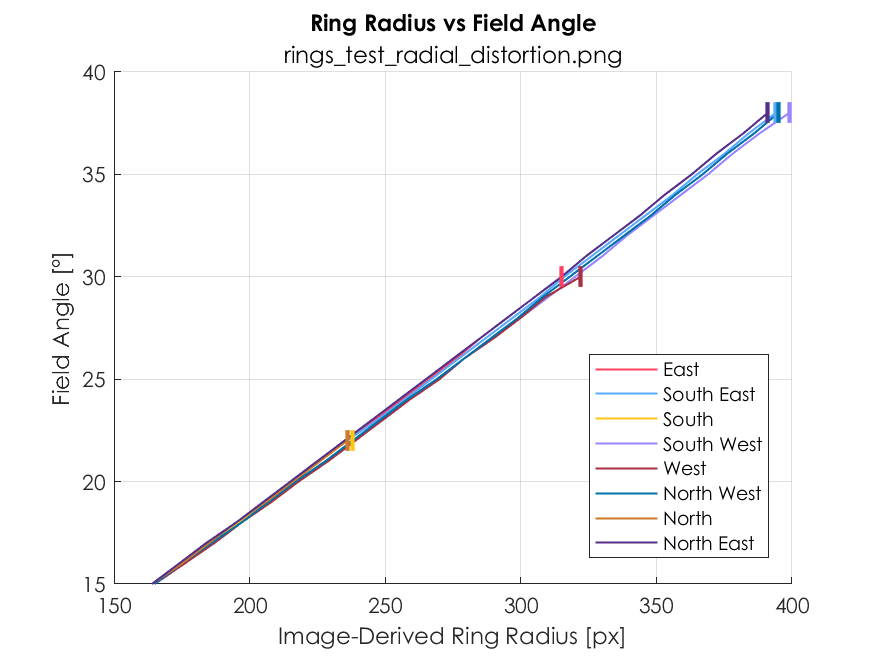
對於包含一定程度徑向畸變的影像(例如測試影像 2 ),曲線通常會顯得更線性。
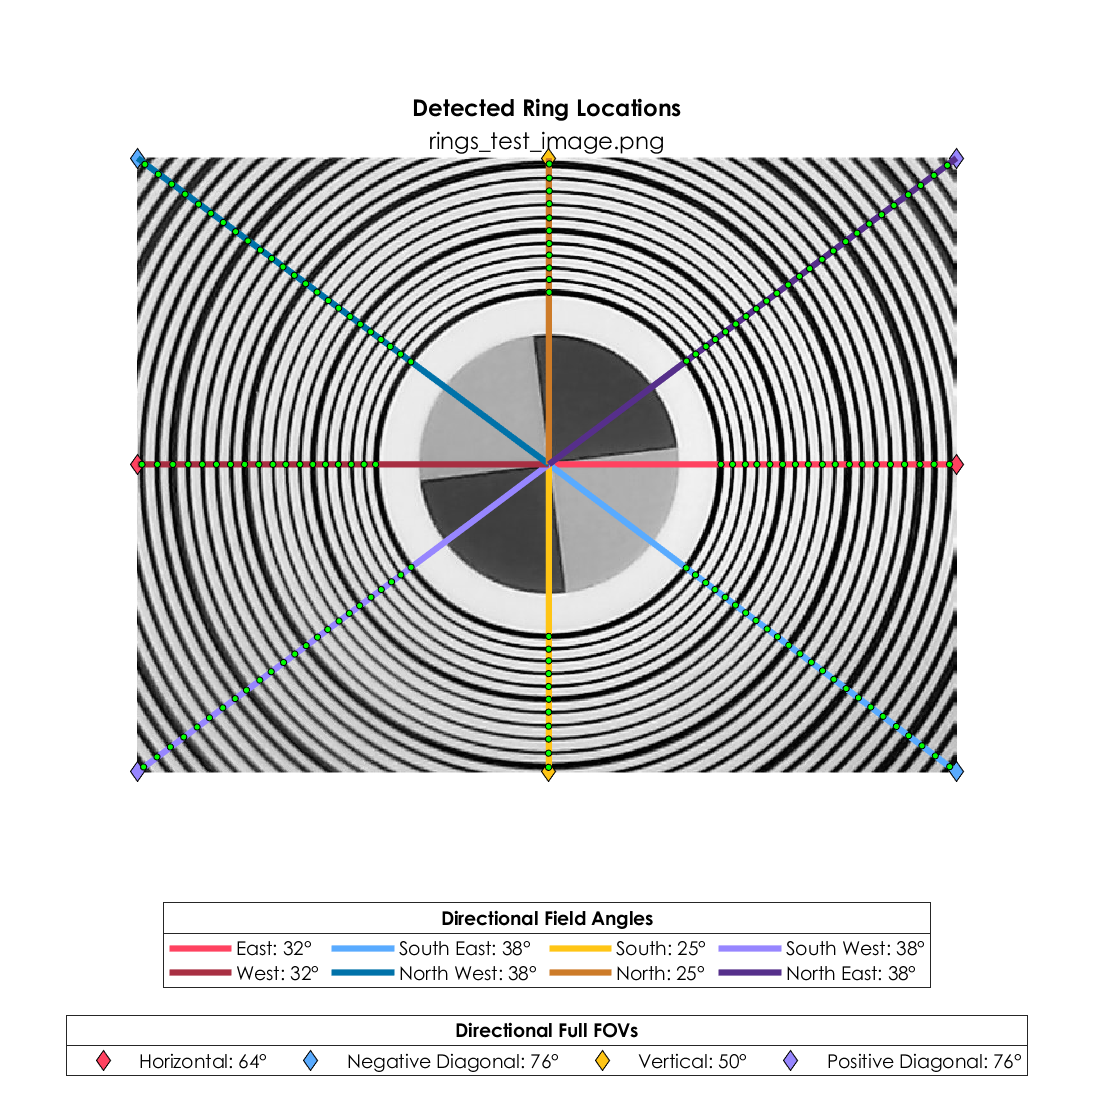
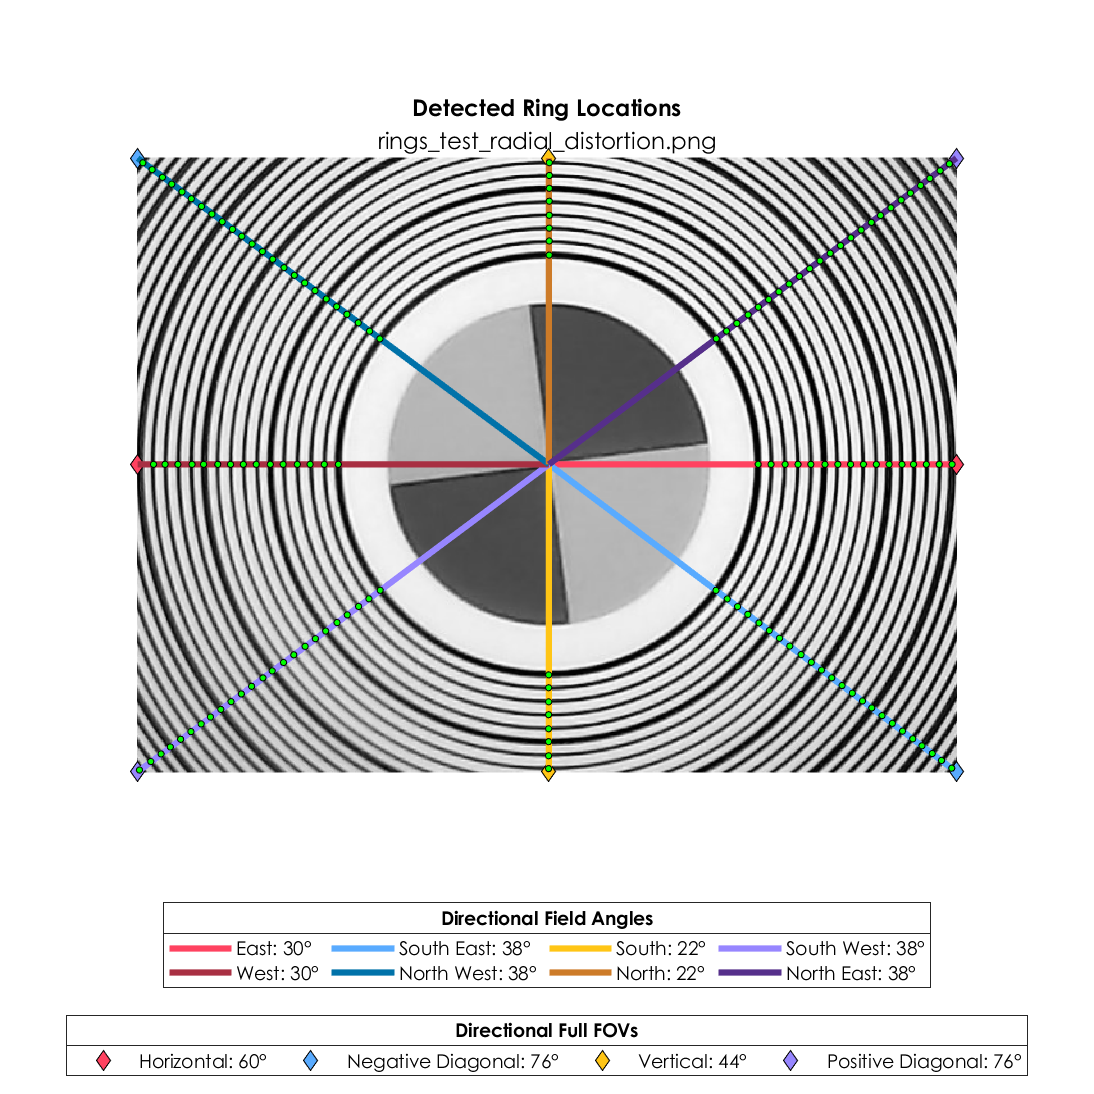
圖表 2: 檢測與 FOV 總結
圖 2 包含分析影像,其中標記了沿著 8 條徑向線檢測到的環的位置,以及估計的視場角和方向視場(水平、垂直和正/負對角線)的摘要。
圖表 3: 相對畸變(distortion) [mm]
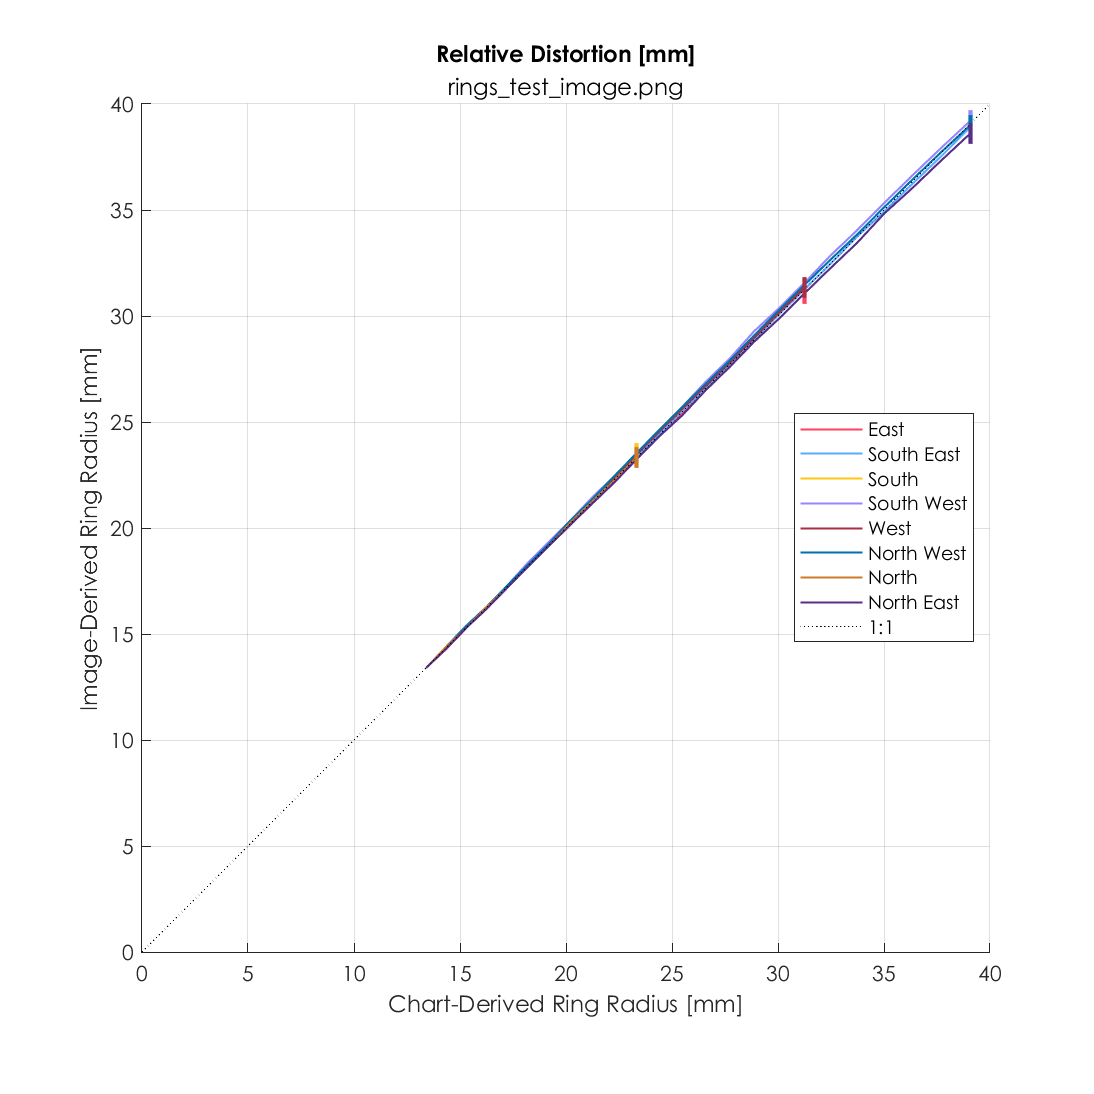
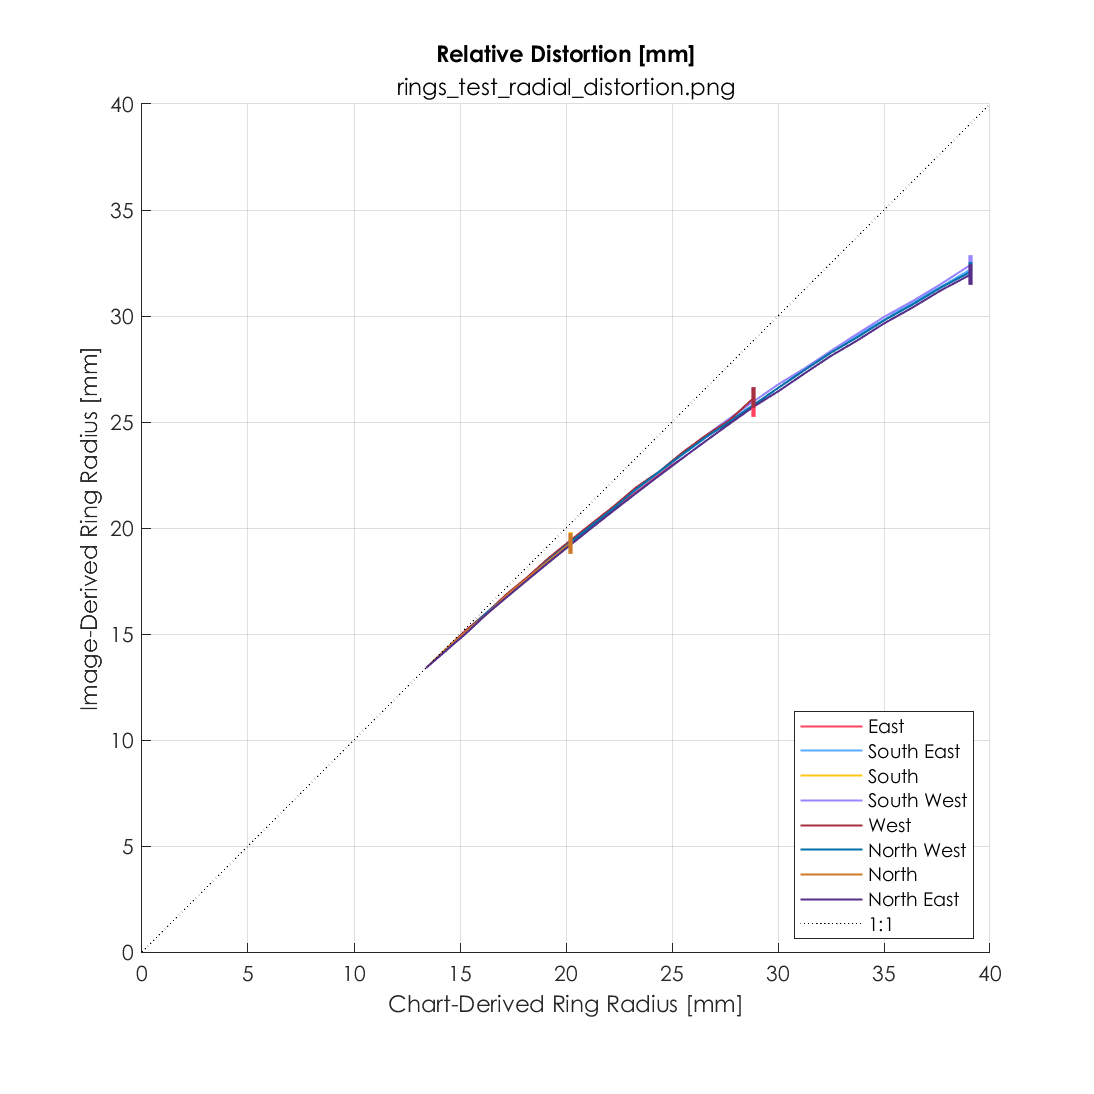
圖 3 透過繪製根據「圖表屬性」設定部分中輸入的圖表參數計算出的真實環半徑(單位為毫米)與估計值之間的關係,來估算相對畸變。 從測試影像中得出的環半徑(單位:毫米)。
此圖可以幫助您快速識別測試影像中是否存在實際意義上的失真,失真程度透過曲線與 1:1(無失真)參考線的偏差來表示。以下兩幅測試影像均有範例說明。
免責聲明:此計算是基於圖像從圖表中心到第一環之間無畸變的假設。這個假設使我們能夠估算給定測試影像的每像素毫米轉換值,並以此計算影像導出的環半徑(單位為毫米)。
圖表 4: 相對畸變(distortion) [px]
圖 4 與圖 3 相同,但它不是以毫米為單位,而是透過繪製在「圖表屬性」設定部分中根據輸入圖表參數計算出的估計環半徑(以像素為單位)與從測試影像中檢測到的環半徑(以像素為單位)的對比圖來估計相對失真。
此圖可以方便快速地識別測試影像中是否存在影像空間單位的畸變,畸變程度由曲線與 1:1(無畸變)參考線的偏差表示。以下兩幅測試影像均有範例說明。
免責聲明:此計算基於圖像從圖表中心到第一環沒有失真的假設。這個假設使我們能夠估算給定測試影像的毫米/像素轉換值,並以此計算圖表衍生的環半徑(以像素為單位)。
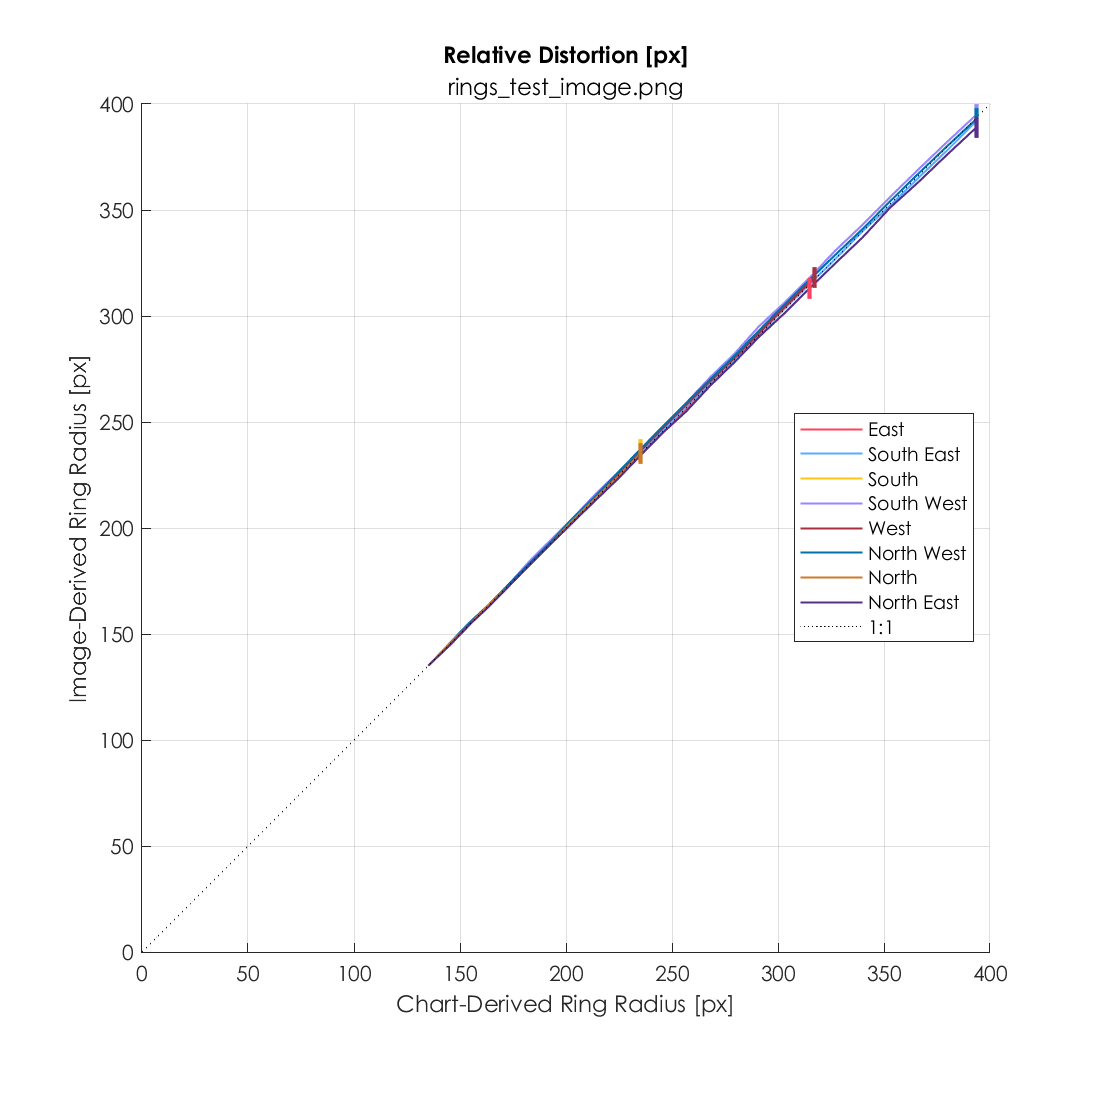
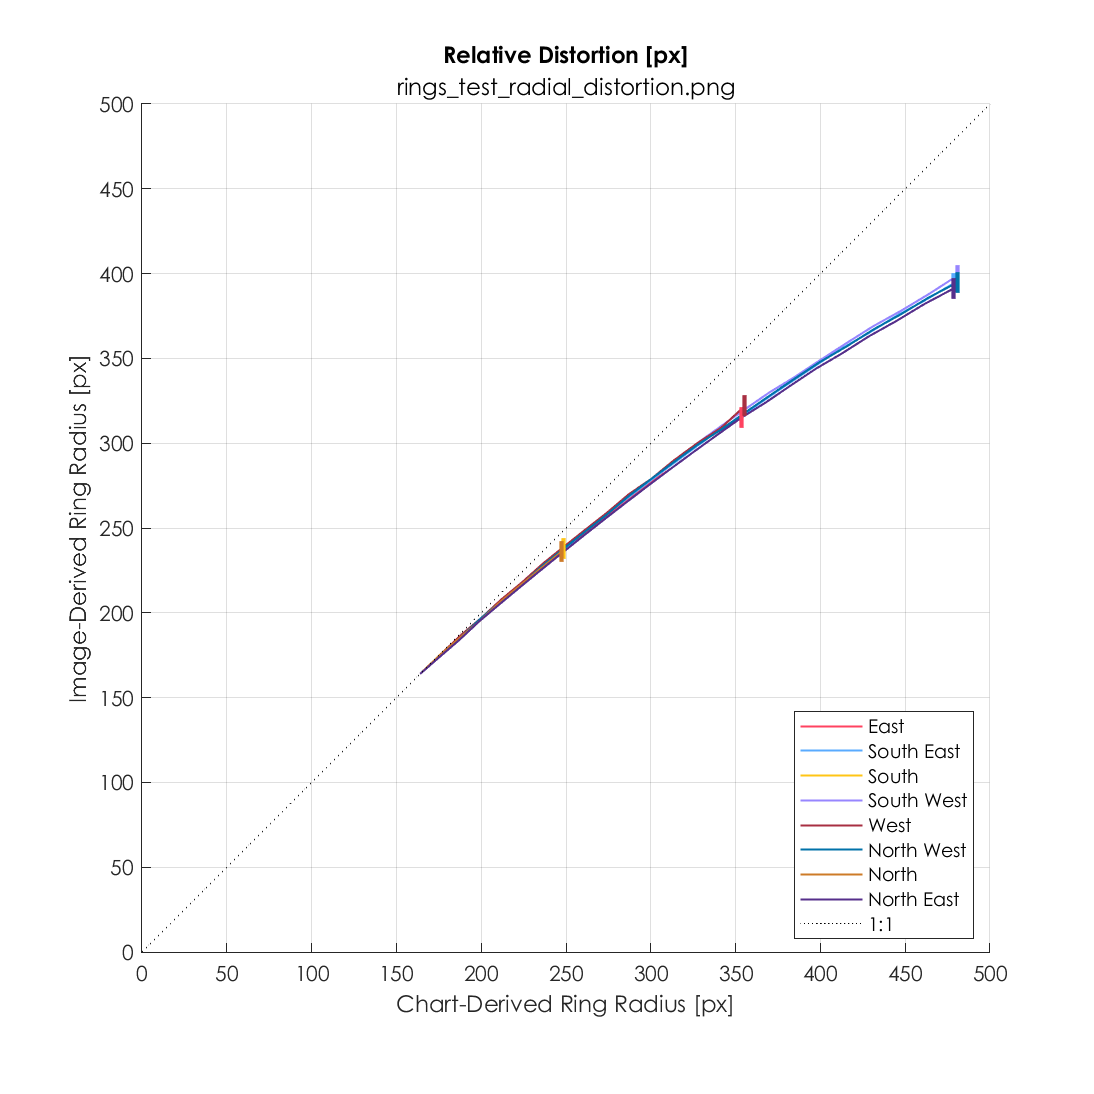
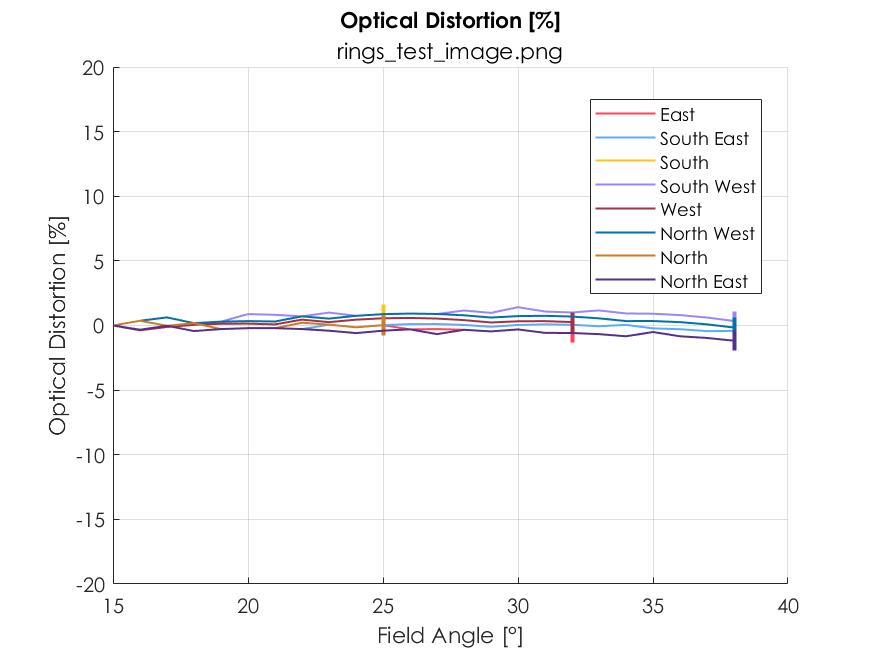
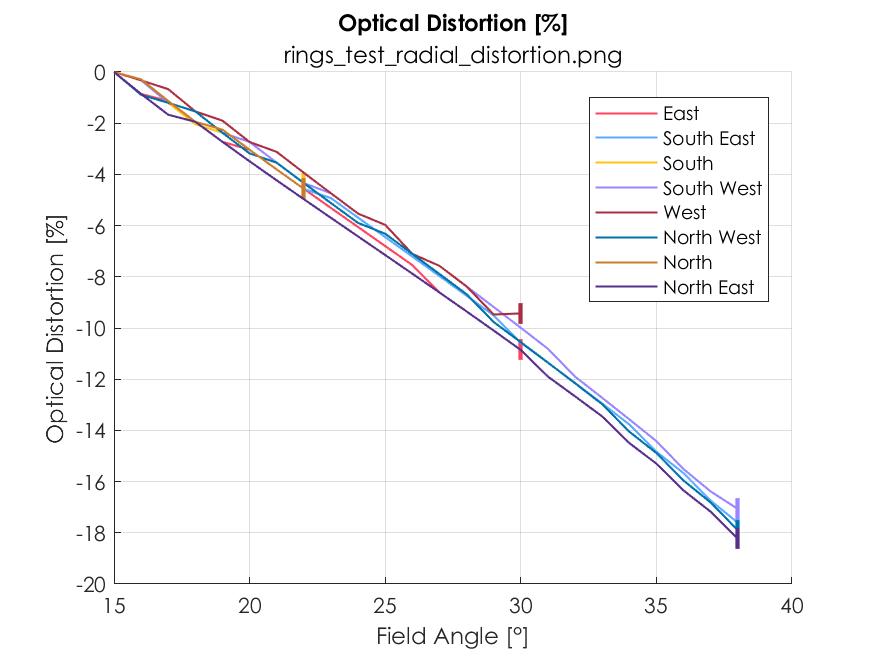
圖 5:光學畸變率 [%]
圖 5 顯示了沿著每個徑向的光學畸變百分比。
光學畸變百分比的計算方法如下:
免責聲明:此計算基於圖像從圖表中心到第一環無畸變的假設。這個假設使我們能夠估算給定測試影像的每像素毫米數轉換值,並以此計算光學畸變百分比。
數據輸出
所有結果檔案格式(JSON、CSV、HDF5、XML)均輸出分析運行的資料。如果分析多張影像,則每張影像都會保存一組單獨的結果和繪圖檔案。您可以在設定過程中的「批次儲存設定」中自訂結果的儲存格式。
結果檔案包含有關您的 Imatest 版本、分析運行、您選擇的設定以及所有視場、視場角度和原始資料計算的資訊。結果檔案中每個欄位的描述(與它們在輸出 JSON 檔案中的顯示方式相同)在Imatest 結果頁面上有詳細說明。
JSON Tree View- 同心環根節點,包含所有同心圓環測試數據
- Imatest 元數據,關於 Imatest 軟體
- imatest_version 使用的 Imatest 軟體版本
- run_date_time 測試運行的日期和時間
- 軟體建構訊息
- ini_file INI 檔案詳情
- filename INI設定檔路徑
- INI 文件的 MD5 校驗和
- 記憶體 記憶體使用情況資訊
- matlab_used_MB MATLAB 使用的記憶體(單位:MB)
- physical_free_MB 可用實體記憶體(MB)
- physical_total_MB 總物理記憶體(MB)
- 分析的輸入
- image_file 輸入圖像檔案的詳細信息
- 檔案名稱:輸入影像檔案的路徑
- 輸入影像檔案的 MD5 校驗和
- 分析設定
- target_properties 測試目標的屬性
- 目標類型(例如,ISO 標準、定角、定距)
- 測試測量設置
- test_distance_mm 測試的工作距離,單位為毫米
- 註冊標記 註冊標記檢測設置
- 檢測註冊商標的方法
- confidence_threshold 偵測置信度的閾值
- skip_refinement 是否在檢測過程中跳過細化
- batch_outputs 圖表和結果的批次輸出設定
- plot_save_settings 圖表儲存設定
- plot_type 圖表類型(例如,PNG)
- plot_1_field_angle 儲存場角圖的設定(例如,儲存、顯示)
- plot_2_ring_detection 環檢測圖的設定(例如,儲存、顯示)
- plot_3_relative_distortion_mm 相對畸變(毫米)圖的設定(例如,儲存、顯示)
- plot_4_relative_distortion_px 相對失真(像素)圖的設定(例如,儲存、顯示)
- result_files 輸出結果檔案類型清單(例如,CSV、JSON、HDF5)
- save_location 用於保存結果的設定
- save_in_image_subfolder 是否將結果儲存到影像的子資料夾中
- save_sub_folder 用來保存結果的子資料夾名稱
- use_image_name_as_root 是否使用映像名稱作為已儲存的根目錄
- open_save_folder 是否自動開啟儲存資料夾
- plot_save_settings 圖表儲存設定
- target_properties 測試目標的屬性
- image_file 輸入圖像檔案的詳細信息
- 分析結果
- regmark_data 偵測到的註冊標誌的數據
- 註冊商標_1 第一個註冊商標的詳細信息
- regmark_center_px [x, y] 註冊標記的中心點(像素)
- regmark_radius_px 註冊標記的半徑(以像素為單位)
- 註冊商標_1 第一個註冊商標的詳細信息
- 分析結果概要
- 視場角(FOV)測量單位為度
- horizontal_deg 水平視場角(度)
- vertical_deg 垂直視場角(度)
- diagonal_deg 對角線視野角(度)
- positive_diagonal_deg 正對角線視野角(以度為單位)
- negative_diagonal_deg 負對角線視場角(度數)
- field_angle 視場角測量值(以度為單位)
- east_deg 指向東方的場角,單位為度
- south_east_deg 場向東南方向的角度(度)
- south_deg 場向南的角度(度)
- south_west_deg 西南方向的場角(度)
- west_deg 場向西的角度(度)
- north_west_deg 場向西北方向的角度(度)
- north_deg 場向北的角度(度)
- north_east_deg 場向東北方向的角度(度數)
- 視場角(FOV)測量單位為度
- raw_data 環檢測的原始數據
- radial_direction 徑向線的方向(例如,北)
- line_azimuth_angle_deg 徑向線的方位角
- end_point [x, y] 徑向線的終點(像素值)
- ring_coordinates_x_px 過渡發生的 x 像素座標
- ring_coordinates_y_px y 像素座標,表示過渡發生的位置。
- ring_count 沿指定徑向方向偵測到的環數
- ring_field_angle_deg 指環的磁場角度值(單位:度)。
- image_derived_ring_radius_px 從影像中提取的環的像素半徑
- chart_derived_ring_radius_mm 根據圖表參數計算出的環半徑(單位:毫米)
- chart_derived_ring_radius_px 根據圖表參數計算出的圓環半徑(以像素為單位)
- image_derived_ring_radius_mm 從影像中導出的環的半徑(單位:毫米)
- regmark_data 偵測到的註冊標誌的數據
- Imatest 元數據,關於 Imatest 軟體