介绍
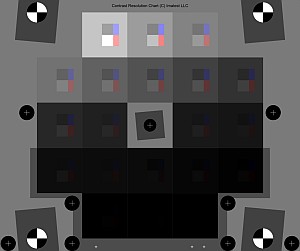 本页面介绍Imatest 对比度分辨率图表和分析( Imatest 5.0+版本支持),旨在测量大视野范围内低对比度物体在宽亮度范围内的可见度。测量结果以对比度分辨率信噪比 ( SNR CR ) 和动态范围 ( DR CR ) 表示。这些指标对汽车和安防行业尤为重要。这种动态范围测量方法的灵感来源于罗伯特·博世公司的 Ulrich Seger 在2016 年 AutoSens 大会上的演讲。 动态范围页面中将其与其他方法进行了比较。
与标准动态范围测量相比,对比度分辨率结果对未补偿的黑电平偏移、眩光和色调映射引起的误差不敏感,并且可以在很宽的色调范围内清晰地看到低对比度特征的可见性。
我们正在向相关标准委员会介绍该图表,特别是IEEE P2020汽车系统图像质量组。我们曾在2017年AutoSens会议和2018年电子成像会议上介绍过该图表。论文可在此处下载。
背景
相机动态范围(相机能够以良好的对比度和信噪比 (SNR) 响应的色调范围)取决于传感器和镜头(以及一定程度上的信号处理)。现代高动态范围 (HDR) 传感器拥有令人印象深刻的 120 dB(亮度比为 1,000,000:1)或更高的动态范围,但当镜头位于传感器前方时,眩光(镜头元件之间以及镜头筒上反射的杂散光)会将系统(相机)的动态范围限制在 100 dB 或更低。(如果您认为您的系统可以做得更好,并且有数据支持,请发送邮件至 support@imatest.com。我们非常乐意与您交流。)
眩光通常是通过测量白色区域中的小块纯黑色区域(反射图表中的“黑洞”或光陷阱)来获得的,这些区域通常会延伸到图像边界之外。Imatest 早期对眩光(指示对眩光的敏感性)的测量来自Stepchart模块; Imatest 5.0+已将ISO 18844 眩光测量添加到均匀性模块中。在图像线性化并去除黑电平偏移(如有)后,
天花板眩光 = 暗度/白度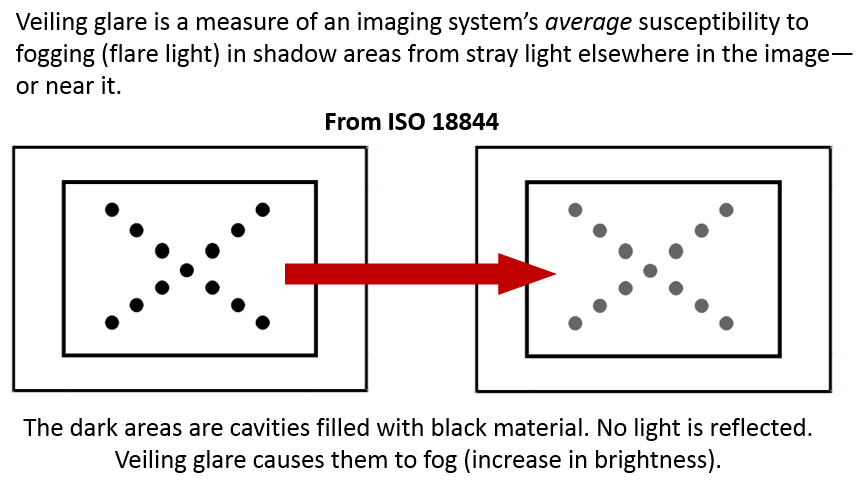 ISO 18844 眩光/薄雾测量存在以下问题:(1) 它们无法直接反映图像暗部低对比度特征的可见性;(2) 它们往往会夸大眩光造成的损害(例如,配备 120 dB HDR 传感器的相机,使用此测量方法可能仅显示 50 dB 的表观动态范围);(3) 它们基于一个不完善的眩光成因模型,而眩光主要由多片式镜头中的二次反射引起。这些反射产生的雾状光在到达图像传感器时并未聚焦,因此会随着与明亮特征距离的增加而减弱。
标准动态范围测量通常使用透射式灰阶阶梯图,其密度范围大于相机的动态范围。虽然它们可以显示整体密度响应,但对于色调映射图像(广泛用于处理供人观看的HDR图像)而言,效果并不理想。色调映射可以选择性地调整图像中的色调,提亮暗部区域,使其在动态范围有限的显示器上也能清晰可见。下图右侧的色调映射图像是通过将左侧图像应用Imatest图像处理模块中8个图块(默认值)的Matlab色调映射函数而获得的。
| 这是 Imatest高动态范围测试图的局部放大图,展示了色调映射的效果。 | |
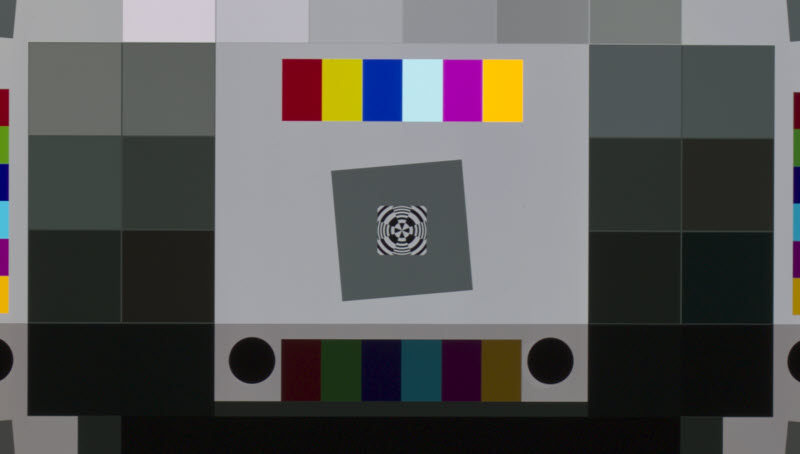 原来的 | 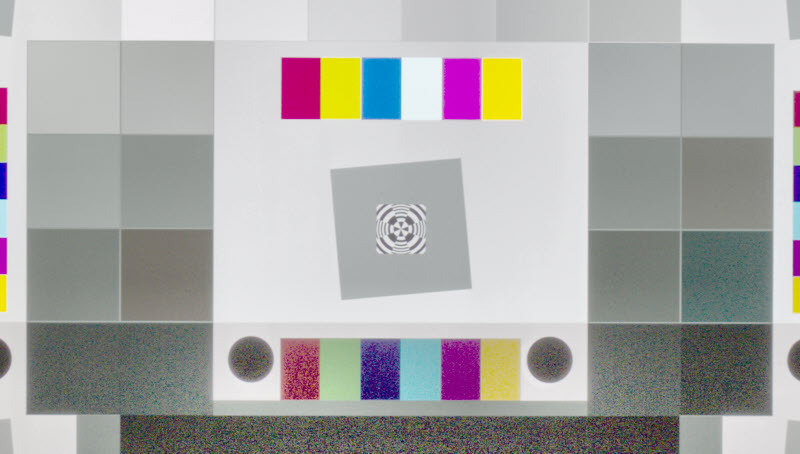 色调映射 |
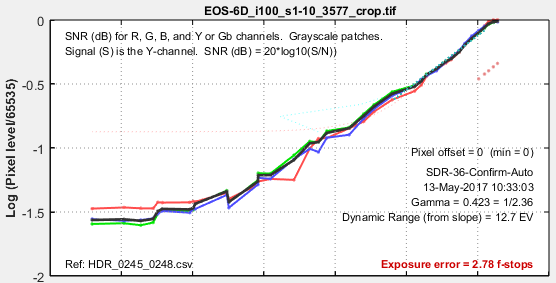 密度响应——原始 | 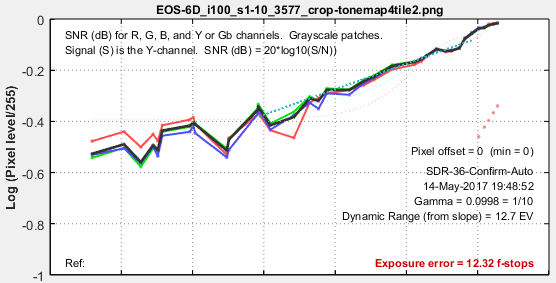 密度响应——音调映射 |
色调映射图像的像素值对数与曝光度(-色卡密度)的关系图显示,各色块之间的差异很小且不一致,这完全不能反映色块内低对比度特征的实际可见性。色调映射通常会破坏传统灰度色卡的色调响应测量结果。
标准动态范围测量也会受到耀斑光引起的误差的影响,耀斑光会增加信噪比计算中的信号强度——但耀斑光产生的信号是虚假的,因为耀斑光来自测量区域外的图像特征(通常是明亮的区域)。
对比度分辨率图表的开发是为了克服传统对比度分辨率图表的不足之处。 眩光/遮蔽眩光和动态范围测量。
对比度分辨率图
这是一张概念图(与实际图表不同,实际图表的色调范围太大,无法在网页上重现)。
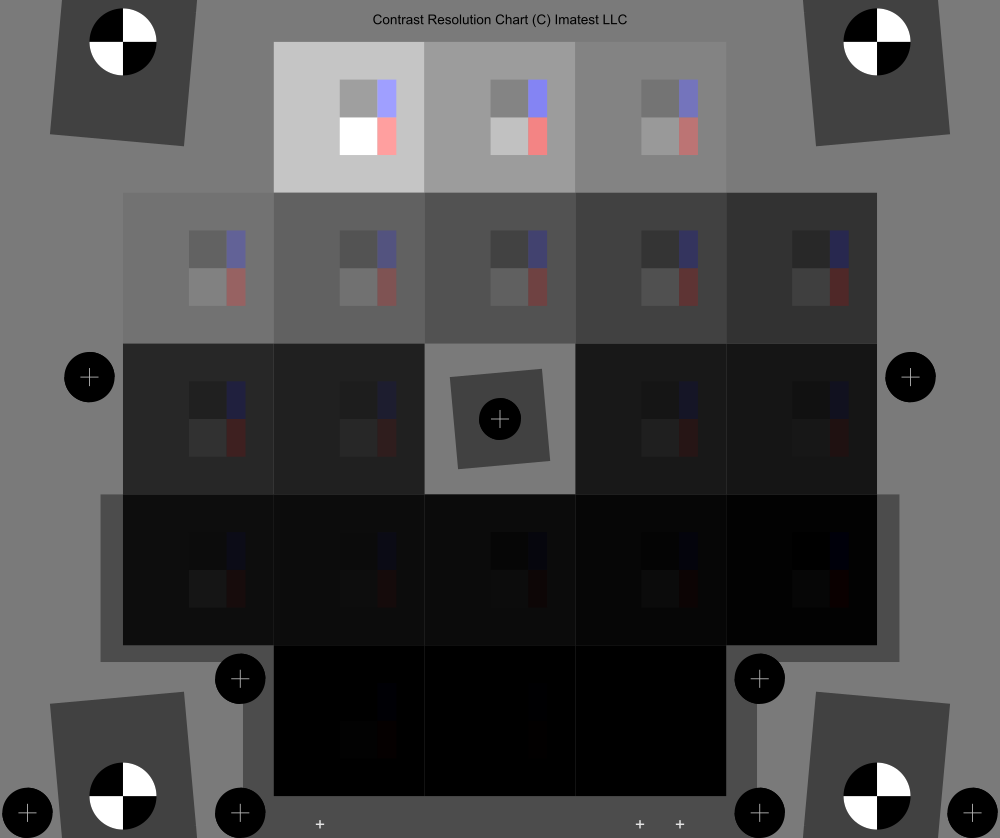
物理对比度分辨率图由两层 8x10 英寸的感光胶片制成。它包含 20 个大色块,光密度 (OD) 从基准值 + 0.15 到基准值 + 4.90,步长为 0.25 OD (5 dB),相当于 95 dB*。(如果包含最亮和最暗的小色块,总密度范围为 5.05 OD = 101 dB。)由于小色块通常太小,无法进行有效的噪声统计,因此使用大色块进行噪声测量。
*1 OD(光密度单位)= 20 dB(分贝)= 3.32 f 值(或 EV 或区域)。
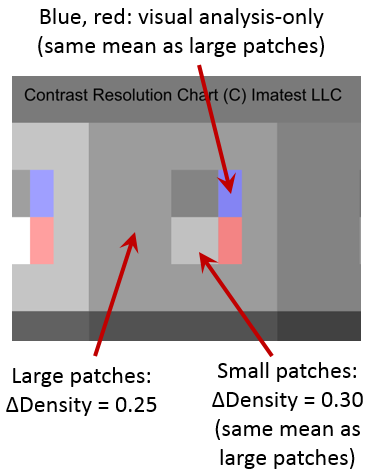
每个大正方形(如右图所示)内部包含四个小色块:浅灰色、深灰色、红色和蓝色。灰色色块位于周围正方形上方和下方 0.15 OD 处。色差为 0.30 OD(6 dB),对比度为 2:1(简单对比度,即 100%韦伯对比度)。浅灰色和深灰色色块的平均密度与周围灰色色块的平均密度相同,以最大程度地减少对色调映射的影响。(蓝色和红色色块也遵循同样的原则。)浅灰色和深灰色小色块的像素级用于详细的定量分析;蓝色和红色色块仅用于视觉估计。
影像学文献中使用了三种对比度定义。了解使用的是哪一种非常重要。 韦伯对比度: 简单对比: 迈克尔逊对比度(调制) : |
许多近期推出的HDR图像传感器声称其动态范围可达120至150 dB。这或许是传感器本身的动态范围,但实际相机搭配真实光学系统时的动态范围远不及此。实际极限最多只有100 dB,这主要受限于图像视野内或附近明亮区域的眩光。
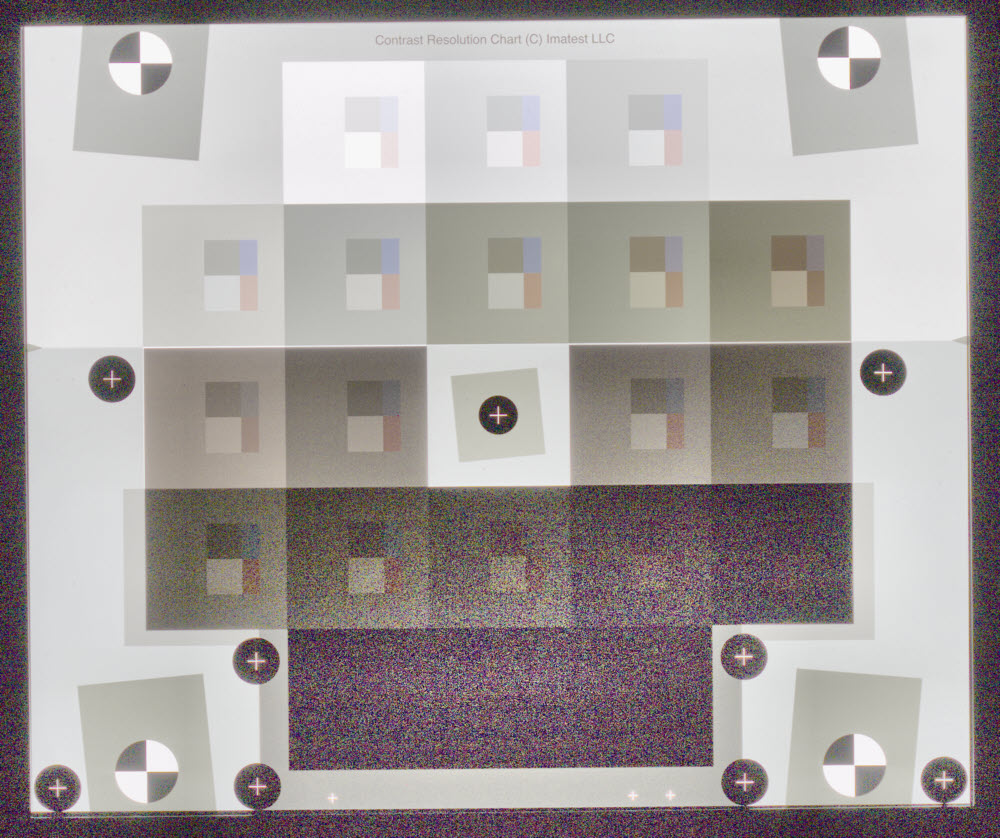
这是一张使用佳能 EOS-6D(全画幅数码单反相机)搭配高品质 100mm 微距镜头,ISO 设置为 100 拍摄的图表图像。原始图像以 RAW 格式拍摄,后转换为 DNG 文件(因为 LibRaw 可能无法正确去除佳能 CR2 文件中的黑电平偏移(基座)),再转换为 48 位 Adobe RGB TIFF 文件进行分析(未进行锐化或降噪处理),最后进行裁剪。下图是从这个非常大的 48 位 TIFF 文件生成的 8 位 JPEG 文件。
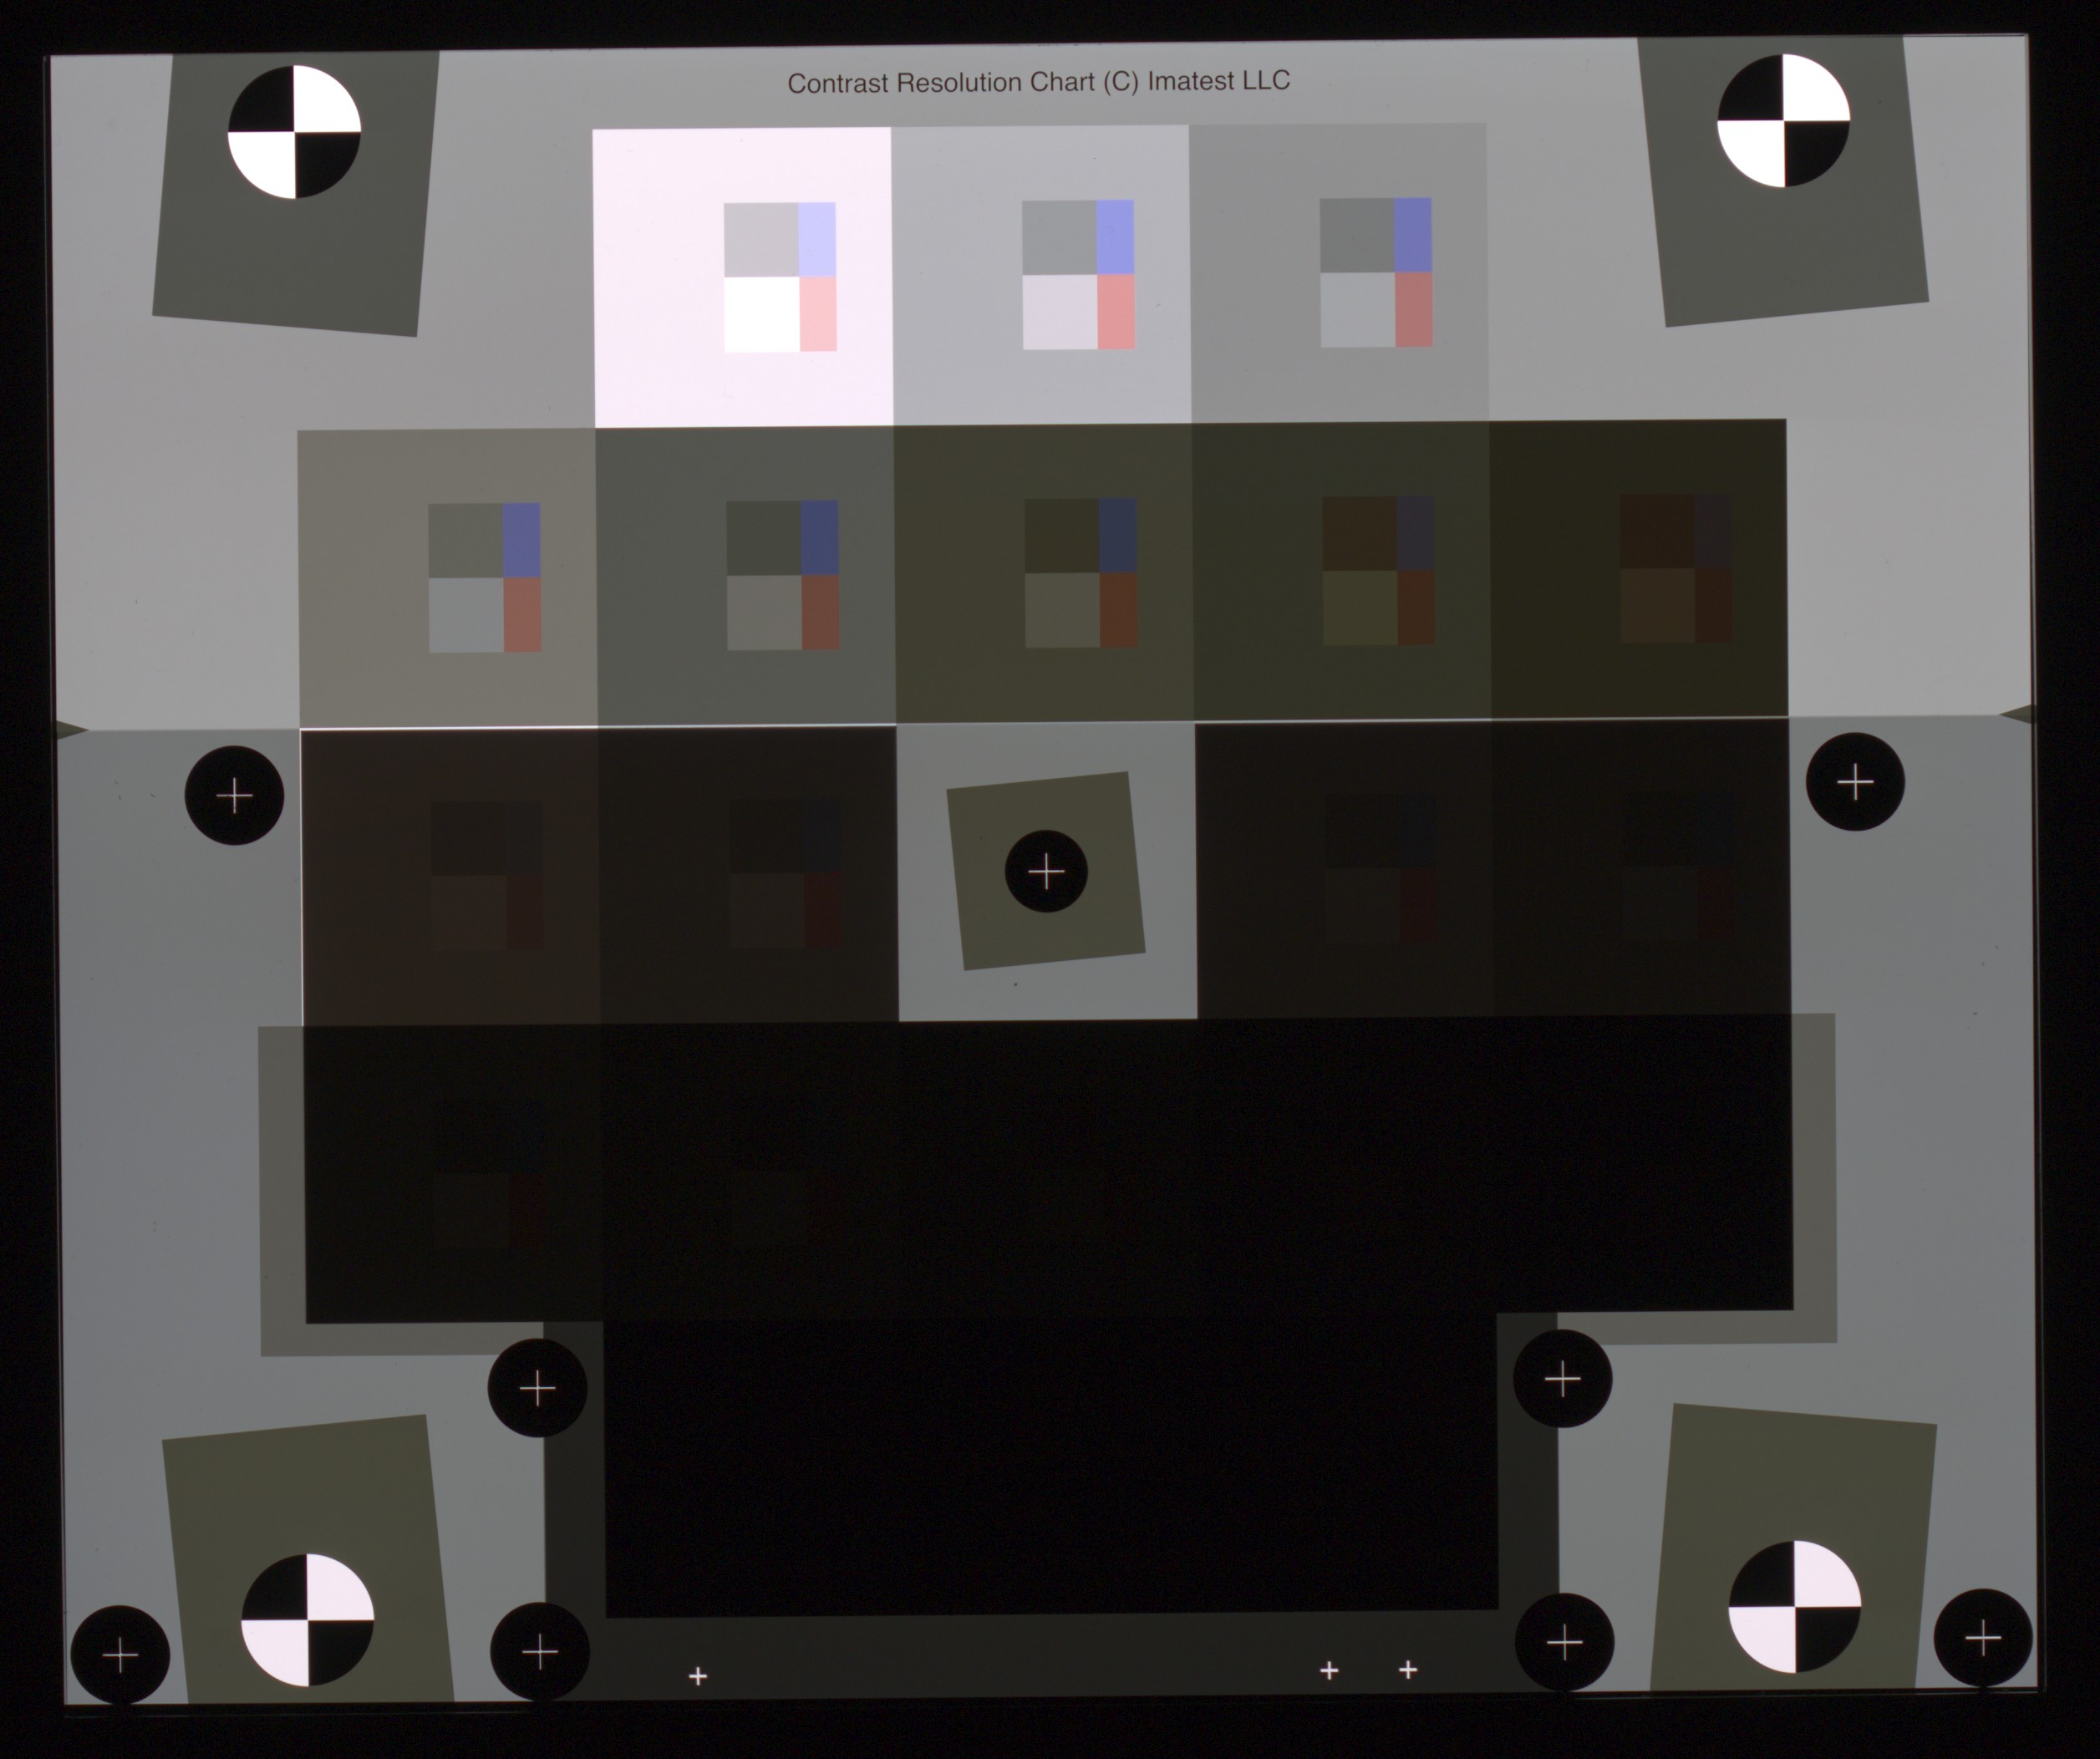
点击图片即可打开全屏图像,可供下载进行分析。
拍摄和分析图表
对比度分辨率测试图可从Imatest 商店购买,它是一张双层 8x10 英寸(20x25 厘米)的透明胶片,需要背光照射。虽然任何相对均匀、无闪烁的灯箱都可以使用,但我们推荐ITI 灯箱,它具有极高的均匀性(97%),调光范围广(300:1),并且有两种色温(通常为 3100K 和 5100K,但也可以定制其他组合)。
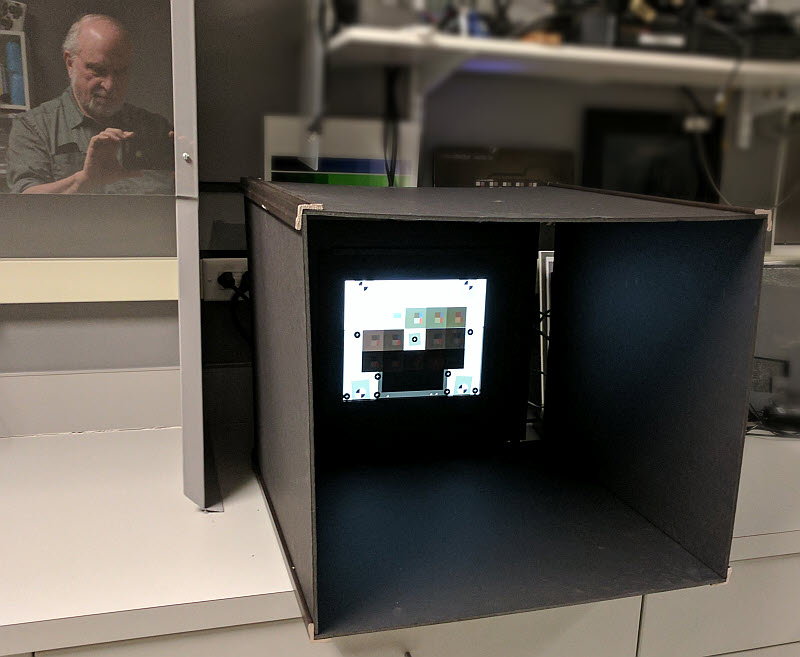 应在完全黑暗的环境下拍摄图表。务必注意避免任何光线反射到图表正面。我们通常会用黑色泡沫板和护角条制作一个盒子,将灯箱围起来,以防止局部反射。我们正在考虑在盒子内衬上遮光材料,以提高吸光效果。相机后方的区域应尽可能黑暗。应避免穿着浅色衣物,因为浅色衣物会将光线反射到图表上。
测试装置显示灯箱和图表周围的黑框。
别理会幕后的那个人。
调整图表位置时,确保图表在图像中的高度至少为 400 像素——对于高分辨率系统,更高的高度更佳。在典型的高分辨率系统中,图表应占据垂直或水平视野的约 40%。我们建议您避免图表充满整个图像,因为镜头的光线衰减可能会降低测量精度。
Imatest 5.0+中的交互式颜色/色调交互式和批量功能的颜色/色调自动模块包含了对比度分辨率图表的分析。
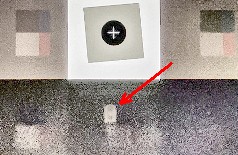 反思 这可能是一个严重的问题。我们建议用黑色天鹅绒或羊毛布遮盖相机附近的所有物品,镜头除外。镜头本身的反射很难避免,但可以通过调整相机位置来减轻其影响,使反射光位于图像的正中心(对于圆形布局的图表)。这样可以将反射光置于密度色块之外。在右侧的图像中,图表中心下方的反射光影响了第 15 个色块的测量。拍照时很容易忽略这一点,但在查看调亮后的图像(本例中为色调映射)时,这一点会非常明显。需要稍微抬高相机,才能使反射光避开密度色块。 |
要在“颜色/色调交互式”模式下运行图像,
- 从目标中选择颜色/色调,并将分析模式设置为交互式。
- 从“读取图像文件”按钮正下方的下拉菜单中选择7. 多行灰度和彩色图表。
- 选择图像。这将打开“颜色/色调交互式特殊图表”选择窗口。
- 选择13. 对比度分辨率。
- 参考源可以是默认值,也可以是我们提供的包含 20 个大斑块密度的文件名。
- 点击确定。
对于后续运行,您只需在“颜色/色调交互式”窗口中单击“3. 对比度分辨率(最后一个灰阶)” (这将取消选择“颜色/色调交互式特殊图表”),或者如果下拉菜单中显示“3. 对比度分辨率...” ,则单击“读取图像文件”。只有在更改图表类型时才需要按“7. 多行...” 。
要在“颜色/色调自动”模式下运行图像(“颜色/色调交互式”模式是“颜色/色调交互式”模式的非交互式、可批量处理的版本,应先运行“颜色/色调交互式”模式以确保设置正确),
- 按下“颜色/色调”右侧的“设置”按钮(位于Imatest主窗口的左侧中间)。
- 图表类型应设置为7. 多行灰度...或3. 对比度分辨率... (如果上次运行使用了对比度分辨率图表)。
- 特殊(多行)灰度图表类型应设置为13。对比度分辨率。
- 唯一相关的图表是黑白密度和白平衡、噪声/信噪比(可以选择两个图表)以及图像图表。(其他图表都是针对彩色图像的。)
- 点击“确定”。“颜色/色调:对比度-分辨率”将显示在Imatest主窗口中。
- 按下此按钮运行颜色/色调功能。更多详情请参阅完整的颜色/色调功能说明。
在ROI 设置中选择“自动检测 36 色块动态范围和对比度分辨率图表”后,图表检测将完全自动进行。 自动检测功能非常强大(也支持手动选择)。下图显示了自动检测(或手动选择)后的微调窗口。如果调整正确(必要时可以添加失真),请在快速模式下单击“是,继续”(或单击“是,继续”)。在高度交互式的“颜色/色调交互式”模式下,您可以随时更改设置。(对于“颜色/色调”模式,需要在运行前进行设置。)
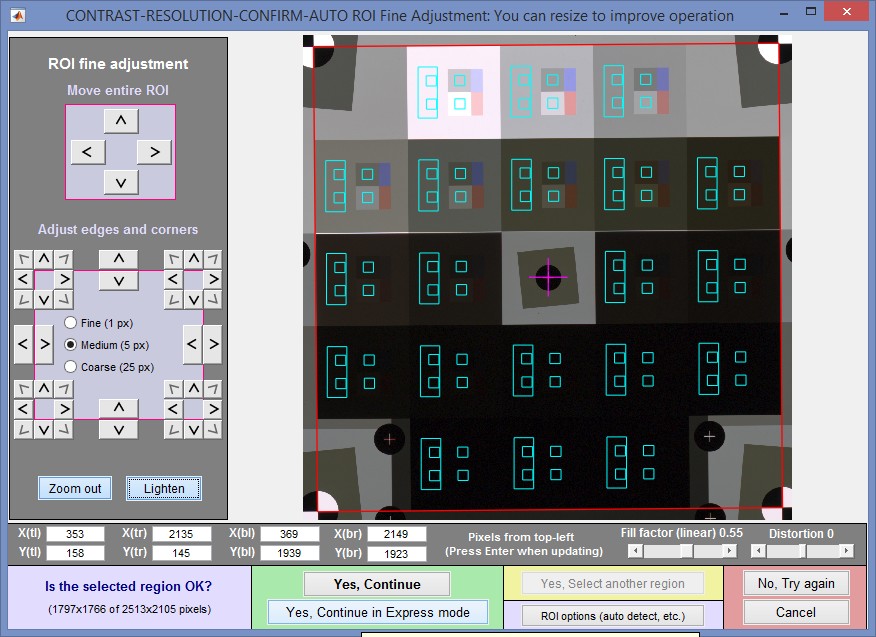
在二十个大色块中,每个色块选取五个区域。大矩形代表均匀灰色区域:如果图像构图得当,它应该足够大,可以获得良好的噪声统计数据。右侧的两个小矩形分别代表深灰色和浅灰色区域。大矩形内的两个小正方形用于从明暗灰色色块的测量结果中减去垂直方向不均匀性(由光晕引起)的影响。
对比度分辨率分析中需要关注的显示设置有:
7. 黑白密度和白平衡
11. 噪声分析
12. 显示图像
结果与可视化
音调响应和信噪比 (SNR)
以下是音调响应和信噪比 (SNR) 的主要结果。
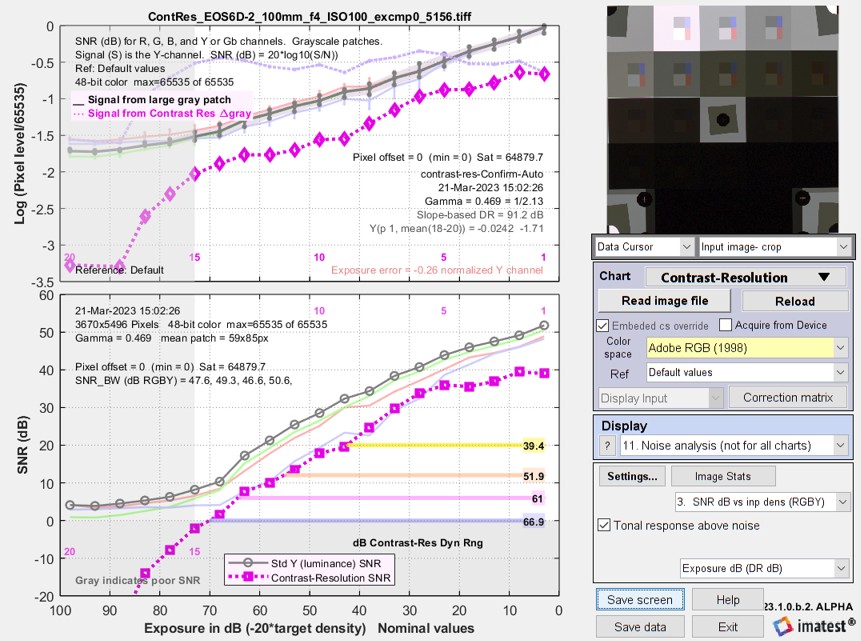 从佳能 EOS-6D RAW 图像导出的 48 位 TIFF 文件的色调响应和信噪比
 上图(对数像素级别,即色调响应)——细的红色、绿色、蓝色和灰色 (亮度 (Y) 通道)曲线来自较大的灰色色块。它们与动态范围图表的标准结果相符。灰色曲线中的小尖峰(显示在右侧)是较大灰色色块内浅灰色和深灰色色块的响应。
图中较强的品红色曲线( - - - - - ♦ - - - - - )代表明暗内部灰块的差值信号ΔS = S<sub> light</sub> − S<sub> dark </sub>。该曲线能够很好地表示用于判断这些灰块可见性的信号。较弱的品红色曲线( - - - - - )是归一化后的差值信号,其值为ΔS / S <sub>mid</sub> (大灰块的亮度)。归一化后的差值信号在第 16 个灰块之前保持相对稳定,之后开始急剧下降。
大灰斑响应S<sub> mid</sub>与ΔS之间的差异——一些数学计算 设R <sub>mid</sub>为大灰色区域的反射率。浅灰色和深灰色内部区域( R <sub>1</sub>和 R<sub> 2 </sub> )的设计使得它们的平均反射率( R <sub> 1</sub> + R<sub> 2 </sub>)/2 = R <sub>mid</sub> ,且它们的比值R <sub>1</sub> /R <sub>2</sub> = 2。当满足以下条件时,上述条件成立:和图像采用近似编码伽马( γ )曲线进行编码, S ≅ R γ ,其中对于 sRGB 或 Adobe RGB 等标准颜色空间, γ ≅ 1/2.2 = 0.4545 。 由于音调响应图(上图)的 y 轴是对数坐标,我们真正想要的是ΔS = S 1 - S 2与S mid之比的 log 10 。
用于编码最后,
更普遍地说, 这是上方(上图)色调响应曲线中,对比度分辨率信号Δgray = ΔS对应的深灰色曲线( Smid )和品红色曲线之间的差异。该差异以一条浅紫色线表示,该线在接近 -0.5 时达到峰值,直到在第 16 个色块附近急剧下降。 |
下图(对比度分辨率信噪比和动态范围)——深洋红色曲线(带方框标记的虚线)表示由明暗灰差信号ΔS计算得到的信噪比,称为对比度分辨率信噪比 (SNR CR * ) 。彩色水平线表示对比度分辨率动态范围 (DR CR) ,详见下文。这些是对比度分辨率分析中最重要的结果。当信噪比低于 0 dB (S/N < 1) 时,图中背景为灰色,表示图像质量过低,细节无法辨认。
* SNRCR与对比噪声比 ( CNR)密切相关。
为了理解这些曲线,我们需要仔细观察图像,并且需要解决大多数显示器在正常观看条件下暗斑可见性差的问题。
可视化
对比度分辨率分析的一个关键特性是,它能够在大范围区域内清晰地显示低对比度物体。这是使用顺序色块的标准灰度图无法实现的。
可视化色块内容的一种方法是选择“显示图像” ,然后选择“色调映射” (应用 Matlab 色调映射函数)或“常量色块”选项之一。
色调映射(如右图所示)无法产生始终如一的结果——它会受到噪声和最小像素值的影响——但它仍然值得关注,因为专为人类视觉设计的汽车摄像头(摄像头监控系统)的输出几乎肯定会进行色调映射(尽管可能采用更复杂的算法)。色调映射可以提亮暗部,从而使内部特征清晰可见。它通常会平滑大面积区域之间的差异,同时保持较小内部区域的对比度。
色调映射图像(仅显示):
显示设置不用于定量分析
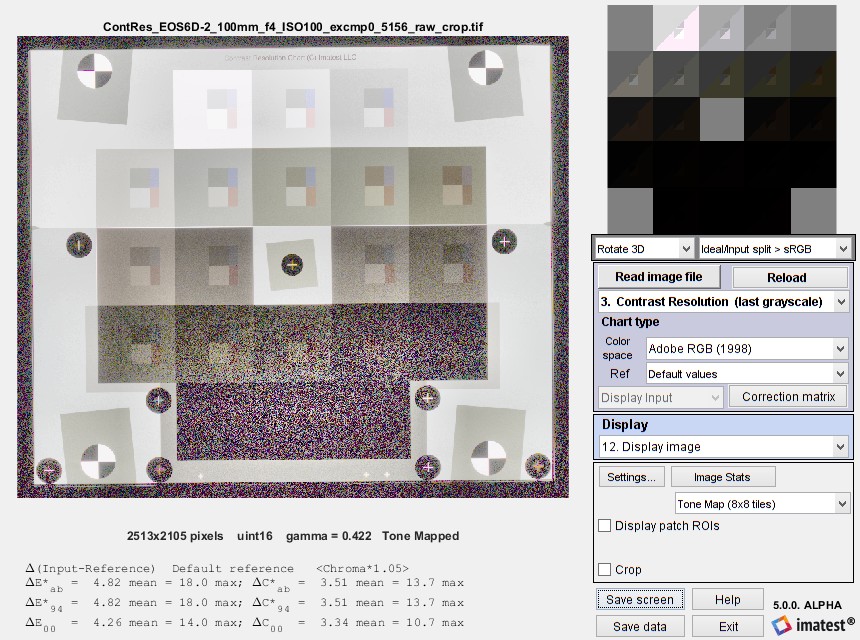
恒定色块(仅在“颜色/色调交互式”模式下可用)可提供更佳的显示效果。“恒定色块”显示选项(位于“设置”区域的下拉窗口中)也能达到类似效果。
- 恒定色块 (xyY)将图像转换为 xyY 颜色表示,其中 Y 为(线性)亮度。此计算使用图像颜色空间(通常为 sRGB,偶尔也使用 Adobe RGB)。计算每个色块的 Y 平均值,然后将整个色块除以 mean(Y) 并缩放以适应显示。这通常能为颜色空间图像提供最佳显示效果,但结果与恒定色块(简单)非常相似。
- 恒定色块(L*):图像被转换为 CIELAB L*a*b* 色彩空间(使用图像色彩空间)。计算每个色块的 L* 平均值,并以此缩放图像,使其平均 L* 值恒定。暗部区域的色块通常饱和度不足。
- 恒定色块(简单):计算每个色块的平均值,然后将整个色块除以该平均值并进行缩放以进行显示。不做任何关于颜色空间或线性关系的假设。
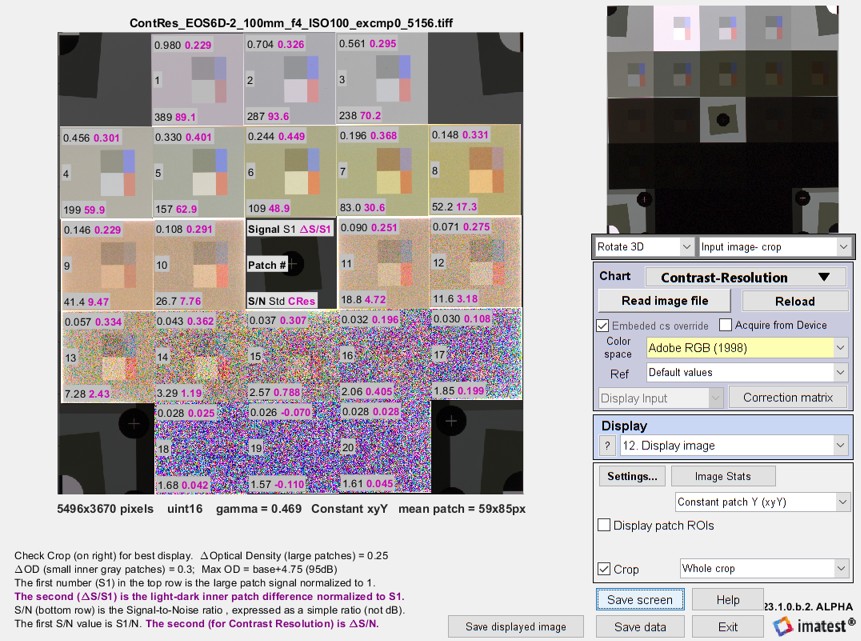 恒定块图像(来自 xyY 中的 Y) :特征可见性的良好指标。
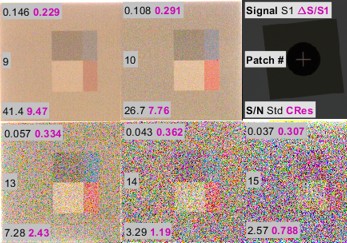
每个色块中都会显示几个数字。以下是典型色块(#10)的显示数字。
| 线 | 内容 (补丁#10) | 描述 |
| 1 | S 0.108 0.291 | 第 10 个补丁中的第一个条目(S1 = 0.108)是该补丁的信号归一化为 1.0。 第二个条目(ΔS/S1 = 0.291)是较大色块内的小亮灰色色块和深灰色色块之间的差异,并以第一个条目中的信号(S1)进行归一化。 在色调和噪声(或信噪比)图的上图中显示了 Log 10 (S1) 和 log 10 (ΔS/S1)。Log(0.291) = -0.536。这是大灰块信号与对比度分辨率 Δgray 信号之间的差值。 |
| 2 | 10 | 表示补丁编号(10) |
| 3 | 26.7 7.76 | 信噪比。噪声 N 在大图像块中计算。 第一个 SNR( SNR ( S ))的信号是大块的平均像素级别(第 1 行中的 S1)。 第二个信噪比 ( SNR (ΔS) = SNR CR ) 的信号是小亮斑和小暗斑之间的差异ΔS 。该数值与区分对比度为 2:1 (100% 韦伯) 的两个灰斑的程度有关。 SNR ( S ) 和SNR CR在音调和噪声 (或 SNR ) 图的下图中以对数形式(以简单比率或 dB 表示)显示(分别为———和- - - - - )。 SNR CR与对比噪声比 (CNR) 密切相关。 |
视觉分析
通过将恒定色块图像与上面的色调响应/SNR 图进行比较,我们可以了解很多关于对比度分辨率的信息。
从上面的常量块图像中,我们可以得出初步观察结果。
- 在第 13 个斑块中,内部斑块清晰可见,其中SNR CR = 2.43。
- 在第 14 个块中,内部块不太明显且有噪声,其中SNR CR = 1.19。
- 在第 15 个斑块中,内部斑块很难看清(只是因为它们类似于信噪比较高的区域中的斑块,所以才可见)。
- 在 16 及更高版本中,内部补丁是不可见的。
请注意,归一化信号ΔS /S1 在第 16 个色块之前基本保持稳定,仅在第 15 个色块及之后才出现显著下降。这清楚地表明,归一化信号并非性能的良好指标。对比度分辨率信噪比 (SNR) 和信噪比对比度(CR)则要好得多。
对比度分辨率动态范围
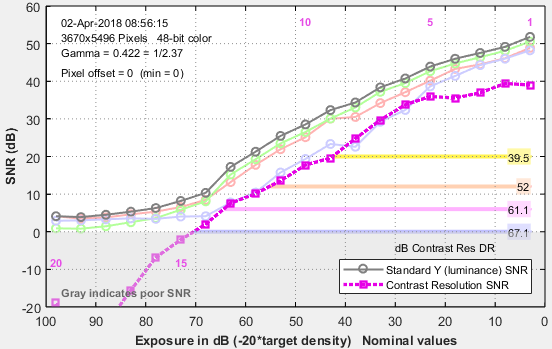
对比度分辨率信噪比 ( SNRCR ) 可作为定义对比度分辨率动态范围 (DR CR )的基础——动态范围是指信噪比和/或信号保持在指定值以上的色调范围。亮部和暗部DR CR 的限值定义不同,因为亮部噪声极低,因此仅使用信号。
暗动态范围对比度(DR CR)限值是指在信噪比对比度(SNR CR)为 6 至 12 dB(2:1 至 4:1)范围内,能够获得良好视觉辨别效果的最低曝光量。DR CR 的定义采用与标准 Imatest 动态范围计算相同的信噪比水平,即“高”、“中高”、“中”和“低”质量等级对应的信噪比分别为 20、12、6 和 0 dB(信噪比分别为 10、4、2 和 1)。(这些等级划分略显乐观。)
用于定义暗动态范围对比度(DR CR)极限的信噪比 (SNR)值可以根据具体应用进行调整。例如,如果关注的是低对比度特征,则可以提高用于计算DR CR (基于图表图像)的 SNR 值。
光动态范围对比度(DR CR)极限是指排除饱和区域(对比度过低,无法进行良好视觉辨别)后的最大曝光量。它基于每个大色块的两个信号差异: ΔS<sub> LM</sub> = S<sub> light </sub> - S <sub>middle</sub>和ΔS <sub>MD</sub> = S <sub>middle </sub> - S<sub> dark</sub> ,其中 S <sub>middle</sub>表示较大的中间灰度色块,S<sub> light</sub>和 S<sub> dark </sub> 分别表示较小的亮色和暗色色块。该算法为:
- 求所有面片的ΔSLM和ΔSMD的最大值。将这些值分别称为ΔSLM (max) 和ΔSMD (max)。
- 从最浅的色块开始,找到第一个满足以下条件的色块:(A)Δ S LM ≥ 0.1*Δ S LM (最大值)或(B)Δ S MD ≥ 0.1*Δ S MD (最大值)。
- 如果条件 (A) 和 (B) 都满足,则DR CR上限为与该色块对应的曝光量。
- 如果仅满足条件 ((A) 或 (B)) 中的一个(通常仅满足 (B)),则DR CR上限为当前贴片和下一个贴片曝光量的平均值。这通常比当前贴片低约 2.5 dB(对于标称 5 dB 的贴片差异)。
最后, DRCR = 亮光DRCR极限 – 暗光DRCR极限,如上图中的 4 条水平线所示: –– –– –– –– 。
IA Cunningham 和 R. Shaw 合著的论文《医学成像系统的信噪比优化》描述了一种名为SNR Rose的测量方法,类似于本文中的SNR CR ,并指出 SNR Rose 值需达到 5 或更高才能可靠地检测目标。从这些结果来看, SNR CR 值低至 2 似乎也足够(尽管勉强够用),至少对于 2:1 对比度的区域而言是如此。还需要开展更多工作来确定一个合适的下限值,该值很可能接近论文中提到的 5。我们最近发现维基百科上关于对比度分辨率和对比噪声比 (CNR)的页面缺乏实用的测量方法。
色调映射结果
查看色调映射图像的结果很有启发意义。为了获得这样的图像,我们使用Imatest 图像处理模块,将Matlab 的 tonemap色调映射算法(默认值为 8 个图块)应用于上述图像。
由上图生成的色调映射图像
宽度缩小至 1000 像素。
上图(下方)中的色调曲线与原始图像差异很大。色调响应被压平,导致伽马值(灰度区域的平均斜率)从 0.422 降至 0.0734——这是一个毫无意义的低值。但下图中的归一化明暗灰差信号ΔS / S (细虚线洋红色线: - - - - - )和明暗灰差信噪比ΔS /N(带有方框标记的粗洋红色曲线- - - - - )却相当接近。
这些结果清楚地表明,对比度分辨率测量(尤其是基于差异的信噪比ΔS /N)受色调映射的影响很小,也就是说,在色调映射系统中可以进行良好的测量。
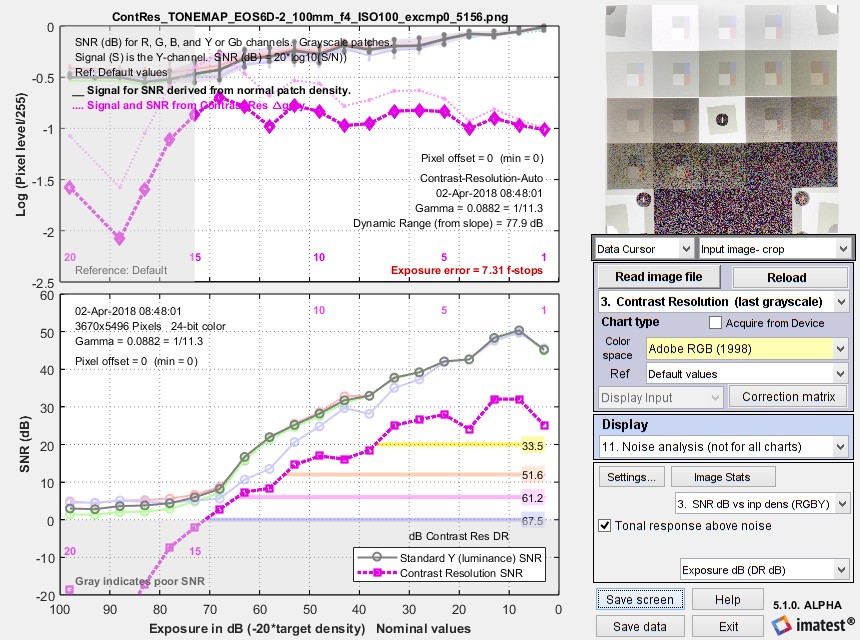 从佳能 EOS-6D RAW 图像导出的色调映射图像的色调响应和信噪比
应用色调映射后噪声和信噪比相对稳定的原因在于, Imatest 的噪声计算方法对感兴趣区域内(由色调映射产生)的非均匀光照具有很强的鲁棒性。噪声通常等同于平滑(平坦)区域中各像素值的标准差 ( σ ),但这种简单的计算方法可能会将非均匀性误判为噪声。Imatest 在计算噪声之前,会先从该区域中减去对平均水平和垂直像素值的二阶拟合值,从而有效地消除非均匀性对计算的影响。运行Imatest图像统计程序即可观察简单计算和校正非均匀性后的计算结果之间的差异。
耀斑掩模和双图像耀斑测量
在 2021.2 版本中,我们新增了对眩光遮罩的支持,它能显著减少对比度分辨率图表测量中的眩光,从而实现两次动态范围测量(分别代表正常眩光和低眩光),以及从两张图像中测量一次眩光(即杂散光)。遮罩的图像如下图所示,它紧密贴合在图表框架内。圆形开口(用于定位标记)覆盖有光学密度为 1.2 的中性密度滤光片,以最大限度地减少眩光,并(在大多数情况下)实现自动区域检测。此方法不应使用自动曝光:大多数自动曝光算法会导致最亮的区域过曝,有时甚至严重过曝。强烈建议手动控制曝光。曝光设置应尽可能使色块 1 中最亮的区域(内方框和外背景)饱和,而较暗的内方框不饱和。
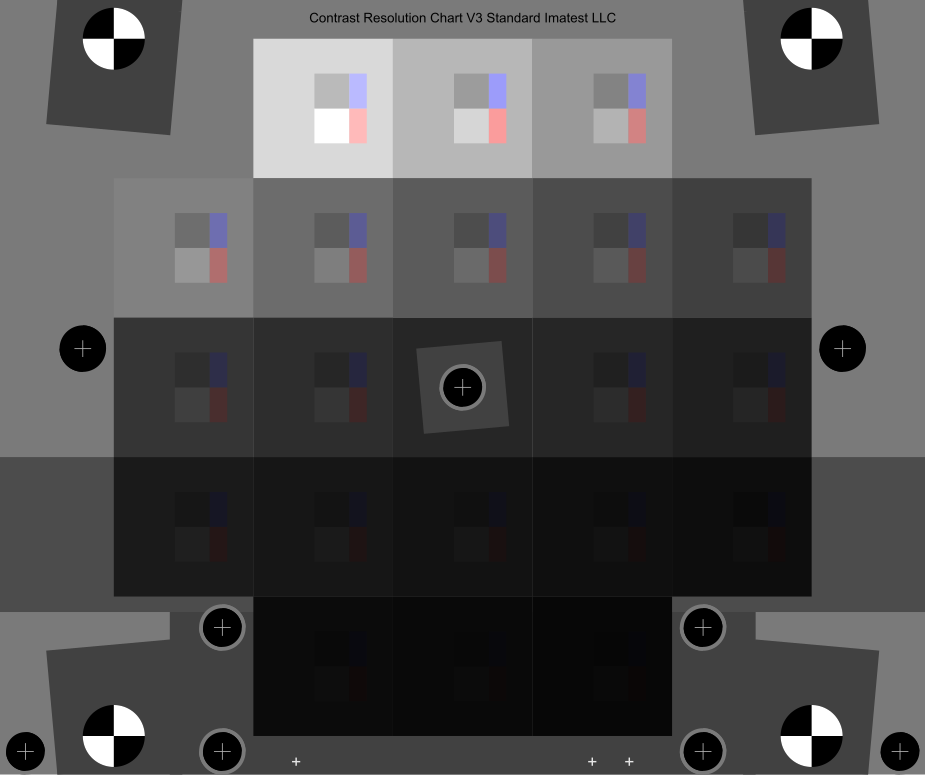 对比度分辨率概念图 | 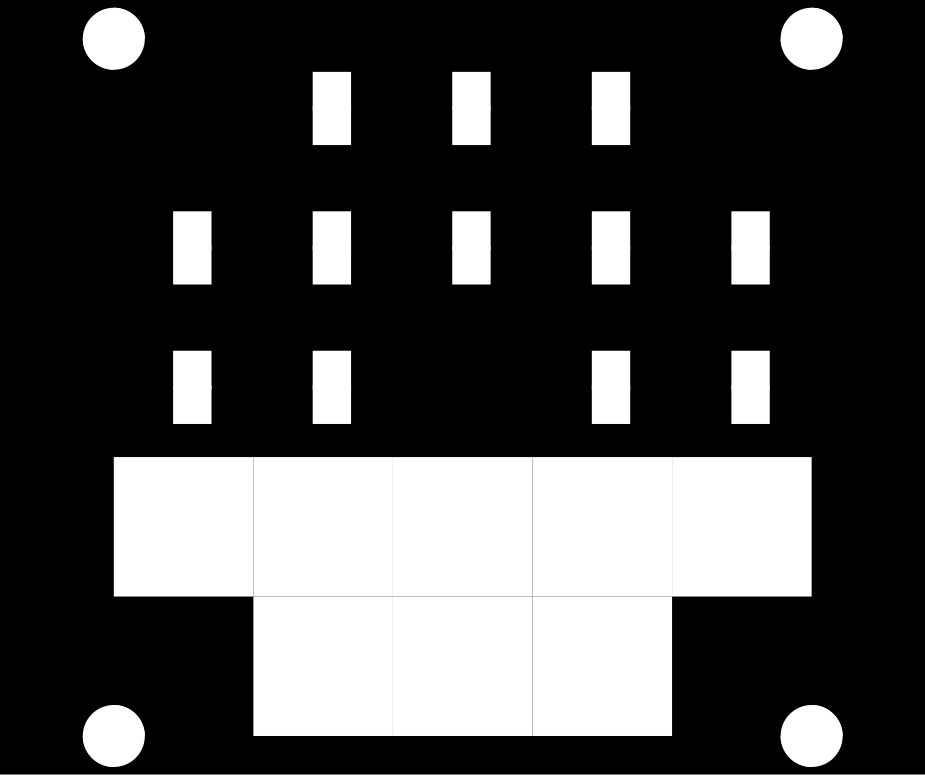 对比度分辨率光晕蒙版 |
当图像被遮罩时,通常从每个图像块左侧计算出的信号被替换为两个较小(较亮和较暗)图像块的平均值,噪声则从这两个图像块中的一个(较亮的图像块,顶行除外)计算得出。大多数结果在有无遮罩的情况下都相似,只有一个主要区别。遮罩显著降低了光晕,这可能会增加动态范围,但更重要的是,与光晕密切相关的底行(图像块 18-20)的对数像素值均值降低了。光晕测量值是底行在有无遮罩两种情况下对数像素值的差值。
更多详情请参阅“面纱眩光(又称镜头光晕)” 。
概括
我们已证明,对比度分辨率图表能够清晰地显示低对比度物体的可见性(在较大的方格内使用透射率比为 2:1 的小色块,即光密度差为 0.3,韦伯对比度为 100%)。与标准灰阶阶梯图表不同,它适用于色调映射图像,并且不受眩光和未补偿的黑电平偏移造成的误差的影响。
对比度分辨率 SNR = SNR CR = ΔS /N,基于明暗色块的差异,能够很好地指示对比度相近的明暗物体的可见性。当SNR CR大于 2 到 4(6-12dB)范围内的值时,物体可以被有效区分。
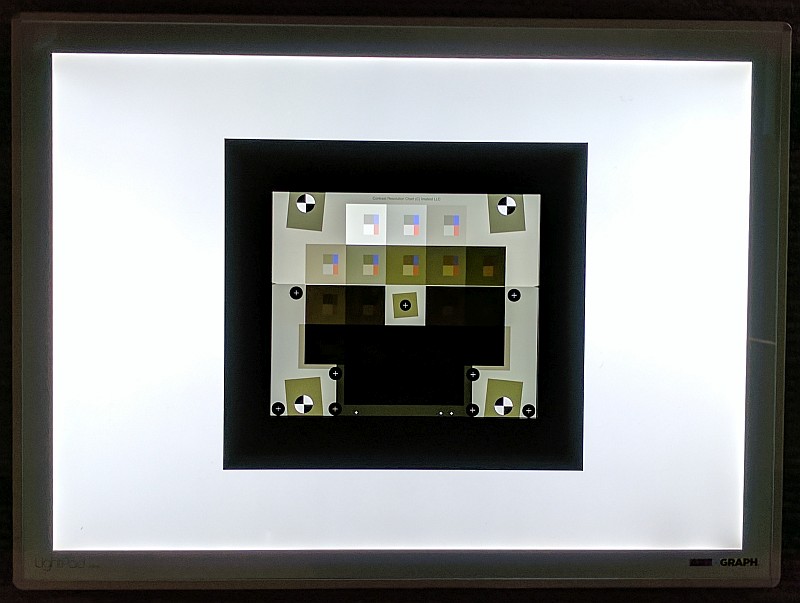 该标准已被用于建立一套对比度分辨率动态范围(DR/ CR)测量方法,其定义为场景亮度(曝光)范围,在该范围内,光密度 (OD) 差异为 0.3 的小物体的信噪比 (SNR ) CR > n ,其中 n = 10、4、2 或 1(20、12、6 或 0dB)。10 表示“高”质量;1 表示低质量,此时物体无法区分。对于可区分的物体, n的取值范围为 2 到 4。
在17x24 英寸 Artograph Lightpad上绘制对比度分辨率图表
用于替代遮蔽眩光测量
对比度分辨率图表也可以安装在大型灯箱上(最好不要用框架),例如17x24 英寸的 Artograph Lightpad ,以测量遮光眩光,这可以通过有光环绕和无光环绕的图像之间的测量差异(SNR(ΔS) 的差异)来指示。
确认
本页图片中较暗的区域在我们采集的图像中没有任何可见的细节。这自然引出了一个问题:图表本身是否存在细节?我们花了一些时间来验证这一点。我们的做法是遮盖图表上除底部两行以外的所有区域(以尽量减少眩光造成的模糊),然后采集一些图像。以下结果表明,最暗的区域确实包含细节。
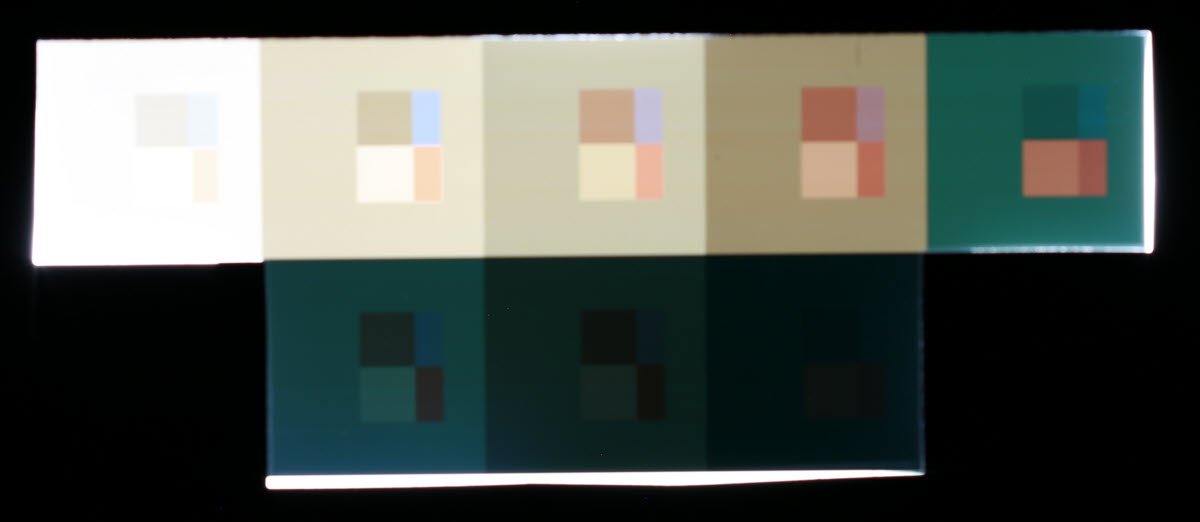
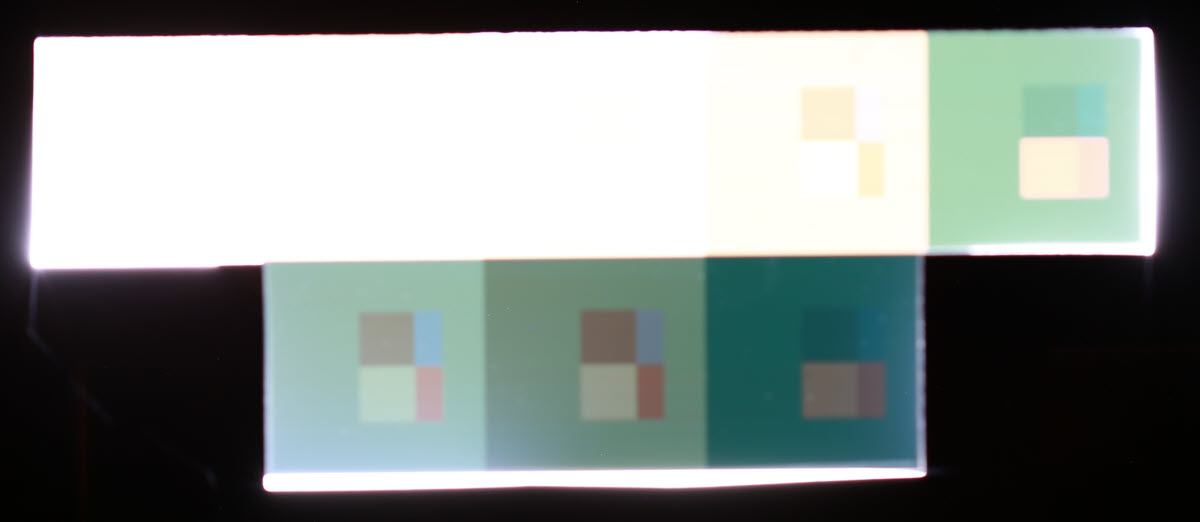
注意底部一行中可见一些由闪光(来自未遮盖的细条)引起的不均匀现象。
这些图像清晰地显示,即使在最暗的区域也包含信息。可以观察到一些颜色偏差。这是由于我们的处理流程在处理极暗区域时存在一些问题。但这对结果影响甚微,在正常观察条件下足够明亮的区域内也难以察觉。
参考
F. Timischl,《扫描电子显微镜图像质量评价的对比噪声比》,
日本电子技术有限公司,东京都昭岛市武藏野2-6-38(可在线阅读;下载困难)对比度分辨率SNR与CNR密切相关。