介紹
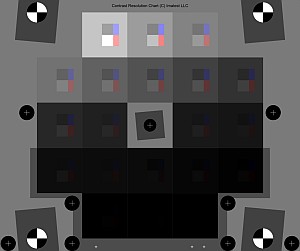 本頁面介紹Imatest 對比解析度圖表和分析( Imatest 5.0+版本支援),旨在測量大視野範圍內低對比物體在寬亮度範圍內的可見度。測量結果以對比解析度訊號雜訊比 ( SNR CR ) 和動態範圍 ( DR CR ) 表示。這些指標對汽車和安防產業尤其重要。這種動態範圍測量方法的靈感來自羅伯特博世公司的 Ulrich Seger 在2016 年 AutoSens 大會上的演講。 動態範圍頁面中將其與其他方法進行了比較。
與標準動態範圍測量相比,對比度解析度結果對未補償的黑電平偏移、眩光和色調映射引起的誤差不敏感,並且可以在很寬的色調範圍內清晰地看到低對比度特徵的可見性。
我們正在向相關標準委員會介紹該圖表,特別是IEEE P2020汽車系統影像品質組。我們曾在2017年AutoSens會議和2018年電子成像會議上介紹過該圖表。論文可在此處下載。
背景
相機動態範圍(相機能夠以良好的對比度和信噪比 (SNR) 響應的色調範圍)取決於感光元件和鏡頭(以及一定程度上的訊號處理)。現代高動態範圍 (HDR) 感測器擁有令人印象深刻的 120 dB(亮度比為 1,000,000:1)或更高的動態範圍,但當鏡頭位於感測器前方時,眩光(鏡頭元件之間以及鏡頭筒上反射的雜散光)會將系統(相機)的動態範圍限制在 100 dB 或更低。 (如果您認為您的系統可以做得更好,並且有數據支持,請發送郵件至 support@imatest.com。我們非常樂意與您交流。)
眩光通常是透過測量白色區域中的小塊純黑色區域(反射圖表中的「黑洞」或光陷阱)來獲得的,這些區域通常會延伸到影像邊界之外。 Imatest 早期對眩光(指示對眩光的敏感性)的測量來自Stepchart模組; Imatest 5.0+已將ISO 18844 眩光測量添加到均勻性模組中。在影像線性化並去除黑電平偏移(如有)後,
天花板眩光 = 暗度/白度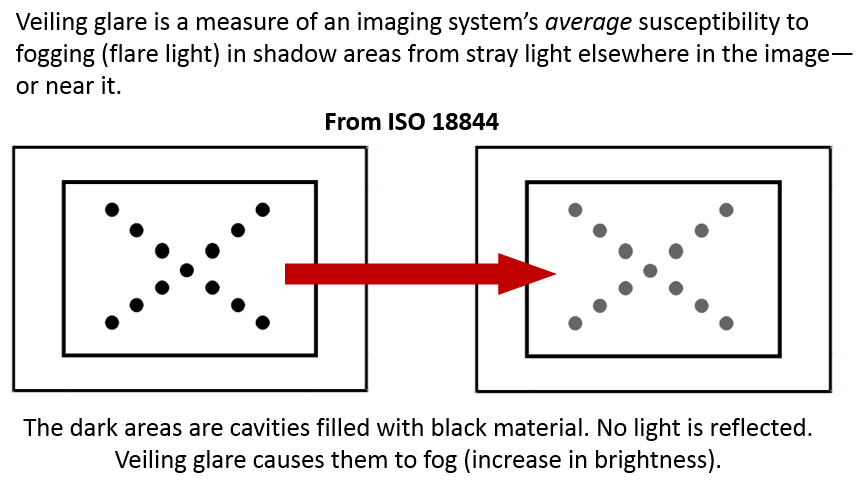 ISO 18844 眩光/薄霧測量存在以下問題:(1) 它們無法直接反映影像暗部低對比度特徵的可見性;(2) 它們往往會誇大眩光造成的損害(例如,配備 120 dB HDR 感測器的相機,使用此測量方法可能僅顯示 50 dB 的錶觀動態範圍);這些反射產生的霧狀光在到達影像感測器時並未聚焦,因此會隨著與明亮特徵距離的增加而減弱。
標準動態範圍測量通常使用透射式灰階梯圖,其密度範圍大於相機的動態範圍。雖然它們可以顯示整體密度響應,但對於色調映射影像(廣泛用於處理供人觀看的HDR影像)而言,效果並不理想。色調映射可以選擇性地調整影像中的色調,提亮暗部區域,使其在動態範圍有限的顯示器上也能清晰可見。下圖右側的色調映射影像是透過將左側影像套用Imatest影像處理模組中8個圖塊(預設值)的Matlab色調映射函數而獲得的。
| 這是 Imatest高動態範圍測試圖的局部放大圖,展示了色調映射的效果。 | |
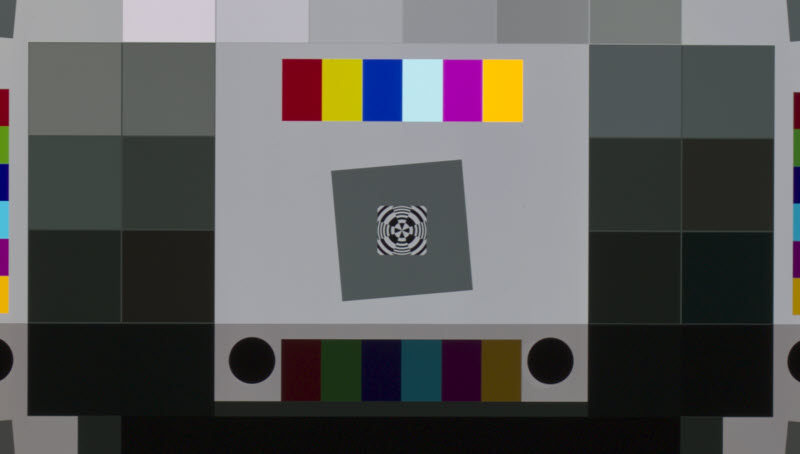 原來的 | 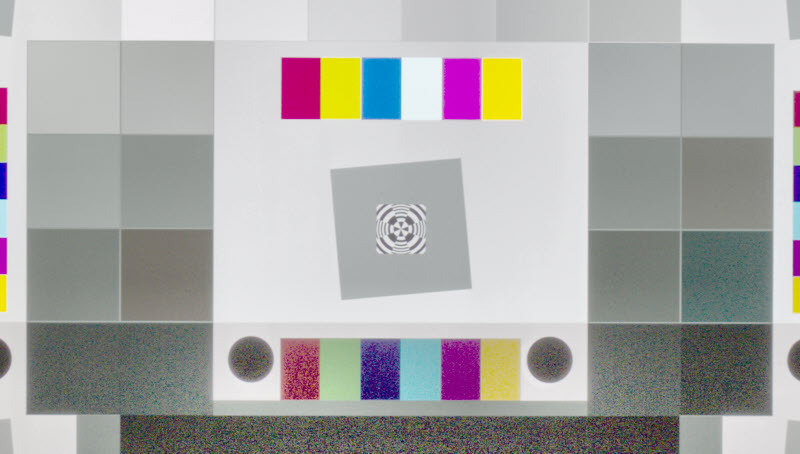 色調映射 |
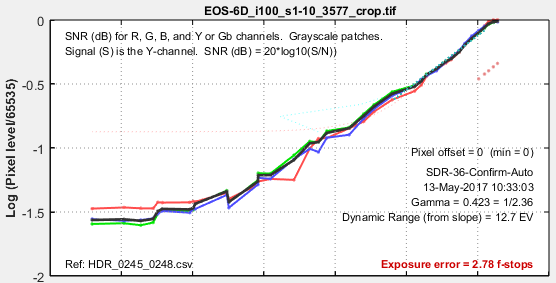 密度響應——原始 | 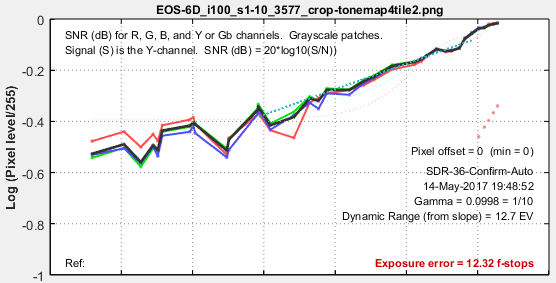 密度響應——音調映射 |
色調映射影像的像素值對數與曝光度(-色卡密度)的關係圖顯示,各色塊之間的差異很小且不一致,這完全不能反映色塊內低對比特徵的實際可見性。色調映射通常會破壞傳統灰階色卡的色調響應測量結果。
標準動態範圍測量也會受到耀斑光引起的誤差的影響,耀斑光會增加信噪比計算中的信號強度——但耀斑光產生的信號是虛假的,因為耀斑光來自測量區域外的圖像特徵(通常是明亮的區域)。
對比度解析度圖表的開發是為了克服傳統方法的不足。 眩光/薄霧眩光和動態範圍測量。
對比度解析度圖
這是一張概念圖(與實際圖表不同,實際圖表的色調範圍太大,無法在網頁上重現)。
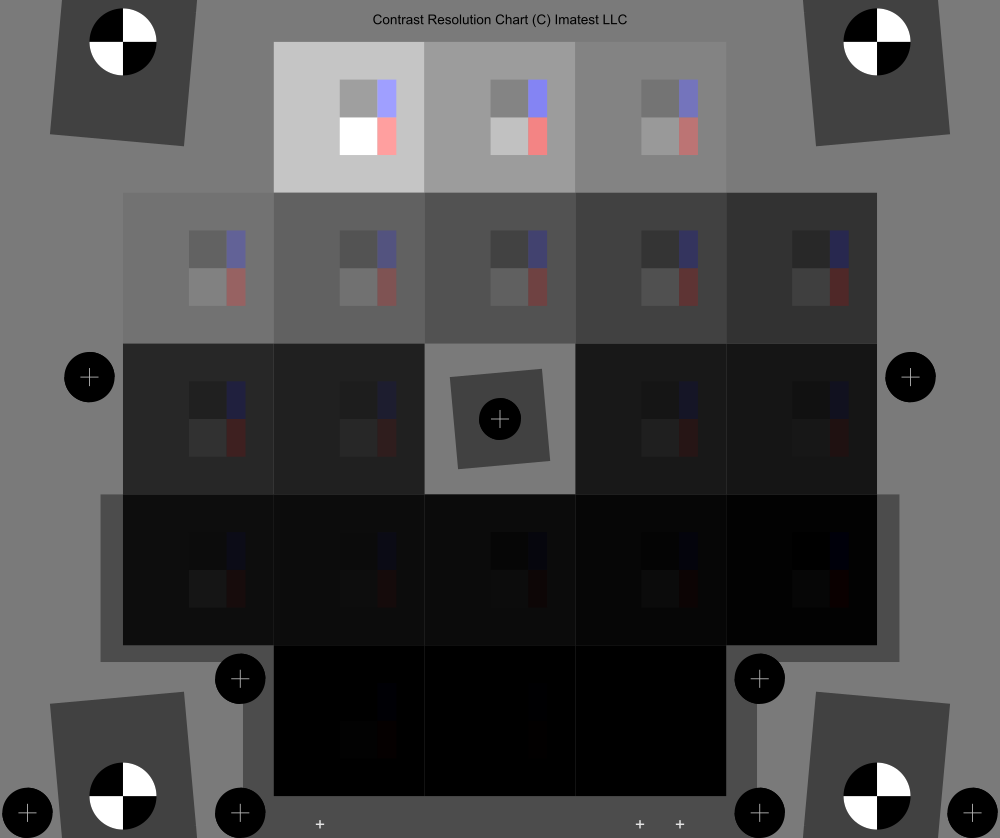
物理對比度解析度圖由兩層 8x10 英吋的感光膠片製成。它包含 20 個大色塊,光密度 (OD) 從基準值 + 0.15 到基準值 + 4.90,步長為 0.25 OD (5 dB),相當於 95 dB*。 (如果包含最亮和最暗的小色塊,總密度範圍為 5.05 OD = 101 dB。)由於小色塊通常太小,無法進行有效的噪聲統計,因此使用大色塊進行噪聲測量。
*1 OD(光密度單位)= 20 dB(分貝)= 3.32 f 值(或 EV 或區域)。
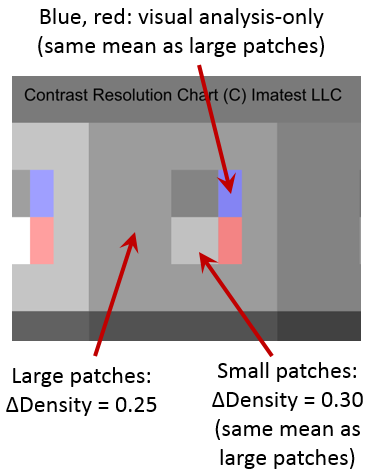
每個大正方形(如右圖)內部包含四個小色塊:淺灰色、深灰色、紅色和藍色。灰色色塊位於周圍正方形上方和下方 0.15 OD 處。色差為 0.30 OD(6 dB),對比為 2:1(簡單對比度,即 100%韋伯對比)。淺灰色和深灰色色塊的平均密度與周圍灰色色塊的平均密度相同,以最大程度地減少對色調映射的影響。 (藍色和紅色色塊也遵循相同的原則。)淺灰色和深灰色小色塊的像素級用於詳細的定量分析;藍色和紅色色塊僅用於視覺估計。
影像學文獻中使用了三種對比定義。了解使用的是哪一種非常重要。 韋伯對比: 簡單對比: 邁克爾遜對比(調製) : |
許多近期推出的HDR影像感測器聲稱其動態範圍可達120至150 dB。這或許是感光元件本身的動態範圍,但實際相機搭配真實光學系統時的動態範圍遠不及此。實際極限最多只有100 dB,這主要受限於影像視野內或附近明亮區域的眩光。
這是一張使用佳能 EOS-6D(全片幅數位單眼相機)搭配高品質 100mm 微距鏡頭,ISO 設定為 100 拍攝的圖表影像。原始影像以 RAW 格式拍攝,後來轉換為 DNG 檔案(因為 LibRaw 可能無法正確移除佳能 CR2 檔案中的黑色等級偏移(基座)),再轉換為 48 位元 Adobe RGB TIFF 檔案進行分析(未進行銳利化或降噪處理),最後進行裁切。下圖是從這個非常大的 48 位元 TIFF 檔案產生的 8 位元 JPEG 檔案。
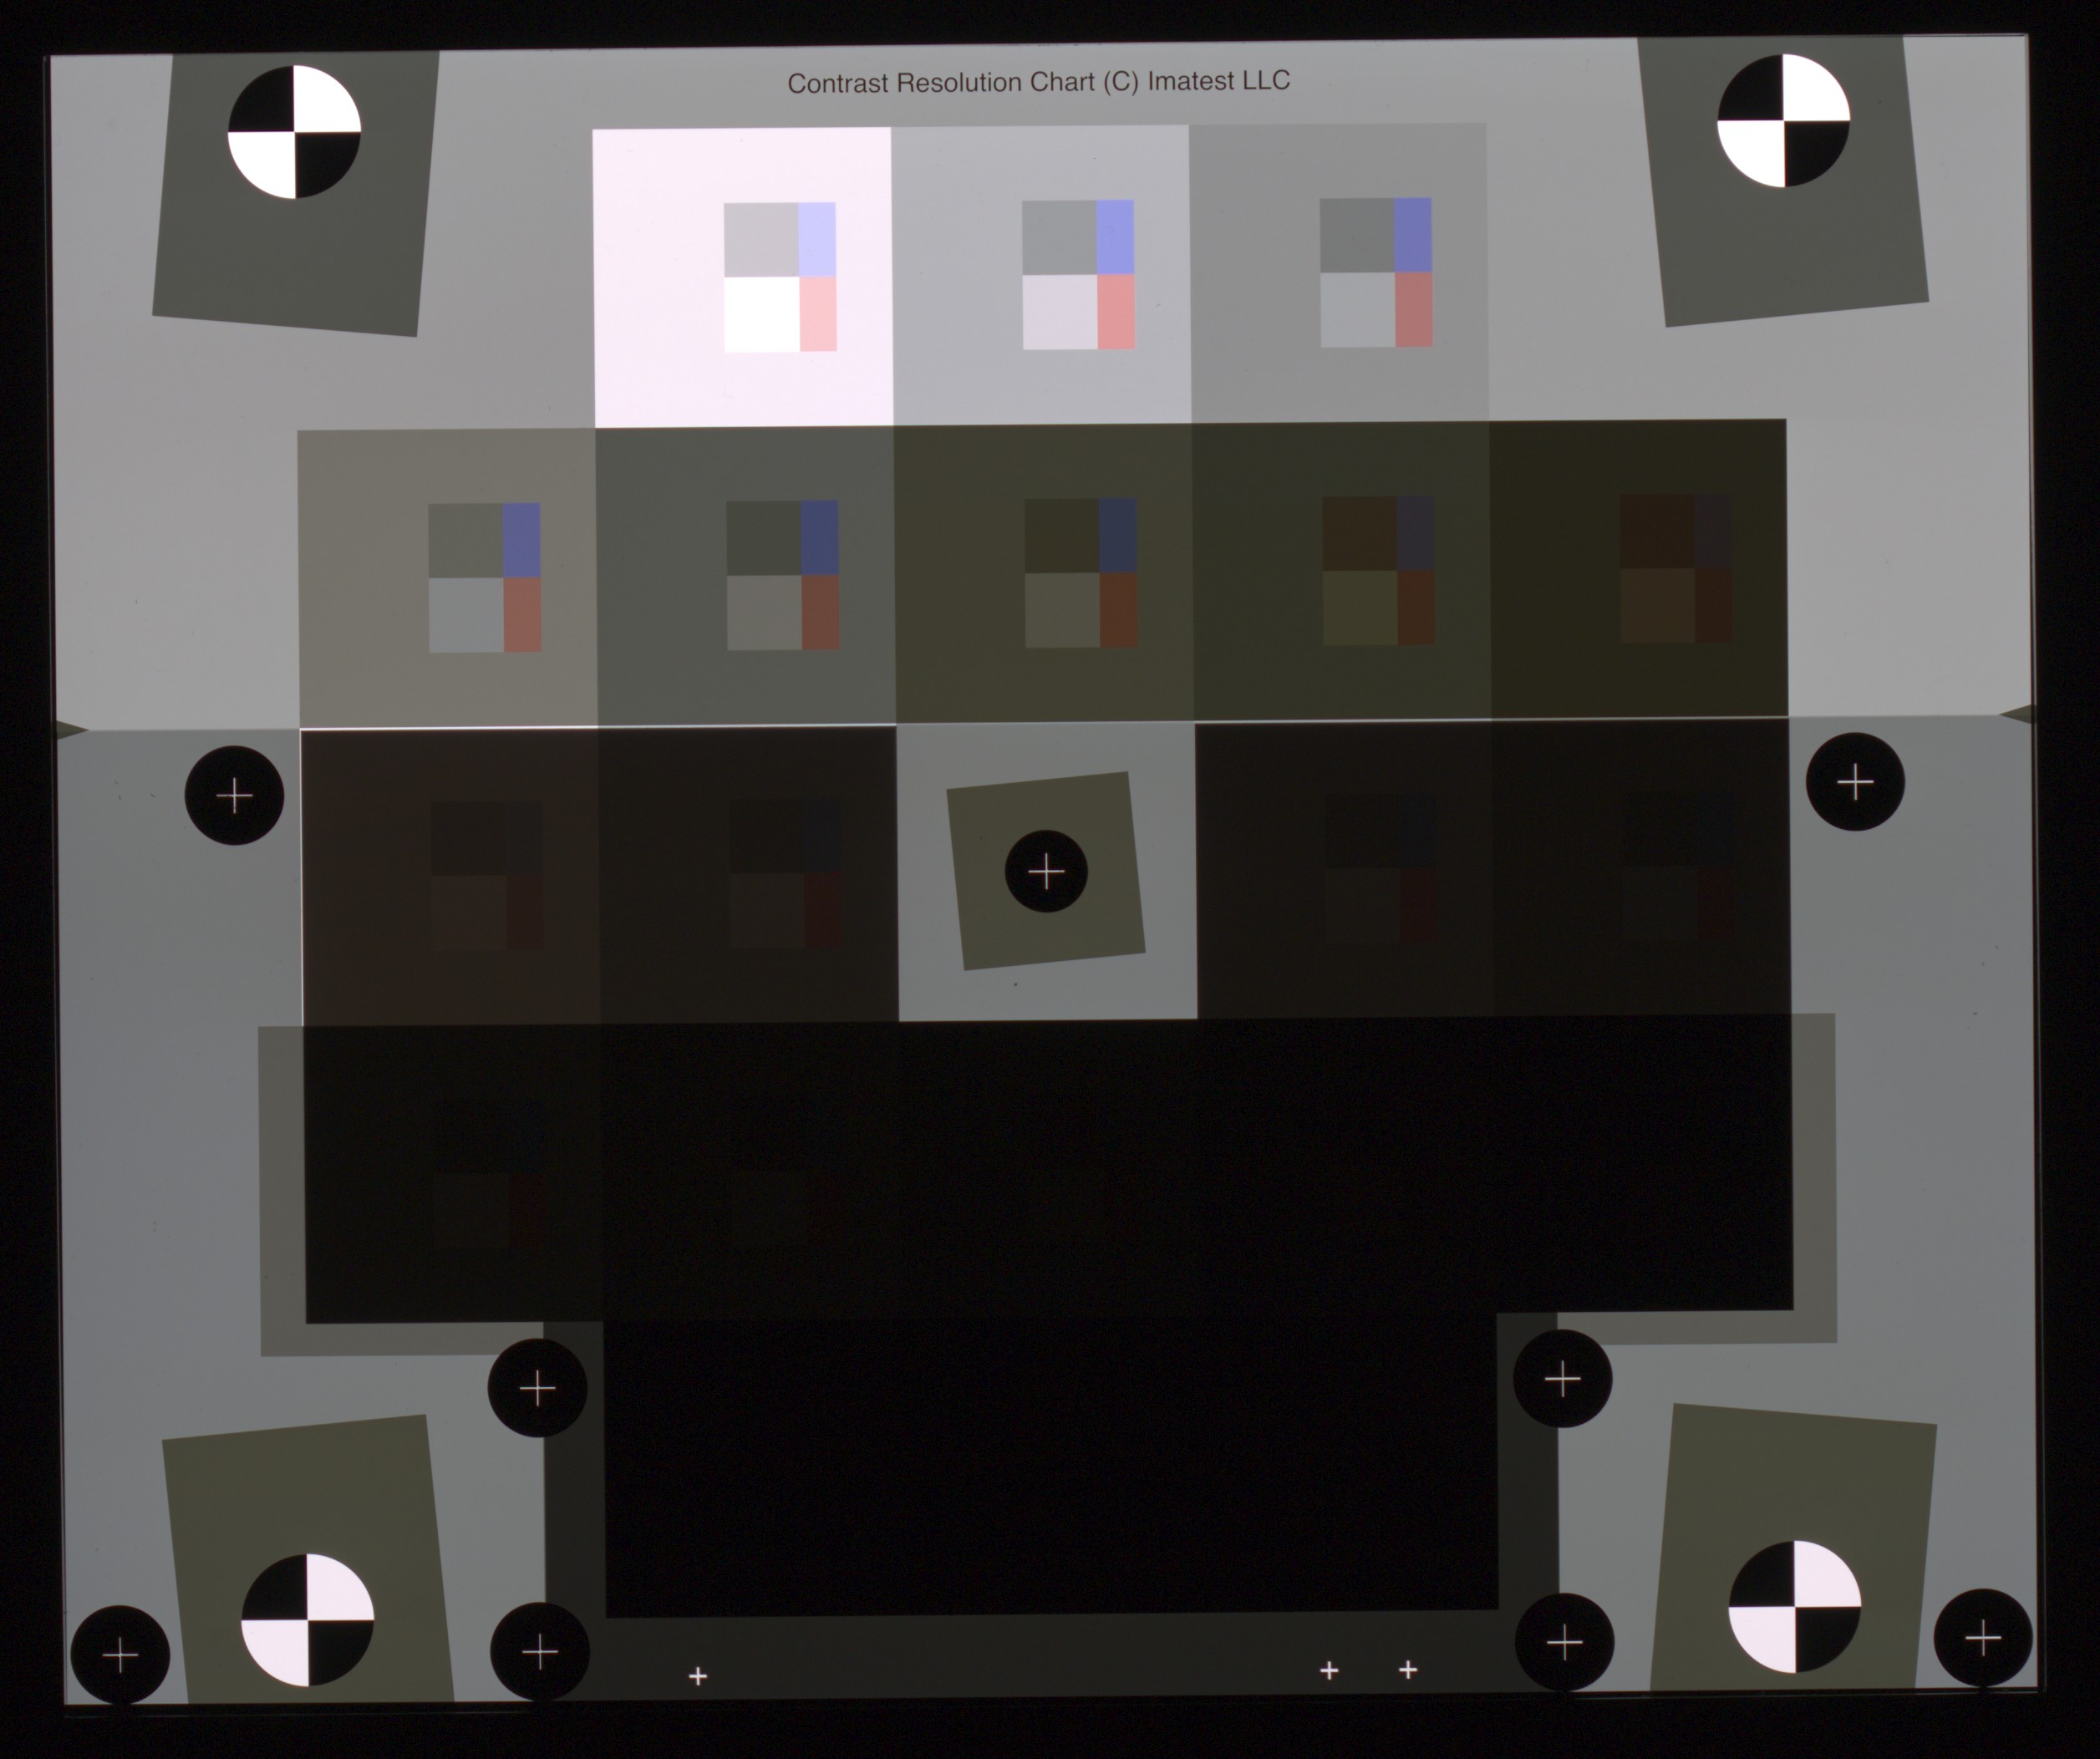
點擊圖片即可開啟全螢幕影像,可供下載分析。
拍攝和分析圖表
對比度解析度測試圖可從Imatest 商店購買,它是一張雙層 8x10 英吋(20x25 公分)的透明膠片,需要背光照射。雖然任何相對均勻、無閃爍的燈箱都可以使用,但我們推薦ITI 燈箱,它具有極高的均勻性(97%),調光範圍廣(300:1),並且有兩種色溫(通常為 3100K 和 5100K,但也可以定制其他組合)。
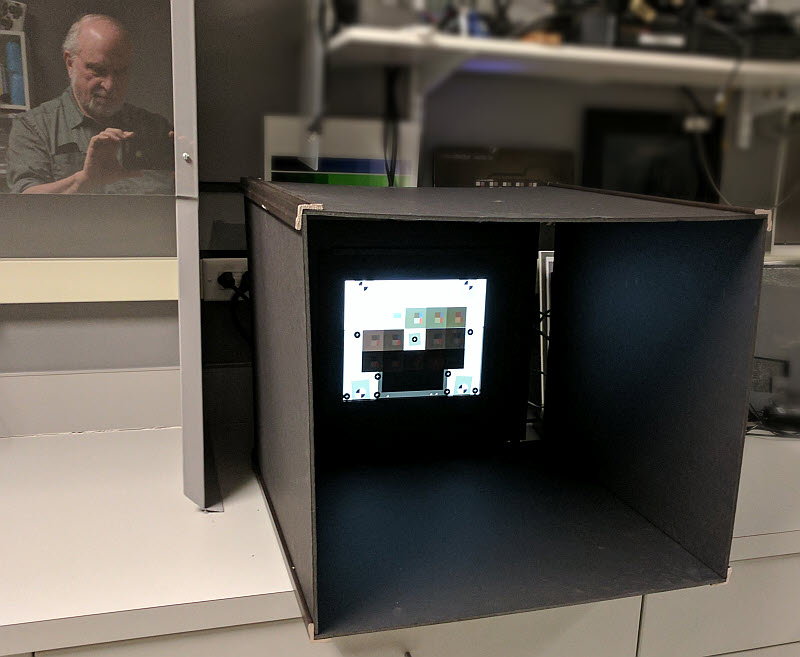 應在完全黑暗的環境下拍攝圖表。務必注意避免任何光線反射到圖表正面。我們通常會用黑色泡棉板和護角條製作一個盒子,將燈箱圍起來,以防止局部反射。我們正在考慮在盒子內襯上遮光材料,以提高吸光效果。相機後方的區域應盡可能黑暗。應避免穿著淺色衣物,因為淺色衣物會將光線反射到圖表上。
測試裝置顯示燈箱和圖表周圍的黑框。
別理會幕後的那個人。
調整圖表位置時,請確保圖表在影像中的高度至少為 400 像素——對於高解析度系統,更高的高度更佳。在典型的高解析度系統中,圖表應佔據垂直或水平視野的約 40%。我們建議您避免圖表充滿整個影像,因為鏡頭造成的光線衰減可能會降低測量精度。
Imatest 5.0+中的互動式色彩/色調互動式和批次功能的色彩/色調自動模組包含了對比解析度圖表的分析。
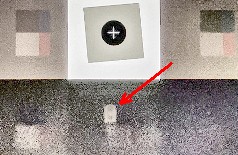 反思 這可能是一個嚴重的問題。我們建議用黑色天鵝絨或羊毛布遮蓋相機附近的所有物品,鏡頭除外。鏡頭本身的反射很難避免,但可以透過調整相機位置來減輕其影響,使反射光位於影像的正中心(對於圓形佈局的圖表)。這樣可以將反射光置於密度色塊之外。在右側的影像中,圖表中心下方的反射光影響了第 15 個色塊的測量。拍照時很容易忽略這一點,但在查看調亮後的影像(本例中為色調映射)時,這一點會非常明顯。需要稍微抬高相機,才能使反射光避開密度色塊。 |
若要在“顏色/色調互動式”模式下運行影像,
- 從目標中選擇顏色/色調,並將分析模式設定為互動式。
- 從「讀取影像檔案」按鈕正下方的下拉式選單中選擇7. 多行灰階和彩色圖表。
- 選擇圖像。這將開啟“顏色/色調互動式特殊圖表”選擇視窗。
- 選擇13. 對比度解析度。
- 參考來源可以是預設值,也可以是我們提供的包含 20 個大斑塊密度的檔案名稱。
- 點選確定。
對於後續運行,您只需在“顏色/色調交互式”視窗中單擊“3. 對比度分辨率(最後一個灰階)” (這將取消選擇“顏色/色調交互式特殊圖表”),或者如果下拉菜單中顯示“3. 對比度分辨率...” ,則單擊“讀取圖像文件”。只有在更改圖表類型時才需要按「7. 多行...」 。
要在「顏色/色調自動」模式下運行影像(「顏色/色調互動式」模式是「顏色/色調互動式」模式的非互動式、可批次處理的版本,應先執行「顏色/色調互動式」模式以確保設定正確),
- 按下「顏色/色調」右側的「設定」按鈕(位於Imatest主視窗的左側中間)。
- 圖表類型應設定為7. 多行灰階...或3.對比度解析度... (如果上次運行使用了對比度解析度圖表)。
- 特殊(多行)灰階圖表類型應設定為13。對比度解析度。
- 唯一相關的圖表是黑白密度和白平衡、雜訊/訊號雜訊比(可以選擇兩個圖表)以及影像圖表。 (其他圖表都是針對彩色影像的。)
- 點選“確定”。 「顏色/色調:對比度-解析度」將顯示在Imatest主視窗中。
- 按下此按鈕可運行顏色/色調功能。更多詳情請參閱完整的顏色/色調功能說明。
在ROI 設定中選擇「自動偵測 36 色塊動態範圍和對比解析度圖表」後,圖表偵測將完全自動進行。 自動檢測功能非常強大(也支援手動選擇)。下圖顯示了自動偵測(或手動選擇)後的微調視窗。如果調整正確(必要時可以新增失真),請在快速模式下按一下「是,繼續」(或按一下「是,繼續」)。在高度互動的「顏色/色調互動式」模式下,您可以隨時變更設定。 (對於“顏色/色調”模式,需要在運行前進行設定。)
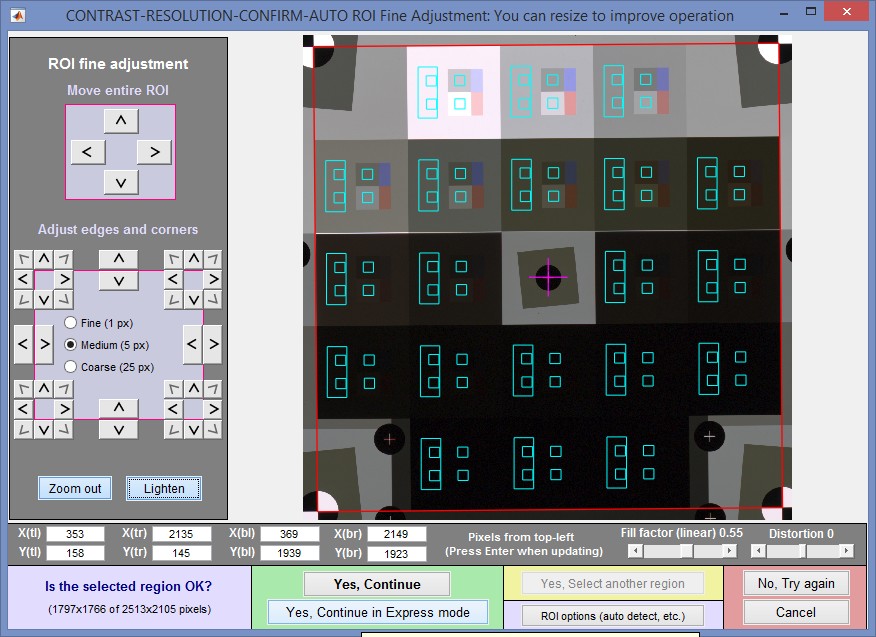
在二十個大色塊中,每個色塊選取五個區域。大矩形代表均勻灰色區域:如果影像構圖得當,它應該足夠大,可以獲得良好的雜訊統計資料。右側的兩個小矩形分別代表深灰色和淺灰色區域。大矩形內的兩個小正方形用於從明暗灰色色塊的測量結果中減去垂直方向不均勻性(由光暈引起)的影響。
對比度解析度分析中需要注意的顯示設定有:
7. 黑白密度與白平衡
11. 噪音分析
12. 顯示影像
結果與視覺化
音調響應和信噪比 (SNR)
以下是音調響應和信噪比 (SNR) 的主要結果。
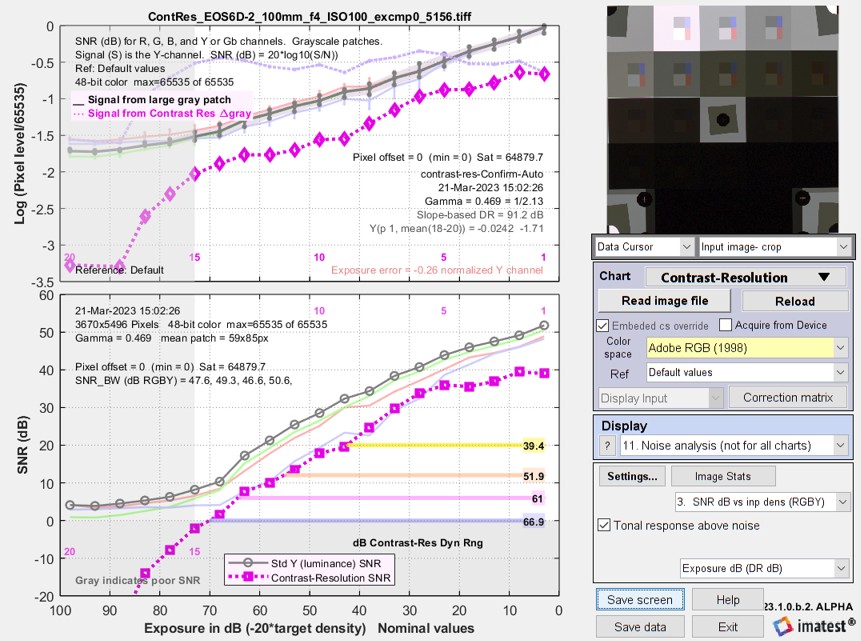 從佳能 EOS-6D RAW 影像匯出的 48 位元 TIFF 檔案的色調響應和信噪比
 上圖(對數像素級別,即色調響應)-細的紅色、綠色、藍色和灰色 (亮度 (Y) 通道)曲線來自較大的灰色色塊。它們與動態範圍圖表的標準結果相符。灰色曲線中的小尖峰(顯示在右側)是較大灰色色塊內淺灰色和深灰色色塊的反應。
圖中較強的洋紅色曲線( - - - - - ♦ - - - - - )代顯示暗內部灰塊的差值訊號ΔS = S<sub> light</sub> − S<sub> dark </sub>。此曲線能夠很好地表示用於判斷這些灰塊可見性的訊號。較弱的品紅色曲線( - - - - - )是歸一化後的差值訊號,其值為ΔS / S <sub>mid</sub> (大灰塊的亮度)。歸一化後的差值訊號在第 16 個灰塊之前保持相對穩定,之後開始急劇下降。
大灰斑響應S<sub> mid</sub>與ΔS之間的差異—一些數學計算 設R <sub>mid</sub>為大灰色區域的反射率。淺灰色和深灰色內部區域( R <sub>1</sub>和 R<sub> 2 </sub> )的設計使得它們的平均反射率( R <sub> 1</sub> + R<sub> 2 </sub>)/2 = R <sub>mid</sub> ,且它們的比值R <sub>1</sub> /R <sub>1</sub> 2。當滿足以下條件時,上述條件成立:和影像採用近似編碼伽瑪( γ )曲線進行編碼, S ≅ R γ ,其中對於 sRGB 或 Adobe RGB 等標準色彩空間, γ ≅ 1/2.2 = 0.4545 。 由於音調響應圖(上圖)的 y 軸是對數座標,我們真正想要的是ΔS = S 1 - S 2與S mid之比的 log 10 。
用於編碼最後,
更普遍地說, 這是上方(上圖)色調響應曲線中,對比解析度訊號Δgray = ΔS對應的深灰色曲線( Smid )和洋紅色曲線之間的差異。此差異以一條淺紫色線表示,該線在接近 -0.5 時達到峰值,直到第 16 個色塊附近急劇下降。 |
下圖(對比解析度訊號雜訊比和動態範圍)-深洋紅色曲線(有方框標記的虛線)表示由明暗灰差訊號ΔS計算得到的訊號雜訊比,稱為對比解析度訊號雜訊比 (SNR CR * ) 。彩色水平線表示對比度解析度動態範圍 (DR CR) ,詳見下文。這些是對比度解析度分析中最重要的結果。當訊號雜訊比低於 0 dB (S/N < 1) 時,圖中背景為灰色,表示影像品質過低,細節無法辨識。
* SNRCR與對比噪音比 ( CNR)密切相關。
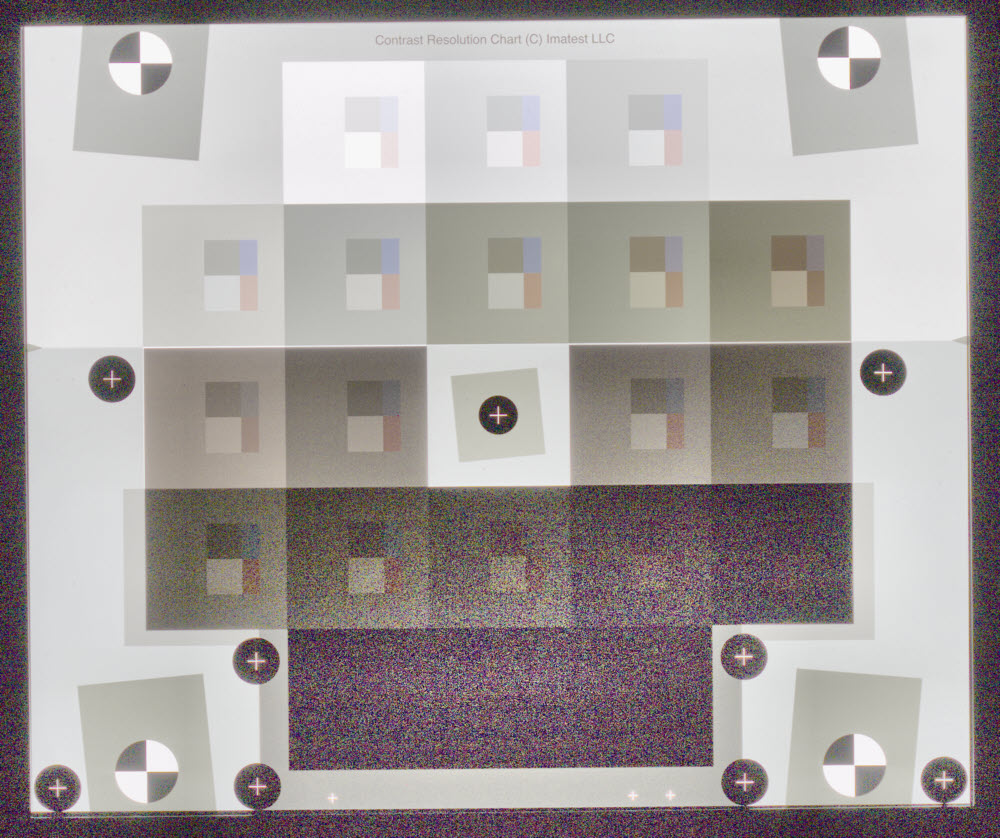
為了理解這些曲線,我們需要仔細觀察影像,並且需要解決大多數顯示器在正常觀看條件下暗斑可見度差的問題。
視覺化
對比度解析度分析的一個關鍵特性是,它能夠在大範圍區域內清晰地顯示低對比物體。這是使用順序色塊的標準灰階圖無法實現的。
視覺化色塊內容的一種方法是選擇「顯示影像」 ,然後選擇「色調映射」 (套用 Matlab 色調映射函數)或「常數色塊」選項之一。
色調映射(如右圖所示)無法產生一致的結果——它會受到噪音和最小像素值的影響——但它仍然值得關注,因為專為人類視覺設計的汽車攝影機(攝影機監控系統)的輸出幾乎肯定會進行色調映射(儘管可能採用更複雜的演算法)。色調映射可以提亮暗部,從而使內部特徵清晰可見。它通常會平滑大面積區域之間的差異,同時保持較小內部區域的對比。
色調映射影像(僅顯示):
顯示設定不用於定量分析
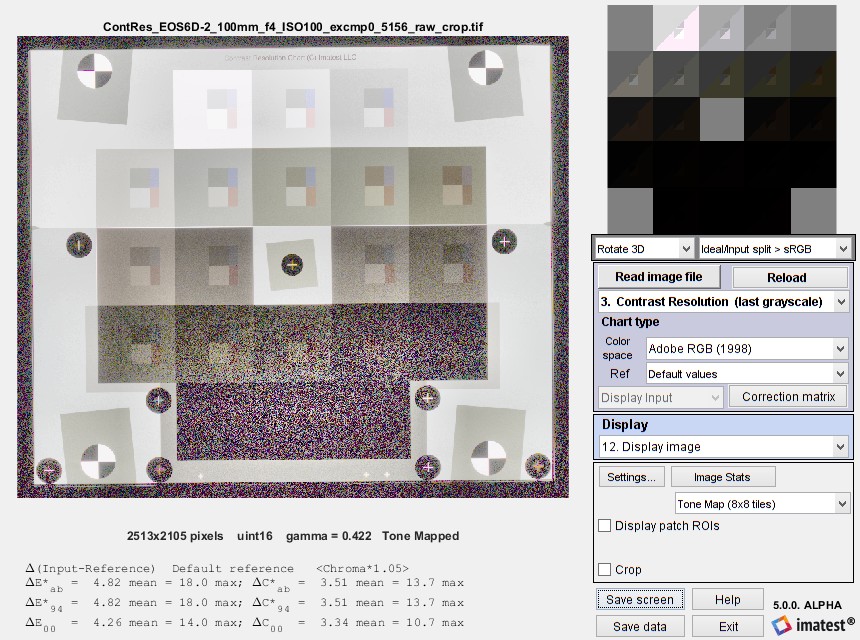
恆定色塊(僅在「色彩/色調互動式」模式下可用)可提供更佳的顯示效果。 「恆定色塊」顯示選項(位於「設定」區域的下拉視窗中)也能達到類似效果。
- 恆定色塊 (xyY)將影像轉換為 xyY 顏色表示,其中 Y 為(線性)亮度。此計算使用影像色彩空間(通常為 sRGB,偶爾也使用 Adobe RGB)。計算每個色塊的 Y 平均值,然後將整個色塊除以 mean(Y) 並縮放以適應顯示。這通常能為色彩空間影像提供最佳顯示效果,但結果與恆定色塊(簡單)非常相似。
- 恆定色塊(L*):影像被轉換為 CIELAB L*a*b* 色彩空間(使用影像色彩空間)。計算每個色塊的 L* 平均值,並以此縮放影像,使其平均 L* 值恆定。暗部區域的色塊通常飽和度不足。
- 恆定色塊(簡單):計算每個色塊的平均值,然後將整個色塊除以該平均值並進行縮放以進行顯示。不做任何關於顏色空間或線性關係的假設。
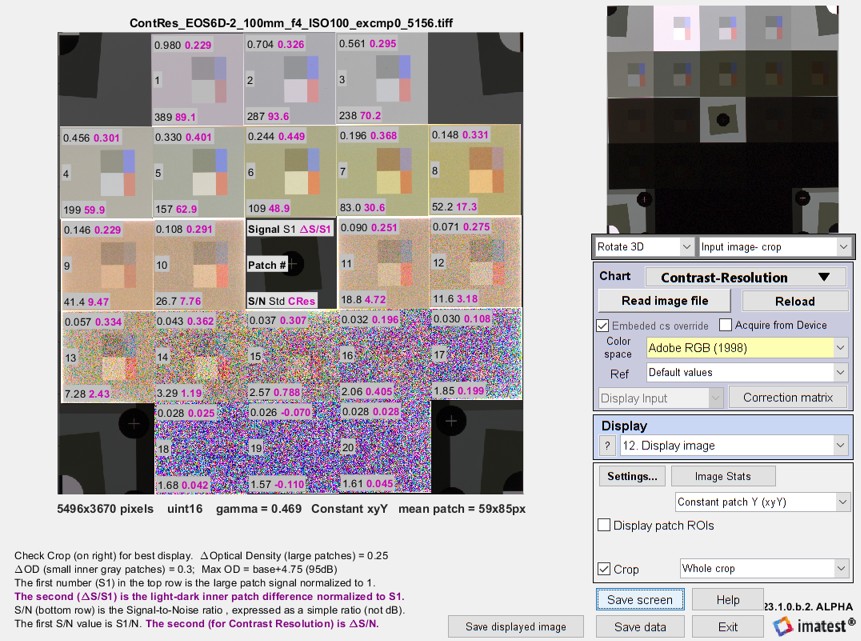 恆定塊影像(來自 xyY 中的 Y) :特徵可見性的良好指標。
每個色塊中都會顯示幾個數字。以下是典型色塊(#10)的顯示數字。
| 線 | 內容 (補丁#10) | 描述 |
| 1 | S 0.108 0.291 |
第 10 個補丁中的第一個條目(S1 = 0.108)是該補丁的訊號歸一化為 1.0。 第二個條目(ΔS/S1 = 0.291)是較大色塊內的小亮灰色色塊和深灰色色塊之間的差異,並以第一個條目中的訊號(S1)進行歸一化。 在色調和雜訊(或訊號雜訊比)圖的上圖中顯示了 Log 10 (S1) 和 log 10 (ΔS/S1)。 Log(0.291) = -0.536。這是大灰塊訊號與對比度解析度 Δgray 訊號之間的差值。 |
| 2 | 10 | 表示補丁編號(10) |
| 3 | 26.7 7.76 |
信噪比。雜訊 N 在大影像區塊中計算。 第一個 SNR( SNR ( S ))的訊號是大塊的平均像素等級(第 1 行中的 S1)。 第二個訊號雜訊比 ( SNR (ΔS) = SNRCR ) 的訊號是小亮斑和小暗斑之間的差異ΔS 。該數值與區分對比度為 2:1 (100% 韋伯) 的兩個灰斑的程度有關。 SNR ( S ) 和SNRCR在音調和噪音 (或 SNR ) 圖的下圖中以對數形式(以簡單比率或 dB 表示)顯示(分別為———和- - - - - )。 SNRCR與對比噪音比 (CNR) 密切相關。 |
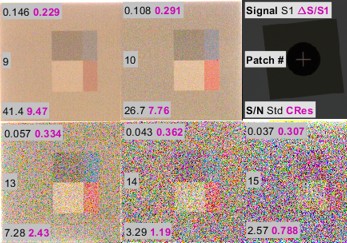
視覺分析
透過將恆定色塊影像與上面的色調響應/SNR 圖進行比較,我們可以了解很多關於對比度解析度的資訊。
從上面的常量塊影像中,我們可以得到初步觀察結果。
- 在第 13 個斑塊中,內部斑塊清晰可見,其中SNR CR = 2.43。
- 在第 14 個區塊中,內部區塊不太明顯且有噪音,其中SNR CR = 1.19。
- 在第 15 個斑塊中,內部斑塊很難看清(只是因為它們類似於信噪比較高的區域中的斑塊,所以才可見)。
- 在 16 及更高版本中,內部補丁是不可見的。
請注意,歸一化訊號ΔS /S1 在第 16 個色塊之前基本上保持穩定,僅在第 15 個色塊及之後才出現顯著下降。這清楚地表明,歸一化訊號並非效能的良好指標。對比度解析度訊號雜訊比 (SNR) 和訊號雜訊比對比(CR)則好得多。
對比度解析度動態範圍
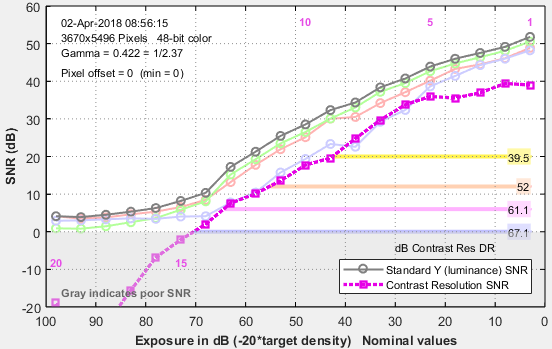
對比度解析度訊號雜訊比 ( SNRCR ) 可作為定義對比度解析度動態範圍 (DR CR )的基礎-動態範圍是指訊號雜訊比和/或訊號保持在指定值以上的色調範圍。亮部和暗部DR CR 的限值定義不同,因為亮部雜訊極低,因此僅使用訊號。
暗動態範圍對比(DR CR)限值是指在訊號雜訊比對比(SNR CR)為 6 至 12 dB(2:1 至 4:1)範圍內,能夠獲得良好視覺辨別效果的最低曝光量。 DR CR 的定義採用與標準 Imatest 動態範圍計算相同的信噪比水平,即「高」、「中高」、「中」和「低」品質等級對應的信噪比分別為 20、12、6 和 0 dB(信噪比分別為 10、4、2 和 1)。 (這些等級劃分略顯樂觀。)
用於定義暗動態範圍對比(DR CR)極限的訊號雜訊比 (SNR)值可以根據具體應用進行調整。例如,如果關注的是低對比特徵,則可以提高用於計算DR CR (基於圖表影像)的 SNR 值。
光動態範圍對比(DR CR)極限是指排除飽和區域(對比度過低,無法進行良好視覺辨別)後的最大曝光量。它是基於每個大色塊的兩個訊號差異: ΔS<sub> LM</sub> = S<sub> light </sub> - S <sub> middle</sub>和ΔS <sub>MD</sub> = S <sub> middle </sub> - S <sub> dark </sub> ,其中S <sub>middlep.分別表示較小的亮色和暗色色塊。該演算法為:
- 求所有面片的ΔSLM和ΔSMD的最大值。將這些值分別稱為ΔSLM (max) 和ΔSMD (max)。
- 從最淺的色塊開始,找到第一個符合下列條件的色塊:(A)Δ S LM ≥ 0.1*Δ S LM (最大值)或(B)Δ S MD ≥ 0.1*Δ S MD (最大值)。
- 如果條件 (A) 和 (B) 都滿足,則DR CR上限為與該色塊對應的曝光量。
- 如果僅符合條件 ((A) 或 (B)) 中的一個(通常僅滿足 (B)),則DR CR上限為目前貼片和下一個貼片曝光量的平均值。這通常比目前貼片低約 2.5 dB(對於標稱 5 dB 的貼片差異)。
最後, DRCR = 亮光DRCR極限 – 暗光DRCR極限,如上圖的 4 條水平線所示: –– –– –– –– 。
IA Cunningham 和 R. Shaw 合著的論文《醫學成像系統的信噪比優化》描述了一種名為SNR Rose的測量方法,類似於本文中的SNR CR ,並指出 SNR Rose 值需達到 5 或更高才能可靠地檢測目標。從這些結果來看, SNR CR 值低至 2 似乎也足夠(儘管勉強夠用),至少對於 2:1 對比度的區域而言是如此。還需要進行更多工作來確定一個合適的下限值,該值很可能接近論文中提到的 5。我們最近發現維基百科上關於對比解析度和對比噪音比 (CNR)的頁面缺乏實用的測量方法。
色調映射結果
查看色調映射影像的結果很有啟發意義。為了獲得這樣的影像,我們使用Imatest 影像處理模組,將Matlab 的 tonemap色調映射演算法(預設值為 8 個圖塊)應用於上述影像。
由上圖產生的色調映射影像
寬度縮小至 1000 像素。
上圖(下方)的色調曲線與原始影像差異很大。色調響應被壓平,導致伽馬值(灰階區域的平均斜率)從 0.422 降至 0.0734——這是一個毫無意義的低值。但下圖中的歸一化明暗灰差訊號ΔS / S (細虛線洋紅色線: - - - - - )和明暗灰差信噪比ΔS /N(帶有方框標記的粗洋紅色曲線- - - - - )卻相當接近。
這些結果清楚地表明,對比度分辨率測量(尤其是基於差異的信噪比ΔS /N)受色調映射的影響很小,也就是說,在色調映射系統中可以進行良好的測量。
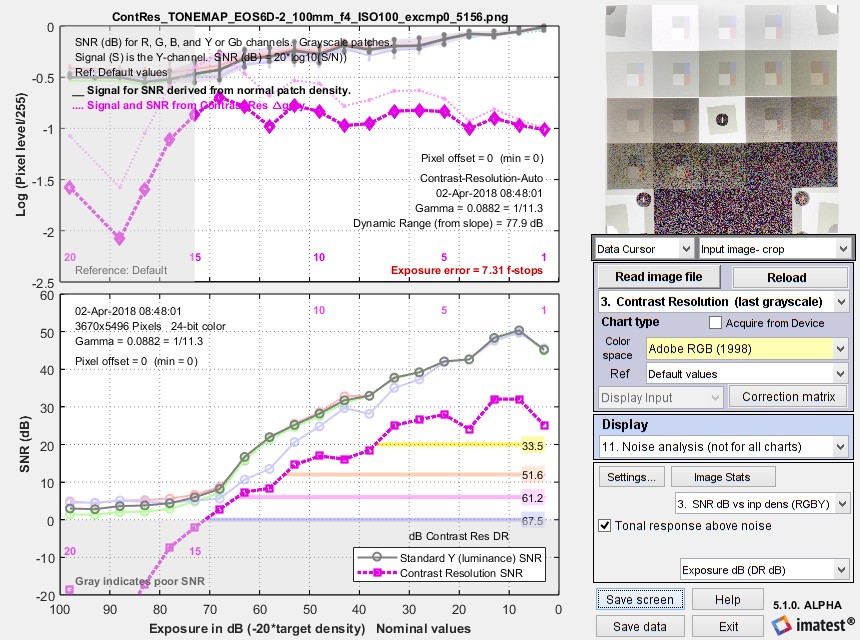 從佳能 EOS-6D RAW 影像導出的色調映射影像的色調響應和信噪比
在應用色調映射後雜訊和訊號雜訊比相對穩定的原因在於, Imatest 的雜訊計算方法對感興趣區域內(由色調映射產生)的非均勻光照具有很強的穩健性。雜訊通常等同於平滑(平坦)區域中各像素值的標準差 ( σ ),但這種簡單的計算方法可能會將非均勻性誤判為雜訊。 Imatest 在計算雜訊之前,會先從該區域中減去對平均水平和垂直像素值的二階擬合值,從而有效地消除非均勻性對計算的影響。執行Imatest影像統計程式即可觀察簡單計算和校正非均勻性後的計算結果之間的差異。
耀斑掩模和雙影像耀斑測量
在 2021.2 版本中,我們新增了對眩光遮罩的支持,它能顯著減少對比度分辨率圖表測量中的眩光,從而實現兩次動態範圍測量(分別代表正常眩光和低眩光),以及從兩張圖像中測量一次眩光(即雜散光)。遮罩的圖像如下圖所示,它緊密貼合在圖錶框架內。圓形開口(用於定位標記)覆蓋有光學密度為 1.2 的中性密度濾光片,以最大限度地減少眩光,並(在大多數情況下)實現自動區域檢測。此方法不應使用自動曝光:大多數自動曝光演算法會導致最亮的區域過曝,有時甚至嚴重過曝。強烈建議手動控制曝光。曝光設定應盡可能使色塊 1 中最亮的區域(內方框和外背景)飽和,而較暗的內方框不飽和。
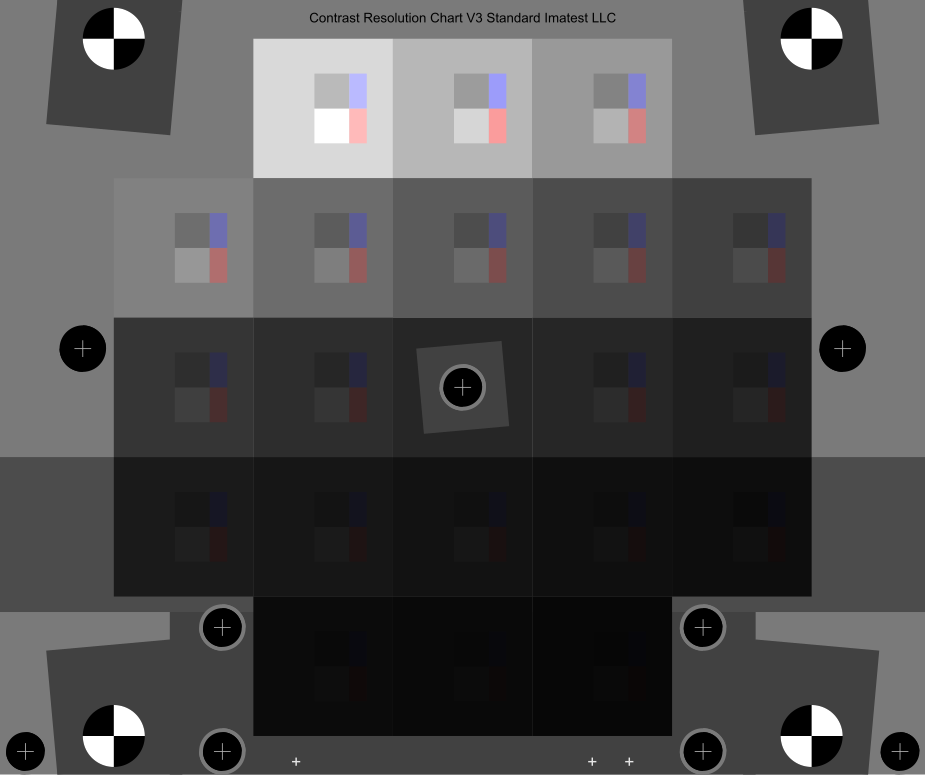 對比解析度概念圖 | 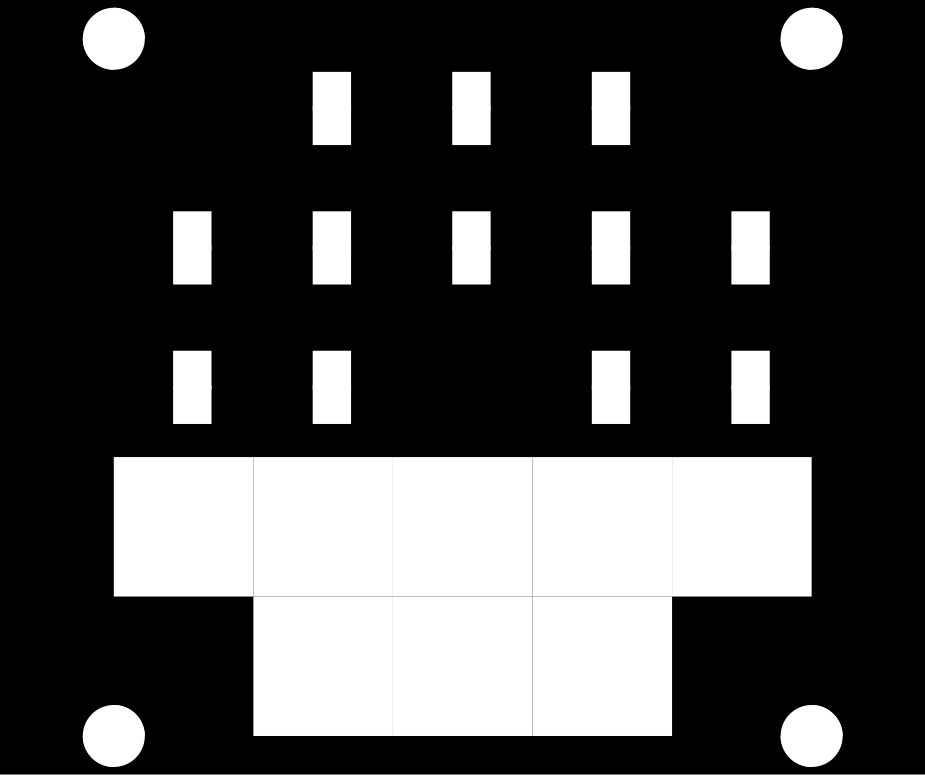 對比度解析度光暈蒙版 |
當影像被遮罩時,通常從每個影像區塊左側計算出的訊號被替換為兩個較小(較亮和較暗)影像區塊的平均值,雜訊則從這兩個影像區塊中的一個(較亮的影像區塊,頂行除外)計算得出。大多數結果在有無遮罩的情況下都相似,只有一個主要差異。遮罩顯著降低了光暈,這可能會增加動態範圍,但更重要的是,與光暈密切相關的底行(影像區塊 18-20)的對數像素值平均值降低了。光暈測量值是底行在有無遮罩兩種情況下對數像素值的差值。
更多詳情請參閱「面紗眩光(又稱鏡頭光暈)」 。
概括
我們已證明,對比度解析度圖表能夠清晰地顯示低對比物體的可見度(在較大的方格內使用透射率比為 2:1 的小色塊,即光密度差為 0.3,韋伯對比度為 100%)。與標準灰階梯圖表不同,它適用於色調映射影像,並且不受眩光和未補償的黑色電平偏移造成的誤差的影響。
對比解析度 SNR = SNR CR = ΔS /N,基於明暗色塊的差異,能夠很好地指示對比度相近的明暗物體的可見度。當SNR CR大於 2 到 4(6-12dB)範圍內的值時,物體可以被有效區分。
 此標準已被用於建立一套對比度解析度動態範圍(DR/ CR)測量方法,其定義為場景亮度(曝光)範圍,在該範圍內,光密度 (OD) 差異為 0.3 的小物體的信噪比 (SNR ) CR > n ,其中 n = 10、4、2 或 1(20、12、6 或 0dB)。 10 表示「高」質量;1 表示低質量,此時物體無法區分。對於可區分的物體, n的取值範圍為 2 到 4。
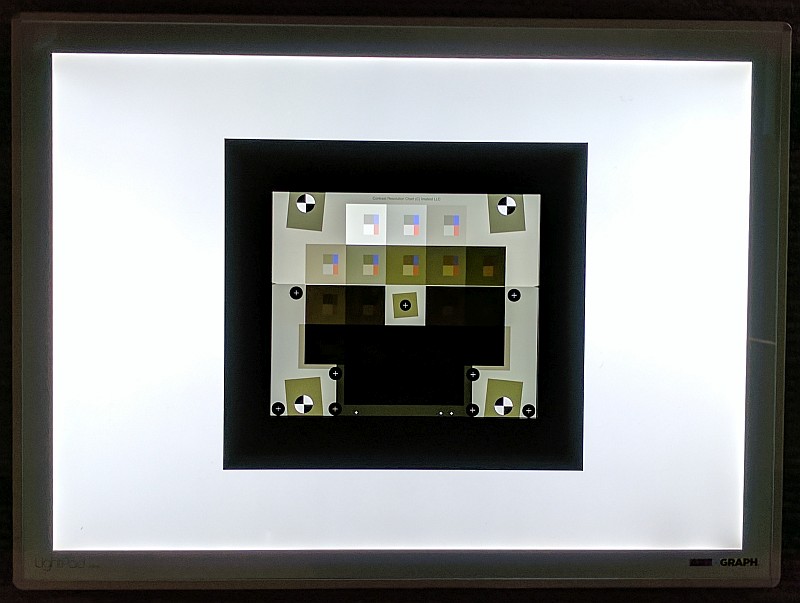
在17x24 吋 Artograph Lightpad上繪製對比解析度圖表
用於替代遮蔽眩光測量
對比度解析度圖表也可以安裝在大型燈箱上(最好不要使用框架),例如17x24 英吋的 Artograph Lightpad ,以測量遮光眩光,這可以透過有光環繞和無光環繞的影像之間的測量差異(SNR(ΔS) 的差異)來指示。
確認
本頁圖片中較暗的區域在我們所採集的影像中沒有任何可見的細節。這自然引出了一個問題:圖表本身是否有細節?我們花了一些時間來驗證這一點。我們的做法是遮蓋圖表上除底部兩行以外的所有區域(以盡量減少眩光造成的模糊),然後採集一些影像。以下結果表明,最暗的區域確實包含細節。
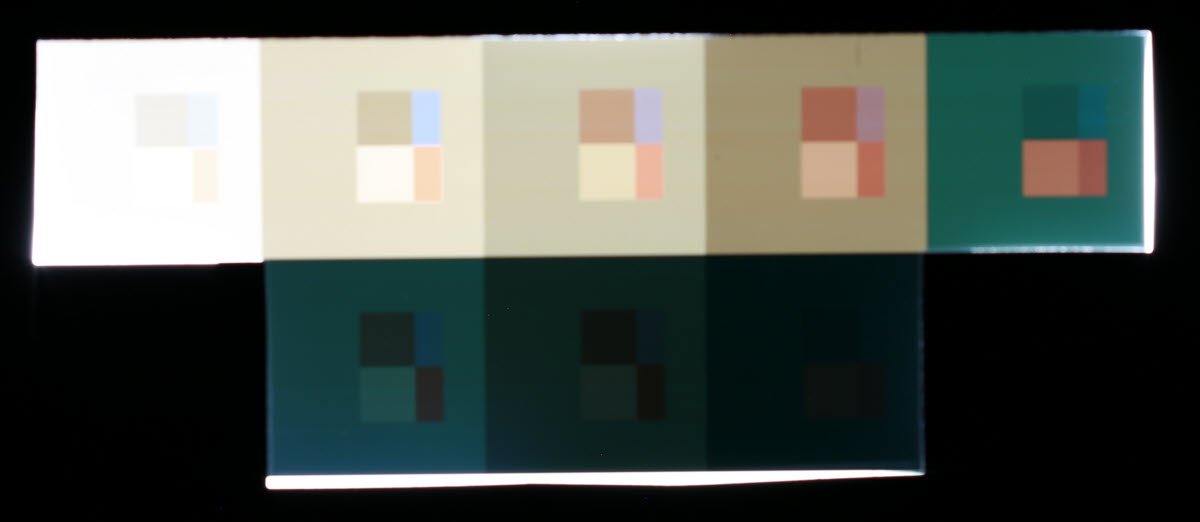
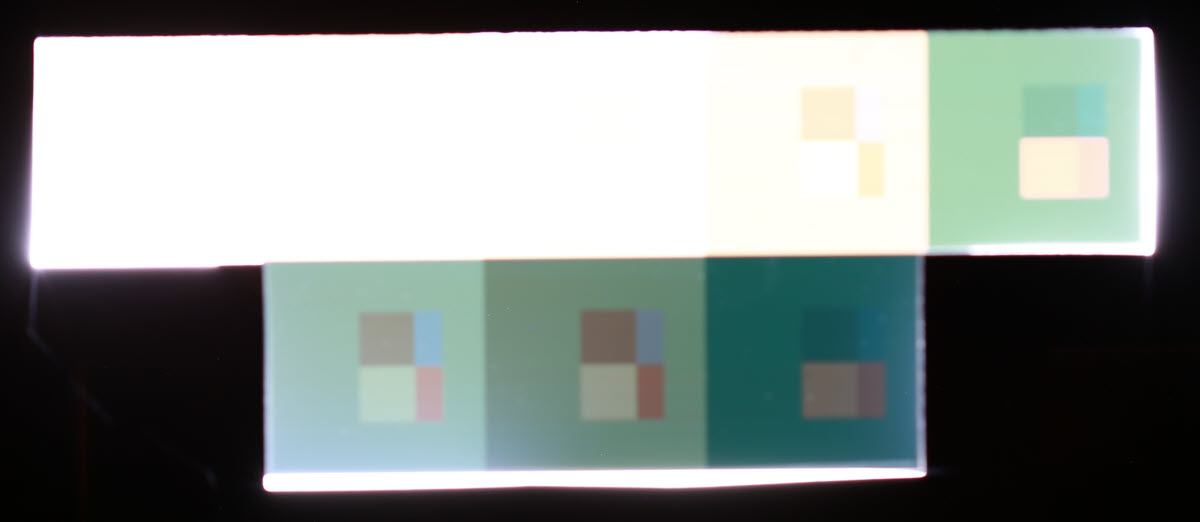
注意底部一行中可見一些由閃光(來自未遮蓋的細條)引起的不均勻現象。
這些影像清晰地顯示,即使在最暗的區域也包含資訊。影像中存在一些色差,這是由於我們的處理流程在處理極暗區域時存在一些問題。這種色差對最終結果影響甚微,在正常視覺條件下可見的明亮區域內也難以察覺。
參考
F. Timischl,《掃描電子顯微鏡影像品質評估的對比雜訊比》,
日本電子技術有限公司,東京都昭島市武藏野2-6-38(線上閱讀;下載困難)對比解析度SNR與CNR密切相關。