后处理器处理颜色/色调:从多个灰度图像计算动态范围
| 现在可以使用Imatest 4.0.28 ISO 15739 SNR 和动态范围,通过Color/Tone Interactive 、 Color/Tone Setup和eSFR ISO ,从半光泽反射以及透射灰度阶梯图目标进行计算。 |
|
动态范围后处理器不建议用于高动态范围 (HDR) 测量。 对于正常的动态范围测量(预期<80 dB),这是可以接受的。 |
动态范围后处理器简介
感谢Jonathan Sachs推荐这个模块。
Imatest 有几种动态范围计算方法,这里进行了交叉引用。
| 单个透射图表图像的动态范围。 | 步骤图、颜色/色调交互式、颜色/色调 | 由于反射式色卡的色调范围不足,因此需要使用透射式色卡,例如 Imatest 36 色动态范围色卡或HDR 色卡(如下所示)。 |
| 对比度分辨率动态范围 | 颜色/色调交互式,颜色/色调 | 一种透射式图表,旨在显示低对比度特征在宽色调范围(95dB)内的可见性。 |
| 来自多张(不同曝光)图像的动态范围 | 动态范围后处理器模块(本页有详细介绍) | 使用不同曝光图像的色彩/色调阶梯图的 CSV 输出文件。通常与反射式色卡配合使用,但也可用于透射式色卡。由于低估了眩光对动态范围的影响,因此可能会高估动态范围。 |
| ISO 15739 动态范围(基于密度≈2的色块) | Color/Tone Interactive 、 Color/Tone 、 eSFR ISO | 从密度≈2的单个色块推断动态范围。 |
| 原始传感器动态范围 | 颜色/色调交互式,颜色/色调 | 将原始数据拟合到EMVA 1288 标准中的方程,然后外推以计算动态范围 (DR)。测试图表的色调范围不必与动态范围一样大,但建议使用色调范围 ≥ 3 的透射式图表。传感器动态范围通常远大于实际成像系统中测得的动态范围(实际成像系统受眩光限制)。 |
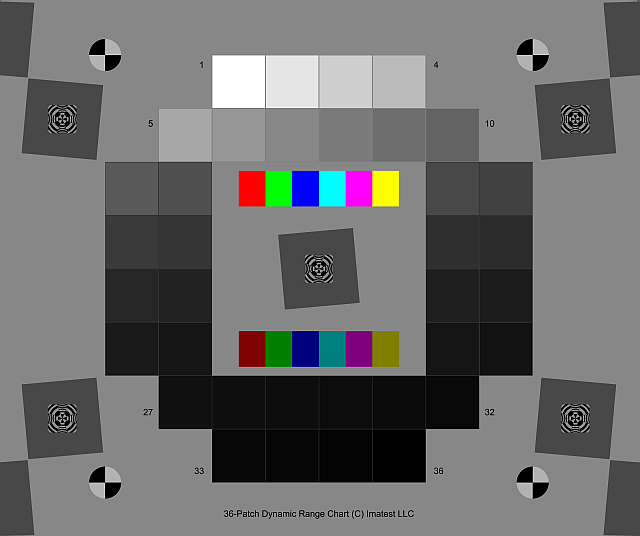
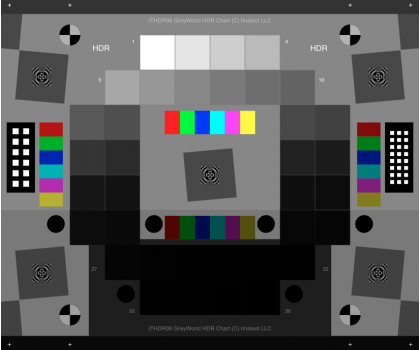
动态范围是一个用于阶梯图和色彩/色调的后处理器,它通过最多四张曝光照片来计算相机的动态范围——即相机在指定质量级别下可以捕捉的曝光范围。
- 反射式阶梯色卡,例如柯达 Q-13 或 Q-14、ISO 14524 或 ISO 14579 色卡,或来自
- 透射式测试图,例如Imatest 36 色块动态范围测试图,其密度范围(~3.0)对于最好的数码单反相机和 HDR 相机来说并不足够。
动态范围后处理器适用于以下情况:
- 透射式色卡不可用(反射式色卡的密度范围有限,很少超过 2 个光密度单位(6.6 档光圈),也绝不会超过 2.3 个光密度单位)。
- 现有的透射电镜图表密度范围不足。与所有Imatest模块一样,它提供了多种显示选项。
- 图像处理对所有图像都是一致的,这意味着不能应用色调映射。
| 提示: Imatest透射式 HDR(高动态范围)测试图的色调范围超过 100dB(透射率 >100,000:1)。虽然市面上有一些传感器声称动态范围超过 120dB,但我们所知的实际相机由于眩光(即在镜头元件之间以及镜头筒上反射的杂散光)的影响,无法达到超过 100dB 的动态范围。一些传感器制造商误导消费者,让他们期望系统动态范围超过 120dB。很遗憾,以目前的(2022 年)技术而言,这还无法实现! :-( Imatest可以使用此处描述的方法,从完全原始的图像中测量传感器的动态范围。 |
局限性: 当多张图像合成时,眩光对动态范围的影响,
对于 HDR 图像而言,这些因素可能非常重要,但却没有得到充分考虑。
- 最多可读取由Stepchart或Color/Tone创建的四个 CSV 文件。这些文件应为使用同一台相机和镜头拍摄的四张灰度图像的处理结果,但每次曝光量相差 2-4 档光圈。
- 将 x 轴(对数曝光)调整为表示相对曝光量。由此产生的范围远大于单个反射式测试卡的密度范围——大约 6.6 档光圈。
- 根据阶梯图和颜色/色调中使用的f 值(场景参考)噪声计算动态范围)。
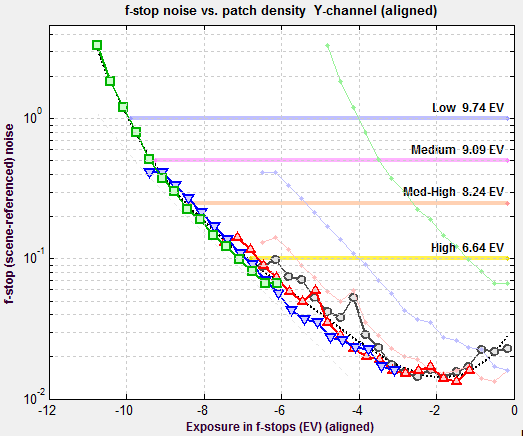 动态范围输出示例
光圈噪声及其对应的动态范围
手术
- 拍摄多张测试图表照片,每张照片的曝光量至少相差 2 档光圈 (EV)。对于反射式测试图表,从曝光量最大到最小的照片,总曝光量范围至少应为 6 档光圈,才能获得良好的效果(7 或 8 档也无妨)。曝光量最小的照片看起来几乎是黑色的,但应该包含一些细节。曝光量最大照片中最亮的区域应该达到饱和(24 位彩色图像中 R、G、B 值应为 255,48 位彩色图像中应为 65535)。确保光源无眩光。Imatest测试实验室页面提供了一些照明建议。
| 提示:一旦最亮区域达到饱和(8 位图像中为 255 级;16 位图像中为 65535 级) ,增加曝光量就没有任何意义。过度饱和的区域不包含任何有用信息。另一方面,曝光不足的图像可能包含大量信息,只是这些信息不易察觉。 |
- 要确定相机的最终潜力,请将图像文件以 RAW 格式存储以便稍后转换,或者使用Imatest 的 RAW 转换选项之一。您还可以拍摄并存储 JPEG 文件以进行比较——看看相机内 JPEG 转换(通常包括软件降噪)如何影响动态范围。
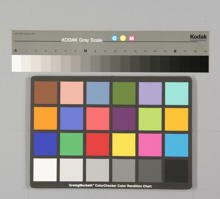 +1 档光圈曝光 (第一块补丁已饱和) | 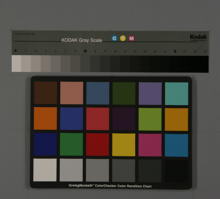 -2 档光圈曝光 | 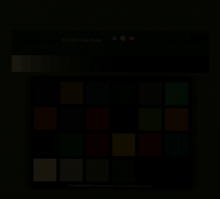 -5 档曝光(一些细节) 存在,但几乎看不见) |
Stepchart 和 X-Rite Colorchecker 在 +1、-2 和 -5 档光圈曝光下的图像。 (照片拍摄时,光圈值以1档递增,范围从+1到-6。) | ||
- 如果需要分析 RAW 图像,请将其转换为 16 位 TIFF 格式以获得最佳效果。务必记录 RAW 转换设置,这些设置会影响色调响应曲线。降噪(RAW 转换器的功能之一)会显著影响测得的动态范围。
- 使用阶梯图或颜色/色调分析图像。务必保存 CSV 输出文件。
| 提示:如果图像经过色调映射(一种通过局部调整色调级别来增加感知动态范围的技术),动态范围模块将无法正确合并各个图像。每张图像的色调响应都会不同,导致难以甚至无法进行精确对齐。因此,应尽可能使用原始图像来表征相机的固有动态范围。 |
- 从目标列表中选择“动态范围”即可打开动态范围。此时将显示以下欢迎屏幕。该屏幕可能包含比下图更新的说明。系统会读取并保存之前输入的 CSV 文件。
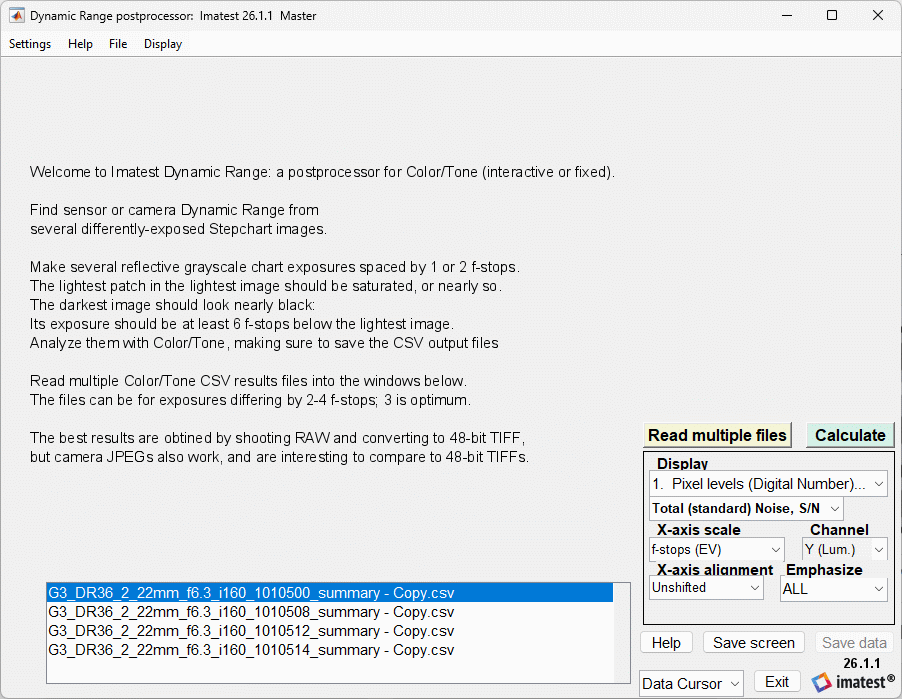
- 将Stepchart或Color/Tone生成的 2-4 个 CSV 结果文件分别输入到窗口A 、 B 、 C和/或D中。(可以留空一个或两个窗口,也可以不选择任何窗口。)这些文件应包含曝光量相差 2-4 档(EV)的图像。每个文件检测到的色块数量显示在窗口右侧(例如: N 20 20 17 10 )。
- 如果结果尚未显示,请点击 。
结果
有多种显示模式和显示选项可供选择。它们在动态范围窗口的右下角区域进行选择。
| 展示 |
| 像素级别与曝光度的关系,其中曝光度 = -log 10 (色块密度)。 |
| Log 像素级别与曝光的关系,其中 Log 表示 log 10 。 |
| 局部伽玛值:d(对数像素值) / d(对数曝光值),即对数像素值曲线的斜率。伽玛值代表对比度。 |
| 光圈噪声:与图像相关的噪声。 |
| 信噪比(1/f档噪声) |
| SNR(1/f档噪声)dB = 20 log 10 (1/f档噪声)。 |
| 像素信噪比(像素级别/噪声)。由 Stepchart 可选显示。引用文件。 |
| 像素信噪比(dB)= 20 log 10 (像素电平/噪声) |
| Exif 数据 |
| 渠道 |
| (仅限Imatest Master )选择颜色通道: Y (亮度)、 R 、 G或B。 |
| X轴刻度 |
| 光圈值(EV)。最常用的动态范围表示单位。 |
| 密度单位:基于 log 10标度。1 密度单位 = 3.32 光圈值 (EV)。 |
| X轴对齐 |
| 未移位 |
| 偏移(对齐)最值得关注的是:显示总曝光范围 |
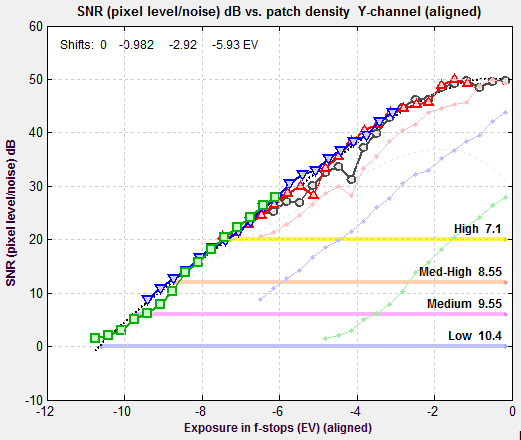
下图显示了像素对数与曝光量(以光圈值表示)的关系。x 轴已进行平移(对齐)。未对齐的像素对数以图表右侧的细线表示。该相机具有明显的“肩部”特性,可降低高光过曝的可能性。
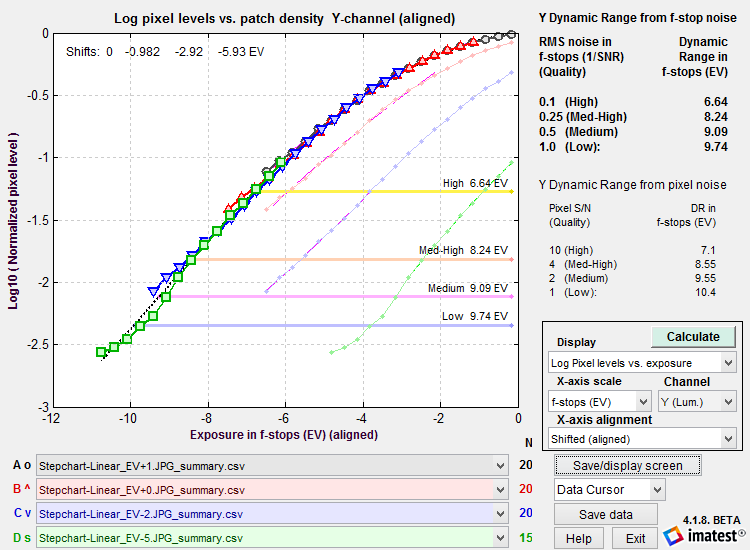
动态范围结果显示在右上角。基于光圈噪声的动态范围数值以粗体显示,与阶梯图分析中的数值相同。另一种基于像素信噪比 (SNR) 的动态范围测量结果以普通字体(非粗体)显示。下方还显示了两个附加图。每个文件检测到的图像块数量显示在文件名右侧(例如: N 20 20 17 10 )。
动态范围 — 背景
动态范围(DR) 是指相机能够响应的色调范围。它通常以光圈值 (f-stops)来衡量,或者等效地以曝光区 (zones) 或曝光值 (EV) 来衡量,所有这些单位都代表曝光的二倍。(它也可以以密度单位来衡量,其中一个密度单位 = 3.322 光圈值。)
动态范围 (DR) 通常定义为均方根噪声(以光圈值衡量,信噪比 SNR 的倒数)保持在指定最大值以下的色调范围。最大噪声越低(最小信噪比越高),图像质量越好,但相应的动态范围越小。信噪比在最暗的区域往往最差。Imatest 计算了从 10 (20dB)(高图像质量)到 1 (0dB)(低图像质量;对应于制造商数据手册或 ISO 15739 定义)的几个最小信噪比水平下的动态范围。
图像传感器动态范围(与制造商的数据表相对应)可以使用完全不同的方法,从经过最少处理的(未去马赛克的)原始图像中,在Color/Tone和eSFR ISO中计算出来:请参阅图像传感器(原始)噪声。
信噪比 (SNR) = 1(相当于 1 档噪声)对应的动态范围符合 ISO 噪声测量标准[1]第 6.3 节中 ISO 动态范围的定义。Imatest 测量方法与 ISO 15739 在一些细节上有所不同;因此,两者的结果不能完全相同。(我们将添加标准的 ISO 计算方法。) Imatest能够产生更精确的结果,因为它直接从一系列图表图像中测量动态范围,而不是从单个反射图表图像中推断结果。
光圈噪声和场景参考信噪比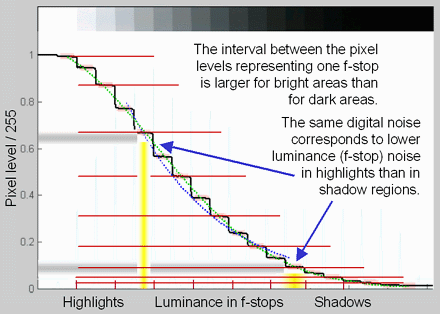 人眼对相对亮度差异有反应。这就是为什么我们用区域、光圈或曝光值( EV )来考虑曝光的原因,其中曝光值变化一个单位对应于曝光量变化两倍。人眼的相对感光度可以用韦伯-费希纳定律来表示。 其中ΔL是人眼能够分辨的最小亮度差。该公式为近似值;由于明亮区域产生的视觉干扰(眩光),场景和印刷品中暗部区域的有效ΔL 值往往更大。 用相对亮度单位(例如光圈值)来表示噪声,比用标准像素或电压单位更接近人眼的感知。噪声(以光圈值表示)= N f-stop ,是通过将像素噪声除以每个光圈值的像素数得到的。(我们习惯性地使用“光圈值”而不是“区域”或“EV”;其实两者都可以。)注意,1 f-stop = 0.301 光密度单位 = 6.02dB(分贝)= log 2 (亮度)。 另请注意, N f-stop是以光圈(对数)单位表示的场景参考噪声,必须与线性场景参考噪声N scene-ref区分开来,后者与亮度(场景信号)具有相同的线性单位。
右上图展示了随着亮度降低,光圈值之间的像素间距(以及由此产生的d(像素)/d(光圈值))如何减小。这导致光圈噪声随着亮度降低而增加,如上图所示。 由于光圈噪声和场景参考信噪比是场景亮度的函数,且基本不受图像信号处理和眩光引起的雾化影响,因此它们是衡量相机实际性能的绝佳指标。它们也是Imatest 动态范围测量的基础。 |
参考
- 摄影:电子静态图像成像,噪声测量,ISO 15739:2013,2013。[在线]。网址: http://www.iso.org/iso/catalogue_detail.htm ?csnumber= 59420。↩