後處理器處理顏色/色調:從多個灰階影像計算動態範圍
| 現在可以使用Imatest 4.0.28 ISO 15739 SNR 和動態範圍,透過Color/Tone Interactive 、 Color/Tone Setup和eSFR ISO ,從半光澤反射以及透射灰階階梯圖目標進行計算。 |
|
動態範圍後處理器不建議用於高動態範圍 (HDR) 測量。 對於正常的動態範圍測量(預期<80 dB),這是可以接受的。 |
動態範圍後處理器簡介
感謝Jonathan Sachs推薦這個模組。
Imatest 有幾種動態範圍計算方法,這裡進行了交叉引用。
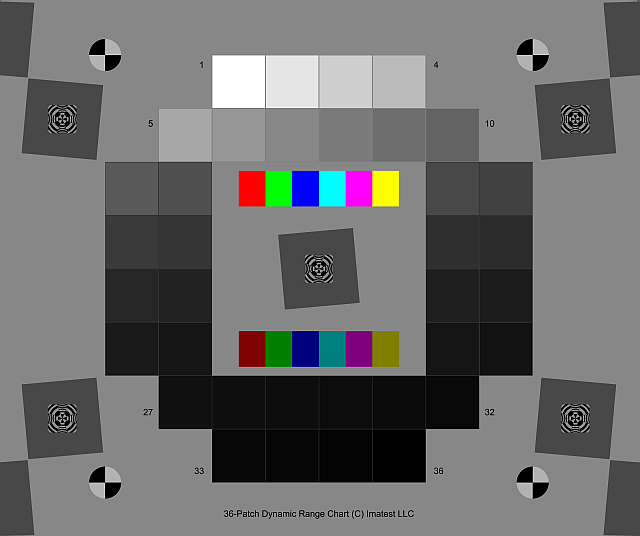
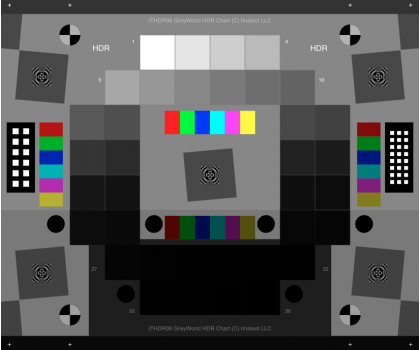
| 單一透射圖表影像的動態範圍。 | 步驟圖、顏色/色調互動式、顏色/色調 | 由於反射式色卡的色調範圍不足,因此需要使用透射式色卡,例如 Imatest 36 色動態範圍色卡或HDR 色卡(如下所示)。 |
| 對比度解析度動態範圍 | 顏色/色調互動式,顏色/色調 | 一種透射式圖表,旨在顯示低對比特徵在寬色調範圍(95dB)內的可見性。 |
| 來自多張(不同曝光)影像的動態範圍 | 動態範圍後處理器模組(本頁有詳細介紹) | 使用不同曝光影像的色彩/色調階梯圖的 CSV 輸出檔。通常與反射式色卡搭配使用,但也可用於透射式色卡。由於低估了眩光對動態範圍的影響,因此可能會高估動態範圍。 |
| ISO 15739 動態範圍(基於密度≈2的色塊) | Color/Tone Interactive 、 Color/Tone 、 eSFR ISO | 從密度≈2的單一色塊推斷動態範圍。 |
| 原始感測器動態範圍 | 顏色/色調互動式,顏色/色調 | 將原始資料擬合到EMVA 1288 標準中的方程,然後外推以計算動態範圍 (DR)。測試圖表的色調範圍不必與動態範圍一樣大,但建議使用色調範圍 ≥ 3 的透射式圖表。感測器動態範圍通常遠大於實際成像系統中測得的動態範圍(實際成像系統受眩光限制)。 |
動態範圍是一個用於階梯圖和色彩/色調的後處理器,它透過最多四張曝光照片來計算相機的動態範圍——即相機在指定品質等級下可以捕捉的曝光範圍。
- 反射階梯色卡,如柯達 Q-13 或 Q-14、ISO 14524 或 ISO 14579 色卡,或來自
- 透射式測試圖,例如Imatest 36 色塊動態範圍測試圖,其密度範圍(~3.0)對於最好的數位單眼相機和 HDR 相機來說並不足夠。
動態範圍後處理器適用於以下情況:
- 透射式色卡不可用(反射式色卡的密度範圍有限,很少超過 2 個光密度單位(6.6 檔光圈),也絕不會超過 2.3 個光密度單位)。
- 現有的透射電鏡圖表密度範圍不足。與所有Imatest模組一樣,它提供了多種顯示選項。
- 影像處理對所有影像都是一致的,這意味著不能應用色調映射。
| 提示: Imatest透射式 HDR(高動態範圍)測試圖的色調範圍超過 100dB(透射率 >100,000:1)。雖然市面上有一些感測器聲稱動態範圍超過 120dB,但我們所知的實際相機由於眩光(即在鏡頭元件之間以及鏡頭筒上反射的雜散光)的影響,無法達到超過 100dB 的動態範圍。有些感測器製造商誤導消費者,讓他們期望系統動態範圍超過 120dB。很遺憾,以目前的(2022 年)技術而言,這還無法實現! :-( Imatest可以使用此處所述的方法,從完全原始的影像中測量感測器的動態範圍。 |
限制: 當多張影像合成時,眩光對動態範圍的影響,
對於 HDR 影像而言,這些因素可能非常重要,但卻沒有充分考慮。
- 最多可讀取由Stepchart或Color/Tone建立的四個 CSV 檔案。這些檔案應為使用同一台相機和鏡頭拍攝的四張灰階影像的處理結果,但每次曝光量相差 2-4 檔光圈。
- 將 x 軸(對數曝光)調整為表示相對曝光量。由此產生的範圍遠大於單一反射式測試卡的密度範圍——大約 6.6 檔光圈。
- 根據階梯圖和顏色/色調中使用的f 值(場景參考)雜訊計算動態範圍)。
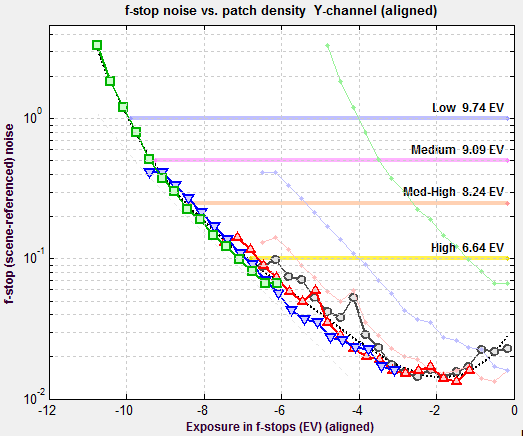 動態範圍輸出範例
光圈雜訊及其對應的動態範圍
手術
- 拍攝多張測試圖表照片,每張照片的曝光量至少相差 2 檔光圈 (EV)。對於反射式測試圖表,從曝光量最大到最小的照片,總曝光量範圍至少應為 6 檔光圈,才能獲得良好的效果(7 或 8 檔也無妨)。曝光量最小的照片看起來幾乎是黑色的,但應該包含一些細節。曝光量最大照片中最亮的區域應達到飽和(24 位元彩色影像中 R、G、B 值應為 255,48 位元彩色影像中應為 65535)。確保光源無眩光。 Imatest測試實驗室頁面提供了一些照明建議。
| 提示:一旦最亮區域達到飽和(8 位元影像中為 255 等級;16 位元影像中為 65535 等級) ,增加曝光量就沒有任何意義。過度飽和的區域不包含任何有用資訊。另一方面,曝光不足的影像可能包含大量訊息,只是這些訊息不易察覺。 |
- 要確定相機的最終潛力,請將影像檔案以 RAW 格式儲存以便稍後轉換,或使用Imatest 的 RAW 轉換選項之一。您還可以拍攝並儲存 JPEG 檔案以進行比較——看看相機內 JPEG 轉換(通常包括軟體降噪)如何影響動態範圍。
 +1 檔光圈曝光 (第一塊補丁已飽和) | 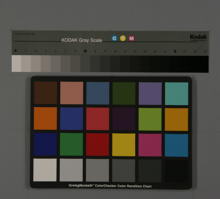 -2 檔光圈曝光 |  -5 檔曝光(一些細節) 存在,但幾乎看不見) |
Stepchart 和 X-Rite Colorchecker 在 +1、-2 和 -5 檔光圈曝光下的影像。 (照片拍攝時,光圈值以1檔遞增,範圍從+1到-6。) | ||
- 如果需要分析 RAW 影像,請將其轉換為 16 位元 TIFF 格式以獲得最佳效果。務必記錄 RAW 轉換設置,這些設置會影響色調響應曲線。降噪(RAW 轉換器的功能之一)會顯著影響測得的動態範圍。
- 使用階梯圖或顏色/色調分析影像。務必儲存 CSV 輸出檔。
| 提示:如果影像經過色調映射(一種透過局部調整色調等級來增加感知動態範圍的技術),動態範圍模組將無法正確合併個別影像。每張影像的色調響應都會不同,導致難以甚至無法精確對齊。因此,應盡可能使用原始影像來表徵相機的固有動態範圍。 |
- 從目標清單中選擇「動態範圍」即可開啟動態範圍。此時將顯示以下歡迎畫面。該畫面可能包含比下圖更新的說明。系統會讀取並儲存先前輸入的 CSV 檔案。
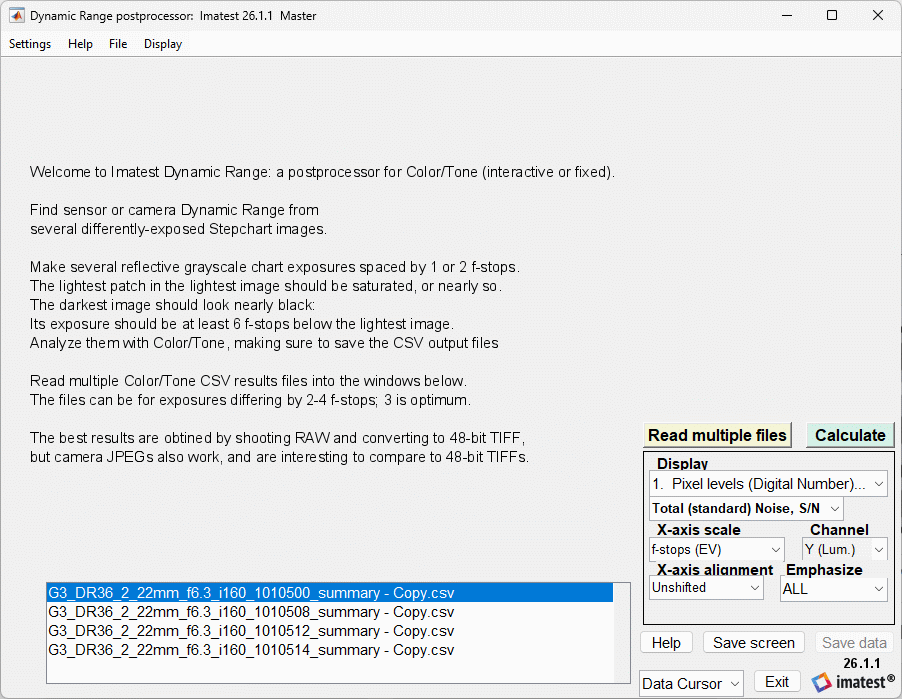
- 將Stepchart或Color/Tone產生的 2-4 個 CSV 結果檔分別輸入到視窗A 、 B 、 C和/或D。 (可以留空一個或兩個窗口,也可以不選擇任何窗口。)這些文件應包含曝光量相差 2-4 檔(EV)的圖像。每個檔案偵測到的色塊數量顯示在視窗右側(例如: N 20 20 17 10 )。
- 如果結果尚未顯示,請點選 。
結果
有多種顯示模式和顯示選項可供選擇。它們在動態範圍視窗的右下角區域進行選擇。
| 展示 |
| 像素等級與曝光度的關係,其中曝光度 = -log 10 (色塊密度)。 |
| Log 像素等級與曝光的關係,其中 Log 表示 log 10 。 |
| 局部伽瑪值:d(對數像素值) / d(對數曝光值),即對數像素值曲線的斜率。伽瑪值代表對比。 |
| 光圈雜訊:與影像相關的雜訊。 |
| 訊號雜訊比(1/f檔雜訊) |
| SNR(1/f檔雜訊)dB = 20 log 10 (1/f檔雜訊)。 |
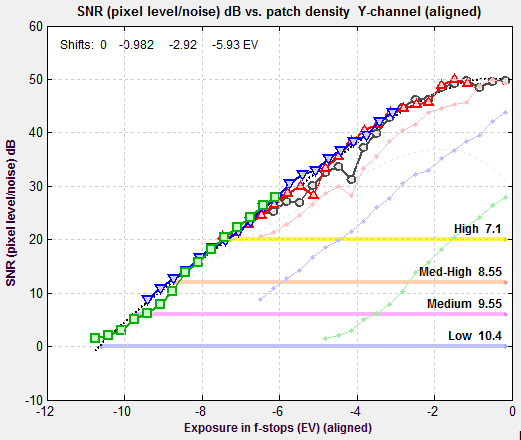
| 像素信噪比(像素等級/雜訊)。由 Stepchart 可選顯示。引用文件。 |
| 像素訊噪比(dB)= 20 log 10 (像素電平/雜訊) |
| Exif 數據 |
| 頻道 |
| (僅限Imatest Master )選擇顏色通道: Y (亮度)、 R 、 G或B。 |
| X軸刻度 |
| 光圈值(EV)。最常用的動態範圍表示單位。 |
| 密度單位:基於 log 10標度。 1 密度單位 = 3.32 光圈值 (EV)。 |
| X軸對齊 |
| 未移位 |
| 偏移(對齊)最值得關注的是:顯示總曝光範圍 |
下圖顯示了像素對數與曝光量(以光圈值表示)的關係。 x 軸已進行平移(對齊)。未對齊的像素對數以圖表右側的細線表示。該相機具有明顯的「肩部」特性,可降低高光過曝的可能性。
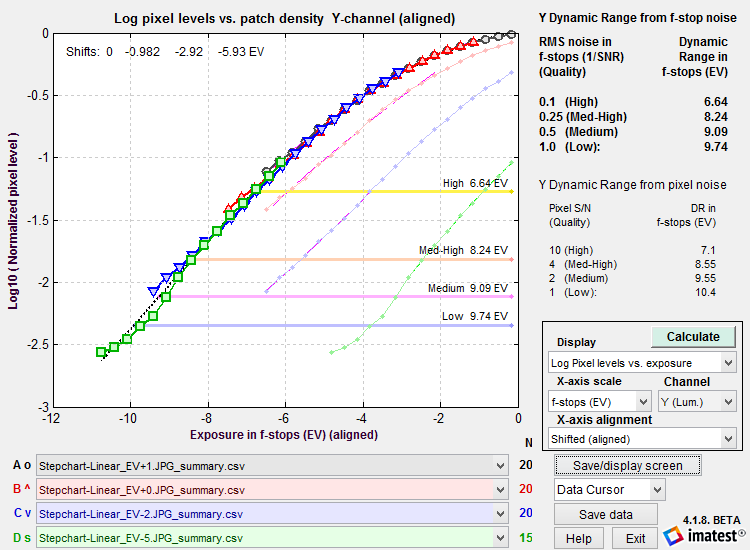
動態範圍結果顯示在右上角。基於光圈雜訊的動態範圍數值以粗體顯示,與階梯圖分析中的數值相同。另一種基於像素訊號雜訊比 (SNR) 的動態範圍測量結果以普通字型(非粗體)顯示。下方也顯示了兩個附加圖。每個檔案偵測到的影像區塊數量顯示在檔案名稱右側(例如: N 20 20 17 10 )。
動態範圍 — 背景
動態範圍(DR) 是指相機能夠回應的色調範圍。它通常以光圈值 (f-stops)來衡量,或等效地以曝光區 (zones) 或曝光值 (EV) 來衡量,所有這些單位都代表曝光的二倍。 (它也可以以密度單位來衡量,其中一個密度單位 = 3.322 光圈值。)
動態範圍 (DR) 通常定義為均方根雜訊(以光圈值衡量,訊號雜訊比 SNR 的倒數)保持在指定最大值以下的色調範圍。最大雜訊越低(最小訊號雜訊比越高),影像品質越好,但對應的動態範圍越小。訊號雜訊比在最暗的區域往往最差。 Imatest 計算了從 10 (20dB)(高影像品質)到 1 (0dB)(低影像品質;對應於製造商資料手冊或 ISO 15739 定義)的幾個最小訊號雜訊比水準下的動態範圍。
影像感測器動態範圍(與製造商的資料表相對應)可以使用完全不同的方法,從經過最少處理的(未去馬賽克的)原始影像中,在Color/Tone和eSFR ISO中計算出來:請參閱影像感測器(原始)雜訊。
訊號雜訊比 (SNR) = 1(相當於 1 檔雜訊)對應的動態範圍符合 ISO 雜訊測量標準[1]第 6.3 節中 ISO 動態範圍的定義。 Imatest 測量方法與 ISO 15739 在某些細節上有所不同;因此,兩者的結果不能完全相同。 (我們將添加標準的 ISO 計算方法。) Imatest能夠產生更精確的結果,因為它直接從一系列圖表圖像中測量動態範圍,而不是從單一反射圖表圖像中推斷結果。
光圈雜訊和場景參考訊號雜訊比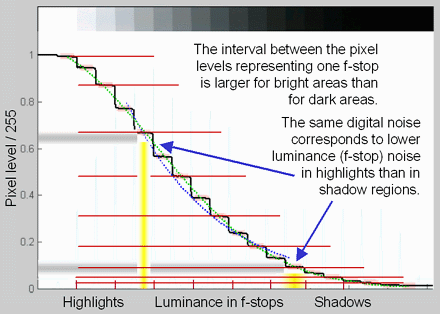 人眼對相對亮度差異有反應。這就是為什麼我們用區域、光圈或曝光值( EV )來考慮曝光的原因,其中曝光值變化一個單位對應於曝光量變化兩倍。人眼的相對感光度可以用韋伯-費希納定律來表示。 其中ΔL是人眼能分辨的最小亮度差。公式為近似值;由於明亮區域產生的視覺幹擾(眩光),場景和印刷品中暗部區域的有效ΔL 值往往較大。 以相對亮度單位(例如光圈值)來表示噪聲,比用標準像素或電壓單位更接近人眼的感知。雜訊(以光圈值表示)= N f-stop ,是將像素雜訊除以每個光圈值的像素數而得到的。 (我們習慣性地使用「光圈值」而不是「區域」或「EV」;其實兩者都可以。)注意,1 f-stop = 0.301 光密度單位 = 6.02dB(分貝)= log 2 (亮度)。 另請注意, N f-stop是以光圈(對數)單位表示的場景參考噪聲,必須與線性場景參考噪聲N scene-ref區分開來,後者與亮度(場景信號)具有相同的線性單位。
右上圖展示了隨著亮度降低,光圈值之間的像素間距(以及由此產生的d(像素)/d(光圈值))如何減少。這導致光圈雜訊隨著亮度降低而增加,如上圖所示。 由於光圈雜訊和場景參考訊號雜訊比是場景亮度的函數,且基本上不受影像訊號處理和眩光引起的霧化影響,因此它們是衡量相機實際性能的絕佳指標。它們也是Imatest 動態範圍測量的基礎。 |
參考
- 攝影:電子靜態影像成像,雜訊測量,ISO 15739:2013,2013。 [線上]。網址: http://www.iso.org/iso/catalogue_detail.htm ?csnumber= 59420。 ↩