Gamutvision 메인 페이지 - Gamutvision 목차/사이트맵 - Gamutvision 사용법 - Gamutvision 2 사용법: 디스플레이
Gamutvision™은 아래 그림과 같이 디스플레이 선택 상자 에서 선택할 수 있는 다양한 디스플레이 유형을 제공합니다.
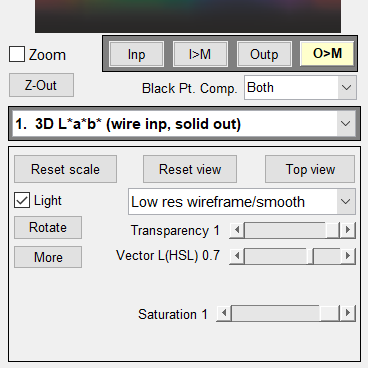
오른쪽에 표시된 디스플레이 옵션 영역은 각 디스플레이마다 다릅니다. 아래에서는 이러한 영역과 몇 가지 디스플레이에 대해 자세히 설명합니다.
흑백 밀도 응답 및 프로파일 정보를 제외하고 모든 디스플레이는 입력 및 출력 색역을 비교합니다. 하지만 몇 가지 측면에서 차이가 있습니다.
- 유형 및 차원(2D 윤곽선 또는 의사색상, 3D 솔리드, 와이어프레임 및 윤곽선)
- 색상 표현(L*a*b*, CIE xy, u'v', 장치 종속 HSL )
- 입력 대비 출력 또는 차이(Δ).
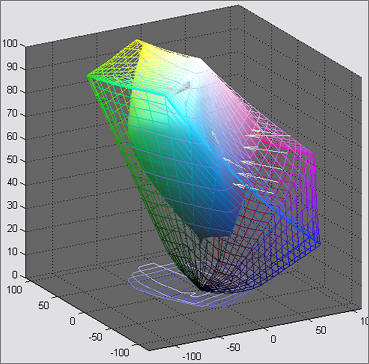
1. 3D CIELAB L*a*b*: 와이어 입력, 솔리드 출력 2. 3D CIELAB L*a*b*: 솔리드 입력, 와이어 출력 (투명도가 있는 경우가 많음)
표시 옵션
|   |
|  |
3. 3D HL 또는 h*L* 색차 플롯HSL 에서 얻은 H 와 L 또는 CIELAB L *a*b*를 L*c*h*로 변환한 h*와 L *를 독립축으로 사용하여 색차를 플롯합니다. S =1(색역 경계)이 기본값이지만, 색역 경계 내부의 색차를 표시하려면 S를 1보다 작은 값으로 설정할 수 있습니다. 오른쪽 이미지는 S =1일 때 HL(HSL에서 얻은) 평면에 표시된 3D ΔE * 00 색차입니다. 표시 옵션
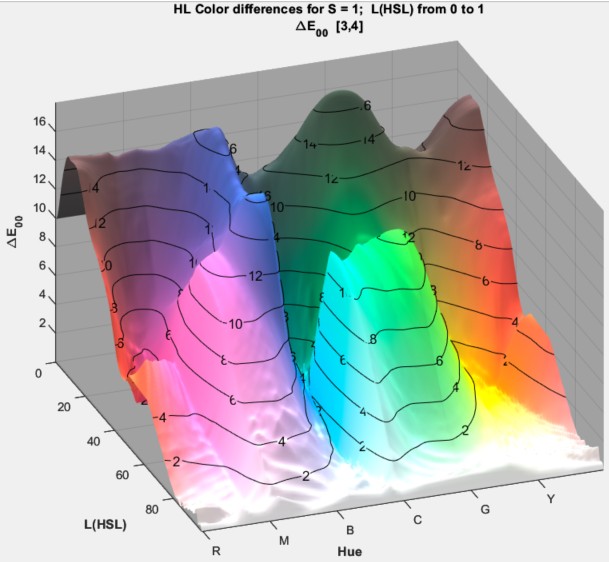 예상대로 왼쪽에 표시된 Epson Hot Press 무광 용지(다른 무광 표면과 유사)의 HL 색차는 Luster 용지보다 어두운 영역(낮은 L*= 값)에서 더 큰 차이를 보입니다. 이는 Epson Hot Press 무광 용지가 가장 진한 검정색(밀도 > 1.5)을 제대로 재현하지 못하기 때문입니다. 이미지를 클릭하면 확대됩니다. | 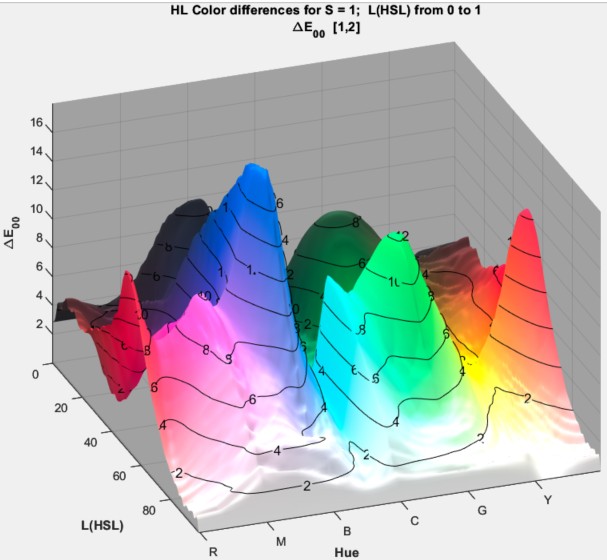 HL 색상 차이  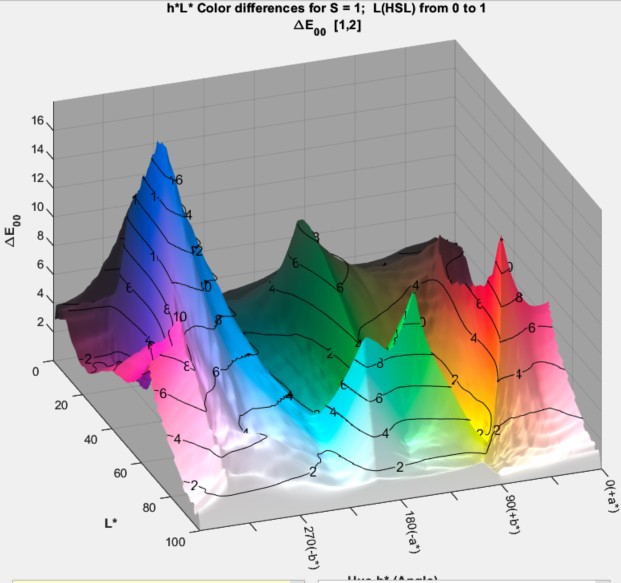 h*L* (L*a*b*) 색상 차이. 이미지를 클릭하면 확대됩니다. |
4. 2D a*b* 색역 지도 (S = 1)
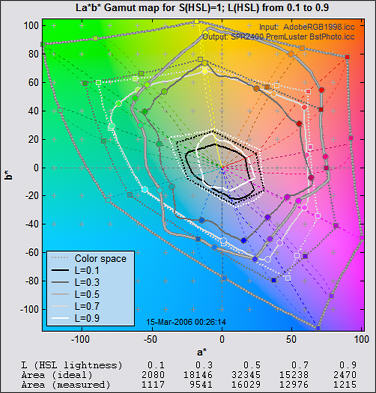
CIELAB a*b* 평면에 L ( HSL ) = {0.1, 0.3, 0.5, 0.7, 0.9}에 대해 최대 채도( S = 1)로 나타낸 그림입니다. 꽃잎 모양의 점선 동심원은 12개의 일정한 색조 궤적으로, 6가지 기본색(R, Y, G, C, B, M)과 그 중간색인 6가지 색조를 나타냅니다. 이 곡선들은 L = 0.5를 기준으로 위아래로 서로 다른 형태를 보입니다.
표시 옵션은 2D L*a*b* 채도 맵(아래)과 공유됩니다.
- 현재 플롯의 배율을 재설정합니다. 색역이 넓은 색 공간이 표시될 때마다 배율이 확대됩니다.
- 팝업 메뉴를 통해 화면 표시를 제어할 수 있습니다. 마커(R, Y, G, C, B, M을 포함한 12가지 색상을 균등하게 나타내는 원)를 켜거나 끌 수 있습니다. 아래의 2D a*b* 채도 맵은 어두운 배경에 밝은 선으로 표시할 수 있습니다.
- 출력 색상과 연결되는 벡터는 벡터 슬라이더가 0.02에서 0.98 사이일 때 나타납니다(위쪽의 2D 색역 맵의 입력 L (HSL) 또는 아래쪽의 2D 채도 맵의 입력 S (HSL)에 해당).
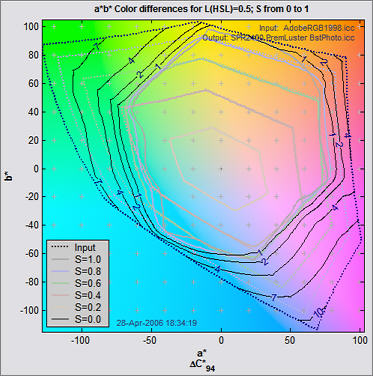
5. 2D a*b* 채도 맵
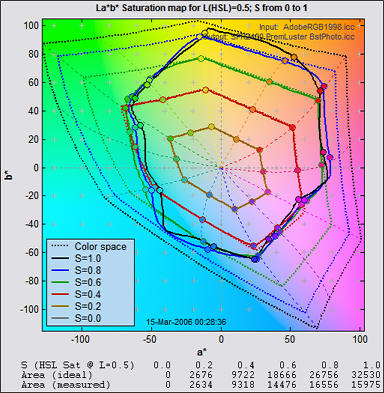
포화도 S ( HSL ) = {0, 0.2, 0.4, 0.6, 0.8, 1.0}에 대해 CIELAB a*b* 평면에 플롯되었습니다.
기본값인 L (HSL) = 0.5는 색조가 가장 높은 채도에 도달하는 중간 밝기 수준을 나타냅니다. 예를 들어 순수한 빨간색[255,0,0], 녹색[0,255,0], 파란색[0,0,255]은 모두 L (HSL) = 0.5입니다. L (HSL) 값은 디스플레이 옵션 영역 하단의 HSL 밝기(L) 슬라이더를 사용하여 0.05에서 0.95 사이로 변경할 수 있습니다. 버튼을 누르면 기본값인 0.5로 초기화됩니다.
아래의 2D a*b* 채도 맵과 색차 맵은 채도 S 에 따른 프린터 색역을 시각화하는 데 가장 적합한 그래프입니다. S 값이 낮을 때는 출력(실선)이 입력(점선)을 잘 따라가지만, S 값이 한계치(녹색 및 청자색 영역에서 약 0.4 부근)에 도달하면 출력이 심하게 잘립니다. 이 그래프는 특히 교과서에서 제시하는 것과 다르게 작동하는 렌더링 의도를 비교하는 데 유용합니다.
클리핑 시 S 값은 입력 색 공간에 따라 달라진다는 점에 유의하십시오. 색 공간 영역이 클수록 S 에 해당하는 색상이 더 포화됩니다. 즉, 색차(c* = (a* 2 + b* 2 ) 1/2 )가 더 커집니다.
명백한 한계에도 불구하고, Epson R2400은 뛰어난 안료 기반 프린터입니다.
6. 2D a*b* 색상 차이
위의 2D a*b* 채도 맵과 유사하지만 색상 차이를 표시합니다.
표시 옵션 은 HSL 밝기(L) 슬라이더, , , 그리고 색차 측정 방법을 선택하는 팝업 메뉴로 구성됩니다. 선택 항목에는 Δ E* ab , Δ C* ab , Δ E* 94 , Δ C* 94 , Δ E* CMC , Δ C* CMC , Δ E 00 , Δ C 00 , Δ L *, Δ 채도, Δ 색조 각도, Δ|색조 거리|, L * (입력), L * (출력), 채도 (입력), 채도 (출력)가 있습니다. (마지막 네 가지는 실제 차이가 아닙니다.) 색차 측정 방법에 대한 설명은 Colorcheck/Color/Tone 부록 에 나와 있습니다.
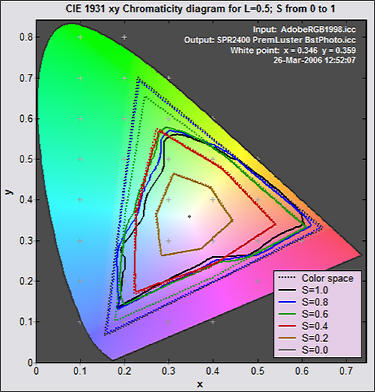
7. 2D CIE 1931 xy 채도 맵
L (HSL) = 0.5, 포화도 S = {0, 0.2, 0.4, 0.6, 0.8, 1.0}일 때 xy 평면에 플롯된 그림입니다. D50(5000K) 백색점이 암시적으로 사용되었습니다.
CIE 1931 색도표는 위키피디아 와 EFG의 색도표 실험 보고서 에 설명되어 있습니다.
표시 옵션은 아래의 u'v' 채도 맵과 공유됩니다.
- 팝업 메뉴를 통해 여러 보기 옵션을 선택할 수 있습니다.
밝게 보기 | 일반(채도 높음) 보기
밝아진/색역 경계 | 정상/색역 경계
(오른쪽에 표시된) 밝게 조정한 화면은 색역 선의 가시성을 향상시킵니다.
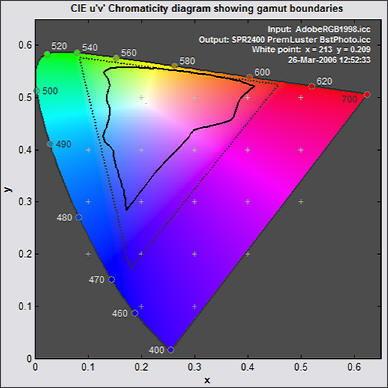
일반적인 보기 (아래 u'v' 다이어그램 참조)는 sRGB와 유사한 색역을 가진 모니터의 색도 다이어그램의 실제 색상에 가장 가까운 모습입니다.
색역 경계 표시를 선택하면 화면 혼잡을 줄이기 위해 색역 경계만 표시됩니다. 그렇지 않으면 채도 S = {0, 0.2, 0.4, 0.6, 0.8, 1.0}에 대한 색역이 표시됩니다.
- Wavelth: 스펙트럼 궤적의 파장 표시 방식을 선택합니다. 파장은 나노미터 단위로 표시하거나 (오른쪽 u'v' 플롯) 생략할 수 있습니다(위쪽 xy 플롯).
8. 2D CIE u'v' 채도 맵
CIE u'v' 평면은 시각적 균일성을 향상시킨 xy 평면의 변환입니다. CIE 1931 xy 플롯보다는 덜 익숙하지만 여전히 널리 사용되고 있습니다. D50(5000K) 백색점이 사용됩니다.
9. 흑백 밀도 응답:
이 곡선들은 회색조 출력과 입력 간의 관계를 나타냅니다. 네 번째 그래프는 기본 색상의 CIELAB L * 값도 함께 표시합니다. 이 그래프들은 블랙 포인트 보정 의 효과를 관찰하기에 가장 적합한 방식입니다.
표시 옵션 에는 네 가지 선택 항목이 있는 단일 팝업 메뉴가 있습니다.
- 밀도 대 로그 픽셀 (로그-로그 스케일); 위 오른쪽 그림에 표시되어 있습니다. "밀도"는 출력 밀도를 나타냅니다. 입력 밀도는 참조되지 않습니다. 출력 밀도 곡선의 평균 기울기(2보다 약간 큼)는 출력 장치의 감마입니다. 이 그래프는 블랙 포인트 보정의 효과를 보여줍니다. 블랙 포인트 보정을 끄면(색도 측정 렌더링 의도 사용 시) 대각선은 밀도가 2.08에 도달할 때까지 선형으로 유지되다가 그 이후에는 평평해집니다.
- 출력 밀도 대 입력 밀도 (로그-로그 스케일); 필름의 전통적인 특성 곡선( Hurter & Driffield D-Log E 곡선 )과 유사합니다.
- 출력 휘도 대 입력 휘도 (선형 스케일)
- CIELAB 출력 L *, a *, b *, c * (채도)와 입력 L *의 관계를 나타낸 그래프입니다. 오른쪽 아래에 표시되어 있습니다. 채도(Chroma) = c * = ( a² + b² ) ¹/² 는 중립 회색에서 벗어난 정도를 나타내며, 흑백 인쇄 성능을 측정하는 중요한 지표입니다. 이 그래프에서는 채도 ( Saturation) 슬라이더가 활성화되어 있습니다.
이 그래프는 여러 결과를 보여줍니다. – 회색 영역에 대한 출력 대 입력 L *은 점(•)이 있는 검은색 선으로 표시되며, 일반적으로 굵은 검은색 선처럼 보입니다. – a *, b *, 그리고 채도( a² + b² )는 회색 영역 의 1/2 에 해당하는 값으로, 각각 파란색, 빨간색, 녹색 점선(10배로 곱함)으로 표시됩니다. 이 곡선들은 중립 회색과의 편차를 보여줍니다. 이상적인 프로필의 경우 이 값들은 0에 가까울 것입니다. – 기본 색상(R, Y, G, C, B, M)에 대한 출력 대 입력 L * 응답은 실선으로 표시됩니다. 이 색상들의 채도( S (HSL))는 채도 슬라이더로 설정됩니다. 이 표시 방식은 "프로필 미스터리: 얼룩진 소나무 사건" 에서 유용하게 사용됩니다.
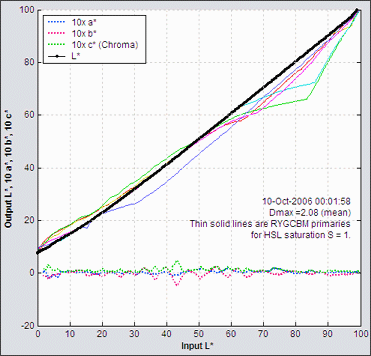 출력 대 입력 L* a* b* c*
10. 이미지 색상 분석 표시
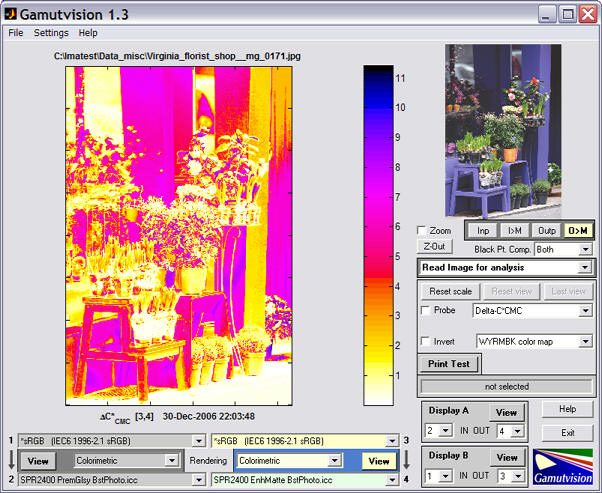
디스플레이 선택 상자에서 '분석을 위한 이미지 읽기'를 클릭하면 열리는 이 화면은 색역 매핑 전후의 이미지의 지각적 색차 차이를 보여줍니다. 이 화면을 통해 인쇄 시 이미지가 어떻게 변하는지 미리 볼 수 있습니다. 여러 지각적 색 측정 기준에 따른 색차를 보여주는 의사색상 표시는 이미지 편집기의 색역 경고보다 훨씬 더 많은 정보를 담고 있습니다. 이미지 편집기의 색역 경고는 단순히 색상이 출력 장치의 색역을 벗어났다는 사실만 알려줄 뿐, 얼마나 변할지에 대한 정보는 제공하지 않습니다. 이 예시에서는 버지니아 보네스틸이 파리에서 촬영한 사진을 사용합니다.
| 델타-E*ab 델타-C*ab 델타-E*94 델타-C*94 델타-E*CMC 델타-C*CMC 델타-E 00 델타-C 00 델타-L* 델타-크로마 델타-|색상 거리 델타-색상 각도 L* (입력) L* (출력) 크로마(입력) 크로마(출력) 입력 > 모니터 출력 > 모니터 3D 클러스터 입력 3D 클러스터 출력 '입력-출력 3D 벡터' 출력-입력 3D 벡터 |
 표시 옵션
- 색상 맵은 하단 팝업 메뉴에서 선택할 수 있습니다. 표시된 WYRMBK(흰색-노란색-빨간색-자홍색-파란색-검은색) 맵은 흰색에서 검은색까지 밝은 색에서 어두운 색으로 이어지는 색상 범위를 제공합니다. 직관적인 명암 변화와 뛰어난 명암 구분 능력을 제공합니다. 다른 색상 맵은 각각 다른 특성을 가지고 있습니다.
- 프로브를 켜면 프로브 기능이 활성화됩니다. 프로브 상자를 선택하면 Gamutvision 창에 십자선이 나타나고, 왼쪽 마우스 버튼을 클릭한 위치의 이미지 아래에 오류 측정값이 표시됩니다. 오른쪽 상단의 미리보기 이미지를 클릭할 수도 있습니다. 입력 및 출력 색상은 측정값의 왼쪽에 표시되며, 위쪽에는 입력 색상, 아래쪽에는 출력 색상이 표시됩니다. 이미지 외부를 클릭하면 프로브 기능이 꺼집니다.
프로브가 표시합니다- 입력 및 출력 L*a*b* 값
- Δ E* ab , Δ C* ab , Δ E* 94 , Δ C* 94 , Δ E 00 및 Δ C 00 (CIEDE2000 측정항목은 Gamutvision 1.3.7 에서 Δ E* CMC 및 Δ C* CMC를 대체했습니다.)
- Δ L *, Δ 채도(Δ C *), Δ|색조 거리| (Δ H *) 및 ΔHue 각도(도)
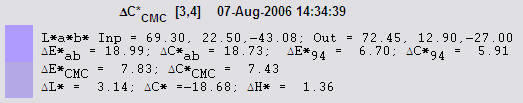
- 반전 확인란을 선택하면 색상 맵의 방향이 반전됩니다. 이는 ΔChroma와 같이 대부분 음수인 측정값에 유용합니다.
11. 3D 벡터 이미지 색상 차이 표시
색상 측정 팝업 메뉴 하단의 네 가지 표시 옵션은 엄밀히 말하면 색상 차이가 아닙니다. 이 옵션들은 입력 이미지와 출력 이미지 간의 색상 변화를 3D L*a*b* 공간에서 보여줍니다.
- 입력 색상을 점 또는 원으로 표시하며, 원이 클수록 해당 색상의 빈도가 높다는 것을 나타냅니다.
- 출력 색상을 점 또는 원으로 표시합니다.
- 입력 색상과 출력 색상을 연결하는 벡터뿐만 아니라 출력(내부) 색상을 점이나 원으로 표시합니다.
- 입력 색상과 출력 색상을 연결하는 벡터와 입력(외부) 색상을 점 또는 원으로 표시합니다. 오른쪽에 나와 있습니다.
이 화면에는 색역 매핑 후 출력 색 공간의 반투명 와이어프레임도 표시됩니다. 다양한 표시 옵션을 사용할 수 있습니다.
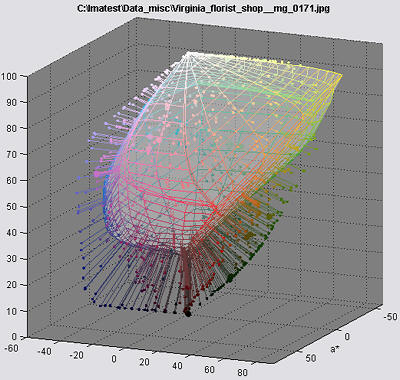
- 디스플레이에는 벡터만(와이어프레임 없음), 출력 와이어프레임, 입력 와이어프레임(클러스터 및 벡터 플롯 외에)이 포함될 수 있습니다.
- 와이어프레임의 투명도는 완전히 투명한 상태(1)부터 불투명한 상태(0)까지 조정할 수 있습니다.
- 와이어프레임 선 색상, 면 색상 및 배경 색상은 ' 버튼을 누르면 열리는 대화 상자에서 변경할 수 있습니다.
- 이미지는 수동 또는 자동으로 회전할 수 있습니다. 자동 회전 기능은 버튼을 사용하여 켜거나 끌 수 있습니다.
이 표시 알고리즘은 상당히 복잡합니다. 수만 또는 수십만 개의 이미지 색상을 관리 가능한 개수로 줄이는 과정을 포함합니다. 기본적으로 L*a*b* 좌표는 L* = 50, a* = b* = 0을 중심으로 하는 구면 좌표로 변환됩니다. 구면은 대략 동일한 면적의 세그먼트로 나뉘며, 각 세그먼트는 반지름이 가장 큰 이미지 색상으로 채워집니다.
자세한 내용은 Gamutvision을 이용한 이미지 분석 에서 확인할 수 있습니다.