산란광(플레어) 관련 문서 페이지
소개: 산란광 테스트 및 정규화된 산란광 소개 |Imatest 산란광 분석 결과 | 역사
배경: 산란광 사례 |근본 원인 |테스트 개요 |테스트 요소 | 테스트 고려 사항 | 용어집
계산: 측정 이미지 |정규화 방법 |광원 마스크 방법 | 요약 측정 항목 | 분석 채널 | 채도
지침: 고급 Imatest 분석 지침(Master 및 IT) | Imatest를 이용한 정규화된 산란광 계산 | 전동 짐벌 사용 지침
설정: 설정 목록 및 INI 키/값 | 표준 및 권장 사항 |구성 파일 입력
페이지 내용
이 페이지에서는 Imatest 전동 짐벌 사용 시작 방법에 대한 안내를 제공합니다. 또한, 산란광(플레어) 테스트 설정 방법에 대한 개요는 산란광(플레어) 관련 문서 페이지를 참조하십시오.
Imatest 전동 짐벌
Imatest 전동 짐벌은 카메라 롤과 요(또는 피치와 요)를 프로그래밍 방식으로 제어할 수 있어, 올바르게 설치하고 정렬하면 광원의 시야각과 방위각을 효과적으로 제어할 수 있습니다. 이 전동 짐벌은 두 축 모두 360도 회전이 가능하며, 위치 정확도는 0.08도입니다. 또한 수평 및 정렬을 돕는 고니오미터가 함께 제공됩니다. Imatest 전동 짐벌은 Imatest 스토어 에서 구매할 수 있습니다.
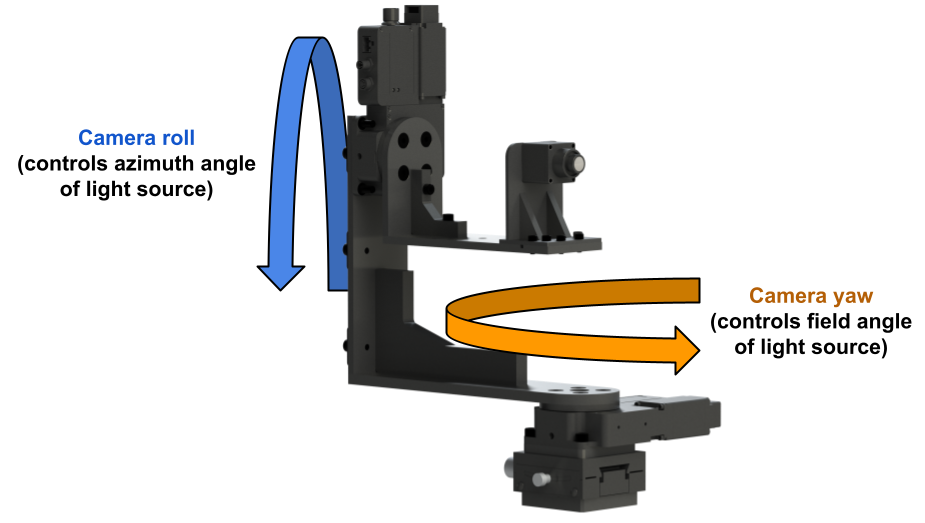
Imatest 전동 짐벌 설치
Imatest 전동 짐벌에는 컴퓨터를 사용하여 USB를 통해 제어할 수 있는 두 개의 Zaber 회전 스테이지가 포함되어 있습니다.
전동 짐벌을 물리적으로 설치할 때는 두 축이 360도 회전했을 때 충돌이나 얽힘이 발생하지 않도록 위치를 조정하십시오.
전동 짐벌의 전원을 켜고 동봉된 USB 케이블을 사용하여 컴퓨터에 연결하십시오.
전동 짐벌 제어를 시작하는 한 가지 방법은 Zaber Console을 다운로드하여 설치하는 것입니다. Zaber Console은 Zaber 장치를 제어하고, 설정을 조정하고, 간단한 명령 스크립트를 생성할 수 있는 애플리케이션입니다. 자세한 내용은 Zaber Console 공식 문서를 참조하십시오.
Zaber Console 애플리케이션을 실행하여 하드웨어를 처음 설정하고 제어하십시오. 사용자는 필요에 따라 펌웨어를 업데이트하고 두 회전 스테이지의 축 순서를 정의해야 합니다. 축 순서는 프로그램이나 스크립트에서 Zaber 장치를 검색할 때 어떤 회전 스테이지가 어떤 축을 사용하는지 정의합니다(예: 축 인덱스 1 = 요, 축 인덱스 2 = 롤).
대부분의 Zaber 장치는 정확한 절대 위치 지정을 위해 전원을 켠 후 "호밍"(또는 "제로화")을 수행해야 합니다. 전원을 껐다 켠 후에는 모터식 짐벌의 두 축 모두 호밍하는 것이 좋습니다. 호밍 전에는 충돌이나 얽힘이 발생하지 않도록 주의하십시오. 호밍은 Zaber 콘솔 또는 프로그램을 통해 수행할 수 있습니다.
Imatest 전동 짐벌은 Zaber Motion 라이브러리를 사용하여 프로그래밍 방식으로 제어할 수 있습니다. Zaber Motion 라이브러리는 Python, MATLAB 및/또는 C++와 같은 원하는 프로그래밍 언어로 전동 짐벌을 제어할 수 있는 사용하기 쉬운 API(애플리케이션 프로그래밍 인터페이스)를 제공합니다. 지원되는 프로그래밍 언어 목록 및 각 언어에 대한 자세한 내용은 Zaber Motion 라이브러리 공식 문서를 참조하십시오.
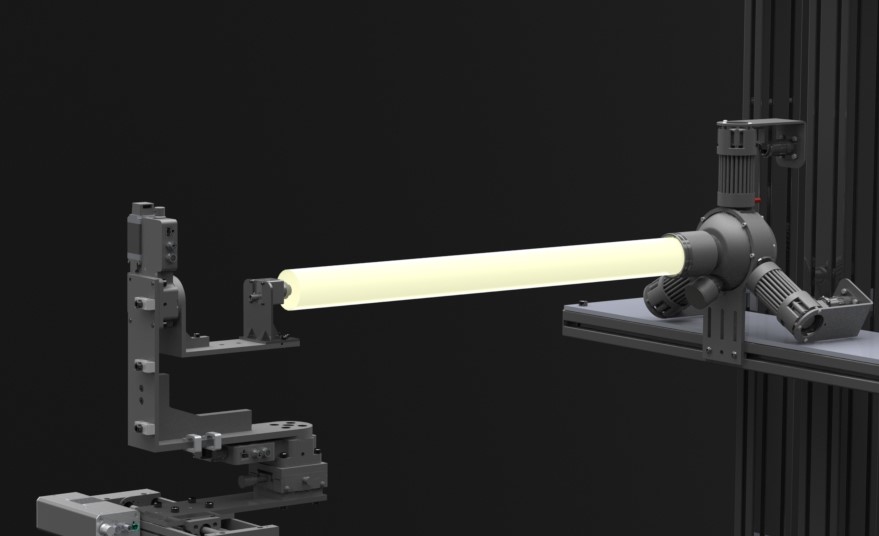
전동 짐벌은 표준 삼각대, 미터법 광학 브레드보드 및 Imatest 전동/모듈식 테스트 스탠드에 장착할 수 있습니다. 산란광 테스트 시에는 테스트 대상 카메라 장치의 전면이 전동 짐벌의 회전 중심에 위치하도록 장착해야 합니다. 현재 사용자는 전동 짐벌에 장착할 카메라 홀더를 직접 설계 및 제작해야 합니다. 산란광 테스트 구성의 전동 짐벌 설계 도면(장착 패턴 및 회전 중심 치수 포함) PDF 파일은 여기에서 다운로드할 수 있습니다: Imatest 전동 짐벌 설계 PDF
전동 짐벌 산란광 샘플 스크립트
샘플 스크립트는 "<Imatest IT 설치 디렉터리>\samples\hardware" 디렉터리 또는 Imatest의 "hardware-samples" GitHub 저장소 에서 찾을 수 있습니다.
샘플 스크립트는 Imatest IT와 Zaber 모션 제어 라이브러리에서 중복 지원되는 Python 프로그래밍 언어(버전 3.8 또는 3.9)로 제공됩니다. 참고로 C++ 및 C#(.NET) 언어도 중복 지원됩니다.
이 샘플 스크립트의 주요 목적은 전동 짐벌을 프로그래밍 방식으로 제어하여 산란광 분석에 사용할 이미지를 캡처하는 방법을 보여주는 예시를 제공하는 것입니다. Zaber 장치를 프로그래밍 방식으로 제어하는 방법에 대한 기본 샘플 및 지침은 Zaber 모션 라이브러리 공식 문서를 참조하십시오.
전반적으로, 샘플 스크립트는 다음을 보여줍니다.
Zaber 모션 라이브러리를 활용하여 Imatest 전동 짐벌을 제어하여 산란광(플레어) 이미지를 촬영합니다.
촬영된 각 이미지와 관련된 메타데이터(이미지 파일 경로, 해당 광원 방위각 및 시야각)가 포함된 구성 파일 생성
(선택 사항, Imatest IT 라이선스 필요) 구성 파일을 입력으로 사용하여 Imatest IT 라이브러리를 이용한 산란광 데이터 분석 및 결과 생성
자세한 내용은 스크립트 내의 인라인 문서를 참조하십시오.
샘플 스크립트 사용을 시작하려면 다음 단계를 따르세요.
- 데이터를 저장할 로컬 디렉토리를 설정하고, 스크립트의 "main()" 함수 내의 필요한 값을 사용자의 컴퓨터 환경에 맞게 수정하십시오.
- "capture_image()" 함수의 내용을 카메라의 이미지 캡처 명령을 호출하고 지정된 파일 경로에 이미지를 저장하도록 수정하십시오.
- Imatest 전동 짐벌의 전원을 켜고 컴퓨터에 연결하세요.
- 전동 짐벌의 기준 방위각과 시야각을 결정하십시오. 이는 카메라가 광원과 정렬되거나 수직인 절대 위치(시야각 0)에 해당합니다.
- 스크립트의 "main()" 함수 내에서 " ref_az" 및 "ref_fa" 변수(기준 방위각 및 필드 각도, 단위: 도)의 값을 필요에 따라 교체하십시오.
- 카메라와 광원의 정렬은 실시간 영상 피드를 활용하여 영상에서 광원의 투영 위치를 확인하는 것이 가장 쉽습니다.
- 스크립트를 실행하세요. 스크립트는 다음과 같은 결과를 보여야 합니다.
- 전동 짐벌의 여러 위치에서 일련의 이미지를 캡처하고 저장합니다.
- 각 위치에 대한 정보(이미지 파일 경로, 해당 광원 방위각 및 시야각)가 포함된 구성 파일을 생성합니다.
- (선택 사항, 아래 지침 참조) 구성 파일을 입력으로 사용하여 Imatest IT 라이브러리를 이용해 산란광 데이터 분석 및 결과 생성을 수행합니다.
Imatest IT 라이선스를 보유한 사용자는 동일한 샘플 스크립트 내에서 선택적으로 산란광 분석을 수행할 수 있습니다. 샘플 스크립트를 사용하여 산란광 분석을 시작하려면 다음 단계를 따르세요.
- 샘플 스크립트에서 사용할 Imatest IT 라이브러리를 설정하고 설치합니다 (절차는 프로그래밍 언어에 따라 다릅니다).
- 스크립트의 "main()" 함수 내에서 해당 코드 블록의 주석 처리를 해제하세요.
- (선택 사항) Imatest Master에서 산란광 분석 설정을 구성하거나 스크립트의 상위 디렉터리에 있는 Imatest INI 파일을 편집하여 설정을 구성할 수 있습니다.
- 기본적으로 샘플 스크립트는 스크립트의 상위 디렉터리에 있는 Imatest INI 파일을 참조합니다. 이 INI 파일에는 몇 가지 기본적인 산란광 분석 설정이 정의되어 있습니다.
- Imatest Master에서 설정을 변경하는 경우, 참조된 INI 파일의 내용을 바꾸거나 스크립트를 수정하여 Imatest Master에서 사용하는 INI 파일을 참조하도록 해야 합니다.
- 추가 설정 및 해당 INI 필드/값에 대한 자세한 내용은 산란광 설정 페이지를 참조하십시오.
- 스크립트를 실행하세요. 스크립트는 다음과 같은 결과를 보여야 합니다.
- 위에서 설명한 것과 동일한 일련의 과정(모터 구동식 짐벌 이동, 이미지 캡처 및 설정 파일 생성)을 수행하십시오.
- 구성 파일을 입력으로 사용하고 Imatest를 활용하여 캡처된 이미지에 대한 산란광 분석을 수행합니다.
설정용 INI 파일 - 분석 결과는 참조된 Imatest INI 파일에 정의된 설정에 따라 지정된 출력 디렉터리에 저장됩니다.