迷光(フレア)に関するドキュメントページ
導入: 迷光試験と正規化迷光の概要|Imatest迷光解析の出力|履歴
背景: 迷光の例|根本原因|テスト概要|テスト要因|テストに関する考慮事項|用語集
計算: メトリック画像|正規化方法|光源マスク方法|要約メトリック|分析チャネル|彩度
手順: Imatestによる高レベル解析手順(マスターおよびIT) | Imatestによる正規化迷光の計算|電動ジンバル手順
設定: 設定リストとINIキー/値|標準規格と推奨事項|設定ファイルの入力
ページの内容
このページでは、Imatestの正規化方法について説明します。
正規化とは、テストに使用した光源のレベルの影響を排除する処理です。これにより、異なるハードウェアで実施したテスト結果を容易に比較できるようになります。
正規化手法
Imatestの迷光源解析には、テスト対象画像を正規化するためのいくつかのオプションまたは方法が用意されています。
なし
説明
「None」正規化方法では、テスト画像は正規化されません。
これは最も単純な正規化方法(正規化しない)です。主な利点は2つあります。
- 簡単に始められます(追加情報は不要です)。
- 迷光の評価指標はデジタル数値(DN)単位で表され、ノイズレベルと同様の直感的な理解が可能である。
- 画像信号処理後、迷光が画像にどのように現れるかを直接分析して確認できる。
入力
- なし
正規化係数
この方法における正規化係数は常に1です。
メートル法範囲
レベル
説明
レベル正規化方式では、ユーザーはテスト対象画像を正規化するために使用されるレベルをデジタル数値単位で入力します。
正規化レベルは、「正規化補正」の項で説明されている方法を用いて計算できます。レベル計算の例を以下に示します。
入力
- デジタル数値の正規化レベル [DN]
正規化係数
この方法における正規化係数は、ユーザーが入力した正規化レベルです。
メートル法範囲
注:上記のレベルは、ユーザーが指定したレベルが透過率計算において0~1の範囲の迷光を発生させることを前提としています。この前提を覆すレベルを選択することも可能です。
直接参照画像
説明
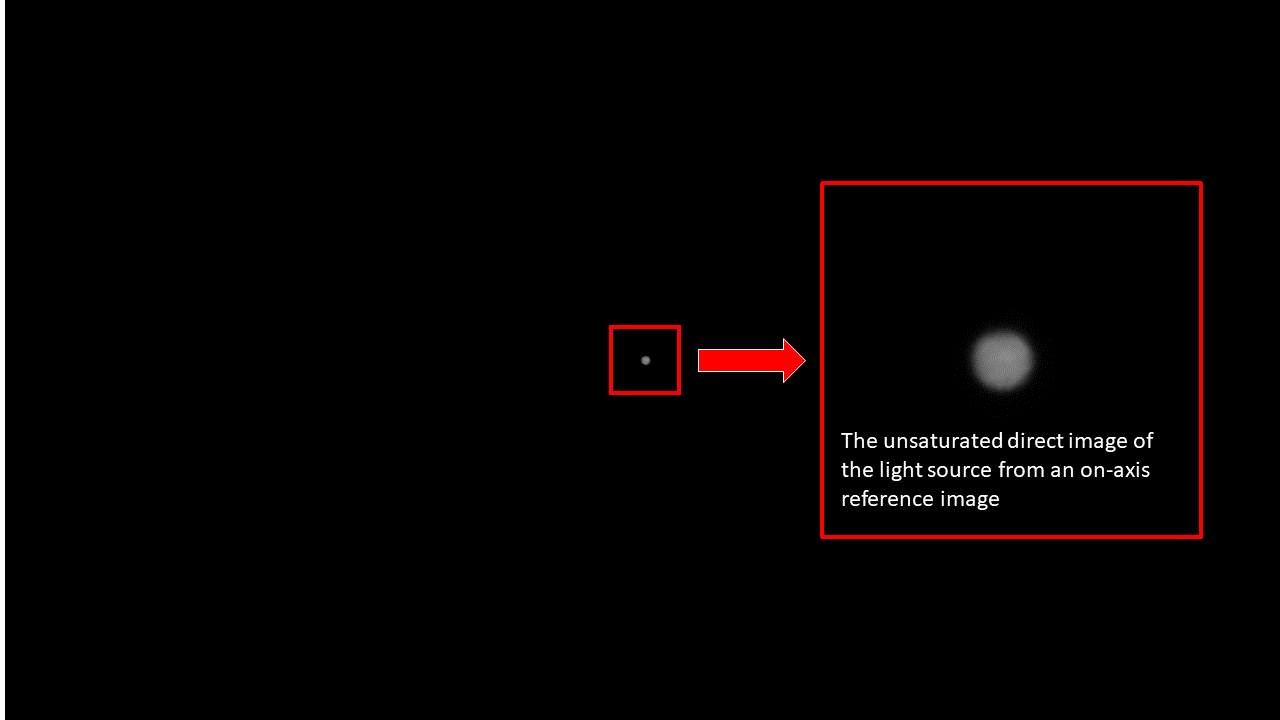
直接参照画像正規化法では、参照画像を使用して点光源除去比 (PSRR) メトリックまたは拡張光源除去比 (ESRR) [1]を計算します。参照画像内の光源の直接画像のレベルを使用して、テスト対象の画像を正規化します。この画像では、光源の直接画像が画像内で飽和しないように、テスト画像に使用したよりも低い光レベル (たとえば、ND フィルターの使用) および/または短いカメラ露光時間が必要になる場合があります。正規化補正設定 (ND フィルター設定と比率設定) を使用して、「テスト画像と同等の」正規化係数を生成するように正規化を補正できます。直接参照画像正規化は、IEEE 2020-2024 [2]正規化フレアメトリックを計算するために使用されます。
注:この実験で使用する光源は平行光であることを前提としています。
注:「直接」という名称は、基準画像を得るために、ビームの発散角を変える光学系(レンズ、拡散板など)が一切使用されていないことを意味します。
参照画像と補正設定に関する背景情報については、 「正規化補正」のセクションを参照してください。
入力
- 1つ以上の参照画像ファイル名(画像ファイルへの完全修飾パス)
- 集計方法:「直接画像ピクセル」を単一の数値に集計する方法
- 参照画像補正係数:参照画像から導出された基本正規化係数を補正するために使用されます。
- カメラ基準画像補正係数
- 積分時間比:基準積分時間と解析積分時間の比(すなわち、基準画像の値を解析画像の値で割った値)
- ゲイン比:基準ゲインと解析ゲインの比(つまり、基準画像の値÷解析画像の値)
- 光源/セットアップ補正係数
- ND測定タイプ(なし、濃度、透過率)
- ND測定値(基準画像にNDフィルターを使用した場合の、NDフィルターの濃度または透過率の値)
- 光レベル比:基準光レベルと解析光レベルの比(つまり、基準画像の値÷解析画像の値)
- カメラ基準画像補正係数
前提条件
- 参照画像では、光源の直接像は飽和していない。
- 適切な補正設定を使用して、「テスト画像相当」の正規化係数を計算します(例えば、参照画像に使用された光レベルの差を考慮に入れます)。
正規化係数
正規化係数は、参照画像内の光源の直接画像の平均レベルから算出されます。このレベルは、入力補正係数(NDフィルター設定値と比率設定値)を用いて補正されます。方法の詳細については、下記の「正規化補正の背景」セクションを参照してください。
- 情報源の画像を撮影してください。
- ソース画像の彩度が高すぎないように注意してください。
- もしそうであれば、光源のレベル(直接調整するか、NDフィルターを使用する)やカメラの露出設定を調整して、光源の画像が飽和しないようにしてください。
- 参照画像を生成するために使用したパラメータを記録してください。
- 光源のマスクを作成し、画像内で光源の直接像に対応するピクセルを識別します。
- マスク内の参照画像ピクセルに集計方法(平均、中央値、または合計)を適用して、基本正規化係数を計算します。
- 正規化補正設定(NDフィルター設定と比率設定)を使用して基本正規化係数を補正し、補正後の正規化係数を計算します。詳細については、下記の「正規化補正の背景」セクションを参照してください。これは、デジタル値(DN)単位で表した最終的な正規化係数です。補正設定を使用した場合、この値は画像の彩度レベルを超える可能性があることに注意してください。
- 提供された各画像について、手順1~4を繰り返します。正規化係数の平均値を求めます。
- 情報源の画像を撮影してください。
メートル法範囲
数値計算およびアルゴリズム上の問題により、上記の範囲外の値が表示される場合があることに注意してください。
ランベルト参照画像
説明
ランバート参照画像正規化法では、光源とカメラの間にランバート拡散板の参照画像を使用します[3] 。この画像では、最終画像で光源の直接像が飽和しないように、テスト画像で使用したよりも低い光量(例えば、NDフィルターの使用)や短いカメラ露光時間が必要になる場合があります。正規化補正設定(NDフィルター設定と比率設定)を使用することで、正規化を補正して「テスト画像と同等の」正規化係数を生成できます。ランバート参照画像正規化は、IEEE P2020 プレリリース[4]フレア減衰とIEEE 2020-2024 [2]照度/放射照度フレアの指標を計算するために使用されます。
入力
- 1つ以上の参照画像ファイル名(画像ファイルへの完全修飾パス)
- 集計方法:「直接画像ピクセル」を単一の数値に集計する方法
- カメラ参照画像補正係数:参照画像から導出された基本正規化係数を補正するために使用されます。
- 積分時間比:基準積分時間と解析積分時間の比(すなわち、基準画像の値を解析画像の値で割った値)
- ゲイン比:基準ゲインと解析ゲインの比(つまり、基準画像の値÷解析画像の値)
- 光レベル測定:
- テスト画像に対する平行光線の測定された放射照度(または照度):
- テスト画像のランバート拡散板の測定された放射輝度(または輝度):
前提条件
- 参照画像では、光源の直接像は飽和していない。
- 適切な補正設定を使用して、「テスト画像相当」の正規化係数を計算します(例えば、参照画像に使用された光レベルの差を考慮に入れます)。
- 拡散板はランバート型です
正規化係数
正規化係数は、参照画像内の光源の直接画像の平均レベルから算出されます。このレベルは、入力補正係数(NDフィルター設定値と比率設定値)を用いて補正されます。方法の詳細については、下記の「正規化補正の背景」セクションを参照してください。
- 情報源の画像を撮影してください。
- ソース画像の彩度が高すぎないように注意してください。
- もしそうであれば、光源のレベル(直接調整するか、NDフィルターを使用する)やカメラの露出設定を調整して、光源の画像が飽和しないようにしてください。
- 参照画像を生成するために使用したパラメータを記録してください。
- 光源のマスクを作成し、画像内で光源の直接像に対応するピクセルを識別します。
- マスク内の参照画像ピクセルに集計方法(平均値、中央値)を適用して、画像レベルの参照値を計算します。 。
- 基本係数を計算します。
- 正規化補正設定(NDフィルター設定と比率設定)を使用して基本正規化係数を補正し、補正後の正規化係数を計算します。詳細については、下記の「正規化補正の背景」セクションを参照してください。これは、デジタル値(DN)単位で表した最終的な正規化係数です。補正設定を使用した場合、この値は画像の彩度レベルを超える可能性があることに注意してください。
- 提供された各画像について、手順1~5を繰り返します。正規化係数の平均値を求めます。
- 情報源の画像を撮影してください。
メートル法範囲
数値計算およびアルゴリズム上の問題により、上記の範囲外の値が表示される場合があることに注意してください。
参照画像補正
テストの重要な前提条件は、テスト画像データを正規化するために使用されるレベル(つまり、正規化係数)が飽和以下であることです。飽和、つまりテスト対象カメラのダイナミックレンジは、テスト自体のダイナミックレンジを本質的に制限します。飽和レベルによる正規化は、飽和データのレベルが曖昧であるため、比較的意味のない結果をもたらします。飽和によって正規化する場合、結果として得られるメトリック画像は0から1までの値を取り、1は飽和レベルに対応します。多くのカメラでは、画像に迷光を誘起するために、光源の直接像を飽和させる必要がある場合があります。この場合、光源の直接像が飽和しないように光レベルを減衰させた、露出が適切な別の参照画像からの情報を使用できます。カメラで使用可能な制御に応じて、光源の飽和していない画像と、次のような「テスト画像相当の」(補正された)正規化係数を生成するために、さまざまな手法を使用できます。 [5] :
- 露出時間を調整する
- システムゲインを調整する
- 光源の光量を調整する
- 参照画像にはニュートラルデンシティ(ND)フィルターを使用してください。
これらの手法は個別に、または組み合わせて補償係数として使用できます。それは基本正規化係数の乗数として機能するだろう補正正規化係数を計算する(これは最終的にテスト画像データの正規化に使用されます)。この場合、基本正規化係数は、参照画像[5]から得られたソースの直接画像の画像レベル(デジタル値またはピクセル値)です。全体のプロセスは、いくつかの簡単な方程式で表すことができます。
どこ
補償係数は以下のとおりです。
これらの手法は、カメラデータが線形または線形化可能であり、相反法則が成り立つことを前提としていることに注意してください[5] 。次のセクションでは、補償係数を使用した正規化された迷光計算の例を示します。
光源/セットアップ補正
光源/セットアップ補正とは、基準画像とテスト画像でカメラに到達する光のレベルを変更するために、光源/セットアップを調整することを指します。これは、以下の方法で実現できます。
- 光量を調整する( )ソース
- 光源とカメラの間にニュートラルデンシティ(ND)フィルターを挿入する
光源補正係数は次式で与えられる。
ND係数、は
- 1. NDフィルターを使用しない場合。
- NDフィルターを使用し、透過率測定にはフィルターが使用されます。 0~1の範囲です。
- NDフィルターを使用した場合、総濃度は測定にはフィルターが使用されます。
カメラ補正
カメラ補正とは、基準画像とテスト画像の測定値のデジタル値を変更するためにカメラ構成を調整することを指します。これは以下の方法で実現できます。
- 露出時間を調整するカメラの
- システムゲイン(ISO感度)の調整カメラの
カメラ補正係数は次式で与えられる。
一般事項
複数の画像の使用
画像ベースの正規化手法(直接参照画像法およびランバート参照画像法)では、測定におけるノイズの影響を軽減するために、複数の参照画像を使用する場合があります。複数の画像を使用する場合、全体の正規化係数は、各画像から得られた正規化係数の平均値となります。
参考文献
- B. Bouce 他、 「GUERAP II ユーザーガイド」、パーキンエルマー社、1974年。↩
- 自動車システム画像品質に関するIEEE規格、IEEE Std 2020-2024、2024、 doi: 10.1109/IEEESTD.2024.10935839。↩ a ↩ b
- E. Souksava、T. Corbier、Y. Li、F.-X. Thomas、L. Chanas、F. Guichard、 「レンズフレアの評価」、 Proc. IS&T Electronic Imaging 、2021、 doi: 10.2352/ISSN.2470-1173.2021.9.IQSP- 215。↩
- IEEE自動車システム画像品質に関するドラフト規格、IEEE Std P2020/D3、2022年6月。[オンライン]。入手先: https : //ieeexplore.ieee.org/document/9969530。↩
- JS Knappen、 「包括的な迷光(フレア)試験:得られた教訓」、 Proc. IS&T Electronic Imaging 、2023、pp. 127-1-127-7、 doi: 10.2352/EI.2023.35.16.AVM-127。↩ a ↩ b ↩ c