杂散光(光晕)文档页面
介绍: 杂散光测试和归一化杂散光简介|Imatest 杂散光分析输出|历史记录
背景: 杂散光示例|根本原因|测试概述|测试因素|测试注意事项|术语表
计算: 度量图像|归一化方法|光源掩膜方法|汇总指标|分析通道|饱和度
说明: Imatest 高级分析说明(主控和 IT) |使用 Imatest 计算归一化杂散光|电动云台说明
设置: 设置列表和 INI 键/值|标准和建议|配置文件输入
页面内容
本页提供了 Imatest归一化方法的说明。
归一化处理可以消除测试中所用光源强度的影响,从而更容易比较使用不同硬件进行的测试结果。
归一化方法
Imatest 杂散光源分析提供了多种选项或方法,可用于对被测图像进行归一化。
没有任何
描述
使用 None 归一化方法时,测试图像不进行归一化。
这是最简单的归一化方法(不进行归一化)。它有两个主要优点:
- 很容易上手(无需额外信息)。
- 杂散光指标将以数字 (DN) 为单位,其直观含义与噪声水平类似。
- 可以直接分析并观察杂散光在任何图像信号处理后如何在图像中表现出来。
输入
- 无
归一化因子
该方法的归一化因子始终为 1。
公制范围
等级
描述
使用级别归一化方法,用户以数字单位输入级别,用于对被测图像进行归一化。
可以使用“归一化补偿”部分中描述的方法计算归一化水平。此处提供了一个水平计算示例。
输入
- 数字数字的归一化级别 [DN]
归一化因子
本方法的归一化因子是用户输入的归一化水平。
公制范围
注意:以上级别假设用户提供的级别在传输计算中产生的杂散光值在 0 到 1 的范围内。用户可以选择不符合此假设的级别。
直接参考图像
描述
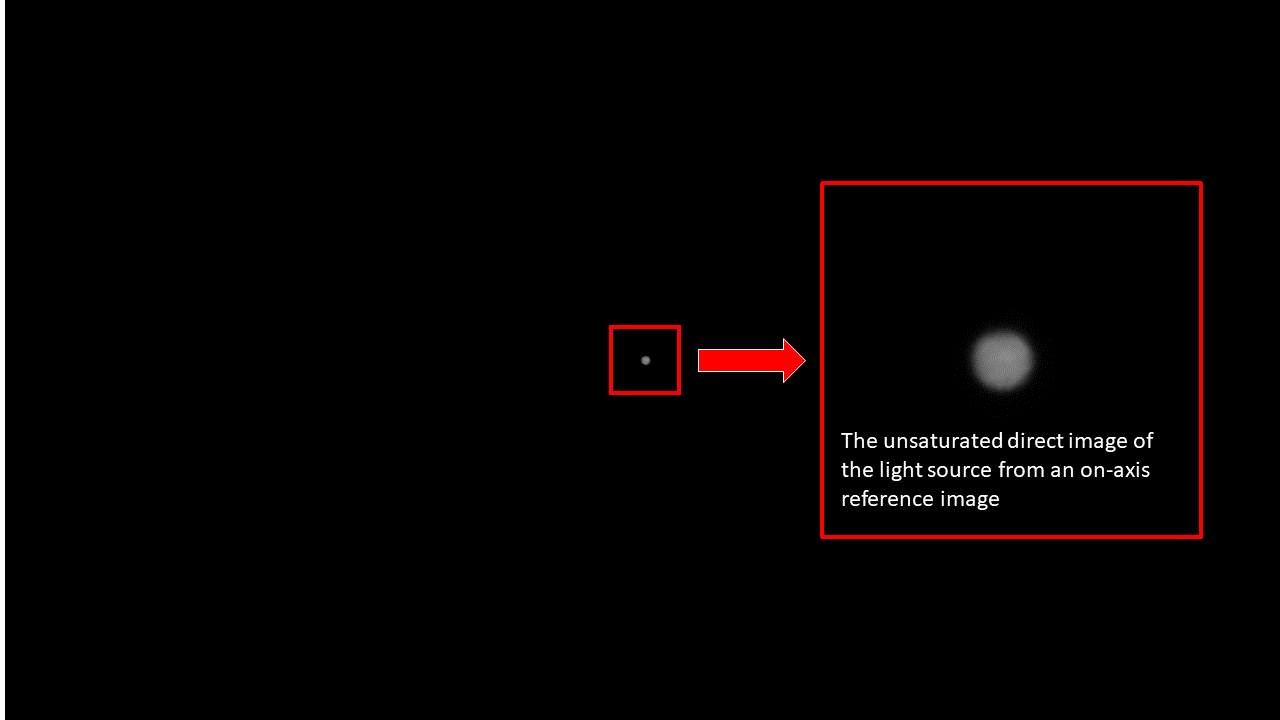
直接参考图像归一化方法使用参考图像来计算点光源抑制比 (PSRR) 或扩展光源抑制比 (ESRR) [1] 。参考图像中光源直接像的强度用于对待测图像进行归一化。为了避免光源直接像在参考图像中过曝,该参考图像可能需要比待测图像更低的光照强度(例如,使用中性密度滤镜)和/或更短的相机曝光时间。通过调整归一化补偿设置(中性密度滤镜设置和比率设置),可以对归一化进行补偿,从而生成“与待测图像等效”的归一化因子。直接参考图像归一化方法用于计算 IEEE 2020-2024 [2]归一化耀斑指标。
注意:假设所用的光源是准直的。
注意:名称中的“直接”部分是指参考图像未使用任何改变光束发散度的光学元件(即透镜、扩散器)。
有关参考图像和补偿设置的背景信息,请参阅“归一化补偿”部分。
输入
- 一个或多个参考图像文件名(图像文件的完整路径)
- 聚合方法:如何将“直接图像像素”聚合为一个单一数字
- 参考图像补偿因子:用于补偿从参考图像导出的基本归一化因子。
- 相机参考图像补偿系数
- 积分时间比率:参考图像积分时间与分析图像积分时间的比率(即参考图像的值除以分析图像的值)
- 增益比:参考增益与分析增益之比(即参考图像的值除以分析图像的值)
- 光源/设置补偿因素
- ND测量类型(无、密度或透射)
- ND测量值(如果参考图像中使用了ND滤光片,则为ND滤光片的密度或透射率值)
- 光照强度比:参考光照强度与分析光照强度的比值(即参考图像的值除以分析图像的值)
- 相机参考图像补偿系数
假设
- 参考图像中光源的直接图像并未饱和。
- 使用正确的补偿设置来计算“测试图像等效”归一化因子(例如,考虑参考图像所用光照水平的差异)。
归一化因子
归一化因子源自参考图像中光源直接像的平均亮度。然后,使用输入补偿因子(ND滤镜设置和比例设置)对该亮度进行补偿。有关该方法的详细信息,请参阅下文“归一化补偿背景”部分。
- 拍摄光源图像。
- 注意,源图像不应过饱和。
- 如果是,请调整光源亮度(直接调整或使用 ND 滤镜调整)和/或相机的曝光设置,直到光源图像不再饱和。
- 记录用于生成参考图像的参数。
- 创建光源掩模,以识别图像中与光源直接图像对应的像素。
- 对掩模内的参考图像像素应用聚合方法(均值、中值或总数)来计算基本归一化因子。
- 使用归一化补偿设置(ND滤镜设置和比例设置)补偿基础归一化因子,以计算补偿后的归一化因子。更多详情请参见下文“归一化补偿背景”部分。这是以数字值 (DN) 为单位的最终归一化因子。请注意,如果使用了补偿设置,则该值可能高于图像的饱和度。
- 对提供的每张图像重复步骤 1-4。取平均归一化因子。
- 拍摄光源图像。
公制范围
请注意,由于数值和算法问题,数值可能会超出上述范围。
兰伯特参考图像
描述
采用朗伯参考图像归一化方法时,会使用光源和相机之间放置的朗伯漫射器的参考图像[3] 。该参考图像可能需要比测试图像更低的光照强度(例如,使用中性密度滤光片)和/或更短的相机曝光时间,以避免光源的直接成像在最终图像中出现饱和现象。通过调整归一化补偿设置(中性密度滤光片设置和比例设置),可以对归一化进行补偿,从而生成“等效于测试图像”的归一化因子。朗伯参考图像归一化用于计算IEEE P2020预发布版[4]的耀斑衰减指标和IEEE 2020-2024 [2]的照度/辐照度耀斑指标。
输入
- 一个或多个参考图像文件名(图像文件的完整路径)
- 聚合方法:如何将“直接图像像素”聚合为一个单一数字
- 相机参考图像补偿因子:用于补偿从参考图像导出的基本归一化因子。
- 积分时间比率:参考图像积分时间与分析图像积分时间的比率(即参考图像的值除以分析图像的值)
- 增益比:参考增益与分析增益之比(即参考图像的值除以分析图像的值)
- 光照强度测量:
- 测试图像的准直光束的测量辐照度(或照度):
- 测试图像中朗伯漫射器的测量辐射度(或亮度):
假设
- 参考图像中光源的直接图像并未饱和。
- 使用正确的补偿设置来计算“测试图像等效”归一化因子(例如,考虑参考图像所用光照水平的差异)。
- 扩散器是朗伯扩散器。
归一化因子
归一化因子源自参考图像中光源直接像的平均亮度。然后,使用输入补偿因子(ND滤镜设置和比例设置)对该亮度进行补偿。有关该方法的详细信息,请参阅下文“归一化补偿背景”部分。
- 拍摄光源图像。
- 注意,源图像不应过饱和。
- 如果是,请调整光源亮度(直接调整或使用 ND 滤镜调整)和/或相机的曝光设置,直到光源图像不再饱和。
- 记录用于生成参考图像的参数。
- 创建光源掩模,以识别图像中与光源直接图像对应的像素。
- 对掩模内的参考图像像素应用聚合方法(均值、中值)来计算图像级参考值: 。
- 计算基本因子:
- 使用归一化补偿设置(ND滤镜设置和比例设置)补偿基础归一化因子,以计算补偿后的归一化因子。更多详情请参见下文“归一化补偿背景”部分。这是以数字值 (DN) 为单位的最终归一化因子。请注意,如果使用了补偿设置,则该值可能高于图像的饱和度。
- 对提供的每张图像重复步骤 1-5。取平均归一化因子。
- 拍摄光源图像。
公制范围
请注意,由于数值和算法问题,数值可能会超出上述范围。
参考图像补偿
该测试的一个关键假设是,用于归一化测试图像数据的饱和度(即归一化因子)低于饱和度。饱和度,或者说被测相机的动态范围,本质上限制了测试本身的动态范围。通过饱和度进行归一化会产生相对无意义的结果,因为饱和度的定义并不明确。如果通过饱和度进行归一化,得到的度量图像的值将在 0 到 1 之间,其中 1 对应于饱和度。对于许多相机而言,可能需要使光源的直接图像达到饱和状态,才能在图像中引入杂散光。在这种情况下,我们可以使用来自单独曝光良好的参考图像的信息,这些参考图像的光强已被衰减,使得光源的直接图像未达到饱和状态。根据相机可用的控制功能,可以使用不同的技术来生成光源的未饱和图像,然后生成“测试图像等效”(补偿后)的归一化因子,例如[5] :
- 调整曝光时间
- 调整系统增益
- 调整光源亮度
- 使用中性密度(ND)滤镜拍摄参考图像
这些技术可以单独使用,也可以组合使用,以形成补偿系数。这将作为基础归一化因子的乘数。计算补偿归一化因子(最终用于对测试图像数据进行归一化)。在这种情况下,基本归一化因子是参考图像[5]中源图像的直接图像的图像级别(数字值或像素值)。整个过程可以用几个简单的方程式来描述:
在哪里
补偿因素可能包括:
请注意,这些技术假设相机数据是线性的或可线性化的,并且互易律成立[5] 。以下部分提供了一个使用补偿因子进行归一化杂散光计算的示例。
光源/设置补偿
光源/设置补偿是指对光源/设置进行调整,以改变到达相机的参考图像和测试图像的光强。这可以通过以下方式实现:
- 调整光照强度(来源
- 在光源和摄像机之间插入中性密度(ND)滤镜
光源补偿因子由下式给出
ND因子,是
- 1,如果不使用ND滤镜。
- 如果使用ND滤镜且透射率该滤波器用于测量。取值范围为 0-1。
- 如果使用ND滤镜,则总密度该滤波器用于测量。
相机补偿
相机补偿是指调整相机配置,以改变参考图像与测试图像的测量数字值。这可以通过以下方式实现:
- 调整曝光时间摄像机
- 调整系统增益(ISO感光度)摄像机
相机补偿系数由下式给出:
一般说明
多图的使用
对于基于图像的归一化方法(直接参考图像法和朗伯参考图像法),可以使用多个参考图像来降低噪声对测量结果的影响。如果使用多个图像,则总归一化因子将是每个图像归一化因子的平均值。
参考
- B. Bouce 等人, 《GUERAP II 用户指南》, Perkin-Elmer 公司,1974 年。↩
- IEEE汽车系统图像质量标准,IEEE Std 2020-2024,2024, doi:10.1109/IEEESTD.2024.10935839。↩ a ↩ b
- E. Souksava、T. Corbier、Y. Li、F.-X. Thomas、L. Chanas 和 F. Guichard, “镜头光晕评估”,载于IS&T 电子成像会议论文集,2021 年, doi:10.2352/ISSN.2470-1173.2021.9.IQSP- 215。↩
- IEEE汽车系统图像质量标准草案,IEEE Std P2020/D3,2022年6月。[在线]。网址: https : //ieeexplore.ieee.org/document/9969530。↩
- JS Knappen, “综合杂散光(耀斑)测试:经验教训”,载于《IS&T电子成像会议论文集》,2023年,第127-1至127-7页, doi: 10.2352/EI.2023.35.16.AVM-127。↩ a ↩ b ↩ c