雜散光(光暈)文件頁面
介紹: 雜散光測試與歸一化雜散光簡介|Imatest 雜散光分析輸出|歷史記錄
背景: 雜散光範例|根本原因|測試概述|測試因素|測試注意事項|術語表
計算: 度量影像|歸一化方法|光源遮罩方法|總結指標|分析通道|飽和度
說明: Imatest 進階分析說明(主控和 IT) |使用 Imatest 計算歸一化雜散光|電動雲台說明
設定: 設定清單和 INI 鍵/值|標準和建議|設定檔輸入
頁面內容
本頁面提供了 Imatest歸一化方法的說明。
歸一化處理可以消除測試中所用光源亮度的影響,從而更容易比較使用不同硬體進行的測試結果。
歸一化方法
Imatest 雜散光源分析提供了多種選項或方法,可用於對被測影像進行歸一化。
沒有任何
描述
使用 None 歸一化方法時,測試影像不進行歸一化。
這是最簡單的歸一化方法(不進行歸一化)。它有兩個主要優點:
- 很容易上手(無需額外資訊)。
- 雜散光指標將以數字 (DN) 為單位,其直覺意義與雜訊水準類似。
- 可以直接分析並觀察雜散光在任何影像訊號處理後如何在影像中表現出來。
輸入
- 無
歸一化因子
此方法的歸一化因子始終為 1。
公制範圍
等級
描述
使用級別歸一化方法,使用者以數位單位輸入級別,用於對被測影像進行歸一化。
可以使用“歸一化補償”部分中所述的方法計算歸一化水平。此處提供了一個水平計算範例。
輸入
- 數字數字的歸一化程度 [DN]
歸一化因子
此方法的歸一化因子是使用者輸入的歸一化程度。
公制範圍
注意:以上等級假設使用者提供的等級在傳輸計算中產生的雜散光值在 0 到 1 的範圍內。使用者可以選擇不符合此假設的等級。
直接參考影像
描述
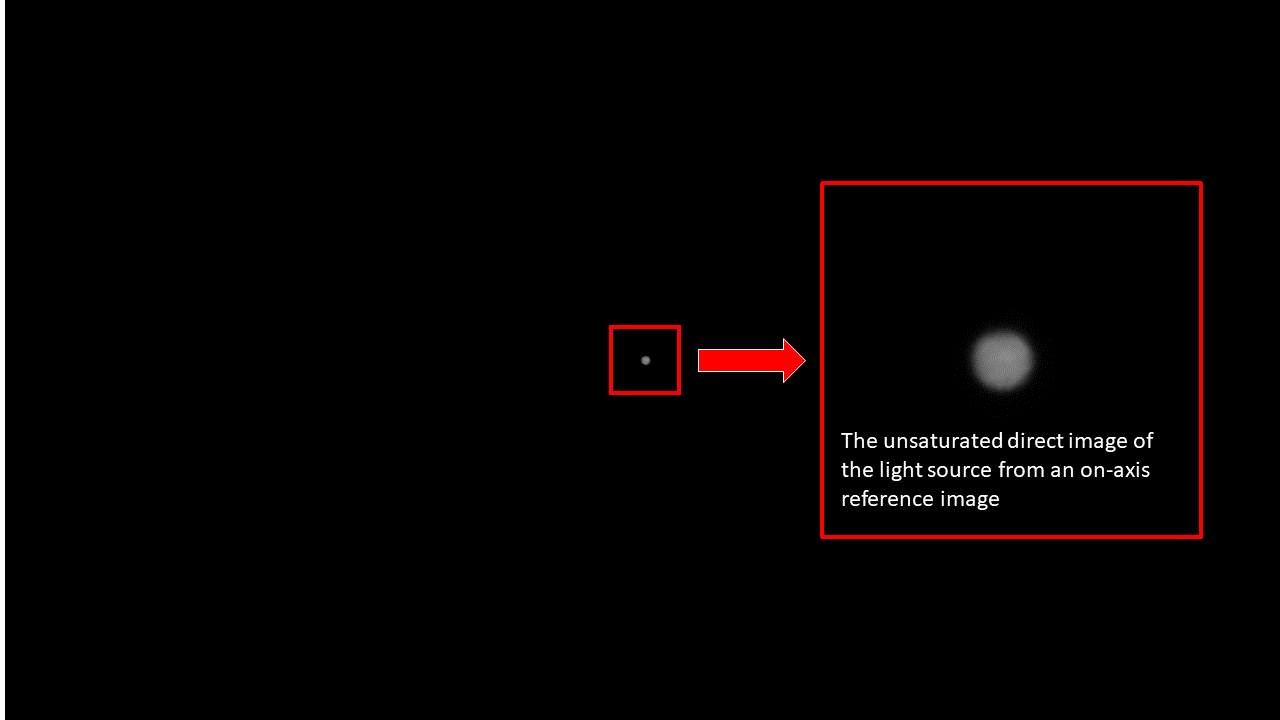
直接參考影像歸一化方法使用參考影像來計算點光源抑制比 (PSRR) 或擴展光源抑制比 (ESRR) [1] 。參考影像中光源直接像的強度用於對待測影像進行歸一化。為了避免光源直接像在參考影像中過曝,此參考影像可能需要比待測影像更低的光照強度(例如,使用中性密度濾鏡)和/或更短的相機曝光時間。透過調整歸一化補償設定(中性密度濾鏡設定和比率設定),可以對歸一化進行補償,從而產生「與待測影像等效」的歸一化因子。直接參考影像歸一化方法用於計算 IEEE 2020-2024 [2]歸一化耀斑指標。
注意:假設所使用的光源是準直的。
注意:名稱中的「直接」部分是指參考影像未使用任何改變光束發散度的光學元件(即透鏡、擴散器)。
有關參考圖像和補償設定的背景信息,請參閱“歸一化補償”部分。
輸入
- 一個或多個參考影像檔案名稱(影像檔案的完整路徑)
- 聚合方法:如何將「直接影像像素」聚合為單一數字
- 參考影像補償因子:用於補償從參考影像導出的基本歸一化因子。
- 相機參考影像補償係數
- 積分時間比率:參考影像積分時間與分析影像積分時間的比率(即參考影像的值除以分析影像的值)
- 增益比:參考增益與分析增益之比(即參考影像的值除以分析影像的值)
- 光源/設定補償因素
- ND測量類型(無、密度或透射)
- ND測量值(如果參考影像中使用了ND濾光片,則為ND濾光片的密度或透射率值)
- 光照強度比:參考光照強度與分析光照強度的比值(即參考影像的值除以分析影像的值)
- 相機參考影像補償係數
假設
- 參考影像中光源的直接影像並未飽和。
- 使用正確的補償設定來計算「測試影像等效」歸一化因子(例如,考慮參考影像所用光照水平的差異)。
歸一化因子
歸一化因子源自於參考影像中光源直接像的平均亮度。然後,使用輸入補償因子(ND濾鏡設定和比例設定)對此亮度進行補償。有關該方法的詳細信息,請參閱下文“歸一化補償背景”部分。
- 拍攝光源影像。
- 注意,來源影像不應過飽和。
- 如果是,請調整光源亮度(直接調整或使用 ND 濾鏡調整)和/或相機的曝光設置,直到光源影像不再飽和。
- 記錄用於產生參考影像的參數。
- 建立光源掩模,以識別影像中與光源直接影像對應的像素。
- 對遮罩內的參考影像像素應用聚合方法(平均值、中位數或總數)來計算基本歸一化因子。
- 使用歸一化補償設定(ND濾鏡設定和比例設定)補償基礎歸一化因子,以計算補償後的歸一化因子。更多詳情請參閱下文「歸一化補償背景」部分。這是以數字值 (DN) 為單位的最終歸一化因子。請注意,如果使用了補償設置,則該值可能高於影像的飽和度。
- 對提供的每張圖像重複步驟 1-4。取平均歸一化因子。
- 拍攝光源影像。
公制範圍
請注意,由於數值和演算法問題,數值可能會超出上述範圍。
蘭伯特參考圖像
描述
採用朗伯參考影像歸一化方法時,會使用光源和相機之間放置的朗伯漫射器的參考影像[3] 。此參考影像可能需要比測試影像更低的光照強度(例如,使用中性密度濾鏡)和/或更短的相機曝光時間,以避免光源的直接成像在最終影像中出現飽和現象。透過調整歸一化補償設定(中性密度濾光片設定和比例設定),可以對歸一化進行補償,從而產生「等效於測試影像」的歸一化因子。朗伯參考影像歸一化用於計算IEEE P2020預發布版[4]的耀斑衰減指標和IEEE 2020-2024 [2]的照度/輻照度耀斑指標。
輸入
- 一個或多個參考影像檔案名稱(影像檔案的完整路徑)
- 聚合方法:如何將「直接影像像素」聚合為單一數字
- 相機參考影像補償因子:用於補償從參考影像匯出的基本歸一化因子。
- 積分時間比率:參考影像積分時間與分析影像積分時間的比率(即參考影像的值除以分析影像的值)
- 增益比:參考增益與分析增益之比(即參考影像的值除以分析影像的值)
- 光照強度測量:
- 測試影像的準直光束的測量輻照度(或照度):
- 測試影像中朗伯漫射器的測量輻射度(或亮度):
假設
- 參考影像中光源的直接影像並未飽和。
- 使用正確的補償設定來計算「測試影像等效」歸一化因子(例如,考慮參考影像所用光照水平的差異)。
- 擴散器是朗伯擴散器。
歸一化因子
歸一化因子源自於參考影像中光源直接像的平均亮度。然後,使用輸入補償因子(ND濾鏡設定和比例設定)對此亮度進行補償。有關該方法的詳細信息,請參閱下文“歸一化補償背景”部分。
- 拍攝光源影像。
- 注意,來源影像不應過飽和。
- 如果是,請調整光源亮度(直接調整或使用 ND 濾鏡調整)和/或相機的曝光設置,直到光源影像不再飽和。
- 記錄用於產生參考影像的參數。
- 建立光源掩模,以識別影像中與光源直接影像對應的像素。
- 對掩模內的參考影像像素應用聚合方法(平均值、中位數)來計算影像層級參考值: 。
- 計算基本因子:
- 使用歸一化補償設定(ND濾鏡設定和比例設定)補償基礎歸一化因子,以計算補償後的歸一化因子。更多詳情請參閱下文「歸一化補償背景」部分。這是以數字值 (DN) 為單位的最終歸一化因子。請注意,如果使用了補償設置,則該值可能高於影像的飽和度。
- 對提供的每張圖像重複步驟 1-5。取平均歸一化因子。
- 拍攝光源影像。
公制範圍
請注意,由於數值和演算法問題,數值可能會超出上述範圍。
參考影像補償
此測試的一個關鍵假設是,用於歸一化測試影像資料的飽和度(即歸一化因子)低於飽和度。飽和度,或被測相機的動態範圍,本質上限制了測試本身的動態範圍。透過飽和度進行歸一化會產生相對無意義的結果,因為飽和度的定義並不明確。如果透過飽和度進行歸一化,得到的度量影像的值將在 0 到 1 之間,其中 1 對應於飽和度。對於許多相機而言,可能需要使光源的直接影像達到飽和狀態,才能在影像中引入雜散光。在這種情況下,我們可以使用來自單獨曝光良好的參考影像的信息,這些參考影像的光強度已被衰減,使得光源的直接影像未達到飽和狀態。根據相機可用的控制功能,可以使用不同的技術來產生光源的未飽和影像,然後產生「測試影像等效」(補償後)的歸一化因子,例如[5] :
- 調整曝光時間
- 調整系統增益
- 調整光源亮度
- 使用中性密度(ND)濾鏡拍攝參考影像
這些技術可以單獨使用,也可以組合使用,以形成補償係數。這將作為基礎歸一化因子的乘數。計算補償歸一化因子(最終用於對測試影像資料進行歸一化)。在這種情況下,基本歸一化因子是參考影像[5]中來源影像的直接影像的影像等級(數位值或像素值)。整個過程可以用幾個簡單的方程式來描述:
在哪裡
補償因素可能包括:
請注意,這些技術假設相機資料是線性的或可線性化的,並且互易律成立[5] 。以下部分提供了一個使用補償因子進行歸一化雜散光計算的範例。
光源/設定補償
光源/設定補償是指對光源/設定進行調整,以改變到達相機的參考影像和測試影像的光強度。這可以透過以下方式實現:
- 調整光照強度(來源
- 在光源和攝影機之間插入中性密度(ND)濾鏡
光源補償因子由下式給出
ND因子,是
- 1,如果不使用ND濾鏡。
- 如果使用ND濾鏡且透射率此濾波器用於測量。取值範圍為 0-1。
- 如果使用ND濾鏡,則總密度此濾波器用於測量。
相機補償
相機補償是指調整相機配置,以改變參考影像與測試影像的測量數位值。這可以透過以下方式實現:
- 調整曝光時間攝影機
- 調整系統增益(ISO感光度)攝影機
相機補償係數由下式給出:
一般說明
多圖的使用
對於基於影像的歸一化方法(直接參考影像法和朗伯參考影像法),可以使用多個參考影像來降低雜訊對測量結果的影響。如果使用多個影像,則總歸一化因子將是每個影像歸一化因子的平均值。
參考
- B. Bouce 等人, 《GUERAP II 使用者指南》, Perkin-Elmer 公司,1974 年。 ↩
- IEEE汽車系統影像品質標準,IEEE Std 2020-2024,2024, doi:10.1109/IEEESTD.2024.10935839。 ↩ a ↩ b
- E. Souksava、T. Corbier、Y. Li、F.-X. Thomas、L. Chanas 和 F. Guichard, “鏡頭光暈評估”,載於IS&T 電子成像會議論文集,2021 年, doi:10.2352/ISSN.2470-1173.2021.9.IQSP 。 ↩
- IEEE汽車系統影像品質標準草案,IEEE Std P2020/D3,2022年6月。 [線上]。網址: https : //ieeexplore.ieee.org/document/9969530。 ↩
- JS Knappen, “綜合雜散光(耀斑)測試:經驗教訓”,載於《IS&T電子成像會議論文集》 ,2023年,第127-1至127-7頁, doi: 10.2352/EI.2023.35.16.AVM-127。 ↩ a ↩ b ↩ c