迷光(フレア)に関するドキュメントページ
導入: 迷光試験と正規化迷光の概要|Imatest迷光解析の出力|履歴
背景: 迷光の例|根本原因|テスト概要|テスト要因|テストに関する考慮事項|用語集
計算: メトリック画像|正規化方法|光源マスク方法|要約メトリック|分析チャネル|彩度
手順: Imatestによる高レベル解析手順(マスターおよびIT) | Imatestによる正規化迷光の計算|電動ジンバル手順
設定: 設定リストとINIキー/値|標準規格と推奨事項|設定ファイルの入力
このページでは、迷光試験における技術的な考慮事項について説明します。
前提条件の検証
以下の表は、迷光試験において想定される前提条件と、その前提条件が完全に正しくない場合に生じる結果、およびその結果に対処するための改善策について説明しています。
| 予測 | 結果 | 改善の可能性 |
|---|---|---|
| 部屋は真っ黒です(反射率0%、光源なし)。 |
|
|
| 光源は適切な明るさです |
|
|
| 光の放射輝度は空間的に一定である |
|
|
| 光源は、1回の反射によって前面要素と、前面要素を「見る」機械表面を照射する。 |
|
|
| 光源には迷光がない |
|
|
| ソースの画像は小さい |
|
|
| データは線形である |
|
|
| すべての自動アルゴリズムがオフになっています |
|
|
| データは単調である |
|
|
| 視野内にいる場合、光源はマスクされます。 |
|
|
| 迷光は放射状に対称である(単一の方位角でテストすれば十分である)。 |
|
|
| 試験装置は被試験デバイスの視野内にない |
|
|
| 被試験物に対する光源の角度は既知である |
|
|
| 参照画像補正は単一の乗数として表すことができる |
|
|
| (設計経路外の)すべての信号は迷光によるものです |
|
|
| 光源は平行光である |
|
|
光源
平行光源と発散光源
計算上の観点から言えば、迷光は発散光源または平行光源のどちらを用いても測定できます。ただし、試験装置間の再現性を確保するためには、平行光源の使用が推奨されます。
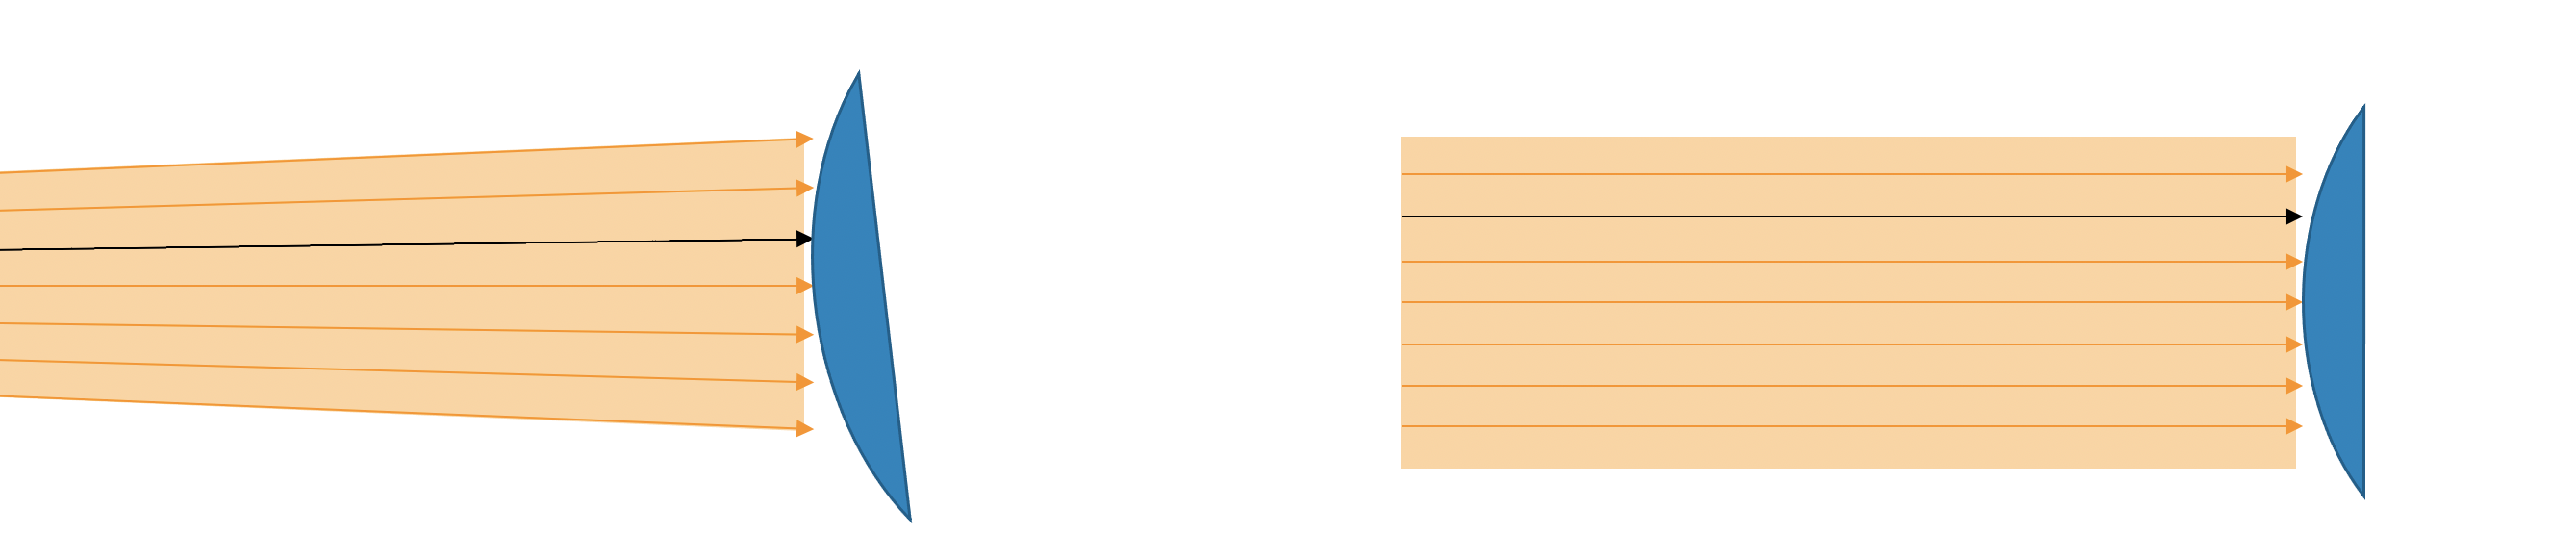
迷光を測定する際に考慮される2つの側面は、光線の角度と、カメラに対する光線の交差(移動)です。発散光源と平行光源はそれぞれこの空間内のサンプルを捉えます(カメラと光源を回転させることで、測定範囲が広がります)。
推測:一方のセットアップにおける小さな光線束に対して、もう一方のセットアップにも同等の光線束が存在する。十分な(定義されていない)サンプリングを行えば、一方のセットアップにおけるすべての光線束は、もう一方のセットアップにおける1つ以上のキャプチャによってカバーされる。ただし、そのキャプチャにおける他の光線束は同じとは限らない。このため、一方のセットアップで現れるすべての迷光の特徴はもう一方のセットアップでも現れるが、その大きさや位置(角度)は同じではない可能性がある。
平行光光源はすべてのシナリオで実用的ではないため(例えば、ハッブル宇宙望遠鏡サイズの光学系を必要とする自動車のフロントガラス越しのテストなど)、場合によっては発散光でテストすることが推奨されます(ただし、測定の再現性は低下します)。
| コリメート | 分岐する | |
|---|---|---|
| 利点 |
|
|
| デメリット |
|
|
光源レベル(明るさ)
第一近似的には、迷光テストはテストに使用する光量レベルに依存しません(これは正規化によるものです)。しかし実際には、カメラのダイナミックレンジが限られているため、迷光が飽和したりノイズフロアを下回ったりすると、光量レベルが重要になります。
| 統合時間 | サンプル画像 | 注記 |
|---|---|---|
| 800 [ms] | 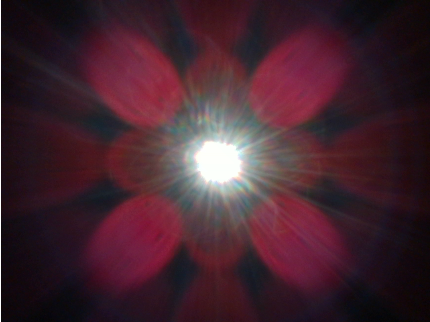 |
|
| 200 [ms] | 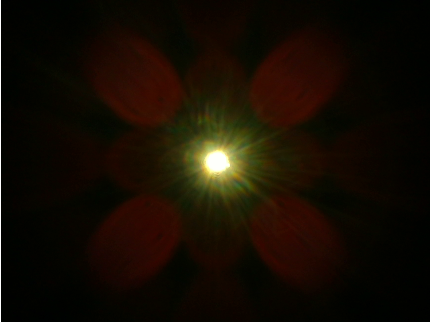 |
|
| 25 [ms] | 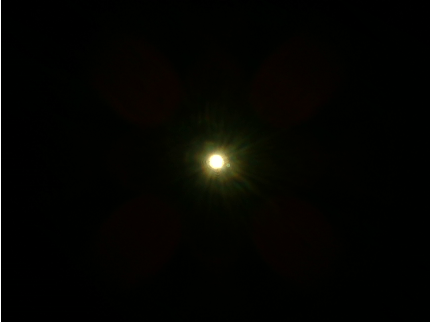 |
|
| 1 [ms] |  |
|
上記の表は、迷光特性をさまざまな光量レベルで測定する方法を示しています。注:迷光応答の広い範囲をカバーするには、複数の露光レベルが必要になる場合があります。
ソース範囲
光源範囲とは、カメラの位置におけるビームの大きさを指します。理想的な光源範囲は、カメラの主要面よりもわずかに大きい値です。なお、この範囲はテスト対象となるカメラごとに異なります。
キー面とは、以下の条件を満たす面のことです。
- 前面光学素子(例:レンズまたはカバーガラス)
- カメラの前面光学素子を「直接見る」面
主要な表面の例としては、以下のようなものがあります。
- フロントレンズ
- ND/UVフィルター
- 不可解
- レンズを所定の位置に保持するために使用される機械的な表面
- 携帯電話ケース
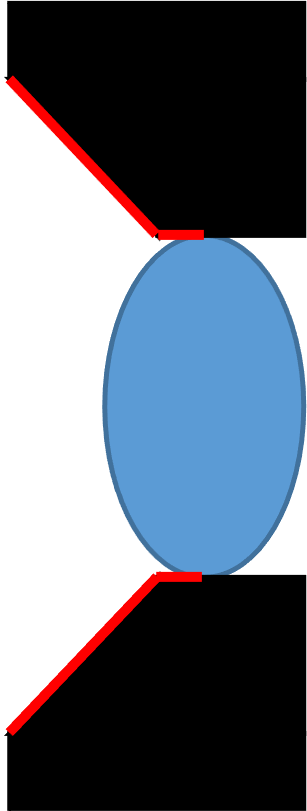
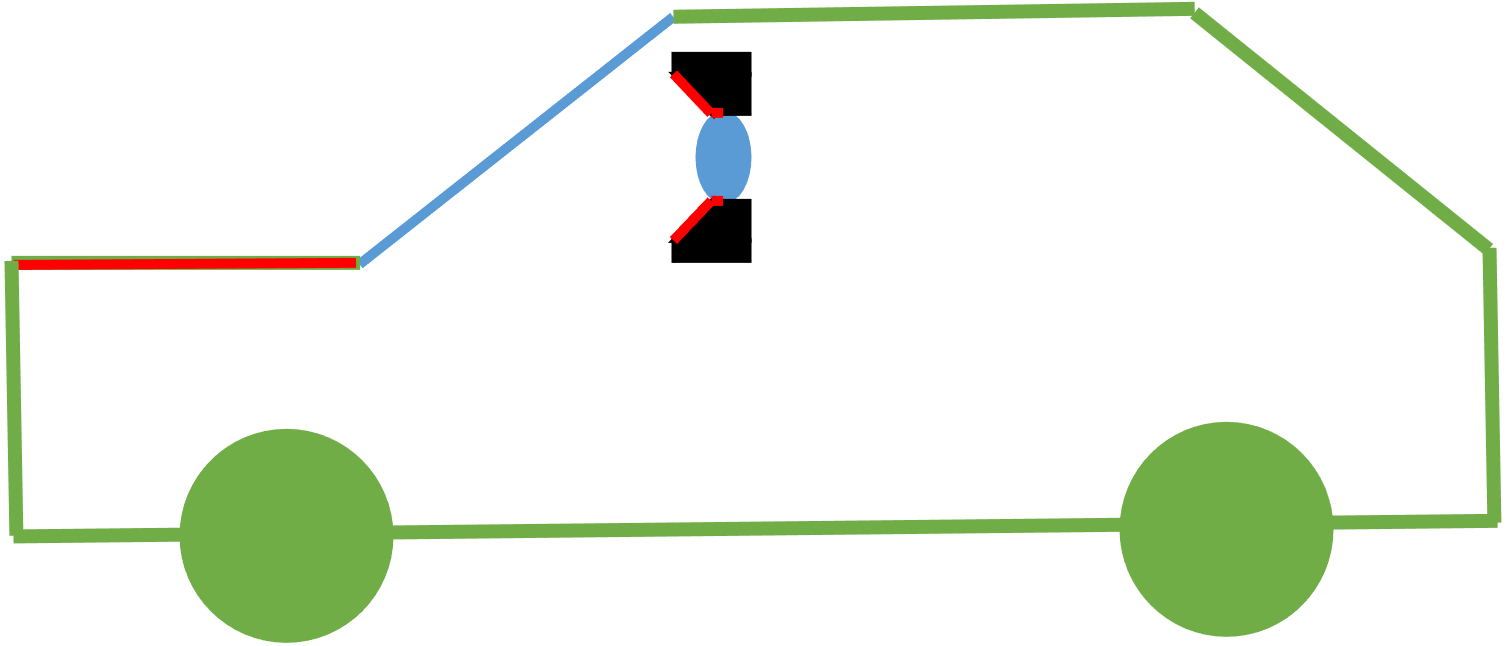
鍵面の例を以下に示します(非光学式鍵面は赤色で示されています)。
 |
 |
|
| 主要な表面としては、前面光学素子とバッフル板が挙げられる。 | 主要な表面としては、前面の光学素子と、それを所定の位置に保持するために使用される機械部品が挙げられる。 | 主要な表面としては、前面光学素子とレンズフードが挙げられる。 |
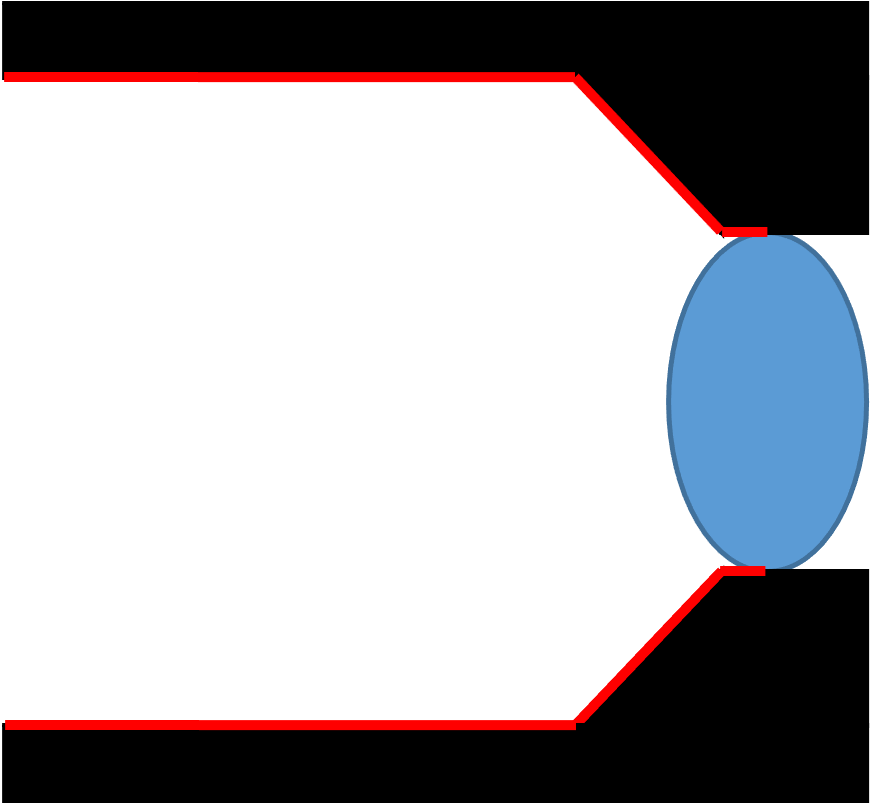
注:光源の範囲がキーサーフェスよりもはるかに大きい場合、ビームからの「余分な」光がカメラ、サポート機器、および/または部屋で反射して「シーン」に戻り、カメラが取得すべきよりも悪い迷光測定値を生成する可能性があるため、テスト衛生上の問題が発生する可能性があります。
注:迷光試験の過程では、すべての主要表面を(あらゆる角度から)照射する必要があります。これは、単一のビームを使用するか、より小さなビームを主要表面に沿って移動させることによって行うことができます。
注:システムレベルのテストを行う場合、カメラの外側の表面(例えば、車のボンネットやフロントガラスはシステムレベルで重要な表面です)も重要な表面として考慮する必要があります。
回転
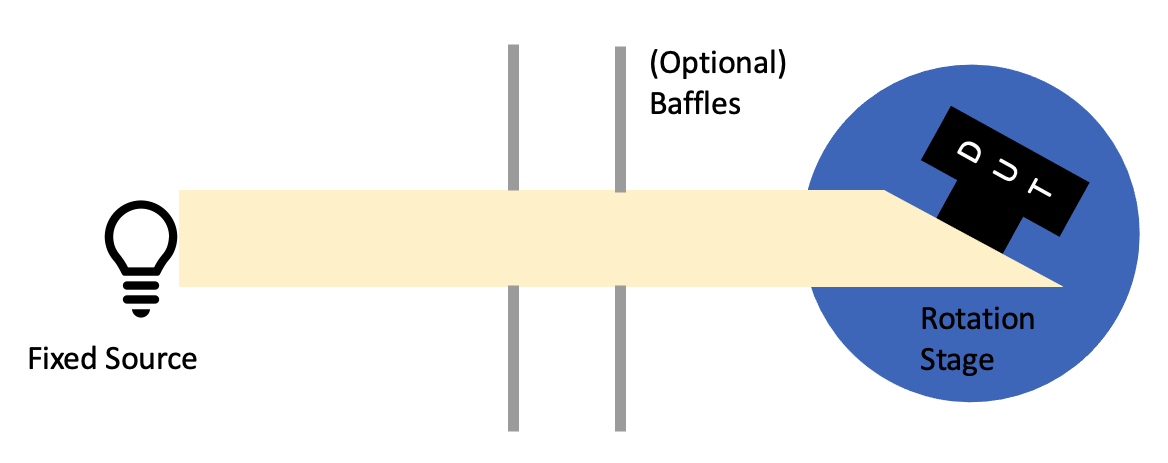
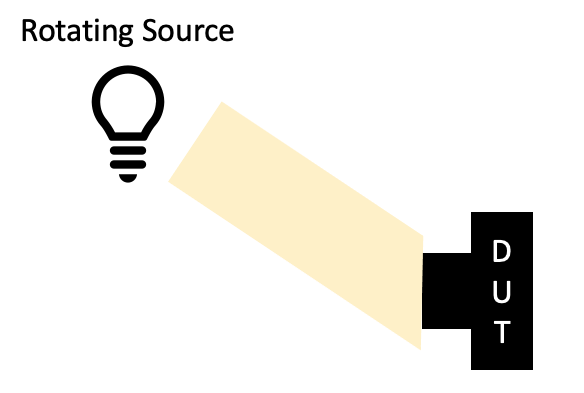
回転カメラ vs 回転光源
第一近似としては、カメラの回転と光源の回転は機能的に同等である。しかし、以下に列挙するように、それぞれに利点と欠点がある。
| 回転カメラ | 回転光源 | |
|---|---|---|
| 利点 |
|
|
| デメリット |
|
|
回転点は、たとえ回転対象がソースであっても、通常は被回転対象(DUT)を基準として定義されることに注意してください。
回転点
光源が平行光であり、十分な大きさで、空間的に均一であり、周囲が無限に黒いという仮定の下では、回転点は重要ではありません。回転点とは、カメラ(または光源)が回転するカメラ上の点のことです。
その理由は以下のとおりです。
- 完全に平行光であるビームは、距離に関係なく一定の放射照度を持ちます。つまり、異なる試験距離において光レベルに変化がないということです。
- 完全に平行光化されたビームは、すべての光線が同じ方向を向いています。つまり、どのような移動を行っても、被測定物体とビームの交差角は常に同じになります。
- 空間的に均一なビームは、ビーム全体にわたって同じ放射照度を持ちます。つまり、偏心(ビームの伝搬方向に対して直交する方向への移動)があっても、光レベルは変化しません。
- 試験範囲を確保するには、十分な大きさのビームが必要です。大きなビームを使用することも可能ですが、その場合、試験装置内に余分な光が入り込むことになります。
- 周囲が無限に黒いことで、迷光を測定するための基準となる暗さのレベルが提供され、測定背景に光を加えるために厳密に必要とされる大きなビームを使用する影響が軽減されます。
実際には、これらの前提条件の多くは、実際のテスト環境では完全に満たすことが不可能であることに注意してください。
検討対象となる回転ポイントは以下のとおりです。
- 主要面の最小投影点(推奨)
- 前面レンズエレメントの中央
- 入学時の生徒の配置
- 出口の生徒位置
- 焦点面アレイ(検出器)の中央
- 任意の位置(視野角が非常に広い場合、固定具を邪魔にならないようにするのに役立つ場合があります)
コリメート光源の場合、回転点が重要でない場合は、最適な回転点を検討することができます。最適な回転点とは、光源のkベクトル(伝搬方向)に直交する平面への主要テスト面の累積投影(全体の測定角度)を最小にする回転点です。これは以下の動画で示されており、左上の回転点が最小の投影を生成します。累積投影は、回転のみのセットアップでDUTを空間的にカバーするために必要な最小光源サイズです。
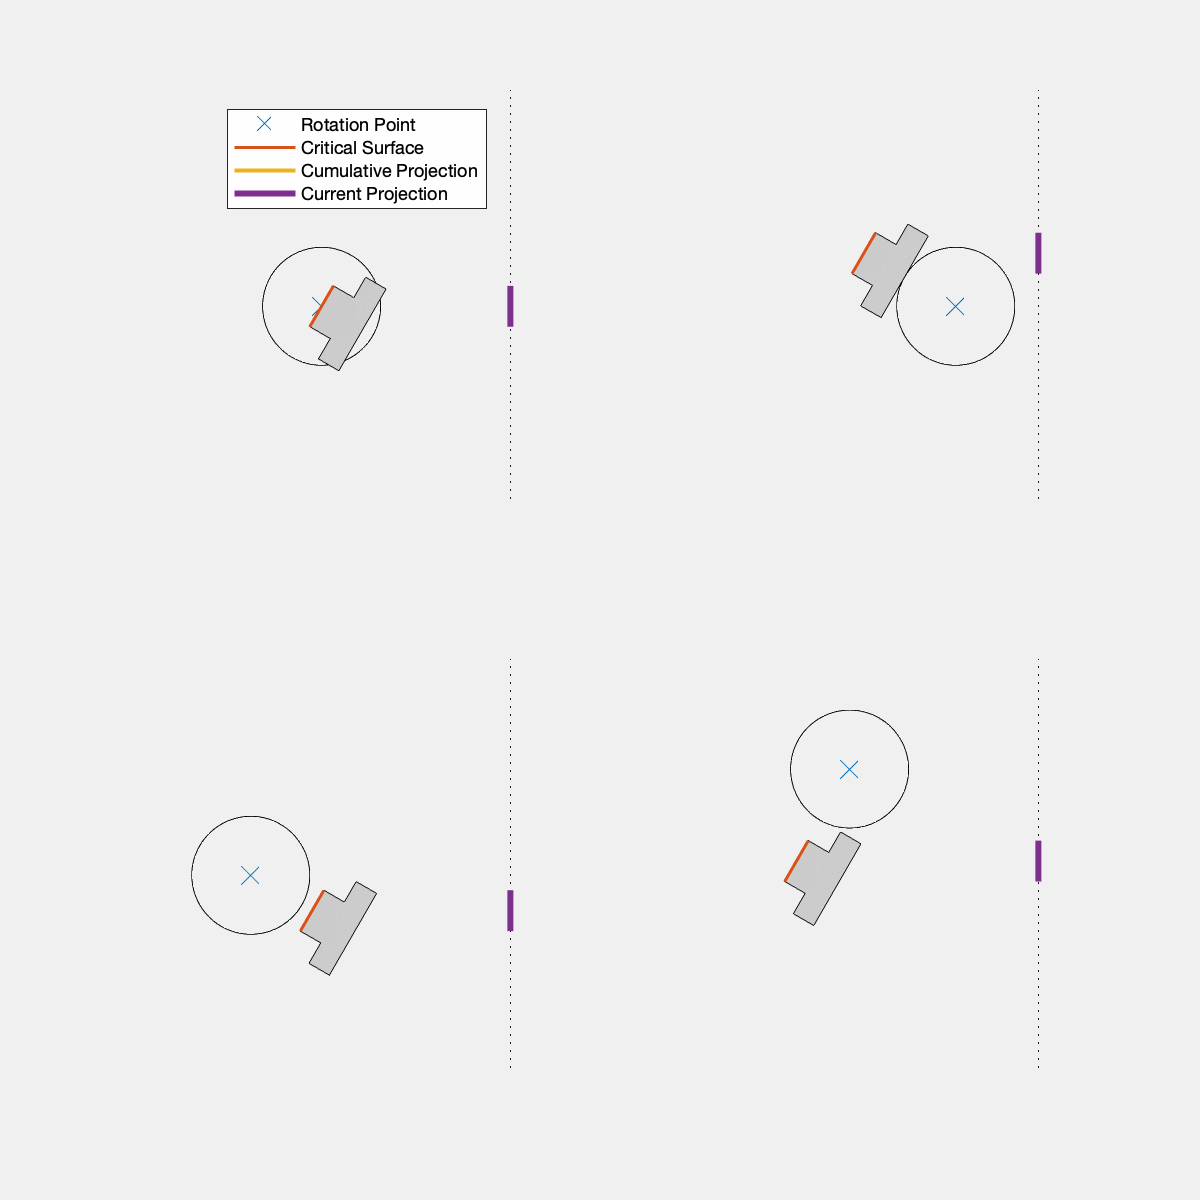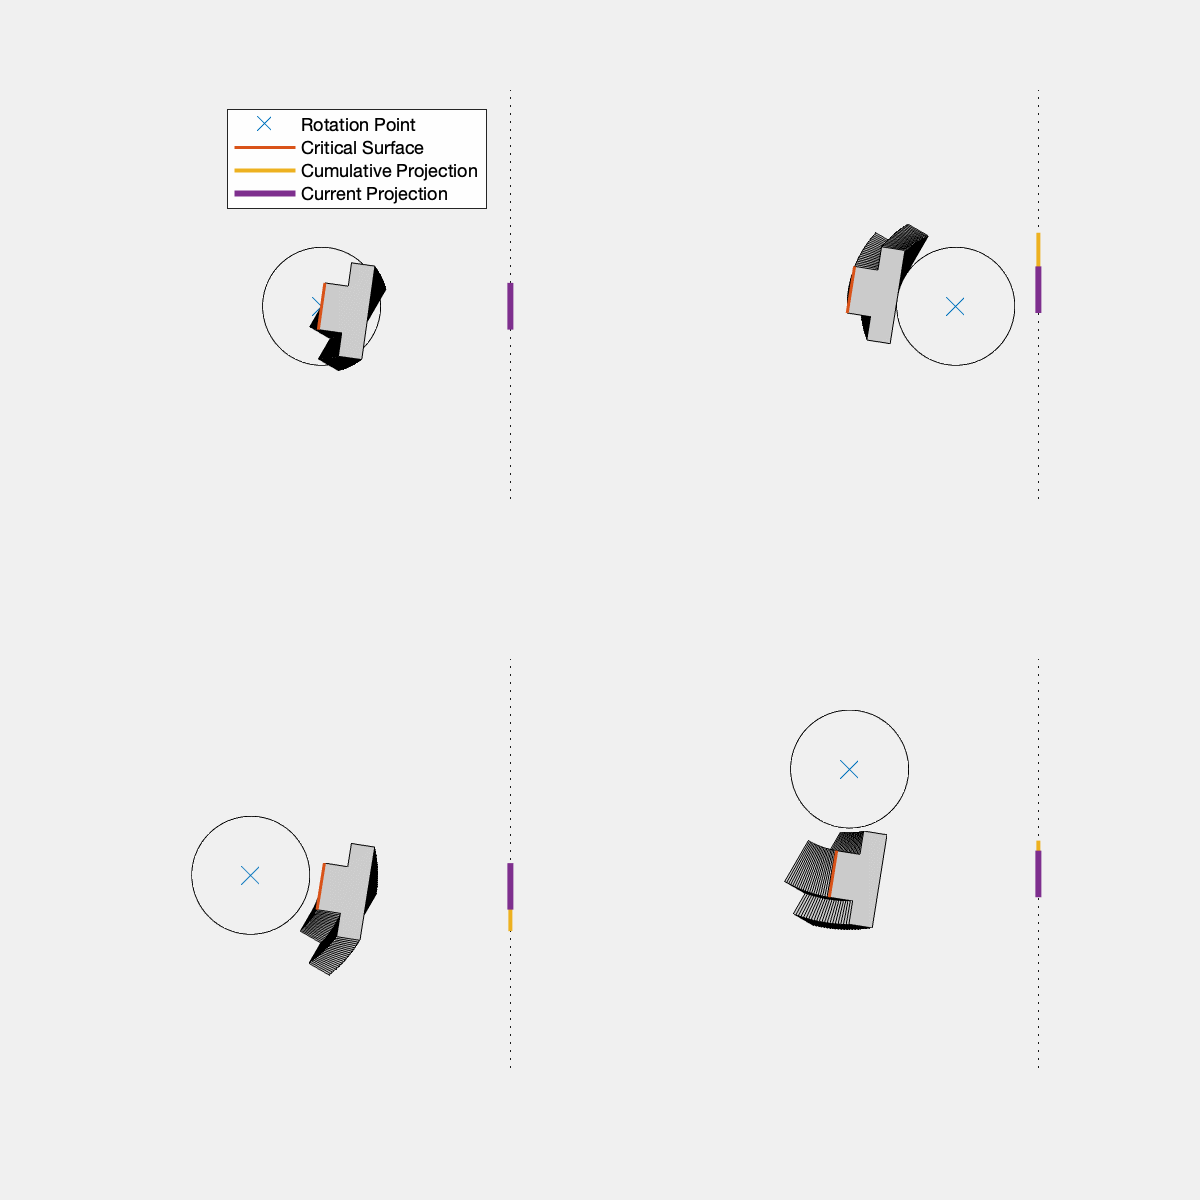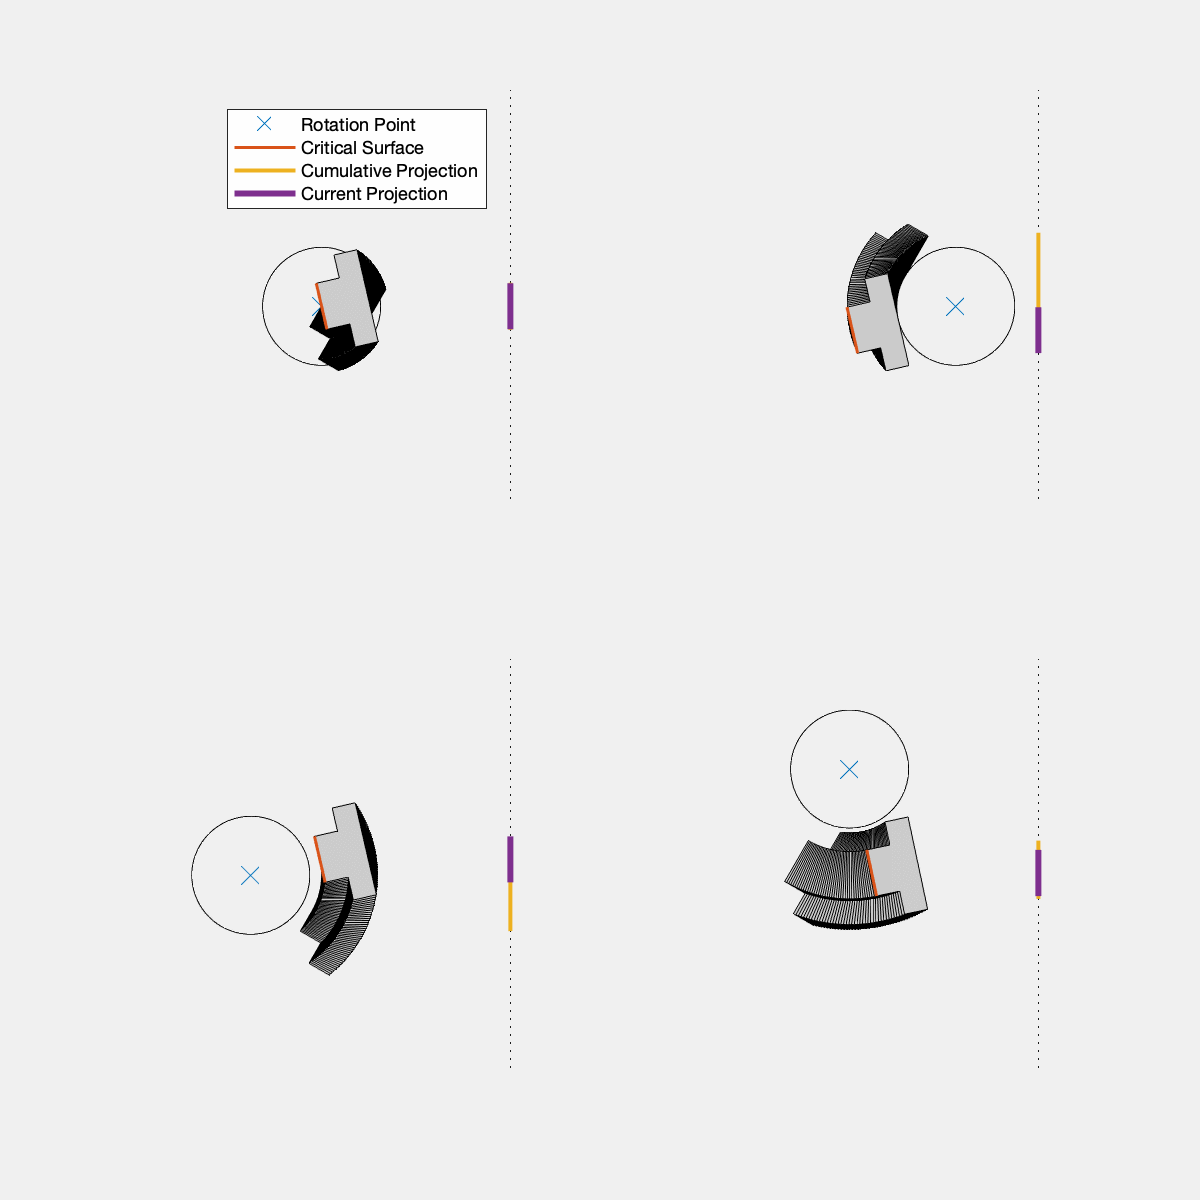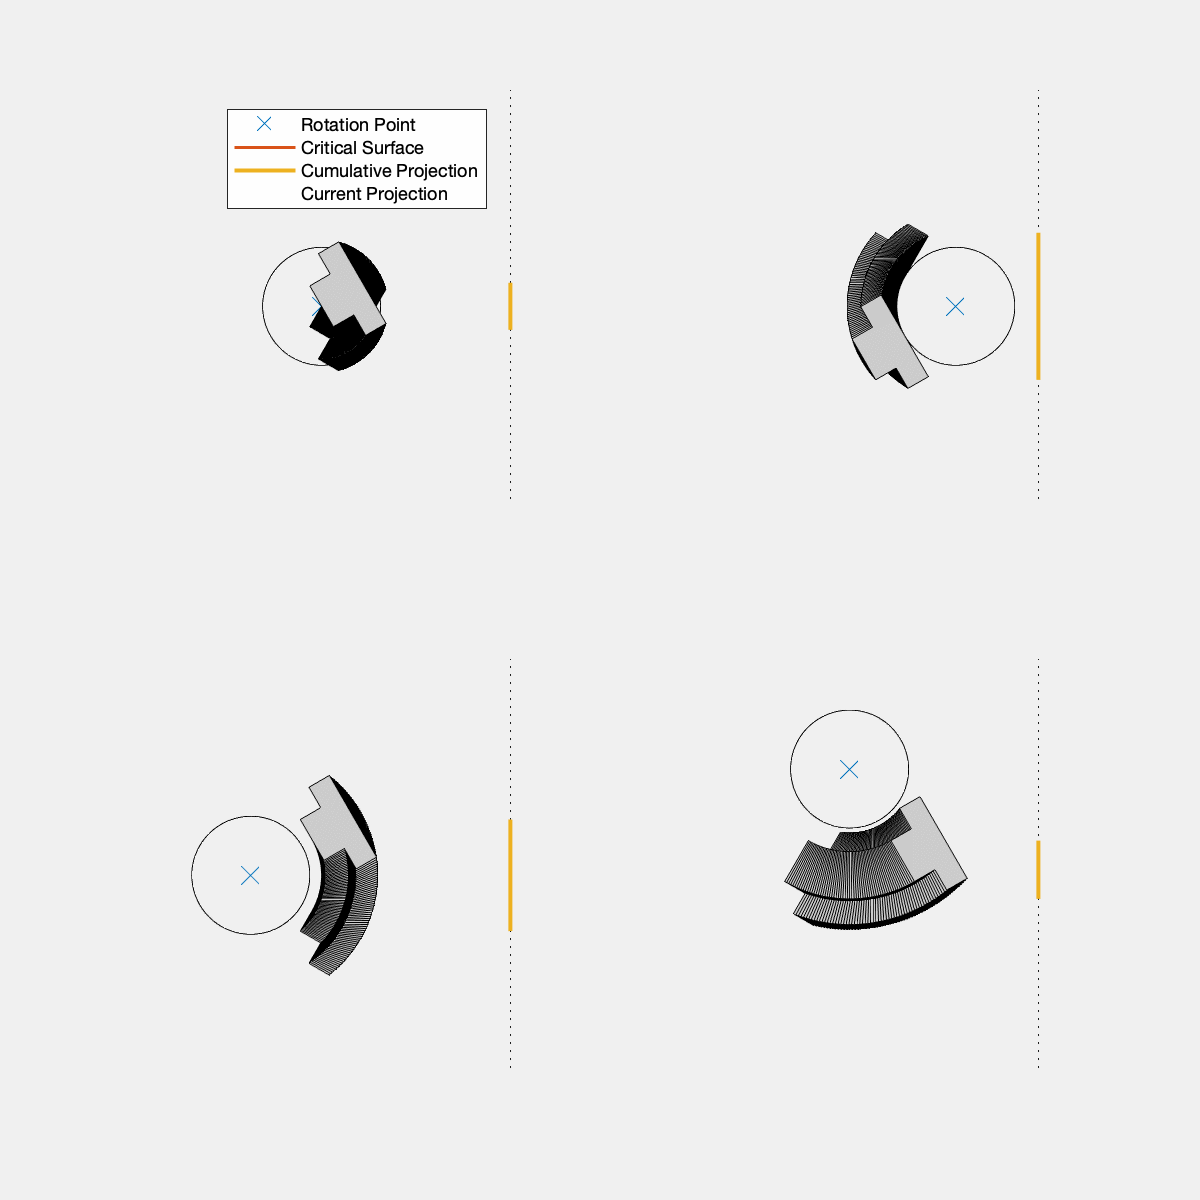
投影される光の累積サイズを最小限に抑えることで、より小さな平行光線を使用できるようになります。小さな平行光線光源は大きな光源よりも製造が容易であり、光源からの「余分な」光が少なくなるため、測定に悪影響を与えることがなくなり、検査の安全性が向上します。
その他
他のIQFとの関係
ダイナミックレンジ
ダイナミックレンジの広いカメラは、入力光レベルの範囲が広いため、迷光の影響を受けやすくなります。また、ダイナミックレンジの広いカメラは、強い迷光(通常はデジタル値で光源に近い)と弱い迷光(光源のデジタル値応答から遠い)の両方の迷光アーティファクトに感度を持つため、迷光を測定する能力にも優れています。
(暗い)ノイズ
現在のテストでは、あらゆる「信号」は迷光であると仮定しています。しかし、ダークノイズは厳密には迷光ではありません。Imatestの将来のバージョンでは、ダークフレームを差し引くことで、ダークノイズと迷光を分離できるようになります。
歪み
歪みによって光源の画像が歪む可能性があります。そのため、光源の画像を適切にマスキングするには、より複雑な光源マスキング方法が必要になる場合があります。
レンズの周辺光量落ち
レンズの周辺光量落ちが、測定される迷光値に影響を与える可能性があります。Imatestの迷光解析では、レンズの周辺光量落ちは考慮されていません。
SFR/MTF
迷光テストでは、ぼけと迷光を区別することはできません(つまり、テストでは迷光とぼやけた光源の画像は同じように見えます)。直交するテスト指標を取得することを目的とする場合は、迷光テスト時に光源の画像に焦点を合わせることで、迷光とSFRをより明確に区別できるようになります。
非対称な点像分布関数(PSF)を持つ光学収差(コマ収差や非点収差など)は、光源像の引き伸ばしを引き起こす可能性があります。これは、光源像をマスク処理する際に問題となる場合があります。
報告に関する推奨事項
計算に必要な要素に加えて、Imatestは以下の試験条件を記録し、報告することを推奨します。
光源
- レベル(例:被試験デバイスにおける照射強度)
- 角度直径(光源の直接像の角度サイズと被測定デバイスの視野(FOV)との比)
- 開口径(最小ビーム径)
- 発散角
- ソーススペクトル
- 時間的安定性の測定
- ソースがどの構成であっても
試験対象機器
- シリアルナンバー
- 統合時間
- モード(例:線形)
- 状態を獲得する
- ダークノイズ
試験条件
- 光源-カメラ間距離
- 位置合わせ情報(例:被測定デバイス上の基準点に対する回転点の位置)
- 周囲(室温)
- テストセットアップの写真