杂散光(光晕)文档页面
介绍: 杂散光测试和归一化杂散光简介|Imatest 杂散光分析输出|历史记录
背景: 杂散光示例|根本原因|测试概述|测试因素|测试注意事项|术语表
计算: 度量图像|归一化方法|光源掩膜方法|汇总指标|分析通道|饱和度
说明: Imatest 高级分析说明(主控和 IT) |使用 Imatest 计算归一化杂散光|电动云台说明
设置: 设置列表和 INI 键/值|标准和建议|配置文件输入
本页介绍了杂散光测试的技术注意事项。
测试假设
下表描述了在杂散光测试中可能做出的假设,以及相关的后果(如果假设不完全正确)和解决这些后果的可能改进措施。
| 假设 | 结果 | 可能的改进 |
|---|---|---|
| 房间是黑色的(反射率为0%,没有其他光源)。 |
|
|
| 光源亮度合适。 |
|
|
| 光的辐射亮度在空间上是恒定的。 |
|
|
| 光源通过一次反射照射到前镜片以及“看到”前镜片的机械表面。 |
|
|
| 光源没有杂散光。 |
|
|
| 源图像很小 |
|
|
| 数据呈线性关系 |
|
|
| 所有自动算法均已关闭 |
|
|
| 数据呈单调性。 |
|
|
| 当位于视场范围内时,光源会被遮蔽。 |
|
|
| 杂散光呈径向对称(单个方位角足以进行测试) |
|
|
| 测试设备不在被测设备(DUT)的视场(FOV)内。 |
|
|
| 已知光源相对于被测器件的角度 |
|
|
| 参考图像补偿可以表示为一个乘法因子。 |
|
|
| 所有信号(设计路径之外的)均来自杂散光 |
|
|
| 光源是准直的。 |
|
|
光源
准直源与发散源
从计算角度来看,杂散光可以用发散光源或准直光源测量。但是,为了保证测试装置之间的可重复性,建议使用准直光源。
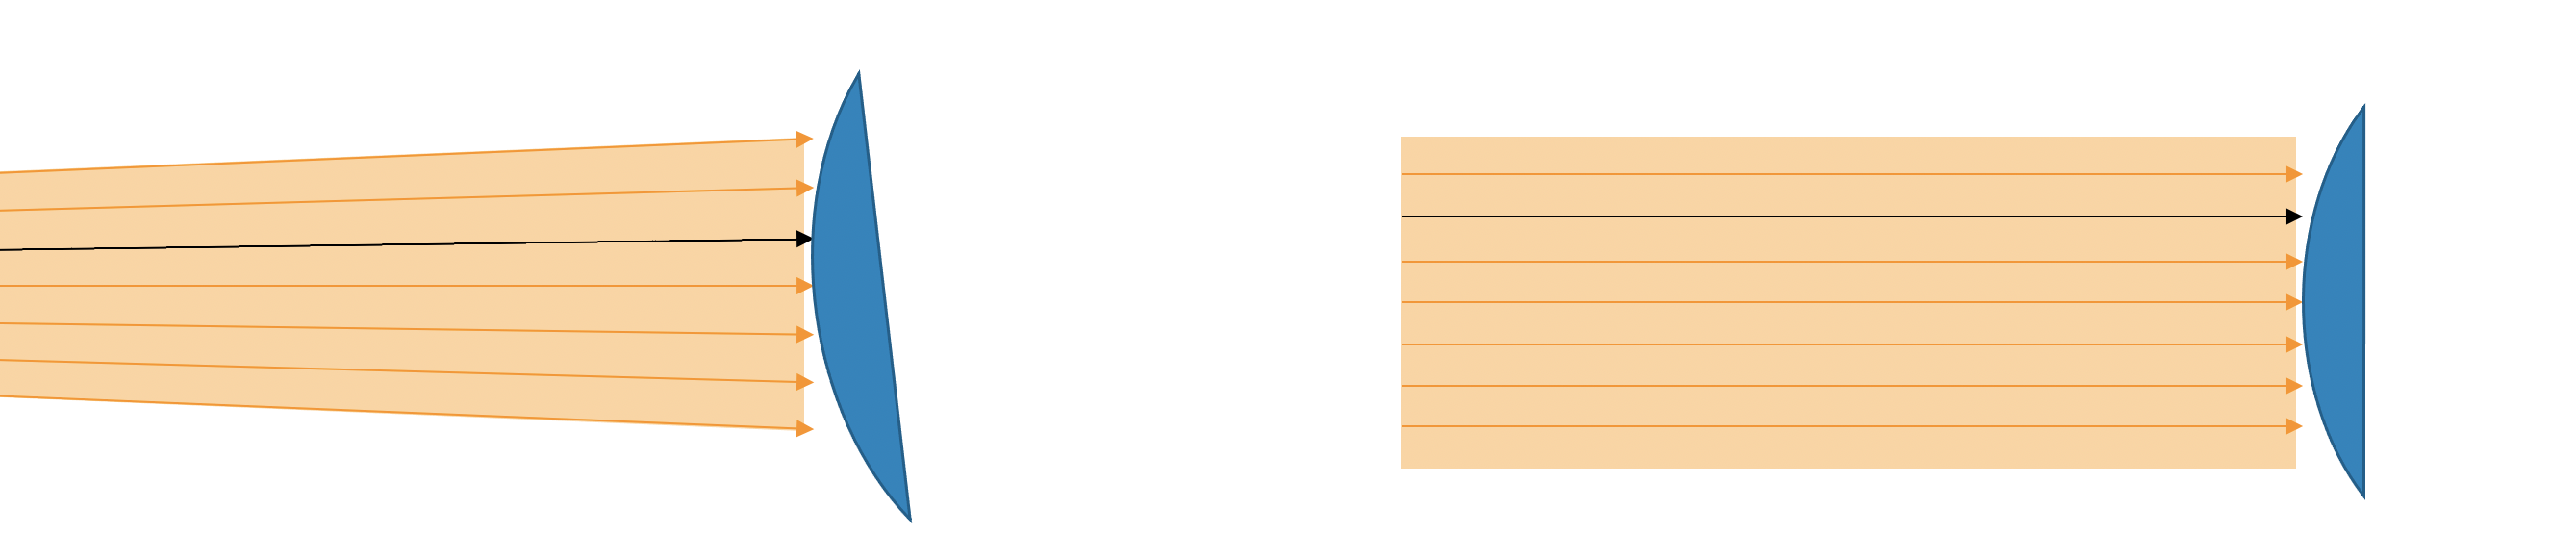
测量杂散光的两个方面是光线的角度及其相对于相机的交点(平移)。发散光源和准直光源分别照射该空间中的每个样本(旋转相机/光源可以扩大覆盖范围)。
猜想:对于一个设置中的一小束光线,在另一个设置中存在等效的光线束。在足够(未定义)的采样下,一个设置中的所有光线束都会被另一个设置中的一个或多个捕获图像覆盖。然而,该捕获图像中的其他光线束可能并非同一束光线。这导致在一个设置中出现的所有杂散光特征都会出现在另一个设置中,但其强度和位置(角度)可能不同。
准直光源并非适用于所有情况(例如,通过汽车挡风玻璃进行测试需要哈勃太空望远镜大小的光学系统),因此在某些情况下,建议使用发散光进行测试(但会降低测量的重复性)。
| 准直 | 分歧 | |
|---|---|---|
| 优势 |
|
|
| 缺点 |
|
|
光源亮度(亮度)
从初步来看,杂散光测试与测试所用的光照强度无关(这是由于进行了归一化处理)。然而,在实际应用中,由于相机动态范围有限,当杂散光饱和或低于噪声基底时,光照强度就会产生影响。
| 积分时间 | 示例图像 | 笔记 |
|---|---|---|
| 800 [毫秒] | 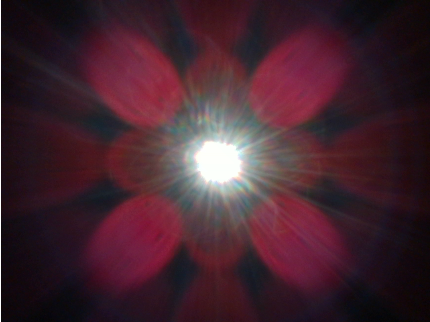 |
|
| 200 [毫秒] | 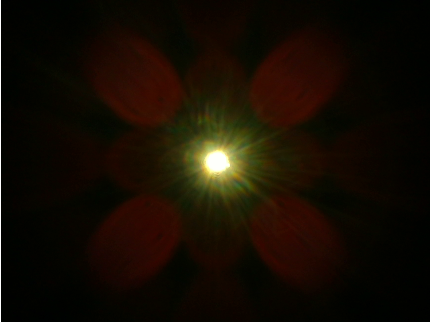 |
|
| 25 [毫秒] | 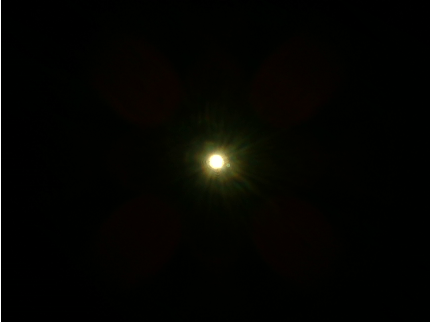 |
|
| 1 [毫秒] |  |
|
上表展示了如何在不同光照强度下测量杂散光特征。注意:可能需要多种曝光强度才能涵盖较大的杂散光响应范围。
源范围
光源范围是指光束在相机位置处的尺寸。理想的光源范围略大于相机的关键表面。注意:对于每台测试的相机,该范围都会有所不同。
关键表面是指满足以下条件的任何表面:
- 前光学元件(例如,透镜或盖玻片)
- 相机上任何“直接看到”前置光学元件的表面
关键表面示例包括:
- 前镜头
- ND/UV滤镜
- 莫名其妙
- 用于固定镜头的机械表面
- 手机壳
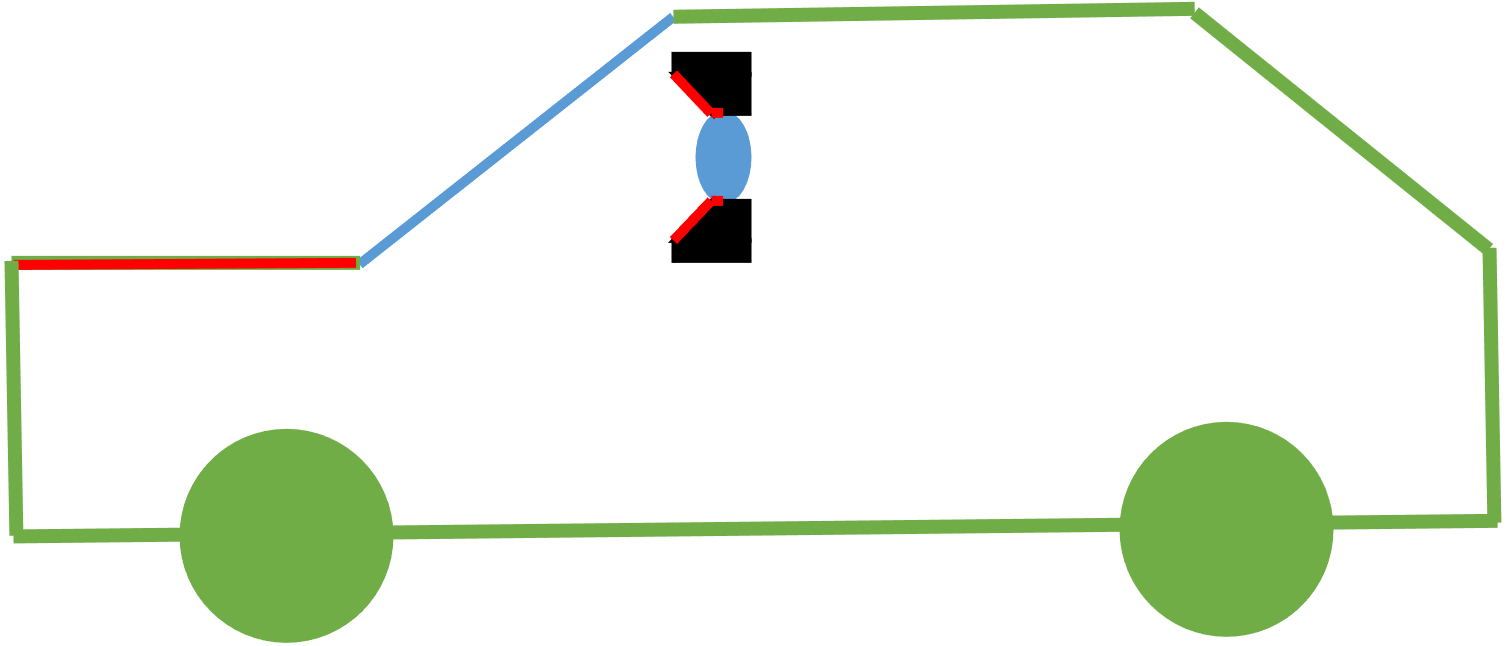
下面显示了键面的示例(非光学键面以红色显示)。
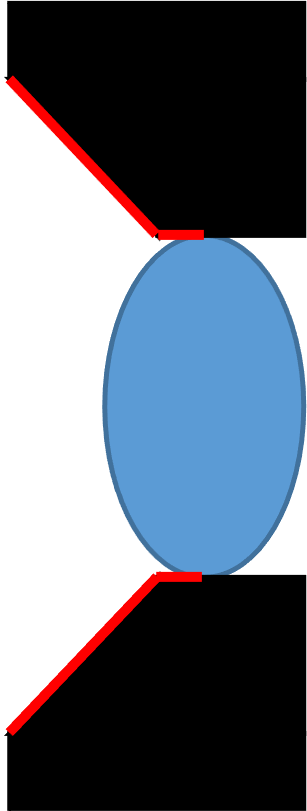 |  | |
| 关键表面包括前光学元件和挡板。 | 关键表面包括前光学元件和用于将其固定到位的机械部件。 | 主要表面包括前光学元件和遮光罩。 |
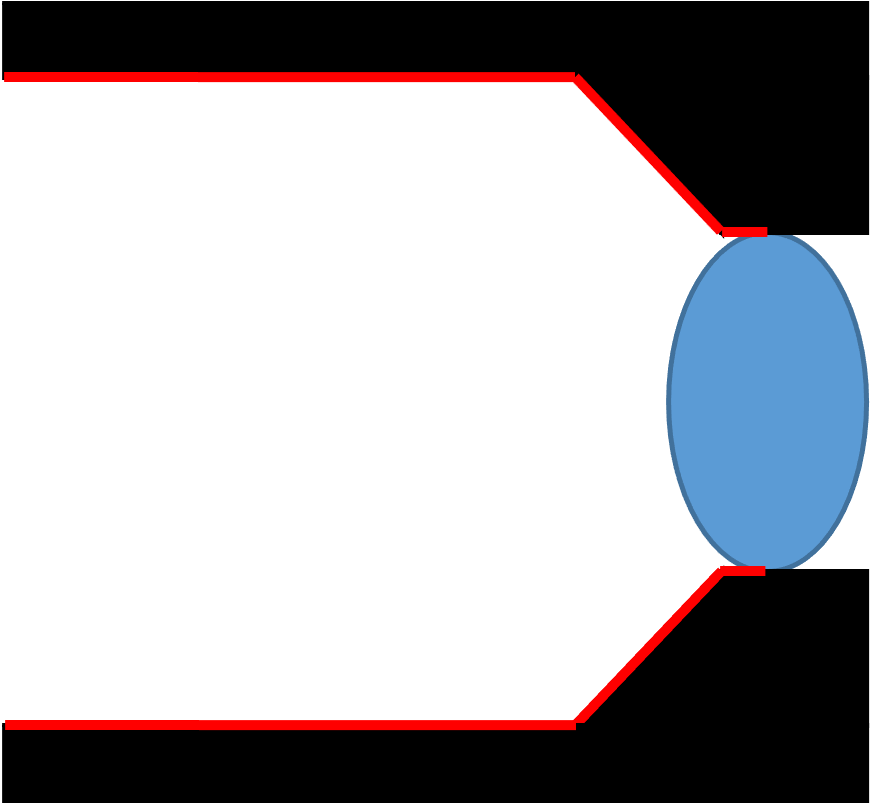
注意:如果光源范围远大于关键表面,则可能会出现测试卫生问题,因为光束中的“额外”光线可能会从摄像机、辅助设备和/或房间反射回来,进入“场景”,从而产生比摄像机应该获得的更差的杂散光测量结果。
注意:在进行杂散光测试时,所有关键表面都应被覆盖(各个角度)。这可以通过单束光或将较小的光束移动到各个关键表面来实现。
注意:如果进行“系统级”测试,则应将相机外部的表面(例如,汽车引擎盖和挡风玻璃是系统级的关键表面)视为关键表面。
旋转
旋转相机与旋转光源
从表面上看,旋转相机和旋转光源在功能上是等效的。然而,如下所述,两者各有优缺点。
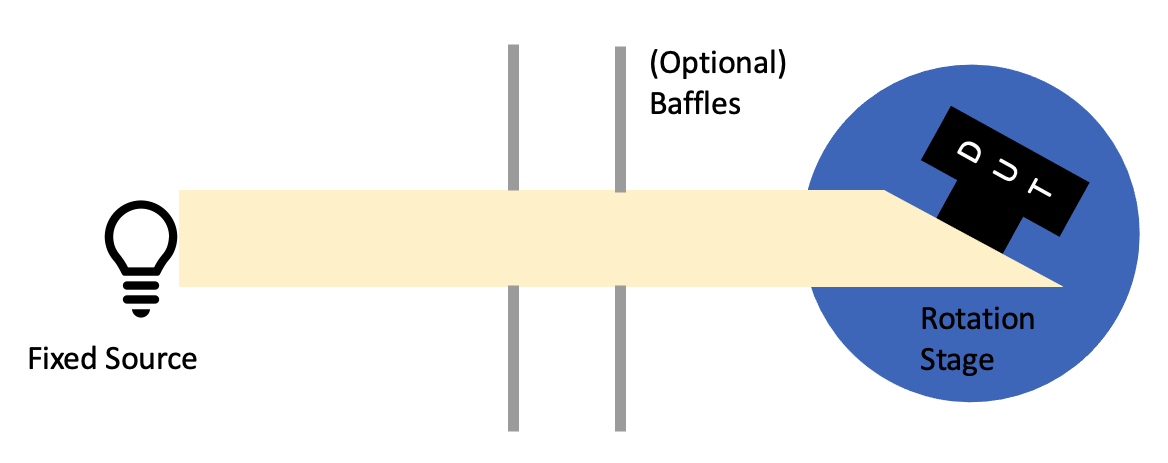
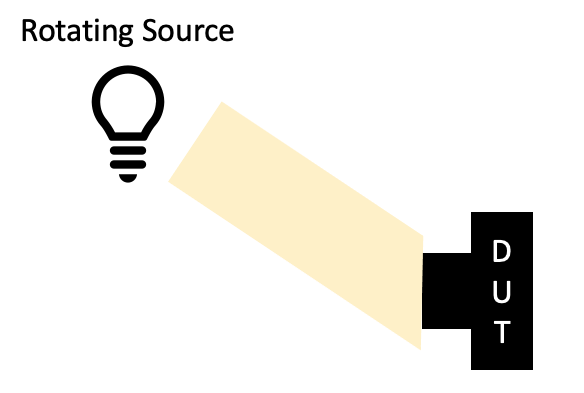
| 旋转摄像头 | 旋转源 | |
|---|---|---|
| 优势 |
|
|
| 缺点 |
|
|
注意,旋转点通常是相对于被测设备 (DUT) 定义的,即使旋转的是信号源。
旋转点
假设光源是准直的、足够大的、空间均匀的,并且周围环境无限黑暗,那么旋转点就无关紧要了。旋转点是指摄像机(或光源)绕其旋转的点。
原因如下:
- 完全准直的光束在不同距离下具有恒定的辐照度。这意味着在不同的测试距离下,光照强度不会发生变化。
- 完全准直的光束中所有光线都指向同一方向。这意味着任何平移都会使被测器件 (DUT) 与光束之间的夹角保持不变。
- 空间均匀光束在整个光束中具有相同的辐照度。这意味着任何偏心(垂直于光束传播方向的平移)都不会引起光照强度的变化。
- 为了获得足够的测试覆盖率,需要足够大的光束。虽然可以使用大光束,但这会将额外的光引入测试装置中。
- 周围环境无限漆黑,提供了一个测量杂散光的基准黑暗水平,从而减少了使用大光束的影响,因此对于在测量背景上添加光线是绝对必要的。
请注意,在实际操作中,许多假设在真正的测试环境中是无法完美实现的。
以下是一些可以考虑的旋转点:
- 关键曲面投影最小点(推荐)
- 前透镜元件的中间部分
- 入学学生位置
- 出瞳位置
- 焦平面阵列(探测器)的中心
- 任意点(对于非常宽的视场角,可能有助于将夹具移开)
如果旋转点(对于准直光源)无关紧要,则可以考虑最优旋转点。最优旋转点是指使关键测试表面在垂直于光源k矢量(传播方向)的平面上的累积投影(所有测量角度的总投影)最小的旋转点。如下方动画所示,左上角的旋转点产生的投影最小。累积投影是指在仅旋转设置下,获得对被测设备(DUT)的空间覆盖所需的最小光源尺寸。
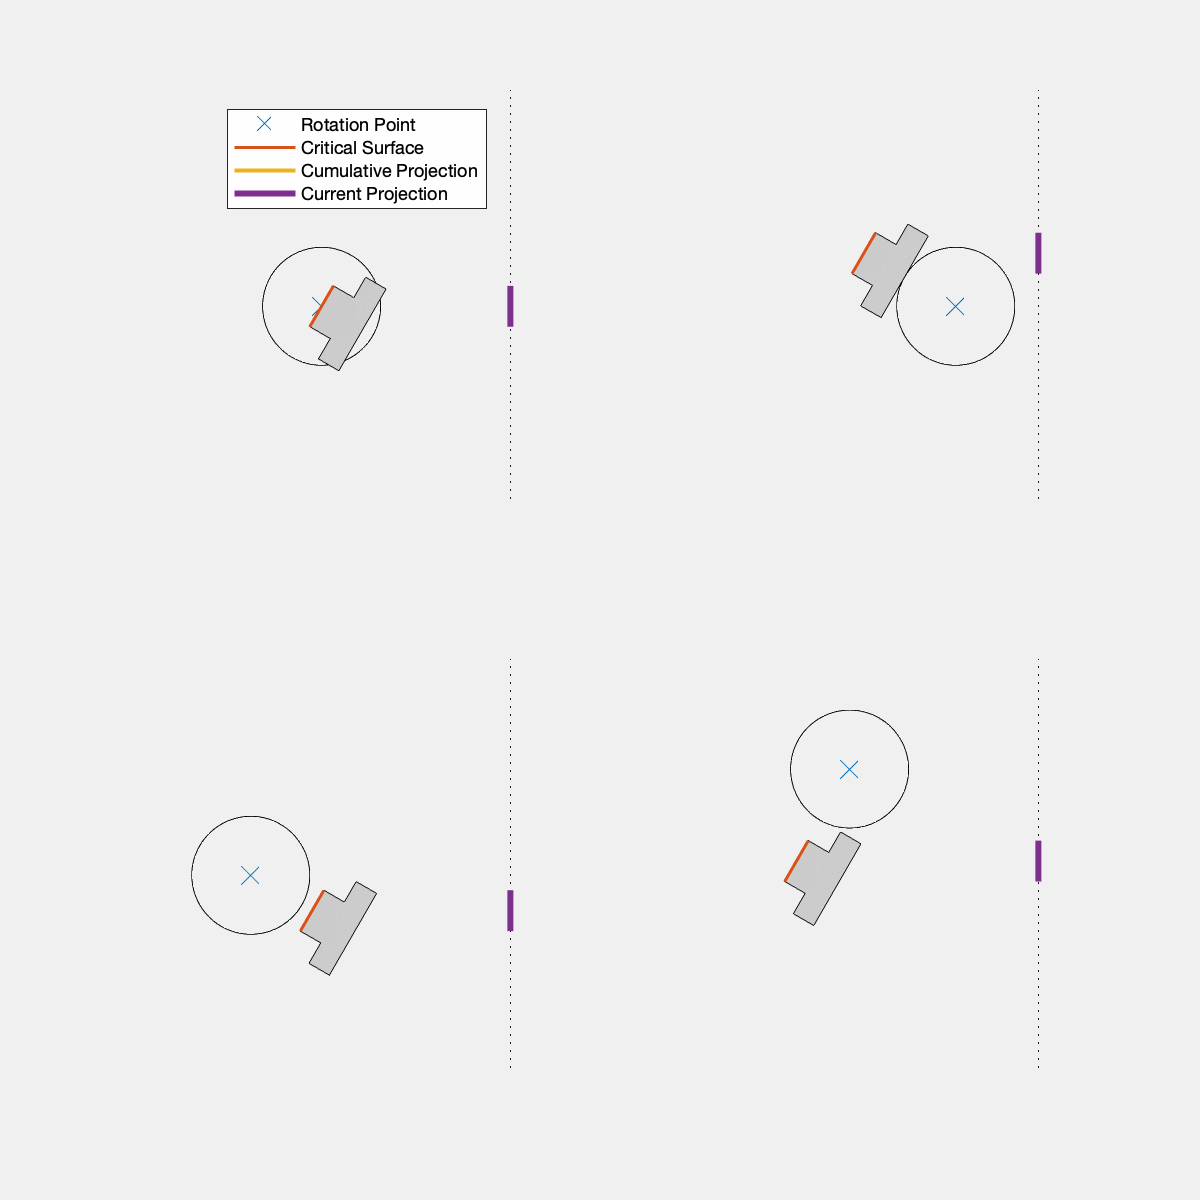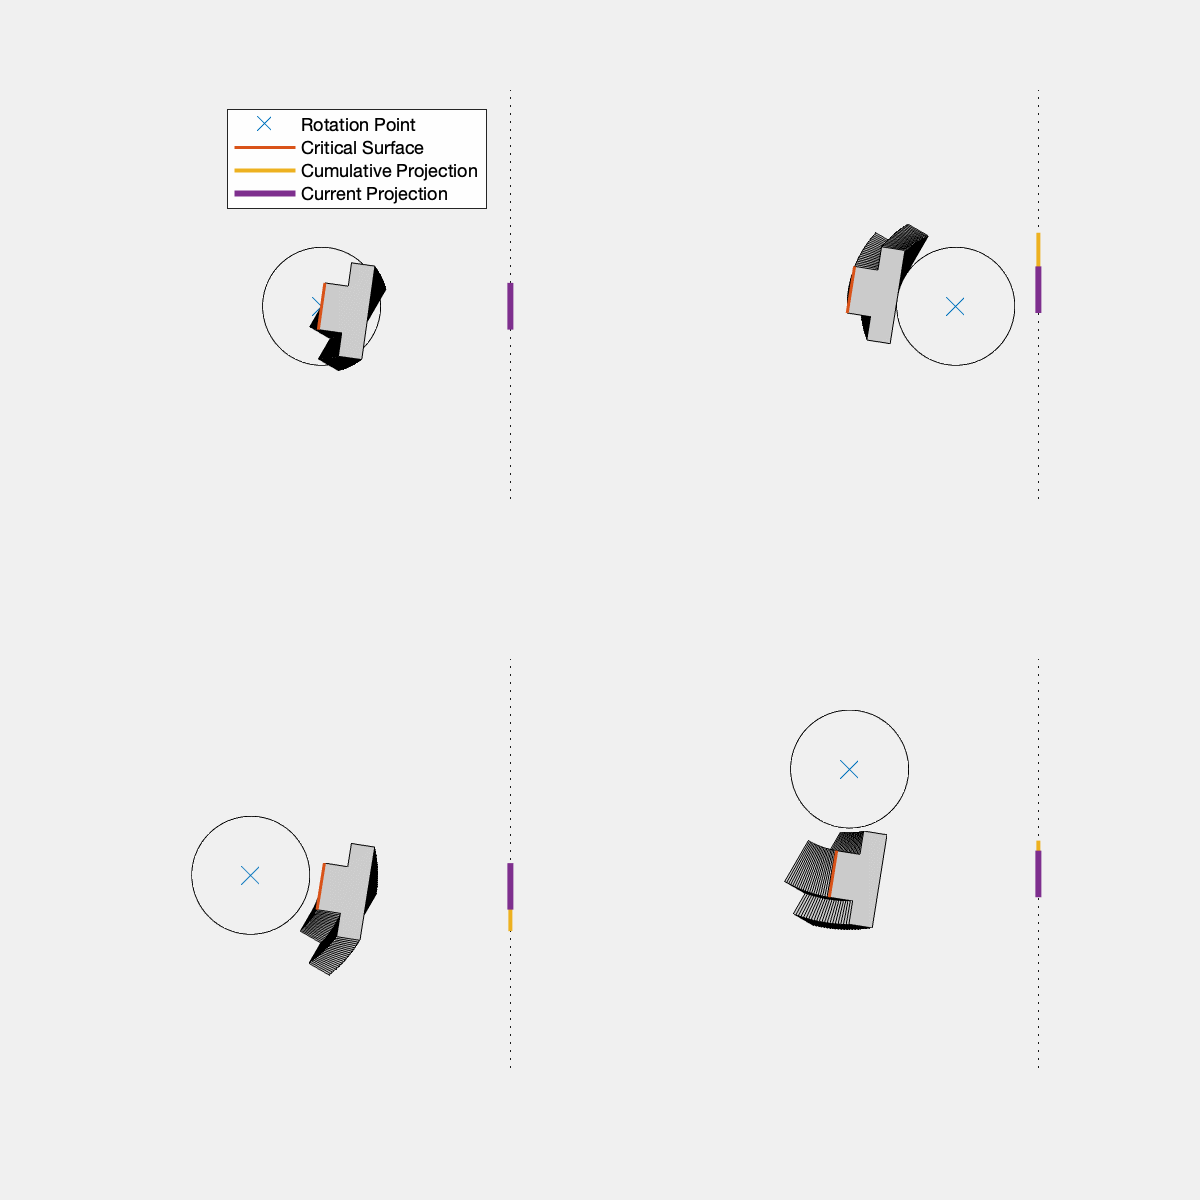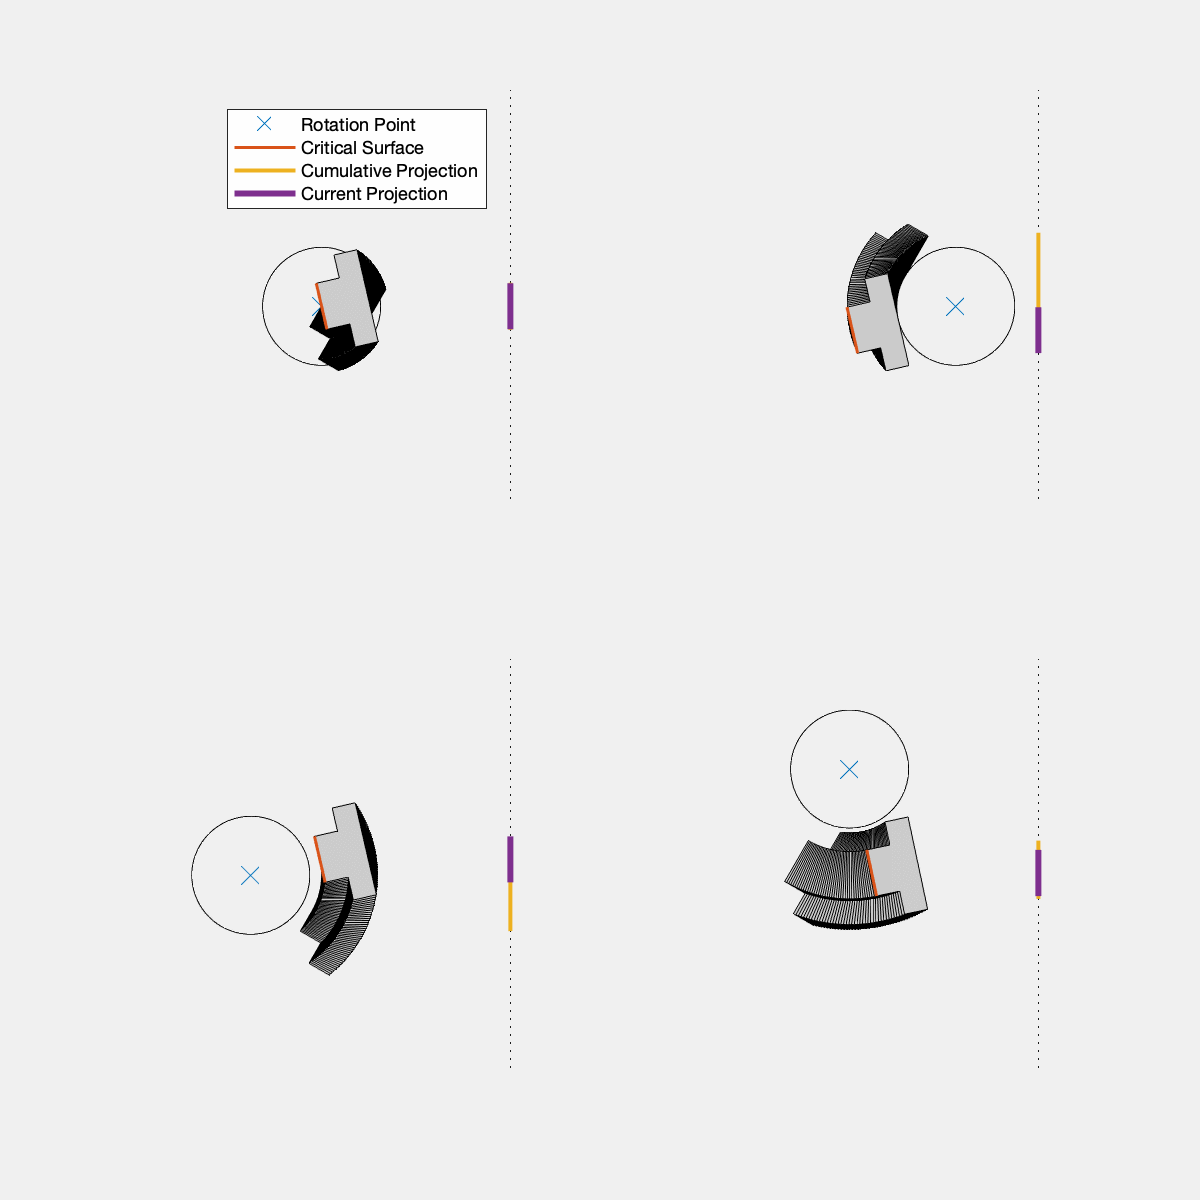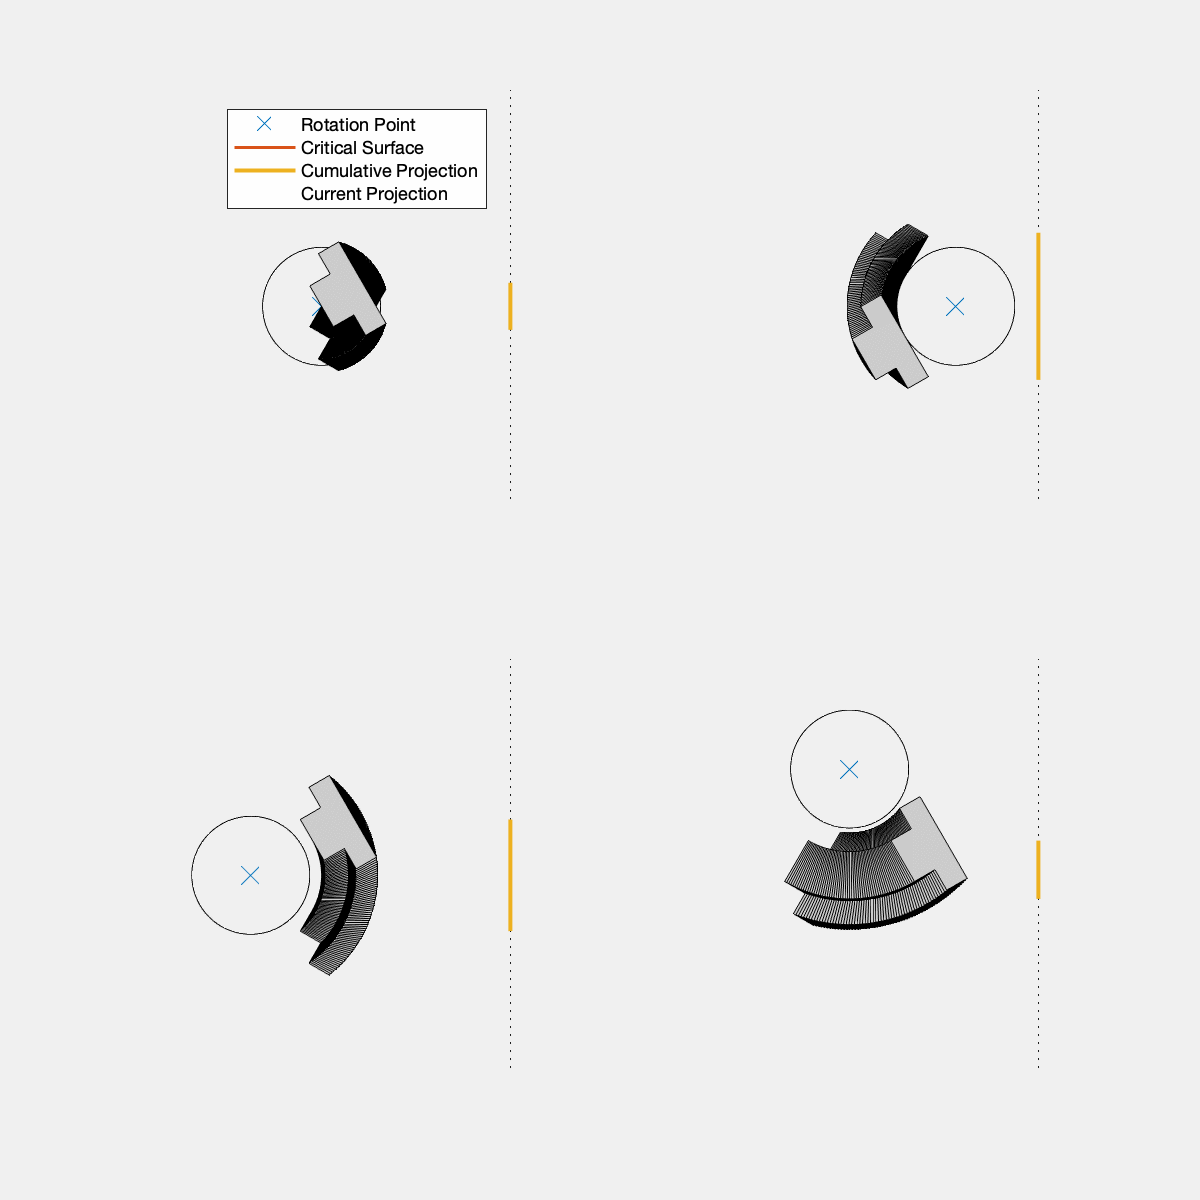
减小累积投影尺寸可以实现使用更小的准直光束。与大型准直光源相比,小型准直光源更容易制造,并且由于光源产生的“额外”光线更少,从而减少了对测量结果的不利影响,因此能够提高测试的卫生性。
杂项
与其他IQF的关系
动态范围
动态范围更大的相机更容易受到杂散光的影响,因为它们需要对更广泛的输入光强范围保持敏感。同时,动态范围更大的相机也更能有效地测量杂散光,因为它们能够同时灵敏地检测到强(通常接近光源的数字响应)和弱(远离光源数字响应)的杂散光伪影。
(黑暗)噪音
目前的测试假设所有“信号”均为杂散光。然而,暗噪声严格来说并非杂散光。未来版本的 Imatest 将允许通过减去暗帧来区分暗噪声和杂散光。
畸变
失真可能会扭曲光源的图像。这可能需要更复杂的光源遮罩方法,才能恰当地遮罩掉光源的图像。
镜头衰减
镜头衰减可能会影响杂散光的测量值。Imatest 的杂散光分析并未考虑镜头衰减的影响。
SFR/MTF
对于杂散光测试,模糊和杂散光无法区分(即,对测试而言,杂散光和光源的模糊图像看起来是一样的)。如果目标是获得正交的测试指标,那么在测试杂散光时,光源的图像应该清晰对焦,以便更清晰地区分杂散光和散射荧光。
具有非对称点扩散函数(PSF)的光学像差(例如彗差和像散)可能导致光源图像拉长。这在遮蔽光源图像时可能会造成问题。
报告建议
除了计算所需的要素外,Imatest 还建议记录并报告以下测试条件
光源
- 水平(例如,被测设备处的辐照度)
- 角直径(光源直接像相对于被测器件视场的角尺寸)
- 孔径尺寸(最小光束尺寸)
- 发散角
- 源光谱
- 时间稳定性测量
- 源处于任何配置中
受测设备
- 序列号
- 积分时间
- 模式(例如,线性)
- 增益状态
- 暗噪声
测试条件
- 光源-相机距离
- 对准信息(例如,旋转点相对于被测器件上基准点的位置)
- 环境(室温)温度
- 测试装置图片