雜散光(光暈)文件頁面
介紹: 雜散光測試與歸一化雜散光簡介|Imatest 雜散光分析輸出|歷史記錄
背景: 雜散光範例|根本原因|測試概述|測試因素|測試注意事項|術語表
計算: 度量影像|歸一化方法|光源遮罩方法|總結指標|分析通道|飽和度
說明: Imatest 進階分析說明(主控和 IT) |使用 Imatest 計算歸一化雜散光|電動雲台說明
設定: 設定清單和 INI 鍵/值|標準和建議|設定檔輸入
本頁介紹了雜散光測試的技術注意事項。
測試假設
下表描述了在雜散光測試中可能做出的假設,以及相關的後果(如果假設不完全正確)和解決這些後果的可能改進措施。
| 假設 | 結果 | 可能的改進 |
|---|---|---|
| 房間是黑色的(反射率為0%,沒有其他光源)。 |
|
|
| 光源亮度合適。 |
|
|
| 光的輻射亮度在空間上是恆定的。 |
|
|
| 光源透過一次反射照射到前鏡片以及「看到」前鏡片的機械表面。 |
|
|
| 光源沒有雜散光。 |
|
|
| 來源影像很小 |
|
|
| 數據呈線性關係 |
|
|
| 所有自動演算法均已關閉 |
|
|
| 數據呈單調性。 |
|
|
| 當位於視場範圍內時,光源會被遮蔽。 |
|
|
| 雜散光呈徑向對稱(單一方位角足以進行測試) |
|
|
| 測試設備不在被測設備(DUT)的視野(FOV)內。 |
|
|
| 已知光源相對於被測器件的角度 |
|
|
| 參考影像補償可以表示為一個乘法因子。 |
|
|
| 所有訊號(設計路徑之外的)均來自雜散光 |
|
|
| 光源是準直的。 |
|
|
光源
準直源與發散源
從計算角度來看,雜散光可以用發散光源或準直光源測量。但是,為了確保測試裝置之間的可重複性,建議使用準直光源。
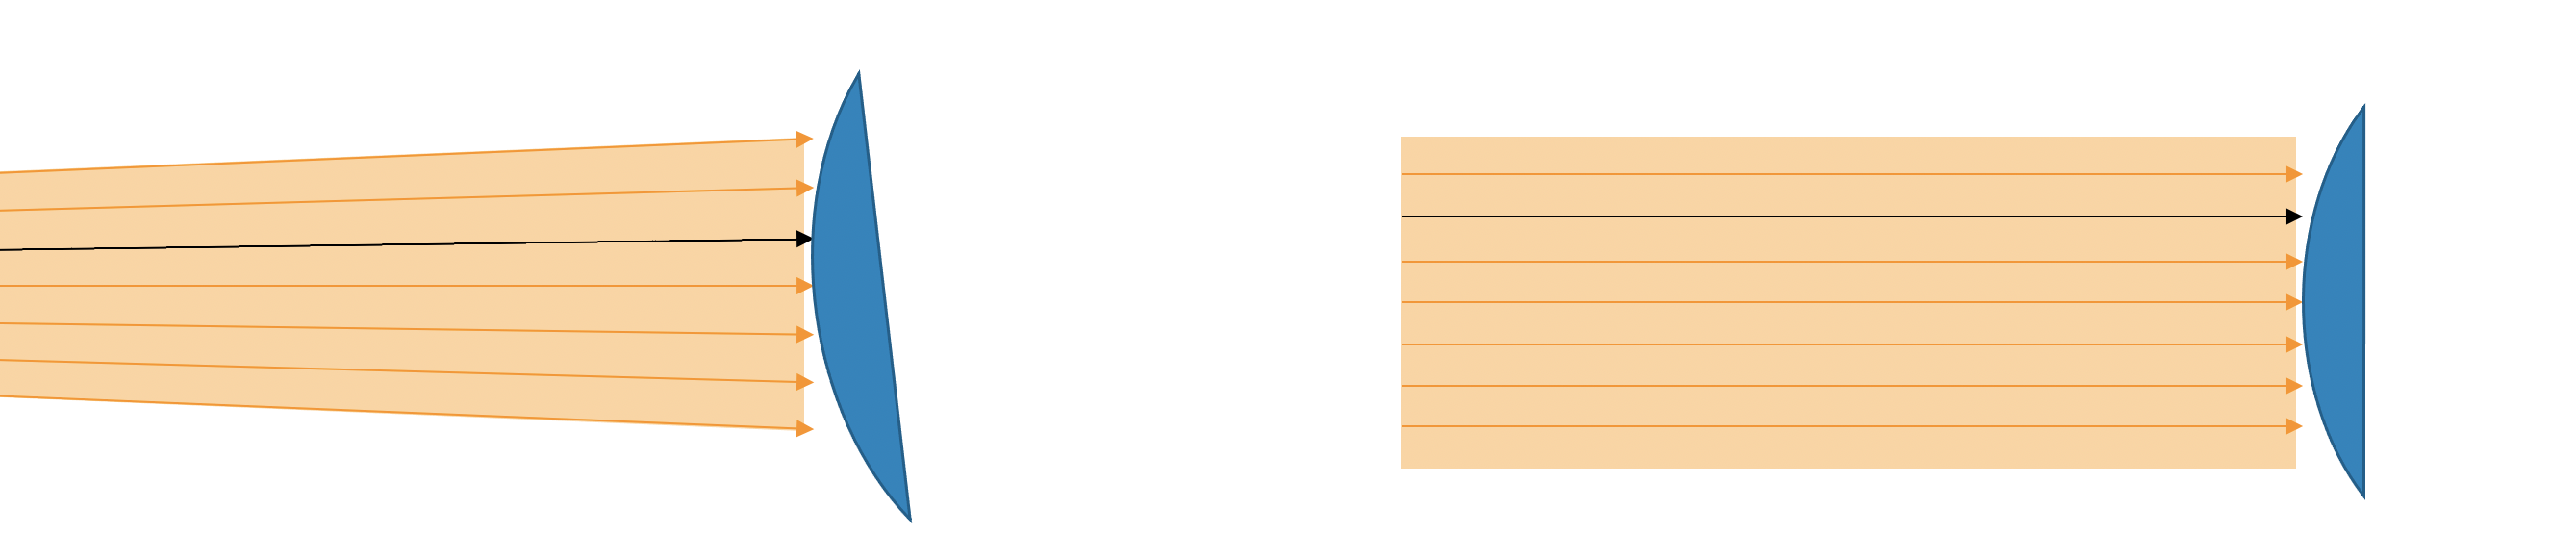
測量雜散光的兩個方面是光線的角度及其相對於相機的交點(平移)。發散光源和準直光源分別照射該空間中的每個樣本(旋轉相機/光源可擴大覆蓋範圍)。
猜想:對於一個設定中的一小束光線,在另一個設定中存在等效的光線束。在足夠(未定義)的採樣下,一個設定中的所有光束都會被另一個設定中的一個或多個捕捉影像覆蓋。然而,該捕捉影像中的其他光線束可能並非同一束光線。這導致在一個設定中出現的所有雜散光特徵都會出現在另一個設定中,但其強度和位置(角度)可能不同。
準直光源並非適用於所有情況(例如,透過汽車擋風玻璃進行測試需要哈伯太空望遠鏡大小的光學系統),因此在某些情況下,建議使用發散光進行測試(但會降低測量的重複性)。
| 準直 | 分歧 | |
|---|---|---|
| 優勢 |
|
|
| 缺點 |
|
|
光源亮度(亮度)
從初步來看,雜散光測試與測試所使用的光照強度無關(這是由於進行了歸一化處理)。然而,在實際應用中,由於相機動態範圍有限,當雜散光飽和或低於雜訊基底時,光照強度就會產生影響。
| 積分時間 | 範例影像 | 筆記 |
|---|---|---|
| 800 [毫秒] | 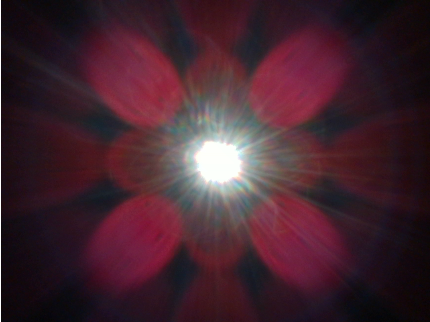 |
|
| 200 [毫秒] | 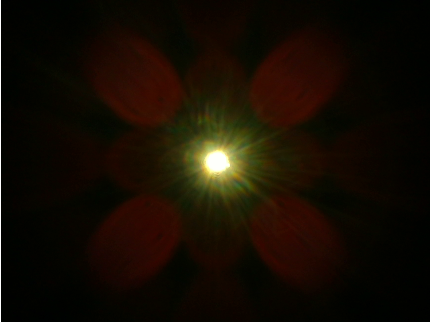 |
|
| 25 [毫秒] | 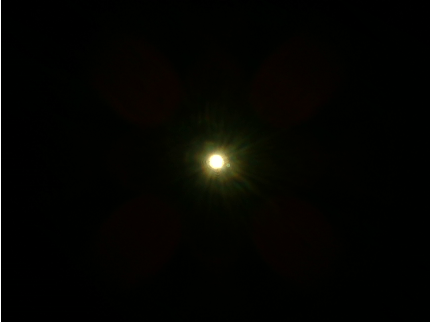 |
|
| 1 [毫秒] |  |
|
上表展示如何在不同光照強度下測量雜散光特徵。注意:可能需要多種曝光強度才能涵蓋較大的雜散光響應範圍。
源範圍
光源範圍是指光束在相機位置的尺寸。理想的光源範圍略大於相機的關鍵表面。注意:對於每台測試的相機,範圍都會有所不同。
關鍵表面是指任何滿足以下條件的表面:
- 前光學元件(例如,透鏡或蓋玻片)
- 相機上任何「直接看到」前置光學元件的表面
關鍵表面範例包括:
- 前鏡頭
- ND/UV濾鏡
- 莫名其妙
- 用於固定鏡頭的機械表面
- 手機殼
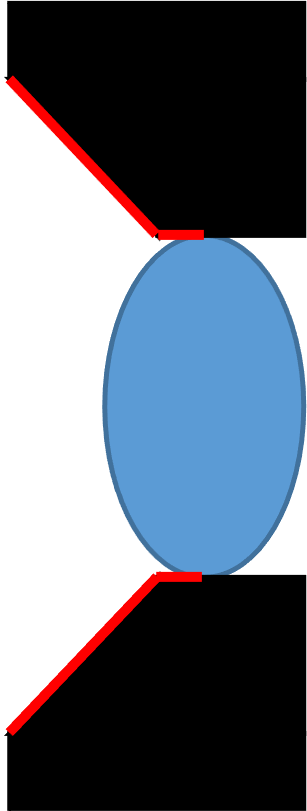
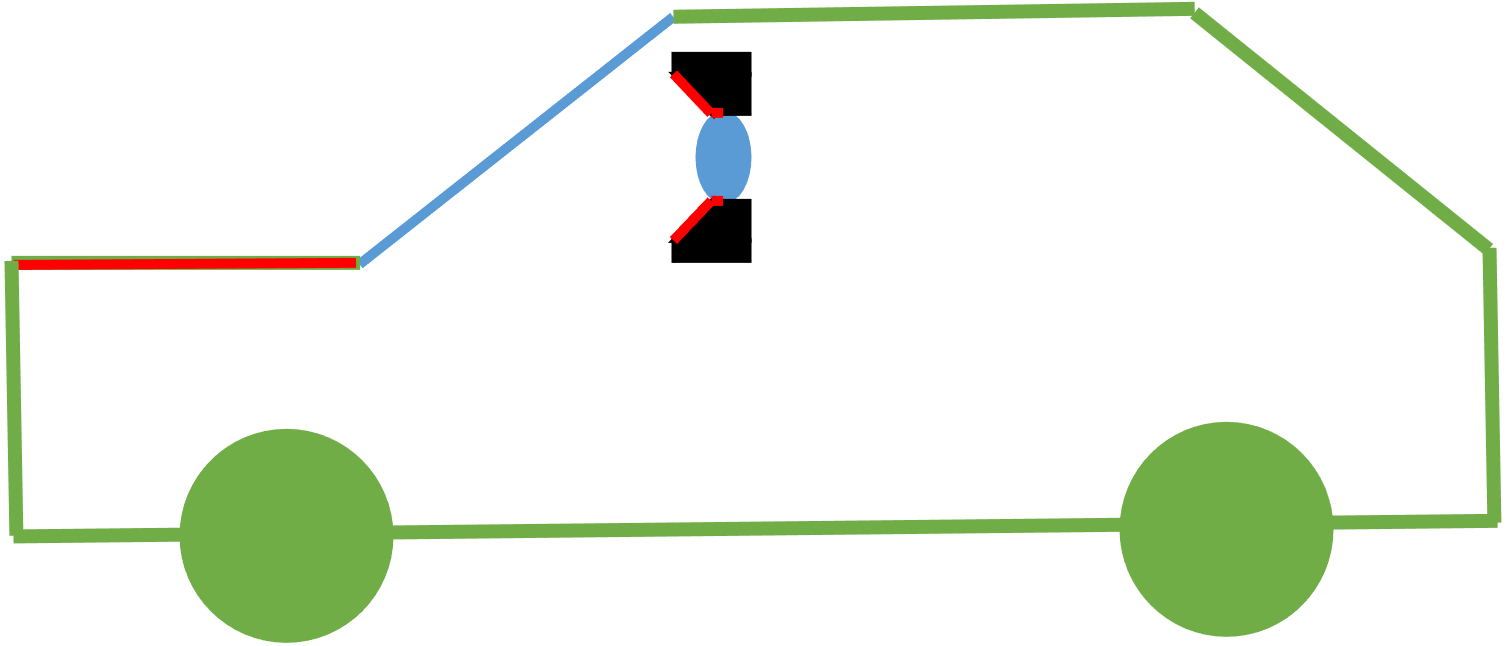
下面顯示了鍵面的範例(非光學鍵面以紅色顯示)。
 |
 |
|
| 關鍵表麵包括前光學元件和擋板。 | 關鍵表麵包括前光學元件和用於將其固定到位的機械部件。 | 主要表麵包括前光學元件和遮光罩。 |
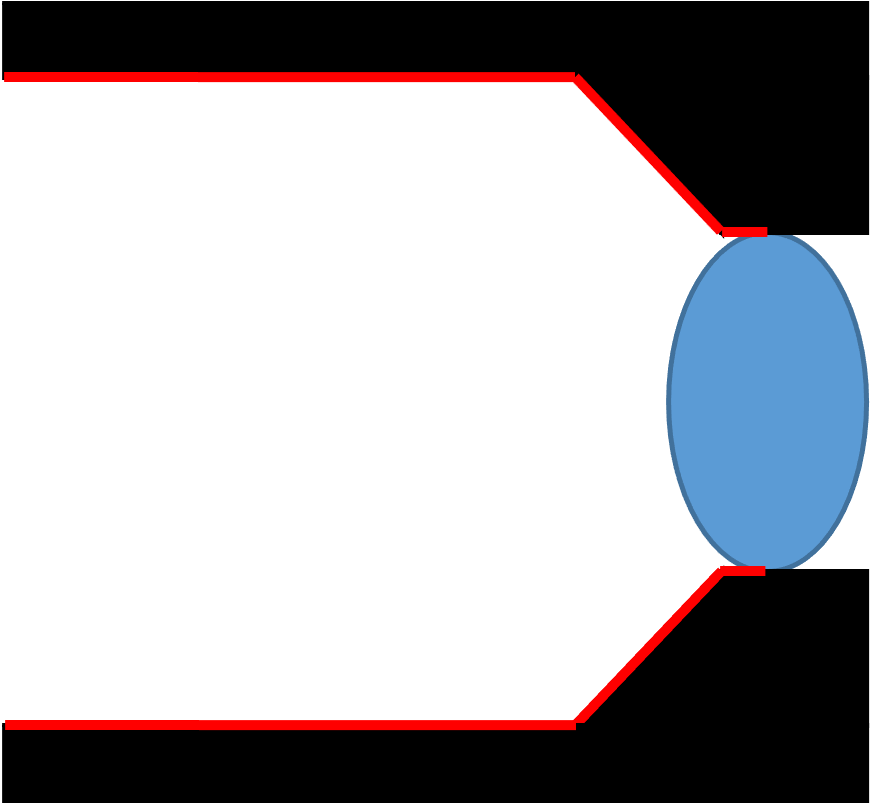
注意:如果光源範圍遠大於關鍵表面,則可能會出現測試衛生問題,因為光束中的“額外”光線可能會從攝影機、輔助設備和/或房間反射回來,進入“場景”,從而產生比攝影機應該獲得的更差的雜散光測量結果。
注意:在進行雜散光測試時,所有關鍵表面都應被覆蓋(各個角度)。這可以透過單束光或將較小的光束移動到各個關鍵表面來實現。
注意:如果進行「系統級」測試,則相機外部的表面(例如,汽車引擎蓋和擋風玻璃是系統級的關鍵表面)也應被視為關鍵表面。
旋轉
旋轉相機與旋轉光源
從表面上看,旋轉相機和旋轉光源在功能上是等效的。然而,如下所述,兩者各有優缺點。
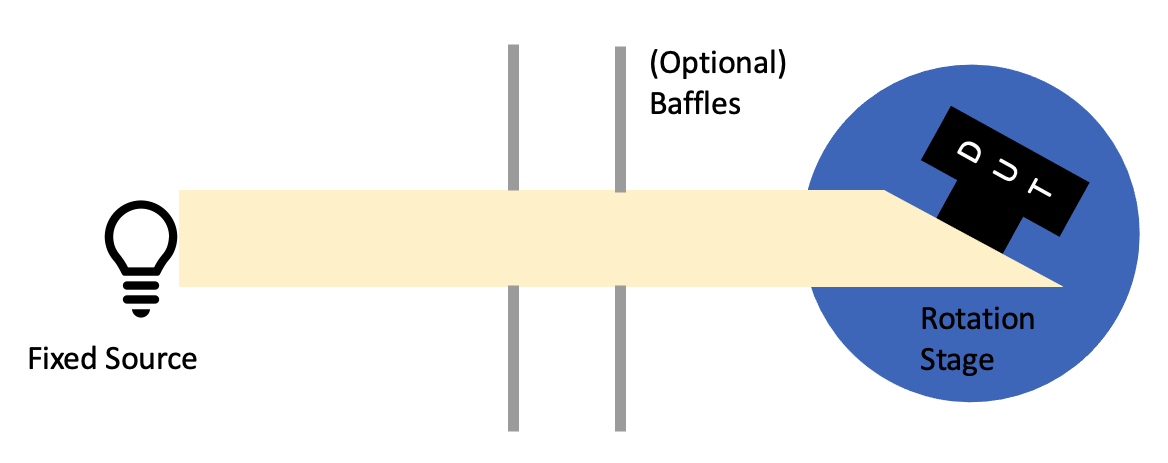
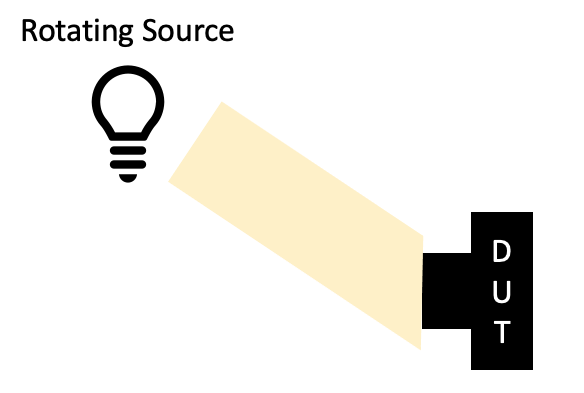
| 旋轉攝影機 | 旋轉來源 | |
|---|---|---|
| 優勢 |
|
|
| 缺點 |
|
|
請注意,旋轉點通常是相對於被測設備 (DUT) 定義的,即使旋轉的是訊號源。
旋轉點
假設光源是準直的、足夠大的、空間均勻的,並且周圍環境無限黑暗,那麼旋轉點就無關緊要了。旋轉點是指攝影機(或光源)繞其旋轉的點。
原因如下:
- 完全準直的光束在不同距離下具有恆定的輻照度。這意味著在不同的測試距離下,光照強度不會改變。
- 完全準直的光束中所有光線都指向同一方向。這意味著任何平移都會使被測器件 (DUT) 與光束之間的夾角保持不變。
- 空間均勻光束在整個光束中具有相同的輻照度。這意味著任何偏心(垂直於光束傳播方向的平移)都不會引起光照強度的變化。
- 為了獲得足夠的測試覆蓋率,需要足夠大的光束。雖然可以使用大光束,但這會將額外的光引入測試裝置中。
- 周圍環境無限漆黑,提供了一個測量雜散光的基準黑暗水平,從而減少了使用大光束的影響,因此對於在測量背景上添加光線是絕對必要的。
請注意,在實際操作中,許多假設在真正的測試環境中是無法完美實現的。
以下是一些可以考慮的旋轉點:
- 關鍵曲面投影最小點(建議)
- 前透鏡元件的中間部分
- 入學學生位置
- 出瞳位置
- 焦平面陣列(偵測器)的中心
- 任意點(對於非常寬的視場角,可能有助於將夾具移開)
如果旋轉點(對於準直光源)無關緊要,則可以考慮最佳旋轉點。最優旋轉點是指使關鍵測試表面在垂直於光源k向量(傳播方向)的平面上的累積投影(所有測量角度的總投影)最小的旋轉點。如下方動畫所示,左上角的旋轉點產生的投影最小。累積投影是指在僅旋轉設定下,獲得對被測設備(DUT)的空間覆蓋所需的最小光源尺寸。
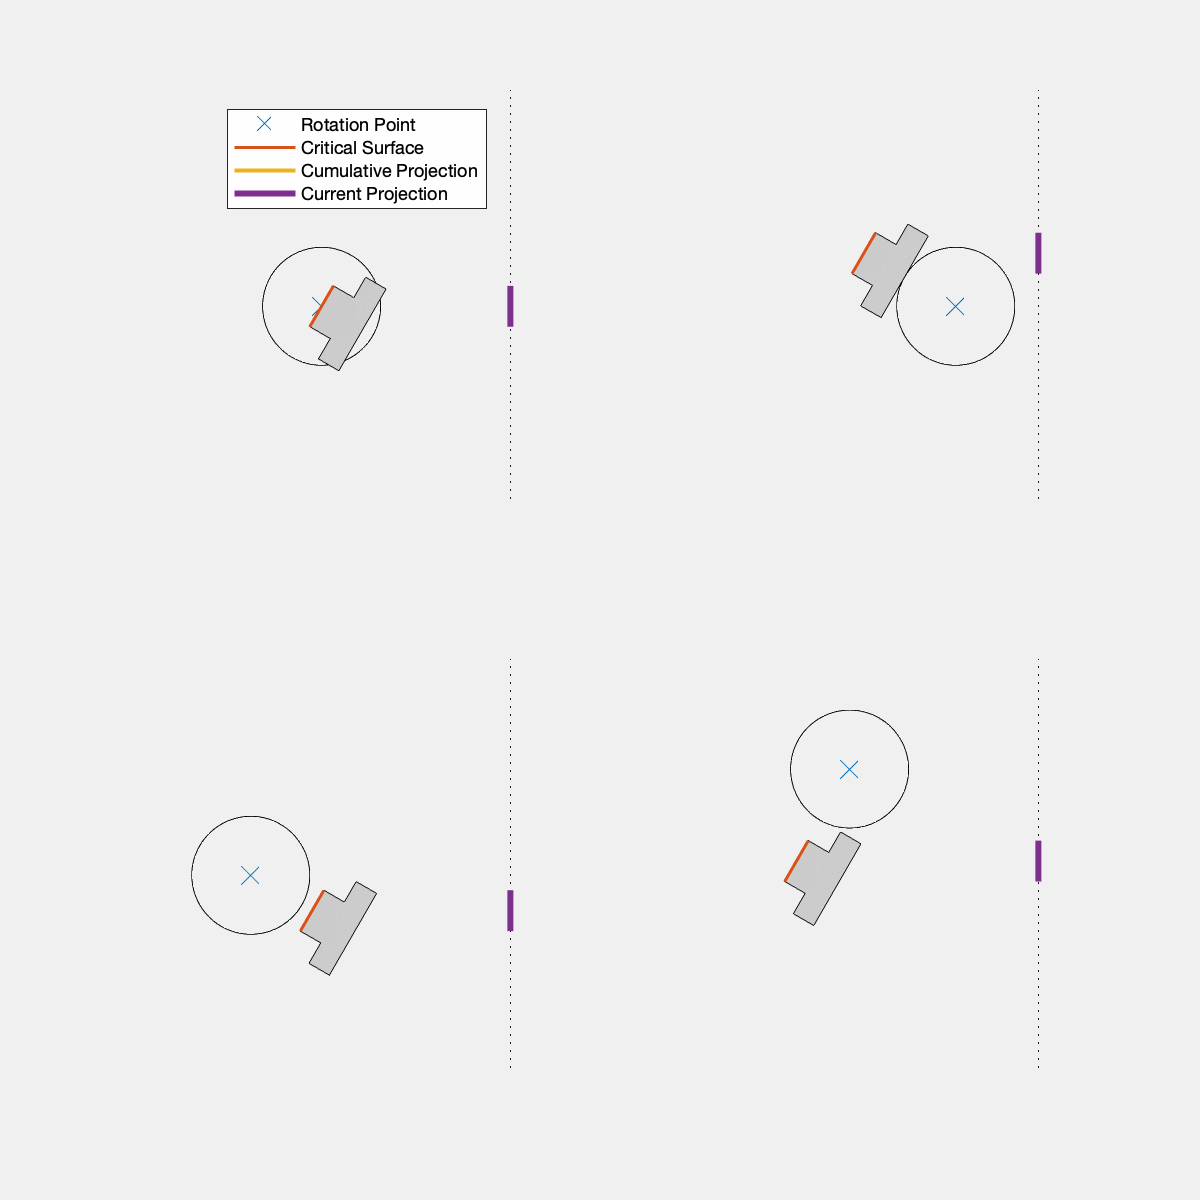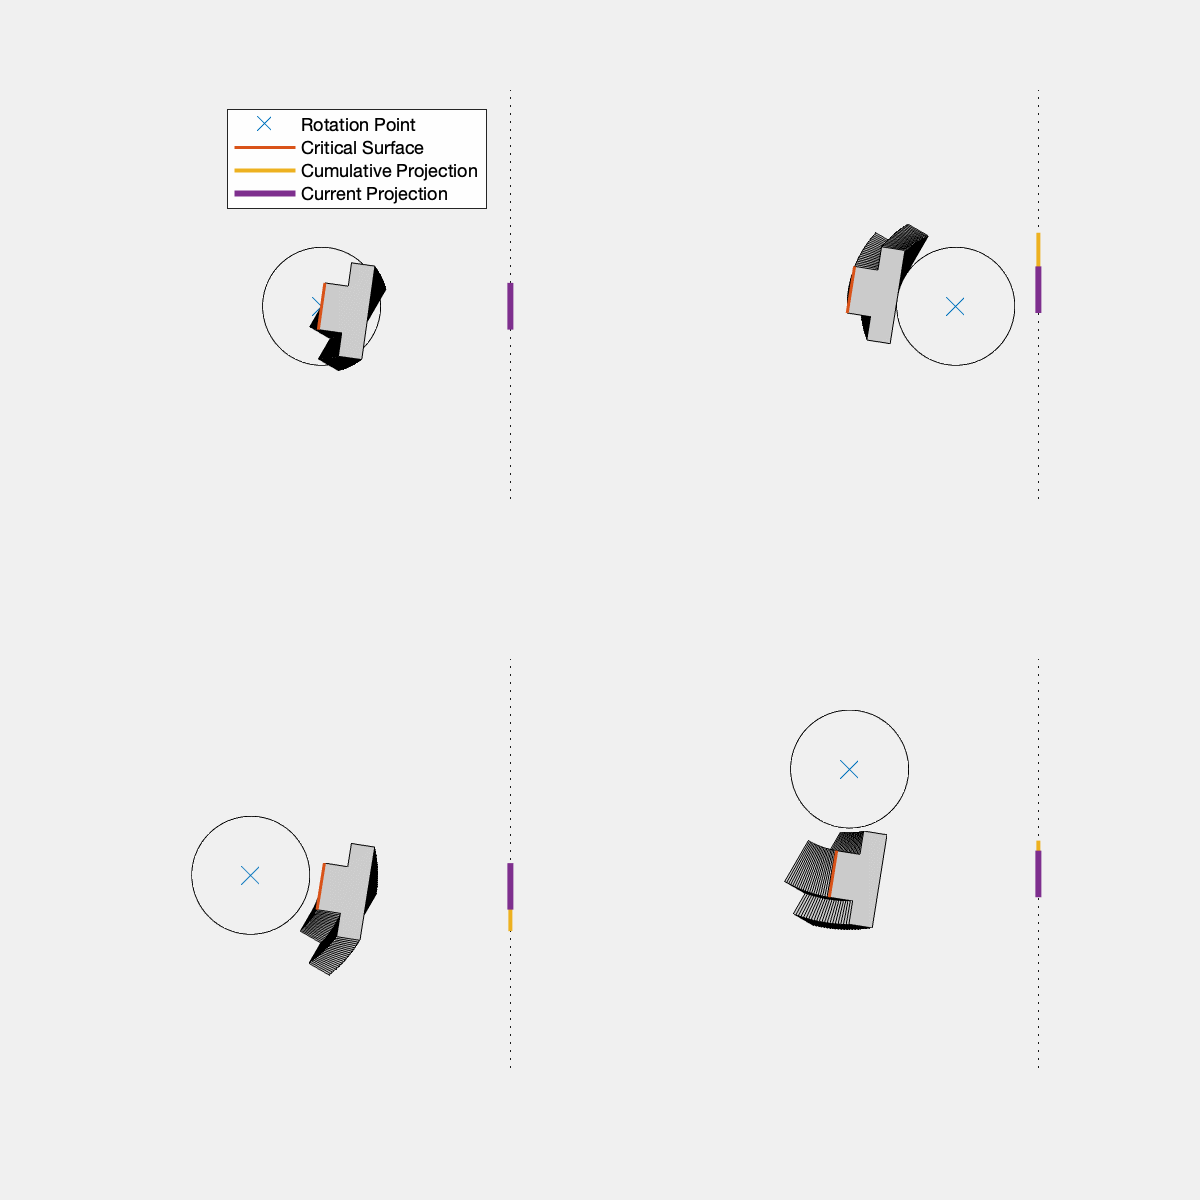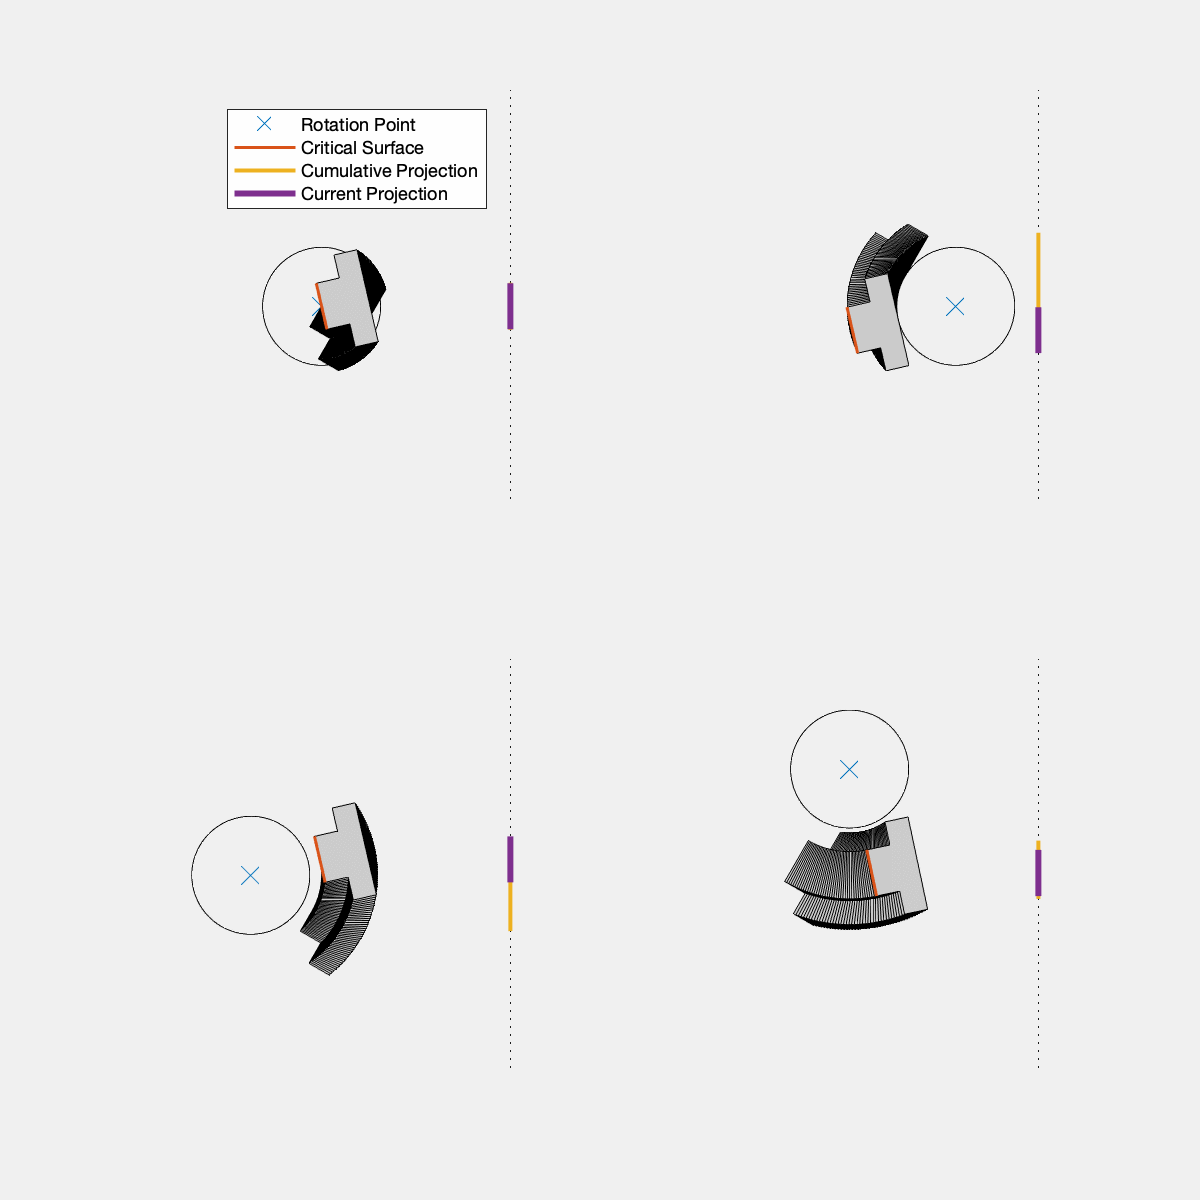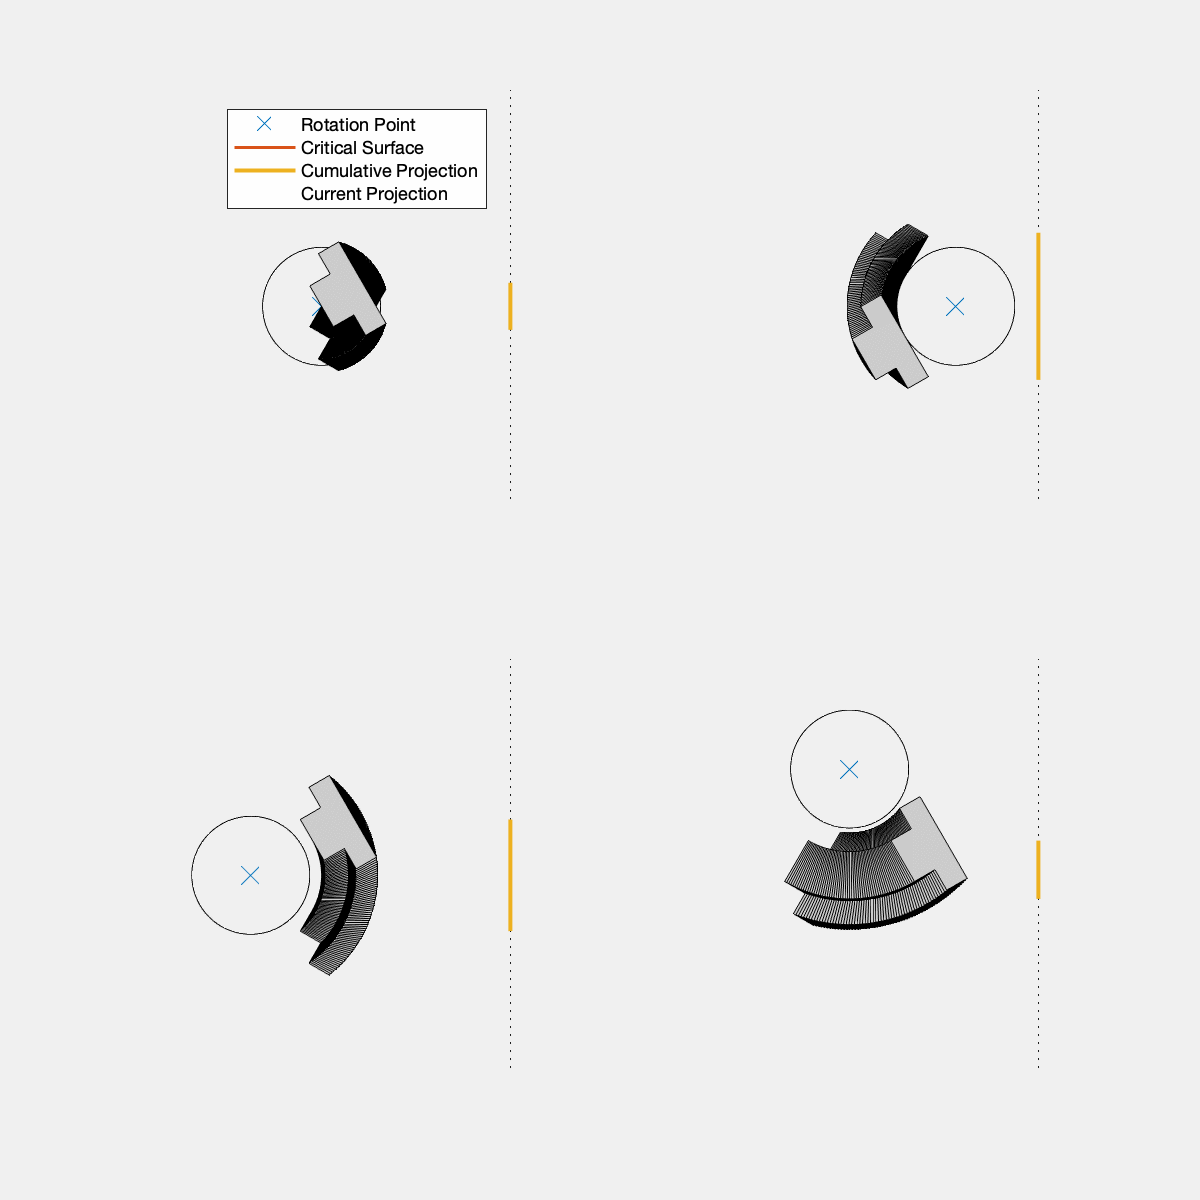
減小累積投影尺寸可實現使用較小的準直光束。與大型準直光源相比,小型準直光源更容易製造,並且由於光源產生的「額外」光線較少,從而減少了對測量結果的不利影響,因此能夠提高測試的衛生性。
其他
與其他IQF的關係
動態範圍
動態範圍較大的相機更容易受到雜散光的影響,因為它們需要對更廣泛的輸入光強度範圍保持敏感。同時,動態範圍較大的相機也更能有效地測量雜散光,因為它們能夠同時靈敏地檢測到強(通常接近光源的數位響應)和弱(遠離光源數位響應)的雜散光偽影。
(黑暗)噪音
目前的測試假設所有「訊號」均為雜散光。然而,暗噪聲嚴格來說並非雜散光。未來版本的 Imatest 將允許透過減去暗幀來區分暗噪聲和雜散光。
變形量測試圖卡
失真可能會扭曲光源的影像。這可能需要更複雜的光源遮罩方法,才能適當地遮罩掉光源的影像。
鏡頭衰減
鏡頭衰減可能會影響雜散光的測量值。 Imatest 的雜散光分析並未考慮鏡頭衰減的影響。
SFR/MTF
對於雜散光測試,模糊和雜散光無法區分(即,對測試而言,雜散光和光源的模糊影像看起來是一樣的)。如果目標是獲得正交的測試指標,那麼在測試雜散光時,光源的影像應該清晰對焦,以便更清晰地區分雜散光和散射螢光。
具有非對稱點擴散函數(PSF)的光學像差(例如彗差和像散)可能會導致光源影像拉長。這在遮蔽光源影像時可能會造成問題。
報告建議
除了計算所需的要素外,Imatest 還建議記錄並報告以下測試條件
光源
- 水平(例如,被測設備處的輻照度)
- 角直徑(光源直接像相對於被測器件視野的角尺寸)
- 孔徑尺寸(最小光束尺寸)
- 發散角
- 光源光譜
- 時間穩定性測量
- 來源處於任何配置中
受測設備
- 序號
- 積分時間
- 模式(例如,線性)
- 增益狀態
- 暗噪音
測試條件
- 光源-相機距離
- 對準資訊(例如,旋轉點相對於被測器件上基準點的位置)
- 環境(室溫)溫度
- 測試裝置圖片