迷光(フレア)に関するドキュメントページ
導入: 迷光試験と正規化迷光の概要|Imatest迷光解析の出力|履歴
背景: 迷光の例|根本原因|テスト概要|テスト要因|テストに関する考慮事項|用語集
計算: メトリック画像|正規化方法|光源マスク方法|要約メトリック|分析チャネル|彩度
手順: Imatestによる高レベル解析手順(マスターおよびIT) | Imatestによる正規化迷光の計算|電動ジンバル手順
設定: 設定リストとINIキー/値|標準規格と推奨事項|設定ファイルの入力
ページの内容
こちらはImatestの迷光に関するドキュメントのランディングページです。このページでは、迷光の概要と、小型で明るい光源を用いた迷光テストの方法について説明します。また、「正規化迷光メトリック画像」の概念についても解説します。迷光の一種であるベールグレアの測定におけるチャートベースのアプローチについては、ベールグレアに関するドキュメントも併せてご覧ください。
Stray Light (Flare) の紹介
迷光とは何ですか?また、どのように測定するのですか?
迷光(フレアとも呼ばれる)とは、設計された光路以外を通って検出器(イメージセンサー)に到達する光のことです(IEEE-P2020プレリリース規格の定義)。迷光は、シーンに依存する系統的な光学ノイズと考えることができます。迷光の原因となるメカニズムによっては、シーン内に幻影(ゴースト/ゴースティング)が発生したり、画像の一部でコントラストが低下したり(ベールグレアなど)、システムのダイナミックレンジが実質的に低下したりすることがあります。これらの要因は、さまざまなシナリオにおいてカメラシステムのアプリケーション性能に悪影響を与える可能性があります。 [1]
カメラの迷光は、明るい光源をカメラの視野内(または視野外)の異なる角度に配置して画像を撮影し、それらの画像を処理して迷光メトリック画像を作成することで測定できます。この画像では、画像内の各ピクセルが正規化され、迷光メトリックを表します。光源自体は迷光とはみなされないため、画像から除外(マスク処理)されます。得られた迷光メトリック画像から、さまざまな情報や統計情報を導き出すことができます。
Imatestバージョン22.2では、迷光源解析機能が導入され、ユーザーは正規化された迷光メトリック画像やその他の関連出力を、高度な設定変更機能を用いて生成できるようになりました。
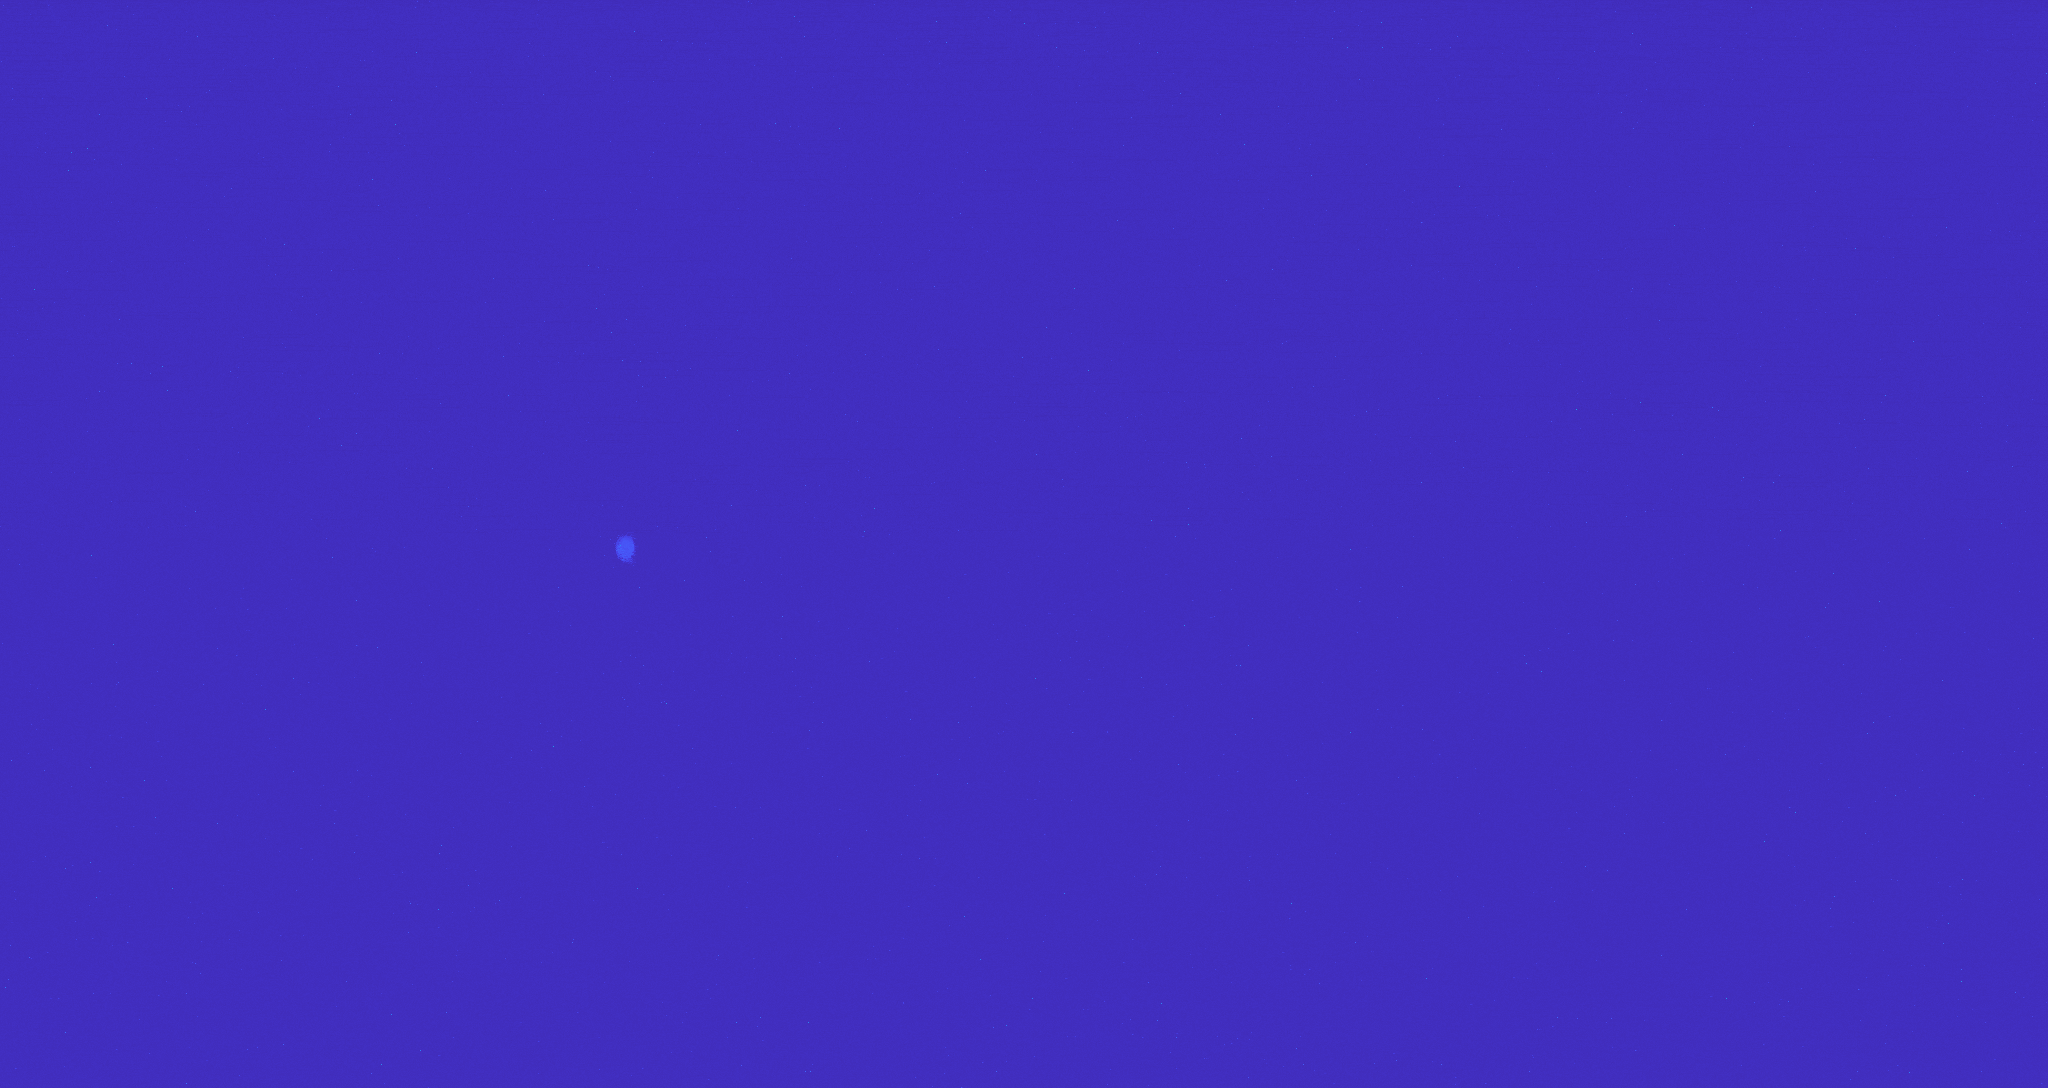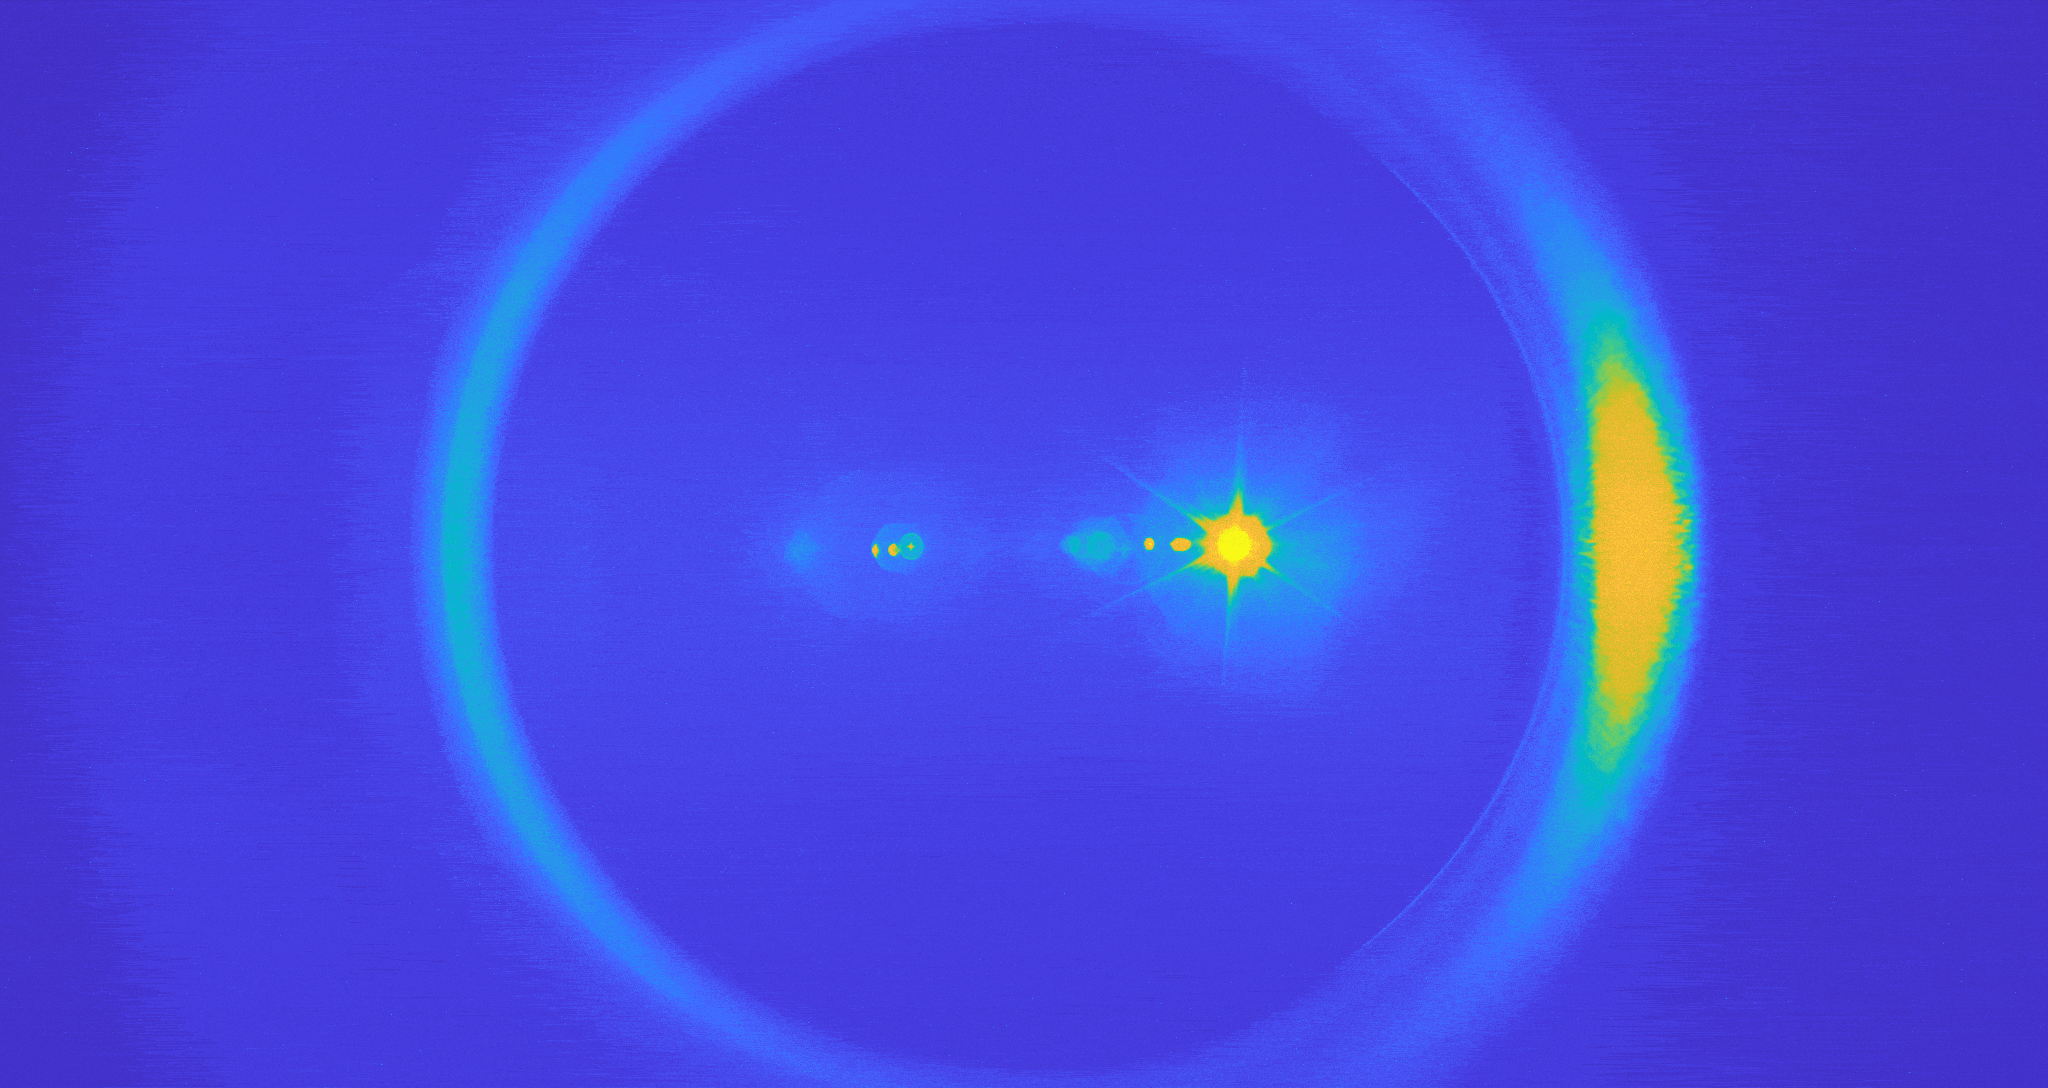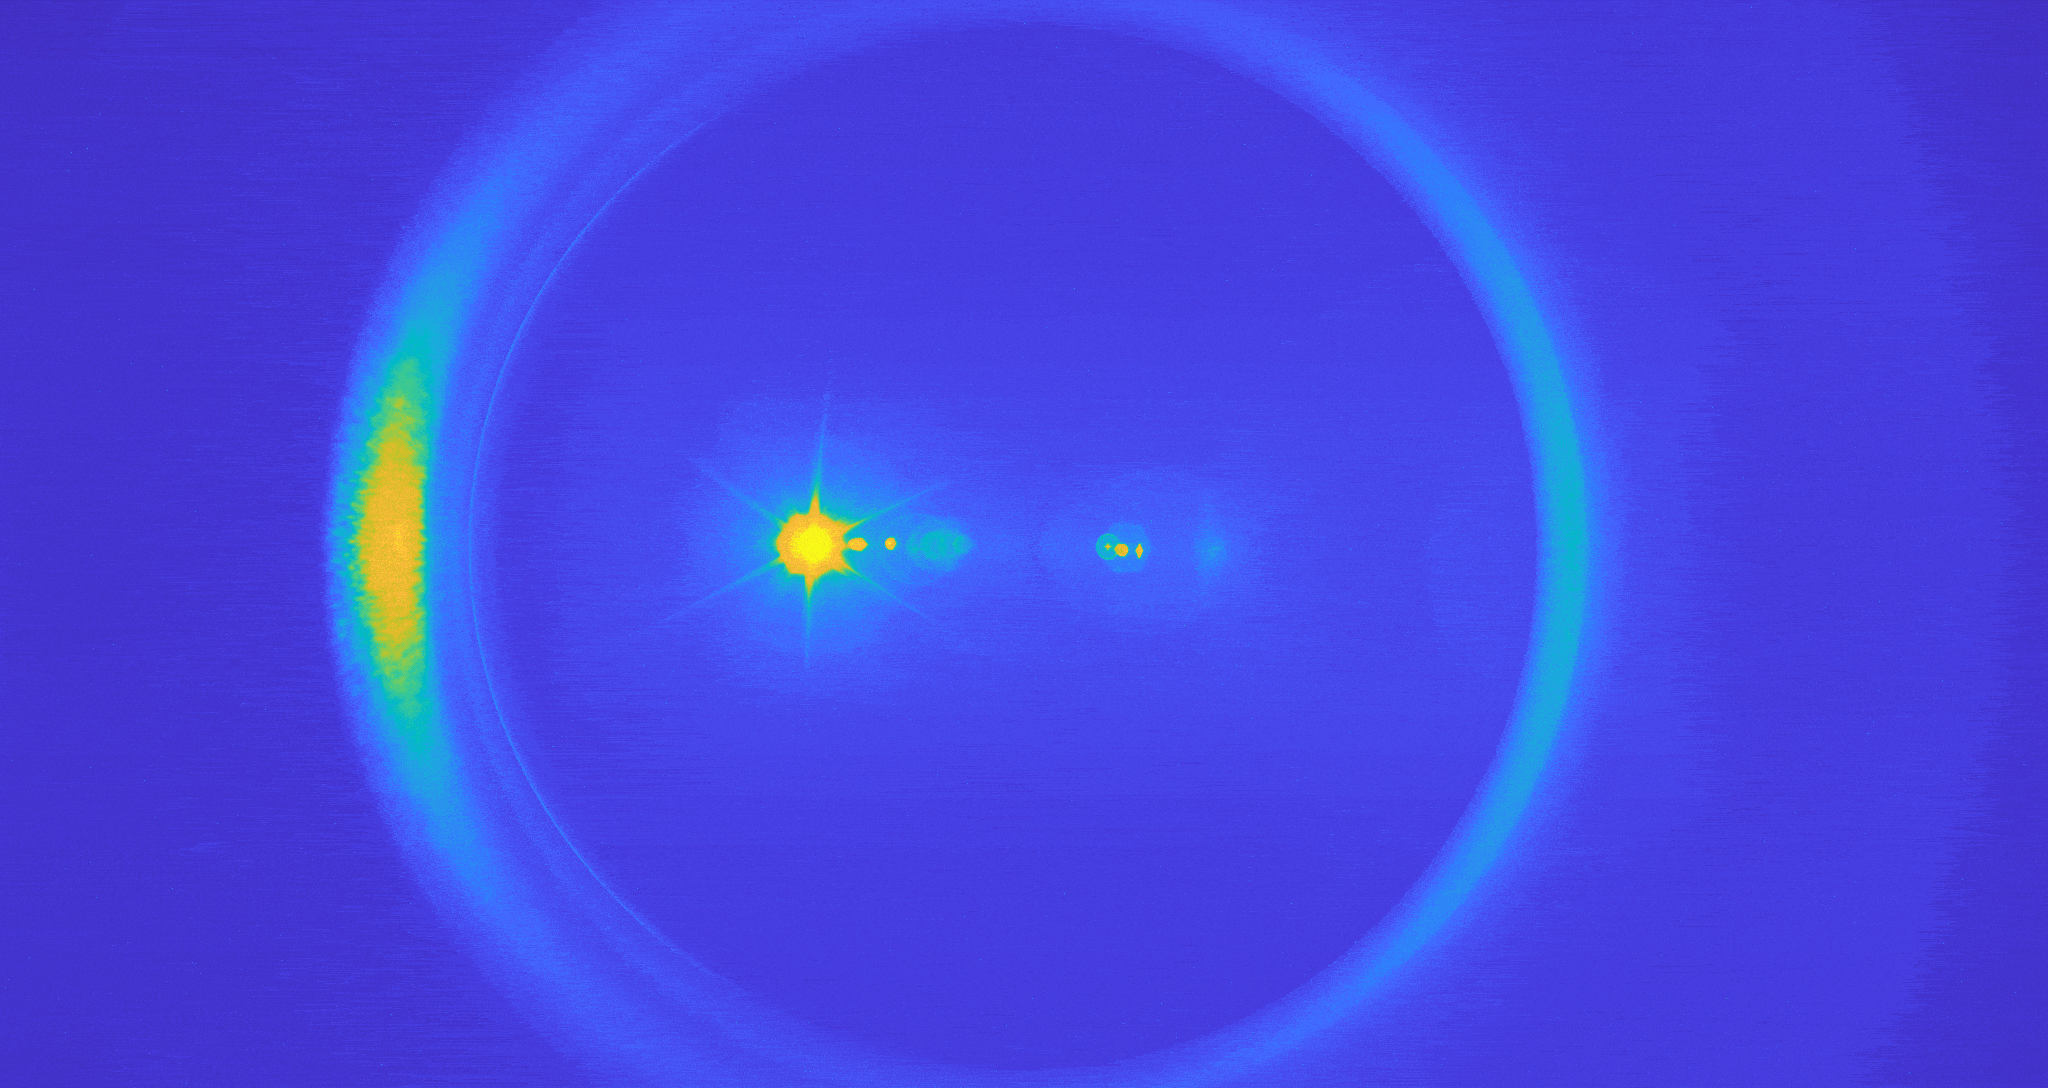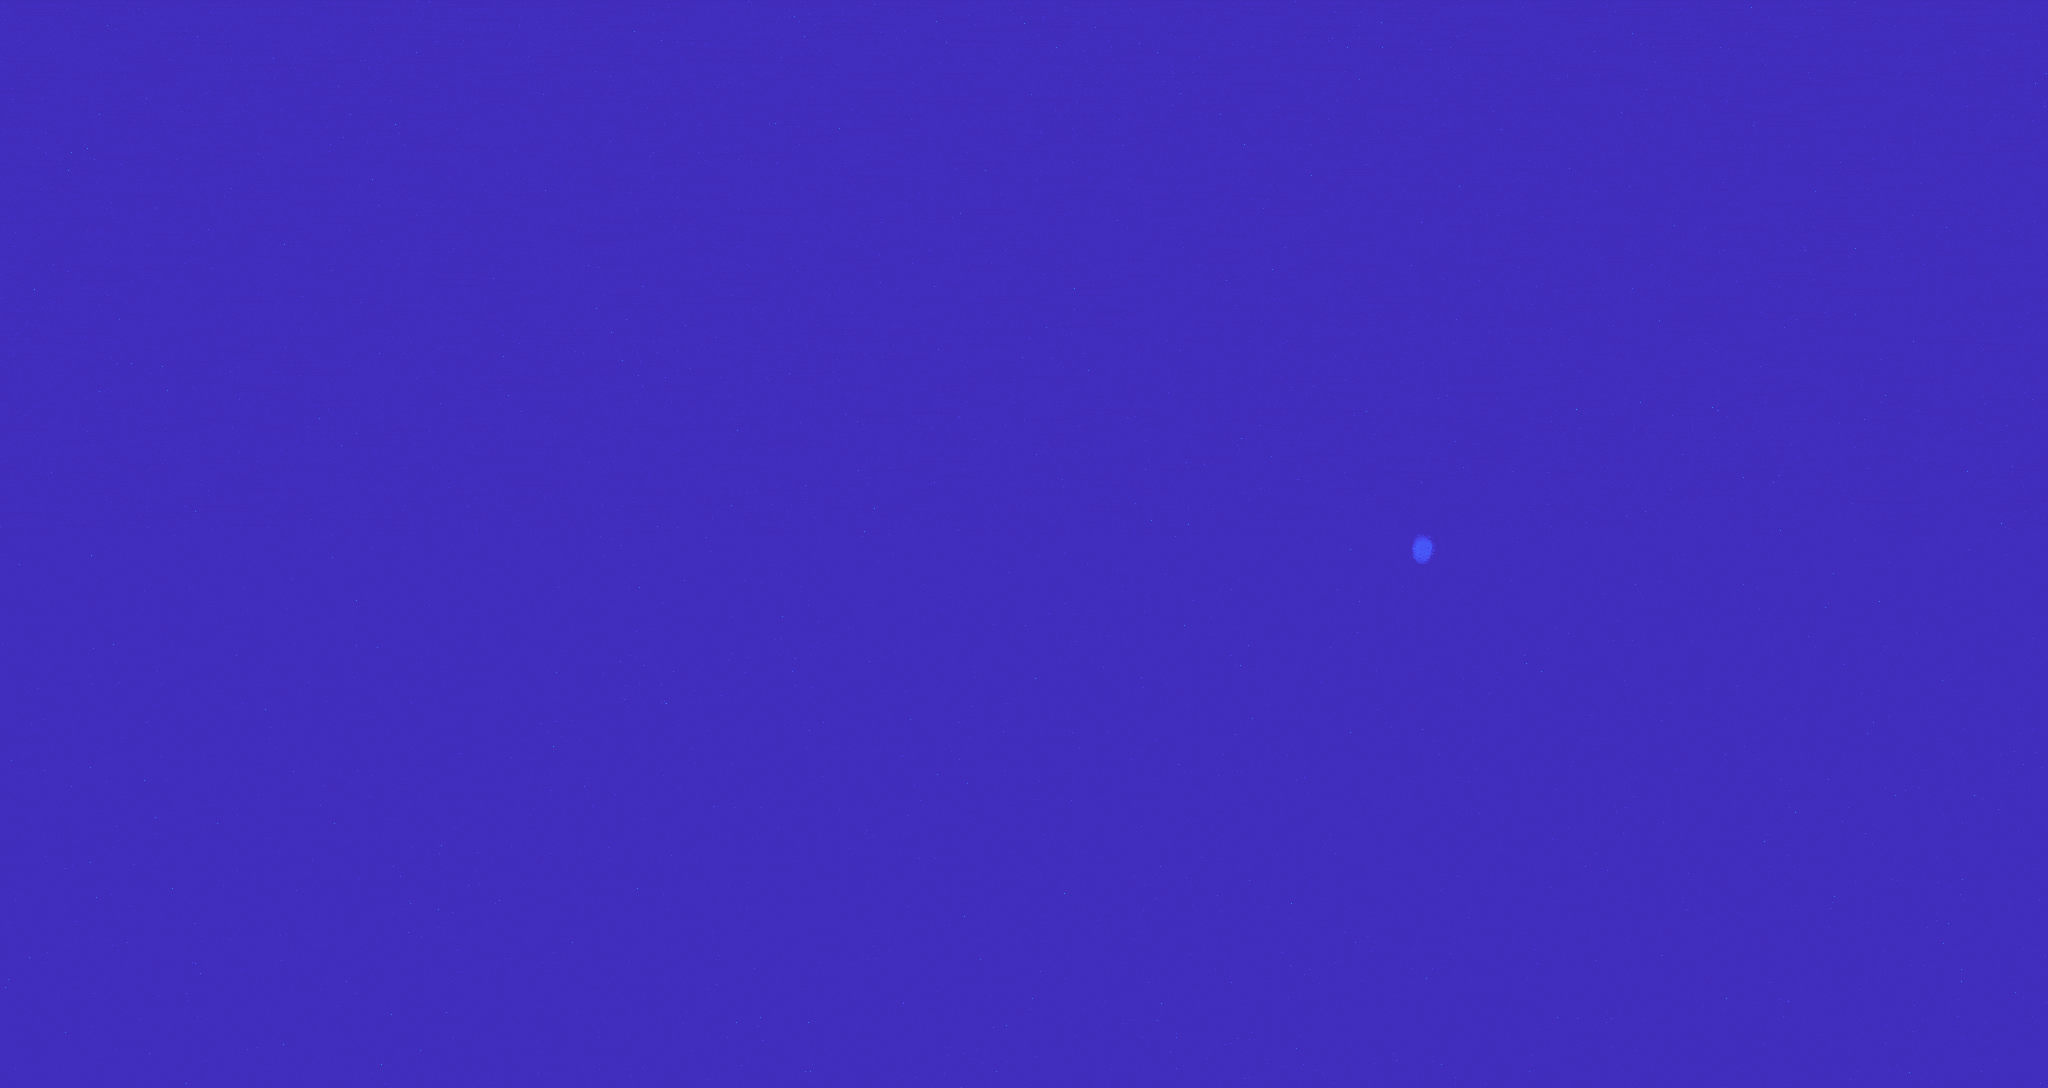
迷光の検査方法
迷光を検査する方法の一つとして、暗室で小型で明るい光源の画像を撮影する方法があります。視野範囲を広げるために、カメラを回転させたり、光源を移動させたりして、入射光の角度を変えながら画像を撮影します。Imatestを使用すると、撮影した画像を「正規化迷光メトリック画像」に処理して、画像内の迷光の大きさを客観的に測定できます。
迷光を検査するには、最低限以下のものが必要です。
暗い(黒い)部屋
小型で明るい光源(光源の大きさや焦点は、カメラ内で発生する迷光の形状に影響を与える可能性があることに注意してください)
試験対象カメラを回転させる方法(または、試験対象カメラの周囲に光源を移動させる方法)
Imatestは、迷光テストに役立つ複数のハードウェアオプションを提供しています。
テスト環境
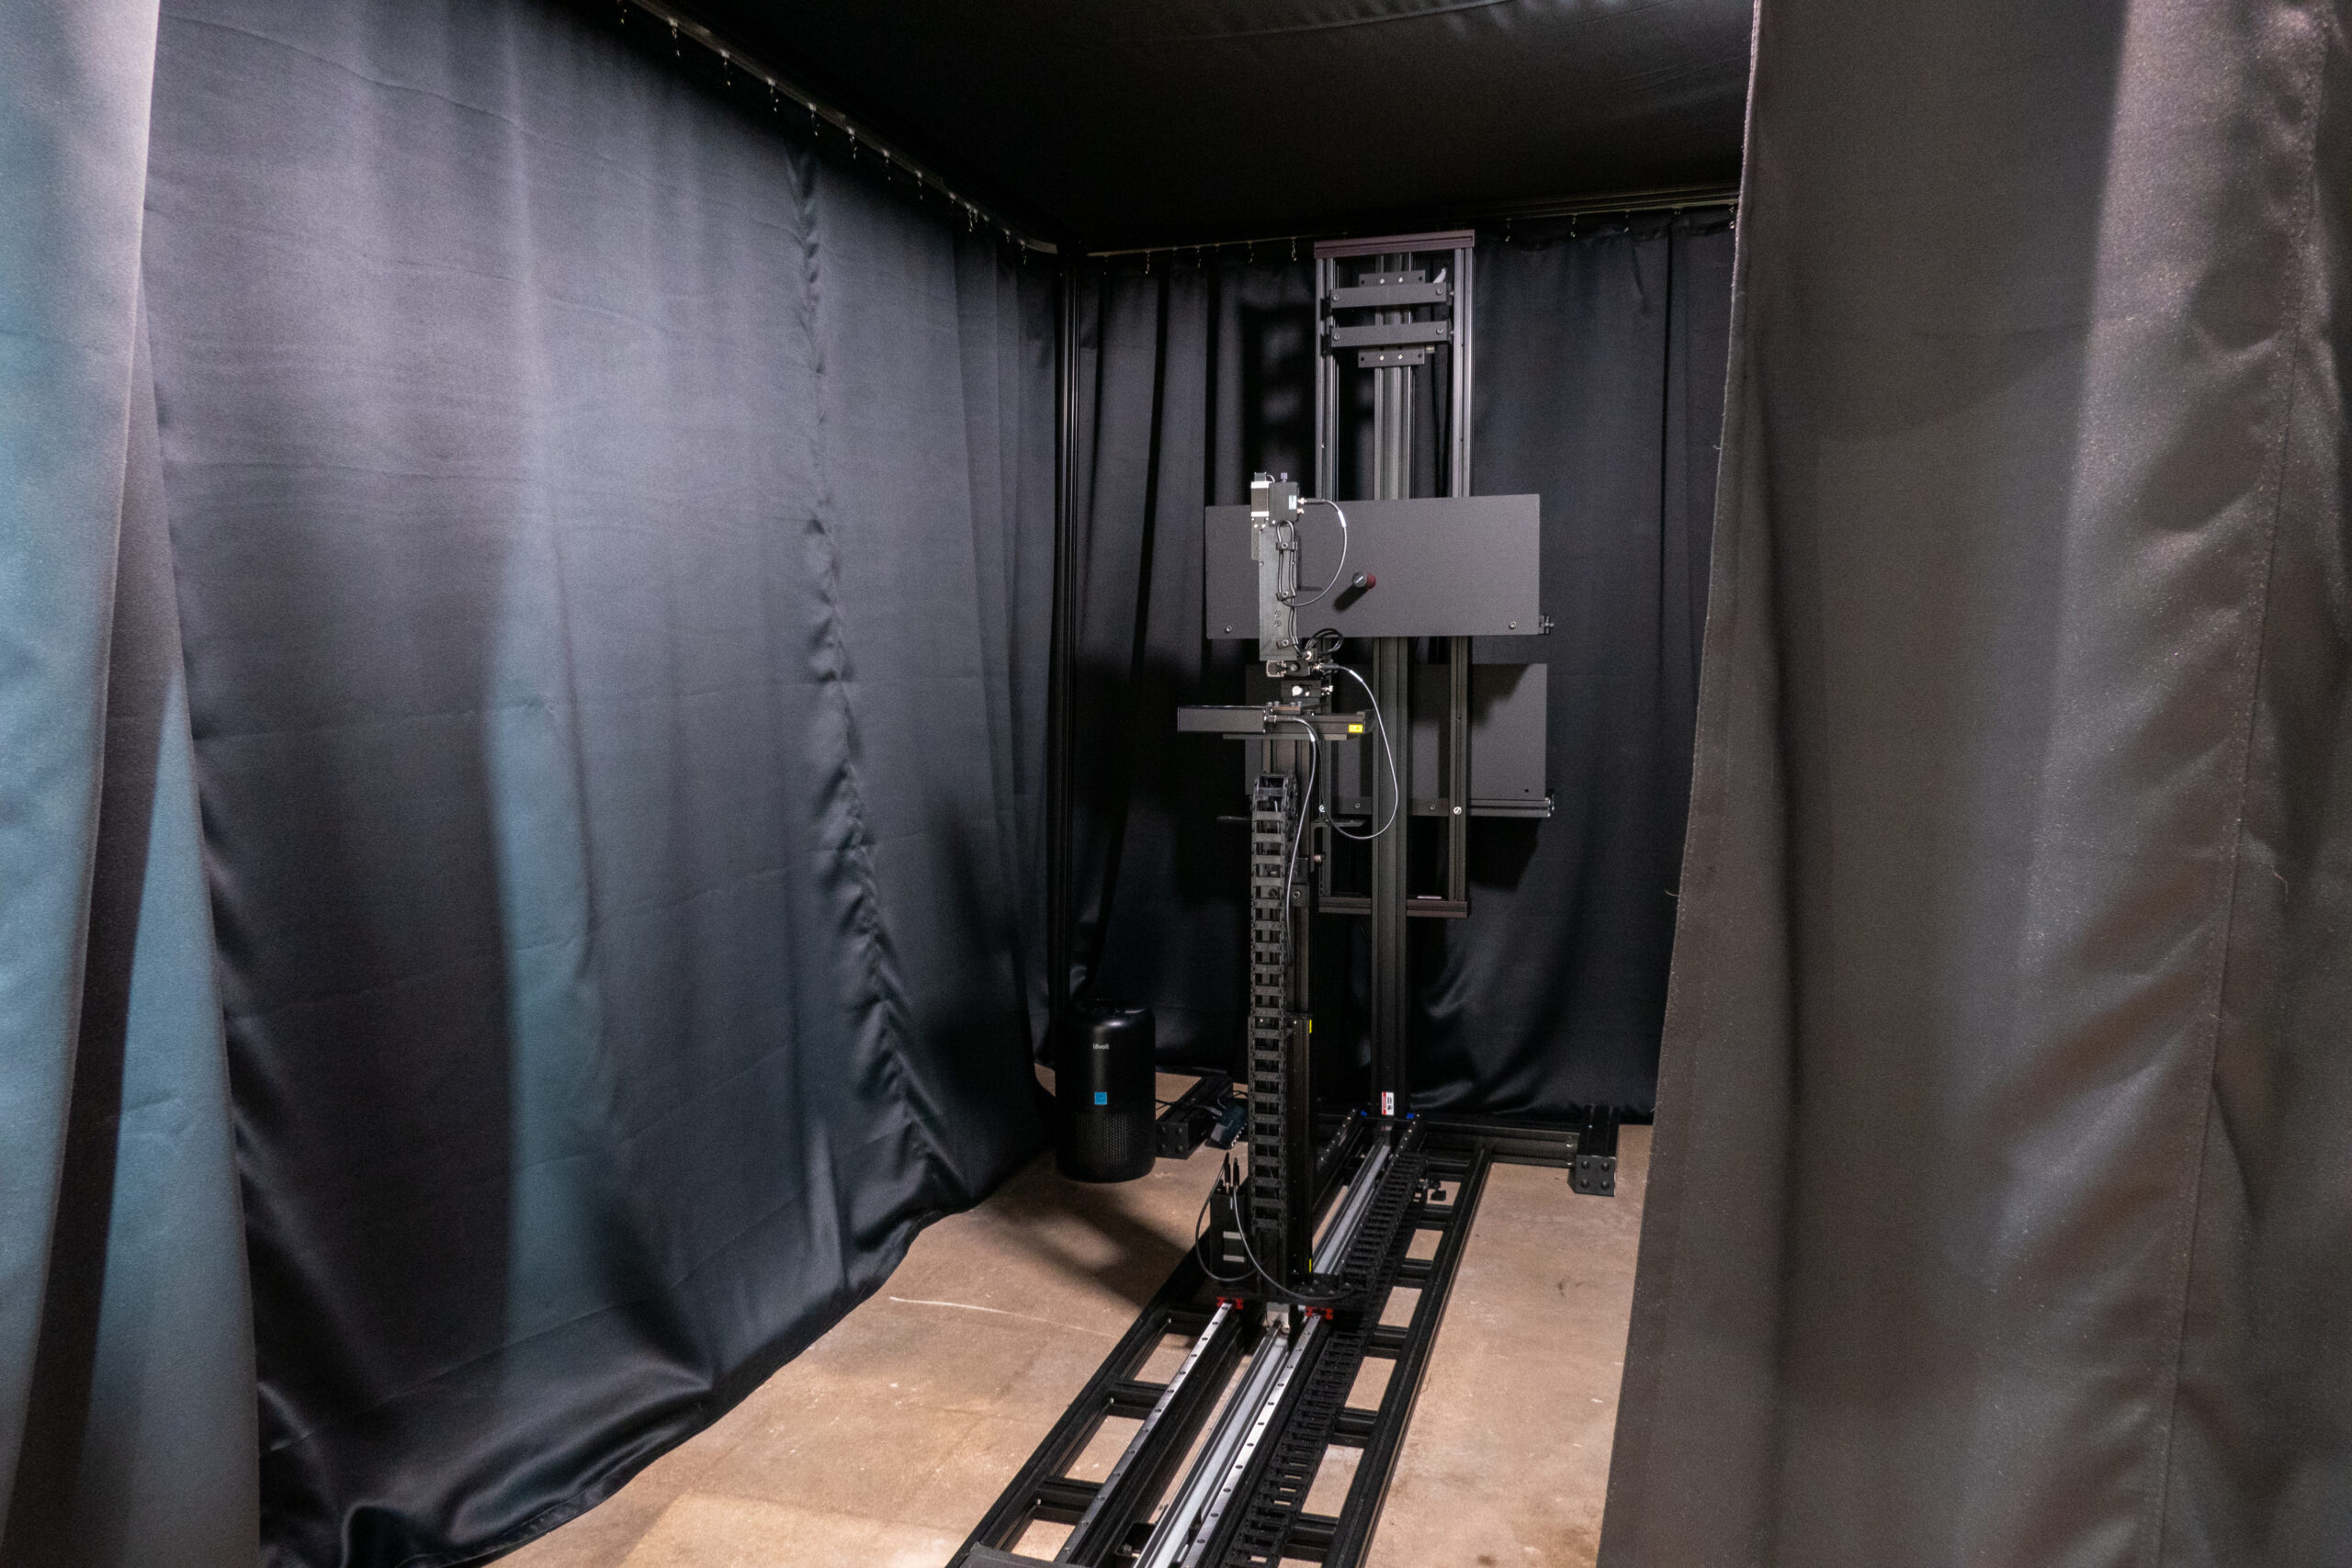
迷光試験に理想的な環境は、真空状態にある無限に広く、無限に暗い部屋である。
実際の実験室でのテストには、暗い/黒い表面の部屋を使用することをお勧めします。部屋の表面は、テスト対象とする全スペクトル(またはカメラのバンドパス)にわたって反射防止加工が施されている必要があります。部屋が最初から暗くない場合は、遮光カーテンを使用して効果的に暗くすることができます。遮光カーテンはセットアップをすぐ囲むのではなく、不要な反射をさらに防ぐために、カーテンとセットアップ(カメラと光源)の間にある程度の空間を設ける必要があります。囲いが大きいほど効果的です。必要に応じて、セットアップ全体にバッフルを追加して、不要な反射や周囲の光をさらに低減することもできます。
迷光試験は、理想的には塵のない環境で行うべきです。試験対象面(カメラや光源)に多量の塵が付着していたり、光線内に塵が浮遊していたりすると、不要な反射や光の遮断を引き起こし、測定結果に影響を与える可能性があります。エアフィルターを使用することで、よりクリーンな環境を実現できます。さらに、空気中の湿度を一定に保つことで、浮遊する塵の量を減らすことができます。
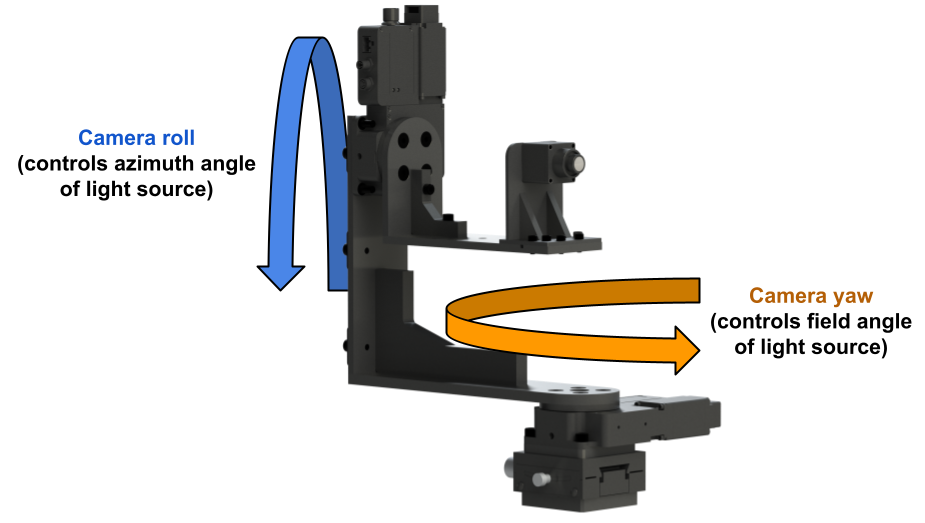
迷光テストの概要については、迷光テストの概要ページも参照してください。
制御されたテストにおいては、一般的に明るく平行な「点光源」を使用することが推奨されます。ただし、カメラの前面が著しく大きい場合、またはカメラの用途において問題となる光源が「無限遠」にない場合は、発散光が有効な場合があります。
光源は点光源であるべきです。光源の角度サイズは、画像内の迷光の形状に影響を与える可能性があるためです。画像内の光源のサイズは、カメラの瞬間的な視野角に比例することに注意してください。小さな「点光源」は、シャープで高周波の迷光アーティファクトを生成しますが、大きな「広がり光源」は、ぼやけた低周波の迷光(ベールグレアに似ています)を生成します。これは、点光源がベールグレアを引き起こさないという意味ではなく、広がり光源が明確なゴーストを引き起こす可能性が低いという意味です。広がり光源からの迷光は、広がり光源が覆う領域における点光源からの迷光の畳み込みを表します。これが、チャートベースの迷光テストのアプローチがベールグレアの測定に限定されている根本的な理由です[1] 。
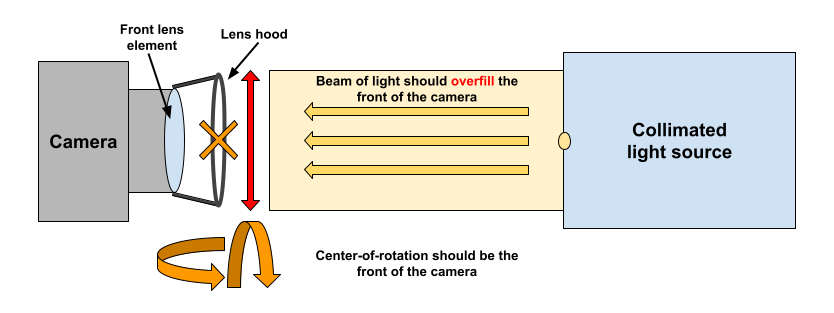
光源から発せられる光は、カメラデバイスの前面全体、つまり光路に影響を与える可能性のある前面表面も含めて、十分に照射する必要があります。カメラデバイスの前面のみを照射する、より小さなビーム(集束または平行光)を使用することで、セットアップ環境やテスト環境からの不要な反射光の量を減らすことができます。例えば、複数のカメラモジュールが保護ガラスパネルで覆われているスマートフォンの場合、いずれかのカメラモジュールをテストする際には、そのガラスパネル全体を光で十分に照射する必要があります。これは、その表面から迷光が発生する可能性があるためです。
アライメントに関しては、カメラは光線の中心に平行移動で位置合わせする必要があり、光線はカメラを照らす領域全体にわたって空間的に均一である必要があります。視野角がゼロとなる基準位置(多くの場合、光軸上)を見つけるには、カメラを回転させて光源の直接像を画像の「中心」(通常は数値中心)に合わせます。基準画像の例については、 「正規化補正」のセクションを参照してください。
カメラや光源を回転させる場合、回転の中心はカメラの前面、または光路に影響を与える可能性のあるデバイスの最前面にする必要があります。例えば、カメラにレンズフードが付いている場合は、レンズフードの先端が回転の中心に来るようにカメラを配置する必要があります。こうする第一の理由は、照射される光線の必要面積を最小限に抑えるためです(前面以外の点を中心に回転させると、レバーアームが発生し、あらゆる角度でデバイス全体を均一に照らすためには、より大きな光線が必要になる可能性があります)。また、カメラの前面は迷光の発生源となる可能性があるため、回転の中心を前面に合わせることも重要です。
迷光テストにおいて、テストカバレッジは極めて重要な要素であり、範囲(測定範囲)とサンプリング(測定間隔)の両方を含みます。迷光は、測定対象となる要素が多岐にわたるため、高次元の問題と言えます。画像における迷光の様々な現れを正確に把握するには、十分なテストカバレッジが不可欠です。
テストカバレッジの原理は、画像の中心のみを使用してシャープネス(MTF/SFR)を測定できるものの、この単一の測定値が画像内の他の場所(例えば、画像の隅)の性能を代表するものではない可能性があるという点とある程度類似しています。同様に、迷光テストの最も基本的な形式は、光源の単一画像の分析を含む場合があります。しかし、迷光はシーンに依存するため、光源をカメラに対して異なる角度に配置してテストする必要があります。これには、光源がカメラの視野(FOV)外にある画像も含まれます。
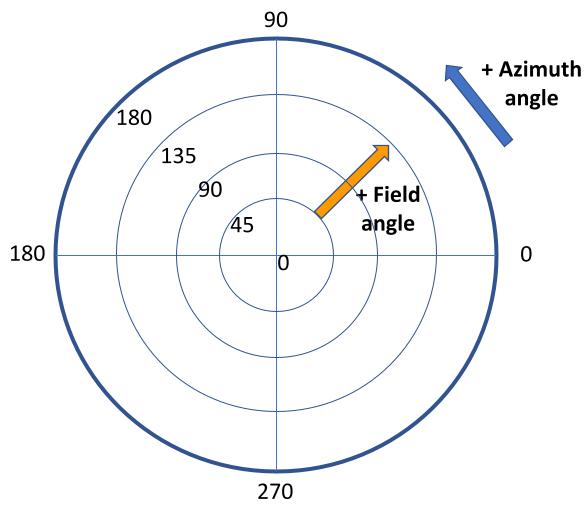
カメラに対する光源の位置または角度は、視野角と方位角という2つの属性で定義できます。迷光の「キャプチャプラン」は、これら2つの属性を持つ一連の位置として定義できます。Imatestの迷光解析では、各入力画像の光源の方位角と視野角を定義し、構成ファイルを介して解析の参照に使用できます。
迷光捕捉の簡単な例としては、光源を単軸で走査する方法があります。これは、カメラを回転させたり(または光源を移動させたり)して、光源がカメラの視野全体(例えば180度)を横切る弧を描くようにするものです。包括的なテストを行うには、カメラの視野に応じて、すべての迷光経路を明らかにするために、視野角を1度以下ずつ増分する必要がある場合があることに注意してください。また、ほこり、レンズ表面の欠陥、またはカメラの光機械設計におけるその他の非対称性によって生じる特定の迷光経路は、非対称な迷光性能につながる可能性があることにも注意してください。
包括的なテストでは、光源の多軸走査を行う場合があります。この場合、カメラを回転させて、複数の方位角で複数回の走査を実行します。例えば、有効な撮影計画としては、0度から90度までの範囲で0.1度刻みで視野角をテストし、水平、垂直、および対角線に対応する方位角でテストを行うことが考えられます。ここで、対角線は画像の四隅と交差します。
正規化迷光測定の基本的な前提は、入力データが線形であることです。特定の画像信号処理(ISP)、特に線形性に影響を与える処理(ガンマ補正など)は、画像内の相対的な迷光応答に影響を与えることで、測定結果に影響を与える可能性があります。しかしながら、カメラのISPが知覚される迷光にどのように影響するかを確認することは有益であるため、処理済みの画像も分析対象とすることができます。
Imatestの迷光解析機能は、モノクロまたは3チャンネル(RGBなど)画像データを含む入力画像ファイルをサポートしています。RAW画像の読み込み設定を使用すれば、フォーマットされていないRAW画像もサポートされます。サポートされているファイル形式については、「画像ファイル形式と取得デバイス」を参照してください。
正規化された迷光測定画像
Imatestの迷光解析の主な出力は、迷光測定画像です。迷光測定画像は、 FITSファイルとして出力できるほか、カラーマップ付きプロット(画像ファイルや動画ファイルとして保存可能)としても出力できます。
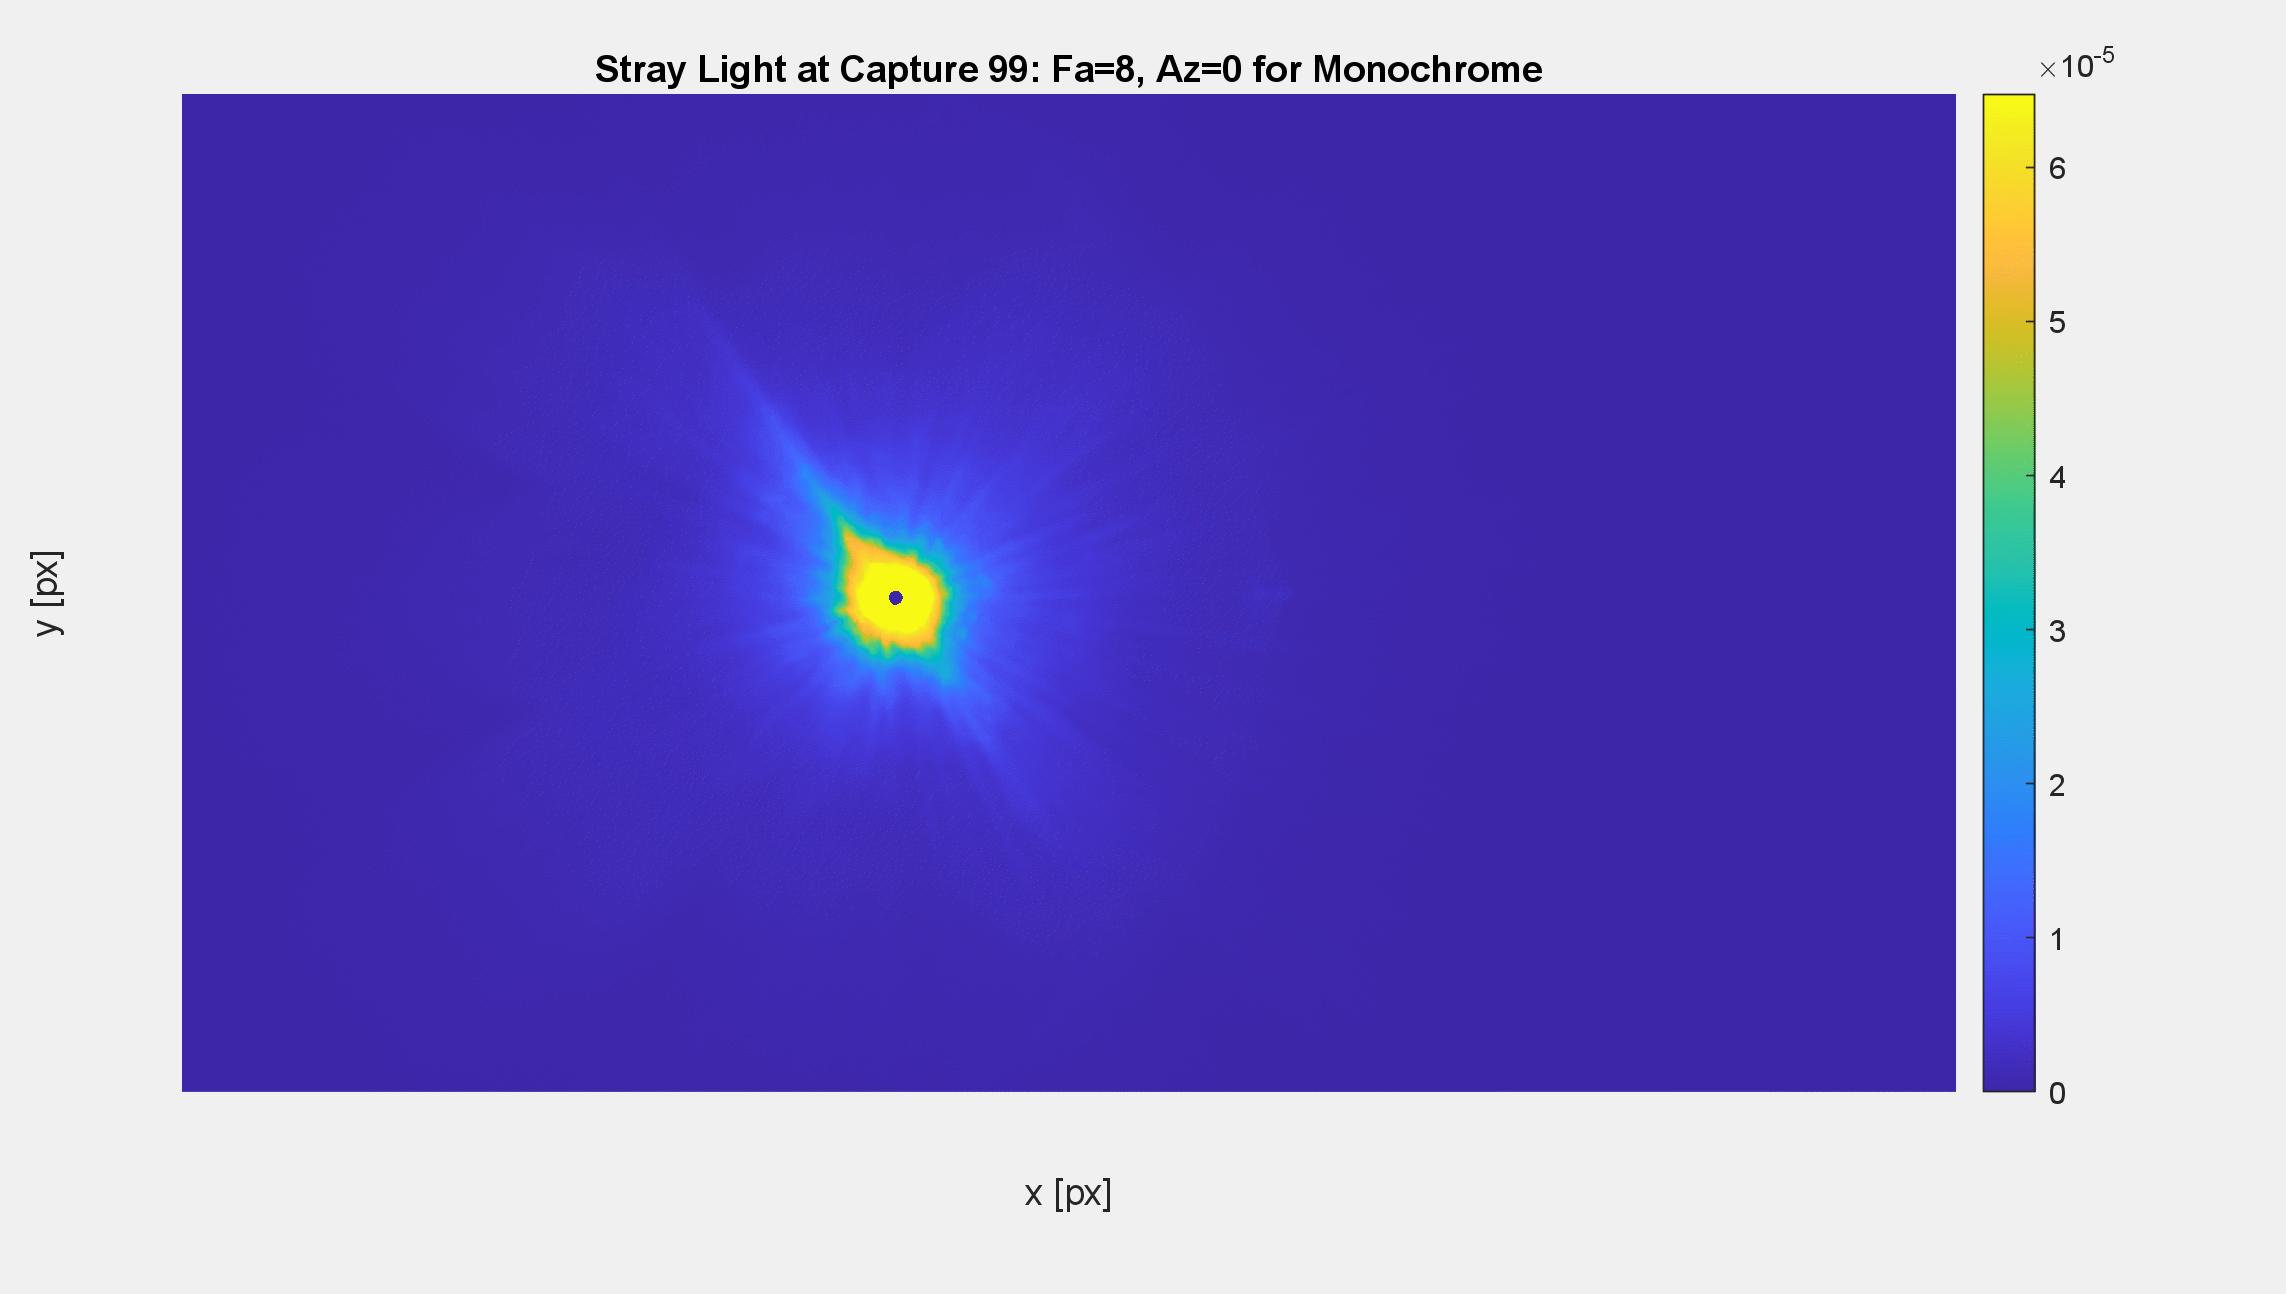
正規化された迷光背景
Imatest での解析では、入力として、完全に暗い部屋にある小さくて明るい光源 (点光源など) の線画像が必要です。このテストの重要な前提は、光源の直接像からの応答以外の、これらの画像における応答はすべて迷光であるということです。光源の直接像とは、光源の実際のサイズを表す画像内の小さな領域です (つまり、画像に迷光やブルーミングがない場合) [1] 。光源の直接像は迷光ではないため、解析中はマスクアウト (無視) されます。
Imatestを使用すると、入力画像の各ピクセルを正規化して迷光指標を表すことができます。この正規化方法によって指標が決まります。大まかに言うと、正規化された迷光計算は次のように簡単に記述できます。
この形式の式は迷光透過率に対応し、その逆数は迷光減衰率に対応することに注意してください。
Imatest がサポートする主な正規化方法は、光源の直接画像内の画像レベル (平均デジタル値 (DN) またはピクセル値) で正規化することです。この方法では、メトリック画像の値は、光源から直接得られるレベル/応答に対する画像内の迷光のレベル/応答を表します。点光源でテストする場合、この正規化方法は点光源除去比 (PSRR) メトリック[2]に対応します。広がり光源でテストする場合は、広がり光源除去比 (ESRR) メトリック[2]になります。たとえば、太陽は、点光源として認識される他の遠くの星とは異なり、約 0.53 度の角度直径を持つ「無限遠」にある広がり光源です。光源の角度サイズは、画像に現れる迷光の形状を決定することができ、これが、この種のテストを小さくて明るい光源で行う基本的な理由の 1 つです。
正規化補正
テストのもう 1 つの重要な前提条件は、テスト 画像データを正規化するために使用されるレベル (つまり、正規化係数) が飽和以下であることです。飽和、つまりテスト対象のカメラのダイナミック レンジは、本質的にテスト自体のダイナミック レンジを制限します。飽和レベルによる正規化は、飽和データのレベルが曖昧であるため、比較的意味のない結果をもたらします。飽和によって正規化する場合、結果として得られるメトリック イメージの値は 0 から 1 の範囲になり、1 は飽和レベルに対応します。多くのカメラでは、画像に迷光を誘起するために、光源の直接像を飽和させる必要がある場合があります。この場合、光源の直接像が飽和しないように光レベルが減衰された、露出が適切な別の参照画像からの情報を使用できます。カメラで使用できる制御に応じて、光源の飽和していない画像と、次のような「テスト 画像相当の」(補正された) 正規化係数を生成するために使用できるさまざまな手法があります。 [1] :
- 露出時間を調整する
- システムゲインを調整する
- 光源の光量を調整する例えば、NDフィルターや
光源出力の直接制御
これらの手法は個別に、または組み合わせて補償係数として使用できます。これは基本正規化係数の乗数として機能する。補正正規化係数を計算する(これは最終的にテスト画像データの正規化に使用されます)。この場合、基本正規化係数は、参照画像[1]から得られたソースの直接画像の画像レベル(デジタル値またはピクセル値)です。全体のプロセスは、いくつかの簡単な方程式で説明できます。
どこ
そして
これらの手法は、カメラデータが線形または線形化可能であり、相反法則が成り立つことを前提としていることに注意してください[1] 。次のセクションでは、補償係数を使用した正規化迷光計算の例を示します。
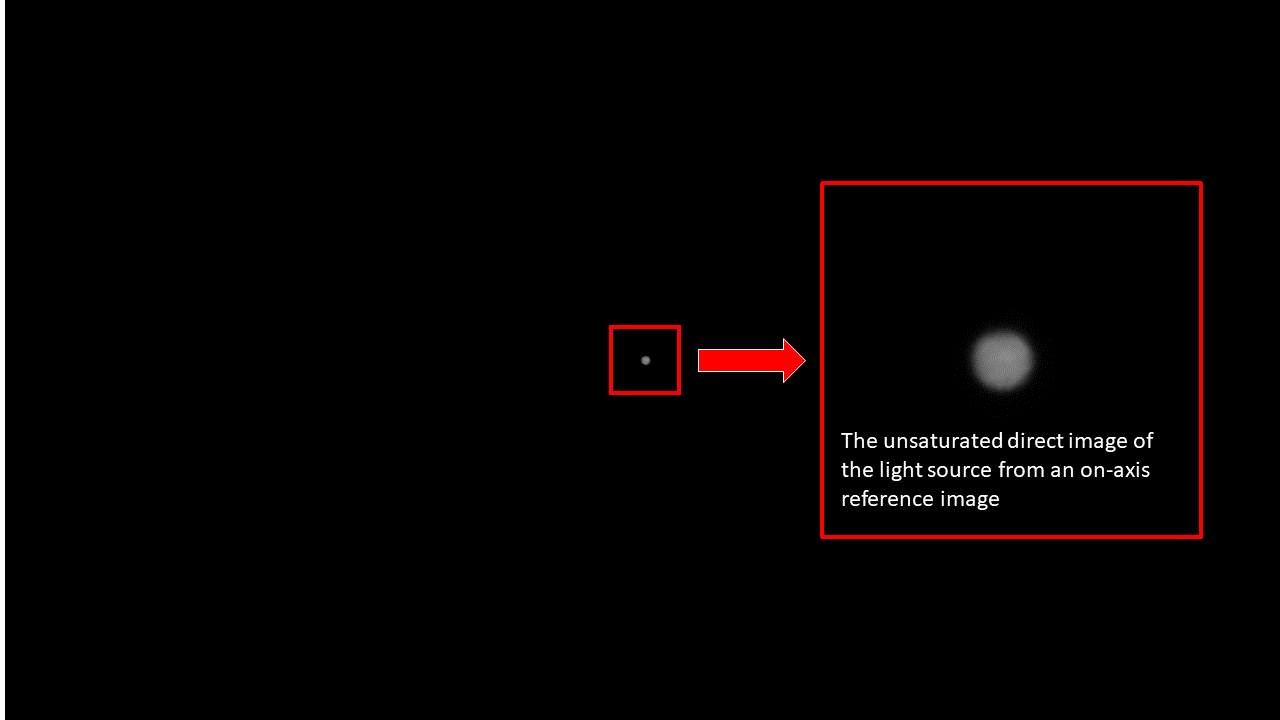
正規化された迷光メトリック画像データの解釈
線形化された16ビット画像データを出力するカメラのテスト手順の例を以下に示します。
- テスト画像では、光源のレベルとカメラの露光時間を100msに設定し、画像に顕著な迷光アーティファクトが現れるようにしました。ただし、これらの画像では光源の直接像が飽和しています。
- 基準画像の場合、カメラの露光時間を最小の1msに設定し、光源の前に濃度2.5(透過率=10^(-2.5)=0.316%)のNDフィルターを配置して光を減衰させ、光源の直接像が画像内で飽和しないようにします。
- 参照画像から光源の直接画像内の(平均)レベルを測定します。平均不飽和レベル(ピクセル値)は31941.617でした。これが基本正規化係数です。これは、テスト画像データを正規化するために使用します。
- 既知のNDフィルターの透過率と露光量の差を用いて、テスト画像の光レベルと参照画像の光レベルの比率を求めることで、基本正規化係数を補正し、「テスト画像相当」の正規化係数を算出します。補正係数は以下のとおりです。補正後の正規化係数は次のとおりです。この正規化係数はDN(デジタル値またはピクセル値)単位で表されます。つまり、飽和レベルを超える理論上のピクセル値で正規化していることになります。
- メトリック画像の計算手順として、テスト画像内の光源の直接像は迷光ではないため、マスクアウト(無視、NaNに設定)します。
- 正規化された迷光メトリック画像を計算します。
結果を見ると、迷光メトリック画像の値は0から6.476E-5の範囲であることがわかります。これは、画像内の迷光の最大応答が、光源の直接画像からの応答の約0.0006476%であることを示しています。ここで、6.476E-5の値は、飽和した画像データに対応します(このカメラの画像データの場合、飽和レベルは65408であり、 6.476E-5 が得られます。このレベルの迷光は、飽和したデータを測定する能力がないため、意味を失います。具体的には、飽和した迷光は、測定可能な値よりも大きい可能性があります。ただし、飽和していないデータ (6.476E-5 未満の迷光値に対応) は、依然として意味があります。繰り返しますが、これらの正規化された迷光値は、直接光源の応答に対する迷光応答を表します。データが真に線形であり、相反法則が成り立つ場合、異なる強度の光源を使用したり、異なるカメラの露光時間を使用したりしても、これらの正規化された値は大きく変化しないと推測できます。ただし、異なる露光時間または光源の強度によって、測定可能な迷光の大きさが依然として異なる可能性があります (たとえば、カメラの露光時間が長いほど、より微弱な迷光アーティファクトが明らかになります)。
許容可能な迷光レベルは何かという問題は、カメラの用途によって異なる可能性があります。これは、「許容可能なMTF測定値とは何か」という質問に似ており、これも比較的曖昧で、システムの用途に依存します。とはいえ、カメラにとって重要な光源の特性を考慮して、許容レベルを決定することができます。たとえば、小さくて明るい光源である太陽を考え、ADAS/自動車用途のカメラについて次の例を考えてみましょう[1] 。
- 実際の使用においては、カメラは露光時間Tで動作し、その間、カメラ上の平均照度は Eで太陽が視野内にある。
- このテストの目的は、アプリケーションの迷光性能をシミュレートすることですが、テスト光源レベルはわずか。
- 線形性と相反性を仮定すると、カメラは露光時間T ×10でテストされ、アプリケーションの迷光性能をシミュレートすることができる。
得られたテスト画像における迷光レベルは、アプリケーションにおける迷光レベルと一致するはずです。ただし、許容レベルを決定するのはユーザー次第です。
許容される迷光レベルは、カメラシステムの露出アルゴリズムによっても異なります。特定のカメラでは、シーンに応じて異なる自動露出アルゴリズムや測光技術を使用して露出を調整できるため、彩度レベルも異なります。たとえば、カメラの露出アルゴリズムが画像が飽和状態にならないように設定されている場合、許容される迷光レベルは、露出アルゴリズムがかなりの彩度とブルーミングを許容する場合(この場合、迷光が多くなる可能性があります)よりも高くなる可能性があります。さらに、低照度環境で動作するカメラは、迷光レベルが低い方が望ましい場合があります。したがって、同じ例で言えば、正規化された迷光値6.476E-5は、一部のカメラやシナリオでは問題となる可能性がありますが、他のカメラやシナリオでは問題にならない可能性があります。
全体として、迷光メトリック画像は客観的にも主観的にも分析する必要があるかもしれません。客観的な分析には、測定された迷光レベルを確認し、迷光メトリック画像データに基づいて統計を導出すること(例えば、光源視野角の関数としてプロットされたさまざまな統計)が含まれます。主観的な分析には、画像データを視覚的に検査して、迷光アーティファクトの色、形状、サイズが画質に悪影響を与えているかどうか、および/またはそれらのアーティファクトがカメラのアプリケーションに影響を与える可能性があるかどうかを確認することが含まれます。たとえば、実際の問題のある物体(例えば、信号機)に似ている可能性のある鮮明なゴーストアーティファクトはありますか、それとも単に視聴者にとって魅力的でない/気が散るだけでしょうか?顕著なベールグレアはありますか、そしてそれはシステムのコントラスト解像度またはMTFにどのように影響しますか?画像内の迷光アーティファクトのいずれかが、システム障害シナリオにつながる可能性がありますか?
[mathjax]