雜散光(光暈)文件頁面
介紹: 雜散光測試與歸一化雜散光簡介|Imatest 雜散光分析輸出|歷史記錄
背景: 雜散光範例|根本原因|測試概述|測試因素|測試注意事項|術語表
計算: 度量影像|歸一化方法|光源遮罩方法|總結指標|分析通道|飽和度
說明: Imatest 進階分析說明(主控和 IT) |使用 Imatest 計算歸一化雜散光|電動雲台說明
設定: 設定清單和 INI 鍵/值|標準和建議|設定檔輸入
頁面內容
這是 Imatest 雜散光文檔的首頁。本頁面介紹了雜散光的概念,以及如何使用小型高亮度光源進行雜散光測試。此外,本頁面也介紹了「歸一化雜散光度量影像」的概念。另請參閱「遮蔽眩光」文檔,以了解有關使用圖表測量遮蔽眩光(一種特殊形式的雜散光)的方法的資訊。
雜散光(耀斑)簡介
什麼是雜散光?如何測量雜散光?
雜散光,又稱光暈,是指任何未經過預設光路到達偵測器(即影像感測器)的光線(定義來自 IEEE-P2020 預發布標準)。雜散光可以被視為系統性的、與場景相關的光學雜訊。根據雜散光產生機制的不同,它會在場景中產生幻影(即重影/鬼影),降低影像某些部分的對比度(例如,眩光),並有效地降低系統動態範圍。這些因素會對相機系統在各種應用場景下的效能產生不利影響。 [1]
可以透過拍攝位於相機視野內(或視野外)不同角度的明亮光源的影像來測量相機的雜散光,然後將這些影像處理成雜散光度量影像,其中影像中的每個像素都被歸一化以表示一個雜散光度量值。光源本身被排除在外,或在影像中被掩蔽,因為它不被視為雜散光。從產生的雜散光度量影像中可以匯出各種資訊和總計統計資料。
Imatest 版本 22.2 引入了雜散光源分析,使用戶能夠產生歸一化的雜散光度量影像和其他相關輸出,並具有高度可配置性。
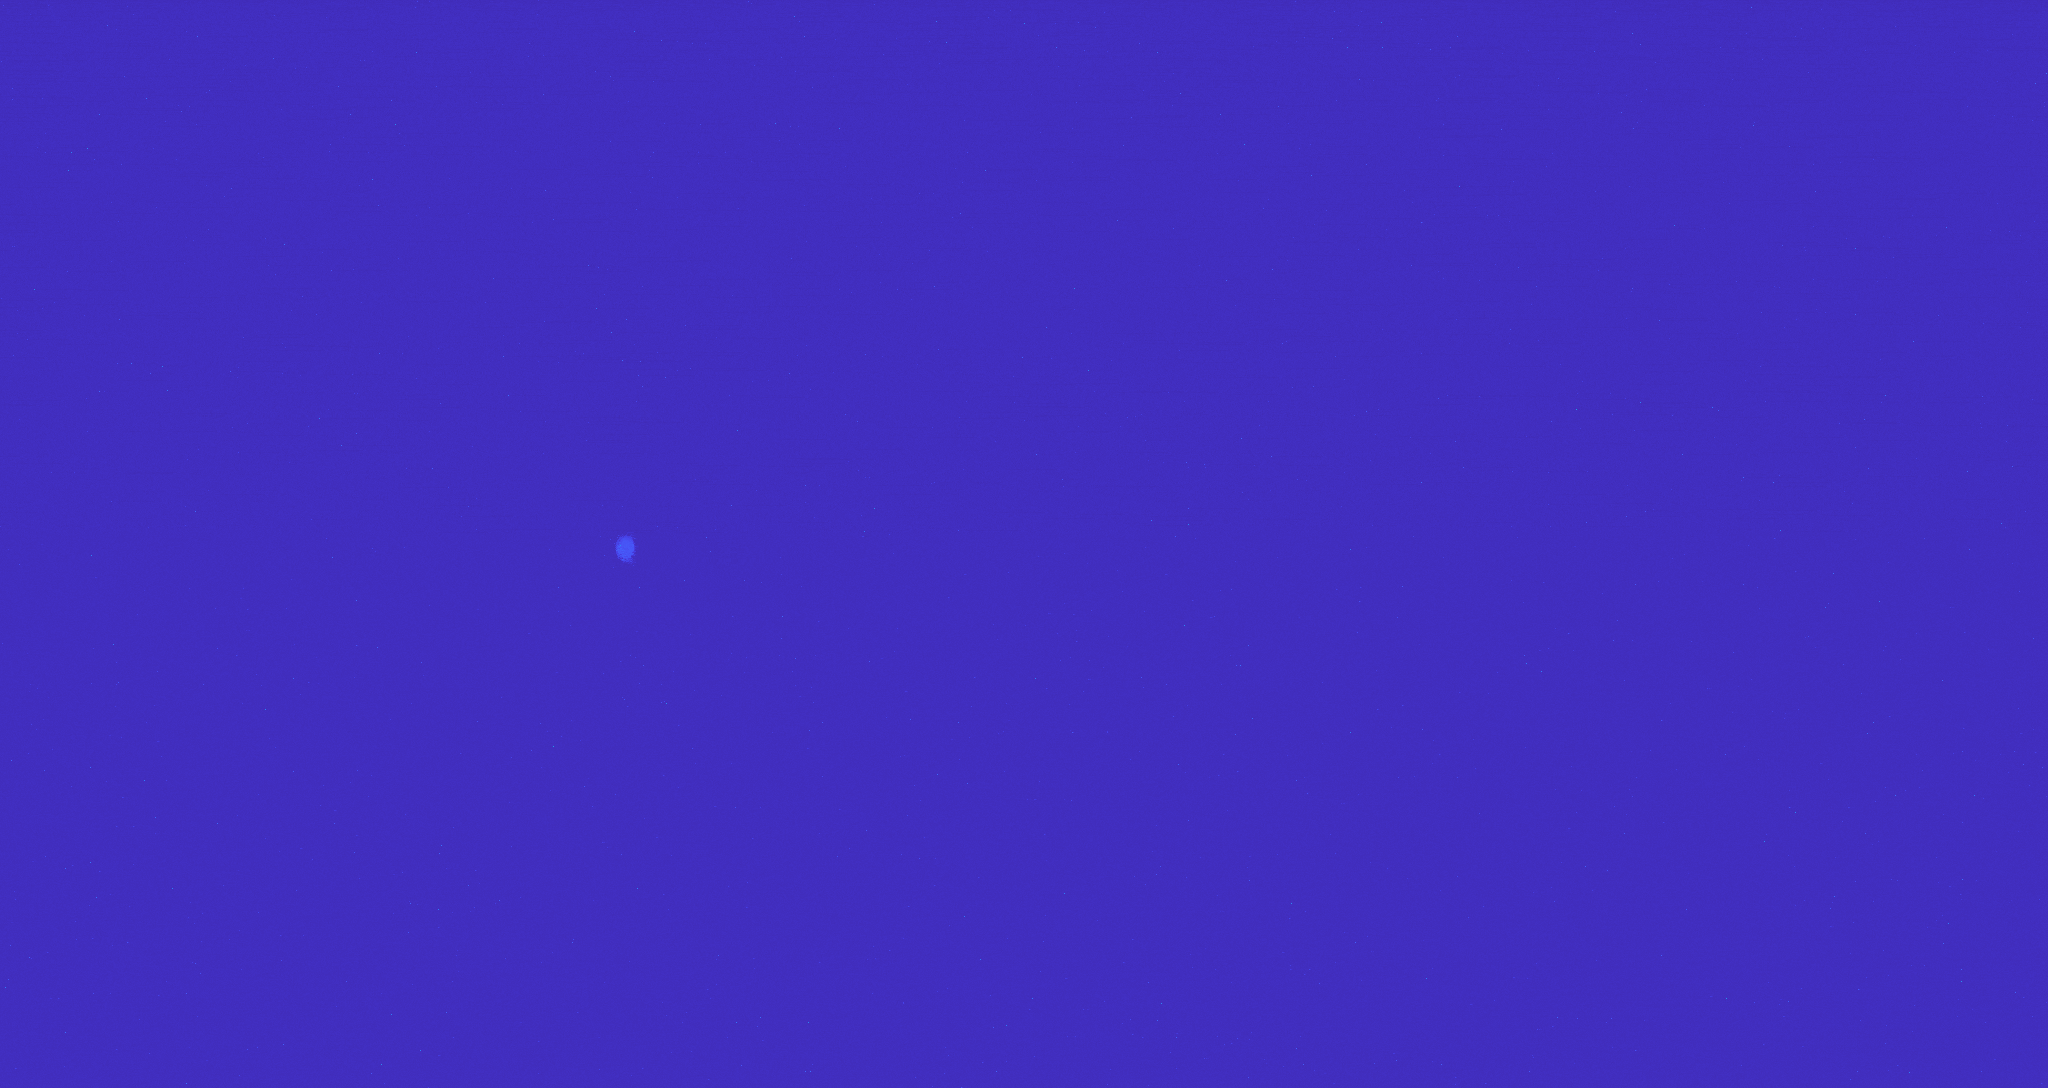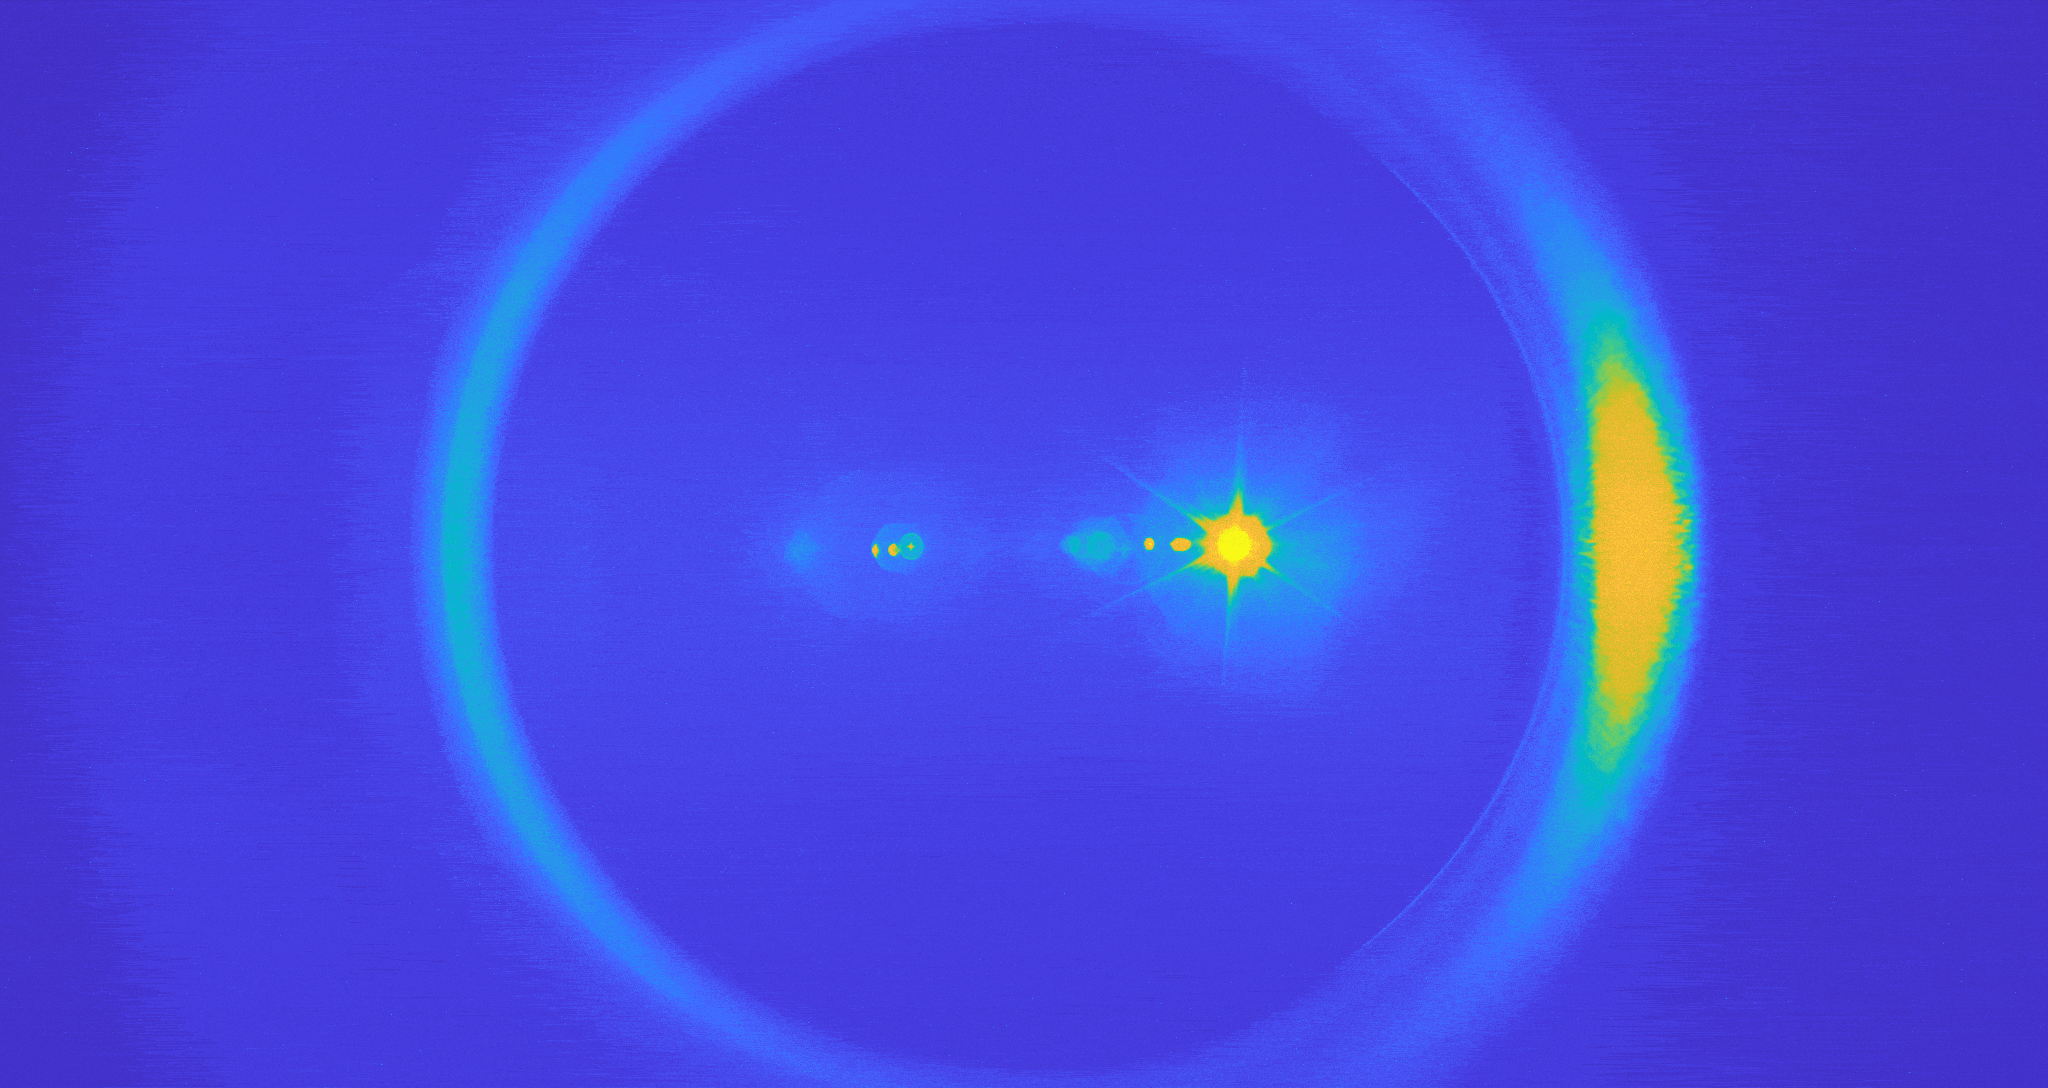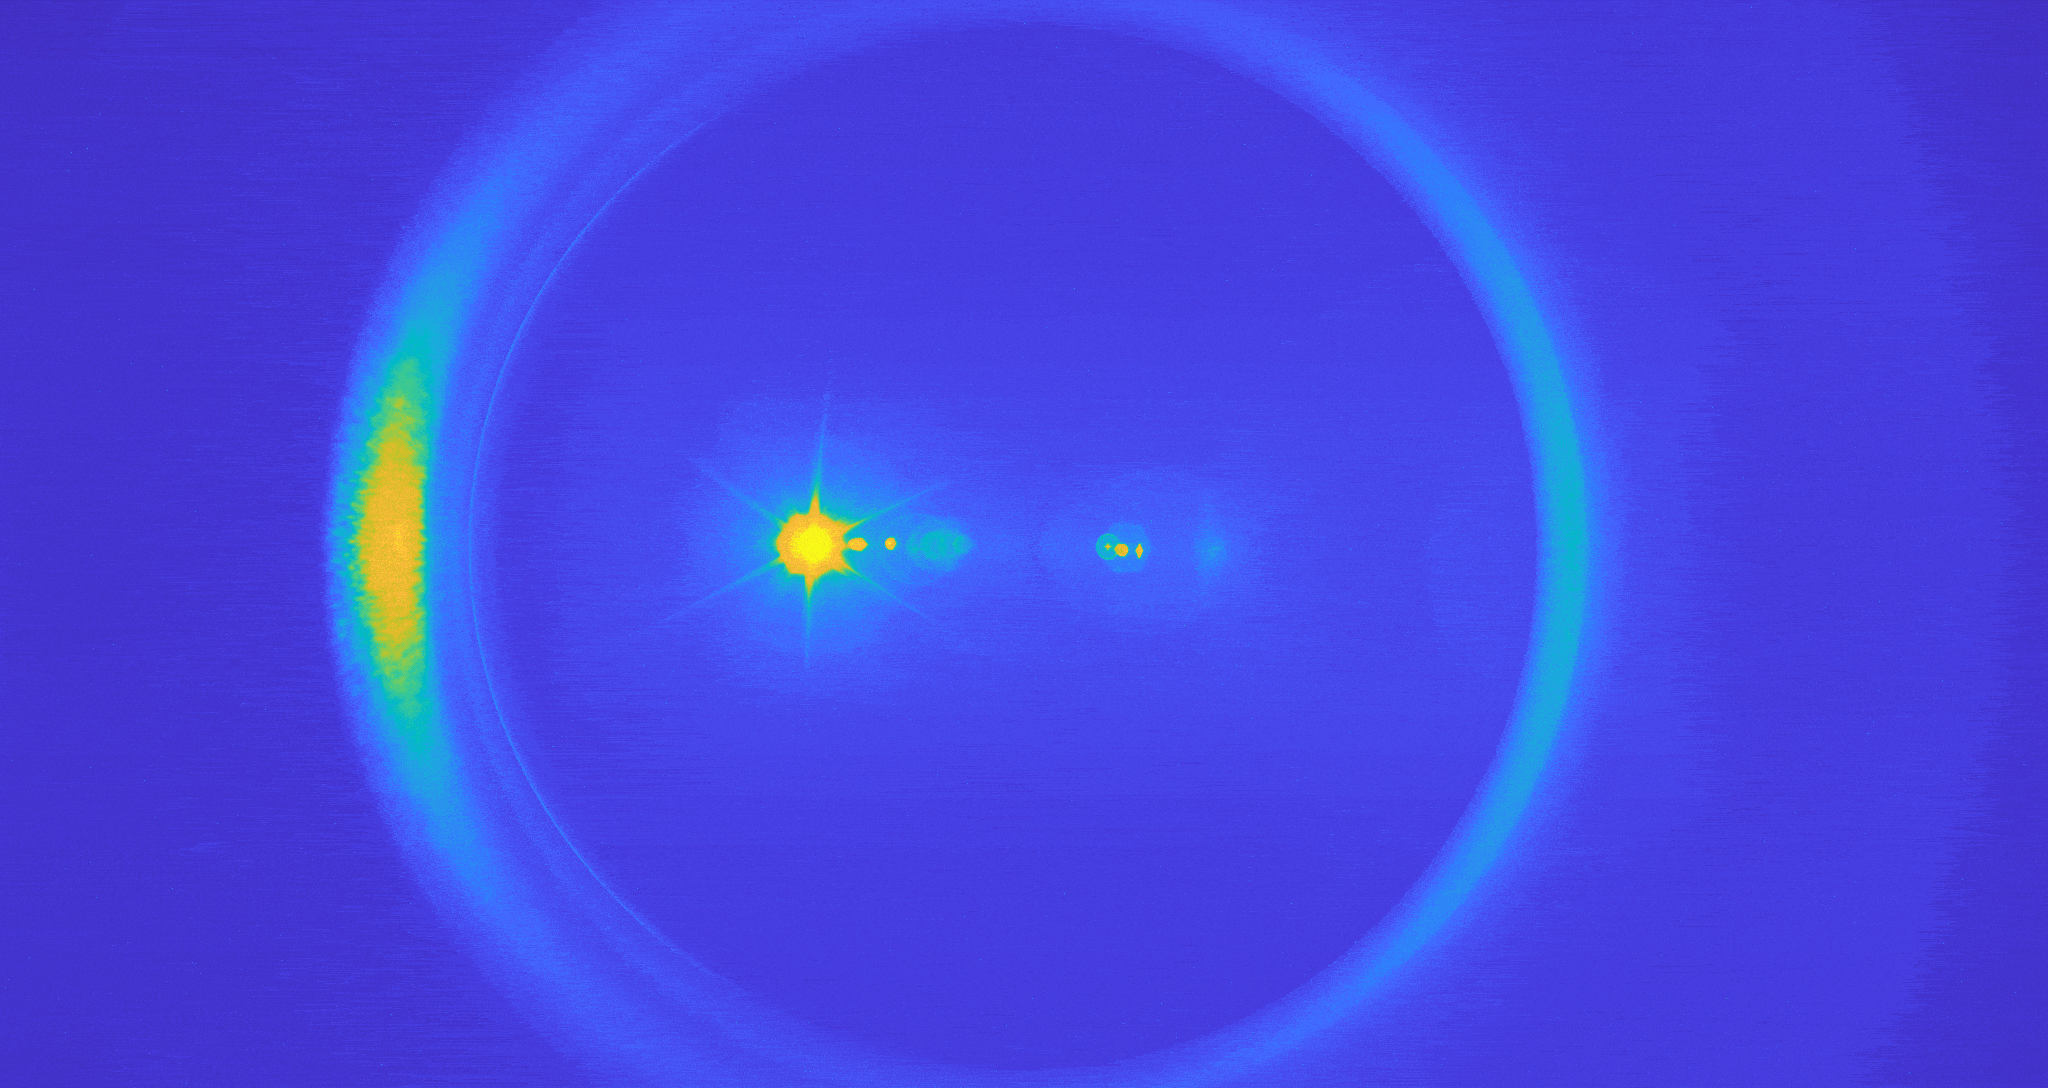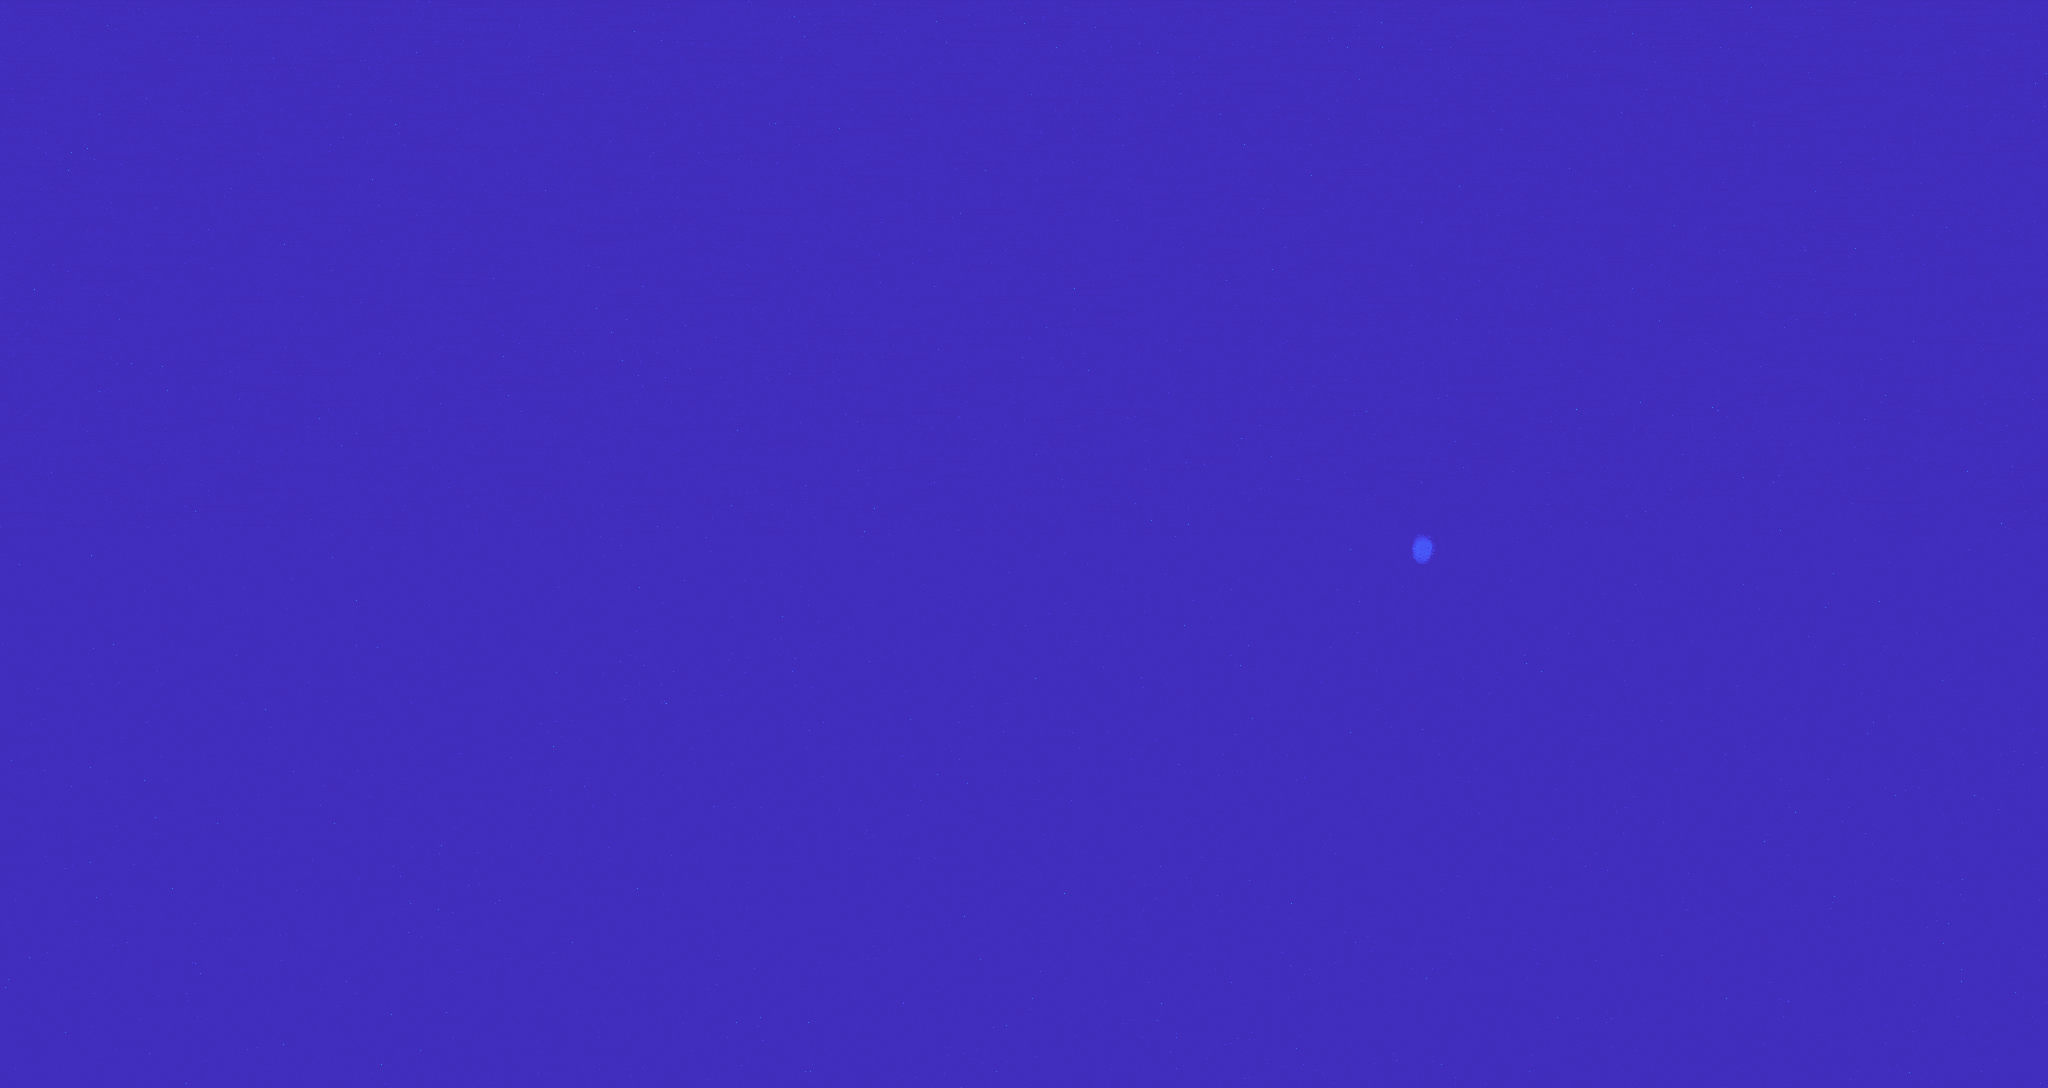
如何測試雜散光
一種檢測雜散光的方法是,在暗室中拍攝一個小型明亮光源的影像。為了獲得更全面的影像覆蓋範圍,可以旋轉相機或移動光源,以拍攝不同入射照明角度的影像。使用 Imatest 軟體,可以將拍攝的影像處理成“歸一化雜散光度量影像”,從而客觀地測量影像中雜散光的強度。
至少,要測試雜散光,您需要:
一間黑暗(黑色)的房間
一個小而明亮的光源(請注意,光源的大小和焦點會影響它在相機中引起的雜散光的形狀)
一種使被測相機旋轉的方法(或一種使光源圍繞被測相機移動的方法)
Imatest 提供多種硬體選項,以協助進行雜散光測試。
測試環境
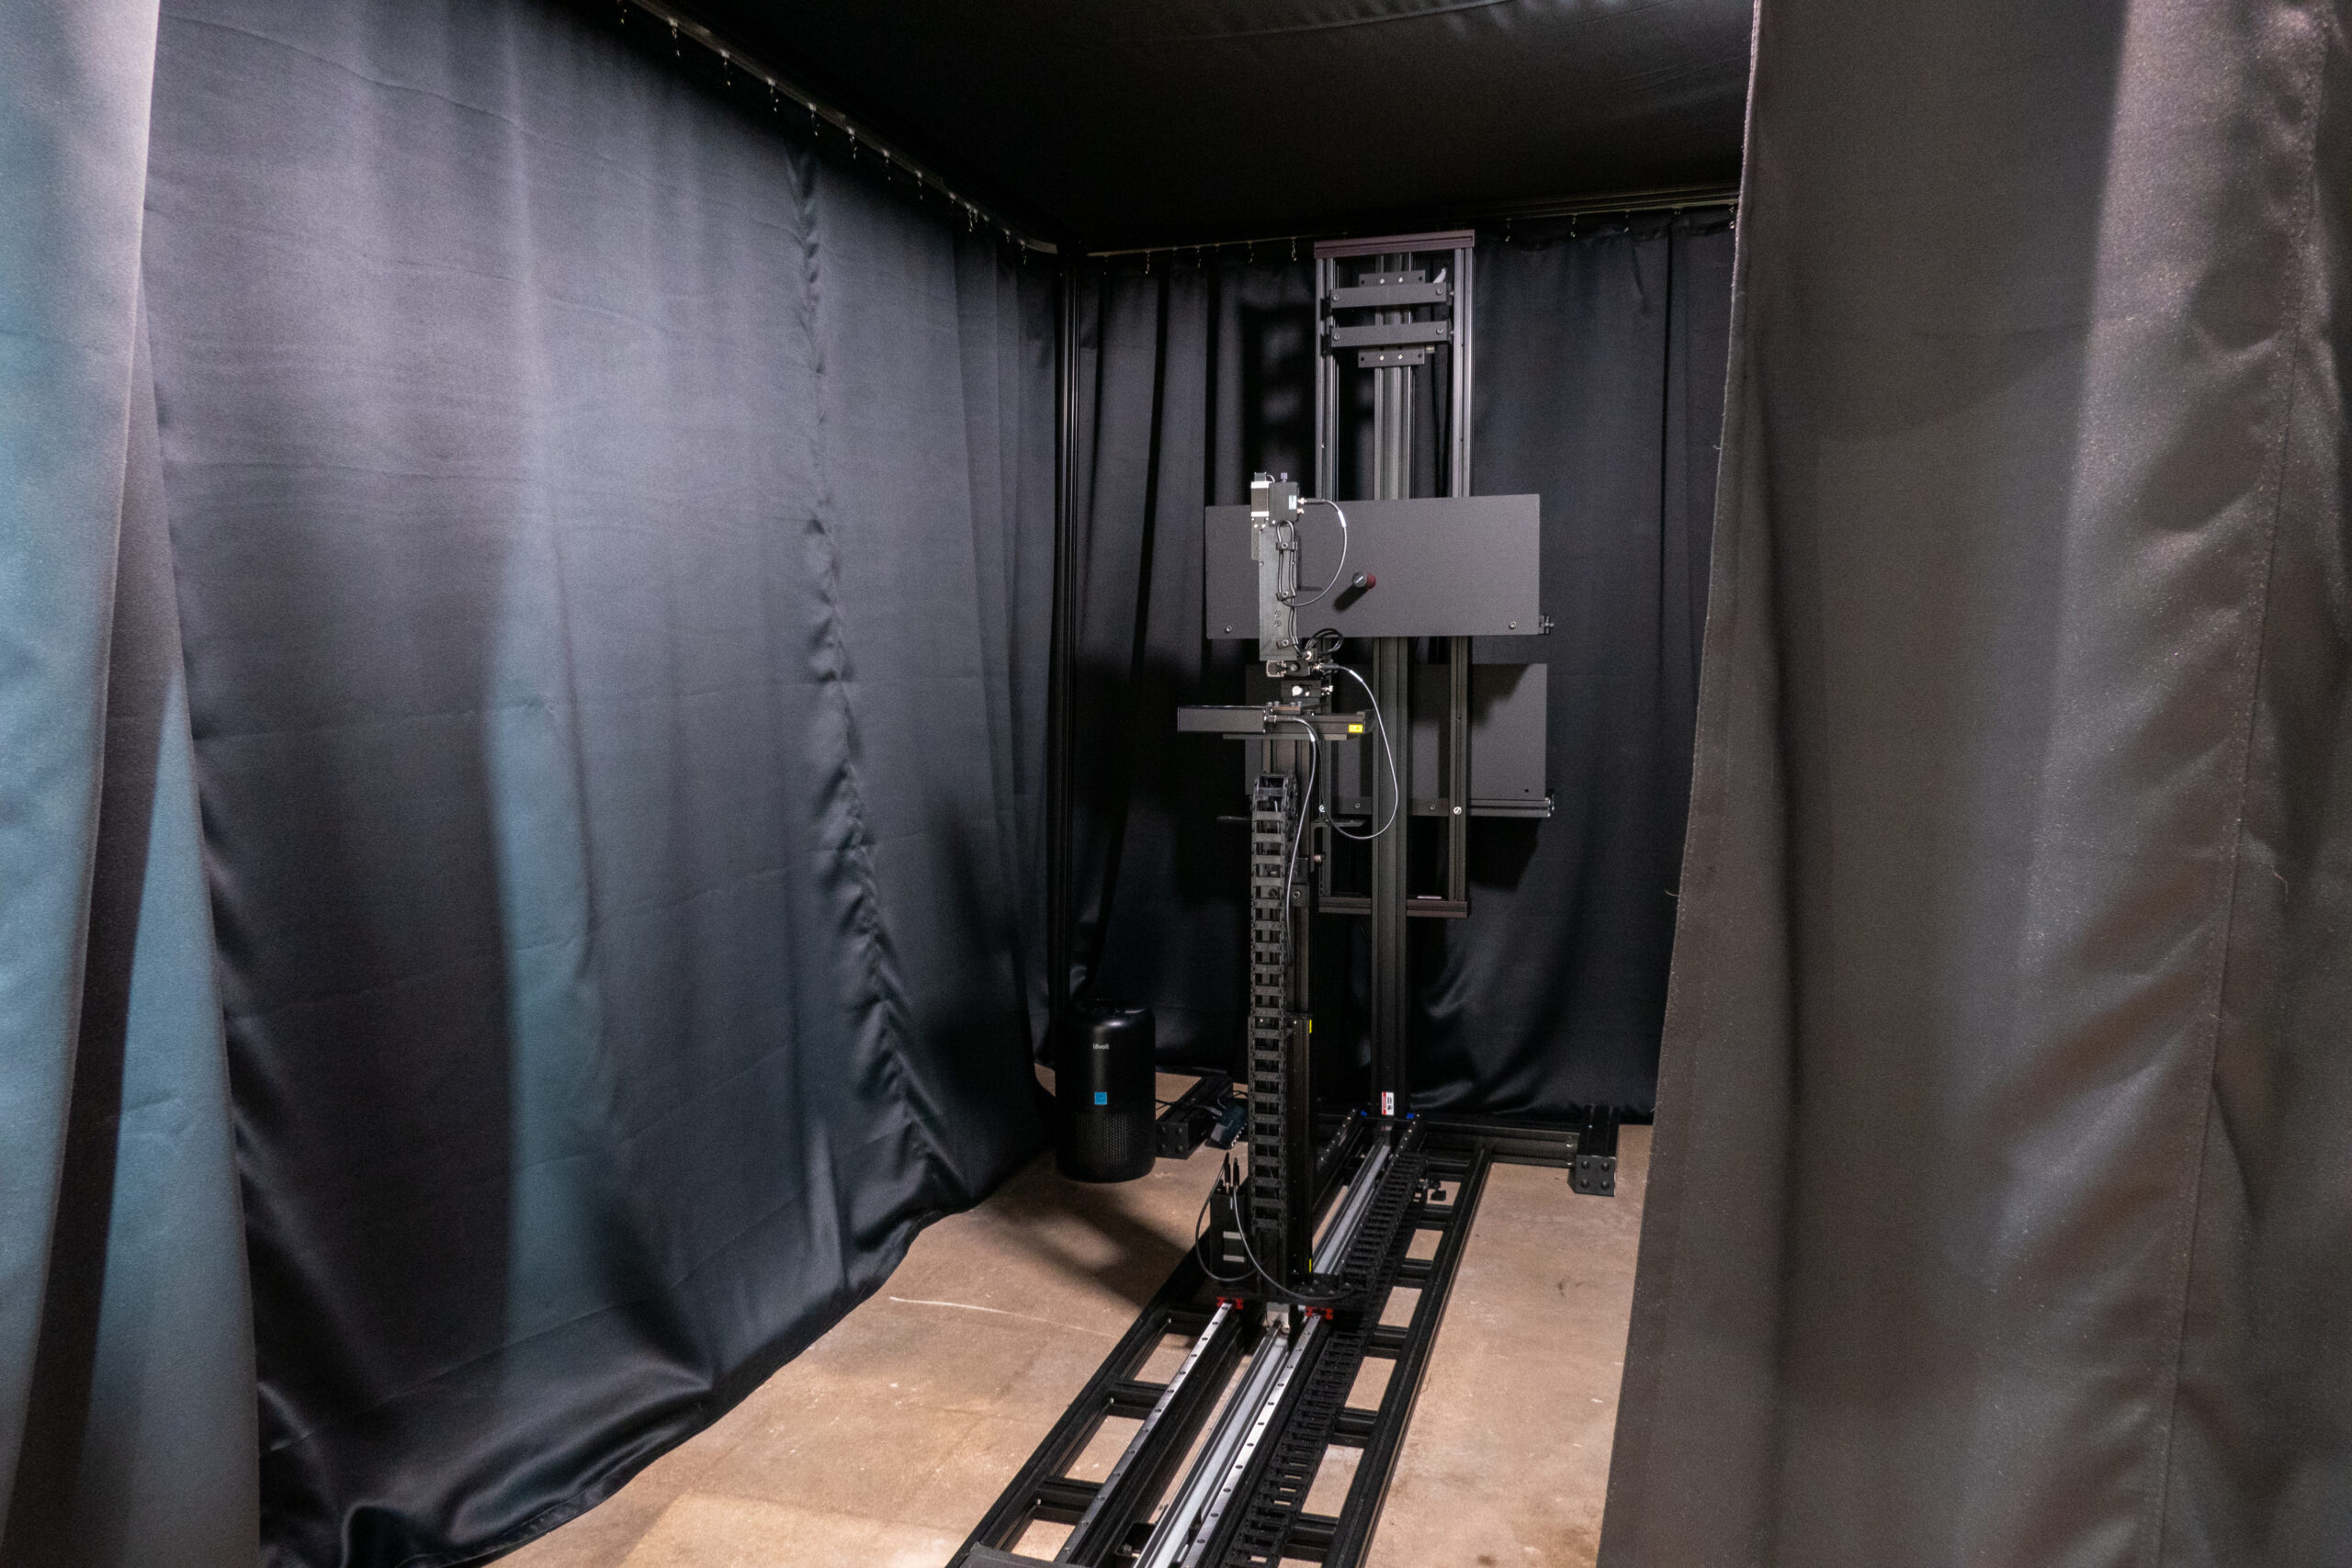
進行雜散光測試的理想環境是真空中無限大且無限黑暗的房間。
對於實際的實驗室測試,建議使用表面為深色/黑色的房間。房間表面可能需要在測試所考慮的整個光譜範圍內(或相機的通帶範圍內)進行防反射處理。如果房間本身不夠暗,可以使用遮光簾來有效降低環境亮度。遮光簾不應完全包圍測試裝置,而應在遮光簾與測試裝置(相機和光源)之間留出一定空間,以進一步防止不必要的反射。遮光簾越大越好。此外,還可以在整個測試裝置中使用額外的擋板,以進一步減少無關反射和環境光。
理想情況下,雜散光測試應在無塵環境中進行。如果測試表面(相機或光源)上有大量灰塵,或光束中漂浮著灰塵,則可能會因造成不必要的反射和阻擋光線而影響測量結果。空氣過濾器有助於創造更乾淨的環境。此外,空氣中一定的濕度也有助於減少漂浮灰塵的數量。
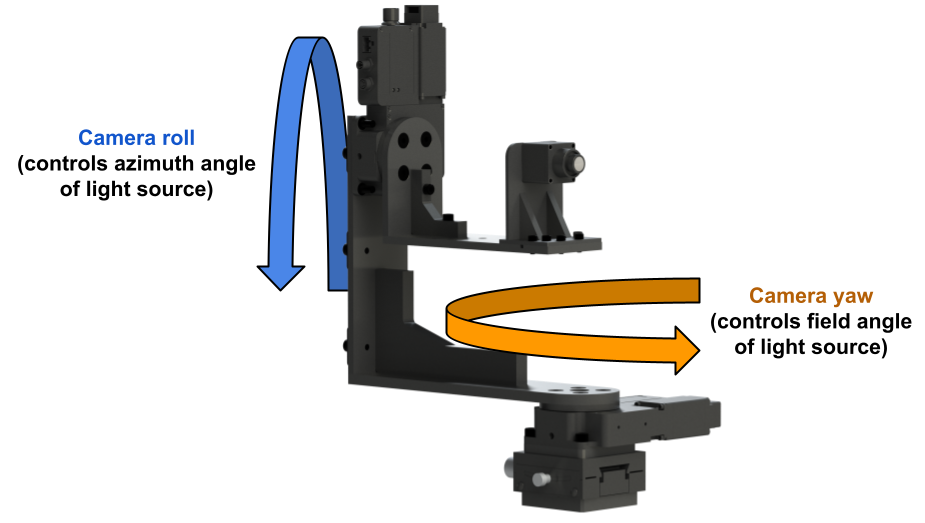
另請參閱“雜散光測試概述”頁面,以了解有關該測試的高級概述。
對於受控測試,通常建議使用明亮、準直的「點光源」。但是,如果相機設備的前端面積很大,或者相機應用中關注的光源並非位於“無窮遠處”,則發散光源也可能有用。
光源應為點光源,因為光源的角尺寸會影響影像中雜散光的形狀。需要注意的是,影像中光源的大小是相對於相機的瞬時視場而言的。較小的「點光源」會產生清晰的高頻雜散光偽影,而較大的「擴展光源」則會產生模糊的低頻雜散光(類似於眩光)。這並非意味著點光源不會產生眩光,而是說擴展光源不太可能產生明顯的重影。擴展光源產生的雜散光是點光源雜散光在其覆蓋區域上的捲積。這正是基於圖表的雜散光測試方法僅限於測量眩光的根本原因[1] 。
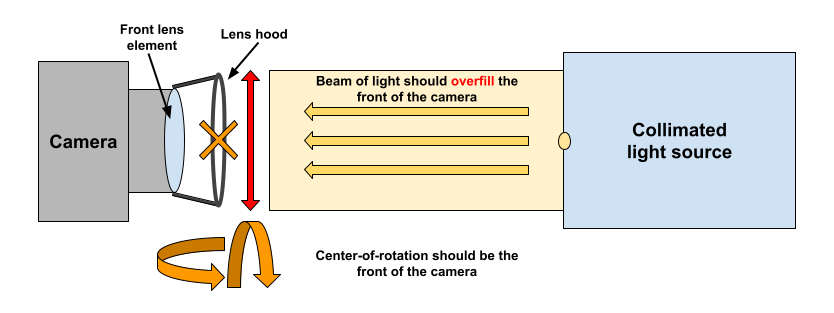
光源發出的光線應充滿相機設備的正面,包括任何可能影響光路的正面表面。使用僅充滿相機設備正面的較小光束(聚焦或準直光束)有助於減少來自測試環境或裝置的潛在雜散反射。例如,對於一款具有多個相機模組並被保護玻璃面板覆蓋的手機,在測試任何一個相機模組時,都應使整個玻璃面板充滿光線,因為雜散光可能源自該表面。
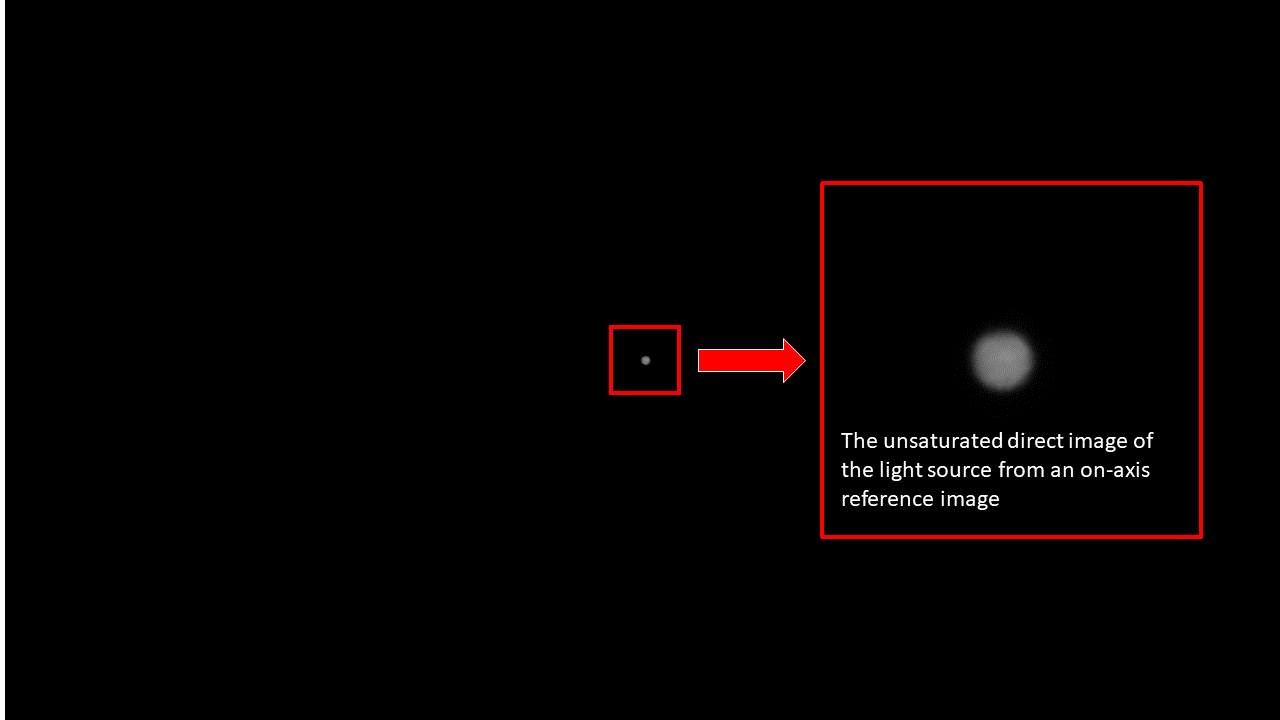
關於對準,相機應與光束中心平移對準,且光束在照射相機的區域內應保持空間均勻。為了找到對應於零視場角的參考位置(通常位於光軸上),可以旋轉相機,使光源的直接像與影像的「中心」(通常是數值中心)對齊。有關參考影像的範例,請參閱「歸一化補償」部分。
旋轉相機或光源時,旋轉中心應位於相機前端或可能影響光路的設備的最前端表面。例如,如果相機帶有遮光罩,則應將相機放置在遮光罩前端位於旋轉中心的位置。這樣做的首要原因是盡量減少投射光束的面積(繞著非前端旋轉可能會產生槓桿作用,導致需要更大的光束才能在所有角度均勻地充滿設備)。另一個原因是,相機前端可能是雜訊光路徑的起點。
測試覆蓋率是雜散光測試的關鍵方面,它涵蓋了範圍(檢測範圍)和取樣(檢測增量)。雜散光是一個高維度問題,因為有很多因素會影響它的測量。足夠的測試覆蓋率對於準確理解影像中雜散光的各種表現形式至關重要。
測試覆蓋率的原理與僅使用影像中心測量清晰度(MTF/SFR)有些類似,但這種單一測量可能無法代表影像其他位置(例如影像角落)的表現。類似地,最基本的雜散光測試可能涉及分析單一光源的圖像。然而,雜散光與場景相關,因此,應在光源相對於相機處於不同角度的情況下進行測試。這可以包括光源位於相機視野 (FOV) 之外的影像。
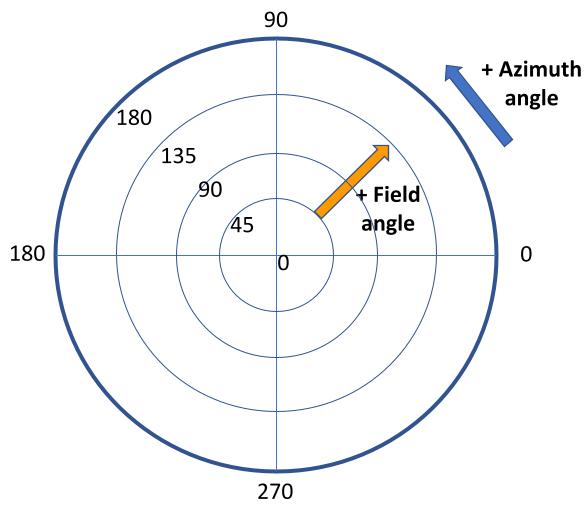
光源相對於相機的位置或角度可以用兩個屬性來定義:視場角和方位角。雜散光「捕獲方案」可以定義為一系列具有這兩個屬性的位置。對於 Imatest 雜散光分析,可以透過設定檔定義並引用每個輸入影像的光源方位角和視場角以進行分析。
一個簡單的雜散光捕獲方案範例是光源的單軸掃描,其中旋轉相機(或移動光源)使光源覆蓋相機整個視場角(例如,180度弧)。請注意,為了進行全面測試,根據相機的視場角,可能需要1度或更小的視場角增量才能顯示所有雜散光路徑。另請注意,灰塵、鏡頭表面缺陷或相機光機設計中的其他不對稱性可能會導致某些雜散光路徑,從而造成雜散光性能的不對稱。
全面的測試可能包括對光源進行多軸掃描,其中相機旋轉以在多個方位角上執行多次掃描。例如,一個有效的拍攝方案可以是:在視場角從 0 度到 90 度(以 0.1 度為增量)的範圍內進行測試,方位角分別對應於水平、垂直和對角線方向,其中對角線方向與影像的角點相交。
歸一化雜散光的一個基本假設是輸入資料是線性的。某些影像訊號處理(ISP),特別是那些影響線性度的處理(例如伽馬校正),會影響影像中相對雜散光的反應,進而影響測量結果。儘管如此,處理後的影像仍然可以進行分析,因為了解相機的ISP如何影響感知到的雜散光仍然很有價值。
Imatest 雜散光分析支援包含單色或三通道(例如 RGB)影像資料的輸入影像檔案。使用“讀取原始資料”設定也支援未格式化的原始影像。支援的文件格式詳見“影像檔案格式和擷取設備”部分。
歸一化雜散光度量影像
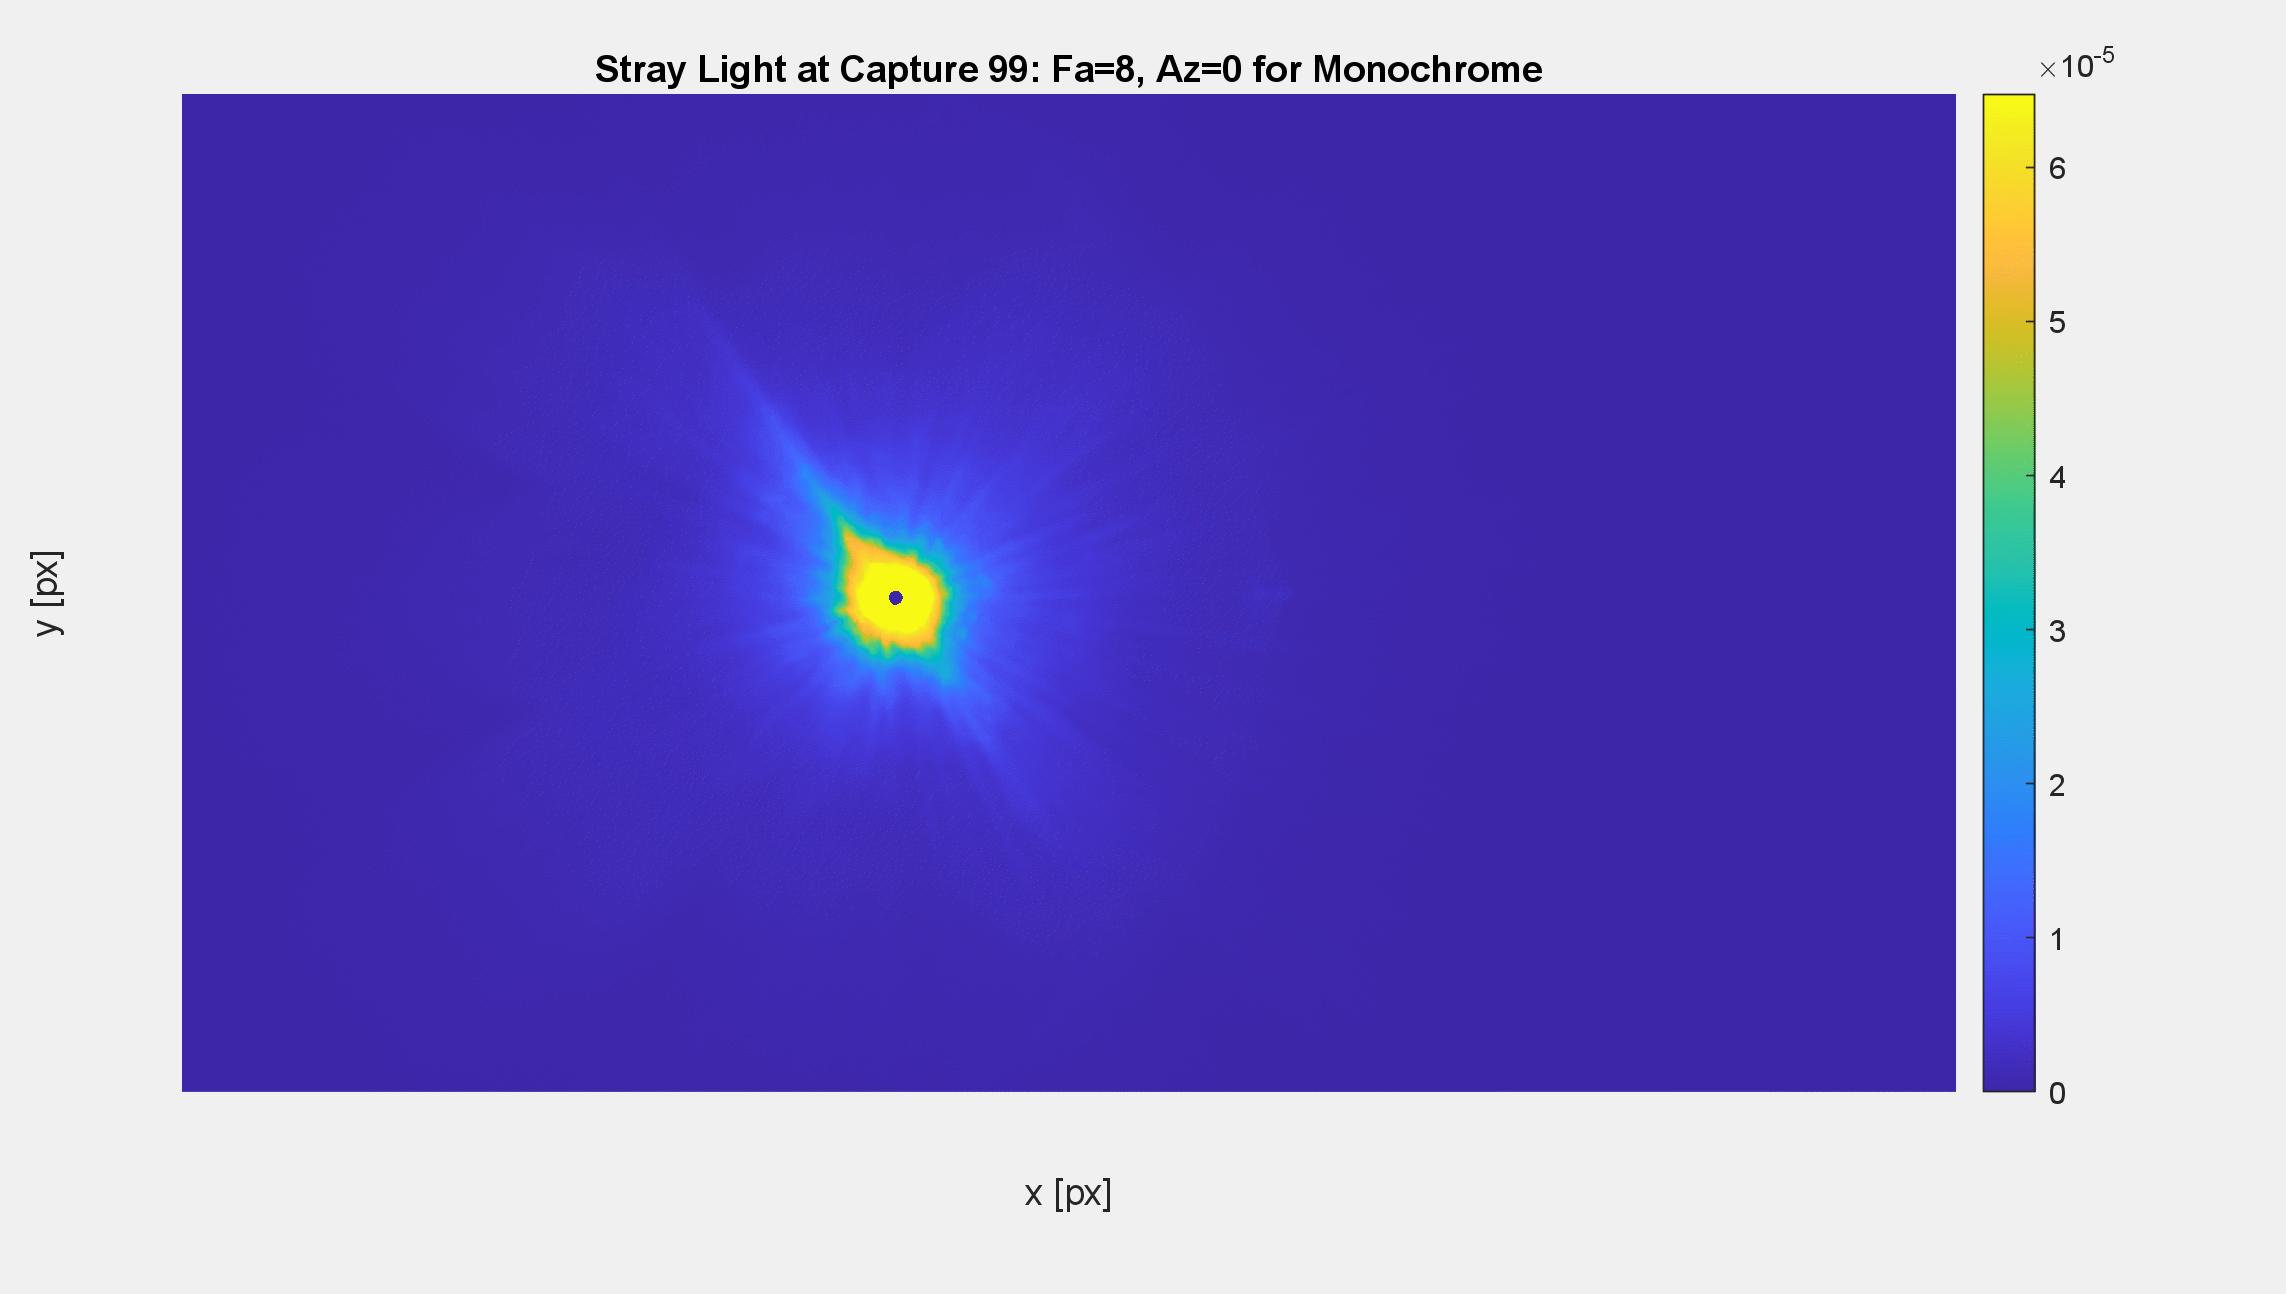
Imatest雜散光分析的主要輸出結果是雜散光度量影像。雜散光度量影像可以以FITS檔案和色彩映射圖(儲存為影像檔案和/或視訊檔案)的形式輸出。
歸一化雜散光背景
在 Imatest 中進行分析時,輸入資料應為完全黑暗的房間內小型明亮光源(例如,點光源)的線性影像。此測試的一個關鍵假設是,這些影像中的任何反應均為雜散光,而非光源直接像的反應。光源的直接像是指影像中代表光源實際大小的小區域(即,假設影像中不存在雜散光或光暈) [1] 。由於光源的直接像並非雜散光,因此在分析過程中會被屏蔽(忽略)。
使用 Imatest,可以將輸入影像中的每個像素歸一化,以表示雜散光度量,其中歸一化方法決定了該度量值。概括來說,歸一化雜散光的計算可以簡單寫成:
請注意,方程式的這種形式對應於雜散光透射,而其倒數則對應於雜散光衰減。
Imatest 支援的主要歸一化方法是根據光源直接成像區域內的影像等級(平均數位值 (DN) 或像素值)進行歸一化。採用這種方法,度量影像中的值代表影像中雜散光相對於光源直接輸出的水平/響應。如果使用點光源進行測試,則此歸一化方法對應於點光源抑制比 (PSRR) 指標[2] 。如果使用擴展光源進行測試,則此指標為擴展光源抑制比 (ESRR) [2] 。例如,太陽是位於「無窮遠」的擴展光源,其角直徑約為 0.53 度,這與其他更遙遠的恆星(被視為點光源)不同。光源的角大小會影響影像中雜散光的形式,這也是使用小型、高亮度光源進行此類測試的根本原因之一。
標準化補償
此測試的另一個關鍵假設是,用於歸一化測試影像資料的飽和度(即歸一化因子)低於飽和度。飽和度,或被測相機的動態範圍,本質上限制了測試本身的動態範圍。透過飽和度進行歸一化會產生相對無意義的結果,因為飽和度的定義並不明確。如果透過飽和度進行歸一化,所得的度量影像的值將介於 0 到 1 之間,其中 1 對應於飽和度。對於許多相機而言,可能需要使光源的直接影像達到飽和狀態,才能在影像中引入雜散光。在這種情況下,我們可以使用來自單獨曝光良好的參考影像的信息,這些參考影像的光強度已被衰減,使得光源的直接影像未達到飽和狀態。根據相機可用的控制功能,可以使用不同的技術來產生光源的未飽和影像,然後產生「測試影像等效」(補償後)的歸一化因子,例如[1] :
- 調整曝光時間
- 調整系統增益
- 調整光源亮度例如,使用ND濾鏡和/或
直接控制光源功率
這些技術可以單獨使用,也可以組合使用,以形成補償係數。這將作為基本歸一化因子的乘數。計算補償歸一化因子(最終用於對測試影像資料進行歸一化)。在這種情況下,基本歸一化因子是參考影像[1]中來源影像的直接影像的影像等級(數位值或像素值)。整個過程可以用幾個簡單的方程式來描述:
在哪裡
和
請注意,這些技術假設相機資料是線性的或可線性化的,並且互易律成立[1] 。以下部分提供了一個使用補償因子計算歸一化雜散光的範例。
解釋歸一化雜散光度量影像數據
考慮以下針對輸出線性化 16 位元影像資料的相機的範例測試程序:
- 對於測試影像,我們將光源亮度和相機曝光時間設定為100毫秒,使得影像中出現明顯的、可測量的雜散光偽影。然而,在這些影像中,光源的直接成像已經飽和。
- 對於參考影像,我們將相機的最小曝光時間設定為 1 毫秒,並在光源前放置一個密度為 2.5(透射率 = 10^(-2.5) = 0.316%)的 ND 濾光片,以衰減光線,使光源的直接影像在影像中不會飽和。
- 我們從參考影像中測量來源直接影像內的(平均)飽和度。我們測得平均未飽和度(像素值)為 31941.617。這是基準歸一化因子。我們將用它來對測試影像資料進行歸一化。
- 我們透過計算測試影像亮度與參考影像亮度的比值來補償基礎歸一化因子,該比值是利用已知的ND濾光片透射率和曝光差異得到的。補償因子為:補償後的歸一化因子為:此歸一化因子以 DN(數字值或像素值)為單位。因此,我們實際上是透過高於飽和度的理論像素值進行歸一化。
- 作為計算度量影像的一個步驟,我們屏蔽(忽略,設定為 NaN)測試影像中光源的直接影像,因為它不是雜散光。
- 我們計算歸一化雜散光度量影像:
從結果可以看出,雜散光度量影像中的值範圍為 0 到 6.476E-5。這表明影像中雜散光的最大響應約為光源直接成像響應的 0.0006476%。此處,6.476E-5 的值對應於飽和的影像數據(對於此相機的影像數據,飽和度為 65408,除以 10 ...我們得到 6.476E-5)。在這個水平上,雜散光已經失去了意義,因為我們無法測量飽和的數據。具體來說,飽和的雜散光強度可能遠大於可測量的量級。然而,未飽和的數據(對應於小於 6.476E-5 的雜散光值)對我們來說仍然有意義。再次強調,這些歸一化的雜散光值代表了雜散光相對於直接光源響應的響應。如果數據確實是線性的,並且互易律成立,我們可以推斷,如果我們使用不同強度的光源或不同的相機曝光時間,這些歸一化值不會發生顯著變化。儘管不同的曝光時間或光源強度仍然會揭示不同強度的雜散光供我們測量(例如,更長的相機曝光時間會揭示更微弱的雜散光偽影)。
可接受的雜散光水平取決於相機的特定應用。這類似於「可接受的MTF測量值是多少」這個問題,該問題也相對模糊,取決於系統應用。儘管如此,我們仍可考慮相機所關注的光源特性來確定可接受的雜散光水平。例如,太陽是一個小而亮的光源,以下是ADAS/汽車應用相機的範例[1] :
- 在實際應用中,當太陽位於視野中,相機平均輻照度為E時,相機以曝光時間 T進行拍攝。
- 此測試的目的是模擬應用中的雜散光性能,但測試光源的強度測量僅為。
- 假設線性和互易性,可以使用曝光時間T x 10 對相機進行測試,以模擬應用的雜散光性能。
在生成的測試影像中,雜散光水平應與應用程式中的雜散光水平相符。但是,最終可接受的雜散光水平仍由使用者自行決定。
可接受的雜散光水平也可能取決於相機系統的曝光演算法。對於給定的相機,可以使用不同的自動曝光演算法或測光技術來對特定場景進行曝光,從而允許不同的飽和度。例如,如果相機的曝光演算法阻止影像達到飽和狀態,則可接受的雜散光水平可能高於曝光演算法允許大量飽和度和光暈的情況(此時我們可能會看到更多的雜散光)。此外,在低光照條件下工作的相機可能更關注較低的雜散光水平。因此,以上述範例為例,這意味著歸一化雜散光值為 6.476E-5 對於某些相機和場景來說可能存在問題,但對於其他相機和場景則不會。
整體而言,雜散光測量影像可能需要進行客觀和主觀兩方面的分析。客觀分析可能包括查看測量的雜散光水平,並基於雜散光測量影像資料匯出統計資料(例如,繪製各種統計資料隨光源場角變化的曲線)。主觀分析可能涉及目視檢查影像數據,以確定雜散光偽影的顏色、形狀和大小是否會對影像品質產生負面影響,以及/或這些偽影是否會影響相機的應用。例如,是否存在任何可能類似於真實物體(例如交通號誌)的清晰重影偽影,或者它們只是令人不悅/分散觀看者的注意力?是否存在明顯的眩光,它會如何影響系統的對比度解析度或調製傳遞函數(MTF)?影像中的任何雜散光偽影是否可能導致系統故障?
[mathjax]