目前尚未对 Imatest 在不同程度的桶形/波浪形畸变、倾斜、旋转和平移下,从各种测试目标/分析中测量畸变和视场测量的准确性进行全面研究,该研究已列入我们的中期待办事项清单。
完成这项工作后,我们将能够根据用户的个人设置提供更具体的建议。
在此之前,视场角≲140度的最佳实践如下:
使用高频棋盘格
更多测量点 → 更精确的拟合
限制:正方形必须足够大,以便能够准确检测图像边缘附近的区域。
尽可能完美地对齐棋盘格
图表必须超出摄像机视场范围。
相机光轴垂直位置图
尽可能使正方形的“边角”接近 0 度
对于严重失真的图像,请重点关注中间行和列的边缘。由于失真,远离中心的边缘会呈现一定的角度。
图表应位于图像中心。
调整相机到图表的距离,使可检测的鞍点尽可能靠近图像边缘。
以下是图像畸变最小的理想构图示例。
请注意,您需要的频率要比这更高。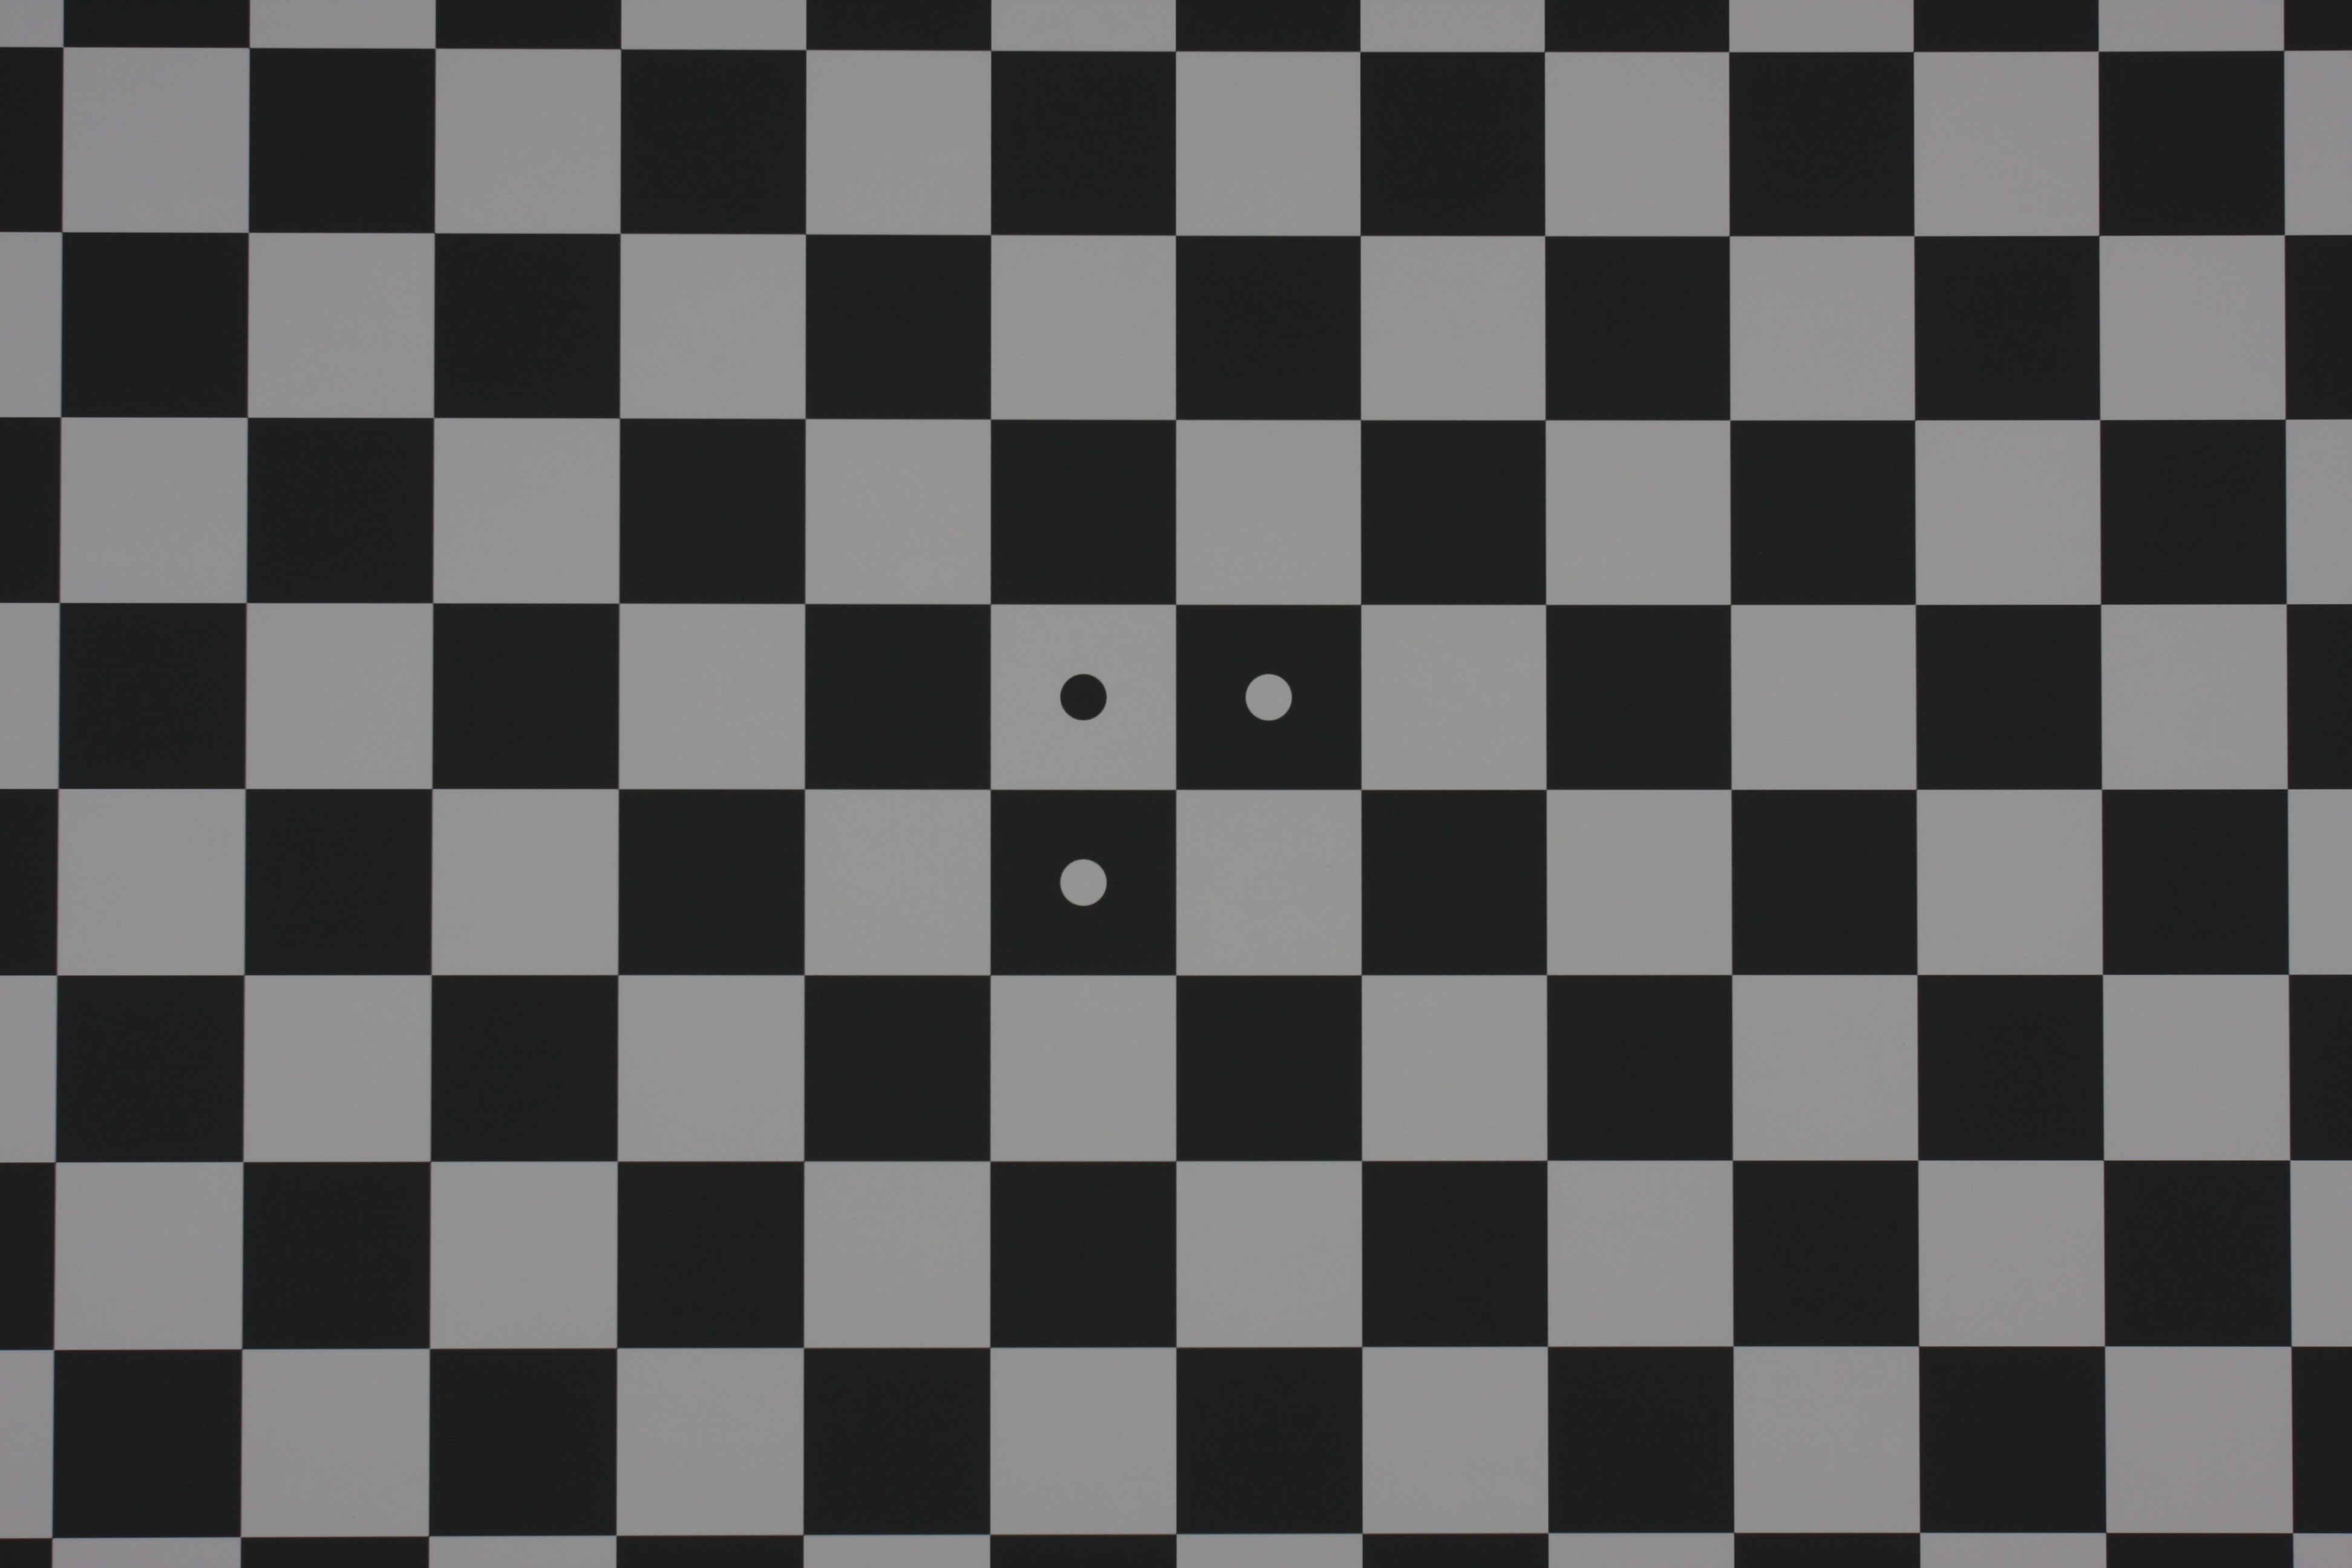
均匀照明
中间没有饱和度
边缘亮度足够高,对比度足以被检测到
对于视场角在 140-160 度之间的视场角,或者视场角足够大以至于难以用棋盘格图填满视场角的情况,我们认为使用预先扭曲的 SFRplus 目标可能会有一些好处,但这需要在我们进行上述测试时进一步测试。
当视场角大于约 160 度时,我们的计算开始失效,对于这种严重畸变的图像,我们预计无法获得准确的结果。我们预计在完成上述测试后,能够给出更具体的失效点数值。
目前,关于图表不完美对齐的影响,我们所能提供的最佳信息如下:
这些结果来自对单台相机拍摄的小批量图像的测量,我试图粗略估计图表旋转对 Imatest 中视场角 (FoV) 测量的影响。请注意,这只是一个快速测试,因此我未能很好地将图表旋转作为唯一的因变量进行分离,而且我的图表尺寸不够大,无法完全填充视场角,因此每种情况下对角线视场角都需要进行大量的推断。
以下是一些图片示例:
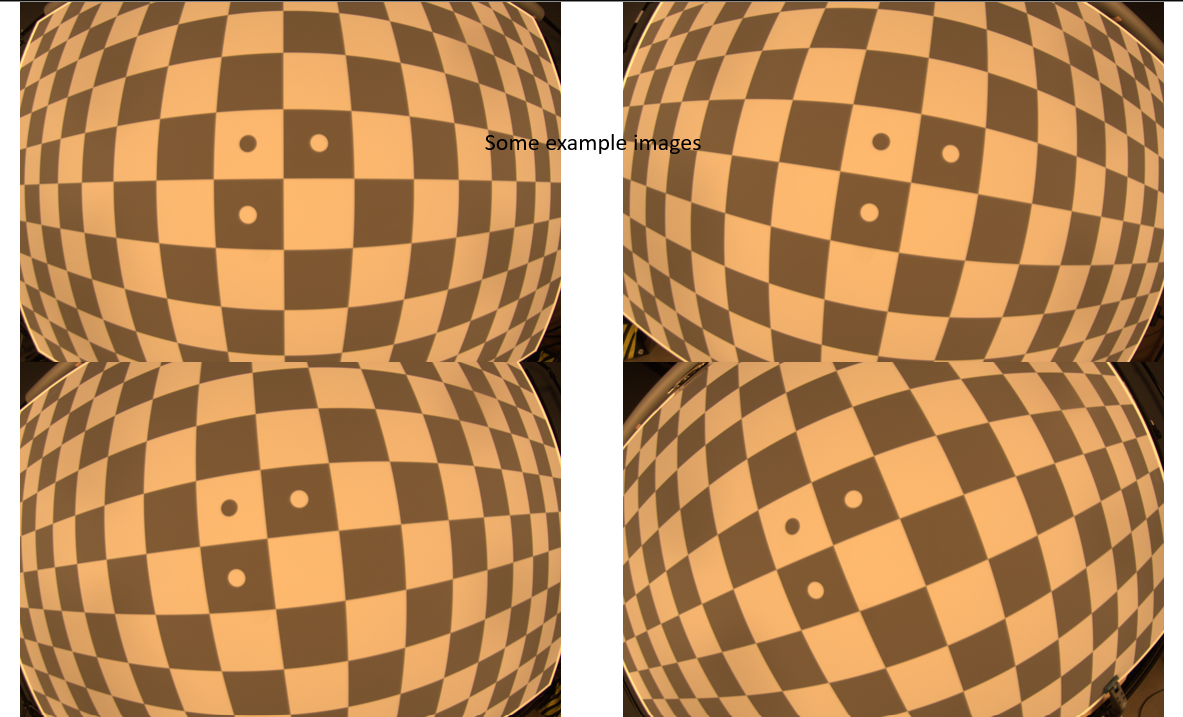
为了进行测量,我以 6 个不同的旋转角度拍摄了 15 张图像,在 Imatest 中分析了这些图像,得到了垂直、水平和对角线的 FoV 结果,然后对每批图像的结果进行了统计,得到了如下所示的图表。
在以下图中,x 轴表示每批图像计算得到的平均边缘角,y 轴表示视场角,以箱线图的形式显示,具体说明如下:
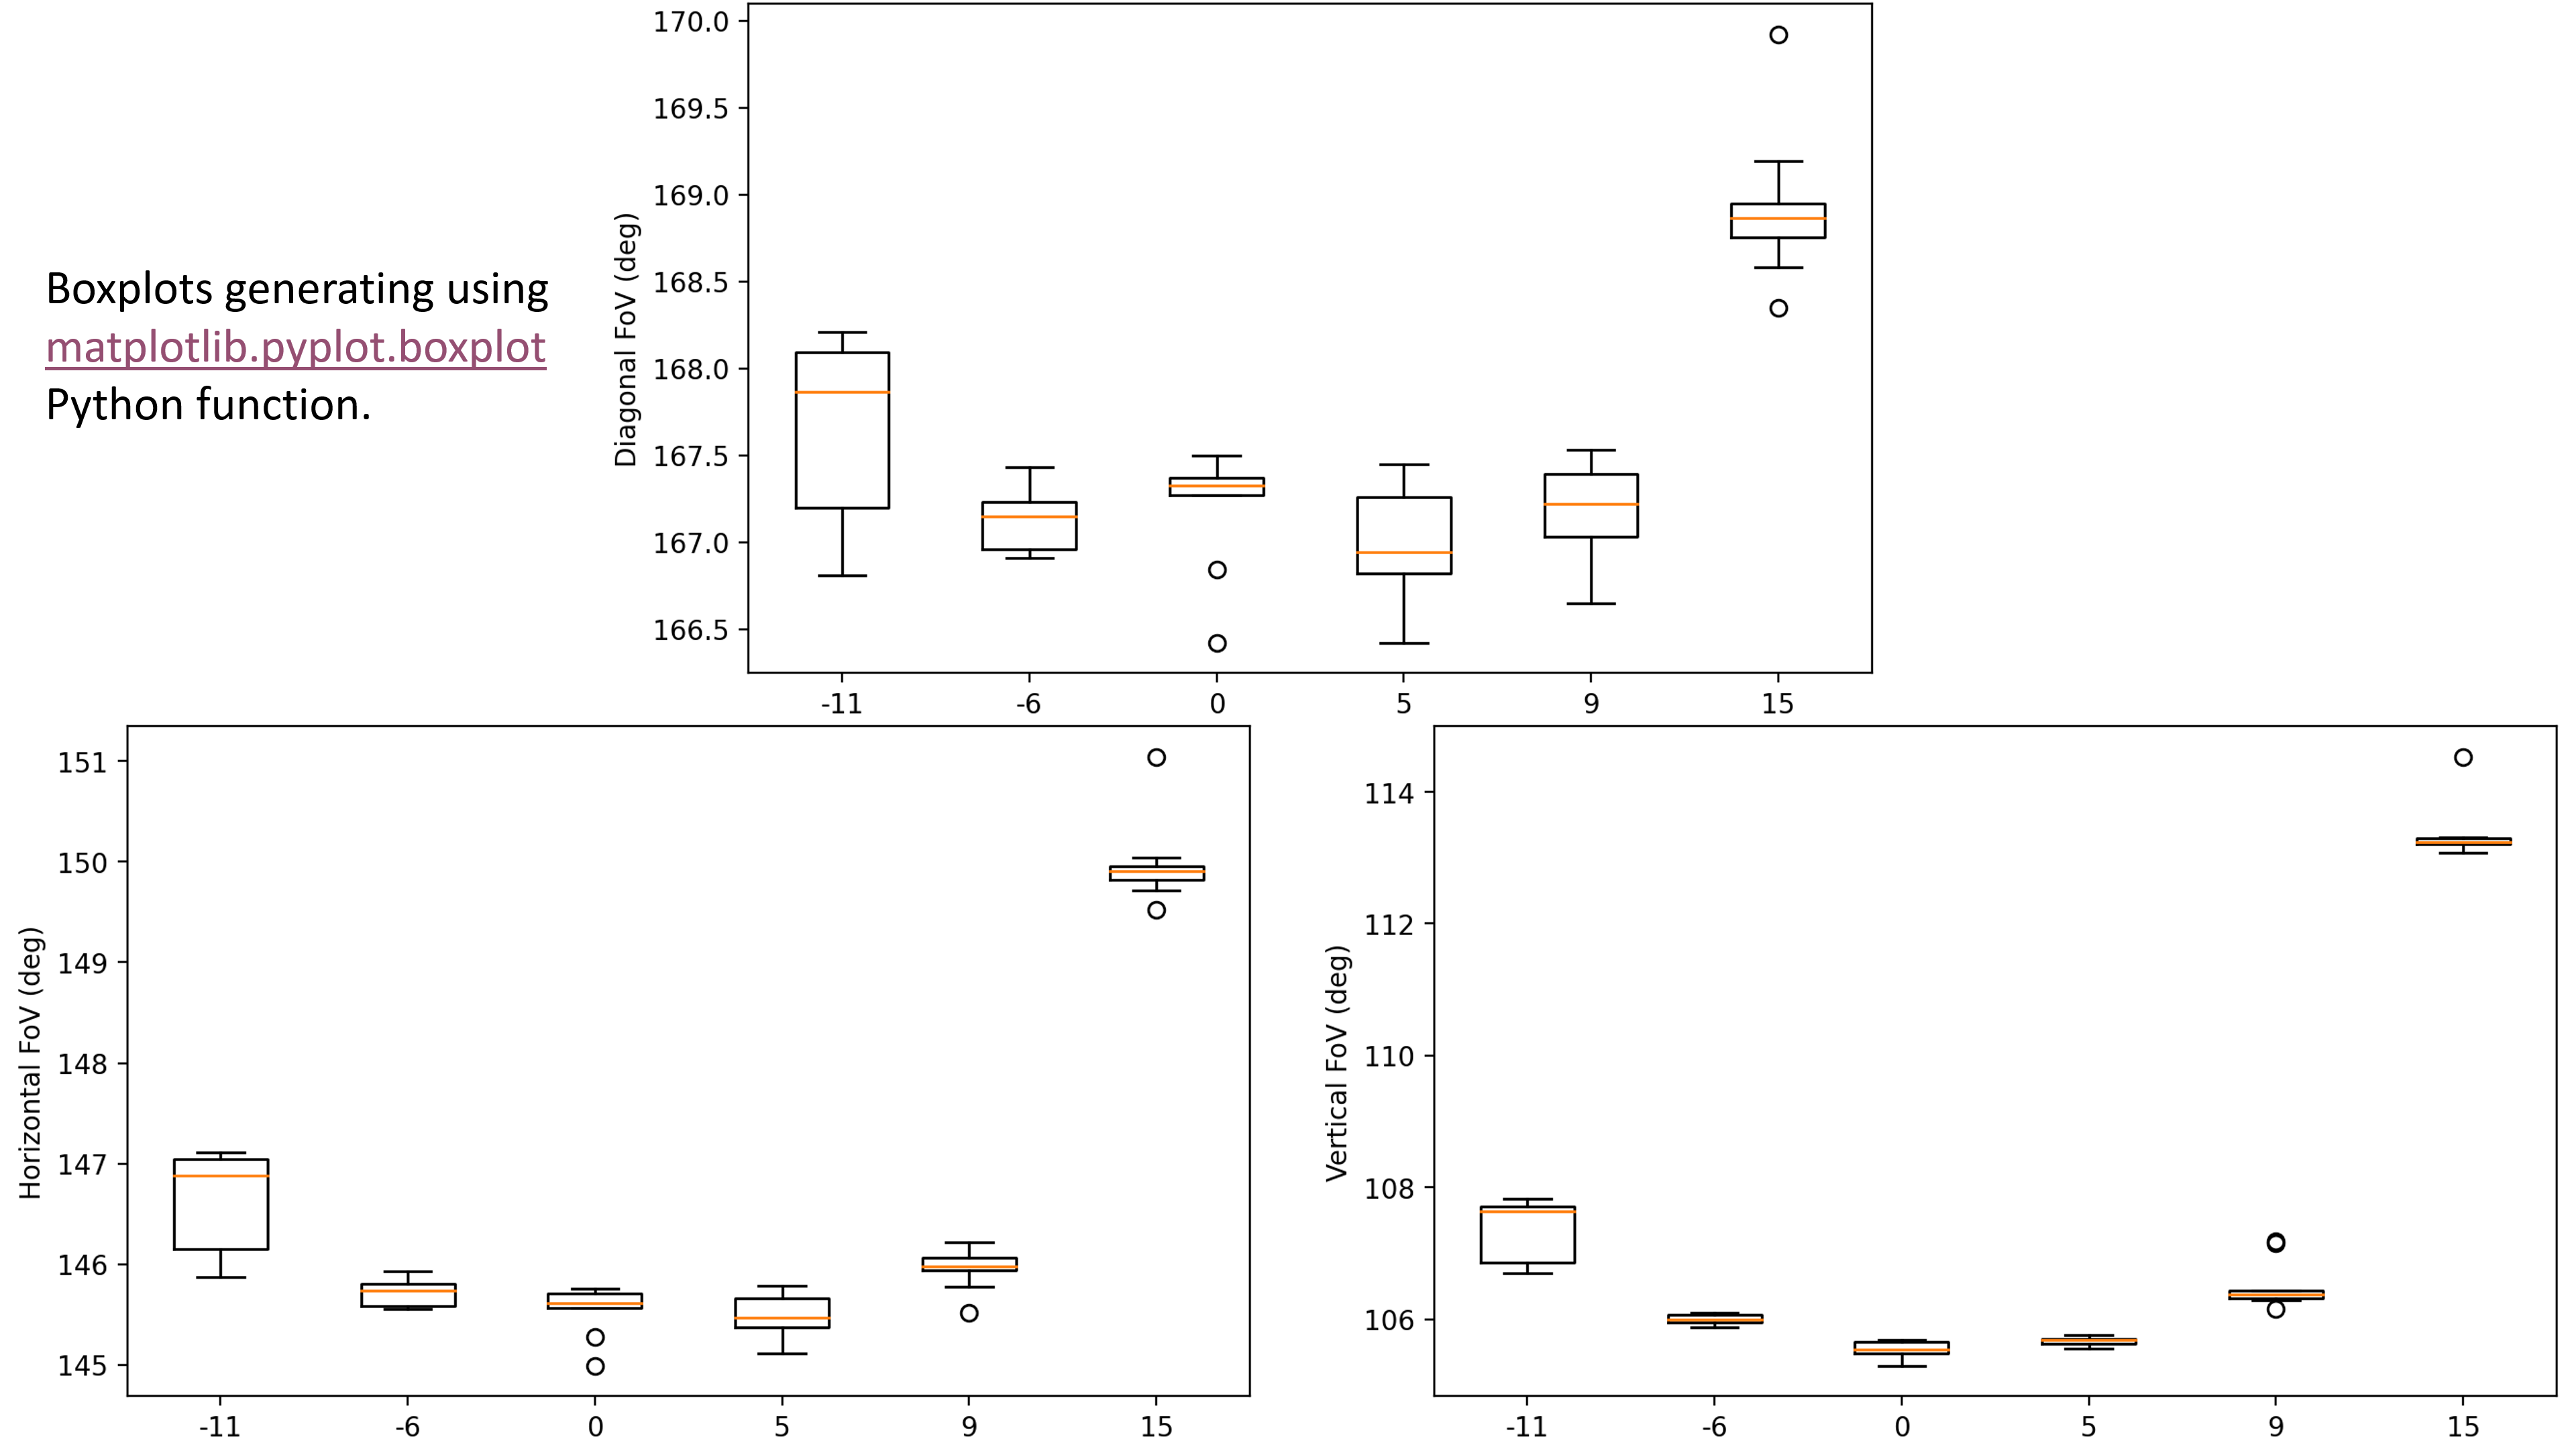
请注意,对于这些图像,视场角 (FoV) 的测量结果在图表旋转 -5 度到 5 度之间基本一致。因此,我建议您在测量时尽可能使平均边缘角度接近 0 度。