Introduction
相机的动态范围 (DR) 是指在保证足够对比度和良好信噪比 (SNR) 的前提下,能够再现场景中各种色调的范围。相机的动态范围通常会受到眩光的限制,眩光是指图像中存在的杂散光,主要由镜头元件之间的反射引起。眩光会使图像模糊,即暗部细节丢失,从而降低动态范围。这正是相机(包括镜头)的动态范围通常低于图像传感器的主要原因。对于最新的 HDR(高动态范围)传感器而言,图像传感器的动态范围可高达 150dB(3000 万:1)。
过去两年,我们发现测试图图像中的光晕理论上可能被误认为是测试图本身的图像,从而导致动态范围 (DR) 测量值偏高。2019 年年中,我们开始在实际图像中发现这种误差,证实了这一问题的存在。通过研究这些图像,我们开发了一些技术来防止光晕导致的信噪比 (SNR) 测量值偏高。本文将详细介绍这些技术。
我们理解,部分客户可能更倾向于使用夸张的动态范围测量值,因为这样可以获得非常高的HDR数值——有时甚至超过120dB——接近HDR传感器的规格,并且在营销材料中看起来效果很好。去除眩光影响后获得的降低但更真实的动态范围测量值可能会让部分客户感到不适。我们将尽力解决他们的异议。
耀斑光的影响
可以用XYLA图表的图像来说明耀斑光——XYLA 图表是一种具有线性配置的精密 HDR 测试图表——它由 21 个灰度色块组成,光密度步长为 0.3。该图像来自低成本的“黑匣子”相机。
上图是使用图像统计模块生成的横截面图,取自 XYLA 图像的中心。耀斑在图像中最明显,并且在横截面图中表现为最亮区域左侧的衰减。
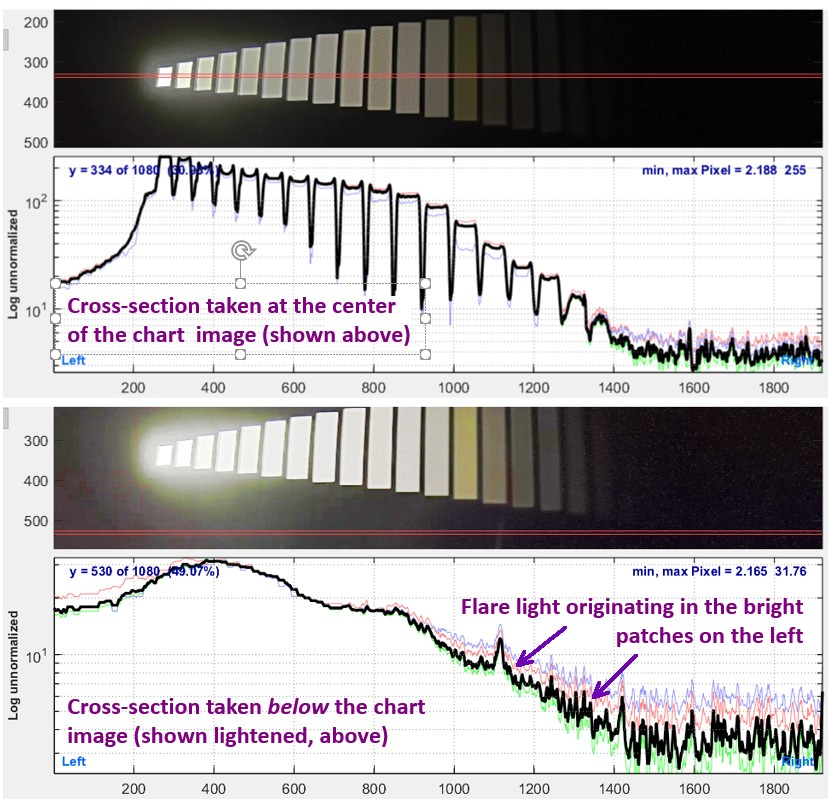
下方的横截面取自当前图表图像之外(下方),上方显示的图表图像已调亮,以便更清晰地显示耀斑光。图表右侧像素值的变化( x 值介于 800 和 1600 之间)是由左侧最亮区域的耀斑光扩散造成的。
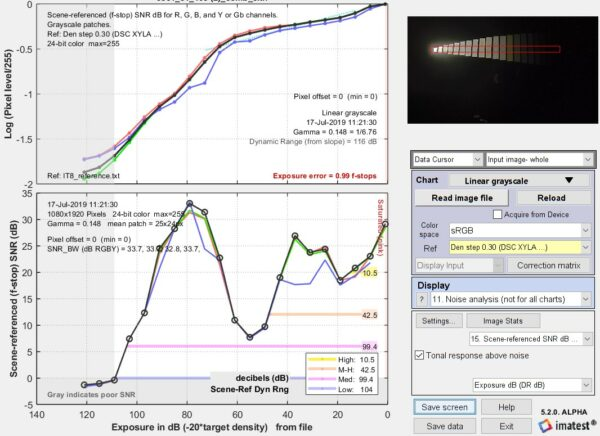
关于这张图片的一些说明。
这张图像具有非常强的局部色调映射,导致测得的伽马值异常低(且意义不大),仅为 0.148。信噪比的变化方式也异常,它并非像传统线性图像传感器那样单调下降。这表明使用了具有多个工作区域的 HDR 图像传感器。
由于图像存在明显的桶形畸变,区域选择较为困难。 对比度分辨率图表使用起来则方便得多,并且在进行色调映射时能更好地反映系统性能。
如果闪光更严重一些,很容易被误认为是图表本身发出的信号,从而导致错误的 DR 测量结果。
耀斑光非常复杂。它会给图像增加一个偏移量(通常称为“薄雾眩光”),这在图像处理流程中很难与黑电平偏移区分开来。大多数情况下,耀斑光在明亮区域附近最强,然后随着与这些区域距离的增加而减弱。这种减弱速率很少是标准的指数衰减。
镜头反射是中距离眩光的主要原因。未镀膜的玻璃表面(折射率约为 1.5)会反射入射光的R = 4% = 0.04。(请记住,一块玻璃或一个镜头元件有两个表面。)
对于位于镜头表面和光源之间的每一层玻璃表面,一部分主反射光(即原始入射光的R² )会反射回图像传感器。这被称为二次反射。由于大多数镜头表面都是曲面,这部分光线会失焦,也就是说,它会使图像的一部分变得模糊。
根据Edmund Optics的说法,最佳的抗反射涂层在可见光谱范围(~400-700nm)内的反射率R ≅ 0.4% = 0.004。对于合理的入射角范围, R = 0.005 可能更实际。每次二次反射返回传感器的光强为R² = 0.000025 = 2.5* 10⁻⁵ = -92 dB (20* log₁₀ ( R² ) )。二次反射次数N sec随着透镜中元件数量M (由多个元件粘合而成,每个元件有两个空气-玻璃接触面)的增加而迅速增加:单元件为 1 次;双元件为 6 次;三元件为 15 次;四元件为 28 次;五元件为 45 次,以此类推。对于M个元件,
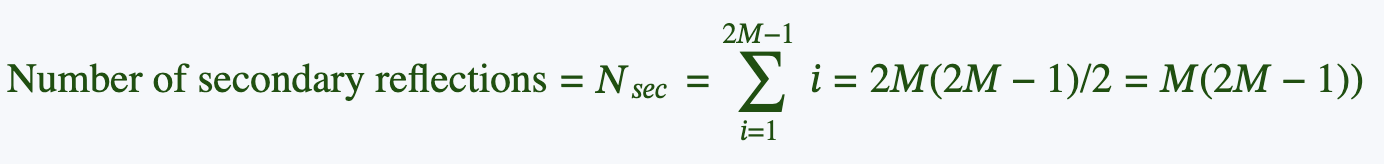
M = 5 个分量是高品质手机摄像头的典型值; M ≥ 12 个分量是单反变焦镜头的常见值。总体而言,镜头光晕的严重程度低于二次反射次数所显示的程度,因为杂散光并未覆盖整个图像;它随着与明亮区域距离的增加而减弱。因此,即使传感器动态范围远高于此,也很容易理解为什么实际相机动态范围的测量值通常限制在 70-90dB 左右。
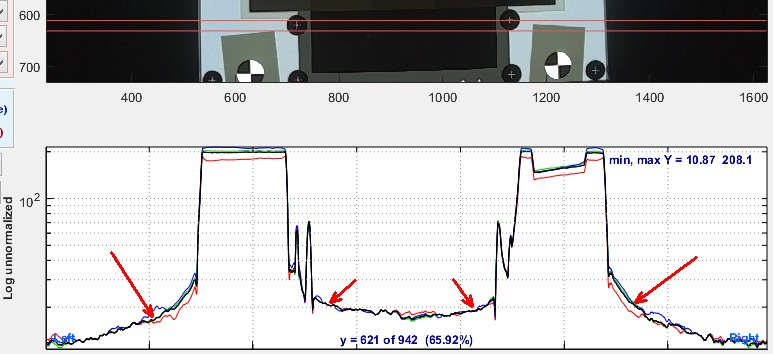
由于 ISO 18844 光晕模型无法测量由镜头反射引起的空间相关光晕,因此它在表征实际系统性能方面价值有限。
要点总结——眩光主要指图像暗部区域从亮部区域散射而来的光线。这种散射光容易与实际的色差曲线信号混淆(尤其是在使用线性色差曲线时),导致动态范围测量值偏高(过于乐观)。此外,眩光增加(可能是由于镜头镀膜质量较差,例如价格较低)会使图像阴影区域模糊,从而降低实际动态范围,但却可能导致动态范围测量值偏高。因此,需要区分眩光产生的伪影信号和色差曲线的真实信号。
圆形测试图表
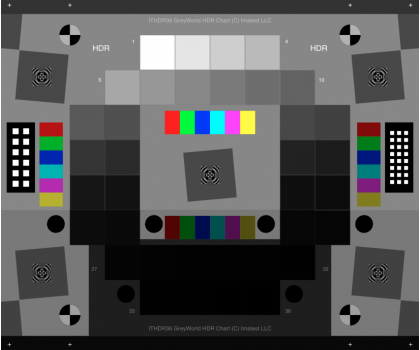
Imatest推荐用于测量动态范围 (DR) 的测试图表是透射式(即背光式)图表,其色块排列近似为圆形;也就是说,它们并非线性排列(例如上图所示的 XYLA 图表)。右侧所示的双层或三层高动态范围图表有多种版本。由于胶片测试图表的色块密度不一致,因此在使用这些图表时需要参考文件。
高品质相机
直到最近,我们分析的大部分动态范围图像都来自单反或微单相机,这些相机的眩光相对较低。而我们最近看到的眩光严重的图像则来自性能较差的相机。我们尚未确定眩光如此严重的具体原因;这可能是由于多片式镜头的镀膜质量较差,或是镜头筒内的遮光罩设计不足所致。
以下是一些高品质相机拍摄的效果示例。点击下方缩略图即可查看完整尺寸的图片。
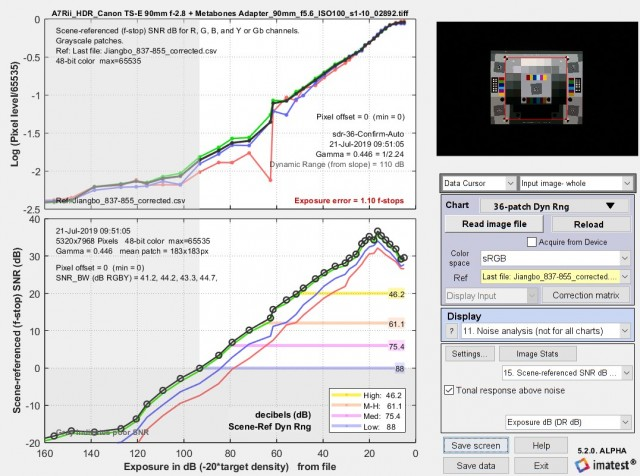 | 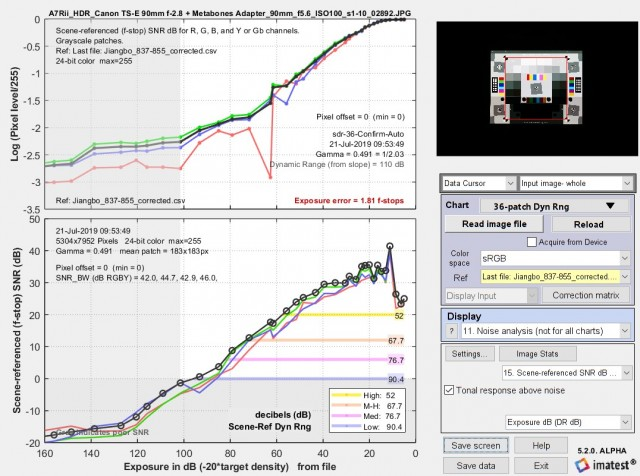 使用高品质(佳能 90mm 移轴镜头)镜头拍摄的 JPEG 图像的处理结果 |
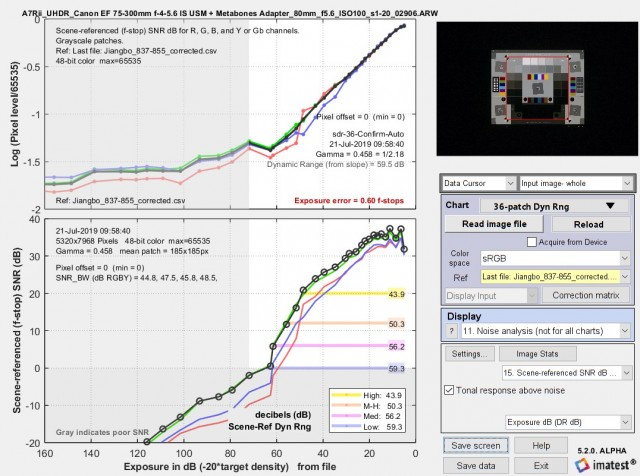 | 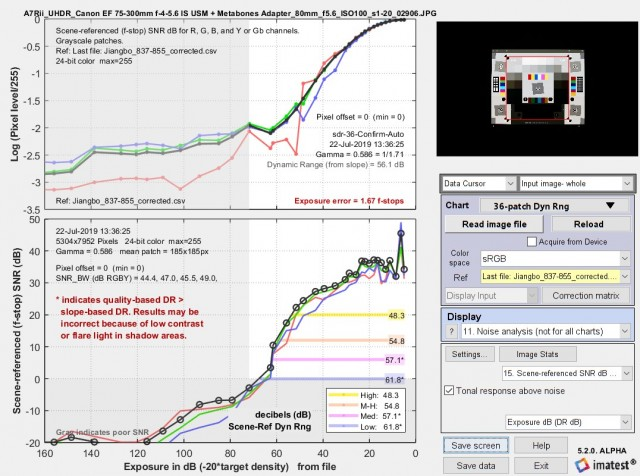 |
这四张图片分别是使用索尼 A7Rii 相机和两款截然不同的镜头拍摄的 48 位 RAW(或由 RAW 导出的 TIFF)和 24 位 JPEG 文件:
佳能 EF 75-300mm f/4-5.6 消费级镜头(原版),焦距设置为 80mm,光圈设置为 f/5.6。该镜头由 10 组 15 片镜片组成。
佳能 TS-E 90mm f/2.8(移轴)镜头品质极高,光圈设置为 f/5.6。由于该镜头采用 5 组 6 片镜片结构,因此预计其眩光会比 75-300mm 镜头更低。
请注意,图中未显示两个最暗区域(35 和 36)的结果,因为它们的密度(分别为 8.184 和 8.747,相当于 163.7 和 174.5dB)超过了图表 160dB 的上限。160dB 相当于 1 亿:1 的比率——远远超出任何在传感器前配备镜头的相机系统的能力范围。
正如预期的那样,90mm T/S 镜头的动态范围明显更佳,JPEG 文件的动态响应“肩部”(图像较亮部分斜率降低的区域)也更加明显。但有一个意外之处:JPEG 图像的动态范围与 RAW 图像相当——这显然是因为伽马编码(它减少了亮部的像素级数,增加了暗部的像素级数)将动态范围扩展到了线性 8 位(256 级)文件所预期的水平之外。
请注意,在以上四幅图像中的三幅中,低质量图像的动态范围低于基于斜率计算的动态范围;在剩余的一幅图像中,两者非常接近。我们不建议单独使用基于斜率的动态范围(因为它通常会延伸到信噪比为 0dB(信号/噪声比为 1)的区域之外;也就是说,它包含了信噪比低导致噪声完全掩盖图像细节的区域)。
低成本“黑匣子”相机
与我们最近收到的低成本“黑匣子”相机拍摄的图像相比,这两个镜头(中等质量和高质量)的动态范围差异似乎很小。
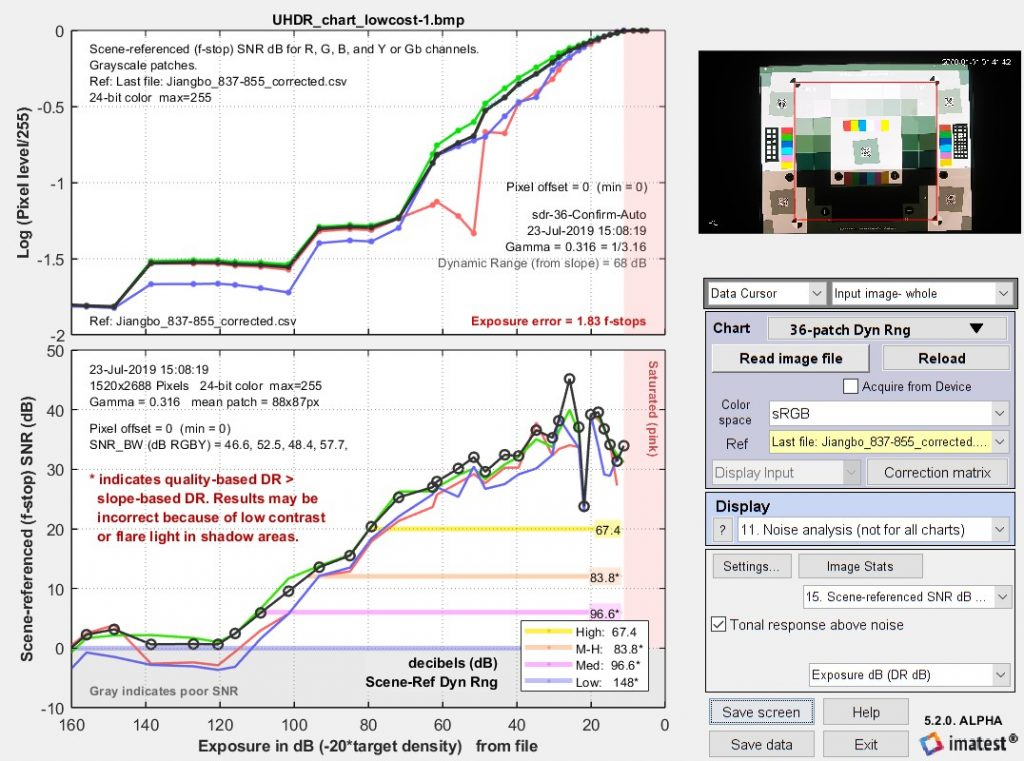
低质量(信噪比 = 0dB,标记为“低” )—— 动态范围 (DR) 的测量值为 148dB,这是一个惊人的高值;而基于斜率的动态范围为 66dB,远低于几种基于画质的动态范围测量值(也低于 90mm T/S 镜头的基于斜率的动态范围)。请注意,图中未显示两个最暗的区域,因为它们的密度(8.184 和 8.747)超过了图表 160dB 的极限。(160dB 的范围是 1 亿分之一——远超任何传感器或相机的预期。换句话说,如果一个光子到达最暗的区域,最亮的区域就会点燃图表或传感器。)
为了了解发生了什么,我们需要观察高质量相机拍摄的图像中的暗部,这些暗部被额外(X-)或XX-提亮,以使暗部细节可见,并将这些暗部与低成本相机拍摄的类似区域进行比较。
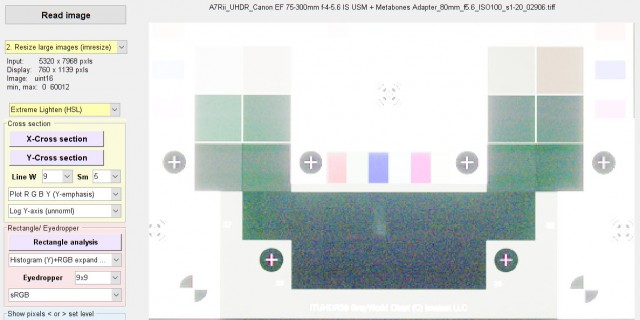
六片式(5组)90mm镜头的RAW图像在第七行(倒数第二行;第27-32号像素)显示出明显的亮度降低区域,最底行也存在类似的亮度降低区域,但亮度不再降低。第30号像素中可以看到反射(可能来自镜头)。90mm镜头的JPEG图像噪点较多。由于JPEG格式只有256个电平(0-255),部分噪点可能是量化噪声。十五片式(10组)75-300mm镜头的图像则明显存在更多眩光现象。
现在,将这些结果(特别是 90 毫米 T/S 镜头的 RAW 图像(左侧缩略图))与低成本黑匣子相机的图像进行比较。
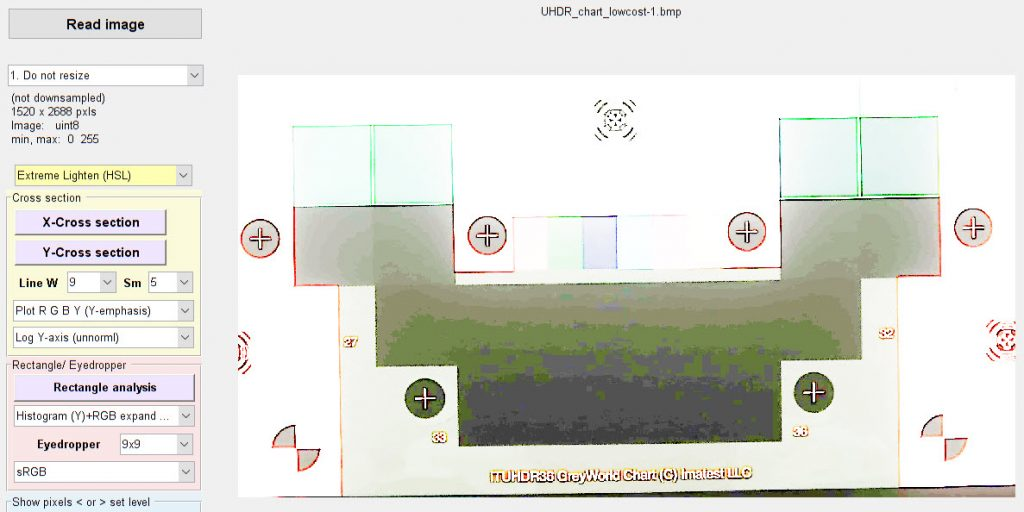
底部两行(第 27-36 行)的图像细节完全不可见。像素级别并非像通常那样从左到右递减,而是从上到下递减,在底部两行保持相对稳定,并清晰可见条带状伪影(由 255 个级别构成)。这显然是光晕,而非测试图的信号。遗憾的是,由于 Imatest 在噪声计算中消除了光照不均匀性的影响,这两行的信噪比相当高。(虽然可以通过设置关闭此功能,但我们通常建议启用,以便在实际存在光照不均匀性的情况下获得更好的结果。)但这个信号是伪影,并非真实信号。
这使我们得出不可避免的结论:低成本黑匣子相机的质量 DR 结果不正确,我们需要检测耀斑光掩盖图表图像信号的区域,并将其从 DR 计算中排除。
幸运的是,对于圆形排列的动态范围测试图(例如上图所示的36色块动态范围测试图)来说,这并不难做到(线性测试图则比较困难)。由于色块排列方式,当耀斑光主导画面时,色块亮度会停止下降。这一点在上图的底部两行中清晰可见,这两行图像从上到下逐渐变暗——垂直于色块排列方向。当色块亮度停止下降时,我们可以确定耀斑光主导画面;也就是说,此时画面已超出相机动态范围。对于超出斜率动态范围的色块,情况也是如此。
因此,将所有基于质量的 DR 测量限制为基于斜率的 DR(最大值)是有意义的。
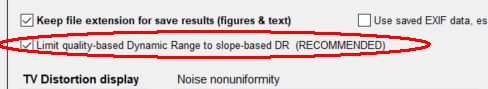
在Imatest 5.2中, “选项 II”窗口(可通过Imatest主窗口右下角的按钮访问)提供了一个选项,用于选择是否将基于质量的动态范围限制为基于斜率的动态范围。选中该复选框后,限制值将显示在结果显示中。
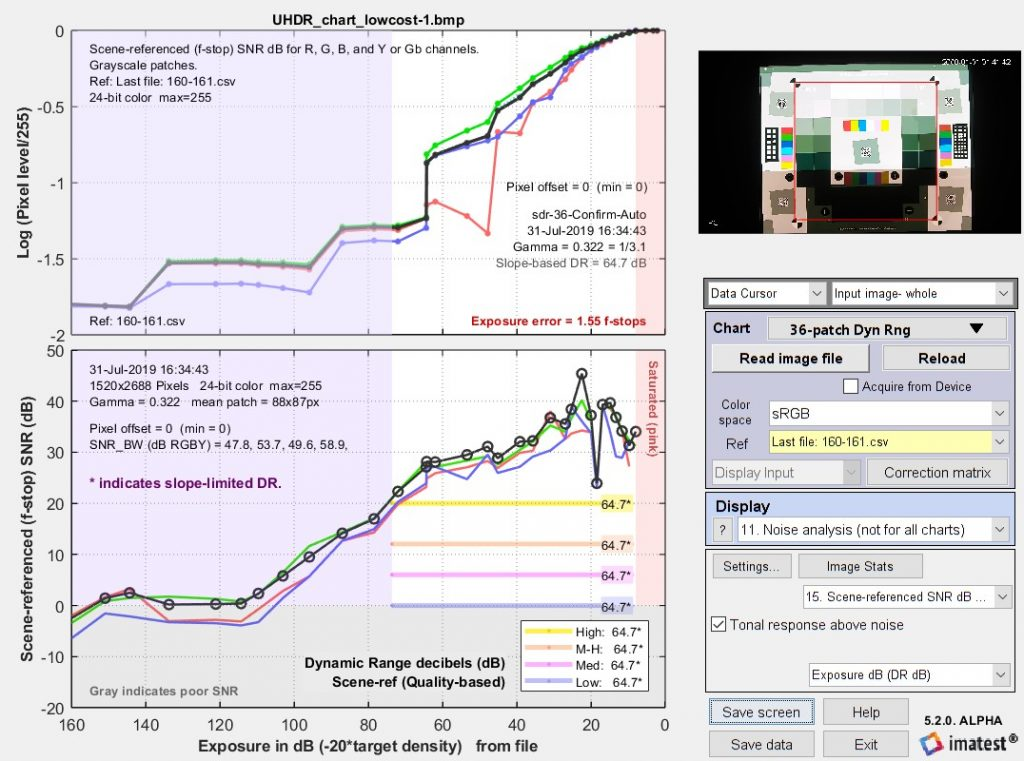
关键结论——在我们过去测试过的高品质单反/微单镜头中,眩光并非问题,但它已成为近期面向汽车或安防行业的低成本镜头性能的主要限制因素。我们已经看到,眩光虽然可以改善传统的动态范围测量结果,但却会降低相机的实际动态范围。
我们解决此问题的方法是将基于质量的动态范围 (DR) 测量(从高质量图像信噪比 ≥ 20dB 到低质量图像信噪比 ≥ 0dB 的密度范围)限制为基于斜率的动态范围。这样做的原因是,对于超出基于斜率的限制范围的区域(即像素值对数与曝光量对数的斜率低于最大斜率的 0.075 倍的区域):
对比度太低,图像特征无法清晰辨认。
信号主要受耀斑光的影响,导致测试图表中的真实信号被掩盖;也就是说,“信号”是伪影,而不是真实信号。
通过这种方式限制基于质量的 DR 可以显著提高测量精度,而且更重要的是,还可以防止劣质镜头被用于对汽车安全至关重要的应用中。