问题在于——在关于动态范围 (DR) 的文章中,DR 被定义为曝光范围,即场景(物体)亮度范围,在这个范围内,相机能够提供良好的对比度和信噪比 (SNR)。根本问题在于,用于计算场景 SNR 的亮度噪声无法直接测量。场景 SNR 必须由可测量的量(信号S ,通常以像素为单位,以及噪声,我们称之为 Npixels)推导而来。
数学原理——在大多数可互换的图像文件中,信号S (通常以像素级为单位)与场景(或物体)亮度并非线性关系。S 是场景亮度L <sub> scene </sub> 的函数,即:
可互换图像文件旨在通过对S应用伽马曲线来显示。
显示伽玛值通常为 2.2。
对于广泛使用的sRGB 颜色空间,伽马值与 2.2 略有偏差。
虽然f编码有时近似于 L1/(显示伽玛),但它通常更复杂,高光部分有一个“肩部”区域(斜率降低的区域),以通过最大限度地减少高光“过曝”来帮助提高图像质量。
现在假设场景亮度存在扰动 ΔLscene,即噪声 Nscene。由该噪声引起的信号S的变化ΔS为
对应于场景L 的信号S的标准信噪比 (SNR) 为
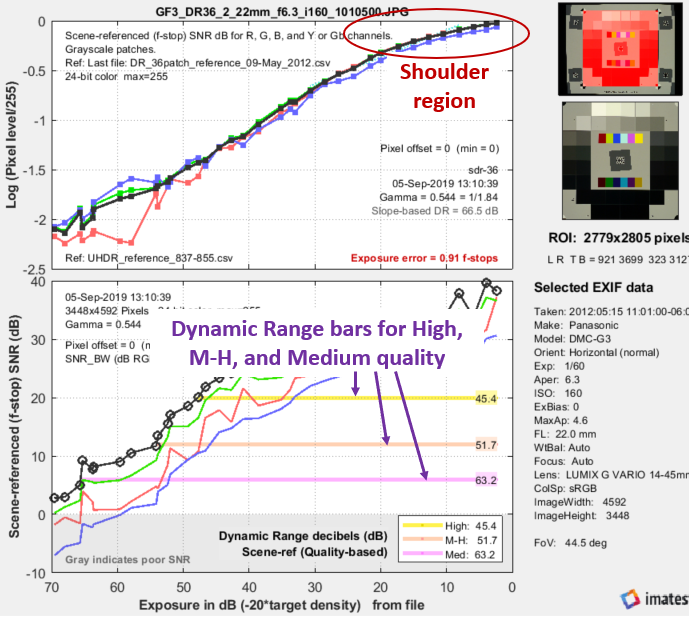
信噪比标准通常无法准确反映场景的真实面貌,因为它很大程度上受场景强度S相对于场景长度L的斜率 (dS/dLscene) 的影响,而该斜率在L的范围内往往并非恒定不变。例如,在“肩部”区域,斜率会降低。较低的斜率值会导致较高的信噪比标准值,但这并不能真实反映场景的真实面貌。
为了解决这个问题,我们定义了一个场景参考噪声N<sub> scene-ref</sub> ,它与场景本身具有相同的信噪比: SNR<sub> scene </sub> = L<sub> scene</sub> / N<sub> scene</sub> 。最终得到的信噪比为SNR<sub> scene-ref</sub>。 能更好地展现场景景象。
SNR scene-ref = SNRscene是动态范围 (DR) 计算的关键部分,其中 DR 受限于SNR scene-ref大于一组指定值({10, 4, 1, 1} = {20, 12, 6, 0 dB},分别对应于“高”、“中高”、“中”和“低”质量级别。(我们发现这些指示有些过于乐观。)
作为函数显示在颜色/色调和阶梯图结果中。(通常建议使用颜色/色调,因为它提供更多结果,并且支持交互式和固定式、批处理模式。)该结果源自用于创建此图的数据,为了获得良好的效果,必须对数据进行平滑处理(适度平滑,而非过度平滑)。图中展示了 JPEG 文件(相机也输出 RAW 格式)的结果,因为它们可以清晰地展示“肩部”——即高光部分斜率降低的区域。
人眼视觉视角:光圈噪声和场景(或场景参考)信噪比人眼对相对亮度差异有反应。这就是为什么我们用区域、光圈或曝光值(EV)来考虑曝光的原因,其中每变化一个单位,曝光量就会变化两倍。人眼的相对灵敏度可以用韦伯-费希纳定律来表示。 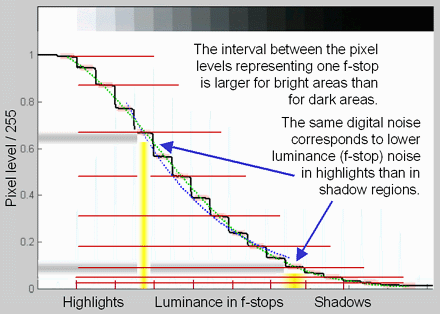 ΔL ≈ 0.01L –或– ΔL / L ≈ 0.01 其中ΔL是人眼能够分辨的最小亮度差。该公式为近似值。由于明亮区域产生的视觉干扰(眩光),场景和印刷品的暗部区域的有效ΔL 值往往更大。 当光线被相机编码成像素级时,场景对比度通常会发生改变,这在伽马、色调响应及相关概念中已有解释。低对比度编码往往比高对比度相机具有更低的噪声(以及更高的信噪比,SNR)。由于动态范围取决于场景,我们需要去除相机的编码。去除后的结果称为场景参考噪声或信噪比,其单位与亮度级别成正比。 用相对亮度单位(例如光圈值)来表示噪声,比用标准像素或电压单位更接近人眼的感知。噪声(以光圈值表示)= N光圈值,是通过将像素级噪声除以每个光圈值的像素级数得到的。(我们习惯性地使用“光圈值”而不是“区域”或“EV”;其实两者都可以。)注意,1 光圈值 = 0.301 光密度单位 = 6.02 分贝 (dB) = log 2 (亮度)。 N f-stop是以光圈值(对数单位)表示的场景噪声,必须与线性场景噪声N scene 区分开来,后者与场景亮度L scene具有相同的线性单位。对于像素信号 = S , 使用 其中N像素是测量得到的噪声像素数,是信号(像素级)对场景亮度(曝光)的导数,以 f 值衡量 = log 2 (亮度)。 为了保持与旧版Imatest计算的向后兼容性,已省略 ln(2) = 0.6931。需要注意的是,亮度(曝光度)是场景的信号强度, 这些计算的关键在于,根据测量的信号S和噪声N像素计算出的场景参考信噪比必须与基于N 个场景的场景信噪比相同,而场景信噪比是无法直接测量的。 场景参考噪声的方程这使得可直接从如上所述。 在阶梯图、 色彩/色调交互式和色彩/色调自动显示模式下,您可以选择光圈噪声或场景参考信噪比(以比率或分贝表示)。请注意,场景参考信噪比会随着色调响应曲线斜率的降低而降低(这通常是由于暗部区域的眩光造成的)。 右上图展示了随着亮度降低,光圈值之间的像素间距(以及由此产生的d(像素)/d(光圈值))如何减小。这导致光圈噪声随着亮度降低而增加,如上图所示。 由于光圈噪声和场景参考信噪比是场景亮度的函数,且基本不受图像信号处理和眩光引起的雾化影响,因此它们是衡量相机实际性能的绝佳指标。它们也是Imatest 动态范围测量的基础。 |