用于分析 SFRplus、Checkerboard 和 eSFR ISO 的后处理器
影响图像质量的因素需要多张图像:
场曲、纵向(轴向)色差等等
FocusField简介
FocusField是一个后处理器,用于显示从不同距离和/或不同对焦设置(以及不同光圈)下采集的一批图像中获得的相机测试结果,然后进行分析。 SFRplus、 Checkerboard或eSFR ISO 批量运行。(这些模块之所以受欢迎,是因为可以从图像中推导出放大倍率,进而推导出距离。)它可以显示
- 景深(DoF)
- 场曲率
- 纵向(轴向)色差,以及
- 镜头焦距(与电动模块化测试台一起使用时,可以设置精确控制的距离步长)。
- 对用于立体(3D)图像对的两幅图像的结果进行比较,以确定它们的兼容性。
| 后处理器比较 每个功能都允许您比较不同区域和/或图像的清晰度。 | |
| 用于 SFR 和其他倾斜边缘模块的后处理器。输入是两个分别对应不同区域的 CSV 结果文件。允许您比较任意两幅图像(或同一幅图像)中任意区域的各个边缘。显示两幅图像的 MTF 以及传递函数 (A/B) 或 (B/A)。 | |
| 图像稳定/ 清晰度对比 | 仅适用于 SFRplus 的后处理器。输入为两到三个 JSON 结果文件。必须在 SFRplus 设置窗口中启用图像防抖功能。所有文件的区域选择必须相同,但文件大小可以不同。允许您比较区域(大致相同位置)或整幅图像的清晰度。可以比较两个图像文件的清晰度,或使用三个图像文件计算(光学)图像防抖的效果。 |
| 这款后处理器支持 SFR、 Checkerboard 、 SFRplus和eSFR ISO (主要针对后三种格式),允许您比较批量运行的多个文件的汇总结果,并将结果存储在文件名格式为root file _sfrbatch.csv 的文件中。它最适用于测量中心、局部、边角以及一系列光圈下的加权平均清晰度,但功能非常全面:它可以分析任何图像序列。 | |
| eSFR ISO 、 Checkerboard和SFRplus (自动检测倾斜边缘模块,用于计算放大倍率)的后处理器,可让您计算在不同距离或不同对焦设置下采集的批量图像的测量结果。用于测量景深 (DoF)、场曲和纵向(轴向)色差(与常见的横向色差不同,纵向色差随距离变化,而非半径变化)。当已知距离增量(来自电动模块化测试台)时,可以精确计算镜头焦距 (FL)。多个文件的批量结果存储在一个名为root file _sfrbatch.json 的文件中。 | |
示例
FocusField 有两种常见使用场景。
改变距离(固定焦距)
测试相机在不同距离下的对焦性能(关闭自动对焦)。最佳对焦位置应接近距离范围的中心。建议使用SFRplus 、 Checkerboard或eSFR ISO色差表,因为它们包含用于计算放大倍率(和镜头焦距)的几何信息。FocusField 可以进行测试。
- 景深
- 精确镜头焦距(基于放大倍率)
- 场曲率
- 纵向(轴向)色差
这里展示了MTF50P(MTF降至峰值一半时的空间频率)在不同距离(动画中显示为173.5至162.8厘米)下的测量结果动画示例,该动画是通过按下“循环”按钮(下方显示“停止”)获得的。MTF50P通常比MTF50更稳定,MTF50在强锐化的情况下可能会出现不可预测的变化,如“锐化”部分所示。请注意,在最佳焦点位置前后,图像平面上的MTF50曲线形状差异很大。这是由场曲造成的。
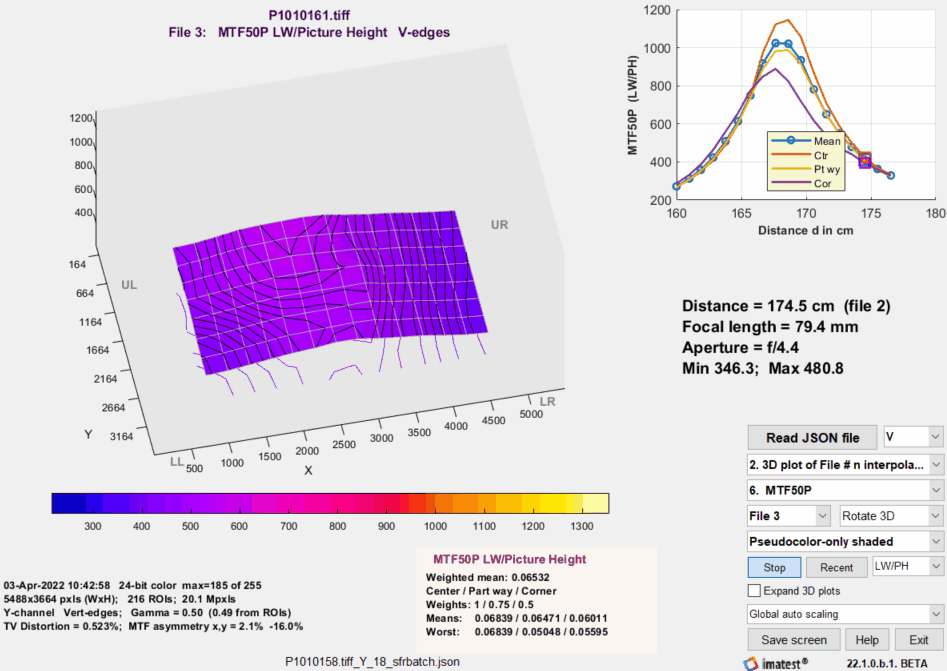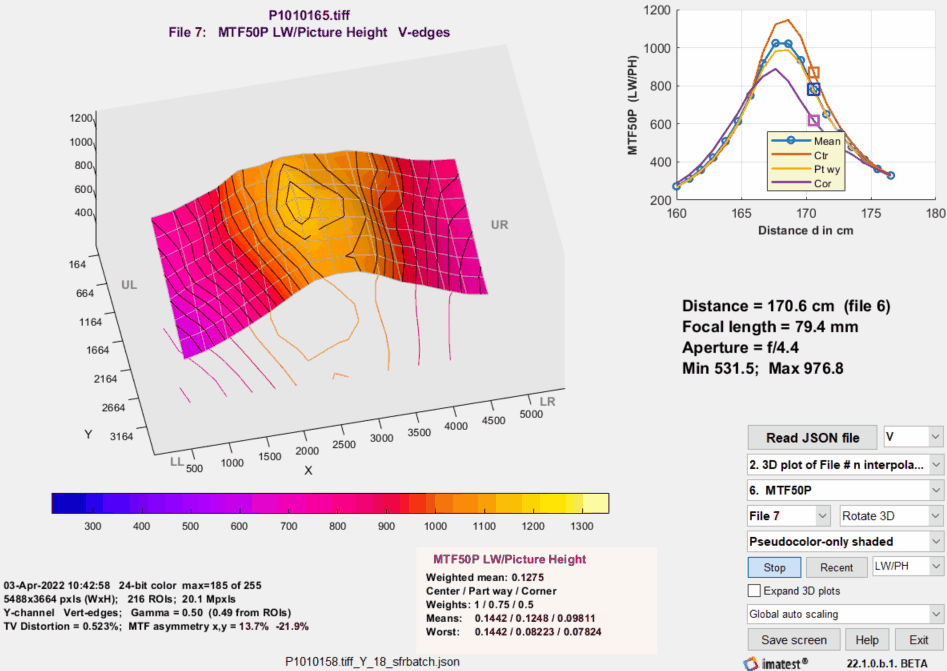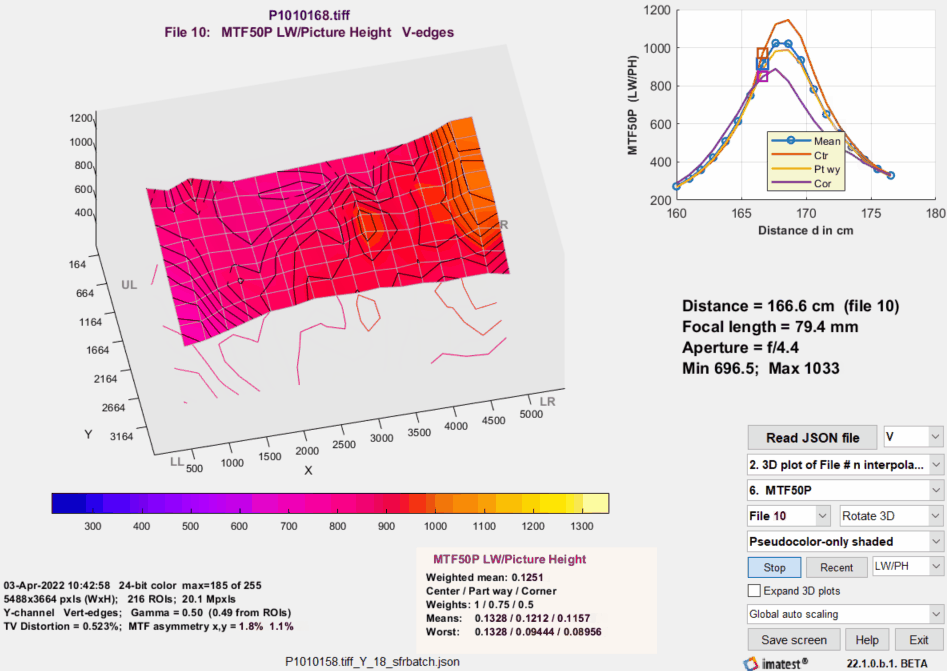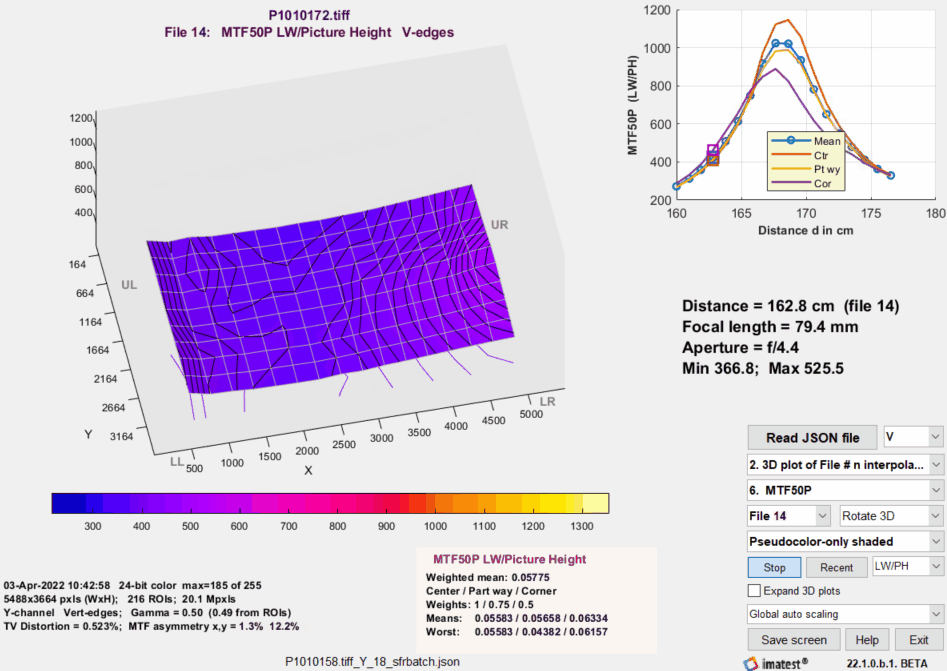
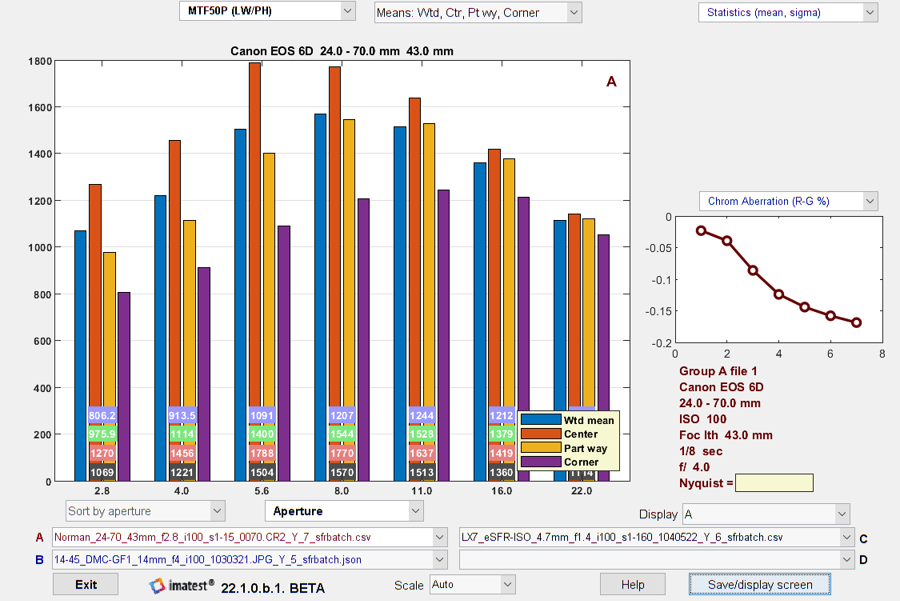
这是评估镜头性能的常用测试方法,尤其适用于单反相机和微单相机的可换镜头。以下示例展示了单反相机在不同光圈(f值)下的MTF50P曲线。同一镜头(第一代佳能24-70mm L)的分析结果可在www.opticallimits.com/canon_eos_ff/528-canon2470f28ff上找到。由于图像处理方法不同,此处的绝对数值有所差异。
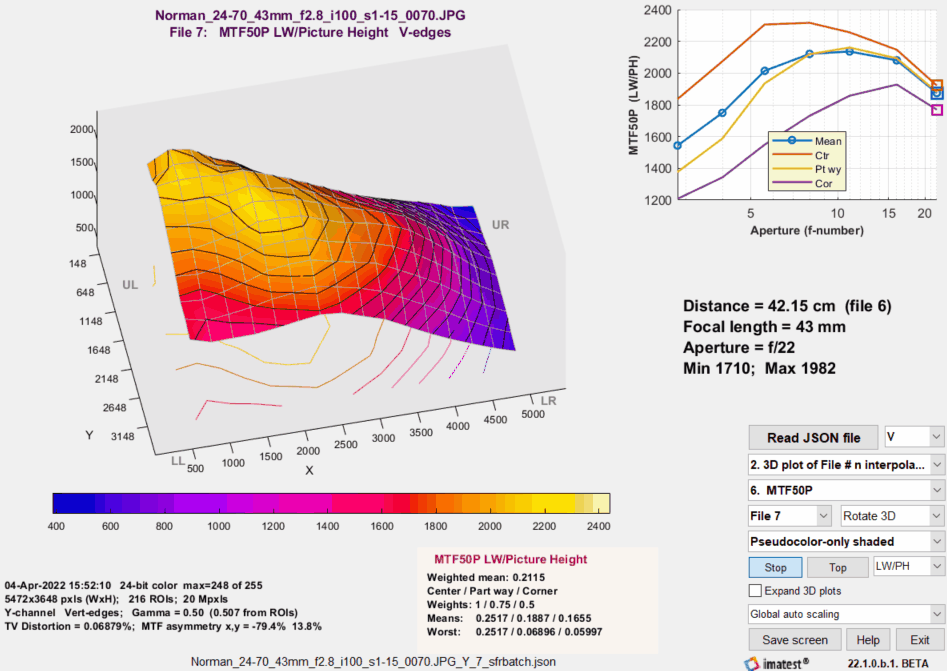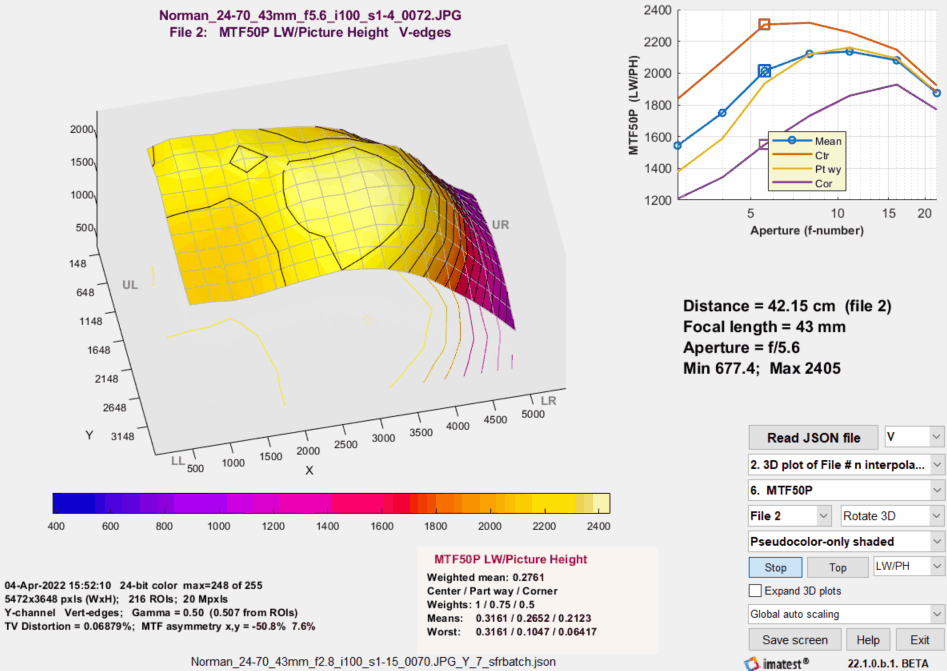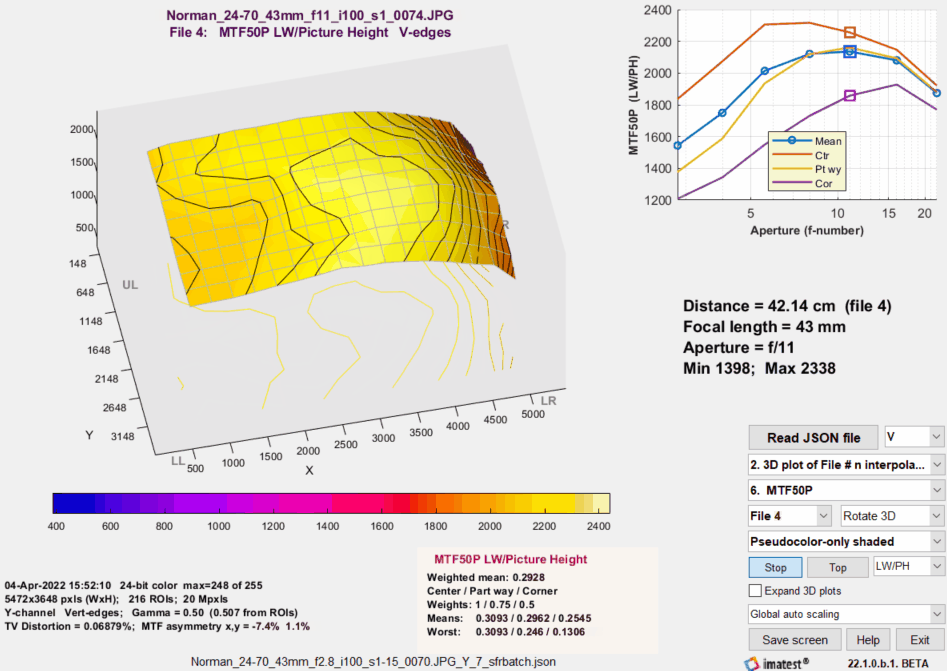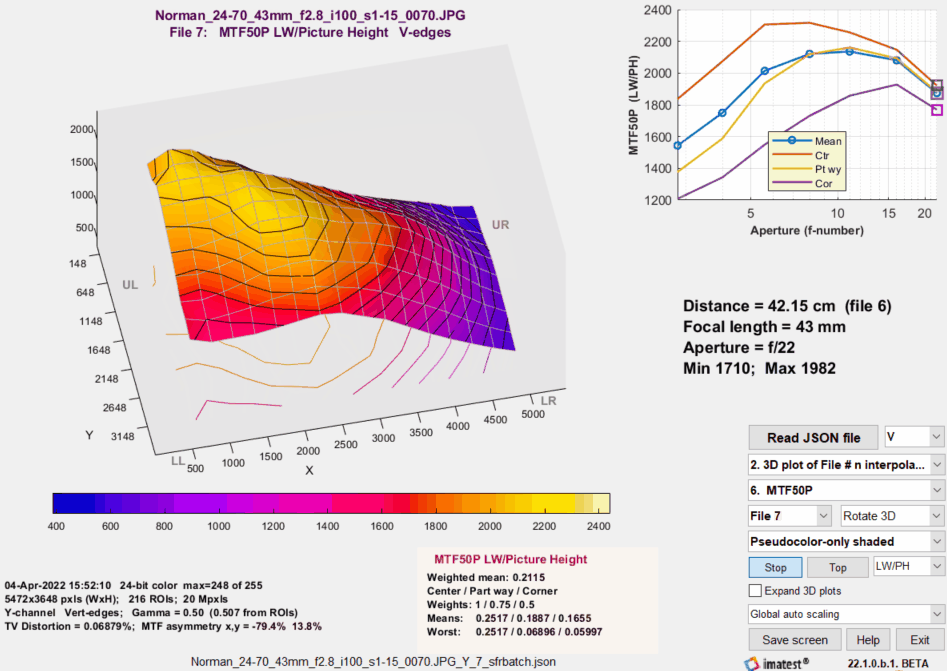
右侧显示的是该镜头的批量视图分析(点击放大)。图中显示了每个光圈下所有区域的加权平均MTF值,以及中心、中间区域和边缘区域的平均MTF值。该结果虽然常见且信息丰富,但却未能发现这支镜头(第一代佳能24-70mm f/2.8L,约购于2000年)的一个缺陷——最右侧存在一个成像偏软的区域。在动态对焦场结果(上方)中,当光圈较大(f值较小:f/2.8-f/8)时,该缺陷尤为明显。在拍摄风景照片时,该缺陷尤为突出。
这支镜头在最初的十年里辗转各地,可能磕碰过。很难说。它是个庞然大物——非常重。现在我用的设备轻便多了。
准备测试
选择测试图表
我们推荐使用SFRplus 、 Checkerboard或eSFR ISO色卡,因为它们包含用于计算放大倍率的几何信息,进而可以推导出距离或焦距。SFRplus 和 Checkerboard 色卡比 eSFR ISO 色卡拥有更多的感兴趣区域 (ROI),因此即使视场 (FoV) 变化较大导致部分 ROI 超出画面范围,它们也能提供更一致的测量结果。这些色卡有多种材质可供选择:喷墨打印(高度可达 44 英寸)、相纸(更精细但尺寸较小)、黑白照片文件(12x20 英寸)、彩色胶片(8x10 英寸)以及超精细玻璃铬版(最大尺寸为 4x4 英寸)。
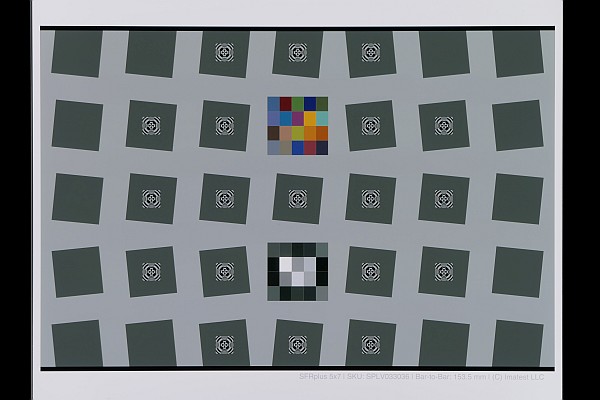 选择最符合您需求的尺寸(即线性视场角)。我们的图表部门可以协助您进行选择。Imatest文档的清晰度部分提供了大量(或许过多)关于图表的资料。反射式和透射式图表均适用于此应用。
构图——根据模块说明,图表应在中距离处进行良好的构图。对于 SFRplus,顶部横条上方和底部横条下方应留有足够的空白,以便在最近距离处也保留一些空白。棋盘格模式的构图要求则低得多。对于 eSFR ISO 模式,构图要求也不高,因为用于特征检测的注册标记位于图像内部,但我们不推荐使用 eSFR ISO 模式,因为它的 ROI 数量不足。(如下文所述,我们建议选择比标准 MTF 测试通常使用的 ROI 数量更多的 ROI。)
确定距离范围和增量
确定合适的距离增量非常重要,因为如果增量太小,需要处理的数据量就会超出所需,从而降低速度;如果增量太大,则可能会遗漏重要的观测值。找到合适的增量需要一些数学计算。
当镜头完全对焦时,物体上的一个点会映射到图像上的一个点(忽略衍射和像差,它们总是存在的)。当镜头失焦时,物体上的一个点会映射到像平面上的一个圆,称为弥散圆或模糊圆,我们更倾向于使用这个名称。该圆的直径公式可在维基百科中找到。
当透镜聚焦于S 1时,透镜到物体的距离为S 2 ,
其中N为f数 = f/A , f为焦距, A为孔径直径。
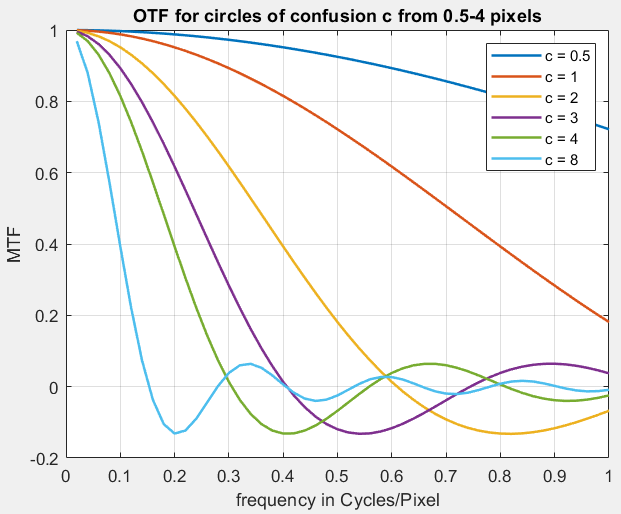
模糊圈的影响在“衍射”、“最佳光圈”和“散焦”部分有详细描述,并在右侧的 OTF 曲线中有所体现(注意 MTF = |OTF|),其中模糊圈的单位为像素(即传感器像素间距D <sub> sensor</sub> )。在解读这条曲线时,请注意奈奎斯特频率f <sub>Nyq</sub> (数字数据能够被正确重建的最高频率)为 0.5 周期/像素。对于大多数优质镜头而言,表征其性能的关键频率范围在 0.2 - 0.5 C/P 之间。当归一化模糊圈(图中c / D <sub> sensor </sub>)为 1 时,MTF 在此频率范围内会下降到 0.8 - 0.9 左右——这是一个合理的变化。因此,我们建议从空间增量ΔS = S<sub> 2 </sub> - S <sub>1</sub>开始,基于“足够好”的近似值,即当S <sub>1 </sub> >> f时, S <sub> 2 </sub> ≅ S <sub> 1 </sub>,且c = D<sub> sensor</sub> 。
我们可以根据经验随时改变ΔS 。
根据右图,我们猜测模糊圆c = 10× D传感器可以定义足够大的距离范围。
例如——在“改变距离”(上图)中,焦距f约为 80mm(基于 EXIF 数据),光圈N = f/4.4, S 1 (用于在范围中间绘制距离的镜头)约为 168cm = 1680mm,传感器像素间距(对于 Panasonic Lumix FZ2500 相机,在 Google 搜索中找到)为D sensor = 2.41μm = 0.00241mm。
这大约是我们示例中使用的 10 毫米间距的一半。正如我们将从结果中看到的,这个间距比最佳间距要大。5 毫米才是最佳间距,1680±50 毫米的距离范围也足够了(当然,留出一些额外的余量也无妨)。令人惊讶的是,增量竟然如此之小:只有 1680 毫米中的 4.45(0.00265 = 距离的 0.265%);远低于我的预期。这真是数学比直觉更准确的绝佳例子。
拍摄图像
- 测试图表应安装并照明——准备拍照。
- 摄像机应安装在轨道系统上,并且应位于行程范围的末端之一。
- 为了获得最佳效果,我们推荐使用 Imatest电动模块化测试台。它可以让您以精确控制的步长方便地增加或减少间距。
- 还有其他一些体积更小、价格更低的轨道系统。大多数轨道系统都设计成摄像头垂直于轨道方向。如果将摄像头指向轨道方向,则需要确保图像没有被遮挡。
- 现在你应该可以拍摄照片了。拍摄照片的方法有两种:(A) 轻按快门按钮(以减少抖动),或 (B) 遥控快门。逐步调整快门位置并重复操作。
- 将这批图像传输到可以运行Imatest 的计算机上。
分析这批图像
这批图像需要分一到两个步骤进行处理,才能生成 FocusField 所需的合并结果。我们建议在运行第一批图像处理之前执行可选的第一步。如果您确信设置正确,并且没有更改任何重要设置(例如图表几何形状、像素间距),则可以省略此步骤。
对于孔径(而不是距离)变化的批次,我们建议运行“重命名文件”命令,将孔径包含在文件名中。
步骤 1(用于检查和进行设置)—使用相应的 Rescharts(交互式/设置)模块运行图像(通常是中心距离或极端位置的图像): eSFR ISO SFRplus或Checkerboard 。本示例将使用 SFRplus。如果使用其他图表/模块,请使用类似的设置。
当在 SFRplus Setup 中运行该映像时,将打开 SFRplus Setup 窗口。
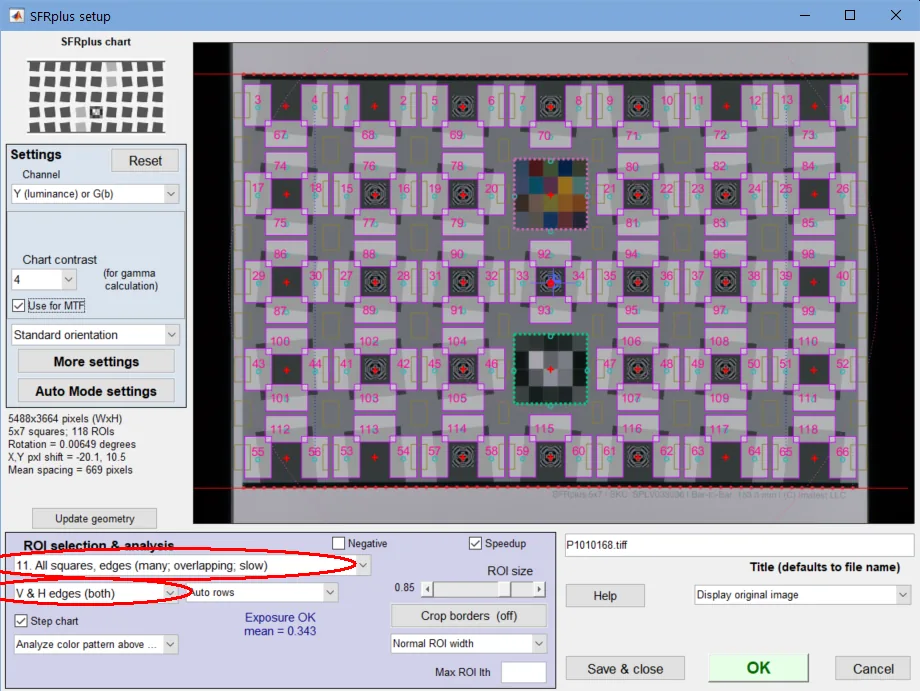
从这个窗口中可以得出的关键信息是(如果可能)应该选择所有感兴趣区域 (ROI )。这比常规运行的要求更高。原因是 FocusField 会比较图像中不同位置的清晰度,为了实现这一点,它必须对图像进行插值(插值到一个固定的网格上,目前是 12 点高)。简而言之,ROI 越多,插值后的图像就越可靠、越一致。
接下来,点击 。(这可以在点击“确定”运行镜像后进行。)
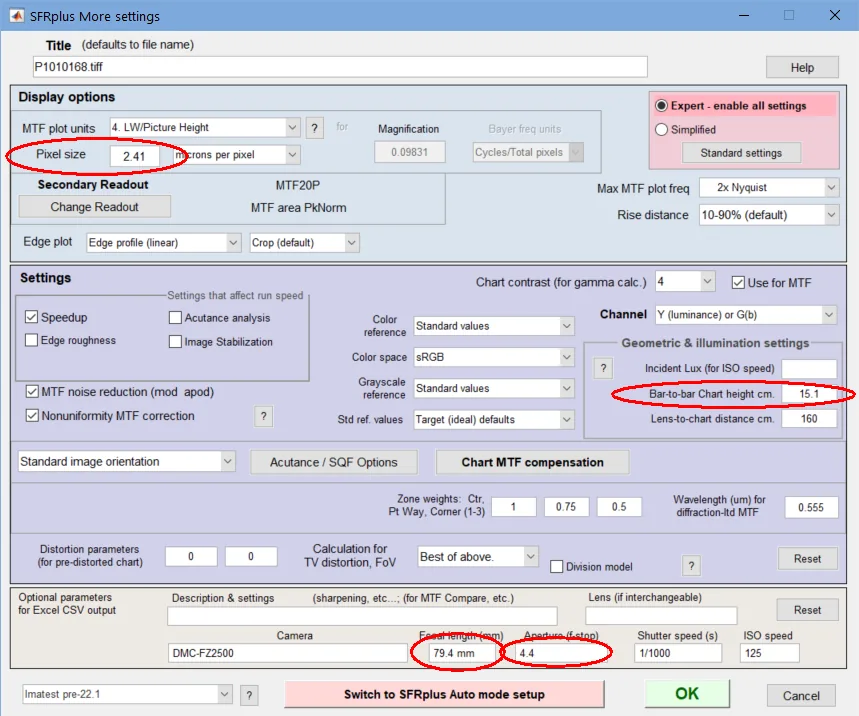
要计算放大倍率,必须输入图表的几何参数(定义其大小)。
- 对于SFRplus,请输入柱状图高度(厘米)。它是指从上柱顶部到下柱底部的距离(即柱状图外侧之间的距离)。此数值应从图表上仔细测量。
- 对于eSFR ISO ,输入注册标记垂直间距厘米。
- 对于棋盘格图案,请输入正方形的高度(以厘米为单位)。
焦距(厘米)和光圈(f值)通常从商用相机文件的EXIF数据中获取。光圈并非关键参数,仅用于标注。焦距用于计算到海图的距离。如果EXIF数据(或焦距)缺失,则应如上图所示,在“焦距(毫米)”框中手动输入。
按下打开自动模式窗口(图中未显示)。单区域图会严重降低运行速度(尤其是在选择大量 ROI 时,我们建议这样做),因此应取消勾选。多 ROI 图和汇总图应尽量避免勾选,大多数情况下不需要。允许 CSV 输出和保存 JSON 输出应勾选。
辅助读数对许多客户来说很重要。可以通过按左上角的按钮进行设置。
| 步骤 1 的要点:运行 Rescharts(交互式/设置)模块以检查/选择设置:选择大量 ROI(最好选择全部)。确保像素大小和图表几何形状(柱间距)设置正确。焦距和光圈也很重要。确保自动模式设置不会减慢批量运行速度。 |
步骤 2(批量运行)—设置准备就绪后,批量运行本身就很简单。
- 运行相应的自动(固定、可批量处理)模块。推荐的图表模块有: 、 和 。
- 使用选择批次的常用方法选择要分析的文件。
- 点击。
输出文件为[根文件名] _sfrbatch.json,其中[根文件名]是批处理文件中的某个文件。您可以通过在Imatest主窗口中点击“文件”下拉菜单,然后选择“打开最近保存的文件夹”来查看输出文件夹。
运行 FocusField
在Imatest Classic主窗口中按,打开“聚焦场”窗口。(在新主窗口中,选择“实用工具”选项卡下的“后处理器”,然后选择“聚焦场”。)
初始窗口包含简要说明,随着程序的改进,说明内容将会更新。
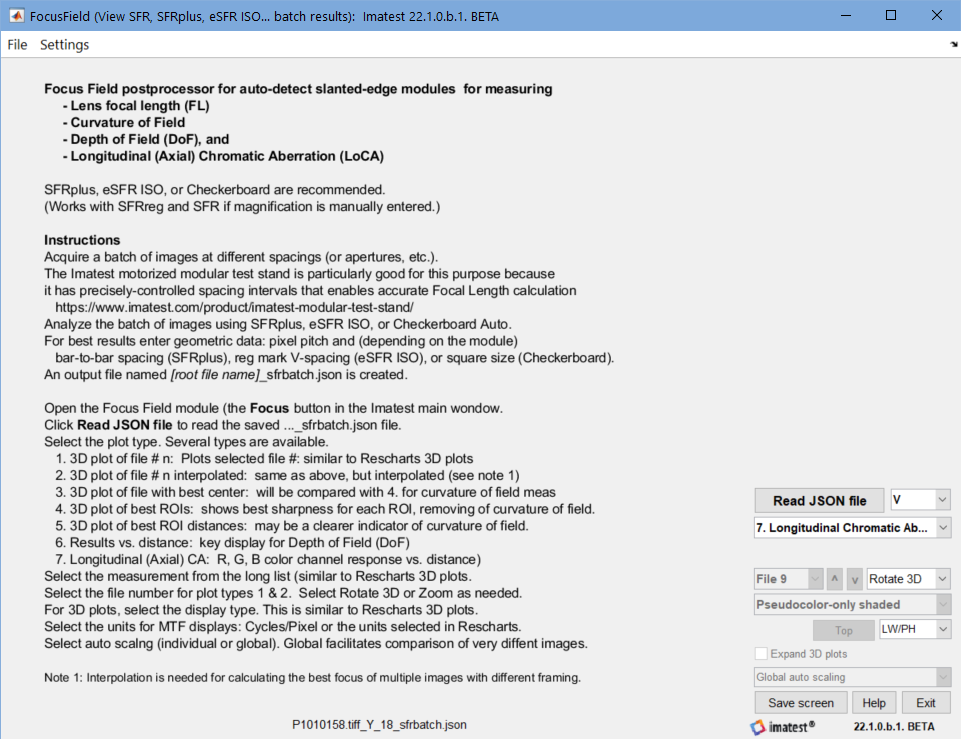
接下来,点击 ,然后选择批处理运行中的[...] _sfrbatch.json 文件。屏幕内容取决于已保存的设置。我们首先显示一个图表。
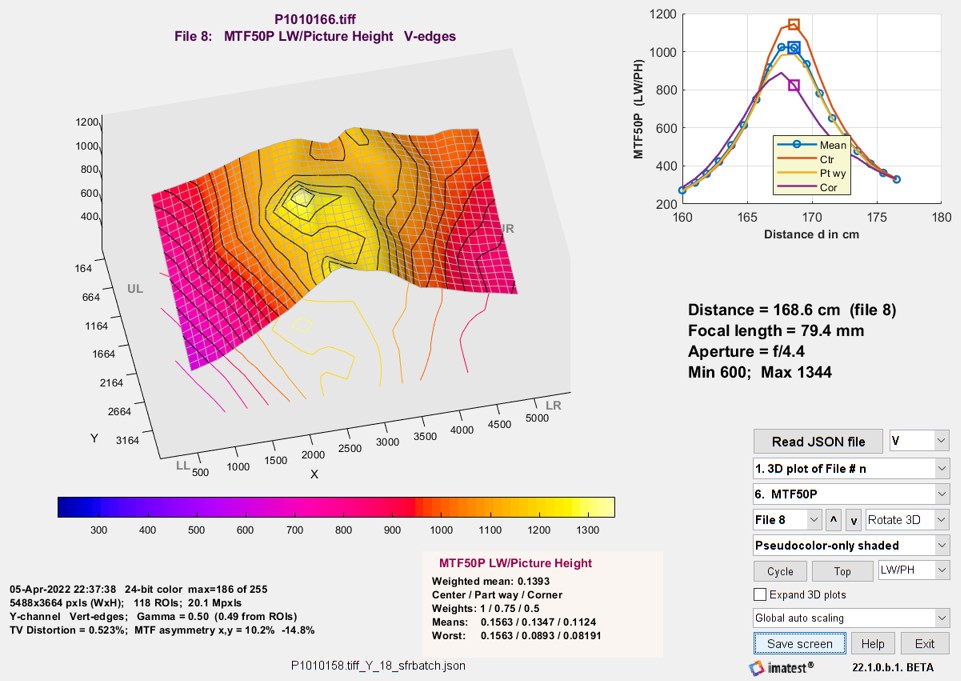
中心区域、中间区域和角落区域(右上角小图)
焦点设置
设置(数字参考下表)
|
|
|
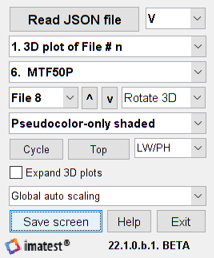
| 1. | 读取 JSON 文件 | 读取[name] _sfrbatch.JSON 文件(批处理运行的输出)。FocusField 开始时需要此文件。 |
| 2. | 3D图的边缘 | 计算三维图时需包含以下边:垂直边、水平边、垂直和水平边(全部)、切向边(MTF)、矢状边(MTF)。如果 在“设置”下拉菜单中选择“2D:选择 ROI...”后,选定的边缘将用于 2D 结果图(图类型 6 和图类型 1-5 右上角的小图)。 |
| 3. | 地块类型 | 基本绘图选择。此设置的结果将在下文中展示。
|
| 4. | 待绘制的结果 | 待绘制结果:从下拉菜单中选择,该菜单包含大量结果,这些结果均来自Rescharts 3D 图。请注意,第 2 项和第 3 项是辅助读数,对许多用户来说非常重要。尽管某些条目可能不常用,但我们仍包含了 Rescharts 的完整列表。MTF50P 和 MTF Area Peak Normalized 是我们推荐的清晰度指标。以下是完整列表: {'MTF50'; [二级读出 1]; [二级读出 2]; 'MTF30'; 'MTF20'; 'MTF50P'; ['R1090_px']; ['R1090_PH']; '峰值 MTF'; 'LSF_PW50_pxls'; 'CA_Area_pct'; 'CA_Area_pxls'; 'CA_crossing_pct'; 'CA_R-G_pxls'; 'CA_B-G_pxls'; 'Edge_roughness_pxls'; 'Shannon_cap'; 'Overshoot_pct'; 'Oversharpening_pct'; 'MTF_Area_Peak_Norml'; 'Gamma_from_edge'; 'Mean_ROI_level'} |
| 5. | 文件编号 | 选择要显示的文件。此功能适用于绘图类型 1 和 2。 和键可用于上下移动列表。列表内容可在“设置”下拉菜单中更改,您可以选择“按编号选择文件”(默认)或“按距离(厘米)选择文件” 。 |
| 6. | 旋转 3D/缩放 | 允许您在光标单击图像时选择 3D 旋转(仅适用于 3D 图)或缩放。 |
| 7. | 3D绘图类型 | 允许您选择 3D 绘图类型(其中一个选项实际上是 2D)。这是Rescharts中可用设置的一个子集。设置包括:仅伪彩色、仅伪彩色(阴影)和2D 图像轮廓图。 |
| 8. | 循环 | 循环浏览文件。适用于绘图类型 1 和 2。此功能生成了上面的动画 GIF。 |
| 9. | 顶部/默认/最近 | 视角——可在三种设置之间切换。默认设置如上图所示。俯视图本质上是一个二维“热图”。“颜色映射”菜单(位于“选项 II”中)允许您选择不同的配色方案。 |
| 10. | 单位(用于 MTF) | 您可以选择周期/像素(Imatest 的基本计算单位)或选定的单位(LW/PH、周期/毫米等)。 |
| 11. | 展开三维图 | 放大 3D 图——当区域靠近图像中心(而不是靠近边缘)时很有用。 |
| 12. | 自动缩放 | 自动缩放——全局缩放适用于比较不同图像或循环浏览图像。单独缩放可提供单个图像的更多细节,但在比较不同图像时可能会造成混淆。 |
FocusField窗口顶部栏的下拉菜单中提供了一些设置选项。我们会不时添加更多设置。
查看/编辑 JSON 文件 —查看 JSON 输入文件(批处理运行的输出)。
设置下拉菜单
按编号选择文件 —文件编号显示在“选择文件”下拉菜单中。
按距离(厘米)选择文件 —距离显示在“选择文件”下拉菜单中。
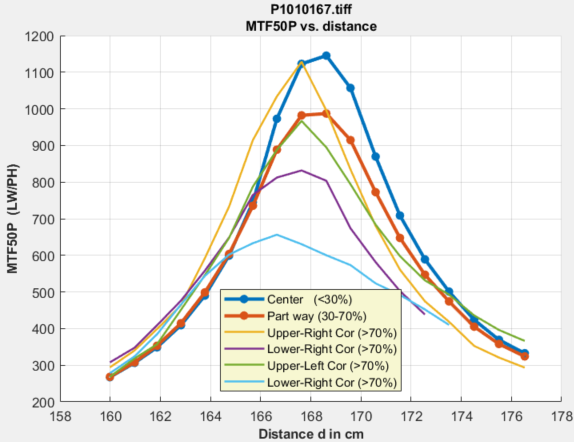
二维结果:平均 3 个区域 —图 6:结果与距离(二维)(也是图 1-5 右上角的缩略图),绘制了所有区域的加权平均值以及中心区域(0-30%)、中间区域(30-~70%)和角落区域(>70%)的结果随距离的变化曲线。本页的几幅图中均有显示(但右侧的图除外)。
2D 结果:2 个区域,4 个角 —对于图 6 和图 1-5 的右上角缩略图,绘制中心区域、中间区域和四个角区域(在四个象限中:UR = 右上角,等等)的距离函数结果。此图显示在右侧。
2D:所有 ROI —在结果与距离图中包含所有 ROI(图类型 6 和图类型 1-5 右上角的缩略图)。
2D:选择 ROI(V、H、Tan、Sag...)—在结果与距离图中仅包含选定的 ROI(垂直、水平、V&H、切向 MTF 和矢状 MTF)。
结果
场曲率
场曲是众所周知的赛德尔像差之一,它会导致镜头聚焦在球面上而不是平面上。(大多数测试图表都是平面的。)实际上,这意味着在图像中心对焦良好的镜头,在离轴(远离中心的一定距离)处可能略微失焦。由于自动对焦可能会导致镜头聚焦在偏离中心的物体上,因此使用平面测试图表进行的离轴测量可能无法代表镜头的潜在锐度。感谢Rishi Sanyal提出的测量场曲的建议,该建议促成了该模块的开发。其核心概念是,如果对镜头进行多距离(或对焦位置,这很难实现)的测量,则在这些距离下,每个位置的最佳锐度代表了镜头的潜在性能。
为了找到每个位置的最佳清晰度,我们需要对清晰度测量值进行二维插值。 (使用 MATLAB griddata) 。(这是必需的,因为每幅图像的 ROI 位置都不同。)
我们测试的镜头(搭配松下 Lumix FZ2500)的场曲并不严重,但足以进行测量。图像中心最佳 MTF 值的 3D MTF 图与各位置最佳 MTF 值的 3D MTF 图差异不大。但我们仍然能够获得有意义的最佳位置 MTF 图。对于垂直边缘,
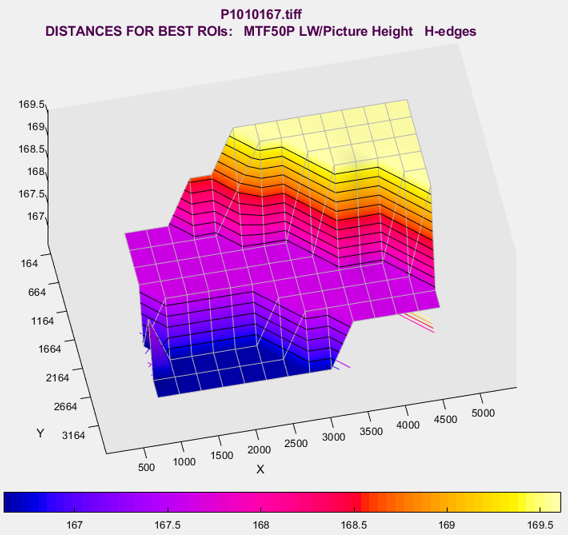
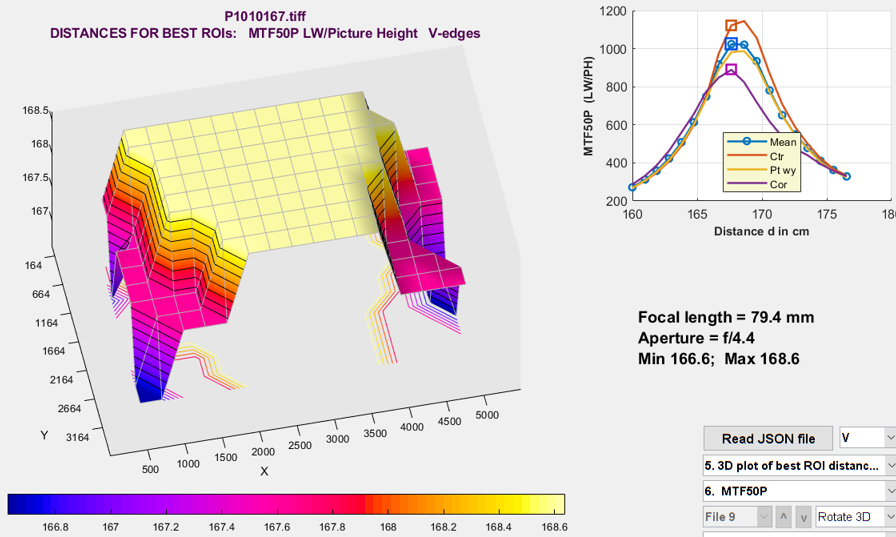
虽然这支镜头的场曲似乎并不严重,但很明显,10mm 的距离步长太粗,无法很好地分辨距离。一半的步长(5mm)应该就足够了——这几乎与我们在上面“确定距离范围和增量”部分计算出的值(4.45mm)完全一致。
景深(DoF)
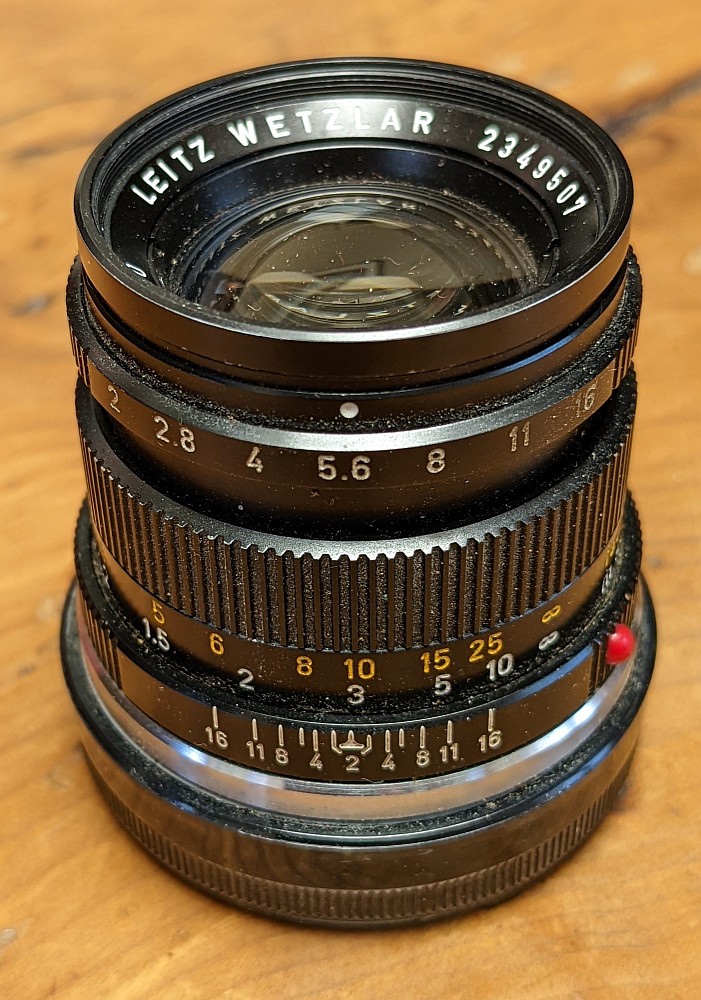
景深是指图像“清晰可辨”的距离范围。“清晰可辨”的定义由来已久,维基百科的“景深”和“弥散圆”页面对此有详细描述。我们将介绍大多数传统相机和镜头中常用的景深定义背后的假设——但需要注意的是,这些传统假设可能并不适用于现代机器或人眼视觉相机。
景深是由几何形状决定的,因此它并非真正的图像质量参数。对于特性明确的成像系统,景深可以计算得出,但由于并非所有系统都特性明确,因此测量景深具有重要意义。
维基百科中给出了一个近似方程:
对于给定的弥散圆 ( c )、焦距 ( f )、 f 值( N ) 和到被摄体的距离 ( u )。
从维基百科令人困惑的“ 混淆圈”页面来看, c的值似乎…… 在标准尺寸( 7×10 或8×10 英寸)照片上,如果观看距离为 25 厘米,景深极限为 0.2 毫米。对于放大 7 倍的全画幅(24×36 毫米)35 毫米胶片,这相当于胶片平面上的 0.029 毫米。一个常用的经验法则是c = d /1500,其中d为画幅的对角线尺寸。
右图所示的 50mm Summicron 镜头是为 35mm 全画幅相机设计的。当对焦距离设置为 3 米(约 10 英尺),光圈 f/5.6(刻度介于 4 和 8 之间)时,景深标尺指示的距离分别为 8 英尺和 12 英尺(约 2.6 米和 4 米),相当于 1.4 米(1400 毫米)的景深。根据公式计算,景深 = 2 × 3000 / 2 × 5.6 × 0.029 / 50 / 2 = 1169 毫米。
对于 Lumix FZ2500 的 1 英寸传感器, 弥散圆页面给出了基于d /1500 = 0.011mm 的弥散圆直径极限。考虑到 FZ2500 的像素尺寸为 0.00241mm,这相当于 4.5 个弥散圆,会造成显著的 MTF 损失。
由于多种原因,我们不会在 FocusField 输出中标明景深限制。
纵向(轴向)色差
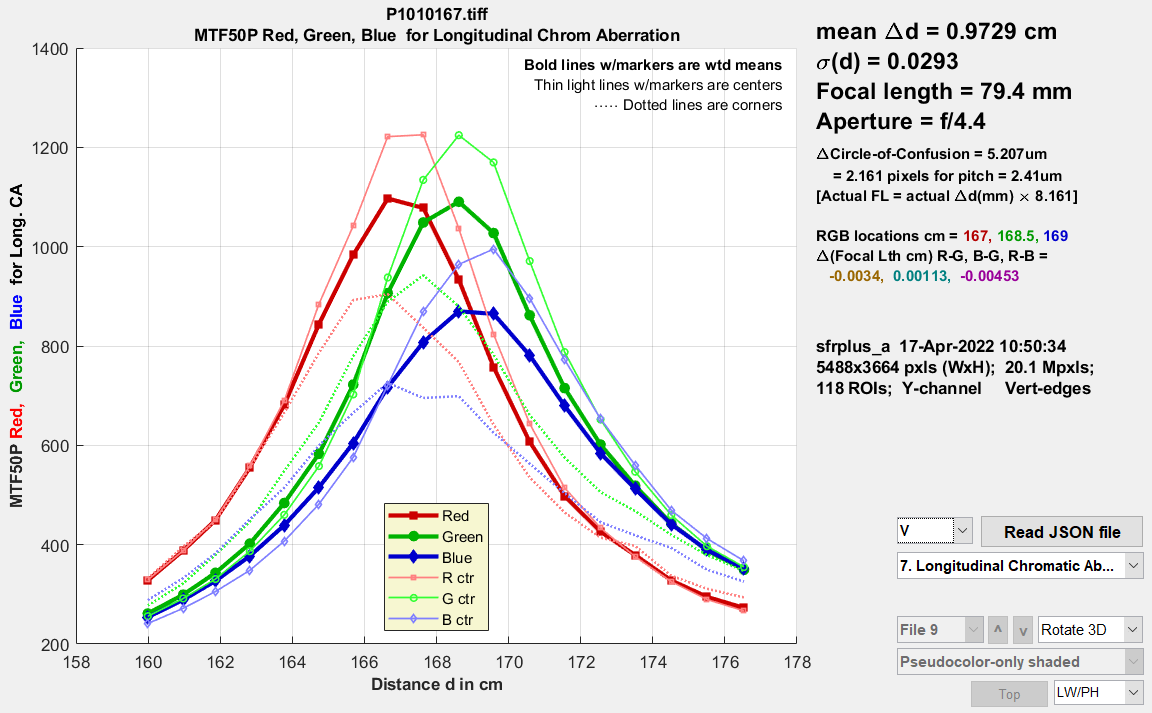
纵向(轴向)色差 (LoCA) 会导致不同颜色的光线聚焦在不同的位置。与更为常见的横向色差 (LCA) 不同,测量纵向(轴向)色差需要拍摄多张图像。横向色差是由不同颜色光线的放大倍率差异造成的,只需拍摄一张图像即可测量。在我们的示例中,纵向色差非常显著,这可以反映出镜头的诸多性能问题。
图中带标记的粗实线(红色、绿色和蓝色)分别代表相应颜色通道的加权平均值。带标记的细线代表中心点,不带标记的虚线代表角点。该镜头的两个最显著特征是:(1) 红色通道的对焦距离(约 166 厘米)比绿色和胶状通道(约 168 毫米)更近;(2) 蓝色通道的最大 MTF 值低于其他通道。
公式——我们假设透镜焦距f对于 R、G 和 B 色波段(大致中心波长分别为 610、530 和 450 nm)各不相同。从简单的透镜方程开始, 其中s1为镜头到物体(图表)的距离, s2为镜头到图像(传感器)的距离。
假设镜头到传感器的距离s2为常数,两个波段的镜头到物体的距离分别为d1和d2 ,则不同波段之间的焦距变化为:
LoCA 图右侧显示了 RGB 峰值 MTF 位置和Δf (cm) 值。Δf 值小于预期——这表明数学计算结果与直觉预期有所不同。通常情况下,数学计算结果更准确。
镜头焦距
商用相机的EXIF数据中通常包含镜头焦距信息。通常情况下,它的准确性尚可(变焦镜头存在一定误差),但我们也遇到过数据错误的情况(制造商复制了早期型号的EXIF数据)。
如果已知图像采集之间的距离增量Δd (例如在使用Imatest电动模块化测试台时),则可以根据简单透镜模型的放大倍率精确计算焦距f 。透镜放大倍率M的简单透镜方程为:
其中d₀为镜头到物体的距离,可以近似测量,但难以精确测量。放大倍率M由测试图的几何尺寸计算得出(分别为 SFRplus、eSFR ISO 或 Checkerboard 的条形间距、定位标记垂直间距或方格尺寸) 。d₀为FocusField 中显示的距离。
Δdest ,即估计距离增量,显示在图表类型 6 和 7(结果与距离和 LoCA)中。当使用位置精度约为 200 微米(0.0002 毫米)的电动模块化测试台测试相机时,Δdest 非常有用,也就是说, Δdest 的测量精度远高于距离d0 。 可用于非常准确地估算镜头焦距f (基于放大倍率M ,但在存在严重光学畸变的情况下,可能难以可靠地测量放大倍率)。
如果估计的距离增量Δdest与已知的增量Δd存在显著差异,则可以改进焦距f的估计值(通常从 EXIF 数据中导出)。我们首先进行两次测量,通常在距离范围的两端进行。每个距离对应的放大倍率 M 都不同。
d 1和d 0的具体值未知,但Δ d = d 1 - d 0是精确已知的。
该公式以小字显示在图表类型 6 和 7(结果与距离和 LoCA 的关系图)右侧,公式为[实际焦距 = 实际Δd (mm) × 8.161] 。对于我们分析的系统,已知的间距(实际Δd )为 10mm。因此,实际焦距 (FL) 为 81.61mm,接近从 EXIF 数据中获得的 79.4mm 值(我们从未期望该值非常精确)。
立体(3D)图像兼容性(比较文件)
此功能与 FocusField 的其他功能不同—— 此功能会显示一个表格,方便地比较两张图像的关键结果。
它不进行任何新的计算,我们目前对结果的质量不做任何评价。
之所以将其添加到 Focus Field,是因为读取和解析 JSON 文件的软件基础架构已经存在,便于编写代码。未来可能会将其移至其他位置。
| 目前,“立体对比文件”功能尚处于初步阶段——我们将根据用户反馈对其进行改进。该功能以表格形式呈现,方便用户对比两张图像的关键结果。 |
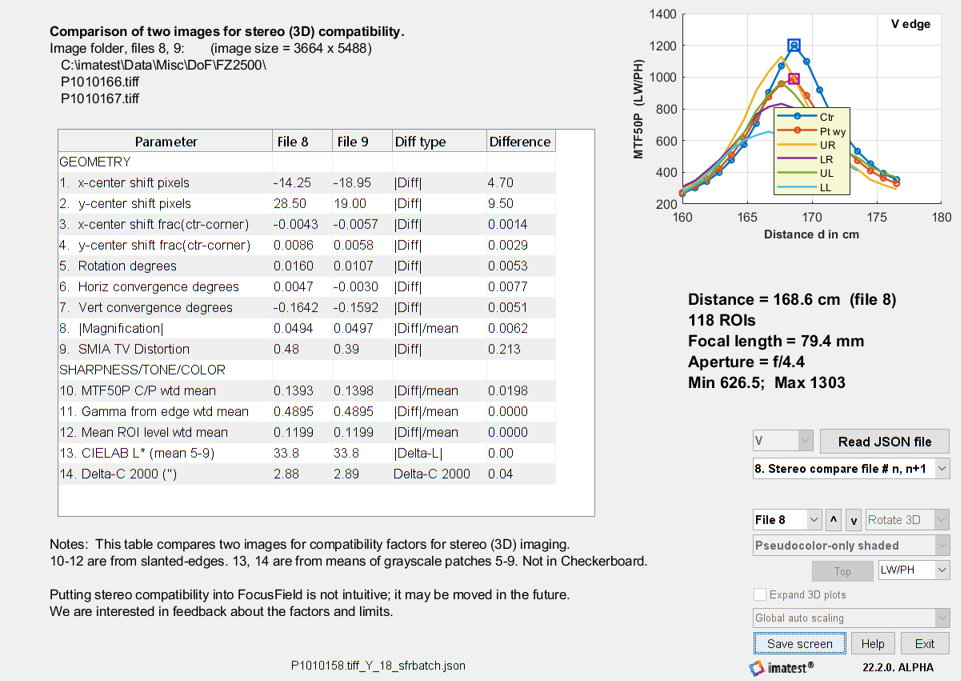
要使用此功能,请运行至少两张图像的批次(在 SFRplus 或 eSFR ISO 自动模式下;棋盘格模式可以工作,但会省略颜色信息)。
选择文件n时,将比较文件n和n + 1 的结果。大多数情况下,差异(Diff 类型)为 |Diff| = |result 2 - result 1 | 或 |Diff|/mean = |result 2 -result 1 |/mean(result 1 ,result 2 ),其中后一种情况适用于均值不为零的情况。