用於分析 SFRplus、Checkerboard 和 eSFR ISO 的後處理器
影響影像品質的因素需要多張影像:
場曲、縱向(軸向)色差等等
FocusField簡介
FocusField是一個後處理器,用於顯示從不同距離和/或不同對焦設定(以及不同光圈)下採集的一批影像中獲得的相機測試結果,然後進行分析。 SFRplus、 Checkerboard或eSFR ISO 批量運行。 (這些模組之所以受歡迎,是因為可以從影像中推導出放大倍率,進而推導出距離。)它可以顯示
- 景深(DoF)
- 場曲率
- 縱向(軸向)色差,以及
- 鏡頭焦距(與電動模組化測試台一起使用時,可以設定精確控制的距離步長)。
- 將用於立體(3D)影像對的兩張影像的結果進行比較,以確定它們的相容性。
| 後處理器比較 每個功能都允許您比較不同區域和/或影像的清晰度。 | |
| 用於 SFR 和其他傾斜邊緣模組的後處理器。輸入是兩個分別對應不同區域的 CSV 結果檔。讓您比較任意兩張影像(或同一幅影像)中任意區域的各個邊緣。顯示兩張影像的 MTF 以及傳遞函數 (A/B) 或 (B/A)。 | |
| 影像穩定/ 清晰度對比 | 僅適用於 SFRplus 的後處理器。輸入為兩到三個 JSON 結果檔。必須在 SFRplus 設定視窗中啟用影像防手震功能。所有檔案的區域選擇必須相同,但檔案大小可以不同。允許您比較區域(大致相同位置)或整幅影像的清晰度。可以比較兩個影像檔案的清晰度,或使用三個影像檔案計算(光學)影像防手震的效果。 |
| 這款後處理器支援 SFR、 Checkerboard 、 SFRplus和eSFR ISO (主要針對後三種格式),可讓您比較批次執行的多個檔案的總結果,並將結果儲存在檔案名稱格式為root file _sfrbatch.csv 的檔案中。它最適用於測量中心、局部、邊角以及一系列光圈下的加權平均清晰度,但功能非常全面:它可以分析任何影像序列。 | |
| eSFR ISO 、 Checkerboard和SFRplus (自動偵測傾斜邊緣模組,用於計算放大倍率)的後處理器,可讓您計算在不同距離或不同對焦設定下擷取的大量影像的測量結果。用於測量景深 (DoF)、場曲和縱向(軸向)色差(與常見的橫向色差不同,縱向色差隨距離變化,而非半徑變化)。當已知距離增量(來自電動模組化測試台)時,可以精確計算鏡頭焦距 (FL)。多個檔案的批次結果儲存在一個名為root file _sfrbatch.json 的檔案中。 | |
範例
FocusField 有兩種常見使用情境。
改變距離(固定焦距)
測試相機在不同距離的對焦性能(關閉自動對焦)。最佳對焦位置應接近距離範圍的中心。建議使用SFRplus 、 Checkerboard或eSFR ISO色差表,因為它們包含用於計算放大倍率(和鏡頭焦距)的幾何資訊。 FocusField 可以進行測試。
- 景深
- 精確鏡頭焦距(基於放大倍率)
- 場曲率
- 縱向(軸向)色差
這裡展示了MTF50P(MTF降至峰值一半時的空間頻率)在不同距離(動畫中顯示為173.5至162.8公分)下的測量結果動畫範例,該動畫是透過按下「循環」按鈕(下方顯示「停止」)而獲得的。 MTF50P通常比MTF50更穩定,MTF50在強銳化的情況下可能會出現不可預測的變化,如「銳利化」部分所示。請注意,在最佳焦點位置前後,影像平面上的MTF50曲線形狀差異很大。這是由場曲造成的。
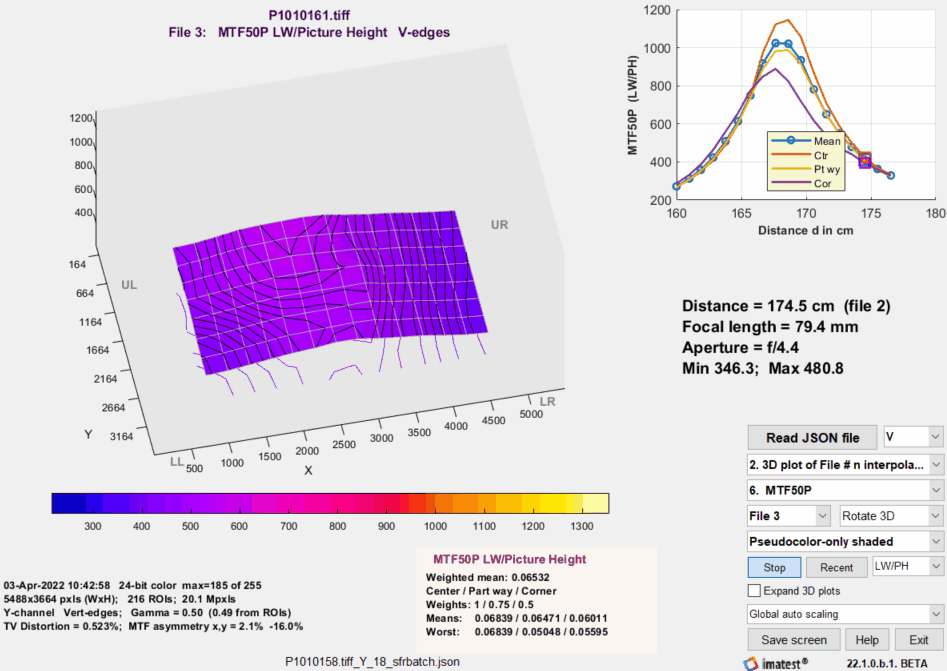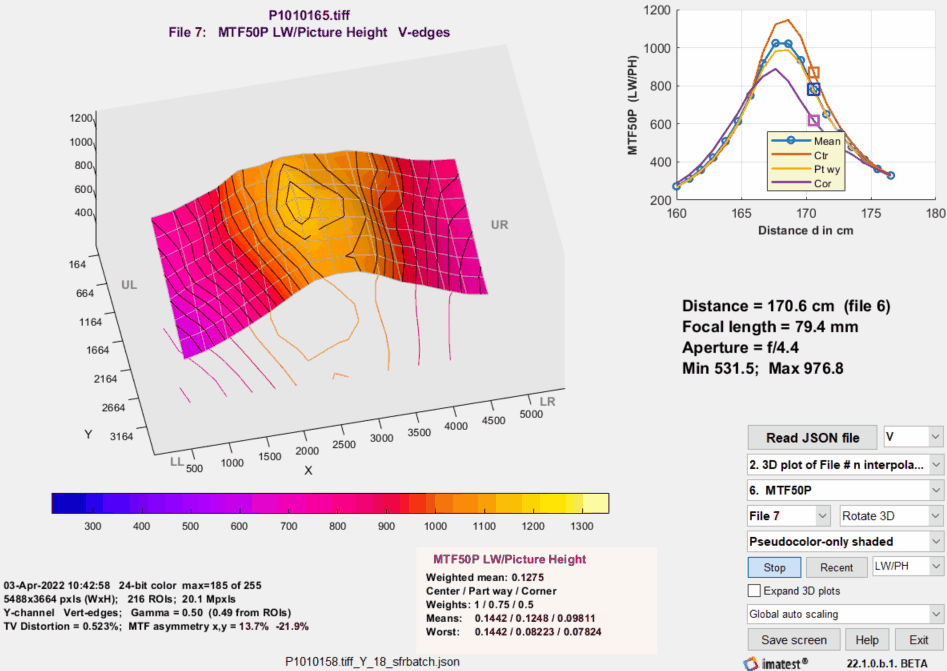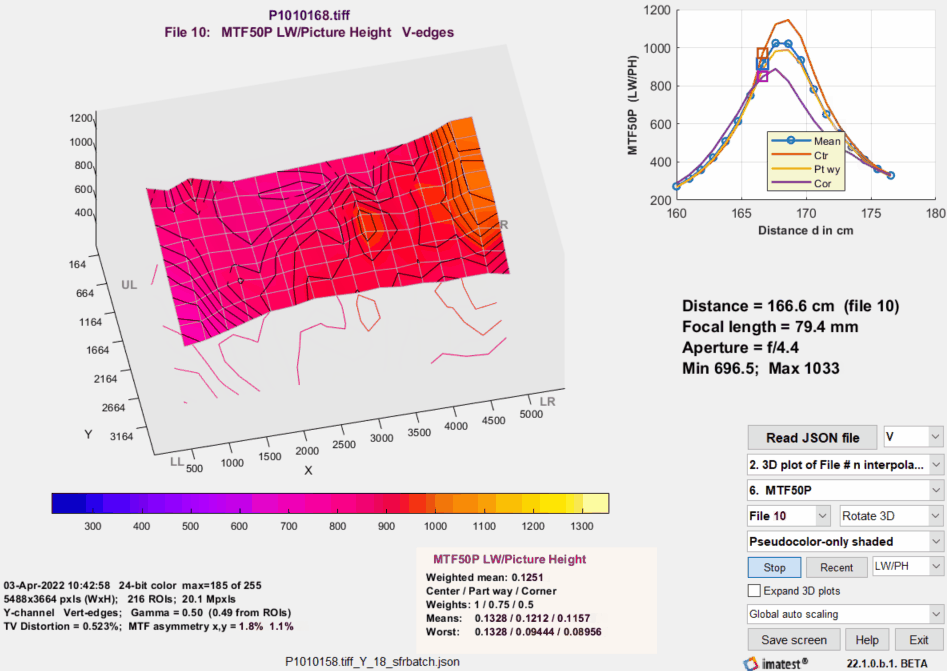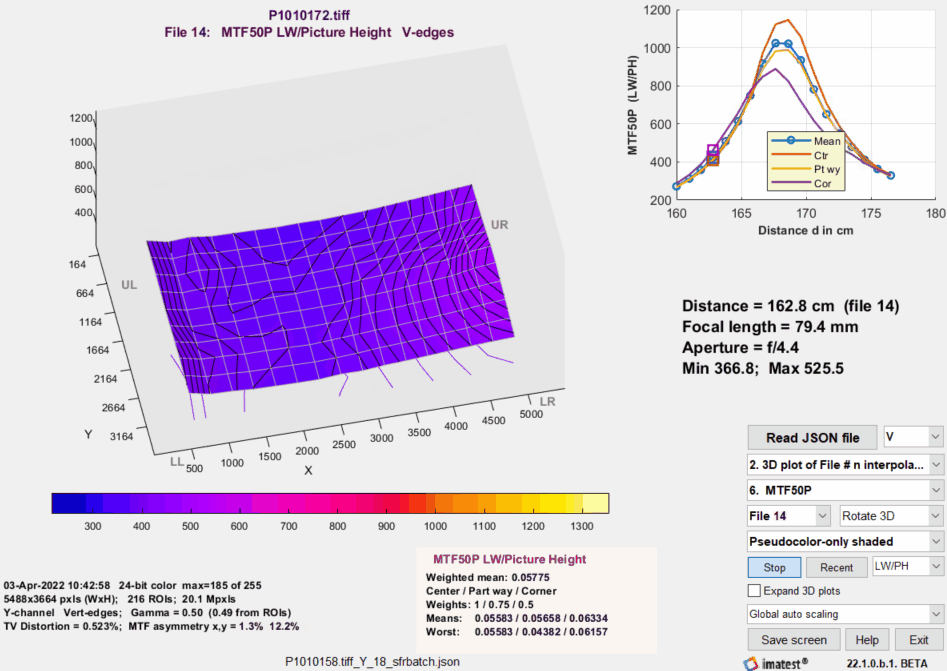
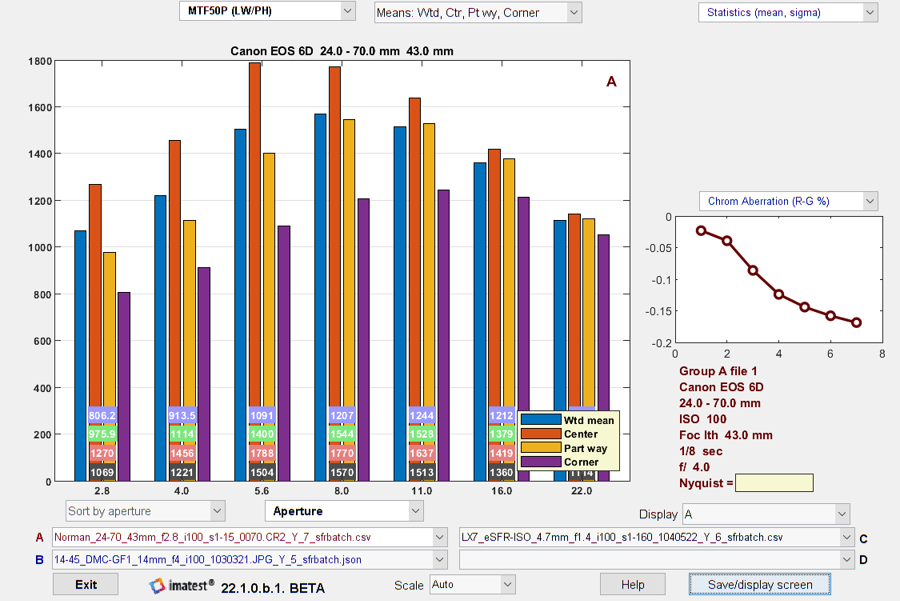
這是評估鏡頭性能的常用測試方法,特別適用於單眼相機和微單相機的可換鏡頭。以下範例展示了單眼相機在不同光圈(f值)下的MTF50P曲線。同一鏡頭(第一代Canon24-70mm L)的分析結果可在www.opticallimits.com/canon_eos_ff/528-canon2470f28ff上找到。由於影像處理方法不同,此處的絕對數值有所差異。
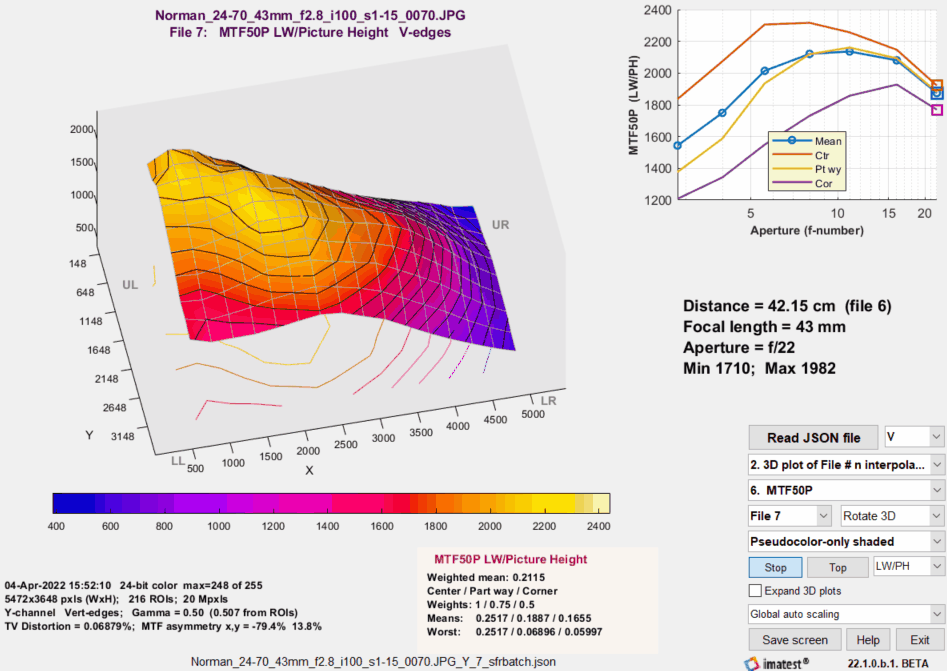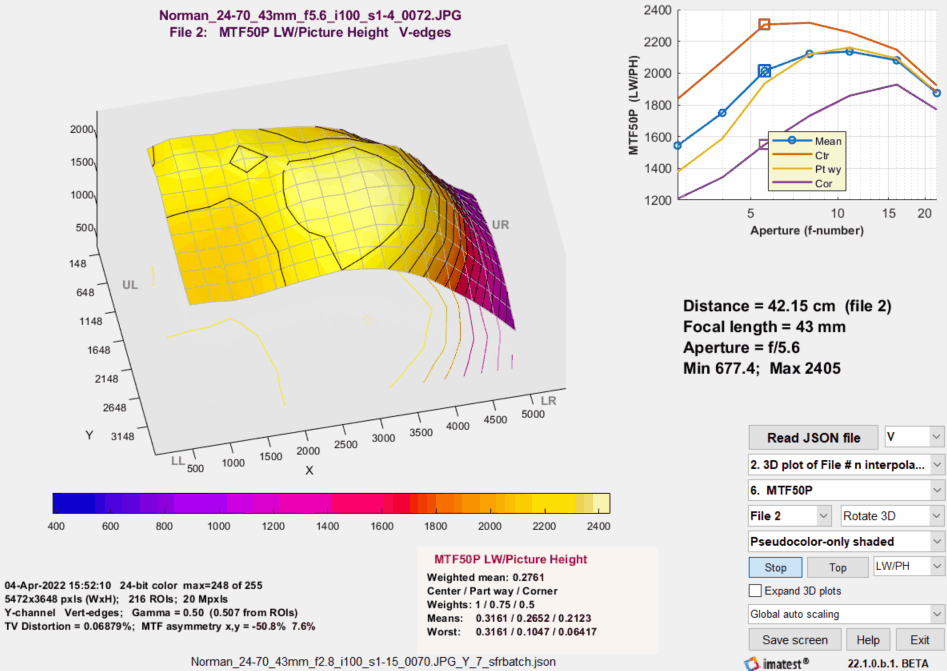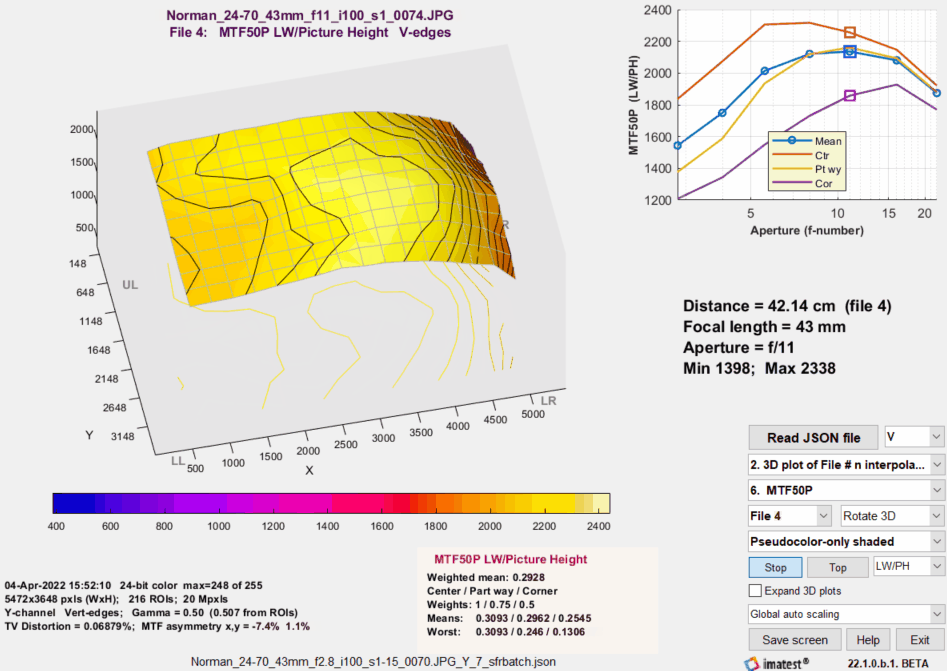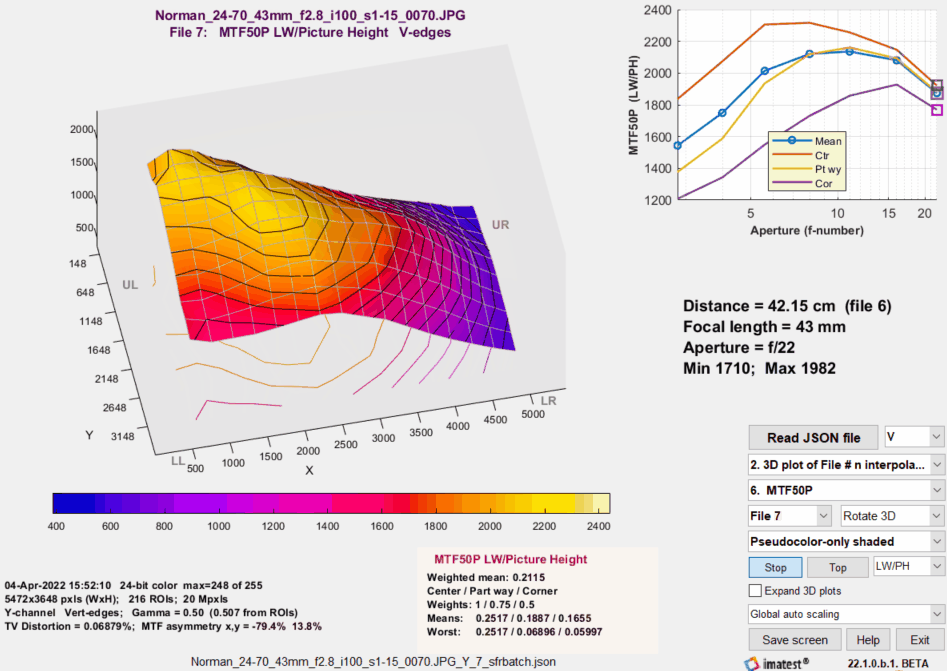
右側顯示的是該鏡頭的批次視圖分析(點擊放大)。圖中顯示了每個光圈下所有區域的加權平均MTF值,以及中心、中間區域和邊緣區域的平均MTF值。此結果雖然常見且資訊豐富,但卻未能發現這支鏡頭(第一代佳能24-70mm f/2.8L,約購於2000年)的一個缺陷-最右側存在一個成像偏軟的區域。在動態對焦場結果(上方)中,當光圈較大(f值較小:f/2.8-f/8)時,此缺陷特別明顯。在拍攝風景照片時,此缺陷尤其突出。
這支鏡頭在最初的十年輾轉各地,可能磕碰過。很難說。它是個龐然大物——非常重。現在我用的設備輕便多了。
準備測試
選擇測試圖表
我們建議使用SFRplus 、 Checkerboard或eSFR ISO色卡,因為它們包含用於計算放大倍率的幾何訊息,進而可以推導出距離或焦距。 SFRplus 和 Checkerboard 色卡比 eSFR ISO 色卡擁有更多的興趣區域 (ROI),因此即使視野 (FoV) 變化較大導致部分 ROI 超出畫面範圍,它們也能提供更一致的測量結果。這些色卡有多種材質可供選擇:噴墨列印(高度可達 44 英吋)、相紙(更精細但尺寸較小)、黑白照片檔案(12x20 英吋)、彩色膠片(8x10 英吋)以及超精細玻璃鉻版(最大尺寸為 4x4 英吋)。
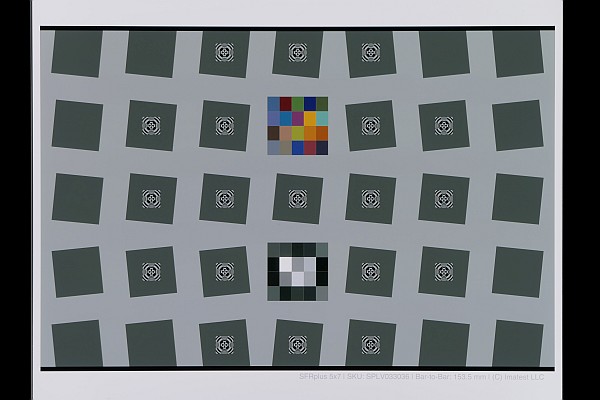 選擇最符合您需求的尺寸(即線性視野角)。我們的圖表部門可以協助您進行選擇。 Imatest文件的清晰度部分提供了大量(或許過多)關於圖表的資料。反射式和透射式圖表均適用於此應用。
構圖-根據模組說明,圖表應在中距離處進行良好的構圖。對於 SFRplus,頂部橫條上方和底部橫條下方應留有足夠的空白,以便在最近距離處也保留一些空白。棋盤格模式的構圖要求則低得多。對於 eSFR ISO 模式,構圖要求也不高,因為用於特徵偵測的註冊標記位於影像內部,但我們不建議使用 eSFR ISO 模式,因為它的 ROI 數量不足。 (如下文所述,我們建議選擇比標準 MTF 測試通常使用的 ROI 數量更多的 ROI。)
確定距離範圍和增量
確定合適的距離增量非常重要,因為如果增量太小,需要處理的資料量就會超出所需,從而降低速度;如果增量太大,則可能會遺漏重要的觀測值。找到合適的增量需要一些數學計算。
當鏡頭完全對焦時,物體上的一個點會映射到影像上的一個點(忽略衍射和像差,它們總是存在的)。當鏡頭失焦時,物體上的一個點會映射到像平面上的圓,稱為彌散圓或模糊圓,我們更傾向於使用這個名稱。該圓的直徑公式可在維基百科中找到。
當透鏡聚焦於S 1時,透鏡到物體的距離為S 2 ,
其中N為f數 = f/A , f為焦距, A為孔徑直徑。
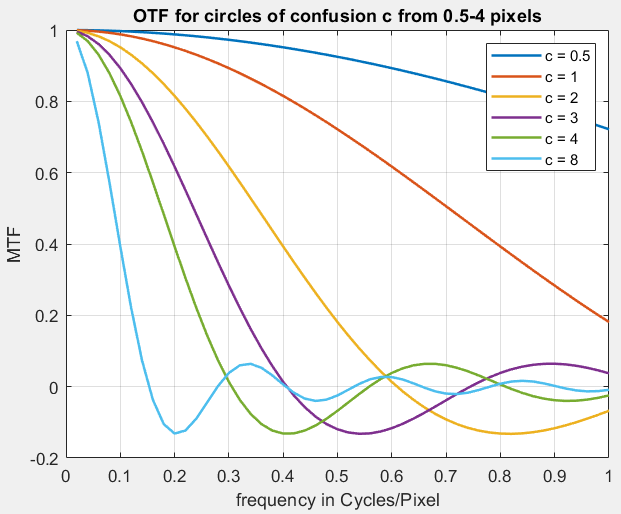
模糊圈的影響在「衍射」、「最佳光圈」和「散焦」部分有詳細描述,並在右側的 OTF 曲線中有所體現(注意 MTF = |OTF|),其中模糊圈的單位為像素(即感測器像素間距D <sub> sensor</sub> )。在解讀這條曲線時,請注意奈奎斯特頻率f <sub>Nyq</sub> (數位資料能夠被正確重建的最高頻率)為 0.5 週期/像素。對於大多數優質鏡頭而言,表徵其性能的關鍵頻率範圍在 0.2 - 0.5 C/P 之間。當歸一化模糊圈(圖中c / D <sub> sensor </sub>)為 1 時,MTF 在此頻率範圍內會下降到 0.8 - 0.9 左右-這是一個合理的變化。因此,我們建議從空間增量ΔS = S<sub> 2 </sub> - S <sub>1</sub>開始,基於「夠好」的近似值,即當S <sub>1 </sub> >> f時, S <sub> 2 </sub> ≅ S <sub> 1 </sub>,且c = D<sub> sen</sub> 。
我們可以根據經驗隨時改變ΔS 。
根據右圖,我們猜測模糊圓c = 10× D感測器可以定義足夠大的距離範圍。
例如-在「改變距離」(上圖)中,焦距f約為 80mm(基於 EXIF 資料),光圈N = f/4.4, S 1 (用於在範圍中間繪製距離的鏡頭)約為 168cm = 1680mm,感測器像素間距(對於 Panasonic Lumix FZ2500 相機,在 Google 中找到5 0.00241mm。
這大約是我們範例中使用的 10 毫米間距的一半。正如我們將從結果中看到的,這個間距比最佳間距要大。 5 毫米才是最佳間距,1680±50 毫米的距離範圍也足夠了(當然,留出一些額外的餘裕也無妨)。令人驚訝的是,增量竟然如此之小:只有 1680 毫米中的 4.45(0.00265 = 距離的 0.265%);遠低於我的預期。這真是數學比直覺更準確的絕佳例子。
拍攝影像
- 測試圖表應安裝並照明-準備拍照。
- 攝影機應安裝在軌道系統上,並且應位於行程範圍的末端之一。
- 為了獲得最佳效果,我們建議使用 Imatest 電動模組化測試台。它可以讓您以精確控制的步長方便地增加或減少間距。
- 還有其他一些體積更小、價格更低的軌道系統。大多數軌道系統都設計成攝影機垂直於軌道方向。如果將攝影機指向軌道方向,則需要確保影像沒有被遮蔽。
- 現在你應該可以拍照了。拍攝照片的方法有兩種:(A) 輕按快門鈕(以減少抖動),或 (B) 遙控快門。逐步調整快門位置並重複操作。
- 將這批映像傳輸到可以運行Imatest 的電腦上。
分析這批影像
這批影像需要分一到兩個步驟進行處理,才能產生 FocusField 所需的合併結果。我們建議在運行第一批影像處理之前執行可選的第一步。如果您確信設定正確,且沒有變更任何重要設定(例如圖表幾何形狀、像素間距),則可以省略此步驟。
對於孔徑(而不是距離)變化的批次,我們建議執行「重命名檔案」命令,將孔徑包含在檔案名稱中。
步驟 1(用於檢查和進行設定)—使用對應的 Rescharts(互動式/設定)模組來執行影像(通常是中心距離或極端位置的影像): eSFR ISO SFRplus或Checkerboard 。本範例將使用 SFRplus。如果使用其他圖表/模組,請使用類似的設定。
當在 SFRplus Setup 中執行該映像時,將開啟 SFRplus Setup 視窗。
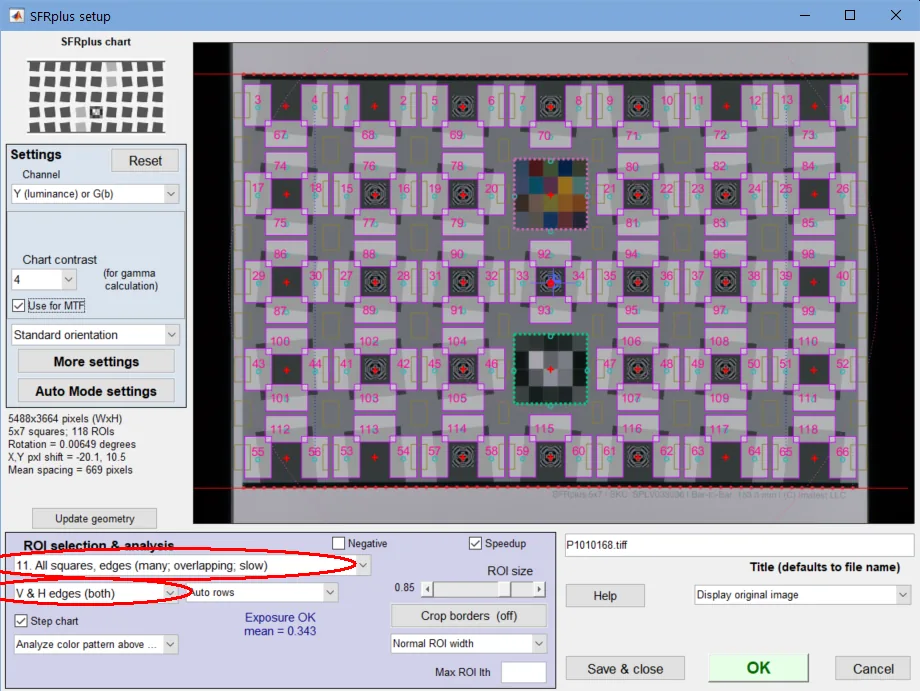
從這個視窗中可以得出的關鍵資訊是(如果可能)應該選擇所有感興趣區域 (ROI )。這比常規運行的要求更高。原因是 FocusField 會比較影像中不同位置的清晰度,為了實現這一點,它必須對影像進行插值(插值到一個固定的網格上,目前是 12 點高)。簡而言之,ROI 越多,插值後的影像就越可靠、越一致。
接下來,點選 。 (這可以在點擊「確定」運行鏡像後進行。)
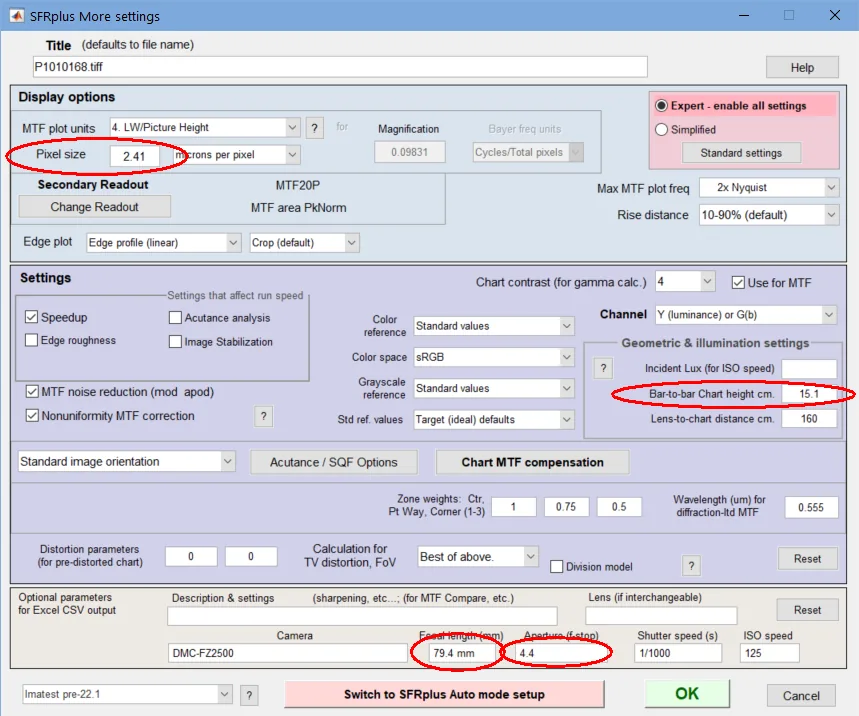
要計算放大倍率,必須輸入圖表的幾何參數(定義其大小)。
- 對於SFRplus,請輸入長條圖高度(公分)。它是指從上柱頂部到下柱底部的距離(即長條圖外側之間的距離)。此數值應從圖表上仔細測量。
- 對於eSFR ISO ,輸入註冊標記垂直間距公分。
- 對於棋盤格圖案,請輸入正方形的高度(以公分為單位)。
焦距(公分)和光圈(f值)通常從商用相機檔案的EXIF資料中取得。光圈並非關鍵參數,僅用於標註。焦距用於計算到海圖的距離。若EXIF資料(或焦距)缺失,則應如上圖所示,在「焦距(毫米)」方塊中手動輸入。
按下開啟自動模式視窗(圖中未顯示)。單區域圖會嚴重降低運行速度(尤其是在選擇大量 ROI 時,我們建議這樣做),因此應取消勾選。多 ROI 圖和總結圖應盡量避免勾選,大多數情況下不需要。允許 CSV 輸出和保存 JSON 輸出應勾選。
輔助讀數對許多客戶來說很重要。可以按下左上角的按鈕進行設定。
| 步驟 1 的要點:執行 Rescharts(互動式/設定)模組以檢查/選擇設定:選擇大量 ROI(最好選擇全部)。確保像素大小和圖表幾何形狀(柱間距)設定正確。焦距和光圈也很重要。確保自動模式設定不會減慢批量運行速度。 |
步驟 2(批量運行)—設定準備就緒後,批量運行本身就很簡單。
- 運行相應的自動(固定、可批次處理)模組。建議的圖表模組有: 、 和 。
- 使用選擇批次的常用方法選擇要分析的檔案。
- 點選。
輸出檔為[根檔名] _sfrbatch.json,其中[根檔名]是批次檔中的某個檔位。您可以透過在Imatest主視窗中點擊「檔案」下拉式選單,然後選擇「開啟最近儲存的資料夾」來查看輸出資料夾。
運行 FocusField
在Imatest Classic主視窗中按下,開啟「聚焦場」視窗。 (在新主視窗中,選擇“實用工具”標籤下的“後處理器”,然後選擇“聚焦場”。)
初始視窗包含簡要說明,隨著程式的改進,說明內容將會更新。
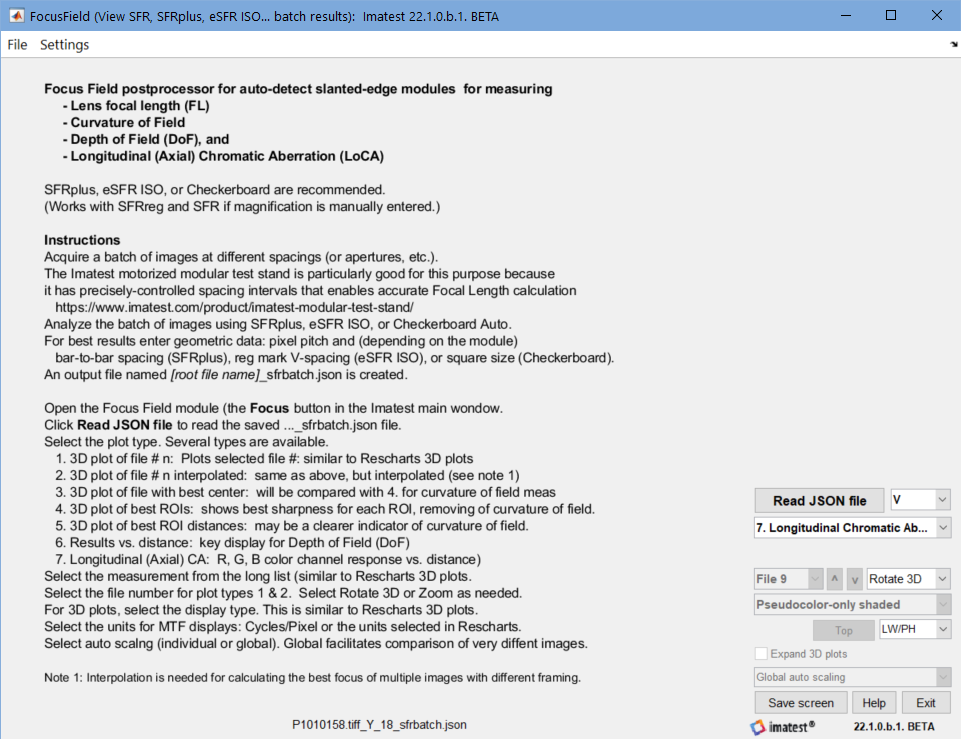
接下來,點選 ,然後選擇批次運行中的[...] _sfrbatch.json 檔案。螢幕內容取決於已儲存的設定。我們首先顯示一個圖表。
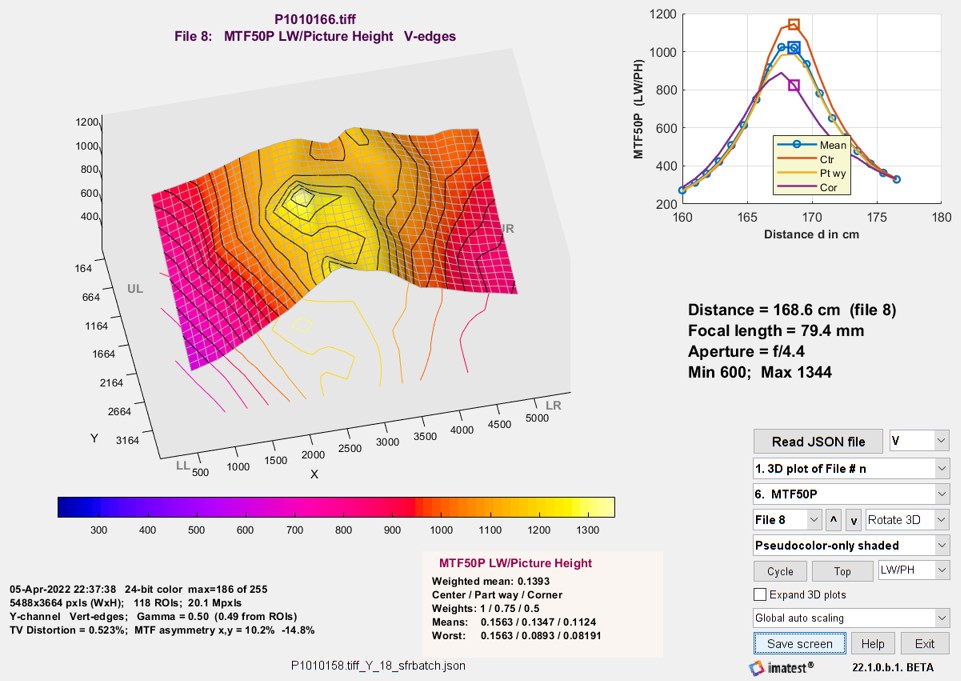
中心區域、中間區域和角落區域(右上角小圖)
焦點設定
設定(數字參考下表)
|
|
|
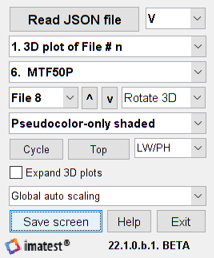
| 1. | 讀取 JSON 文件 | 讀取[name] _sfrbatch.JSON 檔案(批次運行的輸出)。 FocusField 開始時需要此檔案。 |
| 2. | 3D圖的邊緣 | 計算三維圖時需包含以下邊:垂直邊、水平邊、垂直和水平邊(全部)、切邊(MTF)、矢狀邊(MTF)。如果 在「設定」下拉式選單中選擇「2D:選擇 ROI...」後,選定的邊緣將用於 2D 結果圖(圖類型 6 和圖類型 1-5 右上角的小圖)。 |
| 3. | 地塊類型 | 基本繪圖選擇。此設定的結果將在下文中展示。
|
| 4. | 待繪製的結果 | 待繪製結果:從下拉式選單中選擇,該選單包含大量結果,這些結果均來自Rescharts 3D 圖。請注意,第 2 項和第 3 項是輔助讀數,對許多使用者來說非常重要。儘管某些條目可能不常用,但我們仍包含了 Rescharts 的完整清單。 MTF50P 和 MTF Area Peak Normalized 是我們推薦的清晰度指標。以下是完整列表: {'MTF50'; [二級讀出 1]; [二級讀出 2]; 'MTF30'; 'MTF20'; 'MTF50P'; ['R1090_px']; ['R1090_PH']; '峰值 MTF'; 'LSF_px']; ['R1090_PH']; '峰'CA_crossing_pct'; 'CA_R-G_pxls'; 'CA_B-G_pxls'; 'Edge_roughness_pxls'; 'Shannon_cap'; 'Overshoot_pct'; 'Oversharpening_pct'; 'MTF_Area_Peak_Norml';'Oversharpening_pct'; 'MTF_Area_Peak_Norml's_Gnaak_Norm'g; |
| 5. | 文件編號 | 選擇要顯示的檔案。此功能適用於繪圖類型 1 和 2。 和鍵可用於上下移動列表。清單內容可在「設定」下拉式選單中更改,您可以選擇「按編號選擇檔案」(預設)或「按距離(公分)選擇檔案」 。 |
| 6. | 旋轉 3D/縮放 | 讓您在遊標點擊影像時選擇 3D 旋轉(僅適用於 3D 圖)或縮放。 |
| 7. | 3D繪圖類型 | 允許您選擇 3D 繪圖類型(其中一個選項實際上是 2D)。這是Rescharts中可用設定的子集。設定包括:僅偽彩色、僅偽彩色(陰影)和2D 影像輪廓圖。 |
| 8. | 循環 | 循環瀏覽文件。適用於繪圖類型 1 和 2。此功能產生了上面的動畫 GIF。 |
| 9. | 頂部/預設/最近 | 視角-可在三種設定之間切換。預設設定如上圖所示。俯視圖本質上是一個二維「熱圖」。 「顏色映射」選單(位於「選項 II」)可讓您選擇不同的配色方案。 |
| 10. | 單位(用於 MTF) | 您可以選擇週期/像素(Imatest 的基本計算單位)或選定的單位(LW/PH、週期/毫米等)。 |
| 11. | 展開三維圖 | 放大 3D 圖——當區域靠近影像中心(而不是靠近邊緣)時很有用。 |
| 12. | 自動縮放 | 自動縮放-全域縮放適用於比較不同影像或循環瀏覽影像。單獨縮放可提供單一影像的更多細節,但在比較不同影像時可能會造成混淆。 |
您可以透過 FocusField 視窗頂部欄的下拉式選單來存取一些設定。我們會不時添加更多設定。
檢視/編輯 JSON 檔案 —查看 JSON 輸入檔(批次運行的輸出)。
設定下拉式選單
依編號選擇檔案 —檔案編號顯示在「選擇檔案」下拉式選單中。
按距離(公分)選擇檔案 —距離顯示在「選擇檔案」下拉式選單中。
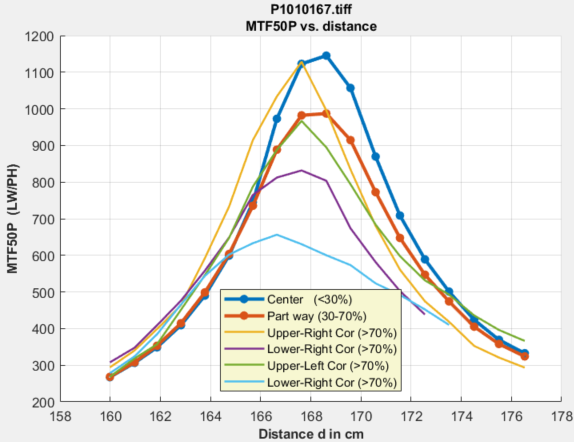
二維結果:平均 3 個區域 —圖 6:結果與距離(二維)(也是圖 1-5 右上角的縮圖),繪製了所有區域的加權平均值以及中心區域(0-30%)、中間區域(30-~70%)和角落區域(>70%)的結果隨距離的變化曲線。本頁的幾幅圖中均有顯示(但右側的圖除外)。
2D 結果:2 個區域,4 個角落 —對於圖 6 和圖 1-5 的右上角縮圖,繪製中心區域、中間區域和四個角落區域(在四個像限中:UR = 右上角,等等)的距離函數圖結果。此圖顯示在右側。
2D:所有 ROI —在結果與距離圖中包含所有 ROI(圖類型 6 和圖類型 1-5 右上角的縮圖)。
2D:選擇 ROI(V、H、Tan、Sag...)—在結果與距離圖中僅包含選定的 ROI(垂直、水平、V&H、切向 MTF 和矢狀 MTF)。
結果
場曲率
場曲是眾所周知的賽德爾像差之一,它會導致鏡頭聚焦在球面上而不是平面。 (大多數測試圖表都是平面的。)實際上,這意味著在影像中心對焦良好的鏡頭,在離軸(遠離中心的一定距離)處可能略微失焦。由於自動對焦可能會導致鏡頭聚焦在偏離中心的物體上,因此使用平面測試圖表進行的離軸測量可能無法代表鏡頭的潛在銳利度。感謝Rishi Sanyal提出的測量場曲的建議,該建議促成了該模組的開發。其核心概念是,如果對鏡頭進行多距離(或對焦位置,這很難實現)的測量,則在這些距離下,每個位置的最佳銳度代表了鏡頭的潛在性能。
為了找到每個位置的最佳清晰度,我們需要對清晰度測量值進行二維插值。 (使用 MATLAB griddata) 。 (這是必需的,因為每張影像的 ROI 位置都不同。)
我們測試的鏡頭(搭配松下 Lumix FZ2500)的場曲並不嚴重,但足以進行測量。影像中心最佳 MTF 值的 3D MTF 圖與各位置最佳 MTF 值的 3D MTF 圖差異不大。但我們仍然能夠獲得有意義的最佳位置 MTF 圖。對於垂直邊緣,
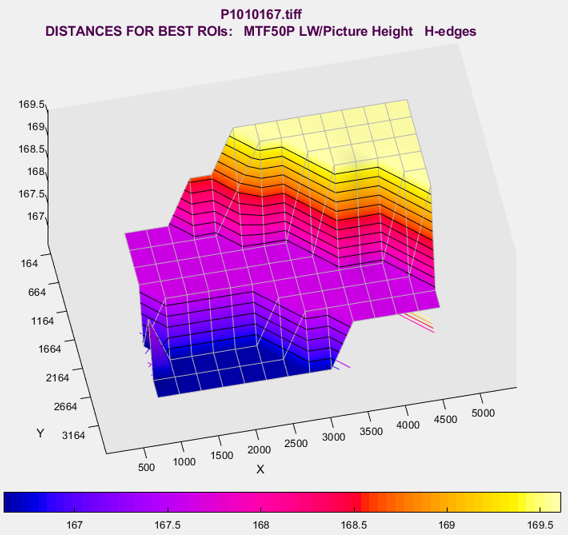
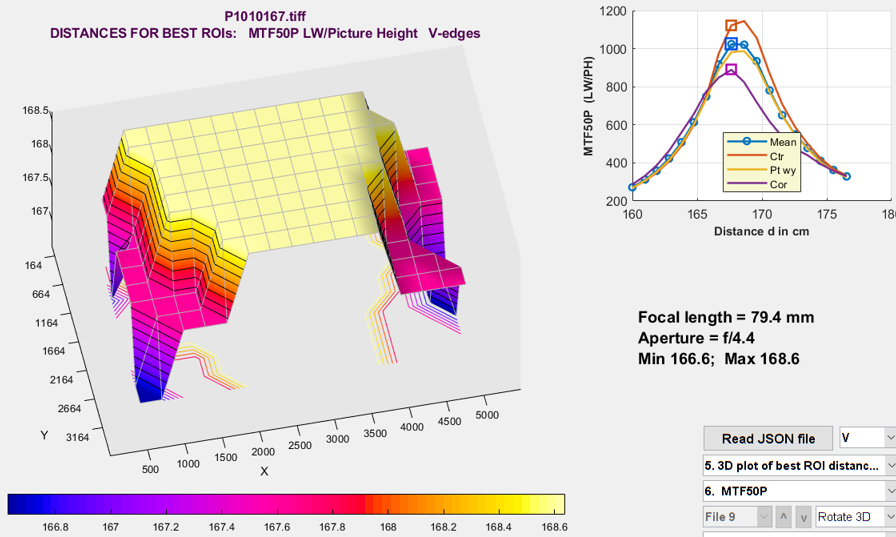
雖然這支鏡頭的場曲似乎不嚴重,但很明顯,10mm 的距離步長太粗,無法很好地分辨距離。一半的步長(5mm)應該就足夠了——這幾乎與我們在上面「確定距離範圍和增量」部分計算出的值(4.45mm)完全一致。
景深(DoF)
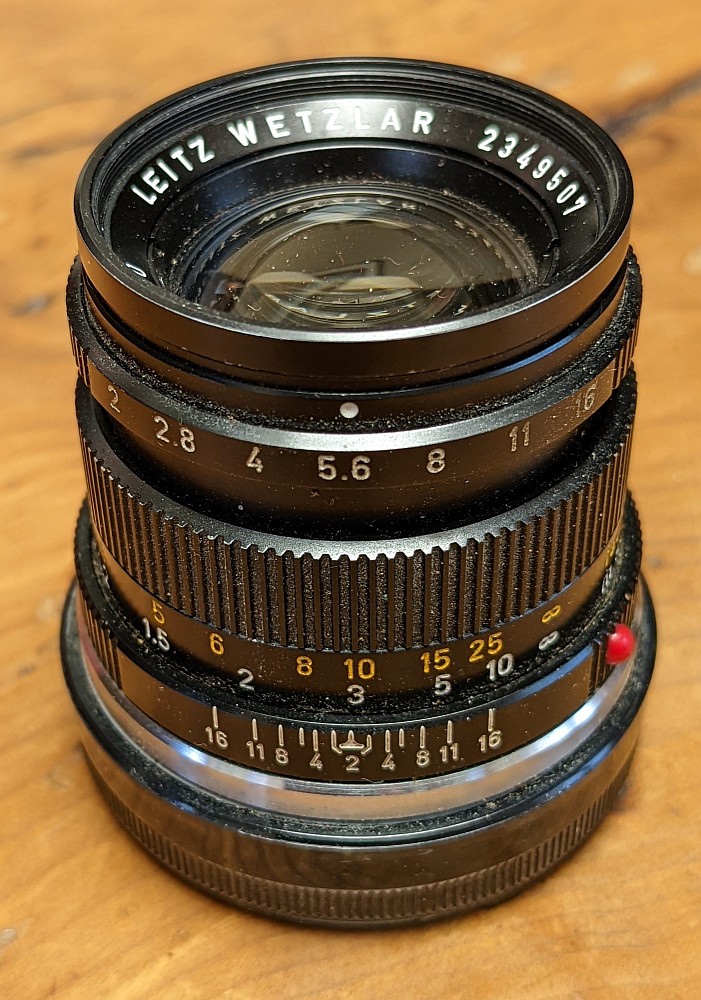
景深是指影像「清晰可辨」的距離範圍。 「清晰可辨」的定義由來已久,維基百科的「景深」和「彌散圓」頁面對此有詳細描述。我們將介紹大多數傳統相機和鏡頭中常用的景深定義背後的假設——但需要注意的是,這些傳統假設可能並不適用於現代機器或人眼視覺相機。
景深是由幾何形狀決定的,因此它並非真正的影像品質參數。對於特性明確的成像系統,景深可以計算得出,但由於並非所有系統都特性明確,因此測量景深具有重要意義。
維基百科中給出了一個近似方程式:
對於給定的彌散圓 ( c )、焦距 ( f )、 f 值( N ) 和到被攝體的距離 ( u )。
從維基百科令人困惑的「 混淆圈」頁面來看, c的值似乎… 在標準尺寸( 7×10 或8×10 英寸)照片上,如果觀看距離為 25 厘米,則景深極限為 0.2 毫米。對於放大 7 倍的全片幅(24×36 毫米)35 毫米膠片,這相當於膠片平面上的 0.029 毫米。一個常用的經驗法則是c = d /1500,其中d為畫幅的對角線尺寸。
右圖所示的50mm Summicron鏡頭是為35mm全片幅相機設計的。當對焦距離設定為3公尺(約10英尺),光圈為f/5.6(刻度4和8之間)時,景深標尺指示的距離分別為8英尺和12英尺(約2.6公尺和4公尺),相當於1.4公尺(1400毫米)的景深。根據公式計算,景深為:景深 = 2 × 3000 / 2 × 5.6 × 0.029 / 50 / 2 = 1169毫米。
對於 Lumix FZ2500 中的 1 吋感測器, 彌散圓頁給出了基於d /1500 = 0.011mm 的彌散圓直徑極限。考慮到 FZ2500 的像素尺寸為 0.00241mm,這相當於 4.5 個彌散圓,會造成顯著的 MTF 損失。
由於多種原因,我們不會在 FocusField 輸出中標明景深限制。
縱向(軸向)色差
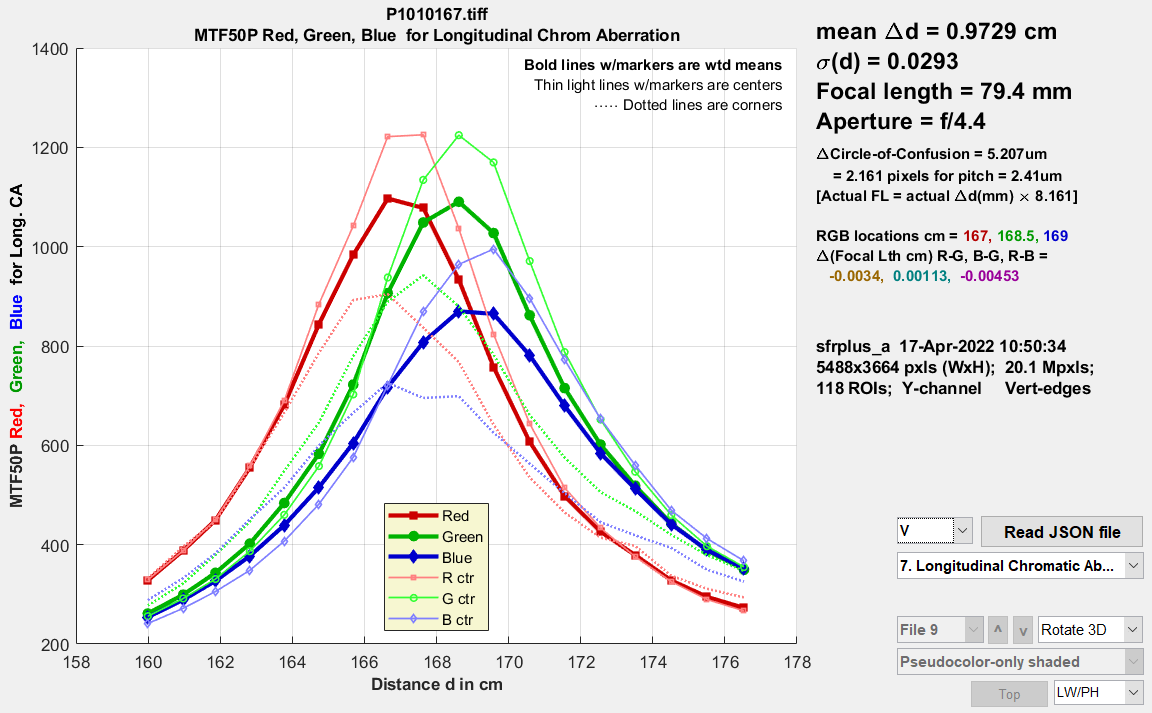
縱向(軸向)色差 (LoCA) 會導致不同顏色的光線聚焦在不同的位置。與更常見的橫向色差 (LCA) 不同,測量縱向(軸向)色差需要拍攝多張影像。橫向色差是由不同顏色光線的放大倍率差異造成的,只需拍攝一張影像即可測量。在我們的範例中,縱向色差非常顯著,這可以反映出鏡頭的諸多效能問題。
圖中標記的粗實線(紅色、綠色和藍色)分別代表對應顏色通道的加權平均值。有標記的細線代表中心點,不標示的虛線代表角點。此鏡頭的兩個最顯著特徵是:(1) 紅色通道的對焦距離(約 166 公分)比綠色和膠狀通道(約 168 毫米)更近;(2) 藍色通道的最大 MTF 值低於其他通道。
公式-我們假設透鏡焦距f對於 R、G 和 B 色波段(大致中心波長分別為 610、530 和 450 nm)各不相同。從簡單的透鏡方程式開始, 其中s1為鏡頭到物體(圖表)的距離, s2為鏡頭到影像(感光元件)的距離。
假設鏡頭到感光元件的距離s2為常數,兩個波段的鏡頭到物體的距離分別為d1和d2 ,則不同波段之間的焦距變化為:
LoCA 圖表右側顯示了 RGB 峰值 MTF 位置和Δf (cm) 值。 Δf 值小於預期-這表示數學計算結果與直覺預期有所不同。通常情況下,數學計算結果更準確。
鏡頭焦距
商用相機的EXIF資料中通常包含鏡頭焦距資訊。通常情況下,它的準確性尚可(變焦鏡頭存在一定誤差),但我們也遇到過資料錯誤的情況(製造商複製了早期型號的EXIF資料)。
如果已知影像擷取之間的距離增量Δd (例如使用Imatest電動模組化測試台時),則可以根據簡單透鏡模型的放大倍率精確計算焦距f 。透鏡放大倍率M的簡單透鏡方程式為:
其中d₀為鏡頭到物體的距離,可以近似測量,但難以精確測量。放大倍率M由測試圖的幾何尺寸計算得出(分別為 SFRplus、eSFR ISO 或 Checkerboard 的條形間距、定位標記垂直間距或方格尺寸) 。 d₀為FocusField 中顯示的距離。
Δdest ,即估計距離增量,顯示在圖表類型 6 和 7(結果與距離和 LoCA)。當使用位置精度約 200 微米(0.0002 毫米)的電動模組化測試台測試相機時,Δdest 非常有用,也就是說, Δdest 的測量精度遠高於距離d0 。 可用於非常準確地估算鏡頭焦距f (基於放大倍率M ,但在存在嚴重光學畸變的情況下,可能難以可靠地測量放大倍率)。
如果估計的距離增量Δdest與已知的增量Δd有顯著差異,則可以改善焦距f的估計值(通常從 EXIF 資料中導出)。我們首先進行兩次測量,通常在距離範圍的兩端進行。每個距離對應的放大倍率 M 都不同。
d 1和d 0的具體值未知,但Δ d = d 1 - d 0是精確已知的。
此公式以小字顯示在圖表類型 6 和 7(結果與距離和 LoCA 的關係圖)右側,公式為[實際焦距 = 實際Δd (mm) × 8.161] 。對於我們分析的系統,已知的間距(實際Δd )為 10mm。因此,實際焦距 (FL) 為 81.61mm,接近從 EXIF 資料中獲得的 79.4mm 值(我們從未期望該值非常精確)。
立體(3D)影像相容性(比較檔案)
此功能與 FocusField 的其他功能不同—— 此功能會顯示一個表格,方便比較兩張影像的關鍵結果。
它不進行任何新的計算,我們目前對結果的品質不做任何評價。
之所以將其添加到 Focus Field,是因為讀取和解析 JSON 檔案的軟體基礎架構已經存在,以便於編寫程式碼。未來可能會將其移至其他位置。
| 目前,「立體對比文件」功能尚處於初步階段—我們將根據使用者回饋進行改進。此功能以表格形式呈現,方便使用者對比兩張影像的關鍵結果。 |
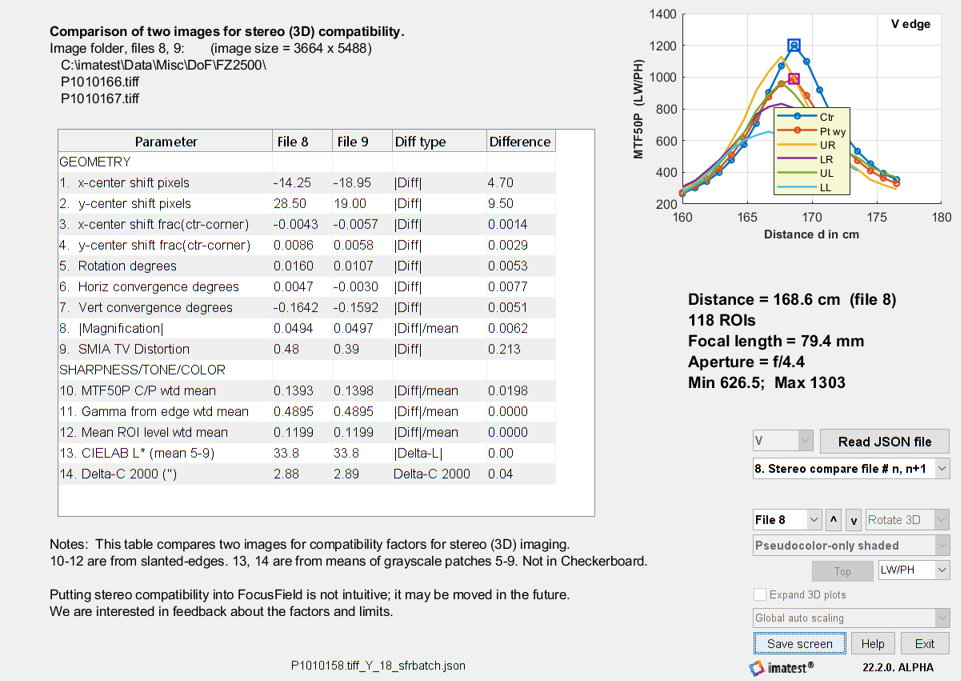
若要使用此功能,請執行至少兩張影像的批次(在 SFRplus 或 eSFR ISO 自動模式下;棋盤格模式可以運作,但會省略色彩資訊)。
選擇檔案n時,將比較檔案n和n + 1 的結果。大多數情況下,差異(Diff 類型)為 |Diff| = |result 2 - result 1 | 或 |Diff|/mean = |result 2 -result 1 |/mean(result 1 ,result 2 ),其中後一種情況適用於均值不為零的情況。