Imatest InfoDR(情報ベースダイナミックレンジ)とは、広範囲の照度におけるC4情報容量を測定するために設計されたImatestモジュールと一連のテストチャートを指します。 このページ(パート1)では、InfoDRチャートとその撮影方法について説明します。 |
パート2 - 開く、選択、および読み取り-設定ウィンドウ-結果-情報関連表示-その他の設定
InfoDRの使い方、パート1 ― InfoDRチャートとその撮影方法について説明します。 InfoDR の使用方法、パート 2 — Imatest Rescharts および Color/Tone で InfoDR チャートを分析する方法について説明します。 InfoDR、パート3 — 結果— では、複数のカメラに関するC4の概要結果を示します。 画像情報指標—情報容量と関連指標の概要、および関連リンク。 Rescharts の使い方— Rescharts の概要 — Reschartsは、解像度関連のグラフを作成するための対話型インターフェースであり、固定バッチ処理に対応したバージョンでも実行できます。 斜めエッジ解像度解析の使用 パート2 —ファイルの選択–セットアップウィンドウ– ROIの選択と解析–エッジIDファイル–その他の設定ウィンドウ–二次読み出し–設定領域–ガンマ–チャートコントラスト比からのガンマ–自動モードウィンドウ–警告 – クリッピング–まとめ 斜めエッジの結果 パート 3 — SFRplus エッジ結果 —マルチ ROI の概要–エッジと MTF –色収差–鮮鋭度/SQF –ヒストグラムとノイズ–画像、ジオメトリ、歪み、視野– 3D プロット–レンズスタイルの MTF プロット–エッジの粗さ–点像分布関数–概要– CSV および JSON 出力 斜めエッジの結果 パート 4 — SFR およびその他の結果 (トーン、色、歪みなど) —トーン応答とガンマ–画像、ジオメトリ、歪み、視野角–放射状歪み–要約と EXIF データ–色分析–詳細なノイズ プロット–要約–リンク |
導入
Imatest InfoDR (情報ベースダイナミックレンジ)は、 C4情報容量に基づいて、広範囲の照明条件下でのダイナミックレンジとカメラ性能を測定するために設計されたReschartsモジュールと付属のテストチャートセットです。 (情報容量は、コントラスト比4:1の傾斜エッジから直接測定した。)
SFRplus、eSFR ISO、およびチェッカーボードチャートは画像の大部分を占めるように設計されていますが、 InfoDRチャートは画像の中央部分のみを占めるように設計されています。関心領域(ROI)の選択は自動で行われます。
低照度およびダイナミックレンジの測定は、信号がエッジコントラスト(隣接するパッチ間の差)であるため、従来のチャートよりもはるかに正確であり、迷光によって測定値が向上することはありません。
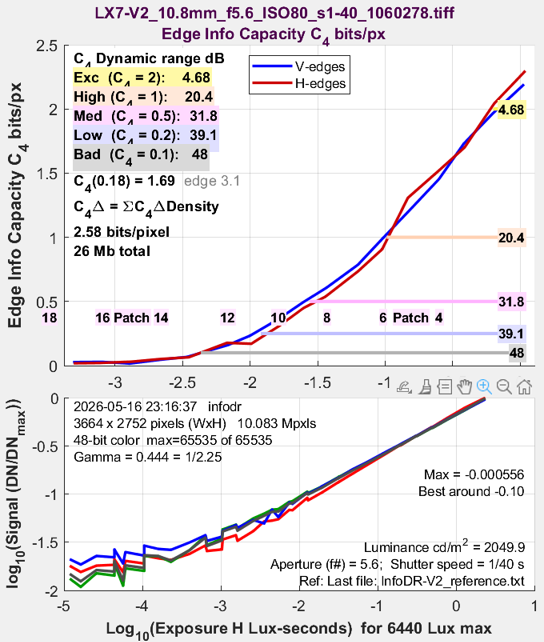
右側の曲線は、センサーの照度に対するC4情報容量を示しています。曲線下の面積C4Δ = ∑C4ΔD (濃度増加分ΔDは2層フィルムチャートの場合0.2 )は、 C4とダイナミックレンジを組み合わせた予備的なヒューリスティックな性能指標です。
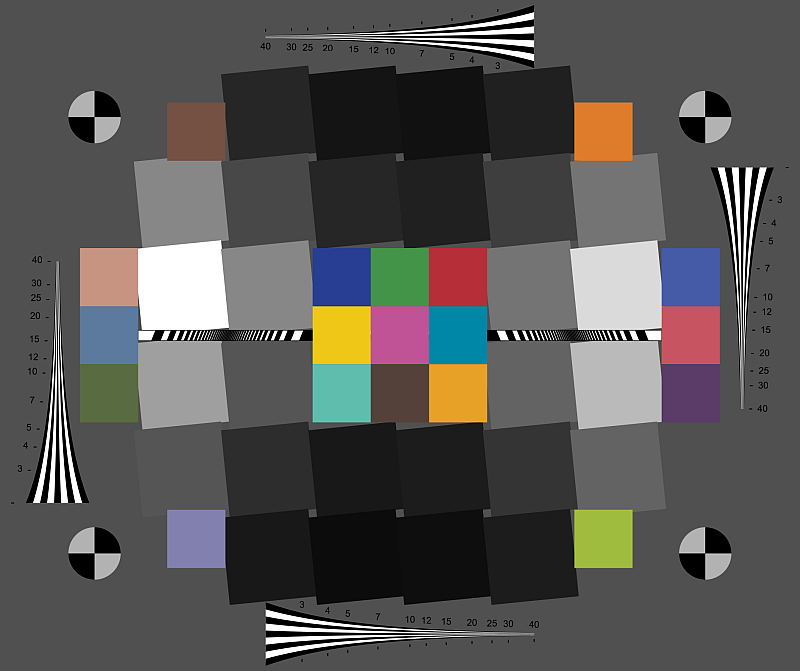
InfoDRテストチャートは、傾斜した正方形がコンパクトに配置されたもので、4つの象限または6つの領域に分割されています。各象限または領域内の隣接する正方形の密度比は4:1、つまり光学的密度差ΔOD = 0.6で一定です。各領域のパッチ密度はオフセットされているため、チャート全体でパッチの密度ステップは一定です。また、このチャートには、カメラテストで顧客にとって有用な追加機能(カラーパッチとウェッジ)も備わっています。チャート設計の原理については、以下の付録で説明します。
InfoDRチャートは主にImatest Reschartsの一部として分析することを目的としていますが、 Color/Tone(インタラクティブおよび自動)を使用して分析することもできます。ただし、Color/Toneでは、ダイナミックレンジを含む従来のSNRベースの指標のみが計算されます。
InfoDRテストチャートは、Imatestストアで購入する(推奨)か、高品質のインクジェットプリンターで印刷する(反射バージョンのみ)ことができます。
InfoDRの画像品質要因
主要結果
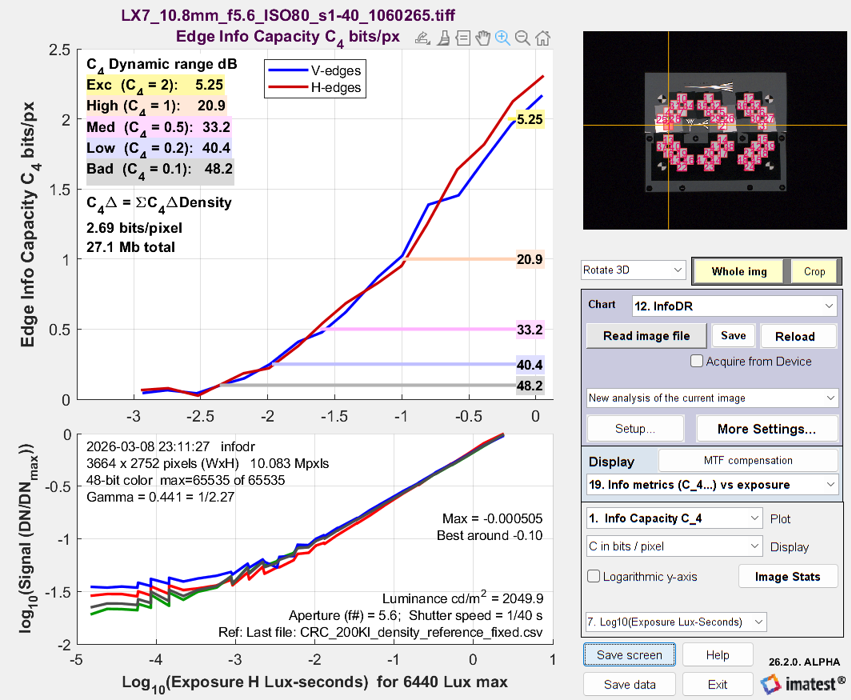 C4情報容量(4:1コントラストのエッジから直接測定した情報容量)は、低照度を含む広範囲の照明条件下で測定されます。シャープネスとSNRから導出され、信号Sは傾斜エッジの両側のレベルの差です。低照度性能を評価する上で優れた指標です。
C4の情報容量と輝度(cd/ m² )の関係
これはInfoDRの重要な成果の一つです。
その他の重要な結果
- 鮮明度は、空間周波数応答(SFR)、または変調伝達関数(MTF)として表されます。
- チャートの中心を囲むグレースケールパッチから測定されるノイズと信号対雑音比(SNR)には、 Color/Tone InteractiveとColor/Tone Autoによって計算されるすべての種類のノイズ(標準ピクセルノイズ、クロマノイズ、シーン参照ノイズ、センサー(生)ノイズ、ISO-15739視覚ノイズおよびダイナミックレンジ)が含まれます。SNR(信号対雑音比)は、比率またはdB単位で表示することもできます。
- 色調反応(グレースケールパッチからも得られる)。
追加(二次)結果
- 横色収差(LCA)は表示できますが、InfoDRチャートは通常、画像フィールドの中央部分のみをカバーするため、一般的には有用ではありません。LCAは画像の端付近で最も顕著になります。
- 色の正確性は、InfoDRチャートの反射型(通常はインクジェット)または単層透過型(LVTカラーフィルム)バージョンでのみ利用可能です(ダイナミックレンジ測定用の2層透過型バージョンでは利用できません)。
- 照度(カンデラ/平方メートル)を入力した場合のISO感度(飽和ベースおよび標準出力感度)。
- 拡張チャートと拡張チャートの4組のウェッジから測定したエイリアシングとモアレの発生。空間周波数範囲は、別途用意したISO 12233:2017ウェッジチャートと同じである。図と結果はウェッジモジュールと同一である。
C 4情報容量
C4は、背景とのコントラスト比が4:1(光学的濃度差ΔD = 0.6)の物体における、ピクセルまたは画像全体の情報容量を表します。通常、ピクセルまたは画像あたりの情報ビット数で測定されます。C4は、ISO 12233規格で規定されているように、4:1のコントラスト比を持つ傾斜エッジから直接測定され、精度と再現性を高めるための改良が加えられています。
C4は、4:1のコントラスト信号にどれだけの情報を含めることができるかを示す指標です。
なぜ情報容量が必要なのか?
従来から用いられている測定指標の中で最も重要なのは、シャープネス(通常はMTF(変調伝達関数)またはSFR(空間周波数応答)で表される。これらは実際には同義語として用いられる)とノイズまたは信号対雑音比(SNR)である。歪み、階調応答、色品質などのその他の測定値は、完全にまたは部分的に補正可能であり、画像に含まれる情報量とは直接関係がない。
情報容量C4は、鮮明度やノイズよりも画像品質のより基本的な尺度である。 帯域幅B = f の場合、ナイキスト= 0.5 C/P 、平均信号電力S avg ( f ) = ( A PP /12 MTF ( f )) 2の場合
|
信号および雑音電力の周波数領域表現は、傾斜エッジの空間測定値から導出され、その概要は「画像情報メトリクス」に記載されています。このページには、画像情報メトリクスのドキュメントへのリンクも多数掲載されています。計算方法とメトリクスの詳細については、改訂版のElectronic Imaging Conference 2024論文「 傾斜エッジからの画像情報メトリクス」をご覧ください。
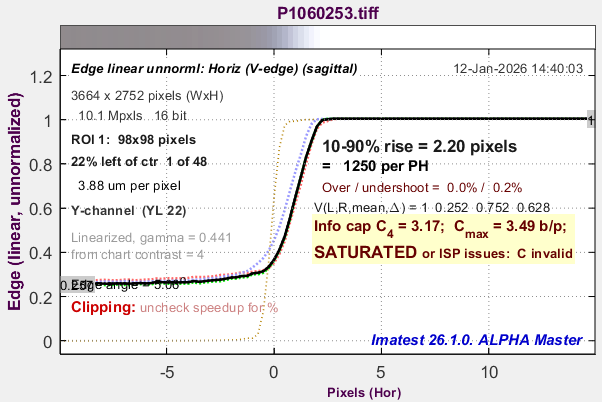
なぜコントラスト比が4:1なのか?
元の ISO 12233 規格では、最低 50:1 のコントラストが求められていましたが、画像が飽和する、つまり許容される最大レベル (通常、 8 ビット ファイルの場合は 255、16 ビット ファイルの場合は 65535) に達することが多く、飽和の開始時に鋭い角ができ、高周波成分が誤って強調され、MTF が上昇するため、50:1 のコントラストでは信頼できる結果が得られないことがわかりました。10:1 は 50:1 とよく似ているため魅力的でしたが、それでも飽和に対して少し敏感でした。4:1 は妥協案であり、私たちの経験では優れた妥協案のままです。その特性には、
- 認識する必要のある現実世界の物体のほとんどは、極めて高いコントラストを持っていません。
- 適切な露出の画像(画像が線形化され、ガンマエンコーディングが除去されている場合)において、4:1のコントラスト比の被写体に対しては、システムの動作は線形です。この線形性のおかげで、例えば2:1のようにSNRが低く測定が困難な他のコントラスト比レベルにおける性能も、確実に推定できます。
迷光がSNR測定に及ぼす影響
従来型の測定と情報ベースの測定でSNRを計算するために使用される信号には重要な違いがある。
- 従来の測定では、信号sは単にパッチレベルです。しかし、迷光は暗い領域でこのレベルを上昇させ、細部をぼやけさせます。これにより、SNR測定値は上昇するものの、性能は低下します。つまり、迷光が存在する場合、暗い領域での測定は不正確になります。この影響は、シーン参照ノイズ計算で行われるように、ノイズを照明の関数としての信号の傾きで割ることによって、ある程度軽減できます。
- C4測定では、信号sはエッジに隣接する明暗レベルの差です。迷光は測定誤差の原因になりません。測定は正確で信頼性があります。
集中
C4と標準的なSNRおよびダイナミックレンジ測定とのもう一つの重要な違いは、 C4測定ではピントが合っている必要があることです。従来のSNR測定では、ノイズはパッチ内のデジタル値の標準偏差(不均一な照明に対する補正あり)であるため、ピントは重要ではありません。ピントが合っている必要があるため、最大28×32インチまで印刷でき、視野全体を覆うように設計されていないため広い視野に対応できるVisNIRチャートなどの大型チャートが必要になる場合があります。場合によっては、コリメータが必要になることもあります。
HDR(ハイダイナミックレンジ)センサー
HDRセンサーは、動作曲線における不連続点(ノイズの段階的な変化)によって定義される複数の動作領域を有しており、すなわち、標準的なリニアセンサーとは異なる動作曲線を示します。そのため、ノイズを外挿することによって得られる総情報容量Cmaxは、信頼性をもって測定することができません。しかしながら、直接測定可能でいかなる仮定も必要としないC4は、HDRセンサーにおいても信頼性をもって測定可能です。
最も暗い領域におけるMTFとC4を測定するためのアルゴリズム
InfoDRチャート、特に透過型バージョンには、非常に暗い(高密度の)領域が含まれており、そこではSNRが非常に低くなり、MTFを確実に計算できない場合があります。しかし、チャートのアクティブ領域全体でMTFを比較的一定に保つことを目的としたチャートのコンパクトな設計により、最も暗い領域でも妥当なMTF値、ひいてはC4値を取得するための工夫が可能になります。
ただし、パッチ密度の測定を容易にするために、パッチは行優先順で上から下に番号が付けられますが、エッジ番号、したがって MTF の計算は、明るいものから暗いものへと順番に並んでいます (付録に例があります)。MTF の計算は、明るいパッチ (パッチが飽和している場合を除く) では信頼できますが、最も暗いパッチでは信頼できなくなります。この問題を解決するために、最も暗いパッチに使用する最後の「良好な」 MTF 測定値を保存します。今のところ、「最後の良好な測定値」とは、 f = 0 とf = f Nyquist (ナイキスト周波数 = 0.5 C/P) の間の MTF の合計 (または積分) が、 f Nyquistと 2× f Nyquistの間の MTF の合計よりも大きい最後の MTF 測定値と定義します。最も暗いパッチではC 4が非常に低い (多くの場合、ピクセルあたり 0.2 ビット未満)、つまり実質的に存在しない傾向があるため、この MTF 測定値は「十分良好」です。
InfoDRチャートのバージョン
ほとんどのカメラのダイナミックレンジを測定するのに十分な階調範囲を持つ2層構造の透過型チャートは、より普及する可能性が高い。透過型チャートは、反射型チャート(通常はインクジェットメディアで作成)ほど一貫性のある作成ができないため、個別に測定された濃度ファイルがCSV形式(カラーパッチ付きバージョンの場合はCIELAB(L*a*b*)参照ファイル)で提供される。
内省的 インクジェット用紙への印刷は容易だが、階調範囲がカメラのダイナミックレンジ測定には不十分である。中程度の照度範囲での性能測定には使用できる。 グレースケールパターンは 4 つの象限に含まれており、各象限には隣接するパッチと密度が 0.6 異なる 6 つのパッチがあります (コントラスト比 4:1)。左上の象限のパッチ密度は 0、0.60、1.20、および 1.80 です。残りの 3 つの象限の密度は、0.15、0.30、および 0.45 だけオフセット (大きい) されています。24 個のグレースケールパッチと 24 個の傾斜エッジがあります。パッチ密度の範囲は 0 ~ 2.25 (45 dB) です。平均エッジ密度 (各エッジを構成する隣接するパッチ密度の平均) の範囲は 0.3 ~ 1.95 (33 dB) です。 追加された機能(情報指標の一部ではない)には以下が含まれます。
| 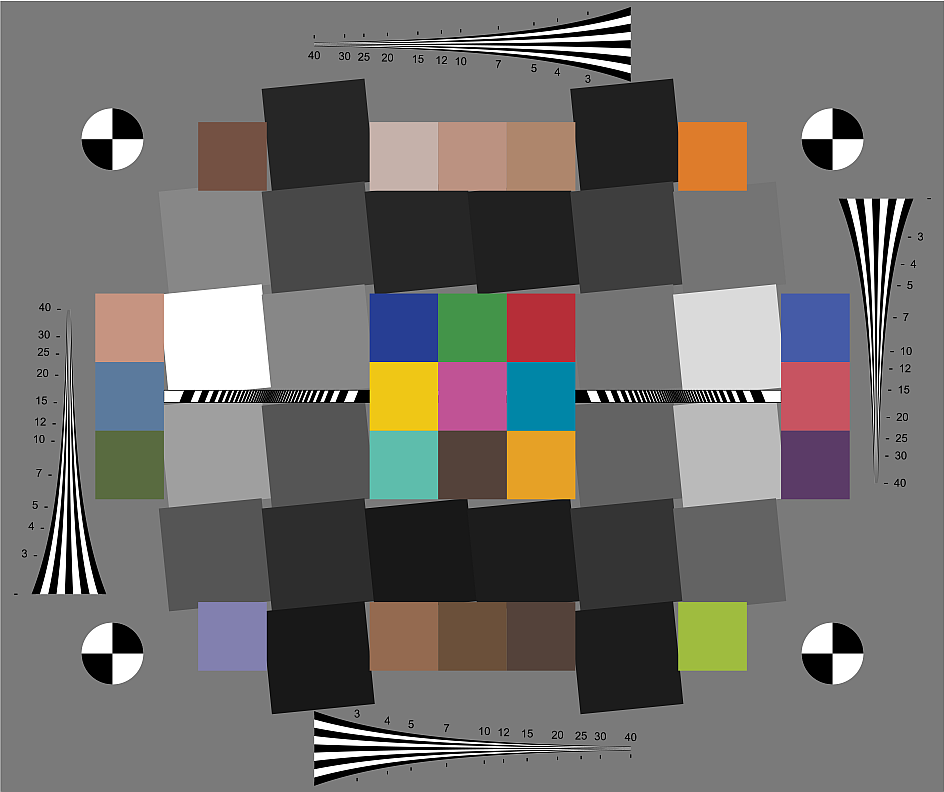 |
透過型LVTフィルム - 1層 【注:LVTとはライトバルブテクノロジーの略で、回転ドラムに取り付けられたフィルムにレーザー光を照射することで、極めて高画質な画像を得る技術です。】 LVTフィルムは反射チャート(2.25)よりも最大濃度(2.85)が大きいが、ほとんどのカメラのダイナミックレンジ測定には依然としてトーンレンジが不十分である。 グレースケールパターンは 4 つの象限に含まれており、各象限には隣接するパッチと密度が 0.6 異なる 7 つのパッチがあります (コントラスト比 4:1)。左上の象限のパッチ密度は 0、0.60、1.20、1.80、および 2.40 です。残りの 3 つの象限の密度は、0.15、0.30、および 0.45 だけオフセット (大きい) されています。28 個のグレースケールパッチと 32 個の斜めのエッジがあります。パッチ密度は、ベース密度に対して 0 ~ 2.85 (57 dB) の範囲です。平均エッジ密度は 0.3 ~ 2.55 (45 dB) の範囲です。
| |
グレースケールパターンは 6 つの領域に分かれており、各領域には隣接するパッチと密度が 0.6 異なる 7 つのパッチがあります (コントラスト比 4:1)。左上の領域のパッチ密度は 0、0.60、1.20、1.80、2.40 です。残りの 2 つの上の領域の密度は、0.2 と 0.4 だけオフセット (大きい) されています。チャートの下半分は上半分の水平ミラーですが、2 番目のレイヤーでは密度が 2.40 増加しています。下半分には 42 個のグレースケールパッチと 48 個の斜めのエッジがあります。パッチ密度は、ベース密度に対して 0 ~ 5.20 (104 dB) の範囲です。エッジ密度は、エッジを構成する隣接するパッチ密度の平均として定義され、0.3 ~ 4.90 (92 dB) の範囲です。
| (以下の結果の一部は、形状が若干異なる旧バージョンのV1によるものです。) |
透過型可視近赤外線(フォトマスク)— 2層。
| 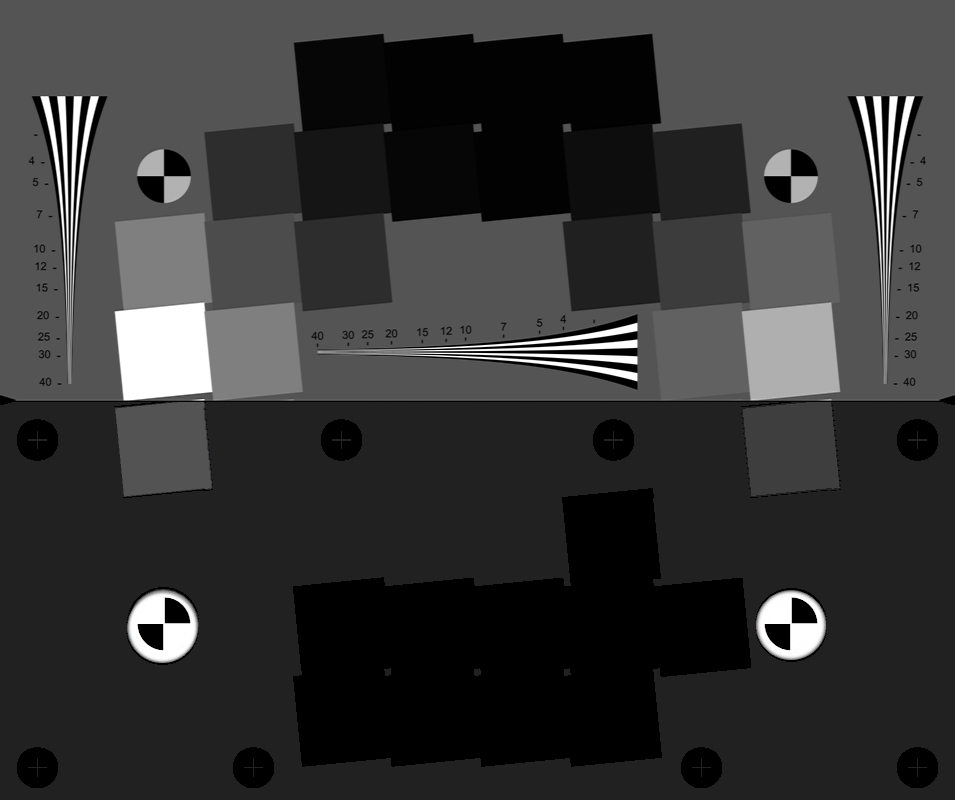 2層構造の可視近赤外線透過チャート |
| 実験的なハイブリッドeSFR/InfoDR —この実験的な設計は、優れた階調解像度と空間解像度を備えたパターンを組み合わせたものですが、カメラのダイナミックレンジを測定するのに十分な階調範囲がないため、市場性は非常に低いと考えられます。ソフトウェアサポートは、お客様からのご要望があった場合にのみ追加いたします。 | 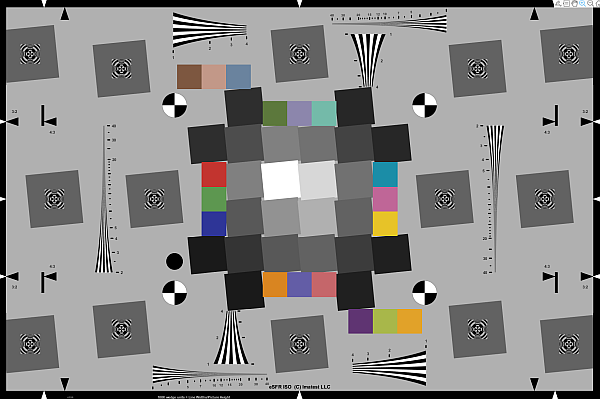 |
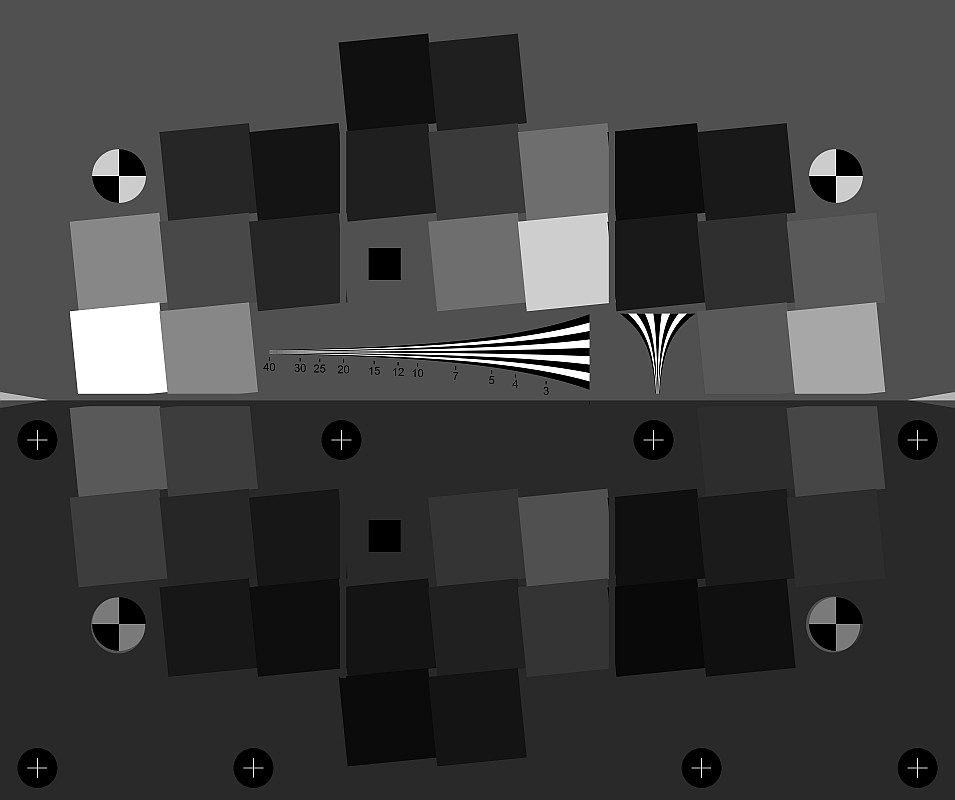
| グラフの種類 属性 | 内省的 (インクジェット) | 伝染性 1層(LVTフィルム) | 伝染性 2層構造(LVTファイル) | 可視近赤外線2層 フォトマスク |
| パッチ数/エッジ数 | 24時間365日 | 28/32 | 42/48 | 40/48 |
| パッチ密度範囲 | 2.25 (45 dB) | 2.85 (57 dB) | 5.2 (104 dB) | 7.5 (150 dB) |
| エッジ密度範囲(注[1]) | 1.65 (33 dB) | 2.25 (45 dB) | 4.6 (92 dB) | 6.9 (138 dB) |
| パッチ数/エッジ数 | 24時間365日 | 28/32 | 42/48 | 40/48 |
| エッジ密度ステップΔD | 0.15 | 0.15 | 0.2 | 0.3 |
| スペクトル的に中立 | ♦ | 注[2] | ♦ | |
| 最大サイズ(注[3]) | 44×52.5インチ、合計112×133cm | 9.25×7.75インチ(23.5×19.7cm、全体サイズ8×10インチ) | 9.25×7.75インチ(23.5×19.7cm、全体サイズ8×10インチ) | 26.8×32インチ、68×81cm 合計 |
| まとめ | インクジェット用紙への印刷は容易だが、ほとんどのカメラにとって濃度範囲が不十分である。 | 反射型よりも濃度範囲は広いが、ほとんどのカメラにはまだ不十分である。 | ほとんどのカメラに対応できる十分な濃度範囲。可視光専用。サイズに制限あり。 | 超高精細HDRカメラに十分な濃度範囲。LVTフィルムよりもはるかに大きなサイズでの印刷が可能。長波長赤外線(LWIR)に反応。スペクトル的に中立。超微細なハーフトーンパターン。 |
注記
- 密度増加ΔDごとに2つのエッジがあるため、エッジ密度範囲 = ( Nエッジ/2-1) ΔD。
- フィルム片のわずかな着色は測定にほとんど影響しません。どちらかというと見た目の問題です。
- アスペクト比=9.25:7.75(8×10インチLVTフィルム上の有効領域の最大サイズ)に基づく
点灯
透過型チャートは、ライトボックスまたはパネルを使用して背面から照明する必要があります。これらの製品は、Imatestストアでいくつか入手可能です。
反射チャート —右側のチャートは、照明に関する考慮事項をまとめたものです。目標は、均一でグレアのない照明です。ほとんどの場合、20~45度の照明角度が理想的です。少なくとも2つのライト(左右に1つずつ)を使用することをお勧めします。4つまたは6つのライトがあればさらに良いでしょう。グレアの原因となるため、カメラの後ろからの照明は避けてください。撮影前にグレアと照明の均一性を確認してください。照明システムはImatestストアで入手できます。
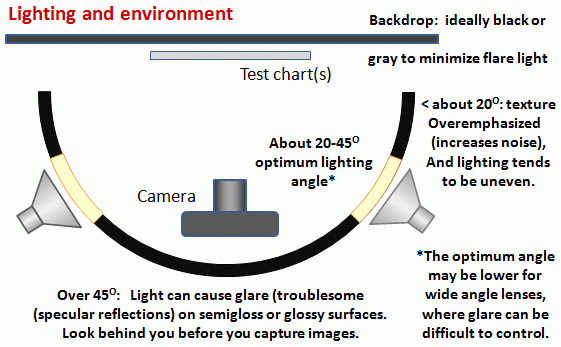
図表照明
これまでのImatestのトーンレスポンスとダイナミックレンジのグラフのほとんどは、独立軸(x軸)に相対露出単位(f値またはEV(log 2 ( e ))、光学濃度(OD;log 10 ( e ))、またはデシベル(dB;20×log 10 ( e )))を使用していました。ここでeは相対露出です。しかし、低照度性能の測定には絶対照度測定が必要です。絶対照度測定には2種類あり、区別する必要があります(これらは混同されることがあります)。
照度―対象物(テストチャートなど)に到達する光、すなわち入射光。単位はルクス(ルーメン/平方メートル)。入射光計または照度計で測定します。反射型チャートにのみ適しています。 Imatest低照度センサー(右)は、Bluetoothで接続されたセンサーユニット(右)とディスプレイユニット(左)の2つのユニットで構成されています。0.1~200,000ルクスの照度(ルクス)を測定します。照度(入射光)を測定するには、通常、センサーユニットの背面をテストチャートの表面に接触させ、センサー素子がテストチャートと同じ方向を向くようにします。 | 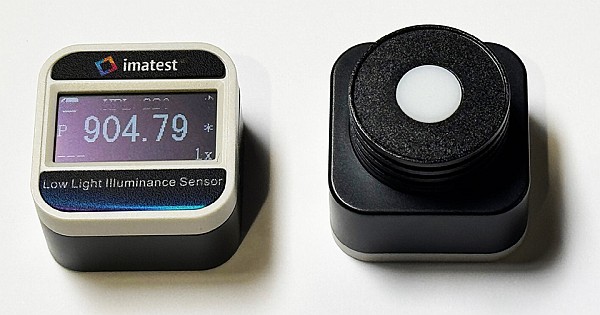 |
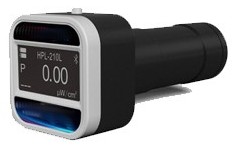
輝度とは、物体から反射または透過して放出される光のことです。単位はカンデラ/平方メートル (cd/ m² ) です。これはカメラが実際に「見る」光です。Imatestの測定では、対象物はテストチャートまたはライトボックスのいずれかです。 輝度計は、物体から放出される光(透過光または反射光)を測定するために設計されています。通常、受光角度を制限する光学系を備えています。透過型(バックライト式)チャートの場合、輝度計はチャートまたはライトボックスに接触させて使用できます(ただし、この2つの場合で測定値の解釈が異なります)。 反射チャートは、輝度計にとって課題となる。測定対象領域のみを読み取るには十分近づく必要があるが、同時にその領域に影がかからないように十分な距離を保つ必要がある。そのため、反射チャートには照度計が好まれる。 | |
ランバート面(あらゆる方向に均等に光を反射するつや消し面)の場合、反射率ρ = 反射光/入射光、
照度E (ルクス) の場合、輝度 (cd/m 2 ) = L = ρ E / π 。
普通の白いボンド紙の反射率はρ ≅ 0.92です。グレースケールテストチャートは、パッチ密度D = -log 10 ( ρ ) または -log 10 ( τ )で特徴付けられます。測定されたパッチ密度を含むファイル(通常はCSV(カンマ区切り変数)形式)は、 Imatest透過型チャート(LVTフィルムまたはVisNIRフォトマスク)に付属しています。
照度/輝度等価性反射チャートの照度(ルクス)は、同じ密度(反射チャートの場合はD = -log 10 ( ρ ) 、透過チャートの場合はD = -log 10 ( τ ))のチャートパッチが同じ輝度を生成する場合、透過ライトボックスの輝度(cd/m 2)と同等とみなすことができます。式は単純です。 輝度L (cd/m² ) = 照度E / π ; L = E / πまたはE = π L |
メーターがEV(露出値)で読み取られる場合: L u x = 2.5× 2 ( EV 100 )ここでEV 100 = EV @ ISO 100 、ここでEV @ ISO 100は光値( L V )としても知られています。
照度と輝度、および測光単位(人間の目に似たスペクトル応答を持つ)と放射測定単位(平坦なスペクトル応答を持つ)の違いを説明する重要な論文は、JenkinとZhaoによるRadiometry and Photometry for Autonomous Vehicles and Machines - Fundamental Performance Limits [1]です。 強くお勧めします
従来型の露出計(入射光式と反射光式の両方)は、指定された露出指数(一般に「ISO感度」と呼ばれる)に合わせてカメラの露出(シャッタースピードと絞り)を設定するために設計されています。しかし、これらの露出計は精度にやや難があるため、照度と輝度を測定するために特別に設計された機器の使用をお勧めします。Imatest ストアに輝度計を追加いたします。
測定チャート照明
グレースケールチャートの場合、チャートの照度を測定し、その結果を絶対照度レベル(一般的にはチャートの輝度(cd/m² )またはセンサーの露光時間(ルクス秒))の関数としてプロットする必要があります。透過型チャートはダイナミックレンジや低照度測定に使用されるため、良好な照度測定がより重要になります。
反射チャート: (振り返りチャートに推奨) | 照度Eをルクス単位で測定します。 照度計の背面をチャートに隣接させ、センサーがチャートと同じ方向(光源の一般的な方向)を向くようにしてください。入射光を遮らないように注意してください。 |
| 反射チャート: 輝度測定 (非推奨) | 既知の密度D patchを持つパッチを測定することで、同等の光源輝度を見つけることもできます。反射チャートの密度参照ファイルはめったに入手できないため (透過チャートにはすべて付属していますが、透過チャートは一貫性が低い)、工夫が必要です。最も明るいパッチは通常、紙の白で、反射率は約ρ = 0.92 であり、 D = -log 10 ( ρ ) ≅ 0.04 に相当します。パッチが小さく、メーターによって影がかかっている場合 (この方法ではよくある問題です)、別の工夫を使用できます。白いパッチと似た外観の白いボンド紙 (または同様のもの) を使用し、影を避けるためにメーターをチャートから遠ざけます。この方法は面倒でエラーが発生しやすいため、推奨されません。 下図に示すように、 [詳細設定]ウィンドウの [輝度 (cd/m^2)]選択の右側にある編集ボックスに、等価光源輝度L source = L patch ρを入力します。 |
透過率チャート: 透過チャートに推奨 | 透過型チャートは暗い環境で使用されるため、照度は考慮されていません。つまり、すべての照明はチャートの背後、つまりライトボックスから供給されます。 光源(ライトボックス)の輝度L <sub>source </sub>を測定します。
|
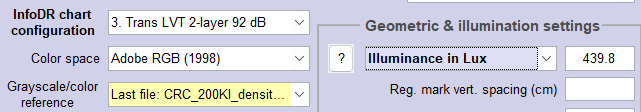
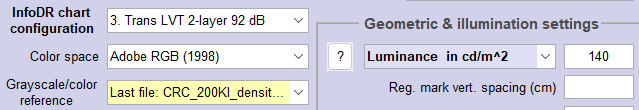
オプションとして、ライトボックス(光源)の輝度L source (cd/m² )は、密度参照ファイルで指定されている密度D patchを持つパッチのhを測定することで計算できます。輝度計をパッチに直接向け、パッチに影を落とさないように注意する必要があります。(非常に小さなパッチではこの方法は機能しません。)ライトボックス(光源)の輝度は、測定されたパッチの輝度から計算できます。L source = L patch / 10 (- D patch ) 、そして読み取ります。 各パッチの輝度は、密度ファイルとLソースから取得されます。
図表を撮影する
重要:この図表は、画面の中央部分に収まるように設計されています。
ほとんどの場合、フレームいっぱいに表示すべきではありません!
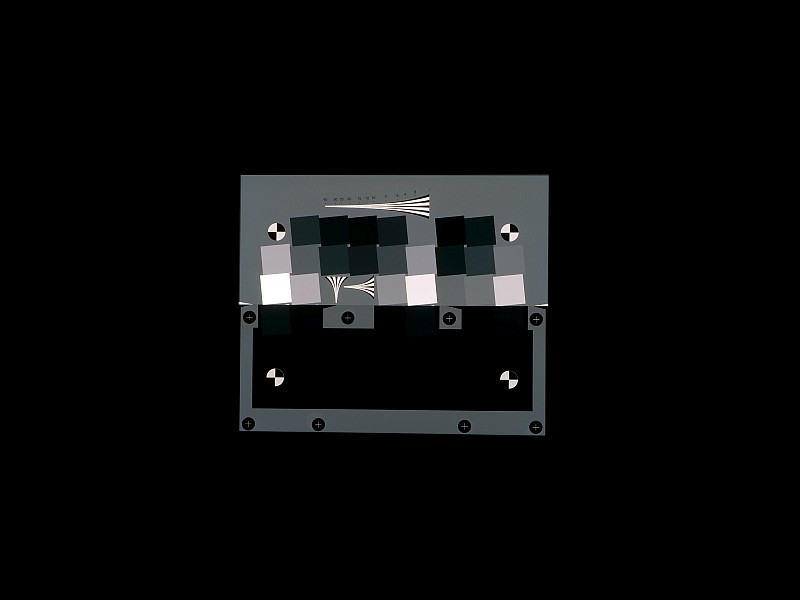
カメラに露出調整機能がある場合は、チャートの露出を調整して、飽和する部分が1つか2つだけになるようにしてください。最も明るい部分は、飽和するか、飽和に近い状態になる程度に露出を調整してください。
従来のSNRベースのダイナミックレンジ測定とは、重要な違いが1つあります。
グラフはピントがしっかり合っていなければならない。なぜなら、エッジの鮮明さはC4情報容量測定の一部だからである。
VisNIRチャートが魅力的な理由の一つは、LVTフィルムチャートよりも3倍(線形的に、面積では9倍)大きくできる点にある。
グラフは、アクティブなグラフ領域がグラフの中央部分に位置するように枠で囲む必要があります。サイズは1000×1200ピクセルを超える必要はありません。以下に、10メガピクセルのカメラを使用した例を示します。
可能な限り、生の画像をカメラ外で取得し、互換性のあるファイル形式に変換する必要があります。カメラから出力されるJPEGファイルには、多くの場合、エッジをシャープにし、その他の領域を滑らかにする(不均一な処理)バイラテラルフィルタリングが含まれており、情報量の精度が低下します。
低照度基準
ISO 19093は、低照度性能の知覚的側面を測定するための規格であり、情報量に焦点を当てたImatest InfoDRチャートとは全く異なる用途を対象としています。測定項目の多くは意図的な信号処理の結果に基づいているため、RAW画像よりも処理済み(JPEG形式など)画像の方が適しています。例えば、暗い領域におけるテクスチャとクロマの損失が測定項目に含まれますが、これらは暗い領域ではノイズが目立つため、知覚品質を最適化するために意図的に適用されることがよくあります。通常、複数の画像を取得する必要があります。
独立変数はシーン照度L (ルクス) です。InfoDRでは、チャート パッチの輝度 (カンデラ/メートル2 (cd/m 2 )) やイメージ センサーの照度 (ルクス、ISO 12232 による) など、独立変数を選択できます。テスト チャート パッチは、その密度Dで指定されます。透過型チャートの場合はD = log 10 (入射光/透過光)、ランバート反射型チャートの場合はD = log 10 (入射光/反射光) です。透過型チャートで使用されるライトボックスの輝度L (cd/m 2 ) = 反射型チャートへの入射光の場合の照度E / π ( L = E / π ) であることに注意してください。
付録:InfoDRチャートの設計と構成要素
設計目標は、ほぼ垂直なエッジとほぼ水平なエッジをコンパクトに配置することで、チャートの有効領域におけるカメラのMTF値の変動を最小限に抑えることでした。そのため、下図に示す7つまたは8つのパッチを持つ2つの傾斜した正方形のグループが、基本的な構成要素となっています。
最も明るいパッチ(反射率ρまたは透過率τ =1、密度D =0、ベース密度に対する相対値)は、各パターンの右下にあります。隣接する2つのパッチ(左と上)はρまたはτ =1/4、つまり密度=0.6です。前の2つのパッチに隣接するパッチはρまたはτ =1/16=1/ 42 、つまり密度=1.2です。次の2つのパッチはρまたはτ =1/64=1/ 43 、つまり密度=1.8です。この進行は必要な限り続きます。隣接するパッチ間のコントラスト比は常に4:1であることに注意してください(密度差=ΔD= 0.6、ミケルソンコントラスト=(ρn - ρn - 1 )/( ρn + ρn -1 )=0.6)。
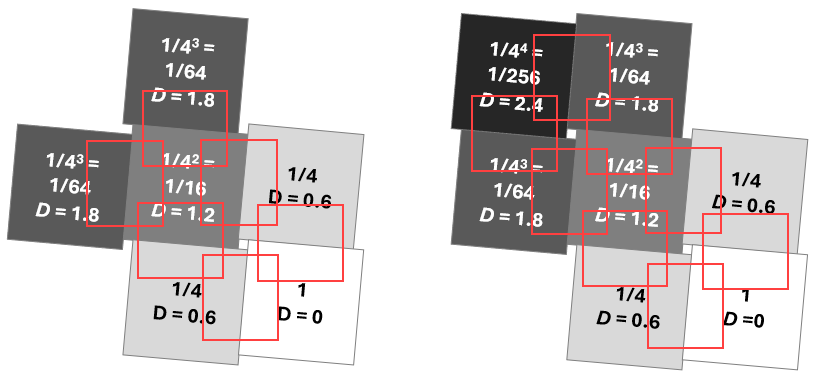
典型的な関心領域(ROI)は赤い四角形で示されています。
高密度に対応する媒体の場合、チャートを左上隅に斜めに拡張することができます。例えば、透過率τ = 1/1024 (1/4 5 ) またはD = 3.0* のパッチを2つ、右側のパターンの左上隅に追加することができます。(*この密度は反射型チャートでは実現できません。)
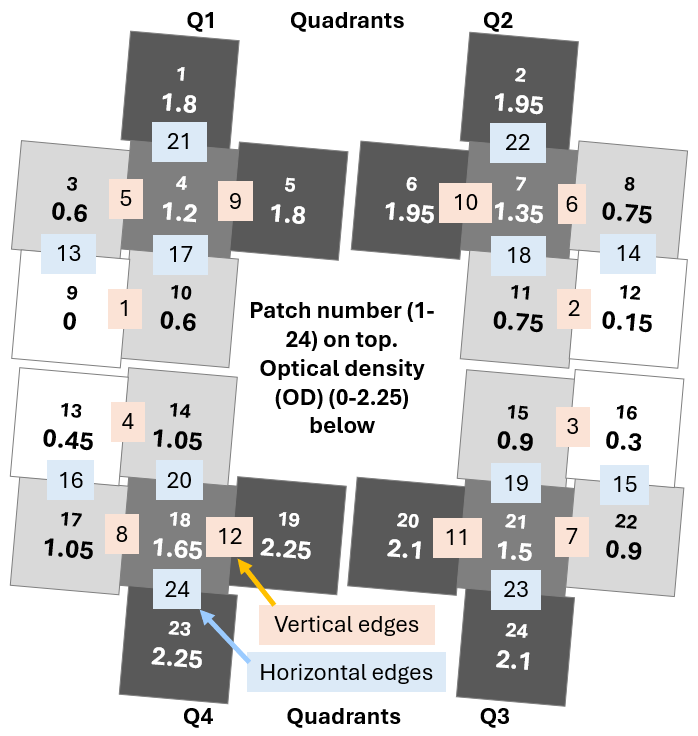
上記のビルディングブロックの 4:1 の密度ステップは、さまざまな照明範囲でのカメラ性能を測定するには理想的とは言えません。より細かいステップを得るために、複数の領域 (4 つの場合は象限と呼ばれます) を持つチャートを設計しました。各領域の密度は、チャートのトーン範囲全体で小さなステップを可能にするために、隣接する領域から微調整されています。以下の例は、4 つの象限があり、それぞれ 6 つのパッチがある反射チャートです。この構成では、チャートの密度は 0 から 2.25 までで、密度ステップは Δ D = 0.15 (半 f ストップ) です。垂直エッジはクリーム色の 背景の長方形で、水平エッジは水色の背景の長方形で示されています。透過チャートは詳細が異なります。2 層の LVT チャートには 6 つの領域があり、Δ D = 0.20 です。20 層の VisNIR チャートには 4 つの象限があり、Δ D = 0.30 であるため、トーン解像度を犠牲にして非常に広い密度範囲を実現しています。
参考文献
- R. Jenkin および C. Zhao、 「自律走行車および機械のための放射測定と測光 - 基本的な性能限界」、 Proc. IS&T Electronic Imaging 、vol. 33、2021、pp. 211-1-211-10、 doi: 10.2352/ISSN.2470-1173.2021.17.AVM-211 。↩