Imatest InfoDR(정보 기반 동적 범위)은 광범위한 조도 범위에서 C4 정보 용량을 측정하도록 설계된 Imatest 모듈 과 테스트 차트 세트를 의미합니다. 이 페이지(1부)에서는 InfoDR 차트와 차트를 촬영하는 방법에 대해 설명합니다. |
파트 2 - 열기, 선택 및 읽기 - 설정 창 - 결과 - 정보 관련 표시 - 추가 설정
InfoDR 사용법, 1부 — InfoDR 차트와 차트 사진 촬영 방법을 설명합니다. InfoDR 활용하기, 2부 — Imatest Rescharts 및 Color/Tone에서 InfoDR 차트를 분석하는 방법을 설명합니다. InfoDR, 3부 - 결과 - 에서는 여러 카메라에 대한 C4 요약 결과를 보여줍니다. 이미지 정보 측정 지표 — 정보 용량 및 관련 측정 지표에 대한 소개 및 개요 (관련 링크 포함). Rescharts 사용법 — Rescharts 소개 — 해상도 관련 차트를 위한 대화형 인터페이스이며, 모든 차트는 고정 배치 처리 버전으로도 실행할 수 있습니다. 경사 모서리 해상도 분석 사용 2부 — 파일 선택 – 설정 창 – ROI 선택 및 분석 – 모서리 ID 파일 – 추가 설정 창 – 보조 판독 – 설정 영역 – 감마 – 차트 대비 비율에서 감마 계산 – 자동 모드 창 – 경고 – 클리핑 – 요약 경사 모서리 결과 3부 — SFRplus 모서리 결과 — 다중 ROI 요약 — 모서리 및 MTF — 색수차 — 선명도/SQF — 히스토그램 및 노이즈 — 이미지, 기하, 왜곡, 시야각 — 3D 플롯 — 렌즈 스타일 MTF 플롯 — 모서리 거칠기 — 점 확산 함수 — 요약 — CSV 및 JSON 출력 경사 가장자리 결과 4부 — SFR 및 기타 결과(톤, 색상, 왜곡 등) — 톤 응답 및 감마 — 이미지, 기하학, 왜곡, 시야각 — 방사형 왜곡 — 요약 및 EXIF 데이터 — 색상 분석 — 상세 노이즈 플롯 — 요약 — 링크 |
소개
Imatest InfoDR (정보 기반 동적 범위) 은 Rescharts 모듈과 함께 제공되는 테스트 차트 세트로, C4 정보 용량을 기반으로 광범위한 조명 범위에서 동적 범위 및 카메라 성능을 측정하도록 설계되었습니다. (정보 용량은 4:1 명암비의 비스듬한 모서리에서 직접 측정되었습니다.)
SFRplus, eSFR ISO 및 Checkerboard 차트와 달리 InfoDR 차트는 이미지의 대부분을 채우도록 설계되었으며, 이미지의 중앙 부분만 차지하도록 설계되었습니다. 관심 영역(ROI) 선택은 자동으로 이루어집니다.
저조도 및 동적 범위 측정은 기존 차트보다 훨씬 더 정확합니다. 왜냐하면 신호가 가장자리 대비, 즉 인접한 패치 간의 차이이기 때문에 산란광에 의한 측정값 향상을 방지할 수 있기 때문입니다.
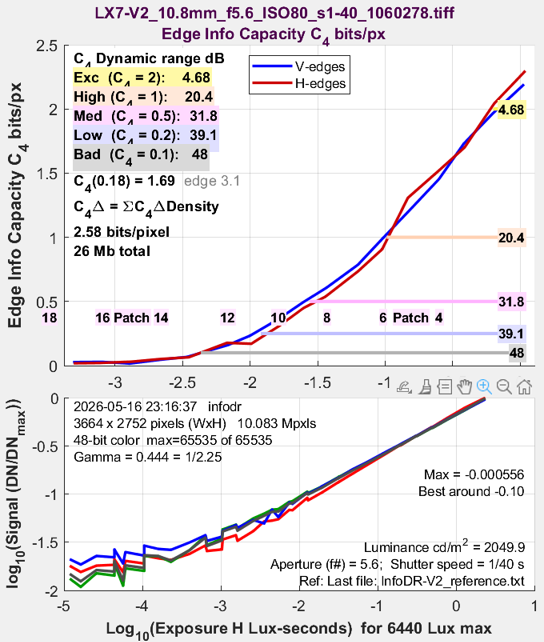
오른쪽 곡선은 센서 조도에 따른 C4 정보 용량을 나타냅니다. 곡선 아래 면적, C4Δ = ∑ C4ΔD (밀도 증가분, 2층 필름 차트의 경우 ΔD = 0.2 )는 C4 와 동적 범위를 결합한 예비적인 성능 지표입니다.
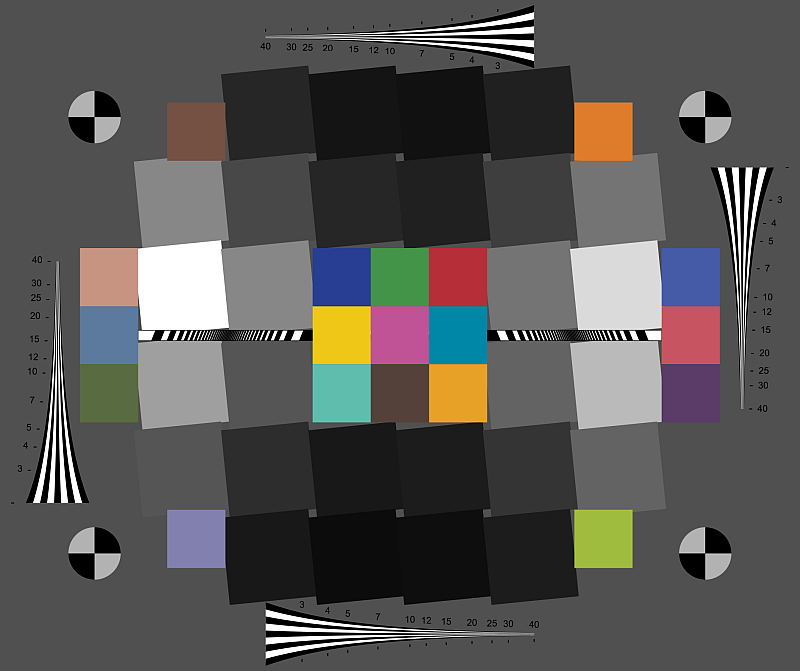
InfoDR 테스트 차트는 4개의 사분면 또는 6개의 영역으로 나뉜 경사진 정사각형들이 촘촘하게 배열된 형태로 구성되어 있으며, 각 사분면 또는 영역 내에서 인접한 정사각형들은 4:1의 일정한 밀도 비율, 즉 광학 밀도 차이 ΔOD = 0.6을 갖습니다. 각 영역의 패치 밀도는 차트 전체에 걸쳐 일정한 밀도 단계를 유지하도록 오프셋되어 있습니다. 또한, 이 차트는 카메라 테스트에 유용한 추가 기능(컬러 패치 및 웨지)을 포함하고 있습니다. 차트 설계 원리는 아래 부록 에 설명되어 있습니다.
InfoDR 차트는 주로 Imatest Rescharts 의 일부로 분석하도록 설계되었지만, Color/Tone (대화형 및 자동)을 사용해서도 분석할 수 있습니다. 다만 Color/Tone은 동적 범위를 포함한 기존의 SNR 기반 측정항목만 계산합니다.
InfoDR 테스트 차트는 Imatest 스토어에서 구매 (권장)하거나 고품질 잉크젯 프린터로 인쇄(반사형 버전만 해당) 할 수 있습니다.
InfoDR 이미지 품질 요소
주요 결과
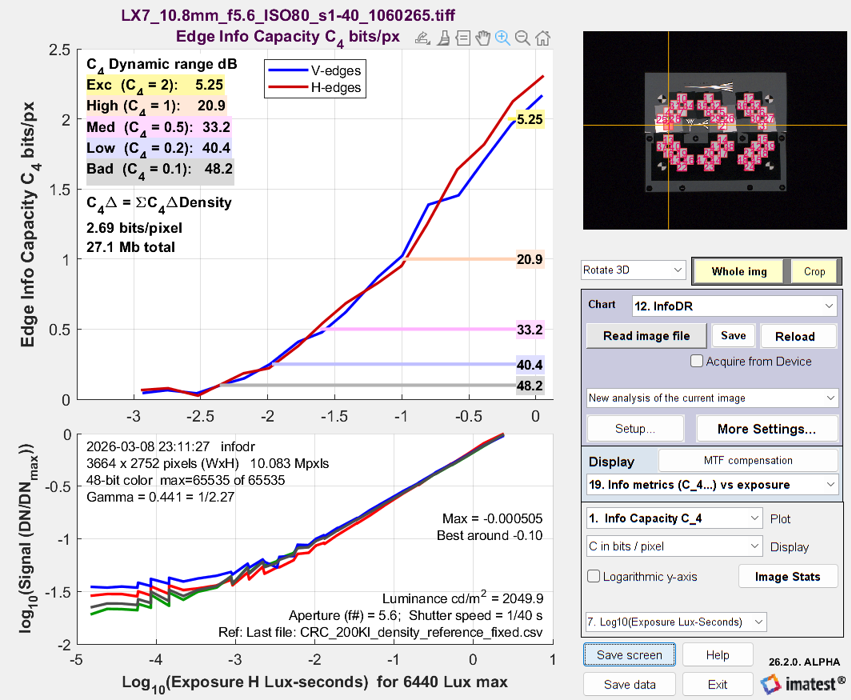 C4 정보 용량 (4:1 명암비 경계면에서 직접 측정한 정보 용량)은 저조도 환경을 포함한 광범위한 조도 범위에서 측정됩니다. 선명도와 SNR에서 파생되며, 신호 S 는 경사진 경계면 양쪽의 레벨 차이 입니다. 저조도 성능을 평가하는 데 있어 탁월한 지표입니다.
C4 정보 용량 대 휘도(cd/ m² )
이는 InfoDR의 핵심적인 결과입니다.
기타 중요한 결과
- 선명도 는 공간 주파수 응답(SFR) 또는 변조 전달 함수(MTF)로 표현됩니다.
- 차트 중앙을 둘러싼 회색조 영역에서 측정된 노이즈 및 신호 대 잡음비(SNR) 는 Color/Tone Interactive 및 Color/Tone Auto 에서 계산하는 모든 유형의 노이즈(표준 픽셀 노이즈, 크로마 노이즈, 장면 참조 노이즈, 센서(RAW) 노이즈, ISO-15739 시각적 노이즈 및 다이내믹 레인지)를 포함합니다. SNR(신호 대 잡음비)은 비율 또는 dB 단위로 표시할 수 있습니다.
- (회색조 패치에서도 나타나는) 명암 반응 .
추가(보조) 결과
- 측면 색수차 (LCA) 는 표시될 수 있지만, InfoDR 차트가 일반적으로 이미지 필드의 중앙 부분만 포함하므로 일반적으로 유용하지 않습니다. LCA는 이미지 가장자리 부근에서 가장 두드러지게 나타납니다.
- 색상 정확도는 InfoDR 차트의 반사형(일반적으로 잉크젯) 또는 단층 투과형(LVT 컬러 필름) 버전에서만 제공됩니다(동적 범위 측정을 위한 2층 투과형 버전에서는 제공되지 않음).
- ISO 감도 (포화도 기반 및 표준 출력 감도)는 조도(칸델라/미터 ² )를 입력했을 때의 값입니다.
- 향상된 차트와 확장 차트의 네 쌍의 웨지에서 측정한 에일리어싱 및 모아레 현상 의 발생 시점. 이 웨지 차트의 공간 주파수 범위는 별도의 ISO 12233:2017 웨지 차트와 동일합니다. 수치와 결과는 웨지 모듈과 동일합니다.
C 4 정보 용량
C4 는 배경 대비 4:1의 명암비(광학 밀도 차이 ΔD = 0.6)를 갖는 물체의 픽셀 또는 전체 이미지의 정보 용량을 나타냅니다. 일반적으로 픽셀 또는 이미지당 정보 비트 단위로 측정됩니다. C4는 ISO 12233 표준에 명시된 대로 4:1 명암비의 경사 가장자리에서 직접 측정되며, 보다 정확하고 재현성 있는 측정을 위해 몇 가지 개선 사항이 적용되었습니다.
C4 는 4:1 대비 신호에 담을 수 있는 정보의 양을 나타내는 척도입니다.
정보 용량이 왜 중요한가요?
전통적인 측정 항목 중 가장 중요한 것은 선명도이며, 이는 일반적으로 MTF(변조 전달 함수) 또는 SFR(공간 주파수 응답)로 표현되는데, 이 두 가지는 실제로 동의어로 사용됩니다. 또한 노이즈 또는 신호 대 잡음비(SNR)도 중요한 측정 항목입니다. 왜곡, 톤 응답, 색 품질과 같은 다른 측정 항목들은 부분적으로 또는 완전히 보정 가능하며, 이미지에 포함된 정보량과는 직접적인 관련이 없습니다.
정보 용량 C 4 는 선명도나 노이즈보다 더 근본적인 이미지 품질 측정 기준입니다. 대역폭 B = f, 나이퀴스트 = 0.5 C/P , 평균 신호 전력 S avg ( f ) = ( A PP /12 MTF ( f )) 2 의 경우
|
신호 및 잡음 전력의 주파수 영역 표현은 경사진 가장자리의 공간 측정값으로부터 도출되며, 이는이미지 정보 측정(Image Information Metrics) 에 요약되어 있습니다. 이 페이지에는 이미지 정보 측정 관련 문서 링크도 포함되어 있습니다. 계산 및 측정 방법에 대한 자세한 설명은 2024년 전자영상학회(Electronic Imaging Conference 2024)에서 발표된 개정 논문 "경 사진 가장자리로부터의 이미지 정보 측정(Image information metrics from slanted edges )"에서 확인할 수 있습니다.
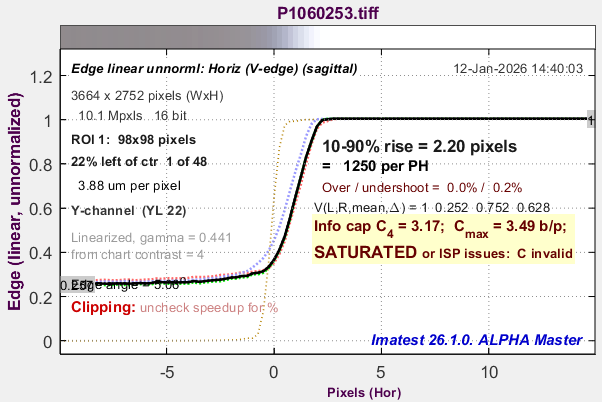
왜 명암비가 4:1일까요?
원래 ISO 12233 표준은 최소 50:1의 명암비를 요구했지만, 이미지가 포화되어(일반적으로 8비트 파일의 경우 255, 16비트 파일의 경우 65535) 안정적인 결과를 얻기 어렵다는 사실이 밝혀졌습니다. 포화가 시작되는 지점에 날카로운 모서리가 생겨 고주파 성분이 잘못 증폭되고 결과적으로 MTF(변조 전달 함수)가 높아지는 문제가 있었습니다. 10:1은 50:1과 매우 유사해 보였지만 여전히 포화에 취약했습니다. 4:1은 절충안이었으며, 저희 경험상 여전히 훌륭한 절충안입니다. 4:1의 장점은 다음과 같습니다.
- 실제 사물 중에서 인식해야 하는 대부분의 물체는 명암 대비가 매우 높지 않습니다.
- 시스템 작동은 노출이 양호한 이미지에서 4:1 대비를 가진 객체에 대해 선형적입니다(이미지를 선형화, 즉 감마 인코딩을 제거한 경우). 이러한 선형성 덕분에 신호 대 잡음비(SNR)가 낮아 측정이 어려운 2:1과 같은 다른 대비 수준에서의 성능을 신뢰할 수 있게 예측할 수 있습니다.
산란광이 SNR 측정에 미치는 영향
기존 측정 방식과 정보 기반 측정 방식에서 SNR을 계산하는 데 사용되는 신호에는 중요한 차이가 있습니다.
- 기존 측정 방식에서 신호 s는 단순히 패치 레벨입니다. 그러나 산란광은 어두운 영역에서 이 레벨을 증가시키고 디테일을 흐리게 만듭니다. 이로 인해 SNR 측정값은 증가하지만 성능은 저하됩니다. 즉, 산란광이 존재할 때 어두운 영역에서의 측정값이 부정확해집니다. 이러한 현상은 장면 참조 노이즈 계산에서처럼 조명에 따른 신호의 기울기로 노이즈를 나누는 방식으로 어느 정도 완화할 수 있습니다.
- C4 측정에서 신호 s 는 가장자리에 인접한 밝은 레벨과 어두운 레벨의 차이입니다. 산란광은 측정 오류를 유발하지 않습니다. 측정은 정확하고 안정적입니다.
집중하다
C4 측정과 표준 SNR 및 동적 범위 측정의 또 다른 중요한 차이점은 C4 측정은 초점이 잘 맞아야 한다는 점 입니다. 기존 SNR 측정에서는 초점이 중요하지 않습니다. 여기서 노이즈는 패치 내 디지털 값의 표준 편차(불균일한 조명에 대한 보정 포함)이기 때문입니다. 초점 요구 사항 때문에, 최대 28×32인치 크기로 인쇄할 수 있고, 시야를 완전히 채우도록 설계되지 않아 넓은 시야각(FOV)에 적합한 VisNIR 차트와 같은 대형 차트가 필요한 경우가 있을 수 있습니다. 심지어 콜리메이터가 필요한 경우도 있습니다.
HDR(High Dynamic Range) 센서
HDR 센서는 동작 곡선의 불연속점(노이즈의 계단형 변화)에 의해 정의되는 여러 동작 영역을 가지고 있습니다. 즉, 동작 곡선이 일반적인 선형 센서와는 다릅니다. 결과적으로 노이즈를 외삽하여 계산하는 총 정보 용량 Cmax 는 신뢰할 수 있게 측정할 수 없습니다. 그러나 어떠한 가정도 필요 없이 직접 측정되는 C4 는 HDR 센서에서 신뢰할 수 있게 측정할 수 있습니다.
가장 어두운 영역에서 MTF 및 C4 를 측정하는 알고리즘
InfoDR 차트, 특히 투과형 차트에는 SNR이 너무 낮아 MTF를 정확하게 계산할 수 없는 매우 어두운(고밀도) 영역이 있습니다. 하지만 차트의 활성 영역 전체에 걸쳐 MTF를 비교적 일정하게 유지하도록 설계된 컴팩트한 디자인 덕분에, 가장 어두운 영역에서도 합리적인 MTF 값, 따라서 C4 값을 얻을 수 있는 편법이 존재합니다.
패치 밀도 측정을 용이하게 하기 위해 패치는 위에서 아래로 행 우선 순서로 번호가 매겨지지만, 에지 번호, 즉 MTF 계산은 밝은 패치에서 어두운 패치 순으로 진행됩니다( 부록 에 예시가 있습니다). MTF 계산은 밝은 패치에서는 신뢰할 수 있지만(패치가 포화된 경우는 제외), 가장 어두운 패치에서는 신뢰할 수 없게 됩니다. 이 문제를 해결하기 위해 가장 어두운 패치에 사용할 마지막 "양호한" MTF 측정값을 저장합니다. 현재로서는 "마지막으로 양호한 측정값"을 f = 0과 f = f Nyquist (Nyquist 주파수 = 0.5 C/P) 사이의 MTF 합(또는 적분)이 f Nyquist 와 2× f Nyquist 사이의 MTF 합보다 큰 마지막 MTF 측정값으로 정의합니다. 가장 어두운 패치의 경우 C4 값이 매우 낮아(픽셀당 0.2비트 미만인 경우가 많음), 즉 실질적으로 존재하지 않기 때문에 이 MTF 측정값은 "충분히 양호한" 것으로 간주됩니다.
InfoDR 차트 버전
대부분의 카메라에서 다이내믹 레인지를 측정하기에 충분한 톤 범위를 가진 2층 투과형 차트가 더 널리 사용될 것으로 예상됩니다. 투과형 차트는 반사형 파일(일반적으로 잉크젯 용지에 인쇄됨)만큼 일관성 있게 제작할 수 없기 때문에 CSV 형식의 개별 측정 밀도 파일(또는 컬러 패치가 있는 버전의 경우 CIELAB(L*a*b*) 참조 파일)과 함께 제공됩니다.
반사적 잉크젯 용지에 인쇄하기는 쉽지만, 카메라 다이내믹 레인지 측정에는 톤 범위가 부족합니다. 적당한 조도 범위에서 성능을 측정하는 데 사용할 수 있습니다. 회색조 패턴은 네 개의 사분면에 걸쳐 있으며, 각 사분면에는 이웃한 패치와 밀도가 0.6씩 차이가 나는 6개의 패치가 있습니다(4:1 명암비). 좌측 상단 사분면의 패치 밀도는 0, 0.60, 1.20, 1.80이고, 나머지 세 사분면의 패치 밀도는 각각 0.15, 0.30, 0.45만큼 차이가 납니다. 총 24개의 회색조 패치와 24개의 경사진 모서리가 있습니다. 패치 밀도의 범위는 0에서 2.25(45dB)까지입니다. 평균 모서리 밀도(각 모서리를 구성하는 인접 패치 밀도의 평균)의 범위는 0.3에서 1.95(33dB)까지입니다. 추가된 기능(정보 측정 항목에 포함되지 않음)은 다음과 같습니다.
| 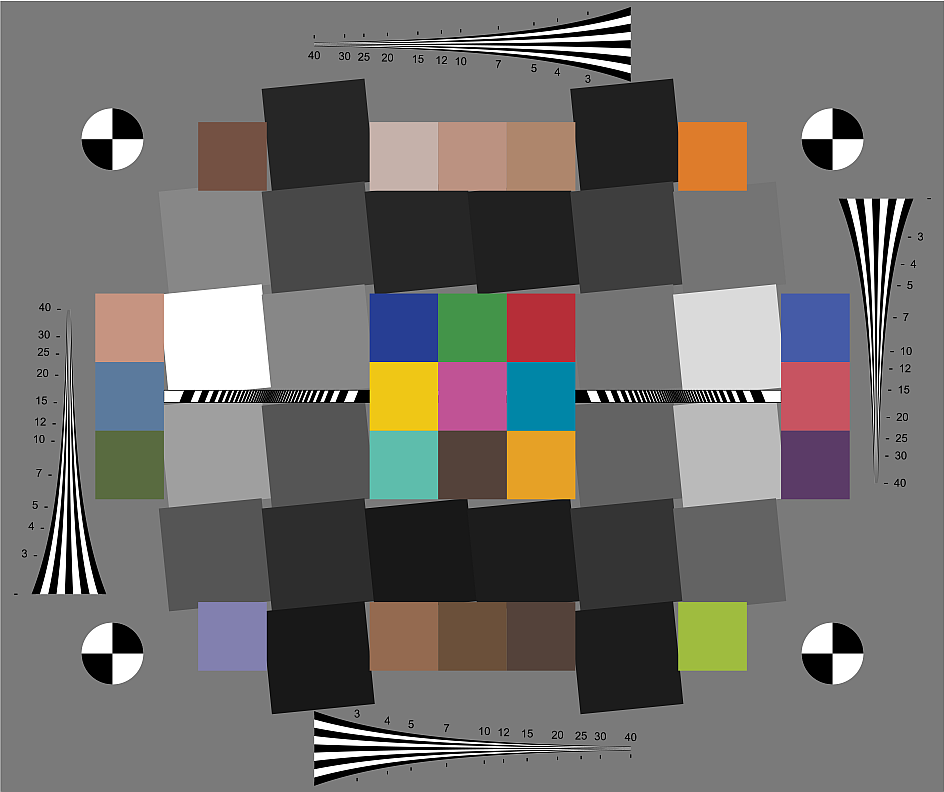 |
투과형 LVT 필름 - 1겹 [참고: LVT는 광밸브 기술(Light Valve Technology)의 약자로, 회전하는 드럼에 장착된 필름을 레이저로 노출시켜 매우 고화질의 이미지를 얻는 공정입니다.] LVT 필름은 반사 차트(2.25)보다 최대 밀도(2.85)가 더 높지만, 대부분의 카메라 다이내믹 레인지 측정에는 여전히 톤 범위가 부족합니다. 회색조 패턴은 네 개의 사분면으로 구성되며, 각 사분면에는 이웃한 패치와 밀도가 0.6씩 차이가 나는 7개의 패치가 있습니다(4:1 대비비). 좌측 상단 사분면의 패치 밀도는 0, 0.60, 1.20, 1.80, 2.40입니다. 나머지 세 사분면의 패치 밀도는 각각 0.15, 0.30, 0.45만큼 차이가 납니다. 총 28개의 회색조 패치와 32개의 경사진 모서리가 있습니다. 패치 밀도는 기준 밀도 대비 0에서 2.85(57dB) 범위에 있습니다. 평균 모서리 밀도는 0.3에서 2.55(45dB) 범위에 있습니다.
| |
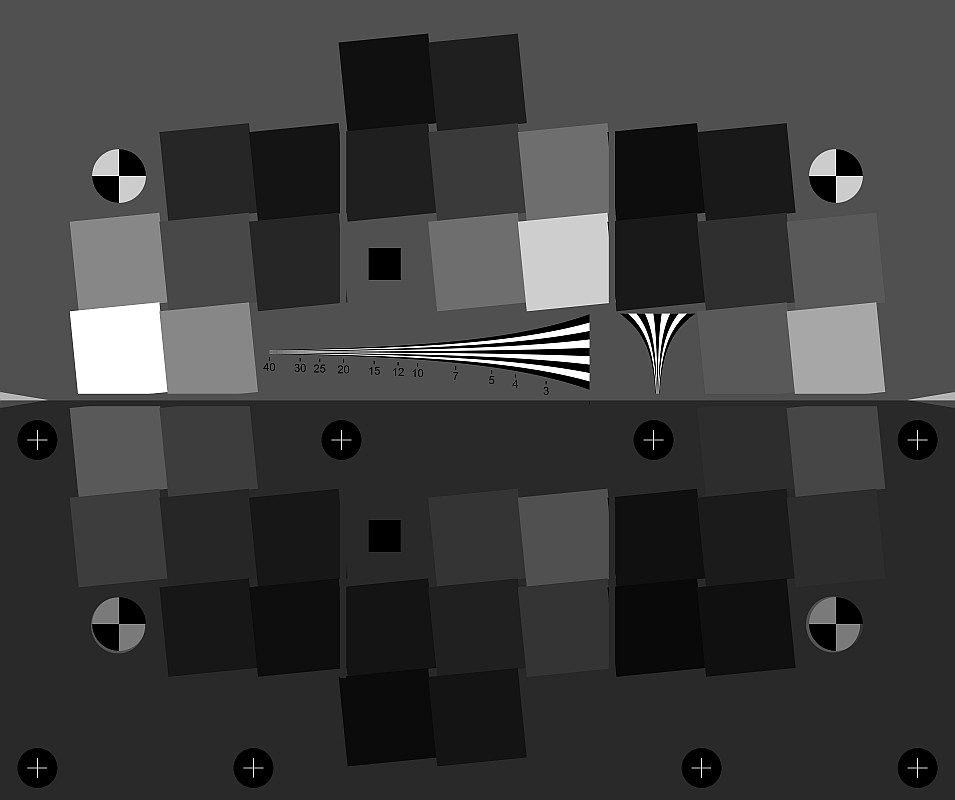
회색조 패턴은 6개의 영역으로 구성되어 있으며, 각 영역에는 이웃한 패치와 밀도가 0.6씩 차이가 나는 7개의 패치가 있습니다(4:1 명암비). 좌측 상단 영역의 패치 밀도는 0, 0.60, 1.20, 1.80, 2.40입니다. 나머지 두 상단 영역의 밀도는 각각 0.2와 0.4만큼 차이가 납니다. 차트의 하단부는 상단부의 수평 대칭이지만, 두 번째 레이어의 밀도가 2.40만큼 증가합니다. 이 부분에는 42개의 회색조 패치와 48개의 경사진 가장자리가 있습니다. 패치 밀도는 기준 밀도 대비 0에서 5.20(104dB) 범위에 있습니다. 가장자리 밀도는 가장자리를 구성하는 인접한 패치 밀도의 평균으로 정의되며, 0.3에서 4.90(92dB) 범위에 있습니다.
| (아래 결과 중 일부는 기하학적 구조가 약간 다른 이전 버전인 V1의 결과입니다.) |
투과형 가시광선/근적외선(포토마스크) — 2층 구조.
| 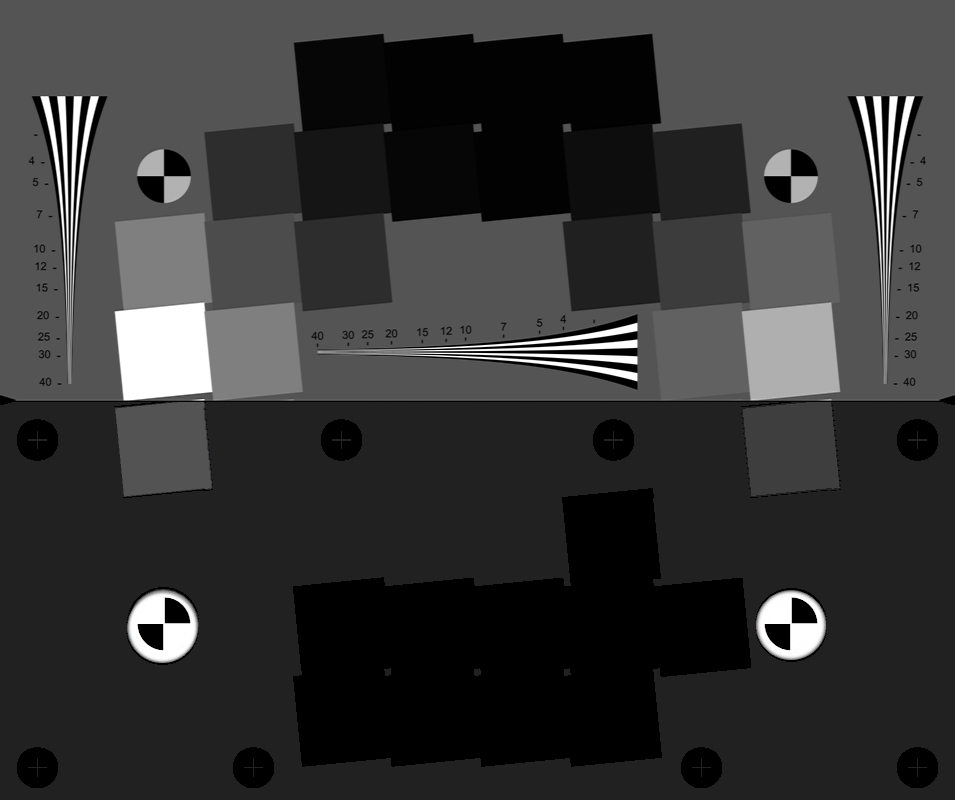 2층 VisNIR 투과 차트 |
| 실험적 하이브리드 eSFR/InfoDR — 이 실험적 설계는 우수한 톤 및 공간 해상도를 가진 패턴을 결합한 것이지만, 카메라 다이내믹 레인지를 측정하기에 충분한 톤 범위를 제공하지 못하기 때문에 시장성이 매우 낮을 것으로 예상됩니다. 고객 요청이 있을 경우에만 소프트웨어 지원을 추가할 예정입니다 . | 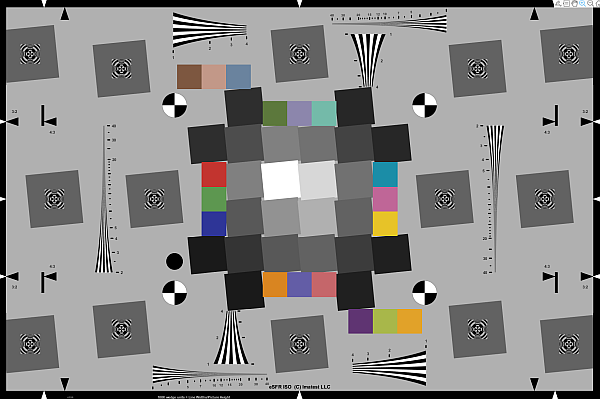 |
| 차트 유형 기인하다 | 반사적 (잉크젯) | 전달되는 1층(LVT 필름) | 전달되는 2레이어(LVT 파일) | VisNIR2층 포토마스크 |
| 패치/엣지 개수 | 24시간 24시간 | 28/32 | 42/48 | 40/48 |
| 패치 밀도 범위 | 2.25 (45dB) | 2.85 (57dB) | 5.2 (104dB) | 7.5 (150dB) |
| 에지밀도범위 (주 [1]) | 1.65 (33dB) | 2.25 (45dB) | 4.6 (92dB) | 6.9 (138dB) |
| 패치/엣지 개수 | 24시간 24시간 | 28/32 | 42/48 | 40/48 |
| 에지 밀도 단계 Δ D | 0.15 | 0.15 | 0.2 | 0.3 |
| 스펙트럼적으로 중립적 | ♦ | 참고 [2] | ♦ | |
| 최대 크기 (참고 [3]) | 전체 크기: 44×52.5인치(112×133cm) | 9.25×7.75인치; 활성 영역 23.5×19.7cm (전체 8x10인치) | 9.25×7.75인치; 활성 영역 23.5×19.7cm (전체 8x10인치) | 26.8x32인치; 68x81cm 총 |
| 요약 | 잉크젯 프린터로 인쇄하기는 쉽지만, 대부분의 카메라에 필요한 밀도 범위가 부족합니다. | 반사형보다 밀도 범위는 넓지만, 대부분의 카메라에는 여전히 부족합니다. | 대부분의 카메라에 충분한 밀도 범위를 제공합니다. 가시광선만 사용합니다. 크기가 제한적입니다. | 극단적인 HDR 카메라에 필요한 충분한 밀도 범위를 제공합니다. LVT 필름보다 훨씬 크게 인쇄할 수 있습니다. 장파 적외선(LWIR)에 반응합니다. 스펙트럼적으로 중립적입니다. 초미세 하프톤 패턴을 특징으로 합니다. |
메모
- 밀도 증가분 ΔD 마다 에지가 두 개씩 있으므로 에지 밀도 범위 = ( N 에지 /2-1) ΔD입니다.
- 필름 조각에 약간의 색조 변화가 있더라도 측정값에는 거의 영향을 미치지 않으며, 미적인 문제에 가깝습니다.
- 화면비 9.25:7.75 기준 (8x10인치 LVT 필름에서 활성 영역의 최대 크기)
조명
투과형 차트는 라이트박스나 패널을 사용하여 백라이트를 비춰야 하며, 이러한 제품은 Imatest 스토어 에서 여러 종류를 구입할 수 있습니다.
반사 차트 — 오른쪽 차트는 조명 고려 사항을 요약한 것입니다. 목표는 균일하고 눈부심 없는 조명입니다. 대부분의 경우 20도에서 45도 사이의 조명 각도가 이상적입니다. 최소 두 개의 조명(양쪽에 하나씩)을 사용하는 것이 좋으며, 네 개 또는 여섯 개를 사용하면 더 효과적일 수 있습니다. 카메라 뒤쪽에서 조명을 설치하면 눈부심이 발생할 수 있으므로 피하십시오. 촬영 전에 눈부심과 조명 균일도를 확인하십시오. 조명 시스템은 Imatest 스토어 에서 찾을 수 있습니다.
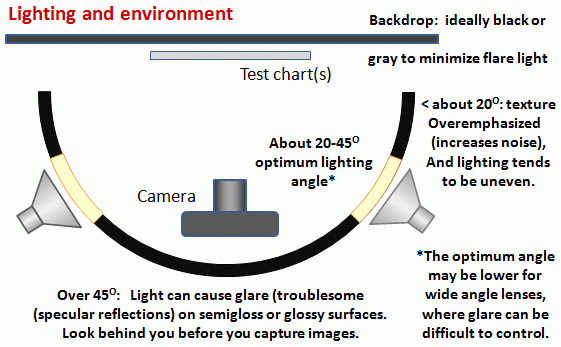
차트 조명
기존의 Imatest 톤 응답 및 다이내믹 레인지 그래프는 대부분 독립축(x축)에 상대 노출 단위(f-스톱 또는 EV; log 2 ( e )), 광학 밀도(OD; log 10 ( e )) 또는 데시벨(dB; 20×log 10 ( e ))을 사용했습니다. 여기서 e는 상대 노출입니다. 그러나 저조도 성능 측정에는 절대 조도 측정이 필요합니다. 절대 조도 측정에는 두 가지 유형이 있으며, 이 두 가지가 혼동되는 경우가 있습니다.
조도 — 물체(예: 시험지)에 도달하는 빛, 즉 입사광을 럭스(Lux, 루멘/ m² ) 단위로 나타낸 것입니다. 입사광량계 또는 조도계를 사용하여 측정합니다. 반사형 시험지에만 적합합니다. 아이메이트스트 저조도 조도 센서 (오른쪽)는 블루투스로 연결된 센서 유닛(오른쪽)과 디스플레이 유닛(왼쪽) 두 개로 구성됩니다. 0.1~200,000럭스(Lux) 범위의 조도를 측정합니다. 조도(입사광)를 측정하기 위해 센서 유닛의 뒷면을 테스트 차트 표면에 밀착시켜 센서 소자가 테스트 차트와 같은 방향을 향하도록 배치합니다. | 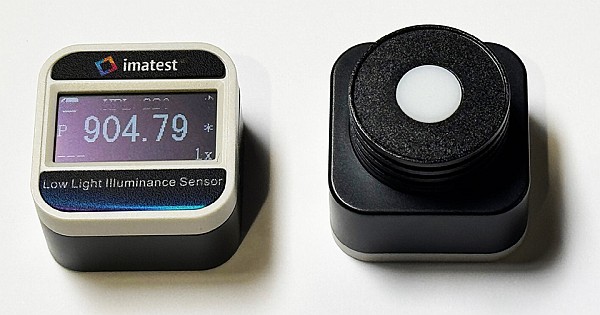 |
휘도 — 물체에서 방출되는 빛으로, 물체에서 반사되거나 물체를 통과하는 빛을 포함합니다. 단위는 칸델라/미터 ² (cd/ m² )입니다. 이것이 카메라가 실제로 "보는" 빛입니다. Imatest 측정에서 물체는 테스트 차트 또는 라이트박스입니다. 휘도계는 물체에서 방출되는 빛을 측정하도록 설계되었으며, 이 빛은 투과되거나 반사될 수 있습니다. 일반적으로 휘도계는 측정 각도를 제한하는 광학 시스템을 갖추고 있습니다. 투과형(백라이트) 차트의 경우, 휘도계는 차트 또는 라이트박스에 직접 접촉하여 측정할 수 있습니다 (이 두 경우의 측정값 해석은 다릅니다). 반사형 차트는 휘도계 사용에 어려움을 초래합니다. 측정하고자 하는 부분만 정확하게 측정하려면 충분히 가까이 접근해야 하지만, 동시에 해당 부분에 그림자가 생기지 않도록 적절한 거리를 유지해야 합니다. 이러한 이유로 반사형 차트에는 조도계가 선호됩니다. | |
반사율 ρ = 반사광/입사광인 램버트 표면 (모든 방향으로 빛을 균등하게 반사하는 무광 표면)의 경우,
휘도(cd/m 2 ) = L = ρ E / π (조도 E (Lux)).
일반 백색 본드지의 반사율은 ρ ≅ 0.92입니다. 회색조 테스트 차트는 패치 밀도 D = -log 10 ( ρ ) 또는 -log 10 ( τ ) 로 특징지어집니다. 측정된 패치 밀도가 포함된 파일(일반적으로 CSV(쉼표로 구분된 변수) 형식)은 Imatest 투과형 차트(LVT 필름 또는 VisNIR 포토마스크)와 함께 제공됩니다.
조도/휘도 등가반사형 차트의 조도(럭스)는 동일한 밀도( D = -log 10 ( ρ ) 또는 D = -log 10 ( τ )) 를 가진 차트 패치가 동일한 휘도를 생성하는 경우 투과형 라이트박스의 휘도(cd/m² ) 와 동일 하다고 간주할 수 있습니다. 이 방정식은 간단합니다. 휘도 L (cd/m² ) = 조도 E / π ; L = E / π 또는 E = π L |
만약 노출계가 EV(노출값) 단위로 측정된다면, Lux = 2.5 × 2 ( EV100 ) 공식 을 사용할 수 있습니다. 여기서 EV100은 ISO 100에서의 노출값이며 , ISO 100에서의 노출값 은 광량 ( LV ) 이라고도 합니다.
조도와 휘도, 그리고 광도 단위(인간의 눈과 유사한 스펙트럼 응답을 가짐)와 방사 단위(평탄한 스펙트럼 응답을 가짐)의 차이점을 설명하는 핵심 논문은 Jenkin과 Zhao의 자율 차량 및 기계를 위한 방사 측정 및 광도 측정 - 기본 성능 한계 [1] 입니다. 적극 추천합니다
기존의 노출계(입사광식 및 반사광식)는 특정 노출 지수(일반적으로 "ISO"라고 함)에 맞춰 카메라 노출(셔터 속도 및 조리개)을 설정하도록 설계되었습니다. 이러한 노출계는 다소 정확도가 떨어지는 경향이 있으므로, 조도와 휘도를 측정하도록 특별히 설계된 기기를 사용하는 것이 좋습니다. 아이메이트스트 스토어 에 휘도계를 추가할 예정입니다.
측정 차트 조명
차트 조도는 절대 조도 수준(일반적으로 차트 휘도(cd/ m²) 또는 센서 노출(lux-초))의 함수로 결과를 그래프로 나타낼 수 있는 회색조 차트의 경우 측정해야 합니다. 투과형 차트의 경우 동적 범위 및 저조도 측정에 사용되므로 정확한 조도 측정이 더욱 중요합니다.
반사 차트: (성찰 차트에 권장됨) | 조도 E를 럭스(lux) 단위로 측정하십시오. 조도계의 뒷면을 차트에 밀착시켜 센서가 차트와 같은 방향(광원의 일반적인 방향)을 향하도록 합니다. 입사광을 가리지 않도록 주의하십시오. |
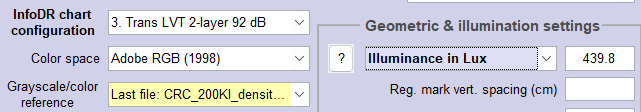
| 반사 차트: 휘도 측정 (권장하지 않음) | 밀도가 알려진 패치( D patch) 를 측정하여 등가 광원 휘도를 구할 수도 있습니다. 반사형 차트의 경우 밀도 참조 파일이 거의 제공되지 않기 때문에(투과형 차트에는 밀도 참조 파일이 제공되지만 반사형 차트는 일관성이 떨어짐) 요령을 사용해야 합니다. 가장 밝은 패치는 일반적으로 반사율이 약 ρ = 0.92인 흰색 종이이며, 이는 D = -log 10 ( ρ ) ≅ 0.04에 해당합니다. 패치가 작고 측정기에 의해 음영이 생기는 경우(이 방법에서 흔히 발생하는 문제) 다른 방법을 사용할 수 있습니다. 흰색 패치와 유사한 외관을 가진 흰색 본드지(또는 유사한 재질)를 사용하여 측정기를 차트에서 더 멀리 배치하여 음영을 방지합니다. 이 방법은 번거롭고 오류가 발생하기 쉬우므로 권장하지 않습니다 . 아래 그림과 같이 '추가 설정' 창에서 '휘도(cd/m^2) ' 선택 항목 오른쪽에 있는 편집 상자에 등가 광원 휘도, L source = L patch ρ를 입력하십시오. |
투과율 차트: 투과성 차트에 권장됩니다 | 투과형 차트는 어두운 환경에서 사용되기 때문에 조도가 필요하지 않습니다. 즉, 모든 조명은 차트 뒤쪽, 즉 라이트박스에서 나옵니다. 광원(라이트박스)의 휘도 L_source를 측정합니다.
|
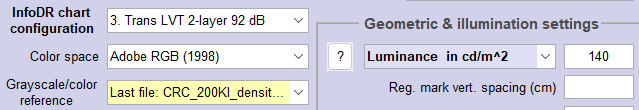
선택적으로, 밀도 참조 파일에 지정된 밀도 D patch를 가진 패치의 h 값 을 측정하여 라이트박스(광원)의 휘도 L source (cd/ m² )를 계산할 수 있습니다. 휘도계를 패치에 직접 향하게 하고 그림자가 지지 않도록 주의해야 합니다. (매우 작은 패치에는 이 방법이 적용되지 않습니다.) 라이트박스(광원)의 휘도는 측정된 패치 휘도로부터 계산할 수 있습니다. L source = L patch / 10 (- D patch ) , 그리고 값을 읽으십시오. 각 패치의 휘도는 밀도 파일과 L 소스 에서 파생됩니다.
차트를 사진으로 찍으세요
중요: 이 도표는 사진 촬영 시 프레임 중앙 부분에 위치하도록 설계되었습니다.
대부분의 경우, 프레임을 꽉 채우면 안 됩니다!
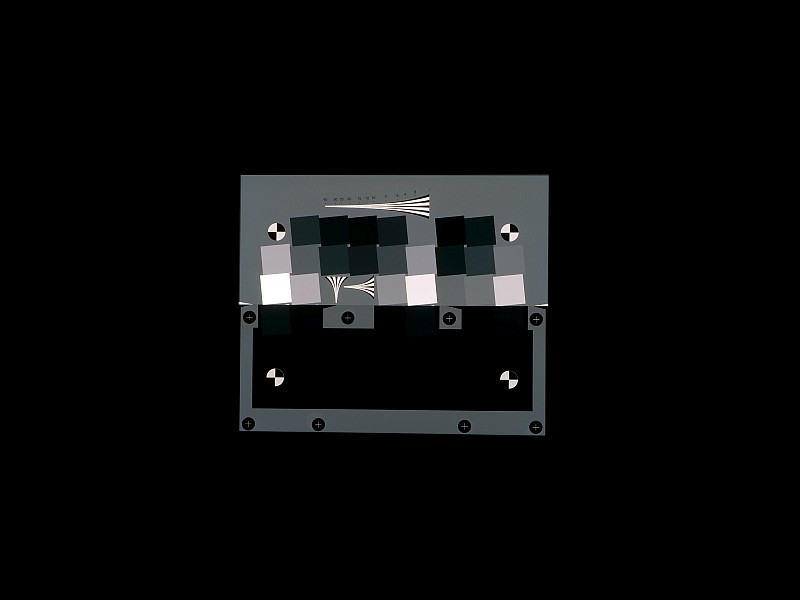
카메라에 노출 조절 기능이 있다면, 차트에서 한두 부분만 포화되도록 노출을 조정해야 합니다. 가장 밝은 부분은 포화되거나 포화에 가까워질 정도로만 노출시키면 됩니다.
기존의 SNR 기반 동적 범위 측정 방식과는 한 가지 중요한 차이점이 있습니다.
차트의 초점이 잘 맞아야 하는데, 가장자리 선명도가 C4 정보 용량 측정의 일부이기 때문입니다.
VisNIR 차트가 매력적인 이유 중 하나는 LVT 필름 차트보다 3배(선형적으로, 면적으로는 9배) 더 크게 만들 수 있기 때문입니다.
차트의 활성 영역이 차트 중앙 부분에 오도록 프레임을 만들어야 합니다. 크기는 1000×1200픽셀을 넘을 필요가 없습니다. 다음은 10메가픽셀 카메라를 기준으로 한 예시입니다.
가능하다면 원본 이미지는 카메라 외부에서 획득하고 호환 가능한 파일 형식으로 변환해야 합니다. 카메라에서 생성되는 JPEG 파일에는 종종 양방향 필터링이 적용되어 가장자리는 선명하게 하고 다른 영역은 부드럽게 처리하는(비균일 처리) 경우가 있는데, 이로 인해 정보 측정의 정확도가 떨어집니다.
저조도 기준
ISO 19093 은 저조도 성능의 지각적 측면을 측정하기 위한 표준으로, 정보 콘텐츠에 초점을 맞춘 Imatest InfoDR 차트와는 매우 다른 용도에 사용됩니다. 측정 항목의 상당 부분은 의도적인 신호 처리 결과를 기반으로 하므로, 원본 이미지보다는 처리된 이미지(예: JPEG 이미지)가 더 적합합니다. 예를 들어, 측정 항목에는 어두운 영역에서의 질감 및 색차 손실이 포함되는데, 이는 어두운 영역에서 노이즈가 심해질 수 있으므로 지각적 품질을 최적화하기 위해 의도적으로 적용되는 경우가 많습니다. 일반적으로 여러 장의 이미지를 촬영해야 합니다.
독립 변수는 장면 조도 L (럭스)입니다. InfoDR은 차트 패치 휘도 (cd/ m² )와 이미지 센서 조도(ISO 12232 기준, 럭스)를 포함한 다양한 독립 변수를 선택할 수 있도록 지원합니다. 테스트 차트 패치는 밀도 D 로 지정되며, 투과형 차트의 경우 D = log₁₀ (입사광/투과광), 램버트 반사형 차트의 경우 D = log₁₀ (입사광/반사광)입니다. 투과형 차트에 사용되는 라이트박스의 휘도 L (cd/ m² )은 반사형 차트에 입사되는 빛의 조도 E /π와 같습니다 ( L = E / π ).
부록: InfoDR 차트 디자인 및 구성 요소
설계 목표는 카메라 MTF가 차트의 활성 영역에서 크게 변하지 않도록 거의 수직 및 수평에 가까운 가장자리를 컴팩트하게 배치하는 것이었습니다. 이를 위해 아래 그림과 같이 7개 또는 8개의 패치로 구성된 두 그룹의 경사진 정사각형이 기본 구성 요소입니다.
가장 밝은 부분(반사율 ρ 또는 투과율 τ = 1, 밀도 D = 0, 기준 밀도 대비)은 각 패턴의 오른쪽 아래에 있습니다. 인접한 두 부분(왼쪽과 위쪽)은 ρ 또는 τ = 1/4, 즉 밀도가 0.6입니다. 바로 앞의 두 부분에 인접한 부분은 ρ 또는 τ = 1/16 = 1/ 4² , 즉 밀도가 1.2입니다. 그 다음 두 부분은 ρ 또는 τ = 1/64 = 1/ 4³ , 즉 밀도가 1.8입니다. 이러한 진행은 필요한 만큼 계속됩니다. 인접한 부분 사이의 대비 비율은 항상 4:1입니다(밀도 차이 = ΔD = 0.6, 미켈슨 대비 = ( ρn - ρn -1 )/( ρn + ρn -1 ) = 0.6).
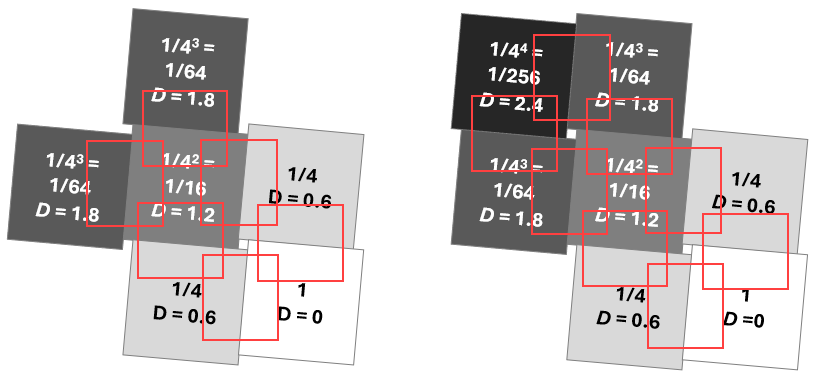
일반적인 관심 영역(ROI)은 빨간색 사각형 으로 표시됩니다.
더 높은 밀도를 지원하는 매체의 경우, 차트를 왼쪽 상단에 대각선으로 확장할 수 있습니다. 예를 들어, 투과율 τ = 1/1024(1/ 4⁵ ) 또는 D = 3.0*인 두 개의 패치를 오른쪽 패턴의 왼쪽 상단에 추가할 수 있습니다. (*반사형 차트로는 이러한 밀도를 구현할 수 없습니다.)
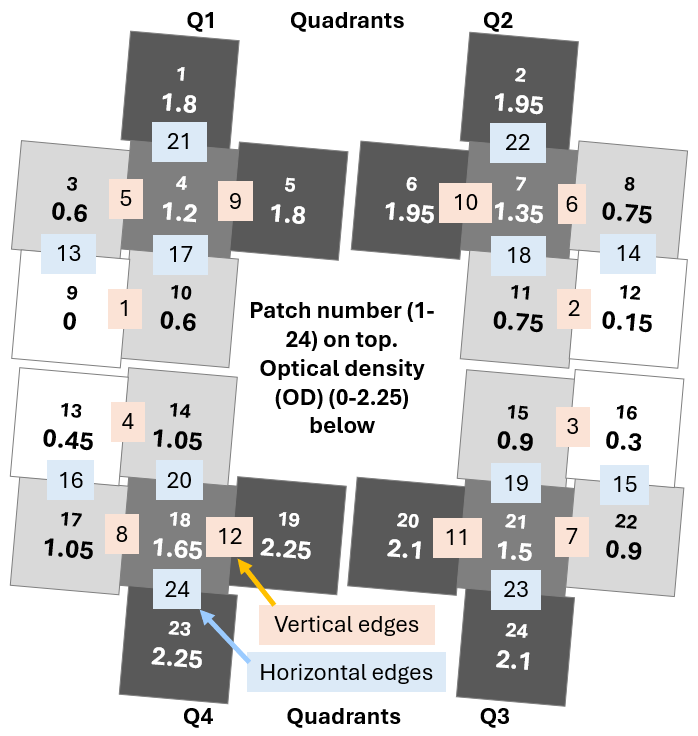
위 그림에 나타난 구성 요소의 4:1 밀도 단계는 다양한 조도 범위에서 카메라 성능을 측정하기에 이상적이지 않습니다. 더 미세한 단계를 얻기 위해, 여러 영역(4개 영역일 경우 사분면이라고 함)으로 구성된 차트를 설계했습니다. 각 영역의 밀도는 이웃 영역과 미세하게 차이가 나도록 설계되어 차트 전체의 톤 범위에 걸쳐 작은 단계로 밀도를 조절할 수 있습니다. 아래 예시는 반사형 차트로, 4개의 사분면과 각 사분면에 6개의 패치가 있습니다. 이러한 구성을 통해 차트는 0에서 2.25까지의 밀도를 ΔD = 0.15(f-스톱의 절반) 간격으로 나타냅니다. 세로 방향은 크림색 배경의 직사각형으로, 가로 방향은 연한 파란색 배경의 직사각형으로 표시됩니다. 투과형 차트는 세부적인 면에서 차이가 있습니다. 2층 LVT 차트는 ΔD = 0.20인 6개의 영역으로 구성되어 있습니다. 20층 VisNIR 차트는 ΔD = 0.30인 4개의 사분면으로 구성되어 있어 톤 해상도는 다소 떨어지지만 매우 넓은 밀도 범위를 제공합니다.
참고 자료
- R. Jenkin 및 C. Zhao, "자율주행 차량 및 기계를 위한 방사 측정 및 광도 측정 - 기본 성능 한계", IS&T Electronic Imaging , Vol. 33, 2021, pp. 211-1-211-10, doi: 10.2352/ISSN.2470-1173.2021.17.AVM-211 . ↩