Imatest InfoDR (基於資訊的動態範圍)是指Imatest模組和一套測試圖表,旨在測量C4在各種光照條件下的資訊容量。 本頁(第 1 部分)介紹了 InfoDR 圖表以及如何拍攝它們。 |
第二部分- 開啟、選擇和讀取-設定視窗-結果-資訊相關顯示-更多設置
使用 InfoDR,第 1 部分——介紹 InfoDR 圖表以及如何拍攝它們。 使用 InfoDR(第二部分) ——介紹如何在 Imatest Rescharts 和 Color/Tone 中分析 InfoDR 圖表。 InfoDR 第 3 部分 — 結果— 顯示了多台攝影機的 C4 總結結果。 圖像資訊指標-資訊容量及相關指標的介紹和概述,並附有連結。 使用 Rescharts — Rescharts 簡介 — Rescharts是一個用於解析度相關圖表的互動式介面,所有這些圖表也可以在固定批次版本中運行。 使用傾斜邊緣解析度分析(第二部分) ——選擇檔案——設定視窗——ROI 選擇與分析——邊緣 ID 檔案——更多設定視窗——輔助讀數——設定區域——Gamma——基於圖表對比度的 Gamma——自動模式視窗——警告——裁切——總結 斜邊測試結果(第三部分) — SFRplus 邊緣測試結果 —多 ROI區域總結 —邊緣和 MTF — 色差—銳度/SQF —直方圖和噪聲—圖像、幾何形狀、畸變、視場角— 3D 圖—鏡頭風格 MTF 圖—邊緣粗糙度—點擴散函數—總結CSV 和 JSON 輸出 斜邊結果 第 4 部分— SFRplus 其他結果(色調、色彩、失真等) —色調響應和伽馬值—圖像、幾何形狀、失真、視場角—徑向失真—總結和 EXIF 數據—色彩分析—詳細噪聲圖—總結—鏈接 |
介紹
Imatest InfoDR (基於資訊的動態範圍)是一個Rescharts模組,以及一套配套的測試圖表,旨在基於C4資訊容量,測量相機在各種光照條件下的動態範圍和性能。 (直接從 4:1 對比傾斜邊緣測量的資訊容量)。
與旨在填滿影像大部分區域的 SFRplus、eSFR ISO 和棋盤格圖表不同, InfoDR 圖表僅佔據影像的中心部分。感興趣區域 (ROI) 的選擇是自動的。
低光照和動態範圍測量比傳統圖表準確得多,因為訊號是邊緣對比度(相鄰色塊之間的差異),因此不會因雜散光而獲得更好的測量結果。
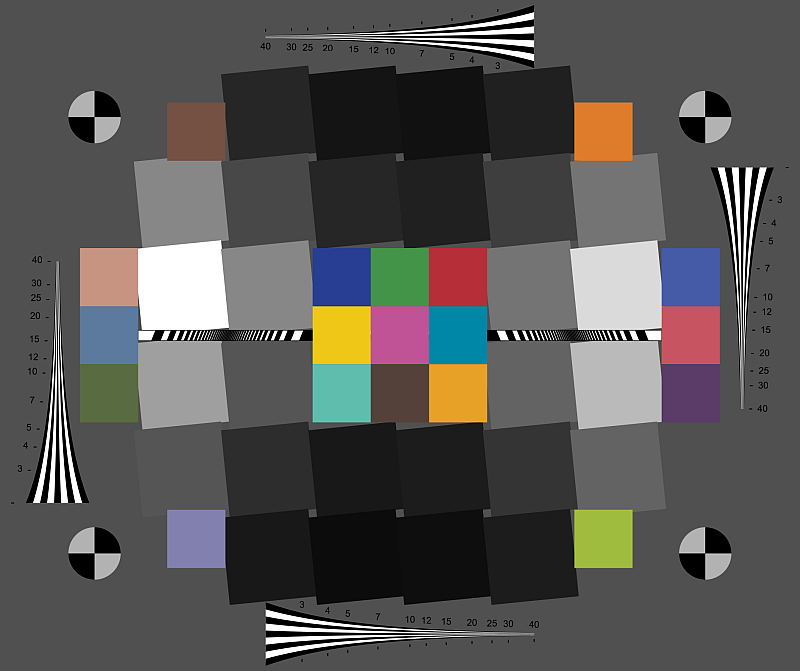
右側曲線繪製了C4資訊容量與感測器光照強度的關係。曲線下的面積C4Δ = ∑C4ΔD (對於密度增量,雙層薄膜圖表中ΔD = 0.2 )是一個初步的啟發式性能指標,它結合了C4和動態範圍。
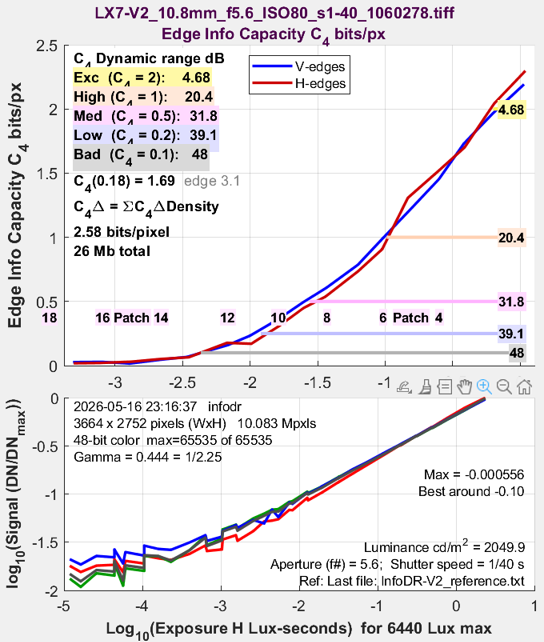
InfoDR測試圖由排列緊密的傾斜方塊組成,分為四個象限或六個區域。每個象限或區域內相鄰正方形的密度比恆定為 4:1,或等效地,光密度差 ΔOD = 0.6。每個區域中的色塊密度均有偏移,因此整個測試圖上的色塊密度階躍均勻。此外,測試圖還包含一些對客戶進行相機測試有價值的附加功能(彩色色塊和楔形色塊)。測試圖的設計原理詳見下文附錄。
InfoDR圖表主要旨在作為 Imatest Rescharts的一部分進行分析,但也可以使用Color/Tone (互動式和自動)進行分析,但 Color/Tone 僅計算傳統的基於 SNR 的指標,包括動態範圍。
InfoDR測試圖表可從 Imatest 商店購買(建議),或使用高品質噴墨印表機列印(僅限反射版本) 。
InfoDR 影像品質因素
主要結果
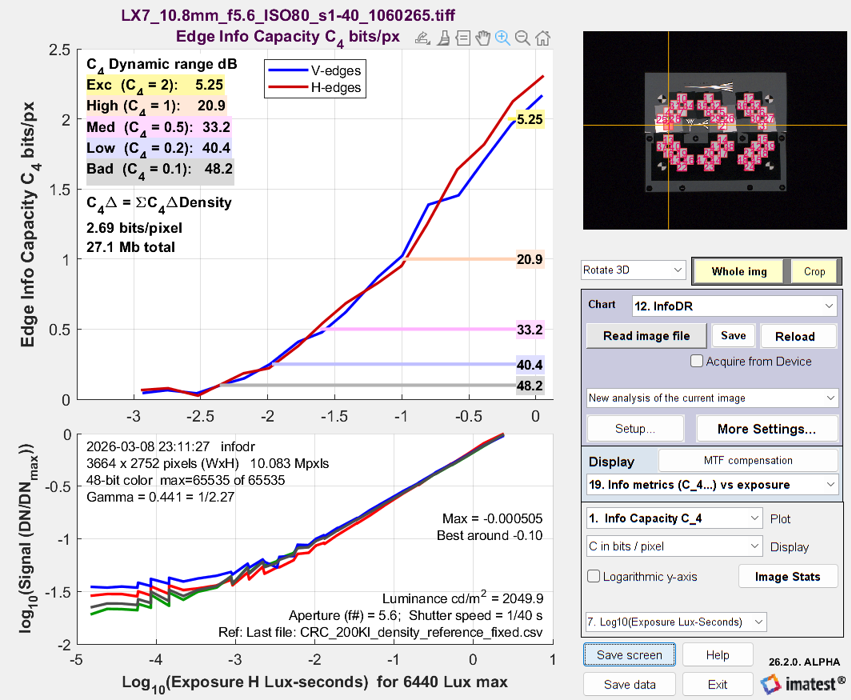 C4資訊容量(直接從 4:1 對比邊緣測量的資訊容量),在包括低光照在內的各種光照條件下進行測量。它由清晰度和信噪比 (SNR) 推導而來,其中訊號S是傾斜邊緣兩側電平之間的差異。它是衡量低光照性能的卓越指標。
C4 資訊容量與亮度 (cd/m 2 ) 的關係
這是 InfoDR 的一項關鍵成果。
其他重要結果
- 清晰度,以空間頻率響應 (SFR) 表示,也稱為調製傳遞函數 (MTF)。
- 雜訊和信噪比 (SNR)是透過測量圖表中心周圍的灰階色塊而得到的,它包含了所有由「色彩/色調互動式」和「色彩/色調自動」計算的雜訊類型(標準像素雜訊、色度雜訊、場景參考雜訊、感測器(原始)雜訊以及 ISO-15739 視覺雜訊和動態範圍)。訊號雜訊比 (SNR) 也可以以比率或分貝 (dB) 的形式顯示。
- 色調響應(也來自灰階色塊)。
其他(次要)結果
- 橫向色差(LCA)可以顯示,但通常用處不大,因為 InfoDR 圖表通常只覆蓋影像區域的中心部分。 LCA 在影像邊緣附近最為顯著。
- 色彩準確度僅適用於 InfoDR 圖表的反射式(通常是噴墨列印)或單層透射式(LVT 彩色薄膜)版本(不適用於測量動態範圍的雙層透射式版本)。
- 輸入照度(坎德拉/米2 )時, ISO 感光度(基於飽和度和標準輸出感光度)。
- 混疊和莫爾條紋的出現,是透過增強型和擴展型圖表中的四對楔形區域測量得到的,其空間頻率範圍與單獨的 ISO 12233:2017 楔形圖表相同。圖表和結果與楔形模組相同。
C 4資訊能力
C4是指對比度為 4:1(光密度差ΔD = 0.6)的物體相對於背景時,單一像素或整個影像的資訊容量。它通常以每像素或每張影像的資訊位元數為單位進行測量。 C4的測量直接基於 ISO 12233 標準中規定的 4:1 對比度傾斜邊緣,並進行了一些改進以提高測量的精確度和可重複性。
C4是衡量 4:1 對比訊號中可以包含的資訊量的指標。
為什麼需要資訊容量?
傳統測量指標中最重要的是清晰度(通常以調製傳遞函數 (MTF) 或空間頻率響應 (SFR) 表示,實際上兩者是同義詞)和雜訊或訊號雜訊比 (SNR)。其他測量指標,例如失真、色調響應和色彩質量,可以完全或部分校正,並且與影像資訊量沒有直接關係。
資訊容量C 4是比清晰度或雜訊更根本的影像品質衡量標準。 對於頻寬B = f Nyquist = 0.5 C/P ,平均訊號功率S <sub>avg</sub> ( f ) = ( A <sub>PP</sub> /12</sub> MTF ( f ))<sup> 2 </sup>
|
訊號和雜訊功率的頻域表示源自傾斜邊緣的空間測量,相關內容總結在「影像資訊指標」部分。本頁還包含許多指向圖像資訊指標文件的連結。關於計算和指標的完整描述,請參閱修訂後的2024年電子成像會議論文「 來自傾斜邊緣的圖像資訊指標」。
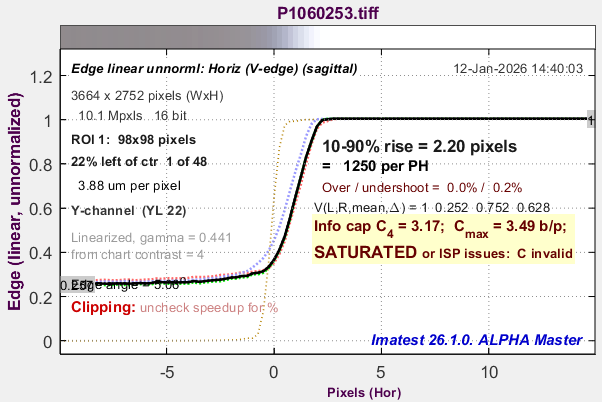
為什麼是 4:1 對比?
最初的 ISO 12233 標準要求最小對比度為 50:1,但後來發現 50:1 的對比度過高,無法產生可靠的結果,因為圖像經常會飽和,即達到其最大允許值(通常 8 位元檔案為 255,16 位元檔案為 65535),在飽和點附近形成一個尖銳的拐點,錯誤地增強了 MTF。 10:1 的對比度看起來很像 50:1,因此很有吸引力,但它仍然容易飽和。 4:1 是一種折衷方案-根據我們的經驗,它仍然是一個很好的折衷方案。它的優點包括:
- 現實世界中大多數需要辨識的物體對比都不是特別高。
- 對於曝光良好的影像(即影像已線性化,去除伽瑪編碼),當影像對比為 4:1 時,系統運作呈線性。由於這種線性特性,即使在其他對比度水平(例如 2:1)下,也能可靠地估計性能,因為在低信噪比下測量會比較困難。
雜散光對訊號雜訊比測量的影響
在傳統測量和基於資訊的測量中,用於計算訊號雜訊比的訊號之間存在重要差異。
- 對於傳統測量方法,訊號s就是影像區塊的亮度。但雜散光會提高暗區亮度,同時模糊影像細節。這會導致訊號雜訊比測量值升高,但測量效能下降,也就是說,當存在雜散光時,暗區的測量結果不準確。可以透過將雜訊除以訊號隨光照變化的斜率來部分緩解這種影響,就像在場景參考雜訊計算中所做的那樣。
- 對於C4測量,訊號s是邊緣附近明暗層之間的差異。雜散光不會導致測量誤差。測量結果準確可靠。
重點
C4 與標準訊號雜訊比 (SNR) 和動態範圍測量之間的另一個重要區別在於, C4測量必須保持良好的聚焦狀態。傳統的 SNR 測量對聚焦的要求不高,因為雜訊是色塊內數字值的標準差(並對非均勻照明進行一些補償)。由於 C4 對聚焦的要求,有時可能需要使用大型色差圖,例如可列印尺寸達 28×32 英吋的可見光-近紅外線 (VisNIR) 色差圖,這類色差圖並非設計用於充滿整個視野,因此也相容於較大的視野。甚至在某些情況下,可能需要使用準直器。
HDR(高動態範圍)感測器
HDR感測器具有多個工作區域,這些區域由工作曲線中的不連續點(雜訊階躍)定義,也就是說,其工作曲線與標準線性感測器不同。因此,需要外推雜訊才能計算出的總資訊容量C <sub>max </sub>無法可靠測量。然而,對於HDR感測器,可以直接測量無需任何假設的C<sub> 4</sub>值卻可以可靠測量。
用於測量最暗區域 MTF 和C4的演算法
InfoDR 色差圖,尤其是透射式色差圖,包含一些非常暗(高密度)的區域,這些區域的信噪比可能非常低,以至於無法可靠地計算 MTF。但由於色差圖設計緊湊,旨在使整個有效區域的 MTF 保持相對穩定,因此我們可以採用一些技巧,在最暗的區域獲得合理的 MTF 值,進而獲得合理的C4值。
儘管為了便於測量色塊密度,色塊按行優先順序從上到下編號,但邊緣編號(以及由此產生的MTF計算)卻是從亮到暗排列的(附錄中有一個示例)。 MTF計算對於較亮的色塊是可靠的(色塊飽和的情況除外),但對於最暗的色塊則不可靠。為了解決這個問題,我們將最後一次「有效」的MTF測量結果保留下來,用於最暗的色塊。目前,我們將「最後一次有效測量結果」定義為:在f = 0和f = f Nyquist (奈奎斯特頻率 = 0.5 C/P)之間MTF之和(或積分)大於f Nyquist和2× f Nyquist之間MTF之和的最後一次MTF測量結果。這種MTF測量結果“足夠好”,因為對於最暗的色塊, C4值往往非常低(通常低於每像素0.2位元),即幾乎不存在。
InfoDR 圖表版本
雙層透射式色卡具有足夠的色調範圍,可以測量大多數相機的動態範圍,因此可能更受歡迎。由於透射式色卡的製作精度不如反射式色卡(通常使用噴墨列印媒體製作),因此需要提供單獨測量的密度檔案(CSV 格式,或帶有色塊的版本提供 CIELAB (L*a*b*) 參考檔案)。
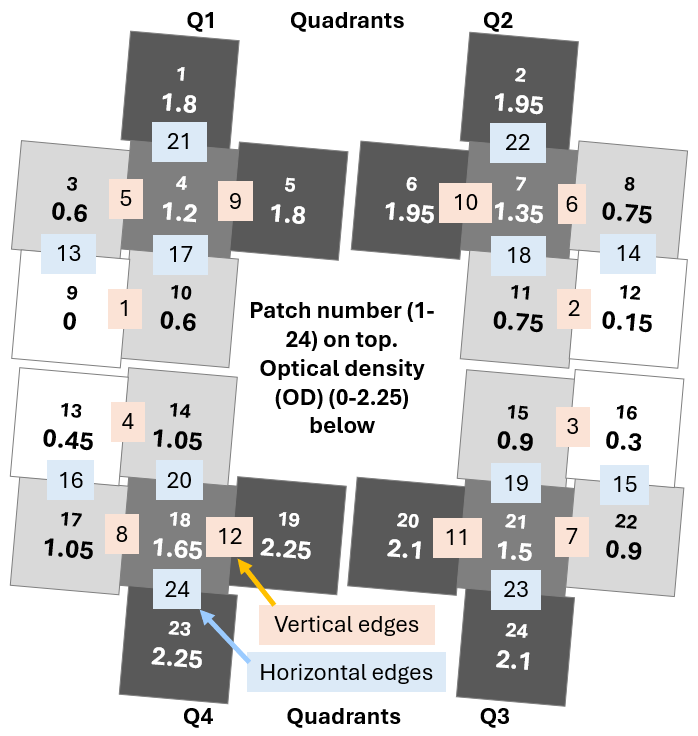
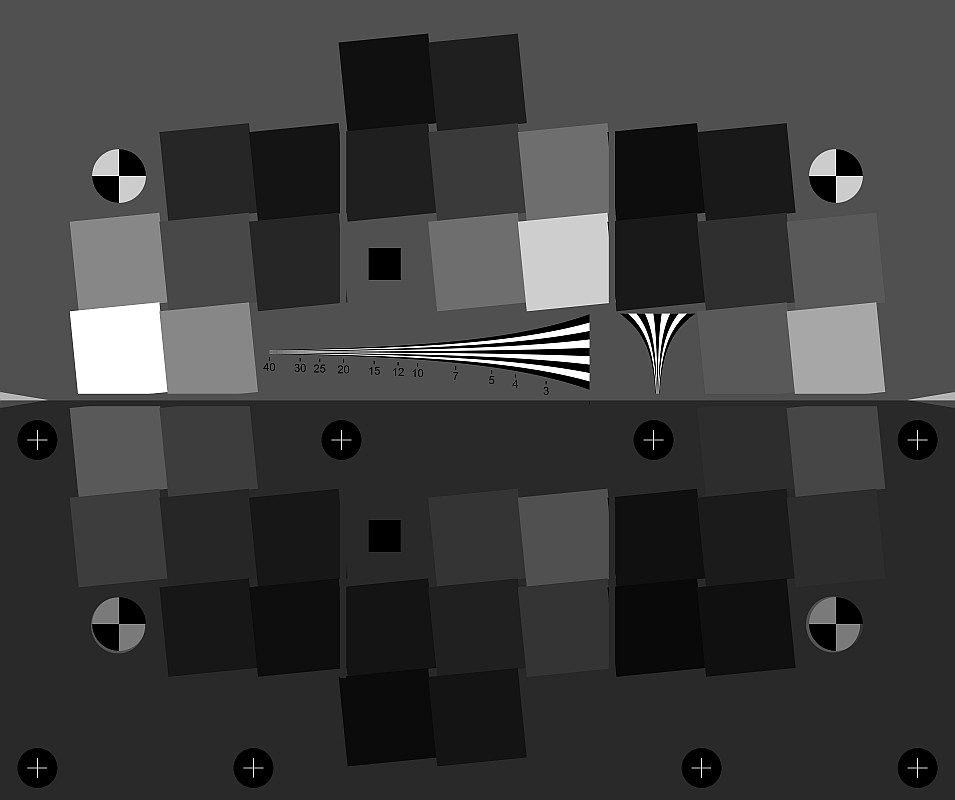
反光的 易於在噴墨介質上列印,但色調範圍不足以用於測量相機動態範圍。它可用於測量中等光照範圍內的性能。 灰階圖案包含在四個像限中,每個象限有 6 個色塊,相鄰色塊的密度相差 0.6(對比為 4:1)。左上象限的色塊密度分別為 0、0.60、1.20 和 1.80。其餘三個像限的密度分別偏移(增大)0.15、0.30 和 0.45。圖案包含 24 個灰階色塊和 24 條傾斜邊緣。色塊密度範圍為 0 到 2.25(45 dB)。平均邊緣密度(構成每條邊緣的相鄰色塊密度的平均值)範圍為 0.3 到 1.95(33 dB)。 新增功能(不屬於資訊指標的一部分)包括
| 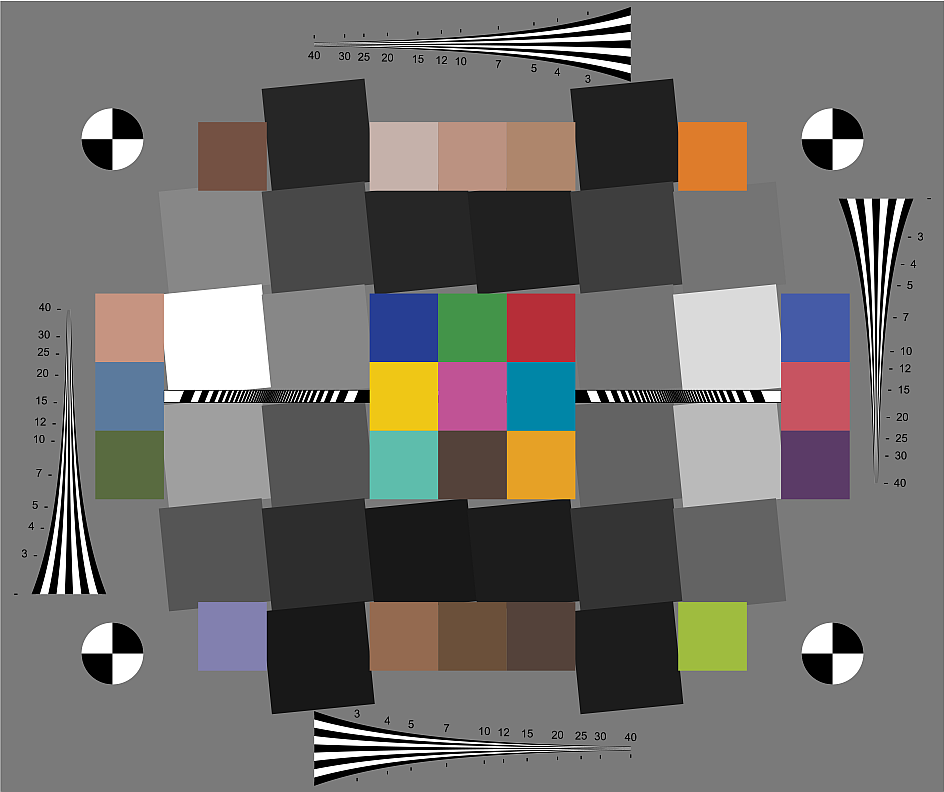 |
透射式LVT薄膜-1層 [註:LVT 代表光閥技術;這是一種利用雷射曝光安裝在旋轉滾筒上的膠片,從而獲得極高品質影像的工藝。 ] LVT 底片的最大密度 (2.85) 比反射圖 (2.25) 大,但色調範圍對於大多數相機動態範圍測量來說仍然不足。 灰階圖案包含在四個像限中,每個象限有7個色塊,相鄰象限的密度相差0.6(對比為4:1)。左上象限的色塊密度分別為0、0.60、1.20、1.80和2.40。其餘三個像限的密度分別偏移(增大)0.15、0.30和0.45。此圖案包含28個灰階色塊和32條傾斜邊緣。色塊密度相對於基準密度的範圍為0到2.85(57 dB)。平均邊緣密度的範圍為0.3到2.55(45 dB)。
| |
灰階圖案包含在六個區域中,每個區域有7個色塊,相鄰色塊的密度相差0.6(對比為4:1)。左上區域的色塊密度分別為0、0.60、1.20、1.80和2.40。其餘兩個上方區域的密度分別偏移(增加)0.2和0.4。圖表的下半部是上半部的水平鏡像,但第二層的密度增加了2.40。它包含42個灰階色塊和48個傾斜邊緣。色塊密度相對於基準密度的範圍為0到5.20(104 dB)。邊緣密度定義為構成邊緣的相鄰色塊密度的平均值,範圍為0.3到4.90(92 dB)。
| (以下部分結果來自早期的 V1 版本,其幾何形狀略有不同。) |
透射式可見光/近紅外線(光掩模)— 2 層。
| 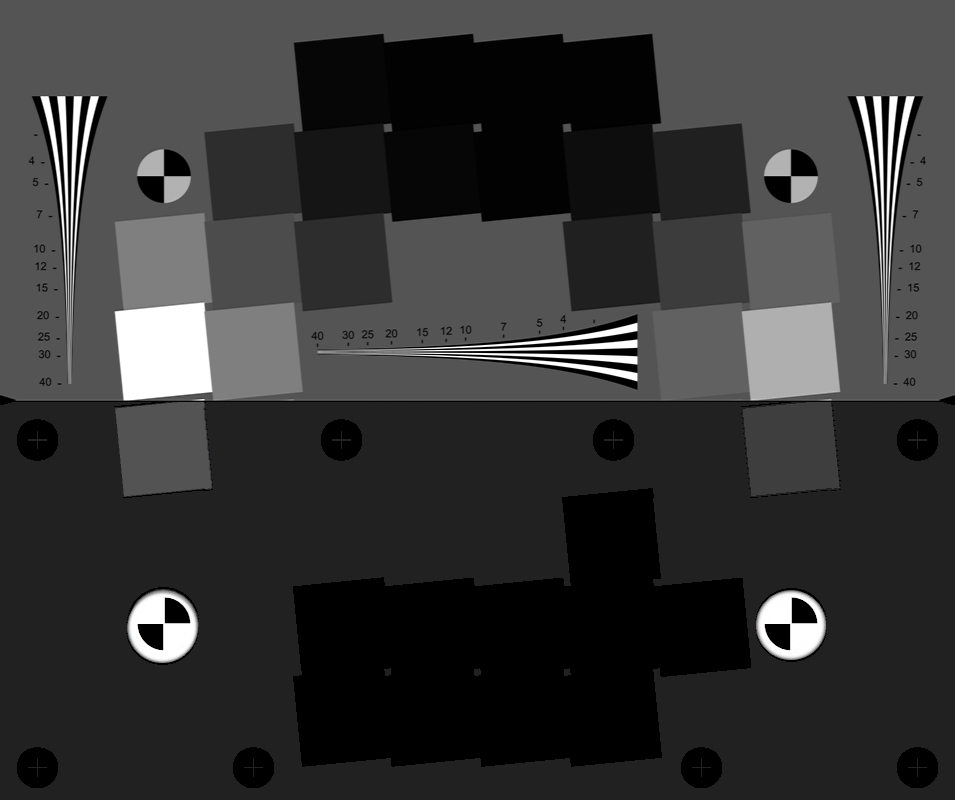 雙層可見光-近紅外線透射圖 |
| 實驗性混合 eSFR/InfoDR-這種實驗性設計結合了具有良好色調和空間解析度的圖案,但由於其色調範圍不足以測量相機動態範圍,因此市場需求可能很小。我們將僅在客戶要求時添加軟體支援。 | 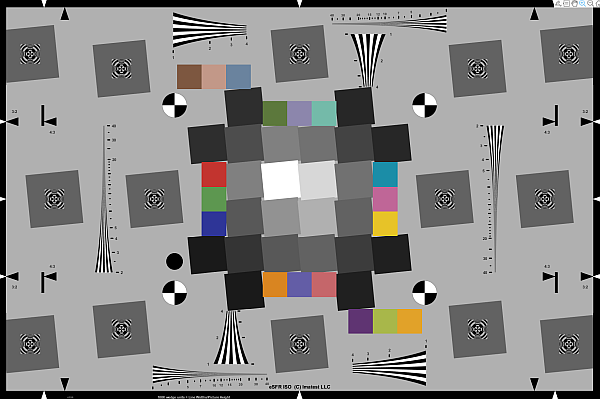 |
| 圖表類型 屬性 | 反光的 (噴墨) | 傳遞 單層(LVT薄膜) | 傳遞 2層(LVT檔) | 可見光-近紅外線雙層 光掩模 |
| 面片/邊的數量 | 24/24 | 28/32 | 42/48 | 40/48 |
| 斑塊密度範圍 | 2.25(45 分貝) | 2.85(57 分貝) | 5.2(104 分貝) | 7.5(150 分貝) |
| 邊緣密度範圍(註[1]) | 1.65 (33 分貝) | 2.25(45 分貝) | 4.6(92 分貝) | 6.9(138 分貝) |
| 面片/邊的數量 | 24/24 | 28/32 | 42/48 | 40/48 |
| 邊緣密度步長ΔD | 0.15 | 0.15 | 0.2 | 0.3 |
| 光譜中性 | ♦ | 註[2] | ♦ | |
| 最大尺寸(註[3]) | 44×52.5 英吋;112×133 厘米 | 9.25×7.75 英吋;23.5×19.7 公分(有效尺寸)(總尺寸 8×10 英吋) | 9.25×7.75 英吋;23.5×19.7 公分(有效尺寸)(總尺寸 8×10 英吋) | 26.8×32 英吋;68×81 厘米 全部的 |
| 概括 | 易於在噴墨介質上列印,但密度範圍不足以滿足大多數相機的需求。 | 密度範圍比反射式好,但對於大多數相機來說仍然不夠。 | 適用於大多數相機的密度範圍。僅限可見光。尺寸有限。 | 適用於極端HDR相機的足夠密度範圍。可列印尺寸遠大於LVT膠片。對長波紅外線波段有響應。光譜中性。超精細半色調圖案。 |
筆記
- 由於每個密度增量ΔD都有兩條邊,因此邊密度範圍 = ( N條邊/2-1) ΔD。
- 薄膜斑塊輕微的著色對測量結果影響不大;這更多的是一個外觀問題。
- 基於長寬比 = 9.25:7.75(8x10 吋 LVT 薄膜上有效區域的最大尺寸)
燈光
透射式圖表應使用燈箱或面板進行背光照明, Imatest 商店提供多種此類產品。
反射圖表-右側圖表總結了照明注意事項。目標是實現均勻、無眩光的照明。大多數情況下,20 到 45 度之間的照明角度最為理想。建議至少使用兩盞燈(兩側各一盞);四盞或六盞燈效果可能更好。避免在相機後方照明,這會導致眩光。曝光前請檢查是否有眩光以及照明是否均勻。您可以在Imatest 商店找到照明系統。
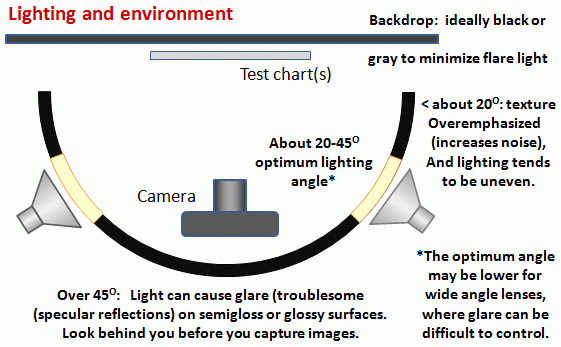
圖表照明
以往大多數Imatest色調響應和動態範圍圖都使用相對曝光單位作為獨立軸 (x)——光圈值或曝光值 (EV);(log 2 ( e ))、光密度 (OD;log 10 ( e )) 或分貝 (dB;20×log 10 ( e )),其中e為相對曝光值。但低光照性能測量需要絕對照度測量。必須區分兩種類型的絕對照度測量。 (它們有時會被混淆。)
照度-到達物體(例如測試圖表)的光量,即入射光,單位為勒克斯(流明/米² )。使用入射光度計或照度計測量。僅適用於反射式測試圖表。 Imatest 低照度感測器(右圖)由兩個透過藍牙連接的單元組成:感測器單元(右圖)和顯示單元(左圖)。測量範圍為 0.1 至 200,000 勒克斯(Lux)。測量照度(入射光)時,通常會將感測器單元的背面與測試圖表表面接觸,使感測器元件朝向與測試圖表相同的方向。 | 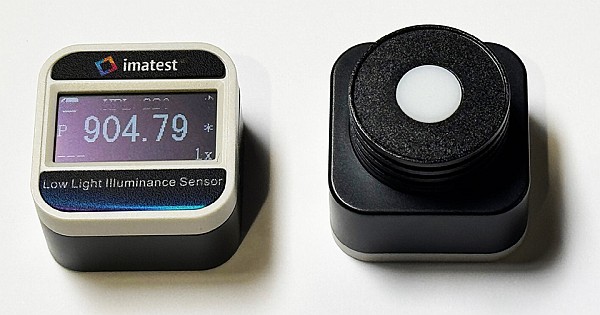 |
亮度-物體發出的光,包括反射光和透射光。單位為坎德拉/平方公尺(cd/ m² )。這是相機實際“看到”的光。對於Imatest測量,物體可以是測試圖表或燈箱。 亮度計用於測量物體發出的光,這些光可以是透射光或反射光。它們通常具有限制接收角度的光學系統。對於透射式(背光式)視力表,亮度計可以與視力表或燈箱接觸(這兩種情況下的讀數解讀方式不同)。 反射式色卡對亮度計提出了挑戰。亮度計必須足夠靠近色卡,以便只讀取目標區域的亮度,但又必須保持足夠的距離,以避免遮擋目標區域。因此,照度計是反射式色卡的首選測量工具。 | |
對於朗伯表面(在所有方向上均勻反射光線的啞光錶面),其反射率ρ = 反射光/入射光,
亮度 (cd/m 2 ) = L = ρ E / π表示照度E (Lux)。
普通白紙的反射率ρ ≅ 0.92。灰階測試圖的特徵在於色塊密度, D = -log 10 ( ρ ) 或 -log 10 ( τ ) 。 Imatest 透射測試圖( LVT 膠片或 VisNIR 光掩模)附帶一個包含測量色塊密度的文件,通常為 CSV(逗號分隔變數)格式。
照度/亮度當量如果反射式或透射式圖表中密度相同的色塊(D = -log 10 ( ρ )或D = -log 10 ( τ ) )產生相同的亮度,則反射式圖表的照度(以勒克斯為單位)可以認為等同於透射式燈箱的亮度(以 cd/m 2為單位)。這個等式很簡單。 亮度L (cd/m² ) = 照度E / π ; L = E / π或E = π L |
如果你剛好有一個以 EV(曝光值)為單位的測光錶: L u x = 2.5× 2 ( EV 100 )其中EV 100 = EV @ ISO 100 ,其中 EV @ ISO 100 也稱為光值( L V )。
Jenkin 和 Zhao 的《自動駕駛車輛和機器的輻射度學和光度學—基本性能限制》[ 1]是一篇解釋照度和亮度以及光度單位(光譜響應與人眼相似)和輻射單位(光譜響應平坦)之間區別的重要論文。 強烈推薦
傳統的入射式和反射式測光錶用於根據指定的曝光指數(通常稱為“ISO感光度”)設定相機曝光(快門速度和光圈)。由於這類測光錶的精度往往不高,因此建議使用專門用於測量照度和亮度的儀器。我們即將在Imatest商店推出一款亮度計。
測量圖表照明
對於灰階圖表,應測量圖表照度,並將結果繪製成絕對照度等級的函數(通常以 cd/ m²為單位的圖表亮度或以勒克斯·秒為單位的感測器曝光量)。對於用於動態範圍和低光照測量的透射式圖表,良好的照度測量更為重要。
反思圖表: (推薦用於反思圖表) | 測量照度E,單位為勒克斯。 將照度計背面緊貼圖表,使其感測器朝向與圖表相同的方向(即光源的大致方向)。注意不要遮擋入射光。 |
| 反思圖表: 亮度測量 (不建議) | 您也可以透過測量已知密度的色塊( D <sub>patch</sub> )來找到等效光源亮度。由於反射式色卡的密度參考檔案很少見(透射式色卡都提供,但其密度一致性較差),您需要使用一些技巧。最亮的色塊通常是白紙,其反射率約為ρ = 0.92,相當於D = -log<sub> 10</sub> ( ρ ) ≅ 0.04。如果色塊較小且被測光錶遮擋(這通常是此方法的問題),您可以使用另一種技巧。使用一張與白色色塊外觀相似的白色影印紙(或其他類似紙張),並將測光錶放置在距離色卡更遠的位置,以避免遮擋。由於此方法繁瑣且容易出錯,因此不建議使用。 在「更多設定」視窗的「亮度(cd/m^2)」選擇右側的編輯框中輸入等效光源亮度, L <sub>source</sub> = L<sub> patch</sub> ρ ,如下圖所示。 |
透射圖表: 推薦用於透射電鏡圖表 | 透射式視力表沒有照度,因為它們是在黑暗的環境中使用的,也就是說,所有的光線都來自視力表的背面——來自燈箱。 測量光源(燈箱)亮度L<sub> source</sub> ,或者
|
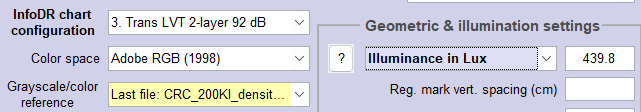
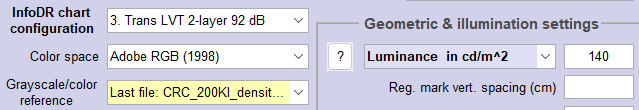
(可選)可以透過測量密度參考檔案中指定的色塊的亮度(h)來計算燈箱(光源)亮度L <sub>source</sub>(單位為cd/m<sup> 2</sup>) 。您需要將亮度計直接對準色塊,並注意不要遮住它。 (此方法不適用於非常小的色塊。)燈箱(光源)亮度可以根據測得的色塊亮度計算得出。公式為: L <sub>source</sub> = L<sub> patch</sub> / 10 (- D <sub>patch</sub> ) ,並讀取結果。 每個色塊的亮度均來自密度檔案和L來源。
拍攝圖表
重要提示:此圖表設計用於在畫面中心部分進行拍攝。
大多數情況下,它不應該填滿整個畫面!
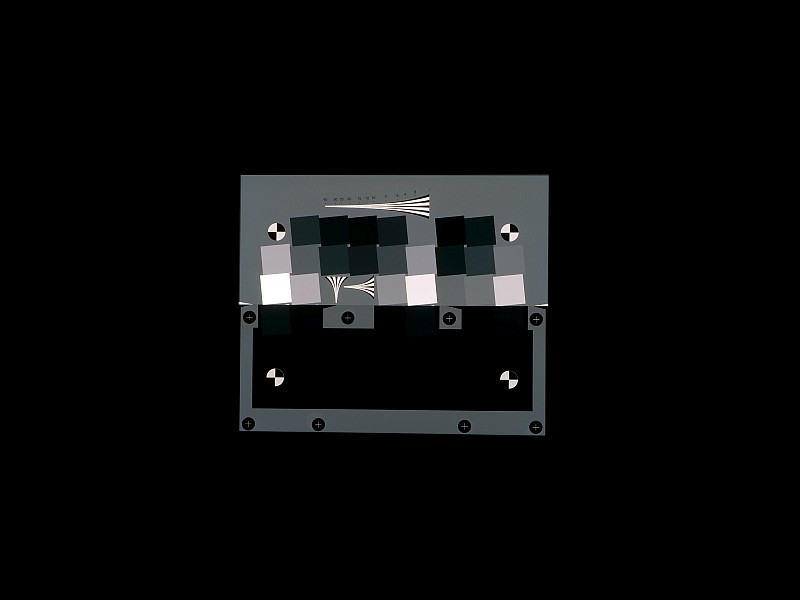
如果相機允許調整曝光,測試圖的曝光應控制在只有一到兩個色塊飽和的程度。最亮的色塊曝光應剛好達到飽和或接近飽和狀態。
與傳統的基於信噪比的動態範圍測量方法相比,存在一個顯著差異:
圖表必須清晰聚焦,因為邊緣清晰度是 C4 資訊容量測量的一部分。
這也是 VisNIR 色卡可能具有吸引力的原因之一:它可以比 LVT 膠片色卡大 3 倍(線性;面積上大 9 倍)。
圖表應放置在中心位置,使活動圖表區域位於圖表中央。圖表尺寸無需超過 1000×1200 像素。以下是一個 1000 萬像素相機的範例。
盡可能在相機外部擷取原始影像並將其轉換為可互換的檔案格式。相機產生的JPEG檔案通常包含雙邊濾波,這種濾波會銳化邊緣並平滑其他區域(非均勻處理),從而降低資訊指標的準確性。
低光標準
ISO 19093是衡量低光照表現感知特性的標準,其應用情境與專注於資訊內容的Imatest InfoDR圖表截然不同。許多測量結果都針對經過有意訊號處理後的影像,因此處理後的影像(例如 JPEG 格式)比原始影像更適用。例如,測量內容包括暗部區域的紋理和色度損失,這兩項處理通常是為了優化感知品質而有意進行的,因為暗部區域的雜訊可能會非常明顯。通常需要擷取多張影像。
自變數為場景照度L,單位為勒克斯 (lux)。 InfoDR 允許選擇自變量,包括圖表色塊亮度(單位為坎德拉/平方米(cd/ m² ))和影像感測器照度(單位為勒克斯,來自 ISO 12232 標準)。測試圖表色塊由其密度D指定,其中透射圖表的D = log₁₀ (入射光/透射光),朗伯反射圖表的D = log₁₀ (入射光/反射光)。請注意,亮度L(單位為 cd/ m² ,適用於透射圖表使用的燈箱)= 照度E / π(適用於反射圖表上的入射光; L = E / π )。
附錄:InfoDR圖表設計與建構模組
設計目標是在緊湊的佈局中同時實現近乎垂直和近乎水平的邊緣,從而使相機MTF在圖表的有效區域內變化不大。為此,如下所示的兩組分別包含7個或8個色塊的傾斜正方形構成了基本組成單元。
在每個圖案中,最亮的色塊(相對於基準密度,反射率ρ或透射率τ =1;密度D =0)位於右下角。相鄰的兩個色塊(左側和上方)的ρ或τ =1/4,即密度為0.6。與前兩個色塊相鄰的色塊的ρ或τ =1/16=1/ 4² ,即密度為1.2。再接下來的兩個色塊的ρ或τ =1/64=1/ 4³ ,即密度為1.8。如此遞增,直至達到所需強度。注意,相鄰色塊之間的對比始終為4:1(密度差=ΔD=0.6;邁克爾遜對比度=(ρₙ-ρₙ₋₁)/(ρₙ + ρₙ₋₁ ) = 0.6 ) 。
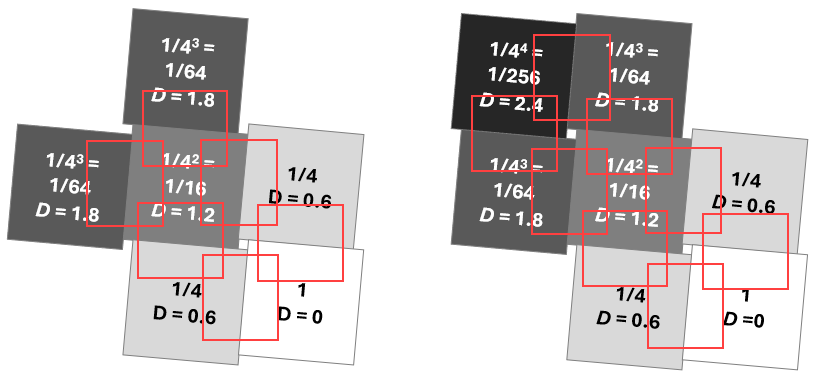
典型的興趣區域(ROI)以紅色矩形表示。
對於支援更高密度的介質,圖表可以沿著左上角對角線擴展。例如,可以在右側圖案的左上角添加兩個透射率τ = 1/1024 (1/4 5 ) 或D = 3.0* 的色塊。 (*反射式圖表無法實現此密度。)
上述建造模組中 4:1 的密度步長對於測量相機在各種光照條件下的表現過於粗糙。為了獲得更精細的步長,我們設計了包含多個區域(稱為象限,共四個像限)的測試圖,其中每個區域的密度與其相鄰區域之間存在一個精細的偏移量,從而在整個測試圖的色調範圍內實現較小的步長。以下範例為反射式測試圖,它包含四個像限,每個象限有 6 個色塊。在這種佈局下,測試圖的密度範圍為 0 到 2.25,密度步長為ΔD = 0.15(半檔光圈)。垂直邊緣顯示為米色 背景的矩形;水平邊緣顯示為淺藍色背景的矩形。透射式測試圖在細節上有所不同:雙層 LVT 測試圖包含六個區域, ΔD = 0.20。20 層 VisNIR 測試圖包含四個像限, ΔD = 0.30,從而實現了極高的密度範圍,但代價是色調解析度的降低。