この研究の基本的な前提は、情報容量が優れた指標であるということである。
画像システムの性能を予測するために。
シャープネスやノイズよりも優れており、
物体検出およびエッジ検出のパフォーマンスを測定するための指標を導出する
また、システム性能を最適化する電子フィルターの設計にも携わります。
|
関連ページ 画像情報指標:情報容量などには、画像情報指標に関するドキュメント、ホワイトペーパー、ニュースなどへの重要なリンクが含まれています。 Electronic Imaging 2024の論文 「傾斜エッジからの画像情報指標」には、画像情報指標に関する最も優れた解説が掲載されています。また、以下のホワイトペーパーでも、さまざまなレベルで詳細に解説されています。
傾斜エッジの情報容量測定に関する論文「方程式とアルゴリズム(旧文書)」には、このページに記載されている方程式のほとんどが含まれていますが、参考資料としてEI 2024論文をお勧めします。 高速で便利で、総情報容量の測定に最適な傾斜エッジ法は、ほとんどの用途で推奨されますが、画像処理アーティファクト(デモザイキング、データ圧縮など)の影響を観察するには、 シーメンススター法(2020)の方が優れています。 |
| Imatestの斜めエッジ画像情報メトリクスを取得するための手順 (このページの目次) |
結果: エッジ分散法と古い— N(x)、C4、Cmax、および関連エッジ/MTFプロット- エッジ/ノイズプロット- 3Dプロットおよび総情報容量 結果:情報関連:NEQ、SNRi、...表示— 包括的な画像情報指標セット -プロット一覧上段と下段のグラフ: ノイズパワースペクトル(NPS) - ノイズ等価量子(NEQ) - SFR(MTF) 下段のグラフ:オリジナル画像とノイズ画像-オブジェクトの可視性 |
クイックスタート — 画像情報指標の取得
参考資料として、 Electronic Imaging 2024の論文「傾斜エッジからの画像情報指標」が最適です。また、 「画像情報指標:情報容量など」からリンクされているホワイトペーパーも参考になります。 |
新しい測定方法の紹介
このページには、画像情報指標を取得するための手順が記載されています。これらの測定は、傾斜エッジの新たに発見された特性を利用しています。傾斜エッジは、 Imatest社がSFR(MTF)を測定するために最も広く使用しているパターンです。これらの指標は、ほとんどの画像科学者にとって馴染みのないものです。その理由は、(A) 医療画像コミュニティ内で孤立しており、従来は測定が困難であったこと、および/または (B) 電子通信の基礎となる情報理論から派生したものの、画像処理への応用が困難であったことなどが挙げられます。
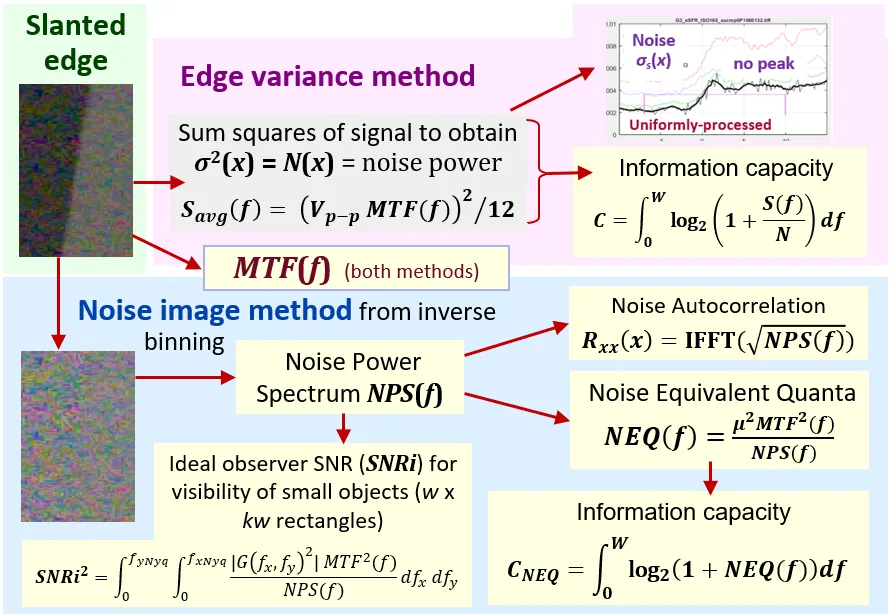
新しい指標は、2つの異なるが相互補完的な画像ノイズ測定値から導き出されたもので、どちらも傾斜したエッジから測定され、情報容量の計算に使用できる。
- エッジ分散法は、空間的に依存するノイズを簡便に測定する手法である。
- ノイズ画像法は、ノイズパワー(ウィーナー)スペクトルを測定し、それを用いていくつかの追加の画像情報指標( NPS 、 NEQ 、 SNRI 、エッジSNRiなど)を計算します。
このページでは、新しい指標を紹介し、それらの取得方法を示し、いくつかの主要な結果を提示します。
詳細なアルゴリズムは、「傾斜エッジからの情報容量測定:方程式とアルゴリズム」に記載されています。
計算概要
計算の概要を便宜上ここに示します。詳細については、「画像情報メトリクス:情報容量など」 、特にEI 2024論文「傾斜エッジからの画像情報メトリクス」を参照してください。
A:エッジ分散計算の概要
スキャンラインを合計して平均エッジを求めます。
傾斜エッジの画像(下のオリジナルROI )から始め、通常は4:1のコントラストチャートから作成されます(ただし、2:1から10:1のチャートコントラストも許容されます)。標準的な傾斜エッジアルゴリズム
- 各スキャンラインの中心(エッジにほぼ垂直な水平方向または垂直方向)を見つけます。
- 中心を多項式曲線に当てはめ、
- 走査線上の多項式の位置に応じて、走査線の内容を4つのビンのいずれかに追加します。
- 各ビンの平均値はインターリーブされ、個々のスキャンラインよりもノイズの少ない4倍オーバーサンプリングされたエッジμs ( x )が形成されます。
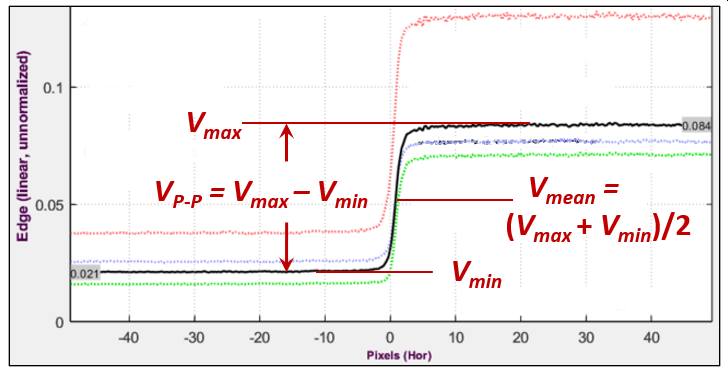
次に、各スキャンラインの二乗を適切なビンに追加して、エッジ信号の分散σ s 2 ( x ) を計算します。これは、ノイズ電力N ( x )に相当します。
- 情報容量に関するシャノン・ハートレー方程式はここで、 S ( f )とN ( f )はそれぞれ信号電力と雑音電力であり、 W = 0.5 C/Pは帯域幅である。この方法では、 雑音電力スペクトル( N ( f ))はほぼ平坦であると仮定する。
- 信号はV PP全体に均一に分布していると仮定すると、最大の情報容量が得られます。平均信号電力は。
- 最小限または均一に処理された画像の場合、平均ノイズパワーがN ( f )に使用されます。
- バイラテラルフィルタ処理された画像(エッジ付近がシャープ化され、それ以外の部分は平滑化されている。カメラからのJPEG画像のほとんどに見られる)の場合、平滑化されたピークノイズパワーがN ( f )に使用されます。
主な結果は以下のとおりです。
C4は、4:1のコントラスト比の斜めエッジから直接測定したシャノン情報容量です。C4 C nは、 n : 1 のコントラスト比 (ISO 標準 4:1 を強く推奨) の特殊なケースです。C nはチャートのコントラスト比と露出に敏感なので、露出の関数としてパフォーマンスを測定するのに役立ちますが、 C 4 これはカメラの最大情報容量を直接測定したものではありません。
Cmaxは、カメラの最大情報容量をより安定して示す指標です。これはC4から導出されます。また、少なくともリニアセンサーにおいては、ノイズが信号の既知の関数であるため、露出の影響を受けません。
B. ノイズ画像計算の概要 詳細はこちら
ノイズの少ない、ビンニングされていない/逆投影されたROI画像を差し引いて、ノイズ画像を取得します。
この方法は、ISO 12233 ビニング手順を反転させるものです。4 倍オーバーサンプリングされたエッジは 4 つのビンの内容をインターリーブすることによって作成されたことに注目し、ビニング アルゴリズムの逆を適用して、各スキャン ラインの内容を対応するビンに設定します (逆ビニング... ROI 、下記参照)。逆ビニングされた画像はほぼノイズがないため、元の画像から逆ビニングされた画像を減算することでノイズ 画像を作成できます。この画像は、ノイズ パワー スペクトルの積分が空間パワーの積分に等しいことを示すパーセバルの定理を使用してスケーリングされます。ノイズパワーN ( f )とN ( x )の場合。ノイズ画像は、平均 (ゼロ) 値を中間の灰色に調整して表示され、下のノイズ画像として示されています。
| 測定 | 説明 |
| ノイズパワースペクトル、 NPS ( f ) | エッジ分散法では、 NPS ( f ) は暗黙のうちに一定 (白色雑音) であると仮定されています。 。 |
| ノイズ自己相関 | ノイズ電圧スペクトルの逆フーリエ変換。センサーの電気的クロストークに関連する。実験結果。 |
| 雑音等価量子、 NEQ ( f )およびNEQ情報( f) | 周波数依存の信号対雑音比(SNR)の測定値。 NEQ (f)は医療画像品質の定量化に用いられてきたが、一般的な画像処理ではあまり知られていない。NEQ( f )は光子ショットノイズが支配的な場合にセンサーによって検出される量子数に相当する。 画像センサーに到達する量子密度が既知の場合、デジタル量子効率(DQE)の計算に適しています。NEQ 情報( f)は以下から導出されます。そのため、情報容量C NEQの計算に適しています。 |
| 情報処理能力 C4 -NEQおよびCmax -NEQ | これらはエッジ分散法によるC4とCmaxに対応しますが、 NEQ情報( f)から導出されます。これらは近いですが、同一ではありません。 |
| 理想的な観測者の信号対雑音比、 SNRi | SkorkaとKane[ 9 ]によると、「理想的なオブザーバーは、2つの可能な結果を持つ仮説検定の統計的精度を最大化するベイズ的意思決定者である。」SNRiは、オブジェクト(正方形または長方形)の検出可能性の指標である。 |
| エッジSNRi | エッジSNRiは、エッジの検出可能性を示す指標です(オブジェクトの勾配から得られます)。 |
画像処理の効果をシミュレートする
シャープニングとローパスフィルタリングの効果をシミュレーションすることで、物体検出とエッジ検出のパフォーマンスへの影響を予測できます。これを利用して、次のような多くの重要な質問に答えることができます。
- フィルタ設定(ローパスフィルタのカットオフ周波数、シャープニング量、シャープニング半径)を調整した場合、主要な物体検出およびエッジ検出の指標( SNRiおよびエッジSNRi )はどの程度変化するのでしょうか?これは、実際のシステムはさまざまな物体や状況に対応する必要があるため、ISPの設計を成功させるにはトレードオフが伴うという点で重要です。
- 顧客画像でよく見られる強い過シャープニング(エッジ付近の「ハロー」やMTF応答の強いピークとして現れる)は、主要な物体検出およびエッジ検出の指標を低下させるのでしょうか?
画像処理の適用方法に関する詳細な手順については、 「画像情報指標のための画像処理」を参照してください。
画像を取得する
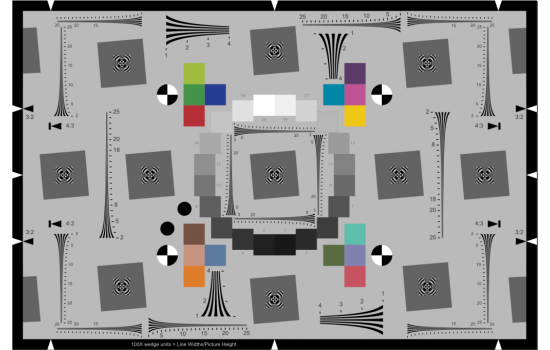
傾斜エッジテストチャート( SFRplus 、 eSFR ISO 、チェッカーボード、 SFRreg 、またはSFR )を、均一でグレアのない光の下で、適切な露出で撮影してください。チャートのエッジコントラスト比は、可能な限り4:1(ISO 12233規格)にしてください。許容範囲は2:1~10:1です。画像の取得方法は、ほとんどの場合、標準的なMTF測定と同じです。
どの傾斜エッジチャートが自分のニーズに最適か分からない場合は、メインのドキュメントページに比較表があります。
カメラを比較する際には、露出の一貫性が重要です。なぜなら、露出は情報容量の測定に影響を与えるからです。(露出はMTF測定には二次的な影響しか与えません。)理想的には、完全に露出された斜めエッジ領域の平均ピクセルレベルは0.20~0.26の範囲にあるべきですが、画像が飽和しない限り、ある程度の許容範囲はあります。
一方、低照度性能が懸念される場合は、露光量に対するC4の値を測定することが有益となる可能性がある。
最適な結果を得るには、斜めのエッジにおける関心領域(ROI)は、エッジに沿って100ピクセル以上である必要があります。ピクセル数が少ないと、結果の一貫性が低下します。
画像取得のヒント
均一性 ―チャートはできる限り均一に照らされるべきです。単純な(一次の)不均一性は修正可能ですが、平らに取り付けられていないチャートには修正不可能な不均一性(歪み)が生じる可能性があり、情報容量の著しい低下につながります。
JPEGアーティファクト ―低品質のJPEGでは、非常に見苦しく、測定精度を著しく低下させる可能性があります。右側の4倍に拡大した例は、JPEGアーティファクトと歪みの両方を示しています。この画像は、端から離れた部分でノイズが大幅に低減されており、画像を送信したWebサイトで低品質の圧縮が適用された可能性があります。電子メールの添付ファイルとしてサイズを小さくするために画像をJPEG形式で保存する必要がある場合は、JPEGの品質を非常に高くしてください。
MTF計算モジュールを実行します
適切な傾斜エッジモジュールを、
- リチャート(インタラクティブ。設定の作成とテストに推奨)—SFRplus セットアップ、eSFR ISO セットアップ、SFRreg セットアップ、またはチェッカーボードセットアップ、またはSFR、または
- 適切な固定バッチ処理対応モジュール( SFRplus Auto 、 eSFR ISO Auto 、 Checkerboard Auto 、 SFRreg Auto 、またはSFR)。
推奨設定
画像情報指標を計算する前に、いくつかの設定をお勧めします。
情報容量の計算
設定ウィンドウで、 「情報容量表示」ドロップダウンメニューから適切な設定を選択します。 やや目立たないかもしれませんが、 情報容量の計算には若干の処理速度低下が伴います。以下に2つの例を示します。この設定は、 SFR設定ウィンドウとRescharts SFR設定ウィンドウにもあります。
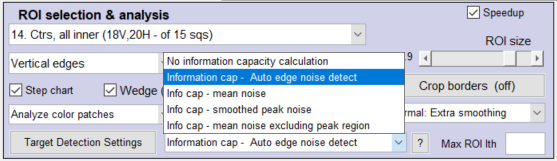 情報容量ノイズ計算設定、 傾斜エッジモジュールを自動検出するためのRecharts設定ウィンドウ | 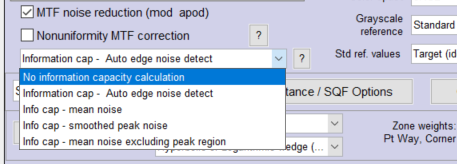 情報容量ノイズ計算設定、 Reschartsのその他の設定ウィンドウの左側から |
完全なウィンドウと詳しい手順は、 SFRplus 、 eSFR ISO 、 Checkerboard 、 SFRreg 、またはSFRにあります。
ノイズ計算方法が異なる理由は
- ここに示されているような、均一処理または最小限の処理が施された画像(多くの場合、生画像からコンピュータで変換されたもの)は、比較的均一なノイズを持ち、光子ショットノイズが支配的な場合は信号に多少依存します。遷移付近にはノイズのピークはありません。したがって、ROI内の平均エッジノイズが最も適切です。
- ここに示したような、ほとんどの民生用カメラのJPEG画像を含むバイラテラルフィルタ処理された画像は、遷移点付近でシャープネスが強調され、それ以外の部分ではノイズが低減(ローパスフィルタ処理)されています。そのため、平均ノイズはシステム性能を表すには低すぎます。したがって、(平滑化された)ピークノイズが最も適切です。
- ピークの有無は、バイラテラルフィルタリング(設定2:自動エッジノイズ検出の場合)を検出するために使用できますが、ぼやけた画像ではピークがほとんど現れない場合があるため、完全に正確ではありません。
情報容量計算を選択した場合(下記2~5)、エッジ分散とノイズ画像計算の両方が実行されます。これらの設定は、表示領域が限られているエッジ/MTF表示に影響します。下側のグラフで結果概要を選択した場合、両方の計算結果がノイズスペクトル、NEQ、SNRiのグラフに表示されます。
| # | 設定 | 説明 | 最適 |
| 1. | 情報容量の計算は行いません。 | 情報容量の計算よりもわずかに高速です。この方法が適しているのは、 高速リアルタイム画像取得の場合に限られます。 | 最速ではあるが、再読み込み中は情報上限の計算が無効になるため、それほど大きな差はない。 |
| 2. | 情報キャップの計算:自動エッジノイズ検出 | ノイズピークの検出(存在または非存在)に応じて、ノイズ計算方法を選択します。ほとんどの画像に推奨されます。画像処理が既知で一貫性がある場合(最小限/均一処理またはバイラテラルフィルタリングのいずれか)、選択肢3または4でも問題ありません。 | 不明な画像処理の場合:「ブラックボックス」 |
| 3. | 平均エッジノイズを用いた情報キャップ(均一処理/最小限処理画像の場合) | 最小限の処理または均一な処理(バイラテラルフィルタリングなし)を施したRAW画像から変換された画像の場合。 | 均一に/最小限の処理を施した画像の場合 |
| 4. | 平滑化されたピークノイズを使用した情報キャップ( バイラテラルフィルタリングされた画像の場合) | バイラテラルフィルタ処理された画像(一般消費者向けカメラで撮影されたJPEG画像のほとんどを含む)の場合。均一に処理された画像にも有効ですが、方法(1)よりも結果の安定性は劣ります。 | 両方向フィルタリングされた画像(ほとんどの一般向けカメラのJPEG画像)の場合 |
| 5. | ピーク領域を除いた平均エッジノイズを使用した情報キャップ | 均一にシャープ化された画像に、埃の粒子が原因で偽のピークが現れた場合に追加されました。現在はほぼ修正されています。通常は3と同じです。 |
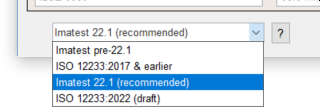
ビニング— [詳細設定]ウィンドウの左下で、Imatest のエッジ計算方法のいずれかを選択します。Imatest 22.1 (推奨) が望ましいです。この記事執筆時点では、これが最も信頼性の高い結果をもたらします。
線形化方法 —いくつかの方法があります。チャートのコントラストが既知の場合(情報容量測定にはほぼ必須)、チャートのコントラスト(4を推奨)を入力し、 「チャートのコントラストから計算されたガンマ」を選択します。この設定は大きな違いを生みませんが、画像処理が異なるカメラをテストする場合には非常に有効な選択肢となります。
その他の設定 — 「高速化」 (不要な計算を回避)と「MTFノイズ低減(mod apod)」 (ノイズの多い結果をわずかに補正)にチェックを入れます。照明の不均一性が目に見える場合は、 「不均一性MTF補正」にチェックを入れます。
ノイズ設定(情報指標には影響しない場合があります)は、Reschartsの「その他の設定」ウィンドウにあるボタンから行うことができます。
設定が完了したら、 「OK」を押して画像を解析します。表示形式はどれでも選択できますが、情報指標用はごく一部(下記参照)のみです。固定モジュールを実行しても同じ結果が得られます。
信号平均化による粗い結果の平滑化
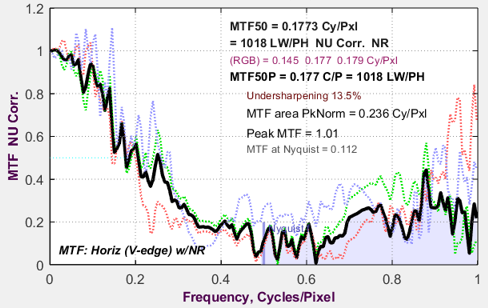
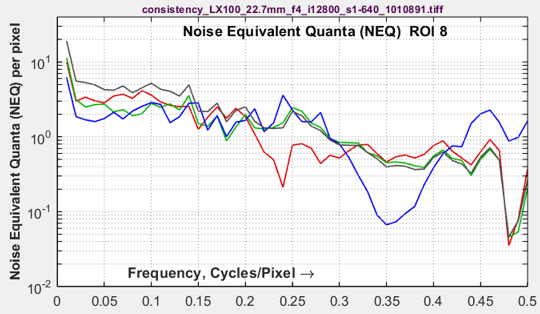
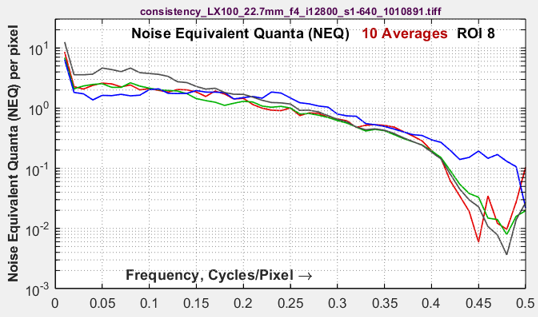
ノイズの多い画像では、MTFやNEQなどの結果(またはその他の結果)が粗くなることがあります。これは、傾斜エッジの関心領域(ROI)が最適値よりも小さくなることが多いためです。この問題に対する確実な解決策は、信号平均化です。つまり、複数の同一の画像を取得し、それらを平均化して分析します。N avg個の信号を平均化すると、信号対雑音比(SNR)はN avgの平方根に比例して向上します( N avgが2倍になるごとに3 dB向上します)。
情報容量/SNRi/NEQの計算では、雑音電力に平均回数Navgを乗じます。これは結果に体系的な変化をもたらすものではなく、単に結果の一貫性を高めるものです。
信号平均化による改善例を以下に示します。
| ノイズの多い画像(ISO 12800) | ノイズの多い画像、 n avg = 10 回の平均値 |
 |  |
 |  |
信号平均化の利点
|
信号平均化機能は、ほぼすべてのImatest解析モジュールで動作します。 |
信号平均化の手順
- N個の画像をバッチ処理で読み込みます(複数のファイルを選択する通常の方法を使用します)。すると、下図のような設定ウィンドウが表示されます。ファイルのサイズが一致しない場合は、警告が表示されます。
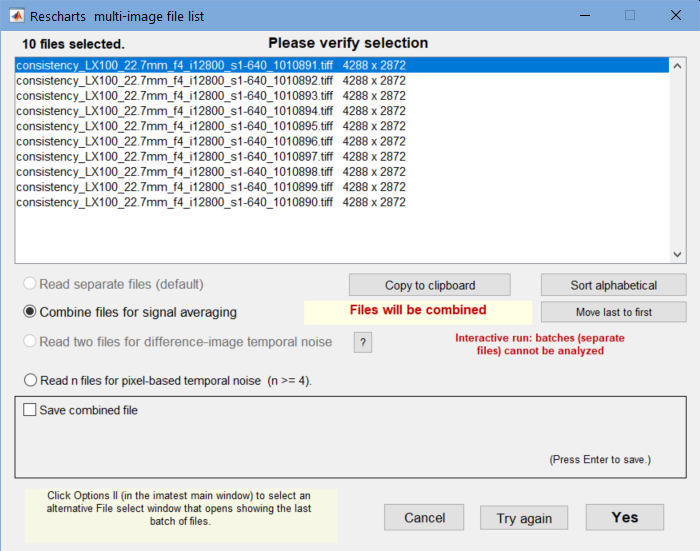
- 信号平均化のためにファイルを結合するを選択します。結合したファイルを保存するチェックボックスは任意です。
- 設定が正しければ、 「はい」を押してください。分析が開始されます。
結果:エッジ分散法と古い
エッジ/MTFプロット
上部の(エッジ)グラフに、(個々のエッジに関する)情報容量が追加されました。その他の変更点はありません。
下の画像は、高品質なコンパクトカメラで撮影したeSFR ISOチャート画像をRAW現像したものです。
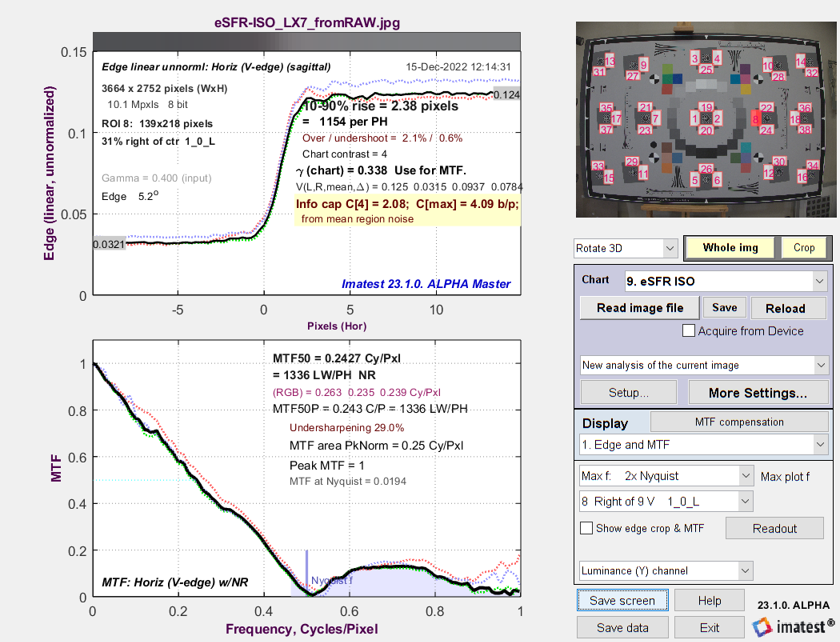
情報容量C4 (4:1コントラストチャート用、露出に非常に敏感)とCmax (最大情報容量、露出に比較的鈍感)の両方が表示されます。
エッジ&情報容量ノイズ
これはエッジとMTFプロットのバリエーションです。上のプロットも同様ですが(ただし、このプロットではエッジの導関数である線幅拡散関数が特に重要です)。
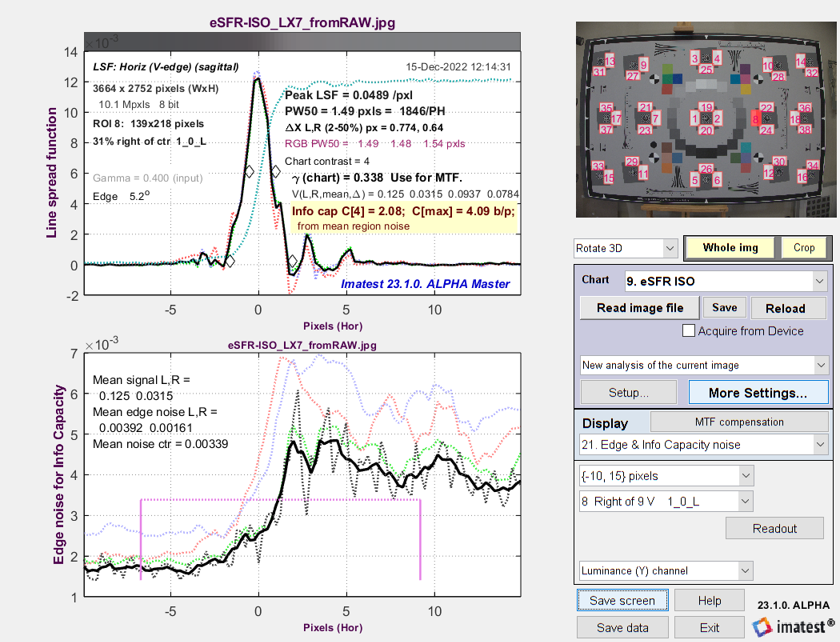
eSFR ISOイメージを最小限の処理でRAW画像から変換
実線は、幅5ピクセル(4倍オーバーサンプリング)(元のピクセルの1.25倍)の矩形カーネルで平滑化されたノイズです。ノイズは非常に粗く、境界付近に明確なピークがないことに注意してください。グラフの領域を観察すると、ノイズ曲線の隆起はランダムで再現性がないようです。
ここからが面白いところです。上記のグラフに使用した画像は、最小限の処理(ストレートガンマカーブ、シャープニングやノイズリダクションなし、そしてもちろんバイラテラルフィルタリングなし)を施した生の画像から作成されています。以下は、同じ撮影からカメラ内で生成されたJPEGの結果です。端付近に大きなノイズピークがあることに注目してください。シャノン・ハートレー方程式のノイズを計算するために方法(1)を使用します。この方法では、端付近のかなり広い領域で平均を取ります。
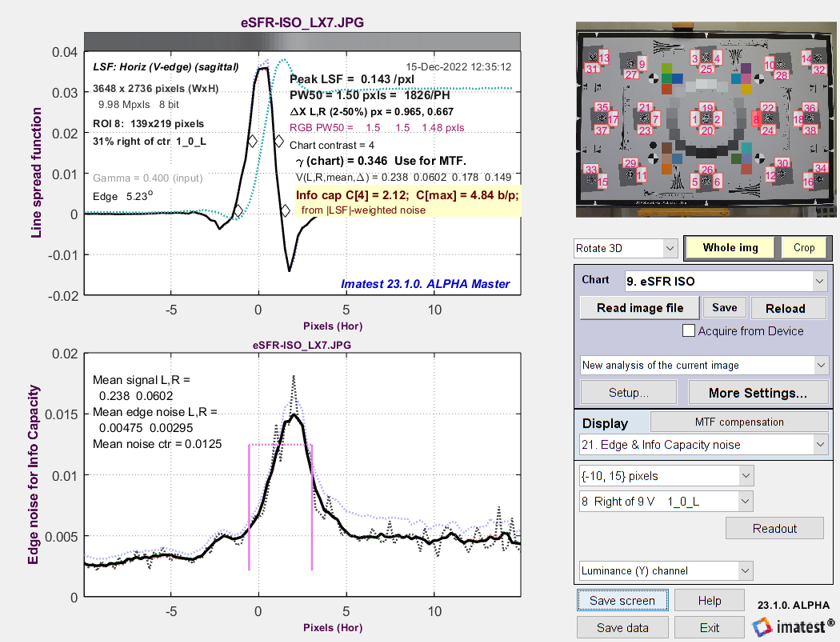
eSFR ISOイメージをJPEG形式でキャプチャ(強力なシャープネス処理とバイラテラルフィルタリングを適用)
方法(2):平滑化されたエッジノイズの最大値を使用して情報容量のノイズを計算します。この方法は、ノイズのピーク付近の比較的狭い領域を使用してノイズを測定するため、バイラテラルフィルタ付きJPEGに推奨されます。情報容量C4 = 3.11 b/pは、TIFFの3.0 b/pよりもわずかに高いだけです。方法(1)(ピークを強調しない広い領域で平均化)を選択した場合、 C4 = 3.84 b/pとなり、生の測定値よりもかなり大きくなり、明らかに正確ではありません。
3Dプロットと総情報容量
C4とCmaxが、利用可能な3Dプロットに追加されました。
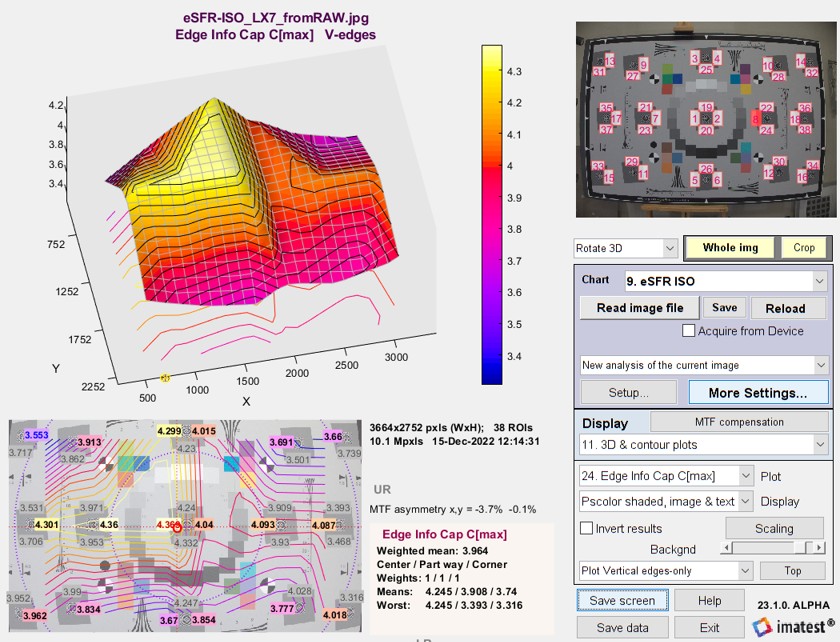
総情報容量Ctotal (信号レベルを基準とした値:この場合は4:1)は、2つの情報容量プロットの重みをすべて1に設定して算出した、ビット/ピクセル単位の加重平均に総メガピクセル数を乗じることで計算されます。これは、平均情報容量(ビット/ピクセル単位)の横に表示されます。
上記の画像では、 C合計= 2.847 ビット/ピクセル × 16 メガピクセル = 45.44 メガビットです。ディスプレイには、エッジ情報キャップ C最大 平均: 2.847、合計 Mb: 45.44と表示されます。
情報関連: NEQ、SNRi、...表示
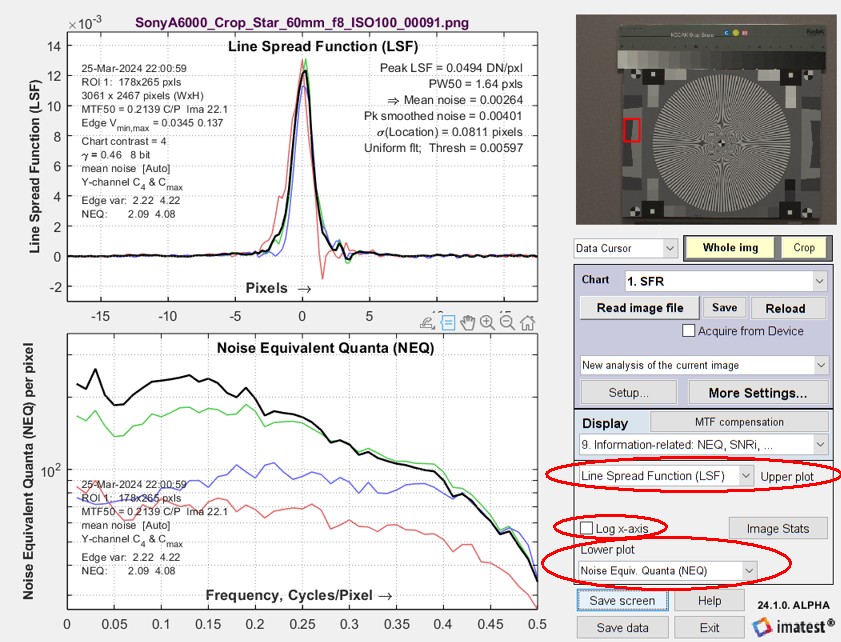 画像情報指標(NPS、NEQ、SNRi、Edge SNRiなど)といくつかの従来指標(MTF、LSFなど)が、「情報関連:NEQ、SNRi、...」表示に表示されます。
これらの結果は、2400万画素のマイクロフォーサーズカメラに、F8、ISO 100に設定した高品質な60mm単焦点(マクロ)レンズを装着して撮影したものです。すべてのカラーチャンネルが表示されています。
情報関連グラフの重要な特徴は、上部と下部にそれぞれ結果を表示するため、異なる結果を簡単に比較・関連付けることができる点です。この機能は、新しい指標の開発において幅広く活用されました。
線幅広がり関数(LSF、上図)の表示を再チャート化します。
雑音等価量子数(NEQ;下図)
2つのドロップダウンメニューの間にある「対数x軸」チェックボックス(右側の赤い楕円で囲まれた部分)を使用すると、頻度プロットのx軸を線形または対数に選択できます。
検索結果の赤い楕円で囲まれた上部と下部のグラフには、情報関連のドロップダウンメニューで多数の結果が表示されます。 右上の表示エリア。 「 情報関連」 ドロップダウンメニューは少々大きすぎる。項目数が多すぎて(すべて表示するにはスクロールする必要がある)、今後のリリースで改善される可能性がある。 | 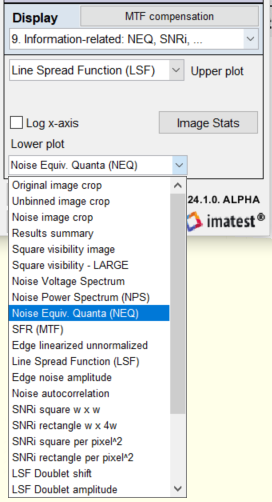 |
| 上部と下部のグラフ | 表記法はEI2024論文からのものです。 |
| 雑音電圧スペクトル | NPS ( f ) ウィーナースペクトルとも呼ばれる。カーネルを計算するために使用される重要な中間結果。その他主要指標。 |
| 雑音パワースペクトル(NPS) | |
| ノイズ等価量子(NEQ) | 光子優勢信号の場合、ピクセルに入射する量子数を表す、周波数依存のSNRパワー。 |
| SFR(MTF) | 空間周波数応答(変調伝達関数と同義)。音の鮮明さを測る重要な指標。 |
| エッジ線形化非正規化 | μS ( x )平均エッジ(ISOビニングアルゴリズムの出力) |
| ラインスプレッド関数(LSF) | エッジの導関数 |
| エッジノイズ振幅 | |
| ノイズ自己相関 | IFFT( NEQ ( f ))センサーのクロストークに関連する実験的測定値。 |
| SNRi スクエア wxw | 正方形オブジェクト( w × wピクセルの辺)に対する理想的な観測者SNR。 |
| SNRi長方形wx 4w | 長方形オブジェクト( w × 4 wピクセルの辺)に対する理想的な観測者SNR。 |
| ピクセルあたりのSNRiの二乗^2 | ピクセルあたりのSNRiは、 w × wの正方形で2です。その後横ばいになり、無限に増加することはありません。 |
| ピクセルあたりのSNRi矩形^2 | ピクセルあたりのSNRiは、幅×幅×4の長方形領域で2です。その後横ばいになり、無限に増加することはありません。 |
| LSF二重線シフト | 線幅関数のダブレットシフト(間隔の関数として) |
| LSF二重線振幅 | 線幅分布関数の振幅と間隔の関係 |
| LSF二重線S/Nエネルギー | 線幅分布関数エネルギー(間隔の関数として) |
| エッジSNRiスクエアwxw | w × wの正方形に対するエッジ SNRi。 |
| エッジSNRi長方形wx4w | w × 4 w の長方形に対するエッジ SNRi。 |
| エッジSNRi 1Dダブルット | 長い1DオブジェクトのエッジSNRi 。 |
| オブジェクト一致フィルター | Fマッチドオブジェクト( f ) SNRi を最適化するマッチドフィルタの応答 |
| エッジマッチドフィルタ | F matched-edge ( f ) = f × F matched-object ( f )エッジSNRiを最適化するマッチドフィルタの応答 |
| 下段の区画のみ | |
| 元の画像を切り抜く | 元の(入力)ROI |
| ビン化されていない画像切り抜き | 逆投影方式、低ノイズ |
| ノイズ画像の切り抜き | オリジナル画像 – 表示用に明るさとコントラストを強調したノイズ画像。 |
| 結果概要 | エッジ分散法とノイズ画像法によるC4とCmax 、およびその他の結果を示すテキスト。これらの結果の一部は実験的なものであり、変更される可能性があります。 |
| オブジェクトの可視性画像 | 様々なサイズ(1×1~14×14ピクセル)の正方形の視認性と、ミケルソンコントラスト(4:1チャートコントラストで0.6、0.3、0.15)を示す合成画像。LARGEバージョンは、下部と上部の両方の表示領域をカバーします。 |
| オブジェクトの可視性 - 大きい | |
情報関連:NEQ、SNRi、...概要を表示します。重要度の低い結果や実験結果は灰色の背景で表示されます。
雑音電力または電圧スペクトル(NPS)雑音電力(ウィーナー)スペクトルと電圧スペクトルのグラフは形状が同じで、y軸のラベルのみが異なります。NPSは中間計算値であり、多くの画像情報指標を計算するために使用されます。 1次元ノイズパワースペクトルまたは電圧スペクトルは、ノイズ画像の2次元フーリエ変換(FFT)から導出されます。最初の2次元FFTでは、画像の中心で周波数がゼロになります。画像はいくつかの環状領域に分割され、各領域の平均ノイズパワーが求められます。 | 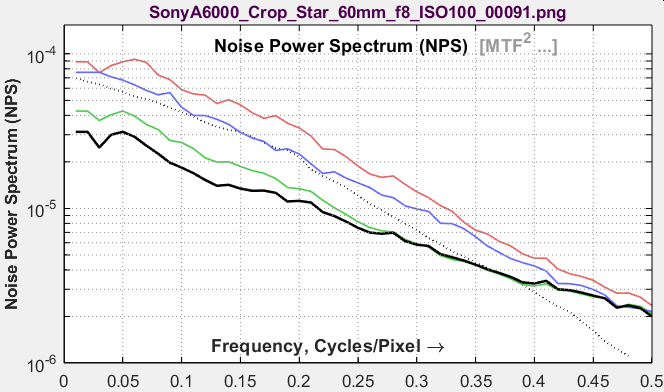 |
雑音等価量子(NEQ)グラフで使用されている標準NEQは、上記の平均信号電圧Vmeanに基づいています。NEQベースの情報容量CNEQを計算するには、異なる電圧VPP /sqrt(12)が使用されます。 NEQプロットが粗いのは、傾斜したエッジを持つROI(関心領域)のサイズが比較的小さいためです。 | 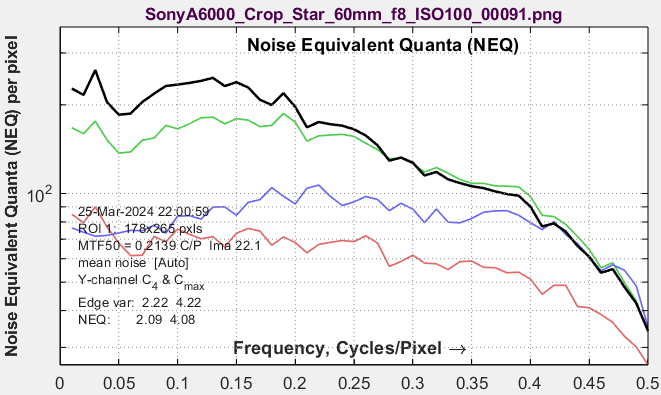 |
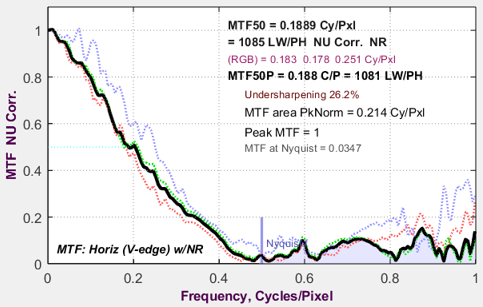
空間周波数応答(SFR / MTF)y軸は対数軸であることに注意してください。x軸は線形軸(図示)または対数軸のいずれかになります。y軸が対数軸であるため、このグラフは標準的なエッジ/MTFグラフのMTFとは少し異なって見えます。 | 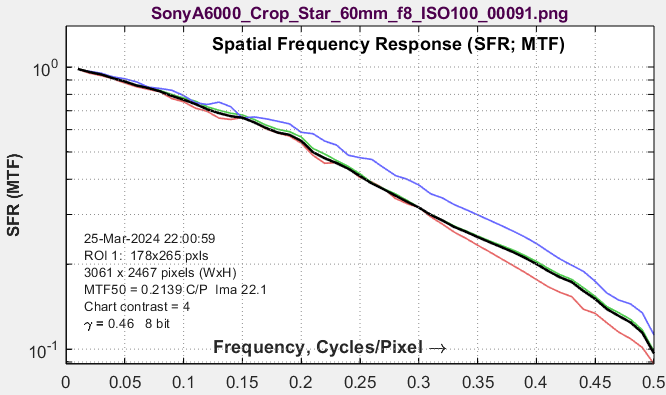 |
エッジ線形化非正規化、V(x)標準的なエッジ/MTFプロットにも表示されます。シャープ化によるオーバーシュートを観察するのに役立ちます。 エッジ分散計算におけるシャノン・ハートレー方程式の信号電力Sを計算するために使用されます。 | 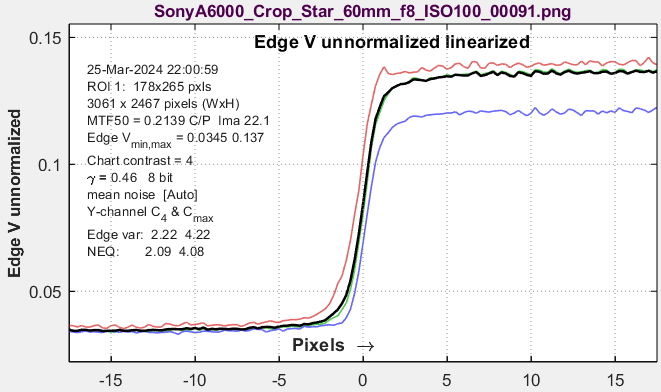 |
線幅広がり関数、LSF(x) = dV(x)/dxまた、上記のエッジおよび情報容量のノイズプロットにも示されています。 MTF ( f ) = |FFT( LSF ( x ))|、ゼロ周波数で1に正規化。 バイラテラルフィルタ処理された画像では、 LSFが最大値をとるエッジ付近にノイズのピークが現れる。 | 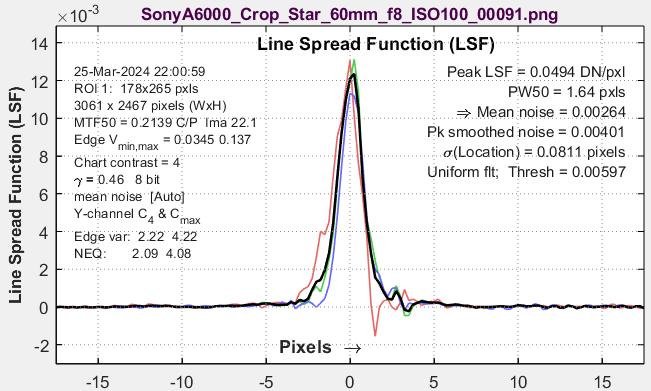 |
エッジノイズ振幅1.25ピクセルの平滑化カーネルで平滑化されています。また、同じ画像キャプチャから得られた最小限の処理とバイラテラルフィルタリングを施した画像について、上記の「エッジと情報容量ノイズ」プロットにも示されています。 このグラフのピークは、バイラテラルフィルタ処理された画像を示しています(これは、一般向けカメラで撮影されたJPEG画像によく見られます)。 | 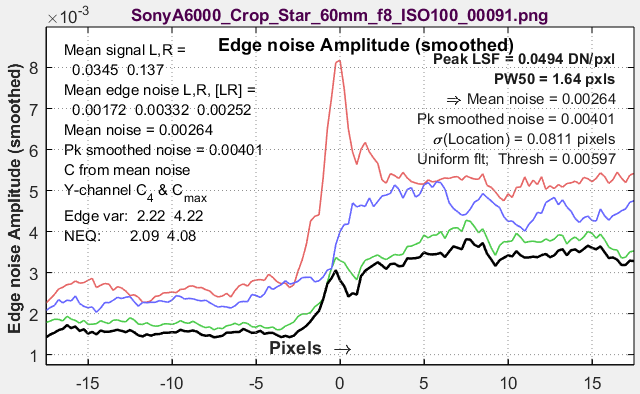 |
正方形または長方形の理想的な観測者信号対雑音比(SNRi)SNRiは、小さな物体の検出可能性を示す指標です。これは、一辺の長さがwの正方形、およびw ×4wの長方形( wはピクセル単位で表した短い方の辺の長さ)について表示できます。 SNRiについては、Paul Kane [ 8 ] および Orit Skorka と Paul Kane [ 9 ] の論文で詳しく議論されています。 SNRi表示の問題点は、辺の長さwが増加するにつれて表示が非常に大きくなる可能性があることです。そのため、解釈が難しくなります。 視覚的に。 | 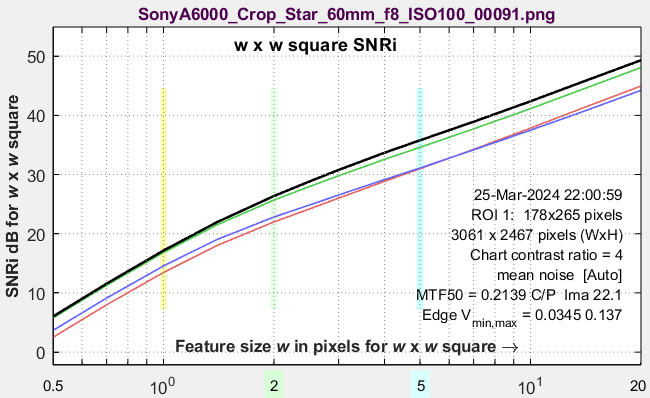 |
SNRi [正方形または長方形] ピクセルあたり2単純なSNRiよりも視覚的に解釈しやすいが、完全に平坦化するわけではない。 | 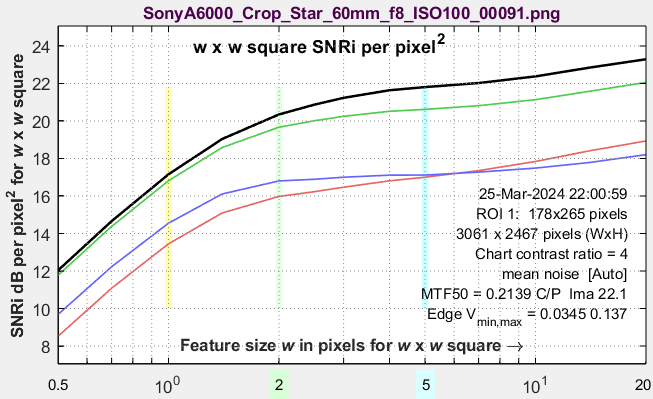 |
エッジSNRiSNRiに似ていますが、物体の全体特性ではなく、エッジの特性に基づいています。w × wの正方形、 w × 4wの長方形、または1次元の二重体オブジェクトについて示されています。オブジェクトサイズが大きくなっても、無限に増加するわけではありません。 | 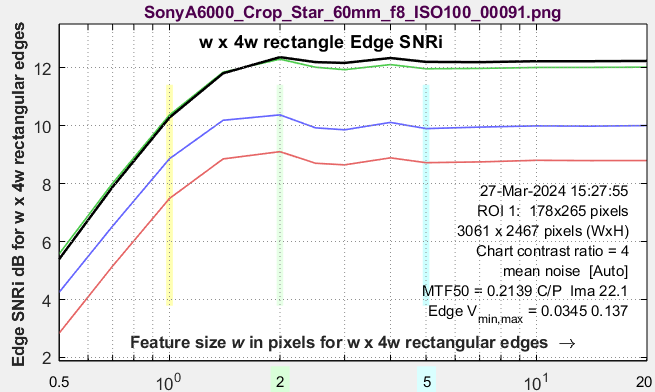 |
オブジェクト一致フィルター幅が5、2、1ピクセルの物体に対して、エッジSNRiが最も高いフィルタの伝達関数(周波数応答)を示します。これは、物体MF×周波数の伝達関数に等しくなります。実際のフィルタで近似できます。物体とエッジの性能をトレードオフするフィルタを設計するためのベストプラクティスを決定する必要があります。 | 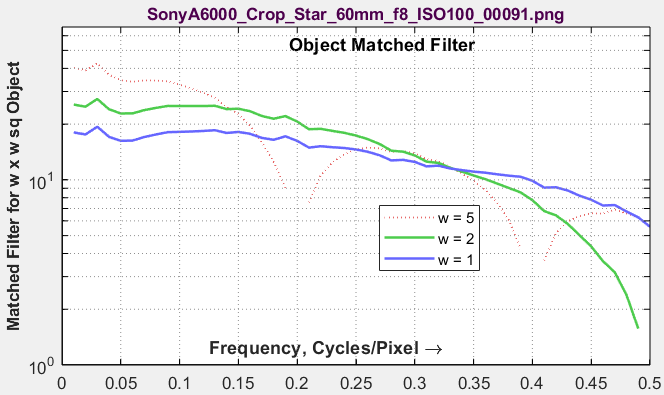 |
エッジマッチドフィルター幅が5、2、1ピクセルのエッジに対して最適なエッジSNRiを持つフィルタの伝達関数(周波数応答)を示します。実際のフィルタで近似できます。オブジェクトとエッジの性能をトレードオフするフィルタを設計するためのベストプラクティスを決定する必要があります。 | 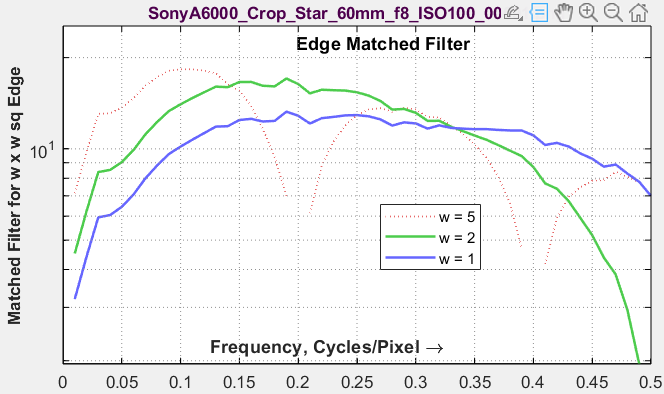 |
ピクセル間隔の関数として、ピクセル単位での二重線シフトを対数表示した図。重要な結果ではない。 | 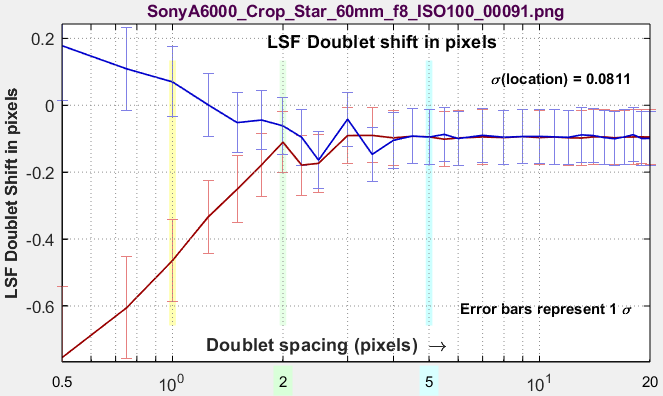 |
ピクセル間隔の関数として振幅が2倍になる様子を対数表示で示しています。特に重要な結果ではありません。 | 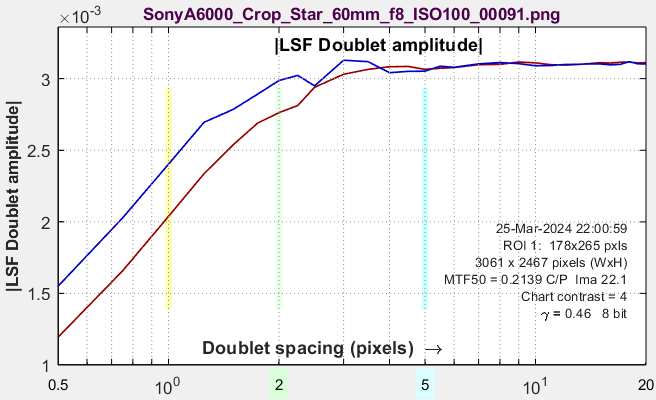 |
ピクセル間隔の関数として、エネルギーの2倍(∫振幅2 )を対数表示したグラフ。1次元二重線に対するエッジSNRiと同等の結果。特筆すべき成果ではない。 | 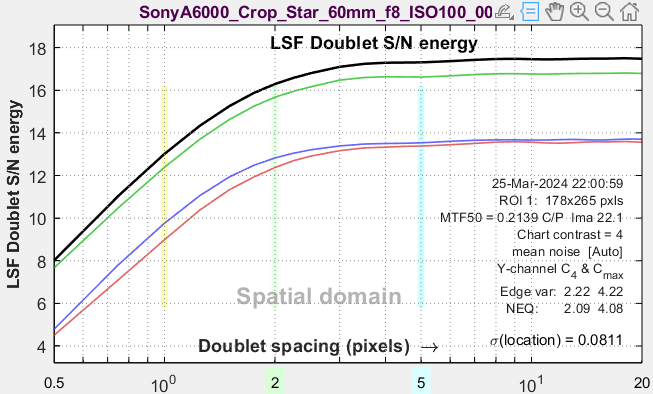 |
ノイズ自己相関(センサーの電気的クロストークに関連)実験このグラフは、デモザイキングと固定パターンノイズの影響を取り除き、主要なノイズ源が光子ショットノイズである場合、ノイズパワースペクトル(および自己相関)がイメージセンサーの電気的クロストーク量を示すという仮説を検証するために、通常のテストよりも研究開発目的で作成されました。この仮説の根底にある考え方は、センサーに入射する光は完全に無相関であるため、クロストークがなければノイズは白色ノイズになるというものです。 右側の画像はホワイトバランス調整済みです。 ノイズ自己相関曲線は、著者のウィーナー・ヒンチン定理に関する限られた理解に基づくと、ノイズスペクトルの逆フーリエ変換である。 | 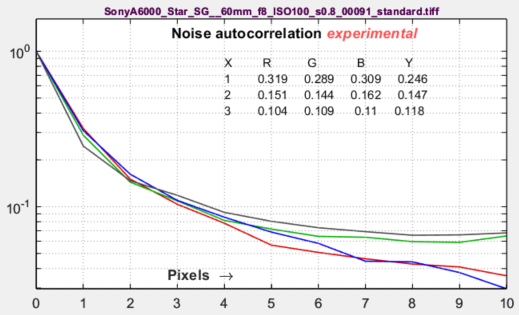 |
右側の画像はホワイトバランス調整されていません。予想通り、赤色チャンネルの自己相関距離は他のチャンネルよりも大きくなっています。画像をクリックすると拡大表示されます。 同様の自己相関プロットは、画像統計モジュール内のフラットフィールド画像からも取得できます。照明の不均一性を補正することで、遠距離における自己相関を低減しました。 | 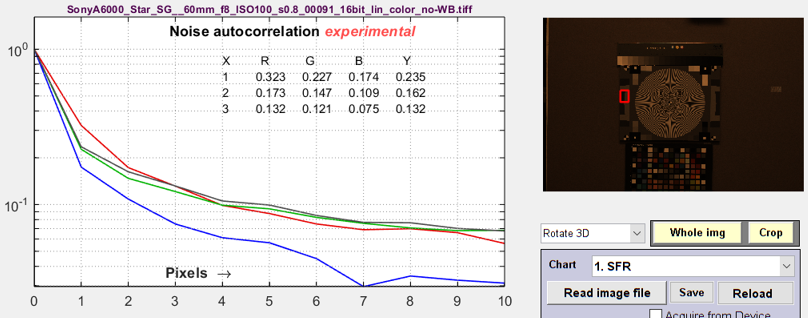 |
下段のグラフのみ表示(Rechartsウィンドウの左下隅に表示されます)
画像ROI切り抜き(オリジナル、ビンなし、ノイズ)ここでは、ノイズの多い画像(ISO 12800)におけるROI(関心領域)の切り抜きを示します。これにより、元の画像とビニングされていない画像の違いが容易に確認できます。 画像はすべて表示用にガンマ補正されています。右側のノイズ画像は明るさが調整され(実際の平均値はゼロ)、コントラストが強調されています。 ノイズ除去におけるデビニングの効果は目覚ましい。これはノイズ画像計算(NEQ、SNRiなど)の基礎となる。 |
| |||
結果概要画像プロパティの概要を記載します。 一番下の行群には、プログラム開発において計算の正確性を確認するために使用されるいくつかの変数が含まれています。これらの変数は更新される可能性があります。 主な結果は、上位半分の情報処理能力である。 C4 (EdgeVar)とCmax (EdgeVar)は、エッジ分散法から導出される。 C 4 (NEQ)とC max (NEQ)は、ノイズイメージ法から導出されます(NEQ から直接計算されるため、NEQ と表記されます)。ノイズイメージ法は測定されたノイズパワースペクトルを使用するのに対し、エッジ分散法は白色ノイズパワーを仮定しているため、両者は同一ではありません。 | 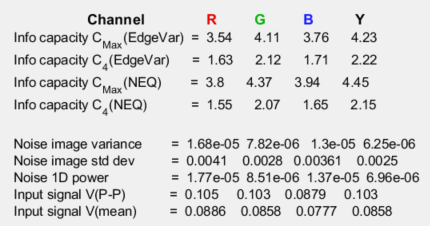 | |||
オブジェクトの表示LARGEオプションは、上部と下部の両方のプロット領域をカバーするため、視認性が向上します。 SNRi測定の目的は、小さくてコントラストの低い正方形または4:1の長方形における物体の視認性を予測することです。SNRiによる予測結果は、視覚的な確認を必要とします。 私たちは、実際の斜めエッジ画像の内容とちょっとした工夫を用いて、これを実現するImatest用ディスプレイを開発しました。このディスプレイは、元の画像(斜めエッジでは知覚判断が難しい)と計算されたラインスプレッド関数(2Dに変換)に基づいて知覚判断を行うことを目的としている点で、他のほとんどのImatestディスプレイとは異なります。 右側の結果は、ISO 12800 のマイクロフォーサーズカメラで撮影したノイズの多い画像です。正方形の一辺の長さは、w = 1、2、3、4、7、10、14、20 ピクセルです。元のチャートは、コントラスト比が 4:1 (明/暗 = 4) で、これはミケルソンコントラストC Mich ((明-暗)/(明+暗)) が 0.6 に相当します。外側の正方形はC Mich = 0.6 ですが、中央と内側の正方形はそれぞれC Mich = 0.3 と 0.15 です。 これらの画像の使い方 —端の近くにある目立たないマゼンタ色のバーは、見つけにくい小さな正方形を見つけるのに役立つように設計されています。SNRi 曲線は、(少なくとも最初は)チャートのコントラストに関するもので、4:1(ISO 12233 規格)が強く推奨されます。外側のパッチは SNRi 曲線に対応しており、ローズ理論によれば、SNRi 5(14 dB)が視認性の閾値に対応するはずです。これらは SNRi 曲線と比較できます。 | 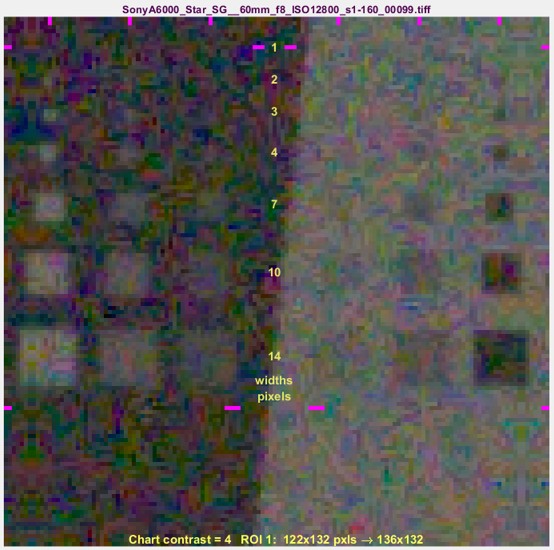 |
情報容量は、情報への曝露度(または曝露指数)の関数として表される。
露出が情報容量C4に及ぼす影響を調べるには、固定モジュール( SFR 、 SFRplus 、 eSFR ISO 、 Checkerboard 、またはSFRreg )で一連の画像を実行し、その結果(...-sfrbatch.csvファイルから)をBatchviewに入力します。良好な結果を得るにはいくつかの手順が必要ですが、迅速に実行できます。ただし、手順をよく読んでおくことをお勧めします。
この技術は、暗い場所でも良好な性能を発揮する必要のある車載カメラに最も適しています。ここでは、総露出量の代わりとして露出指数(EI)が使用されます。EIを上げるとセンサーに到達する光の総量が減少します。つまり、露出指数は総露出量と反比例の関係にあります。 (これは初心者には分かりにくいかもしれません。)
24 MP マイクロフォーサーズカメラで、異なる露出指数 (EI、ISO 感度) で撮影された一連の画像を扱います。これらの画像は RAW (ARW) 形式で取得され、 LibRawで最小限の処理 (シャープネスやノイズリダクションは行わず、シンプルなガンマカーブを適用し、ホワイトバランスと色補正を行う) を施した TIFF 形式に変換されます。JPEG ファイルは、双方向フィルタリングによって計算精度が低下するため、可能な限り使用を避けるべきです。ただし、車載カメラではこれが不可能な場合があり、幸いなことに、エッジ分散法はC 4に対して良好な結果をもたらします。変換された RAW 画像を使用する場合よりもわずかに精度が劣るだけです。
自動ROI検出モジュール( SFRplus 、 eSFR ISO 、 Checkerboard 、またはSFRreg )の最初のステップは、設定が正しいことを確認するために、インタラクティブ版( Rescharts )のプログラムで画像を実行することです。これはSFRでは必ずしも必要ではありませんが、結果をプレビューするだけでも役立ちます。
まとめ
- シャノン情報容量Cは、電子通信チャネルの良し悪しを測る尺度として長年使われてきました。これは、適切な符号が使われた場合に、データがエラーなく伝送できる最大速度を規定するものです(シャノン容量に近づく符号を見つけるのに半世紀近くかかりました)。画像処理では符号化は問題になりません。 1962年のロドニー・ショーの論文[ 10 ]は、写真フィルムのCを測定した特に良い例です。当時は簡単ではありませんでした。
- Cは通常、ピクセルあたりのビット数で測定されます。総容量は。
- CはMTFの関数であるため、 Cを計算する前にチャネルを線形化する必要があります。つまり、 SとNの正しい値を取得するには、適切なガンマ補正(信号=ピクセルレベルのガンマ、ここでガンマ≅はsRGBやAdobe RGBなどの標準色空間の画像の場合は2.2)を適用する必要があります。ガンマの値(2に近い値)は、グレースケールステップチャートを分析するImatestモジュール( Stepchart 、 Colorcheck 、 Color/Tone 、 Multitest 、 SFRplus 、 eSFR ISO )のいずれかを実行することで決定できます。ただし、ほとんどの場合、チャートのコントラストを入力し、 「MTFに使用」にチェックを入れると、エッジ画像から決定できます。
- Cは、特にマシンビジョンや人工知能カメラのカメラ品質を評価するための指標として使用できると我々は仮説を立てています。(ただし、消費者向けカメラの外観に直接反映されるわけではありません。なぜなら、消費者向けカメラは潜在能力を最大限に発揮し、魅力的な画像を生成するために、綿密な調整が必要だからです。)Cは、特に最小限の処理を施したRAW画像から変換した画像を使用する場合、カメラを比較するための公平な基準となります。
- Imatestは、デジタル画像のY(輝度)チャンネルのシャノン容量Cを計算します。これは、人間の目の感度を近似したものです。また、個々のR、G、BチャンネルのC、およびCbとCrの色度チャンネル( YCbCrから算出)のCも計算します。
- シャノン容量は、計算や解釈が難しかったため、画像処理の分野ではあまり知られていなかった。しかし、現在では容易に計算できるようになったため、写真画像の品質との関係を研究することが可能になった。
- Cは新しい測定単位であるため、マシンビジョンや人工知能システムへの適合性を検証できる企業や学術機関との連携を希望しています。
注:Imatest 2020以前に使用されていた、主にシーメンス社のスター測定から総情報容量を取得するために使用されていた傾斜エッジ情報容量測定法は、精度が十分ではなかったため、完全に廃止されました。 |
リンク( ホワイトペーパーにもっと多くのリンクがあります)
- CE Shannon、「 通信の数学的理論」、Bell Syst. Tech. J.、vol. 27、pp. 379–423、1948 年 7 月; vol. 27、pp.
623~656ページ、1948年10月。 - C.E. シャノン、「 騒音下における通信」、IRE 会議録、1949 年 1 月、10-21 ページ。
- Wikipedia – シャノン・ハートレーの定理には、シャノンの方程式の周波数依存積分形式があり、これはImatestの正弦パターンと傾斜エッジのシャノン情報容量計算の両方に適用されます。
- IA Cunningham および R. Shaw、 「医療画像システムの信号対雑音比の最適化」、第 16 巻、第 3 号、1999 年 3 月、pp 621-632、J. Opt. Soc. Am. A
- Brian W. Keelan、「ノイズ等価量子イメージングアプリケーション」 、Proc. IS&T Int'l. Symp. on Electronic Imaging: Image Quality and System Performance XIII 、2016、 https://doi.org/10.2352/ISSN.2470-1173.2016.13.IQSP-213 。
- Michail C、Karpetas G、Kalyvas N、Valais I、Kandarakis I、Agavanakis K、Panayiotakis G、Fountos G.、 「陽電子放出断層撮影スキャナーの情報容量」 。Crystals。2018; 8(12):459。https ://doi.org/10.3390/cryst8120459 。
- Christos M. Michail、Nektarios E. Kalyvas、Ioannis G. Valais、Ioannis P. Fudos、George P. Fountos、Nikos Dimitropoulos、Grigorios Koulouras、Dionisis Kandris、Maria Samarakou、Ioannis S.Kandarakis、「デジタル マンモグラフィーにおける画質と情報容量の図」、 BioMed Research International 、vol. 2014 年、記事 ID 634856、11 ページ、2014 年。 https://doi.org/10.1155/2014/634856 。
- Paul J. Kane、「信号検出理論と自動車画像処理」、 Proc. IS&T Int'l. Symp. on Electronic Imaging: Autonomous Vehicles and Machines Conference 、2019、pp 27-1 - 27-8、 https://doi.org/10.2352/ISSN.2470-1173.2019.15.AVM-027 。
- Orit Skorka、Paul J. Kane、「理想的なオブザーバモデルを使用した物体検出」、 IS&T 国際シンポジウム「電子画像処理:自律車両と機械」 、2020 年、pp 41-1 - 41-7、 https://doi.org/10.2352/ISSN.2470-1173.2020.16.AVM-041 。
- R. Shaw、「 フーリエ変換技術と情報理論を用いた写真画像品質評価への応用」 、Photographic Science and Engineering、第6巻、第5号、1962年9月~10月、281~286ページ。Rodney Shaw編集の「Selected Readings in Image Evaluation」、SPSE(現SPIE)、1976年に再録。写真フィルムの情報容量に関する、興味深くも難解な計算。 ダウンロード可能。
- X. Tang、Y. Yang、S. Tang、「従来のCTと比較した差動位相コントラストCTの画像性能の特性評価:ノイズ等価量子NEQ(k)のスペクトル」、 Med Phys. 2012年7月; 39(7): 4467–4482。2012年6月29日オンライン公開。doi : 10.1118/1.4730287 。
付録1.情報能力の簡潔な要約
挑戦こそ至福の時!電子通信チャネルには、エラーなく伝送できる情報量の最大値を定量化する指標が存在する。この指標には、鮮明度とノイズ(フィルムの粒子)が含まれる。そして、カメラ、あるいはあらゆるデジタル画像システムは、まさにそのようなチャネルなのである。
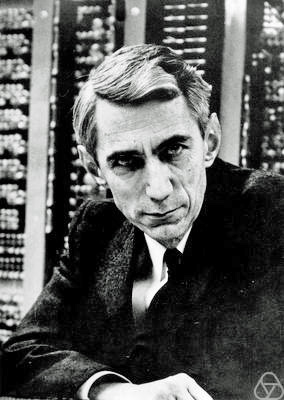
ベル研究所のクロード・シャノン*が1948年に初めて発表したこの指標[ 1,2 ]は、電子通信産業の基礎となっている。これはシャノンチャネル容量またはシャノン情報容量Cと呼ばれ、一見単純な式で表される[3]。(詳細はシャノン・ハートレーの定理に関するWikipediaのページを参照。)
W チャネル帯域幅は、 S ( f ) は平均信号エネルギー(信号の二乗)です 電圧。MTF ( f ) 2に比例し、 N ( f )は平均ノイズエネルギー (RMS ノイズ電圧の二乗) であり、フィルムのグレインに対応します。見た目は十分にシンプルですが ( E = mc 2より少し複雑なだけです)、適用するのは簡単ではありません。
クロード・シャノンは真の天才でした。 『クロード・シャノンと過ごした1万時間:天才の思考、仕事、そして生き方』という記事は素晴らしい読み物です。 ニューヨーカー誌やサイエンティフィック・アメリカン誌にも、シャノンに関する興味深い記事が掲載されています。また、IEEEには、シャノンと機械学習およびAIの発展を結びつけた記事があります。特に興味深いのは、29分間のビデオ「クロード・シャノン ― 情報化時代の父」です。これは、私が以前の仕事で頻繁に訪れていたUCSD記憶・記録研究センターが制作したものです。
このページでは、Imatestで最も広く使用されているテスト画像である斜めエッジの画像から情報容量Cを計算する方法、および信号とノイズを同じ場所から計算して画像品質をより正確に測定する方法について説明します。以前の(2020年)シーメンススター法については、 「シーメンススターからのシャノン情報容量」で説明しています。
計算の背後にある数学とアルゴリズムは、 「傾斜したエッジからの情報容量測定:方程式とアルゴリズム」で説明されています。
付録2.線形センサの最大情報容量Cmaxの計算ステップ1:測定されたピークツーピーク電圧範囲Vppを最大許容値Vp -p_max = 1に置き換えます。これは簡略化のように見えるかもしれませんが、ほとんどのカメラでうまく機能します。信号電力Sのセクションを参照してください。 ステップ2:測定されたノイズ電力NをN平均(0 ≤ V ≤ 1の範囲におけるNの平均、ここで1は最大許容正規化信号電圧V )に置き換えます。線形イメージセンサのVの関数としてのノイズ電力Nの一般式は次のとおりです。 k 0は定常ノイズ(暗電流ノイズ、ジョンソン(電子)ノイズなど)の係数です。k 1 は光子ショットノイズの係数です。これらは、エッジ遷移の両側で信号電圧V 1とV 2とともに測定されるノイズ電力N 1 = σ 1 2とN 2 = σ 2 2から計算されます。 N 1 = k 0 + k 1 V 1およびN 2 = k 0 + k 1 V 1と仮定すると、 k 0とk 1の 2 つの未知数に関する 2 つの方程式を解くことができます。 Nは、ノイズ計算方法(1)(バイラテラルフィルタリングのない最小限の処理画像に使用)で使用されるノイズに非常に近い値です。しかし、方法(2)(平滑化されたピークノイズ)(バイラテラルフィルタリングを使用したカメラ内JPEGに推奨)を使用する場合は、 Nは一般的に大きくなるため、修正する必要があります。 N → k N N 、ここでk N = N method_2 / N Method_1 バイラテラルフィルタ処理された画像(一般向けカメラで撮影されたJPEG画像のほとんど)では、ローパスフィルタ処理(ノイズ低減のため)がN1とN2に強く影響するため、上記の式が必ずしも成り立たない場合があります。これはCmaxの精度に悪影響を及ぼす可能性があります。 C maxを計算するための0 ≤ V ≤ 1 の範囲における平均雑音電力N meanは まれではあるが、エッジの暗い側でノイズが大きい場合(奇妙な画像処理)に対処するには、 N mean = max( N mean , N 1 ,N 2 )を使用します。 使用 、 ハイダイナミックレンジ(HDR)センサーのノイズは、リニアセンサーの単純な方程式に従わないため、画像の明るい側が飽和に近い(ただし確実に飽和以下)になるように十分な露出を与え、 Nは変更しない( N平均= N )ことを推奨します。 線形センサーを使用した最小限または均一に処理された画像の場合、 C maxは露出にほとんど依存せず、ノイズ電力Nは信号電圧Vの既知の関数です。 |
付録3:JSON出力
JSONサマリーファイルを保存することで取得できます(Reschartsで「データを保存」を押してください)。
注記
"edge_info_note1": "情報容量の結果。カラー画像の場合、チャネルはRGBYです。ベイヤーの場合はR GR B GBです。"
"edge_info_note2": "V_P_Pおよび以下の結果には、行ごとに1つの色のnroi結果が含まれています"
以下の結果は、RGBYチャンネルに対応する4行と、6つのROIに対応する6列で構成されています。
信号V PP
"edge_info_signal_V_P_P": [
[0.2271,0.2283,0.2199,0.2125,0.1971,0.1887],
[0.2292,0.2302,0.2209,0.2157,0.1994,0.1889],
[0.2358,0.2354,0.2239,0.1998,0.2075,0.1886],
[0.2292,0.2301,0.2209,0.2138,0.1995,0.1889]
],
平均空間依存ノイズ
"edge_info_noise_V_RMS": [
[0.0062,0.0061,0.0056,0.0057,0.0059,0.0064],
[0.006,0.006,0.0054,0.0059,0.0058,0.0065],
[0.0061,0.0063,0.0062,0.007,0.0062,0.0076],
[0.0058,0.006,0.0052,0.0058,0.0058,0.0064]
],
ピーク平滑化ノイズ
「peak_smoothed_noise」:[
[0.0149,0.0179,0.0137,0.0151,0.0172,0.0128],
[0.015,0.0177,0.0132,0.0151,0.0172,0.0131],
[0.0156,0.0185,0.0146,0.016,0.0181,0.0134],
[0.0151,0.0178,0.0132,0.0151,0.0172,0.0129]
],
ピーク平滑化ノイズ/平均ノイズ比:閾値(1.8*max(左側の平均、右側の平均))を超えた場合にバイラテラルフィルタリングを検出するために使用されます。
"pk_smoothed_to_mean_noise_ratio": [
[2.413,2.922,2.449,2.637,2.933,2.02],
[2.508,2.946,2.455,2.554,2.985,2.018],
[2.573,2.953,2.343,2.296,2.917,1.76],
[2.576,2.972,2.525,2.607,2.996,2.009]
],
検出された位置の標準偏差(ピクセル単位)( σ (位置))
"sigma_location_pxls": [
[0.068,0.085,0.126,0.129,0.124,0.112],
[0.068,0.083,0.12,0.128,0.123,0.113],
[0.069,0.084,0.129,0.144,0.123,0.114],
[0.068,0.083,0.12,0.128,0.123,0.112]
],
信号対雑音比(RMS値)(この測定の目的は不明です。保存されない可能性があります。)
"edge_info_snr_RMS": [
[12.9707,13.1877,13.8628,13.1201,11.8556,10.5008],
[13.5087,13.509,14.5215,12.8755,12.2126,10.3129],
[13.7273,13.286,12.6874,10.1264,11.821,8.7738],
[13.8613,13.6161,14.9063,13.0611,12.2589,10.3593]
],
エッジ分散情報容量 C_4
"edge_info_capacity_C_4_b_p": [
[2.031,1.651,1.231,1.167,1.148,2.201],
[2.032,1.671,1.27,1.175,1.16,2.179],
[2.023,1.654,1.198,1.076,1.144,1.983],
[2.031,1.67,1.269,1.172,1.16,2.185]
],
エッジ分散情報容量 C_max
"edge_info_capacity_C_max_b_p": [
[4.032,3.471,2.737,3.166,2.926,4.023],
[4.005,3.501,2.86,3.023,3.084,3.976],
[4.032,3.495,2.62,2.924,2.916,3.724],
[4.044,3.513,2.876,3.112,3.038,3.982]
],
ノイズ画像(NEQ)のC_4 info_capacity...はedge_info_capacity...を置き換えます。
"info_capacity_C_4_NEQ_b_p": [
[2.128,1.567,1.056,0.8549,1.097,2.254],
[1.973,1.544,0.9904,0.9072,1.073,2.279],
[1.883,1.614,1.058,1.075,1.036,2.382],
[1.875,1.526,0.9486,0.8741,1.046,2.262]
],
ノイズ画像情報容量からの C_max... が edge_info_capacity... を置き換えます...
"info_capacity_C_max_NEQ_b_p": [
[4.128,3.387,2.562,2.854,2.874,4.076],
[3.947,3.374,2.58,2.756,2.997,4.075],
[3.891,3.455,2.48,2.923,2.808,4.122],
[3.888,3.368,2.556,2.814,2.925,4.059]
],
平均化された画像の数([1]は信号平均化を行わないことを示す)
「signal_averages_for_info」:[1]、
総最大情報容量(MB単位、全ROI)。C_maxの3Dプロットで表示。
"edgeInfoCapacityMax_total_Mb": [23.39]、
個々の地域を示すセクションインジケーターで、選択されたチャンネルを表示します。
"edge_info": {
「チャンネル」: 「Y」
NPSとNEQの周波数(サイクル/ピクセル)を以下に示します。0と0.05~0.5(0.05刻み)です。
"NPS_NEQ_frequency": [0,0.05,0.1,0.15,0.2,0.25,0.3,0.35,0.4,0.45,0.5],
SNRiおよびEdge SNRi(4:1長方形の短い方の寸法)の幅(ピクセル単位)
"SNRi_box_width": [20,14,10,7,5,4,3,2.5,2,1.4,1,0.7,0.5],
個々の領域の結果は「ROI」で示されています。複数の結果のうち、2つのみが表示されています。
ROIは地域を示します。
雑音パワースペクトル(NPS)
雑音等価量子(NEQ)
SNRI_square。ボックス幅が20から0.5までのすべてのSNRI値。
SNRi_rectangle
edge_SNRi_square。24.2パイロットプログラム以前の廃止された名称であるSNRd_squareを置き換えます。
edge_SNRi_rectangle は、廃止された名称である SNRd_rectangle に代わるものです。
「ROI_結果」[
{
「ROI」:[1]、
"noise_power_spectrum": [0.002352,0.000627,0.0005093,0.0003993,0.0003269,0.0003086,0.0002547,0.0001938,0.0001532,0.0001075,6.15e-05],
"noise_equivalent_quanta": [28.98,110.9,170.2,279.3,357.6,317.5,274.2,215.5,147.9,111.9,106.6],
"SNRi_square": [42.16,39.41,37.03,34.55,32.22,30.79,28.8,27.34,25.33,21.34,16.72,11.21,5.705],
"SNRi_rectangle": [49,45.79,43.04,40.28,37.78,36.27,34.35,33.03,31.29,28,24.36,20.06,15.67],
"SNRd_square": [12.01,11.98,11.99,11.91,11.89,12.12,12.16,12.27,12.77,11.47,8.007,3.074,-2.18],
"SNRd_rectangle": [12.01,11.98,11.98,11.95,11.94,12.08,12.08,12.2,12.46,11.98,10.5,8.153,5.667]
},
{
「ROI」:[2]、
"noise_power_spectrum": [0.003468,0.0009693,0.0005746,0.0004773,0.0004368,0.0003866,0.0003348,0.0002759,0.0002067,0.0001327,7.788e-05],
"noise_equivalent_quanta": [19.9,72.8,153.7,221.5,242.4,217.2,161.5,104.6,64.98,43.74,36.32],
"SNRi_square": [40.71,37.97,35.44,32.97,30.72,29.25,27.2,25.68,23.53,19.28,14.49,8.887,3.331],
"SNRi_rectangle": [47.58,44.41,41.53,38.73,36.28,34.77,32.8,31.45,29.63,26.18,22.42,18.04,13.54],
"SNRd_square": [9.553,9.552,9.528,9.504,9.501,9.651,9.914,10.1,10.18,8.332,4.651,-0.3857,-5.685],
"SNRd_rectangle": [9.553,9.547,9.538,9.521,9.523,9.614,9.748,9.894,9.992,9.23,7.584,5.199,2.496]
...
},
]
},