이 연구의 기본 전제는 정보 용량이 더 우수한 측정 기준이라는 것입니다.
영상 시스템의 성능을 예측하기 위해.
선명도나 노이즈보다 낫고, 이를 포함할 수 있으며, 사용할 수 있습니다.
객체 및 에지 검출 성능 측정을 위한 지표를 도출하기 위해
또한 시스템 성능을 최적화하는 전자 필터를 설계하는 데에도 사용됩니다.
|
관련 페이지 이미지 정보 측정: 정보 용량 및 기타 자료 에는 이미지 정보 측정에 관한 문서, 백서, 뉴스 등의 주요 링크가 포함되어 있습니다. Electronic Imaging 2024에 발표된 논문 " 경사 모서리를 이용한 이미지 정보 측정법(Image information metrics from slanted edges )"은 이미지 정보 측정법에 대한 가장 훌륭한 설명을 제공합니다. 또한 아래에 나열된 백서에서도 다양한 수준의 상세 내용을 다루고 있습니다.
기울어진 모서리의 정보 용량 측정: 방정식 및 알고리즘 (기존 문서)에는 이 페이지의 대부분의 방정식이 포함되어 있지만, 참고 자료로는 EI 2024 논문을 권장합니다. 빠르고 편리하며 전체 정보 용량을 측정하는 데 가장 적합한 경사 모서리 방법은 대부분의 응용 분야에 권장되지만, 이미지 처리 아티팩트(디모자이킹, 데이터 압축 등)의 영향을 관찰하는 데는 지멘스 스타 방법 (2020)이 더 적합합니다. |
| Imatest의 경사 모서리 이미지 정보 측정값을 얻는 방법에 대한 지침 (이 페이지의 목차) |
결과: 에지 분산 방법 및 기존 방법 — N(x), C4, Cmax 및 관련 항목에지/MTF 플롯 - 에지/노이즈 플롯 - 3D 플롯 및 총 정보 용량 결과: 정보 관련: NEQ, SNRi, ... 표시 — 포괄적인 이미지 정보 측정 지표 세트 - 그래프 목록 상단 및 하단 그래프: 잡음 전력 스펙트럼(NPS) - 잡음 등가 양자(NEQ) - SFR(MTF) 아래 그래프: 원본 이미지 및 노이즈 이미지 - 객체 가시성 부록 1. 정보 용량에 대한 간략한 요약 - 부록 2. 선형 센서의 최대 정보 용량(Cmax) - 부록 3. JSON 출력 |
빠른 시작 — 이미지 정보 측정 항목 얻기
참고 문헌: Electronic Imaging 2024에 발표된 논문, "경사 모서리를 이용한 이미지 정보 측정(Image information metrics from slanted edges )"이 가장 좋은 자료입니다. "이미지 정보 측정: 정보 용량 및 기타(Image Information Metrics: Information Capacity and more)" 에서 링크된 백서들도 유용합니다. |
새로운 측정 방법 소개
이 페이지에는 이미지 정보 측정값을 얻는 방법에 대한 지침이 포함되어 있습니다. 이러한 측정값은 Imatest에서 SFR(MTF) 측정에 가장 널리 사용되는 패턴인 기울어진 가장자리의 새롭게 발견된 특성을 활용합니다. 이러한 측정값은 대부분의 영상 과학자들에게 생소한데, 그 이유는 (A) 의료 영상 분야에만 국한되어 있었고 전통적으로 측정하기 어려웠거나, (B) 전자 통신의 기본이 되는 정보 이론에서 파생되었지만 영상에 적용하기 어려웠기 때문입니다.
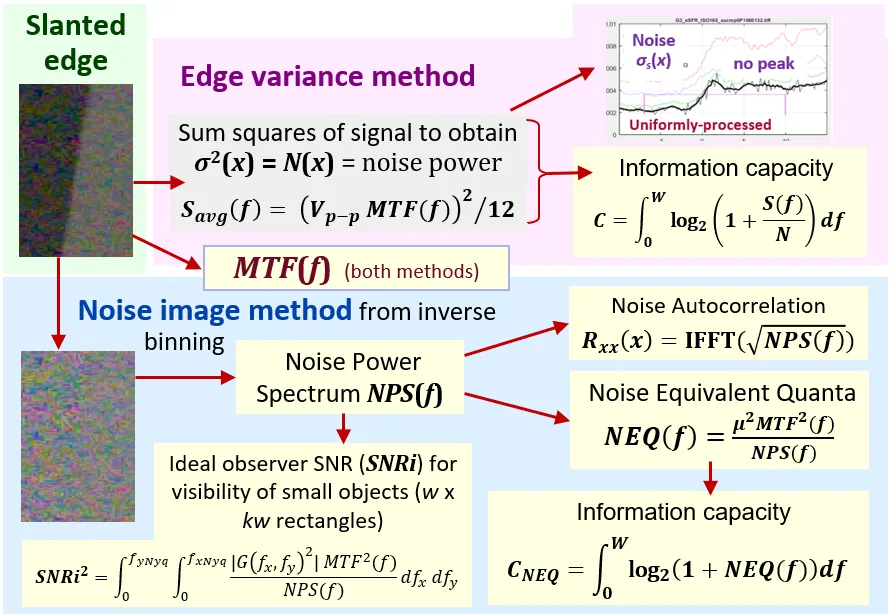
새로운 측정 기준은 서로 다르지만 상호 보완적인 두 가지 이미지 노이즈 측정에서 파생되었으며, 두 측정 모두 기울어진 가장자리에서 이루어지며 정보 용량을 계산하는 데 사용할 수 있습니다.
- 에지 분산 방법은 공간적으로 의존하는 노이즈를 편리하게 측정합니다.
- 노이즈 이미지 방법은 노이즈 전력(위너) 스펙트럼을 측정하고, 이를 이용하여 여러 추가 이미지 정보 지표( NPS , NEQ , SNRI , 에지 SNRi 등)를 계산합니다.
이 페이지에서는 새로운 측정 지표를 소개하고, 해당 지표를 얻는 방법을 보여준 다음, 몇 가지 주요 결과를 제시합니다.
자세한 알고리즘은 "경사진 모서리를 이용한 정보 용량 측정: 방정식 및 알고리즘" 에 제시되어 있습니다.
계산 요약
편의를 위해 계산 요약을 여기에 제시합니다. 더 자세한 내용은 이미지 정보 측정: 정보 용량 및 기타 자료 , 특히 EI 2024 논문인 " 경사 모서리를 이용한 이미지 정보 측정" 에서 확인할 수 있습니다.
A: 에지 분산 계산 요약
스캔 라인들을 합산하여 평균 에지를 구합니다.
일반적으로 4:1 대비 차트(2:1~10:1 대비 차트도 허용 가능)를 사용하여 생성된 비스듬한 모서리 이미지( 아래의 원본 ROI )에서 시작하여 표준 비스듬한 모서리 알고리즘을 사용합니다.
- 각 스캔 라인의 중심을 찾습니다(가장자리에 거의 수직인 수평 또는 수직 방향으로 촬영).
- 중심들을 다항식 곡선에 맞추면,
- 스캔 라인에서 다항식의 위치에 따라 스캔 라인의 내용을 네 개의 빈 중 하나에 추가합니다.
- 각 빈의 평균값은 인터리빙되어 개별 스캔 라인보다 노이즈가 낮은 4배 오버샘플링된 에지 μs ( x )를 형성합니다.
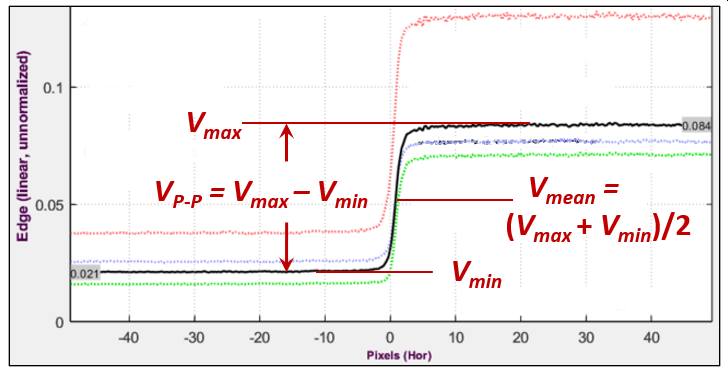
다음으로, 각 스캔 라인의 정사각형을 적절한 빈에 추가하여 에지 신호의 분산 σs2 ( x )를 계산합니다. 이는 노이즈 전력 N ( x ) 와 같습니다.
- 정보 용량에 대한 섀넌-하틀리 방정식은 다음과 같습니다. 여기서 S ( f ) 와 N ( f ) 는 각각 신호 전력과 잡음 전력 이고, W = 0.5 C/P는 대역폭입니다. 이 방법에서는 잡음 전력 스펙트럼( N ( f ))이 대략 평탄하다고 가정합니다.
- 신호는 VPP 에 걸쳐 균일하게 분포되어 있다고 가정하며 , 이는 최대 정보 용량을 가져옵니다. 평균 신호 전력은 다음과 같습니다. .
- 최소한으로 또는 균일하게 처리된 이미지의 경우 평균 노이즈 전력이 N ( f ) 에 사용됩니다.
- 양방향 필터링된 이미지(가장자리 근처는 선명하게, 다른 곳은 부드럽게, 카메라의 대부분의 JPEG에서 발견됨)의 경우, 부드럽게 처리된 피크 노이즈 전력이 N ( f ) 에 사용됩니다.
주요 결과는 다음과 같습니다.
C4 는 4:1 명암비의 비스듬한 모서리에서 직접 측정한 섀넌 정보 용량입니다 . C4 C n은 n :1 명암비(ISO 표준 4:1을 강력히 권장)의 경우 C n의 특수한 경우입니다. C n은 차트 명암비와 노출에 민감하므로 노출에 따른 성능을 측정하는 데 유용하지만, C 4 는 그렇지 않습니다. 이는 카메라의 최대 정보 용량을 직접적으로 측정하는 지표가 아닙니다.
Cmax 는 카메라의 최대 정보 용량을 훨씬 더 안정적으로 측정하는 값입니다. 이는 C4 에서 파생됩니다. 또한, 적어도 노이즈가 신호의 알려진 함수인 선형 센서의 경우 노출에 영향을 받지 않습니다.
B. 노이즈 이미지 계산 요약 (자세한 내용은 여기 참조)
노이즈가 적은, 비닝되지 않은/역투영된 ROI 이미지를 빼서 노이즈 이미지를 얻습니다.
이 방법은 ISO 12233 비닝 절차를 역으로 적용하는 것입니다. 4배 오버샘플링된 에지가 4개의 빈 내용을 인터리빙하여 생성되었음을 고려하여, 각 스캔 라인의 내용을 해당 빈에 설정하기 위해 비닝 알고리즘의 역을 적용합니다( 아래 "역 비닝된 ROI" 참조 ). 역 비닝된 이미지는 거의 노이즈가 없으므로, 원본 이미지에서 역 비닝된 이미지를 빼서 노이즈 이미지를 생성할 수 있습니다. 이 이미지는 노이즈 전력 스펙트럼의 적분이 공간 전력의 적분과 같다는 파르세발 정리를 이용하여 스케일링합니다. 잡음 전력 N ( f ) 및 N ( x ) 에 대해. 잡음 이미지는 평균(0) 값을 중간 회색으로 조정하여 표시되며, 아래의 잡음 이미지 로 나타납니다.
| 측정 | 설명 |
| 잡음 전력 스펙트럼, NPS ( f ) | 에지 분산 방법에서는 NPS ( f )가 암묵적으로 일정(백색 잡음)하다고 가정합니다. 잡음 진폭(전압) 스펙트럼은 다음과 같습니다. . |
| 잡음 자기상관 | 잡음 전압 스펙트럼의 역 푸리에 변환. 센서 전기적 간섭과 관련됨. 실험 결과. |
| 잡음 등가 양자, NEQ ( f ) 및 NEQ 정보 ( f) | 주파수에 따른 신호 대 잡음비(SNR) 측정값. NEQ(f)는 의료 영상 품질을 정량화하는 데 사용되어 왔지만, 일반 영상 분야에서는 훨씬 덜 알려져 있습니다. NEQ (f ) 는 광자 산탄 잡음이 지배적일 때 센서가 감지하는 양자 수와 같습니다. 이미지 센서에 도달하는 양자 밀도를 알고 있을 때 디지털 양자 효율(DQE)을 계산하는 데 적합합니다. NEQ 정보 ( f) 는 다음에서 파생됩니다. 따라서 정보 용량 C NEQ를 계산하는 데 매우 적합합니다. |
| 정보 용량 C 4-NEQ 및 C max-NEQ | Edge 분산 방법의 C 4 및 C max 에 해당하지만 NEQ 정보 ( f) 에서 파생됩니다. 둘은 비슷하지만 동일하지는 않습니다. |
| 이상적인 관측자의 신호 대 잡음비 SNRi | Skorka와 Kane[ 9 ]에 따르면, "이상적인 관찰자는 두 가지 가능한 결과가 있는 가설 테스트의 통계적 정밀도를 최대화하는 베이지안 의사 결정자입니다." SNRi는 객체(정사각형 또는 직사각형)의 감지 가능성을 나타내는 지표입니다. |
| 엣지 SNRi | 에지 SNRi는 (객체의 그래디언트에서 얻은) 에지 의 검출 가능성을 나타내는 지표입니다. |
이미지 처리 효과 시뮬레이션
선명도 향상 및 저역 통과 필터링의 효과를 시뮬레이션하여 객체 및 에지 검출 성능에 미치는 영향을 예측할 수 있습니다. 이를 통해 다음과 같은 여러 중요한 질문에 대한 답을 얻을 수 있습니다.
- 필터 설정(저역 통과 필터 차단 주파수, 선명도 양 및 반경)을 조정함에 따라 주요 객체 및 에지 검출 지표( SNRi 및 에지 SNRi )는 얼마나 변할까요? 실제 시스템은 다양한 객체와 상황에 대응해야 하므로 성공적인 ISP 설계에는 절충이 필요하기 때문에 이 질문에 대한 답을 찾는 것이 중요합니다.
- 고객 이미지에서 흔히 볼 수 있는 과도한 선명도 향상(가장자리 근처의 "후광"이나 MTF 응답의 강한 피크 등으로 나타남)이 주요 객체 및 에지 감지 지표를 저하시키는가?
이미지 처리 적용 방법에 대한 자세한 내용은 이미지 정보 측정용 이미지 처리 부분을 참조하십시오.
이미지를 획득하세요
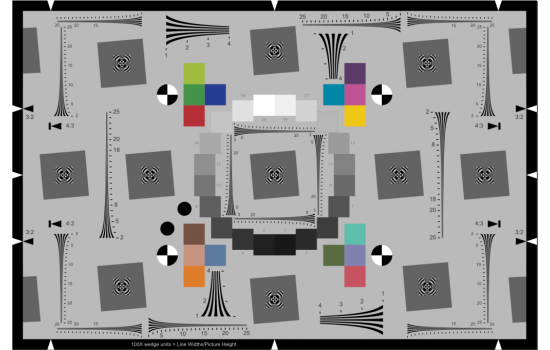
균일하고 눈부심 없는 조명 아래에서 경사진 가장자리 테스트 차트( SFRplus , eSFR ISO , Checkerboard , SFRreg 또는 SFR )의 노출이 적절한 이미지를 촬영하십시오 . 차트 가장자리의 대비비는 가능하면 4:1(ISO 12233 표준)이어야 합니다. 허용 범위는 2:1에서 10:1입니다. 이미지 촬영 방법은 대부분 표준 MTF 측정 방법과 동일합니다.
어떤 사선형 차트가 필요에 가장 적합한지 확실하지 않은 경우, 기본 문서 페이지에 비교표가 있습니다.
카메라 비교 시 노출 일관성은 중요합니다. 노출은 정보 용량 측정에 영향을 미치기 때문입니다. (노출은 MTF 측정에 2차적인 영향만 미칩니다.) 가능하면 완벽하게 노출된 비스듬한 가장자리 영역의 평균 픽셀 레벨은 0.20~0.26 범위에 있어야 하지만, 이미지가 포화되지 않는 한 이 범위는 충분히 허용됩니다.
반면에, 저조도 성능이 중요한 경우에는 노출량에 따른 C4 값 측정이 유용할 수 있습니다.
최상의 결과를 얻으려면 경사진 가장자리 관심 영역(ROI)의 크기를 가장자리를 따라 100픽셀 이상으로 설정해야 합니다. 픽셀 수가 적으면 결과의 일관성이 떨어집니다.
이미지 촬영 팁
균일성 — 차트는 가능한 한 균일하게 조명되어야 합니다. 단순(1차) 불균일성은 보정할 수 있지만, 평평하게 장착되지 않은 차트는 보정할 수 없는 불균일성(휘어짐)이 발생하여 정보 용량이 심각하게 저하될 수 있습니다.
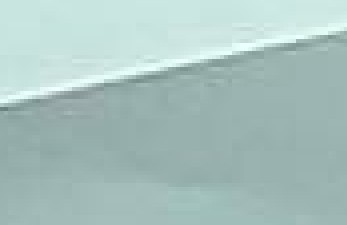
JPEG 아티팩트 - 저품질 JPEG 이미지에서는 아티팩트가 심하게 나타나 측정값을 크게 저하시킬 수 있습니다. 오른쪽 예시 이미지는 4배 확대된 형태로 JPEG 아티팩트와 왜곡 현상을 모두 보여줍니다. 이 이미지는 가장자리에서 멀어질수록 노이즈 감소 처리가 심하게 적용되었으며, 이미지를 전송하는 데 사용된 웹사이트에서 저품질 압축이 적용되었을 가능성이 있습니다. 이메일 첨부 파일 크기로 이미지를 저장해야 하는 경우, JPEG 이미지를 최고 품질로 저장하는 것이 좋습니다.
MTF 계산 모듈을 실행합니다.
적절한 경사 모서리 모듈을 실행하세요.
- Rescharts (대화형, 설정 및 테스트에 권장) — SFRplus 설정 , eSFR ISO 설정 , SFRreg 설정 , Checkerboard 설정 , SFR 또는
- 적절한 고정형 배치 처리 가능 모듈 ( SFRplus Auto , eSFR ISO Auto , Checkerboard Auto , SFRreg Auto 또는 SFR ).
권장 설정
이미지 정보 측정값을 계산하기 전에 몇 가지 설정을 권장합니다.
정보 용량 계산
설정 창에서 정보 용량 표시 드롭다운 메뉴에서 적절한 설정을 선택하십시오. 다소 눈에 띄지 않을 수 있습니다. 정보 용량 계산으로 인해 작업 속도가 약간 느려집니다. 아래에 두 가지 예가 나와 있습니다. 이 설정은 SFR 설정 및 Rescharts SFR 설정 창에도 있습니다.
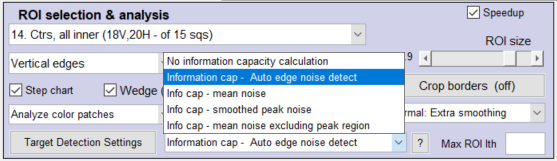 정보 용량 잡음 계산 설정, 작물 재배에서 얻은 정보 경사 모서리 모듈 자동 감지를 위한 Rescharts 설정 창 | 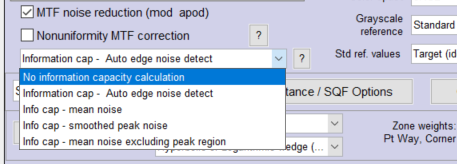 정보 용량 잡음 계산 설정, Rescharts 추가 설정 창의 왼쪽에서 |
전체 창과 자세한 지침은 SFRplus , eSFR ISO , Checkerboard , SFRreg 또는 SFR 에서 확인할 수 있습니다.
잡음 계산 결과가 다른 이유는 다음과 같습니다.
- 균일하게 또는 최소한으로 처리된 이미지( 대개 원본 이미지를 컴퓨터에서 변환한 이미지)는 상대적으로 균일한 노이즈를 가지며, 광자 산탄 노이즈가 지배적인 영역에서는 신호에 따라 노이즈가 다소 달라집니다. 전환 영역 근처에는 노이즈 피크가 없습니다. 따라서 ROI의 평균 에지 노이즈가 가장 적절합니다.
- 여기에 보이는 대부분의 소비자용 카메라 JPEG 이미지를 포함한 양방향 필터링된 이미지는 경계면 부근에서 선명도가 향상되고 다른 부분에서는 노이즈가 감소(저역 통과 필터링)됩니다. 따라서 평균 노이즈는 시스템 성능을 나타내기에 너무 낮습니다. 그러므로 (평활화된) 피크 노이즈가 가장 적합합니다.
- 피크의 존재 여부를 통해 양방향 필터링(설정 2: 자동 에지 노이즈 감지)을 감지할 수 있지만, 흐릿한 이미지에서는 피크가 거의 나타나지 않을 수 있으므로 완전히 정확하지는 않습니다.
정보 용량 계산을 선택하면(아래 2-5 참조), 에지 분산과 노이즈 이미지 계산이 모두 수행됩니다. 이러한 설정은 공간이 제한된 에지/MTF 표시에 영향을 미칩니다 . 하단 플롯에서 결과 요약을 선택하면 두 방법의 결과가 노이즈 스펙트럼, NEQ, SNRi 플롯 에 모두 표시됩니다.
| # | 환경 | 설명 | ~에 가장 적합함 |
| 1. | 정보 용량 계산 없음 | 정보 용량 계산보다 약간 빠릅니다. 고속 실시간 이미지 획득 과 같은 상황에서만 적합합니다 . | 가장 빠르긴 하지만, 재장전 중에는 정보 제한 계산이 꺼지기 때문에 큰 차이는 없습니다. |
| 2. | 정보 캡 계산: 자동 에지 노이즈 감지 | 노이즈 피크의 존재 여부에 따라 노이즈 계산 방법을 선택합니다. 대부분의 이미지에 권장됩니다. 이미지 처리 방식이 알려져 있고 일관적인 경우(최소/균일 처리 또는 양방향 필터링)에는 선택 항목 3 또는 4를 사용해도 무방합니다. | 알 수 없는 이미지 처리의 경우: "블랙박스" |
| 3. | (균일하게/최소하게 처리된 이미지의 경우) 평균 에지 노이즈를 사용한 정보 제한 | 최소한의 처리 또는 균일한 처리 (양방향 필터링 없음)를 거쳐 RAW 이미지에서 변환된 이미지의 경우. | 균일하게/최소하게 처리된 이미지의 경우 |
| 4. | 평활화된 피크 노이즈를 사용한 정보 캡핑( 양측 필터링된 이미지용 ) | 양방향 필터링된 이미지 의 경우 소비자 카메라의 대부분의 JPEG 이미지를 포함합니다. 균일하게 처리된 이미지에 대해서는 작동하지만 방법(1)보다 안정적인 결과를 제공합니다. | 양방향 필터링된 이미지(대부분의 일반 카메라 JPEG 이미지)의 경우 |
| 5. | 피크 영역을 제외한 평균 에지 노이즈를 사용한 정보 캡핑 | 균일하게 선명하게 처리된 이미지에 먼지 한 톨이 생겨 불필요한 피크가 나타나는 문제를 해결하기 위해 추가된 기능입니다. 현재는 대부분 수정되었습니다. 일반적으로는 3번과 동일합니다. |
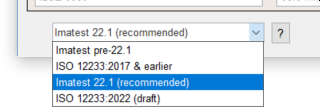
비닝 — ' 더보기' 설정 창의 왼쪽 하단에서 Imatest 에지 계산 방식 중 하나를 선택하십시오. Imatest 22.1(권장)을 사용하는 것이 좋습니다. 현재 시점에서 이 방식이 가장 신뢰할 수 있는 결과를 제공합니다.
선형화 방법 — 여러 가지 방법이 있습니다. 차트 대비를 알고 있는 경우(정보 용량 측정에 거의 필수적임), 차트 대비(4 권장)를 입력하고 "차트 대비에서 계산된 감마"를 선택하십시오. 이 설정은 큰 차이를 만들지는 않지만, 이미지 처리 방식이 다른 카메라를 테스트할 때 상당히 안정적인 결과를 제공합니다.
기타 설정 — 속도 향상 (불필요한 계산 방지), MTF 노이즈 감소(mod apod) (노이즈가 있는 결과의 약간의 정리)를 확인하십시오. 조명 불균일성이 눈에 띄게 나타나면 불균일성 MTF 보정을 확인하십시오.
노이즈 설정(정보 측정에는 영향을 미치지 않을 수 있음)은 Rescharts 추가 설정 창의 버튼 을 통해 변경할 수 있습니다 .
설정이 완료되면 확인을 눌러 이미지를 분석하십시오. 어떤 디스플레이든 선택할 수 있지만, 정보 측정에는 몇 가지 디스플레이(아래 참조)만 사용됩니다. 고정된 모듈을 실행해도 동일한 결과를 얻을 수 있습니다.
신호 평균화를 통해 거친 결과를 매끄럽게 만듭니다.
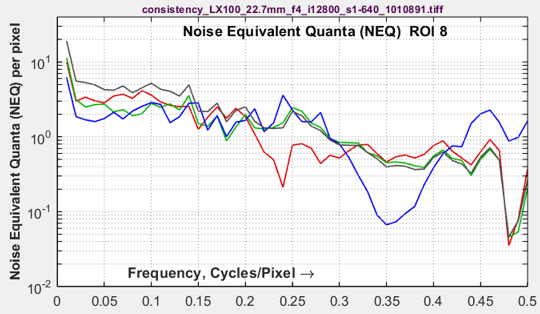
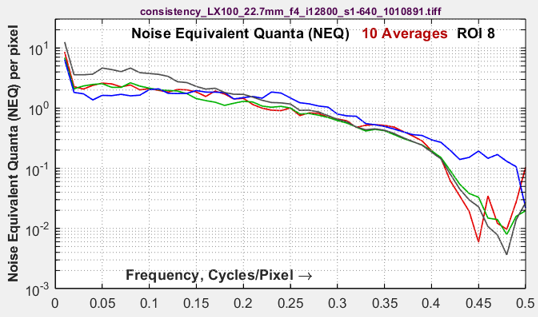
때때로 MTF나 NEQ(또는 다른 모든 결과)와 같은 분석 결과는 노이즈가 많은 이미지에서 정확하지 않을 수 있습니다. 이는 관심 영역(ROI)의 가장자리가 기울어져 있어 최적 크기보다 작아지는 경우가 많기 때문입니다. 이 문제를 해결하는 확실한 방법은 신호 평균화 입니다. 즉, 동일한 이미지를 여러 개 획득한 후 평균을 내어 분석하는 것입니다. N 개의 평균 신호를 사용하면 신호 대 잡음비(SNR)가 N avg 의 제곱근에 비례하여 향상됩니다( N avg 가 두 배가 될 때마다 3dB씩 향상됨).
정보 용량/SNRi/NEQ 계산에서 잡음 전력은 평균 횟수( Navg ) 로 곱해집니다. 이는 결과에 체계적인 변화를 일으키는 것이 아니라, 결과의 일관성을 높이는 역할을 합니다.
다음은 신호 평균화를 통해 얻을 수 있는 개선 사항의 예입니다.
| 노이즈가 심한 이미지 (ISO 12800) | 노이즈가 있는 이미지, n avg = 10회 평균 |
 |  |
 |  |
신호 평균화의 이점
|
신호 평균화는 거의 모든 Imatest 분석 모듈과 호환됩니다. |
신호 평균화 지침
- (일반적인 여러 파일 선택 방법을 사용하여) N 개의 이미지를 일괄적으로 읽어옵니다. 아래와 같은 설정 창이 나타납니다. 파일 크기가 같지 않으면 경고 메시지가 표시됩니다.
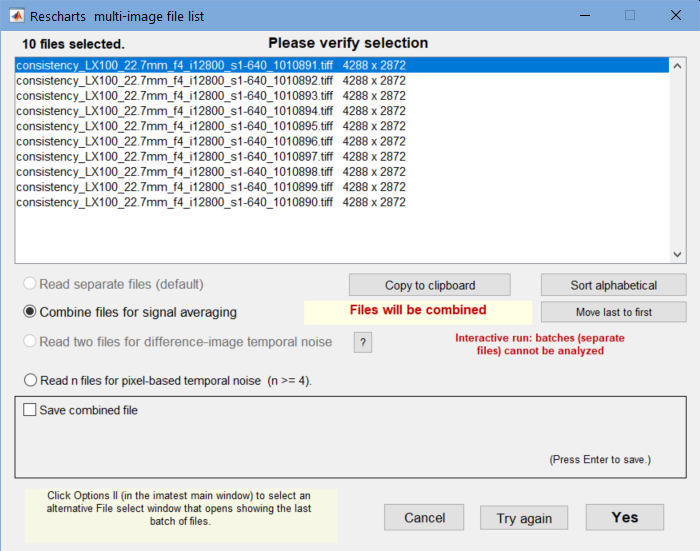
- 신호 평균화를 위해 파일 결합을 선택하십시오. 결합된 파일 저장 확인란은 선택 사항입니다.
- 설정이 올바르면 '예' 를 누르십시오. 분석이 진행됩니다.
결과: 에지 분산 방법 및 기존 방식
에지/MTF 플롯
상단(Edge) 그래프에 정보 용량(개별 에지에 대한)이 추가되었습니다. 그 외에는 변경된 사항이 없습니다.
아래 이미지는 고화질 컴팩트 카메라로 촬영한 RAW 파일을 eSFR ISO 차트로 변환한 이미지입니다.
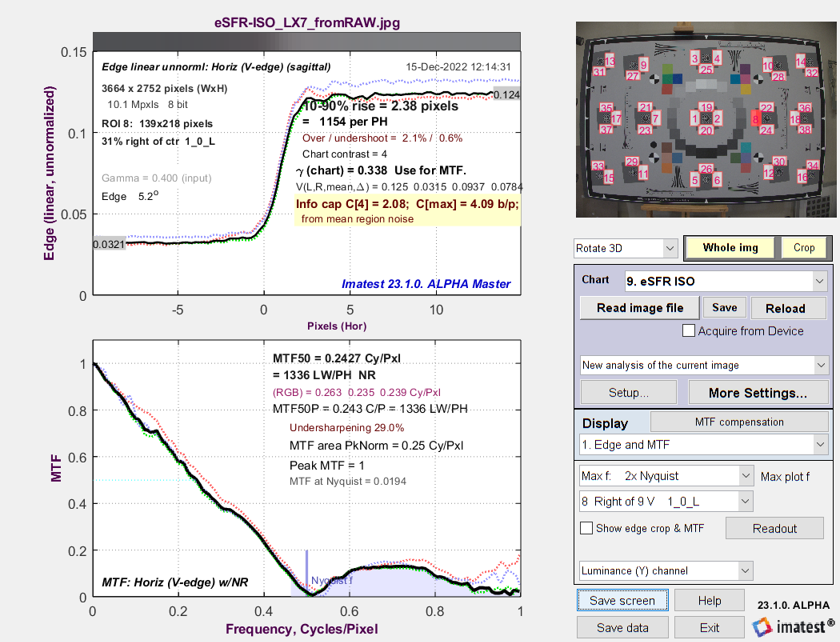
정보 용량 C4 (4:1 대비 차트용, 노출에 매우 민감함)와 Cmax ( 최대 정보 용량, 노출에 비교적 둔감함)가 모두 표시됩니다.
엣지 및 정보 용량 노이즈
이 그림은 에지 및 MTF 플롯의 변형입니다. 위쪽 그림과 유사하지만, 이 그림에서는 에지의 미분값인 선 확산 함수(Line Spread Function)가 특히 중요합니다.
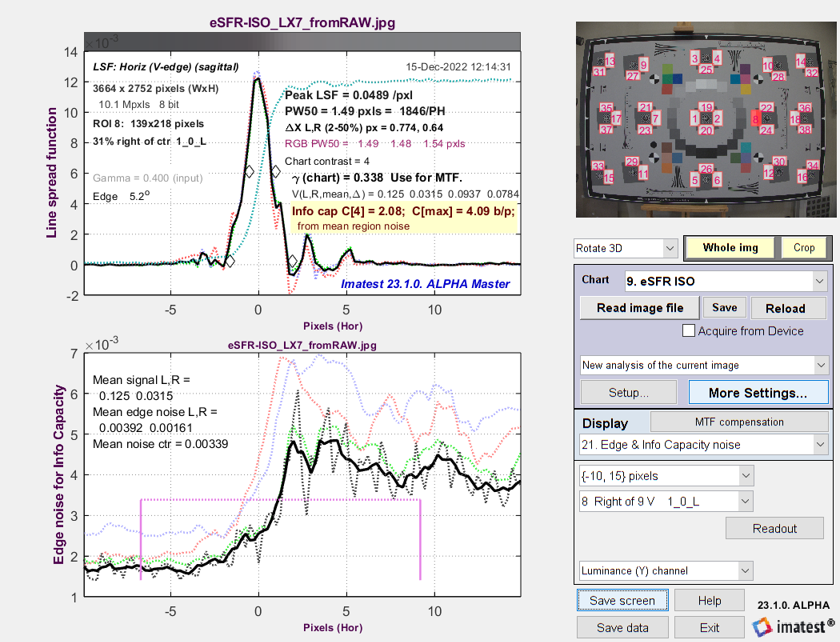
최소한의 처리만으로 RAW 이미지에서 변환된 eSFR ISO 이미지
실선은 폭이 5픽셀(4배 오버샘플링, 원본 픽셀의 1.25배)인 직사각형 커널로 평활화된 노이즈입니다. 노이즈가 매우 거칠고 가장자리 전환 부근에 뚜렷한 피크가 없음을 알 수 있습니다. 차트의 여러 영역을 관찰한 결과, 노이즈 곡선의 돌출부는 무작위적이며 반복되지 않는 것으로 보입니다.
이제 흥미로운 부분이 나옵니다. 위의 그림에 사용된 이미지는 최소한의 처리(직선 감마 곡선, 선명도 또는 노이즈 감소 없음, 그리고 양방향 필터링은 절대 없음 )를 거친 원본 이미지에서 추출되었습니다. 다음은 동일한 촬영에서 얻은 카메라 내 JPEG 이미지의 결과입니다. 가장자리 근처의 큰 노이즈 피크에 주목하십시오. 우리는 가장자리 근처의 상당히 넓은 영역에 걸쳐 평균을 취하는 Shannon-Hartley 방정식에 대한 노이즈를 계산하기 위해 방법 (1)을 사용합니다.
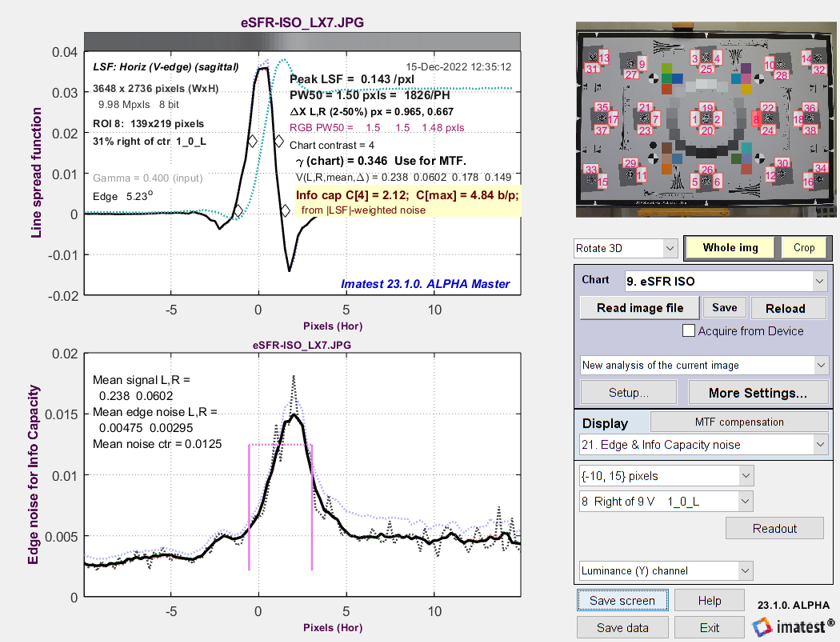
eSFR ISO 이미지를 JPEG 형식으로 캡처했습니다(강한 선명도 및 양방향 필터링 적용).
방법 (2): 평활화된 에지 노이즈의 최댓값을 사용하여 정보 용량에 대한 노이즈를 계산합니다 . 이 방법은 노이즈 측정에 노이즈 피크 근처의 비교적 좁은 영역을 사용하기 때문에 양방향 필터링된 JPEG에 권장됩니다. 정보 용량 C 4 = 3.11 b/p는 TIFF의 3.0 b/p보다 약간 높습니다. 방법 (1)(피크를 강조하지 않는 넓은 영역에 걸쳐 평균을 내는 방법)을 선택하면 C 4 = 3.84 b/p가 되는데, 이는 원시 측정값보다 상당히 크고 명백히 정확하지 않습니다.
3D 플롯 및 전체 정보 용량
C4 와 Cmax가 사용 가능한 3D 플롯에 추가되었습니다.
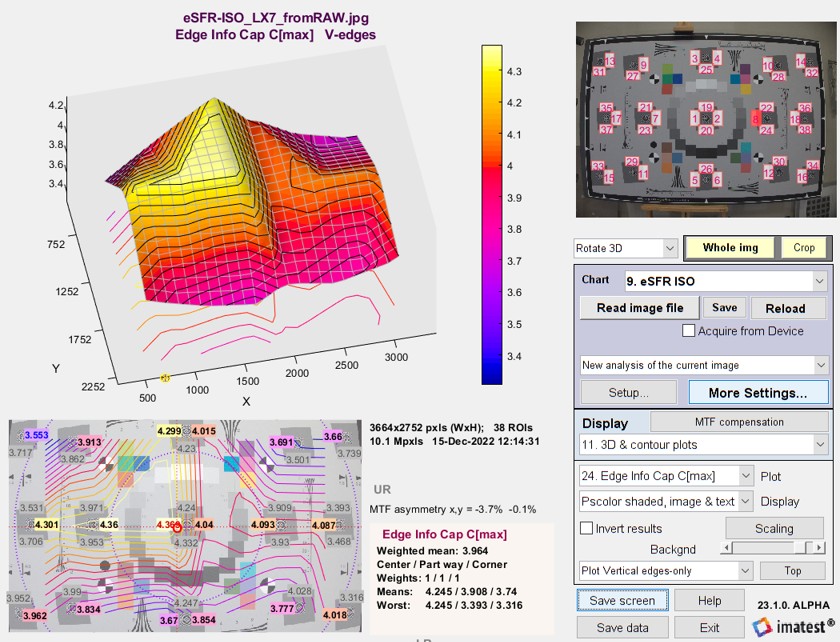
총 정보 용량 C total (신호 레벨 기준: 이 경우 4:1)은 픽셀당 비트 수로 나타낸 가중 평균값(두 정보 용량 그래프 모두에 대해 모든 가중치를 1로 설정)에 총 메가픽셀 수를 곱하여 계산합니다. 이 값은 평균 정보 용량(픽셀당 비트 수) 옆에 표시됩니다.
위 이미지에서 C total 은 2.847비트/픽셀 × 16메가픽셀 = 45.44메가비트입니다. 화면에는 Edge Info Cap C max Mean: 2.847; total Mb: 45.44가 표시됩니다.
정보 관련: NEQ, SNRi, ... 표시
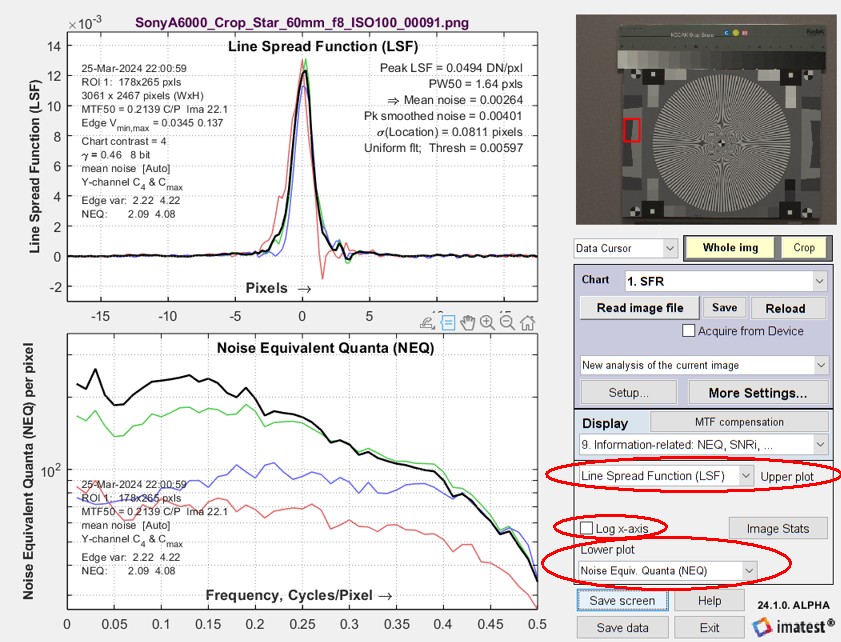 이미지 정보 측정 지표(NPS, NEQ, SNRi, 에지 SNRi 등)와 여러 기존 측정 지표(MTF, LSF 등)가 정보 관련: NEQ, SNRi, ... 화면에 표시됩니다.
이 결과물은 고품질 60mm 단렌즈(매크로 렌즈)가 장착된 2400만 화소 마이크로 포서드 카메라(조리개 f/8, ISO 100 설정)를 사용하여 얻었습니다. 모든 색상 채널이 표시됩니다.
정보 관련 그래프의 핵심 특징은 상단과 하단에 각각 다른 두 가지 결과를 표시하여 서로 다른 결과를 쉽게 비교하고 상관관계를 파악할 수 있다는 점입니다 . 이 기능은 새로운 측정 지표 개발 과정에서 광범위하게 활용되었습니다.
선 확산 함수(LSF; 위쪽 그림)의 Rescharts 표시 및
잡음 등가 양자(NEQ; 아래 그림)
두 개의 드롭다운 메뉴 사이에 있는 '로그 x축' 확인란(오른쪽 빨간색 타원 안에 표시됨)을 사용하면 빈도 그래프에서 선형 또는 로그 x축을 선택할 수 있습니다.
Rescharts 차트의 빨간색 타원 안에 표시된 위쪽 및 아래쪽 그래프의 "정보 관련..." 드롭다운 메뉴에서 다양한 결과를 확인할 수 있습니다. 화면 영역은 오른쪽 상단입니다. 정보 관련 드롭다운 메뉴는 다소 복잡합니다. 항목이 너무 많아서 전부 보려면 스크롤해야 합니다. 향후 업데이트에서 개선될 수도 있습니다. | 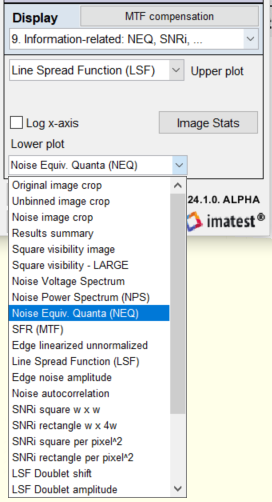 |
| 상단 및 하단 그래프 | 이 표기법은 EI2024 논문 에서 가져온 것입니다. |
| 잡음 전압 스펙트럼 | NPS ( f ) 는 위너 스펙트럼 이라고도 합니다. 커널을 계산하는 데 사용되는 중요한 중간 결과입니다. 그리고 기타 주요 지표들. |
| 잡음 전력 스펙트럼(NPS) | |
| 잡음 등가 양자(NEQ) | 광자 중심 신호에서 픽셀에 입사하는 양자 수를 나타내는 주파수 의존적인 SNR 전력. |
| SFR(MTF) | 공간 주파수 응답(변조 전달 함수와 동의어). 선명도를 측정하는 핵심 지표. |
| 에지 선형화 비정규화 | μ S ( x ) 평균 에지(ISO 비닝 알고리즘의 출력) |
| 선 확산 함수(LSF) | 모서리의 미분 |
| 에지 노이즈 진폭 | |
| 잡음 자기상관 | IFFT( NEQ ( f )) 센서 크로스토크와 관련된 실험적 측정값입니다. |
| SNRi 사각형 wxw | 정사각형 객체( w × w 픽셀 변)에 대한 이상적인 관측자 SNR. |
| SNRi 직사각형 wx 4w | 직사각형 객체( w × 4w 픽셀 변)에 대한 이상적인 관측자 SNR. |
| 픽셀당 SNRi 제곱^2 | w × w 정사각형의 픽셀당 SNRi는 2입니다 . 값이 일정하게 유지되며 무한히 증가하지 않습니다. |
| 픽셀당 SNRi 직사각형^2 | 가로 2 픽셀, 세로 4 픽셀 크기 의 직사각형에 대한 SNRi 값입니다. 값이 일정하게 유지되며 무한히 증가하지 않습니다. |
| LSF 이중 이동 | 간격에 따른 선 확산 함수 이중선 이동 |
| LSF 이중선 진폭 | 간격에 따른 선 확산 함수 진폭 |
| LSF 이중선 S/N 에너지 | 간격에 따른 선 확산 함수 에너지 |
| 엣지 SNRi 정사각형 wxw | w × w 정사각형에 대한 에지 SNRi. |
| 엣지 SNRi 직사각형 wx 4w | w × 4 w 직사각형에 대한 에지 SNRi. |
| 엣지 SNRi 1D 더블렛 | 긴 1차원 객체 에 대한 에지 SNRi . |
| 객체 일치 필터 | F 정합 객체 ( f ) SNRi를 최적화하는 정합 필터의 응답 |
| 에지 매칭 필터 | F matched-edge ( f ) = f × F matched-object ( f ) 에지 SNRi를 최적화하는 매칭 필터의 응답 |
| 하단 그래프만 | |
| 원본 이미지 자르기 | 원래(입력) ROI |
| 비닝되지 않은 이미지 자르기 | 역투영; 저잡음 |
| 노이즈 이미지 자르기 | 원본 이미지 - 노이즈가 포함된 이미지를 표시하기 위해 밝기와 대비를 높인 이미지. |
| 결과 요약 | 이 텍스트는 에지 분산 및 노이즈 이미지 방법을 통해 얻은 C4 및 Cmax 값 과 기타 결과를 보여줍니다. 일부 결과는 실험적인 것으로 변경될 수 있습니다. |
| 객체 가시성 이미지 | 다양한 크기(1×1 ~ 14×14 픽셀)의 정사각형과 미켈슨 명암비(4:1 차트 명암비의 경우 0.6, 그 외 0.3 및 0.15)에 따른 가시성을 보여주는 합성 이미지입니다. 큰 버전은 하단 및 상단 디스플레이 영역을 모두 포함합니다. |
| 객체 가시성 - 크게 | |
정보 관련: NEQ, SNRi, ... 요약 정보 표시. 중요도가 낮거나 실험적인 결과는 회색 배경으로 표시됩니다.
잡음 전력 또는 전압 스펙트럼(NPS)잡음 전력(위너) 플롯과 전압 스펙트럼 플롯은 모양이 동일하며, y축 레이블만 다릅니다. NPS는 여러 이미지 정보 측정값을 계산하는 데 사용되는 중간 계산값입니다. 1차원 잡음 전력 또는 전압 스펙트럼은 잡음 이미지의 2차원 푸리에 변환(FFT)으로부터 얻어집니다. 초기 2차원 FFT는 이미지 중심에서 주파수가 0입니다. 이미지를 여러 개의 환형 영역으로 나누고 각 영역의 평균 잡음 전력을 계산합니다. | 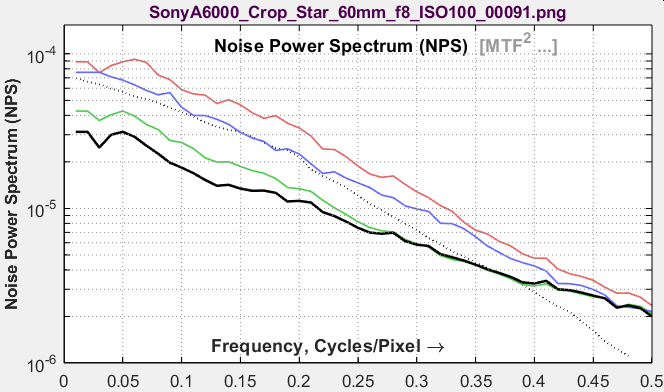 |
잡음 등가 양자(NEQ)플롯에 사용된 표준 NEQ는 위에 표시된 평균 신호 전압 Vmean을 기반으로 합니다. NEQ 기반 정보 용량 CNEQ를 계산하기 위해 다른 전압 VPP /sqrt(12)가 사용됩니다. NEQ 플롯은 관심 영역(ROI)의 크기가 상대적으로 작기 때문에 거칠게 나타납니다. | 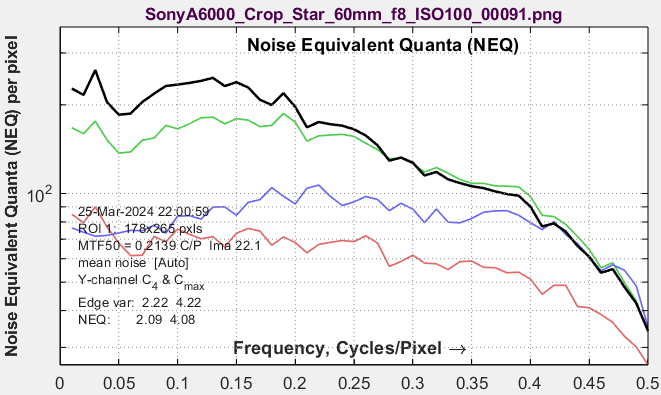 |
공간 주파수 응답(SFR/MTF)y축은 로그 스케일임을 유의하십시오. x축은 선형(표시됨) 또는 로그 스케일일 수 있습니다. 이 그래프는 y축이 로그 스케일이기 때문에 표준 Edge/MTF 그래프 의 MTF와 약간 다르게 보입니다. | 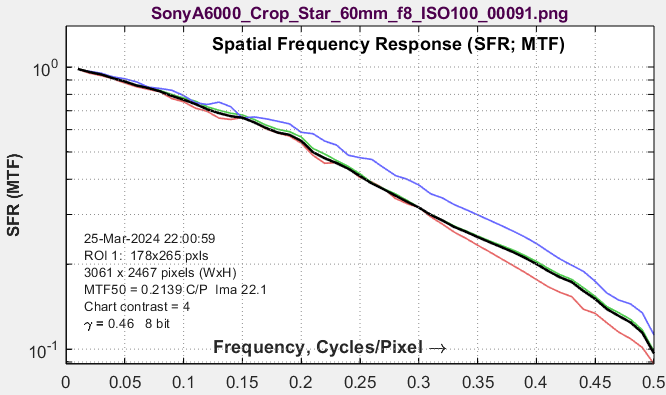 |
에지 선형화 비정규화, V(x)또한 표준 에지/MTF 플롯 에서도 확인할 수 있습니다. 선명도 향상으로 인한 과도한 확대를 관찰하는 데 유용합니다. 에지 분산 계산 에서 섀넌-하틀리 방정식에 대한 신호 전력 (S )을 계산하는 데 사용됩니다. | 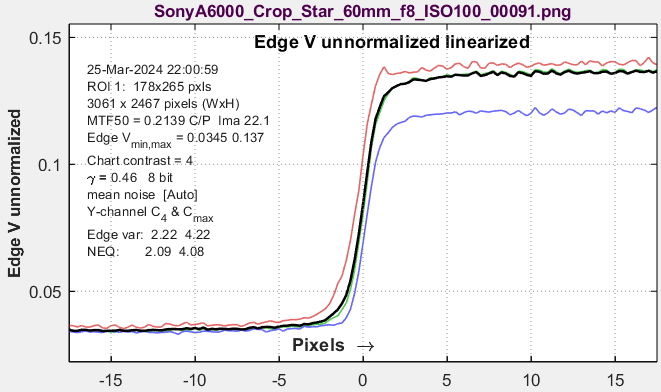 |
선 확산 함수, LSF(x) = dV(x)/dx또한 위의 Edge & Info Capacity 노이즈 플롯 에서도 확인할 수 있습니다. MTF ( f ) = |FFT( LSF ( x ))|, 0 주파수에서 1로 정규화됨. 양방향 필터링된 이미지는 LSF 값이 최대인 가장자리 부근에 노이즈 피크가 나타납니다. | 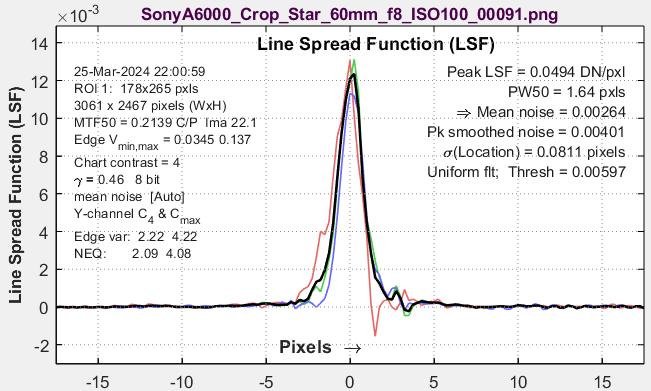 |
에지 노이즈 진폭1.25픽셀 스무딩 커널로 평활화했습니다. 또한 동일한 이미지 캡처에서 최소 처리된 이미지와 양방향 필터링된 이미지에 대해 위 그림과 같이 에지 및 정보 용량 노이즈 플롯 에 표시되어 있습니다. 이 그래프에서 봉우리는 양방향 필터링된 이미지(일반 소비자용 카메라의 JPEG 이미지에서 흔히 볼 수 있음)를 나타냅니다. EI 2024 논문, 잡음 전력 부분 , N | 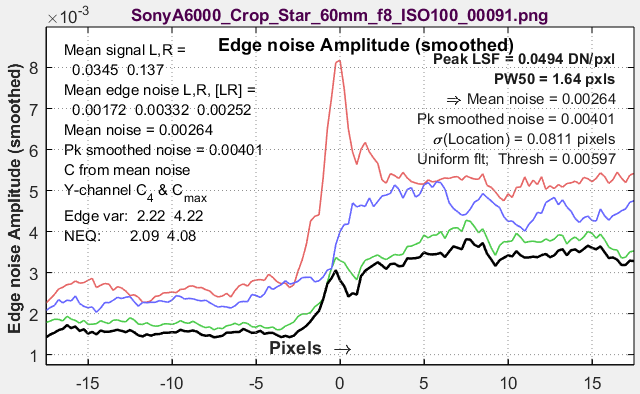 |
정사각형 또는 직사각형에 대한 이상적인 관측기 신호 대 잡음비(SNRi)SNRi는 작은 물체의 탐지 가능성을 나타내는 지표입니다. 이는 한 변의 길이 가 w 인 정사각형과 w × 4w 크기의 직사각형에 대해 표시할 수 있으며, 여기서 w 는 더 짧은 변의 길이를 픽셀 단위로 나타낸 것입니다. SNRi 는 Paul Kane [ 8 ] 및 Orit Skorka와 Paul Kane [ 9 ]의 논문에서 자세히 논의됩니다. SNRi 표시의 문제점은 변의 길이 w가 증가함에 따라 값이 매우 커질 수 있다는 것입니다. 이로 인해 해석이 어려워집니다. 시각적으로 . | 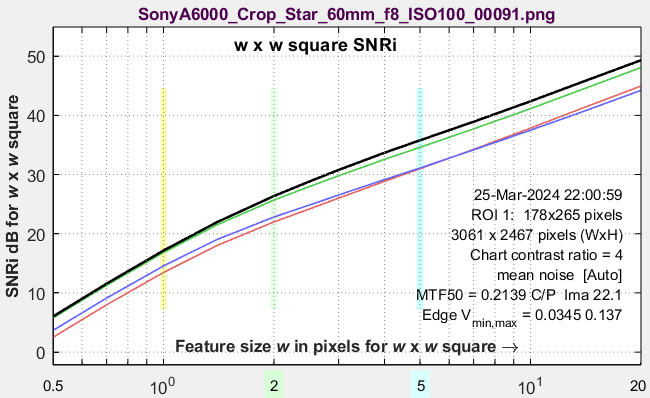 |
픽셀당 SNRi [정사각형 또는 직사각형] 2일반 SNRi보다 시각적으로 해석하기 쉽지만, 완전히 평평해지지는 않습니다. | 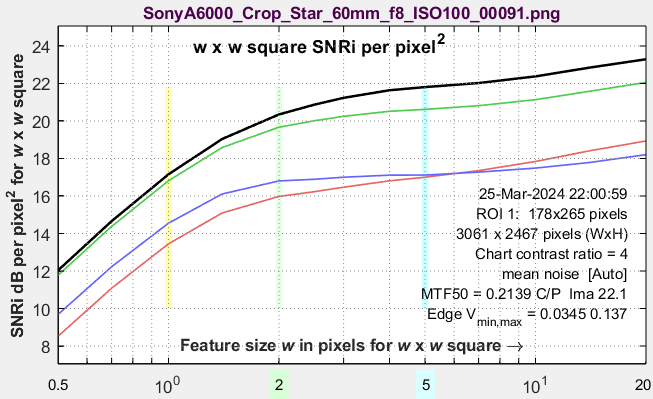 |
엣지 SNRiSNRi와 유사하지만, 물체 전체의 특성보다는 가장자리의 특성을 기반으로 합니다. w × w 정사각형, w × 4 w 직사각형 또는 1차원 이중체 물체에 대해 표시됩니다. 물체 크기가 증가함에 따라 값이 무한히 증가하지는 않습니다. | 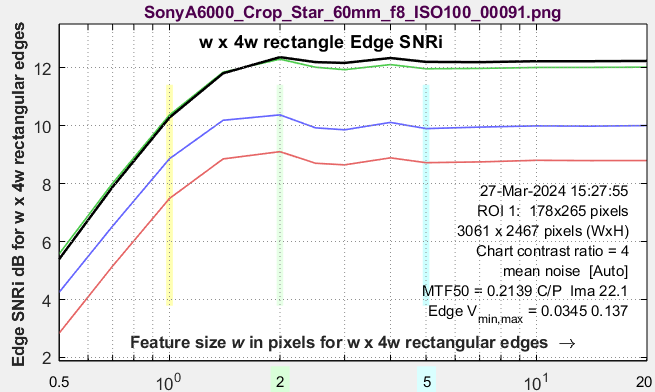 |
객체 일치 필터이 그림은 너비가 5, 2, 1픽셀인 객체에 대해 최상의 에지 SNRi를 갖는 필터의 전달 함수(주파수 응답)를 보여줍니다. 전달 함수는 객체의 MF × 주파수와 같습니다. 실제 필터로 근사화할 수 있습니다. 객체 성능과 에지 성능 사이의 균형을 고려한 필터 설계의 최적 방법을 결정해야 합니다. | 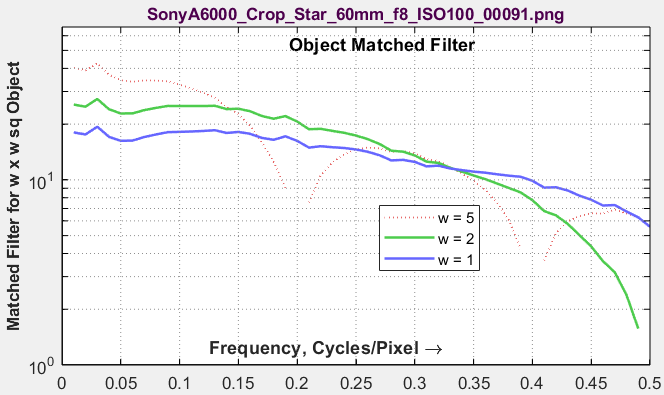 |
에지 매칭 필터이 그림은 폭이 5, 2, 1픽셀인 에지에 대해 최상의 에지 SNRi를 갖는 필터의 전달 함수(주파수 응답)를 보여줍니다. 실제 필터로 근사화할 수 있습니다. 객체 성능과 에지 성능 사이의 균형을 고려한 필터 설계의 최적 방안을 찾아야 합니다. | 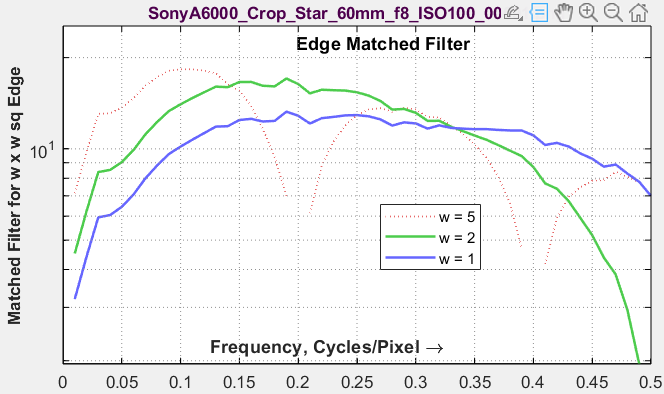 |
픽셀 간격에 따른 이중선 이동을 로그 스케일로 나타낸 그래프입니다. 중요한 결과는 아닙니다. | 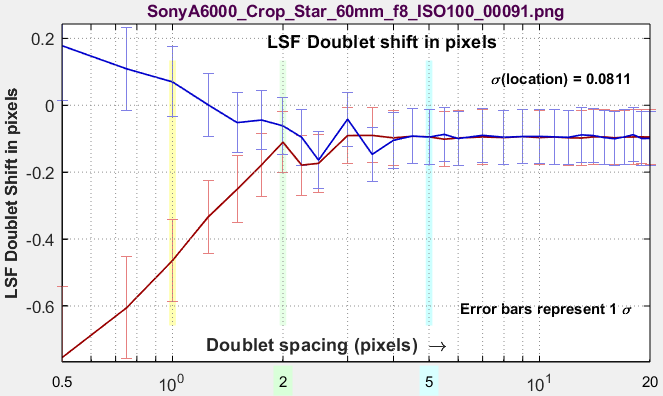 |
픽셀 간격에 따른 진폭의 두 배 증가를 로그 스케일로 나타낸 그래프입니다. 그다지 중요한 결과는 아닙니다. | 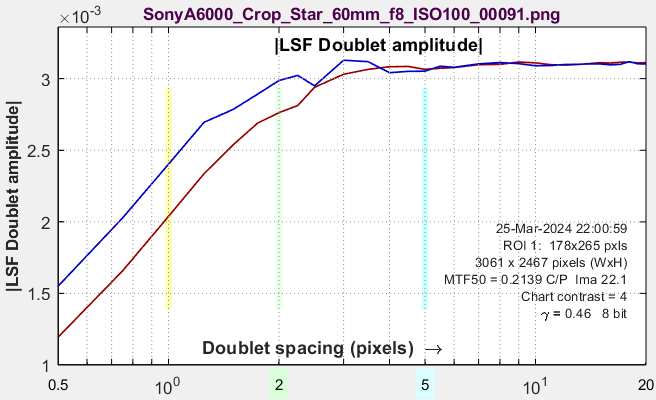 |
픽셀 간격에 따른 에너지 증가량(∫ 진폭 ² )을 로그 스케일로 나타낸 그래프입니다. 1차원 이중선에 대한 에지 SNRi와 유사한 결과를 보입니다. 중요한 결과는 아닙니다. | 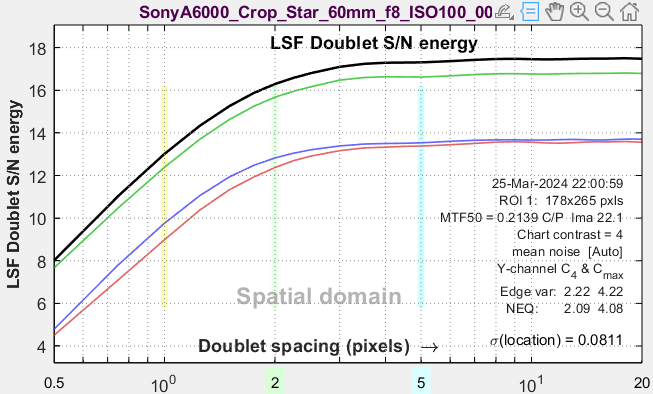 |
잡음 자기상관 (센서 전기적 간섭 관련) 실험이 그래프는 일반적인 테스트보다는 연구 개발 목적으로 포함되었으며, 디모자이킹 및 고정 패턴 노이즈의 영향을 제거하고 주요 노이즈 발생원이 광자 샷 노이즈일 때 노이즈 전력 스펙트럼(및 자기상관)이 이미지 센서의 전기적 크로스토크 양을 나타낸다는 가설을 검증하기 위한 것입니다. 이 가설의 핵심은 센서에 입사하는 빛이 완전히 비상관적이므로 크로스토크가 없다면 노이즈는 백색 노이즈가 될 것이라는 점입니다. 오른쪽 이미지는 화이트 밸런스가 조정되었습니다. 저자 가 위너-킨친 정리에 대해 제한적으로 이해하고 있는 바에 따르면, 잡음 자기상관 곡선은 잡음 스펙트럼의 역 푸리에 변환입니다. | 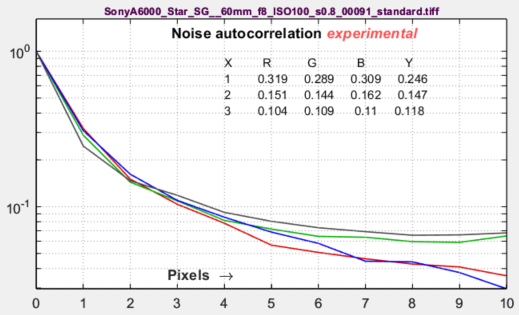 |
오른쪽 이미지는 화이트 밸런스가 적용되지 않았습니다. 예상대로 빨간색 채널의 자기상관 거리가 다른 채널보다 더 큽니다. 이미지를 클릭하면 확대됩니다. 이미지 정역학 모듈에서 평면 필드 이미지를 사용해도 유사한 자기상관 플롯을 얻을 수 있습니다. 조명 불균일성을 보정하여 먼 거리에서의 자기상관을 감소시켰습니다. | 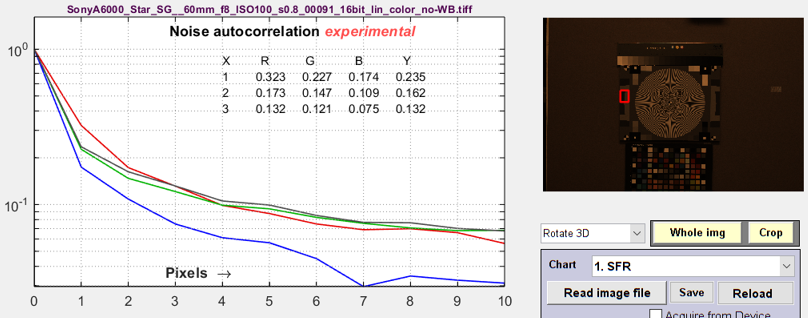 |
하단 그래프만 표시 - Rescharts 창의 왼쪽 하단에 표시됩니다.
이미지 ROI 부분 잘라내기 (원본, 비닝되지 않은 이미지, 노이즈 포함)여기서는 노이즈가 심한 이미지(ISO 12800)의 관심 영역(ROI) 일부를 잘라서 보여줍니다. 원본 이미지와 비닝되지 않은 이미지의 차이를 쉽게 확인할 수 있습니다. 모든 이미지는 표시를 위해 감마 인코딩되었습니다. 오른쪽의 노이즈 이미지는 밝기가 낮아지고(실제 평균값은 0임) 대비가 향상되었습니다. 노이즈 제거를 위한 디비닝의 효과는 매우 뛰어납니다. 이는 노이즈 이미지 계산(NEQ, SNRi 등)의 기초가 됩니다. |
| |||
결과 요약이미지 속성에 대한 요약을 포함합니다. 맨 아래쪽 줄에는 프로그램 개발 과정에서 계산의 정확성을 확인하기 위해 사용되는 여러 변수가 포함되어 있습니다. 이 변수들은 업데이트될 수 있습니다. 주요 결과는 상위 절반의 정보 활용 능력입니다. C4 (EdgeVar) 및 Cmax (EdgeVar) 는 에지 분산(Edge Variance) 방법을 통해 도출됩니다. C4 (NEQ) 와 Cmax (NEQ) 는 노이즈 이미지 방법(NEQ에서 직접 계산되므로 NEQ로 표기)에서 파생됩니다. 노이즈 이미지 방법은 측정된 노이즈 파워 스펙트럼을 사용하는 반면, 에지 분산 방법은 백색 노이즈 파워를 가정하기 때문에 두 방법은 동일하지 않습니다. | 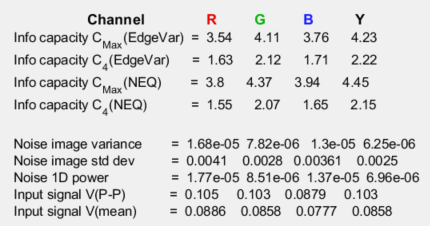 | |||
객체 가시성LARGE 옵션은 가시성을 향상시키기 위해 상단 및 하단 플롯 영역 모두를 포함합니다. SNRi 측정 의 목표는 작고 대비가 낮은 정사각형 또는 4:1 직사각형의 객체 가시성을 예측하는 것입니다. SNRi 예측 결과는 시각적 검증을 필요로 합니다. 저희는 실제 경사진 가장자리 이미지의 내용과 약간의 트릭을 사용하여 Imatest를 위한 디스플레이를 개발했습니다. 이 디스플레이는 대부분의 다른 Imatest 디스플레이와 달리 원본 이미지(경사진 가장자리에서는 지각적 판단을 내리기가 어렵습니다)와 계산된 선 확산 함수(2D로 변환됨)를 기반으로 지각적 판단을 내리도록 설계되었습니다. 오른쪽 결과는 ISO 12800에서 마이크로 포서드 카메라로 촬영한 노이즈가 있는 이미지에 대한 것입니다. 정사각형의 변 길이는 각각 1, 2, 3, 4, 7, 10, 14, 20픽셀입니다. 원본 차트는 4:1의 명암비(밝음/어두움 = 4)를 가지며, 이는 미켈슨 대비 C Mich ((밝음-어두움)/(밝음+어두움))가 0.6에 해당합니다. 바깥쪽 정사각형은 C Mich = 0.6이고, 가운데 정사각형과 안쪽 정사각형은 각각 C Mich = 0.3과 0.15입니다. 이 이미지를 사용하는 방법 — 가장자리 부근의 눈에 잘 띄지 않는 마젠타 색 막대는 잘 보이지 않는 작은 사각형을 찾는 데 도움을 주기 위해 디자인되었습니다. SNRi 곡선은 (적어도 초기에는) 차트 대비를 나타내며, 4:1(ISO 12233 표준)을 강력히 권장합니다. 바깥쪽 패치는 SNRi 곡선에 해당하며, 로즈 이론에 따르면 SNRi 5(14dB)는 가시성 임계값에 해당합니다. 이 값들을 SNRi 곡선과 비교할 수 있습니다. | 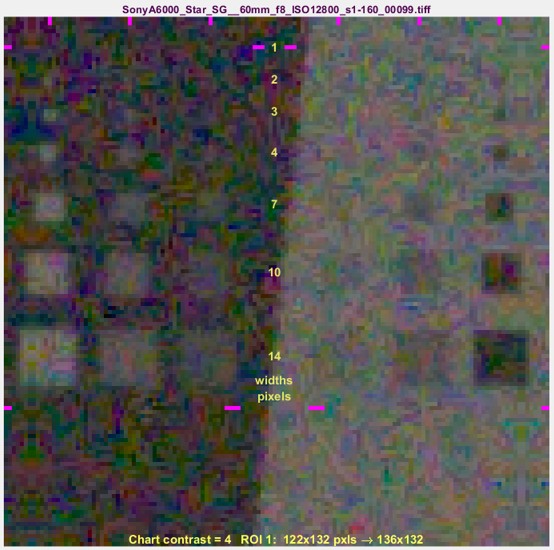 |
노출 정도에 따른 정보 습득 능력 (또는 노출 지수)
노출이 정보 용량 C4 에 미치는 영향을 연구하려면 특정 모듈( SFR , SFRplus , eSFR ISO , Checkerboard 또는 SFRreg )에서 이미지 배치 처리를 실행한 다음 결과(…-sfrbatch.csv 파일)를 Batchview에 입력하면 됩니다. 좋은 결과를 얻으려면 몇 가지 단계를 거쳐야 합니다. 이 과정은 빠르게 진행할 수 있지만, 지침을 꼼꼼히 읽어보는 것이 좋습니다.
이 기술은 특히 어두운 환경에서도 잘 작동해야 하는 자동차 카메라에 적합합니다. 여기서는 노출 지수(EI)를 총 노출량 대신 사용합니다. EI가 증가하면 센서에 도달하는 총 광량이 감소합니다 . 즉, 노출 지수는 총 노출량과 반비례 관계에 있습니다 . (이는 초보자에게 혼란스러울 수 있습니다.)
본 연구에서는 24MP 마이크로 포서드 카메라로 다양한 노출 지수(EI, ISO)에서 촬영한 RAW(ARW) 이미지 세트를 사용합니다. 이 이미지들은 LibRaw를 이용하여 최소한의 후처리(선명도 및 노이즈 감소 없음, 간단한 감마 곡선 적용, 화이트 밸런스 및 색 보정)만으로 TIFF 형식으로 변환되었습니다. JPEG 파일은 양방향 필터링으로 인해 계산 정확도가 떨어지므로 가급적 사용을 피해야 합니다. 하지만 자동차 카메라의 경우 JPEG 사용을 피할 수 없는 경우도 있으며, 다행히 C4 에서는 에지 분산(Edge Variance) 기법이 변환된 RAW 이미지보다 정확도가 약간 떨어지지만 좋은 결과를 제공합니다.
자동 ROI 감지 모듈( SFRplus , eSFR ISO , Checkerboard 또는 SFRreg )을 사용하기 위한 첫 번째 단계는 대화형 버전( Rescharts )의 프로그램을 통해 이미지를 실행하여 설정이 올바른지 확인하는 것입니다. SFR 의 경우 이 단계가 반드시 필요한 것은 아니지만, 결과를 미리 보기 위해 유용할 수 있습니다.
요약
- 섀넌 정보 용량 C는 오랫동안 전자 통신 채널의 우수성을 측정하는 척도로 사용되어 왔습니다. 이는 적절한 코드를 사용하면 오류 없이 데이터를 전송할 수 있는 최대 속도를 지정합니다(섀넌 용량에 근접하는 코드를 찾는 데 거의 반세기가 걸렸습니다). 이미지 처리에서는 코딩이 문제가 되지 않습니다. 1962년 Rodney Shaw의 논문 [ 10 ]은 사진 필름의 C를 측정한 특히 좋은 예입니다. 당시에는 쉬운 일이 아니었습니다.
- C 는 일반적으로 픽셀당 비트 수로 측정됩니다. 총 용량은 다음과 같습니다. .
- C 는 MTF의 함수이므로 C를 계산하기 전에 채널을 선형화 해야 합니다. 즉, S와 N의 정확한 값을 얻으려면 적절한 감마 보정( 신호 = 픽셀 레벨 감마 , 여기서 sRGB 또는 Adobe RGB와 같은 표준 색 공간의 이미지의 경우 감마 ≅ 2.2 )을 적용해야 합니다. 감마 값(2에 가까움)은 그레이스케일 스텝 차트를 분석하는 Imatest 모듈( Stepchart , Colorcheck , Color/Tone , Multitest , SFRplus 또는 eSFR ISO) 을 실행하여 확인할 수 있습니다. 하지만 대부분의 경우 차트 대비를 입력하고 "MTF에 사용" 을 선택하면 에지 이미지에서 감마 값을 확인할 수 있습니다.
- 본 연구에서는 C 값이 카메라 품질, 특히 머신 비전 및 인공지능 카메라의 품질을 평가하는 데 유용한 지표로 사용될 수 있다는 가설을 세웠 습니다. (소비자용 카메라의 외관 품질과는 직접적인 연관이 없습니다. 소비자용 카메라는 최상의 성능을 발휘하려면 세심한 조정이 필요하기 때문입니다.) C 값은 특히 최소한의 처리만 거친 RAW 이미지를 사용할 경우, 카메라 간 비교를 위한 공정한 기준을 제공합니다.
- Imatest는 디지털 이미지의 Y(휘도) 채널에 대한 섀넌 용량 C를 계산하는데, 이는 눈의 감도를 근사적으로 나타냅니다. 또한 개별 R, G, B 채널에 대한 C 값과 색차 채널인 Cb 및 Cr ( YCbCr 에서 계산 )에 대한 C 값도 계산합니다.
- 섀넌 용량은 계산과 해석이 어려워 영상 분야에서 널리 사용되지 않았습니다. 하지만 이제 쉽게 계산할 수 있게 되면서 사진 이미지 품질과의 관계를 연구할 수 있는 길이 열렸습니다.
- C 는 새로운 측정 방식이기 때문에, 머신 비전 및 인공지능 시스템에 대한 적합성을 검증해 줄 수 있는 기업이나 학술 기관과의 협력을 희망합니다.
참고: Imatest 2020 이전에 사용되었던 경사 모서리 정보 용량 측정 방식은 주로 지멘스 별 측정값에서 총 정보 용량을 얻기 위해 사용되었으나, 정확도가 충분하지 않아 완전히 사용이 중단되었습니다. |
링크 ( 백서 에 더 많은 링크가 있습니다)
- CE Shannon, “ 통신에 대한 수학적 이론, ” Bell Syst. Tech. J., vol. 27, pp. 379–423, 1948년 7월; vol. 27, pp.
623~656쪽, 1948년 10월. - CE 섀넌, " 소음이 있는 환경에서의 통신 ", IRE 회의록, 1949년 1월, 10-21쪽.
- 위키피디아 - 섀넌-하틀리 정리는 섀넌 방정식의 주파수 의존적 적분 형태를 가지고 있으며, 이는 Imatest의 사인 패턴과 경사 에지 섀넌 정보 용량 계산 모두에 적용됩니다.
- IA Cunningham 및 R. Shaw, "의료 영상 시스템의 신호 대 잡음비 최적화", Vol. 16, No. 3/1999년 3월/621-632쪽/J. Opt. Soc. Am. A
- Brian W. Keelan, "잡음 등가 양자의 이미징 응용" IS&T 국제 전자 이미징 심포지엄: 이미지 품질 및 시스템 성능 XIII , 2016, https://doi.org/10.2352/ISSN.2470-1173.2016.13.IQSP-213 .
- Michail C, Karpetas G, Kalyvas N, Valais I, Kandarakis I, Agavanakis K, Panayiotakis G, Fountos G., 양전자 방출 단층 촬영 스캐너의 정보 용량 . Crystals . 2018; 8(12):459. https://doi.org/10.3390/cryst8120459 .
- Christos M. Michail, Nektarios E. Kalyvas, Ioannis G. Valais, Ioannis P. Fudos, George P. Fountos, Nikos Dimitropoulos, Grigorios Koulouras, Dionisis Kandris, Maria Samarakou, Ioannis S. Kandarakis, "디지털 유방조영술의 이미지 품질 및 정보 용량 그림", BioMed Research International , vol. 2014, 기사 ID 634856, 11페이지, 2014. https://doi.org/10.1155/2014/634856 .
- Paul J. Kane, "신호 감지 이론 및 자동차 이미징", IS&T 국제 전자 이미징 심포지엄: 자율 차량 및 기계 컨퍼런스 , 2019, pp 27-1 - 27-8, https://doi.org/10.2352/ISSN.2470-1173.2019.15.AVM-027 .
- Orit Skorka, Paul J. Kane, "이상적인 관찰자 모델을 사용한 객체 탐지", IS&T 국제 전자 이미징 심포지엄: 자율 차량 및 기계 , 2020, pp 41-1 - 41-7, https://doi.org/10.2352/ISSN.2470-1173.2020.16.AVM-041 .
- R. Shaw, “ 푸리에 기법과 정보 이론을 사진 이미지 품질 평가에 적용” , 사진 과학 및 공학, 제6권 5호, 1962년 9-10월, 281-286쪽. Rodney Shaw 편집, SPSE(현 SPIE), 1976년 “이미지 평가 관련 주요 논문 모음”에 재수록. 사진 필름의 정보 용량에 대한 흥미롭고도 어려운 계산. 다운로드 가능.
- X. Tang, Y. Yang, S. Tang, 기존 CT와 비교한 차등 위상 대비 CT의 영상 성능 특성화: 노이즈 등가 양자 NEQ(k)의 스펙트럼 , Med Phys . 2012년 7월; 39(7): 4467–4482. 2012년 6월 29일 온라인 게시. doi: 10.1118/1.4730287 .
부록 1. 정보 용량에 대한 간략한 요약
도전만큼 좋은 것도 없죠! 전자 통신 채널에는 오류 없이 채널을 통해 전송할 수 있는 최대 정보량을 정량화하는 기준이 있습니다 . 이 기준에는 선명도와 노이즈(필름의 입자)가 포함됩니다. 그리고 카메라, 또는 모든 디지털 이미징 시스템은 바로 그러한 채널입니다.
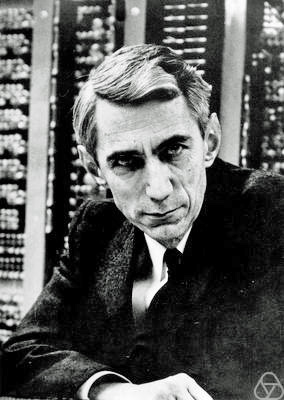
1948년 Bell Labs의 Claude Shannon *이 처음 발표한 이 측정법[ 1,2 ]은 전자 통신 산업의 기초가 되었습니다. 이를 Shannon 채널 용량 또는 Shannon 정보 용량 C 라고 하며, 보기보다 간단한 방정식을 가지고 있습니다[3]. (자세한 내용은 Shannon-Hartley 정리 에 대한 Wikipedia 페이지를 참조하십시오.)
W 채널 대역폭입니다. S ( f ) 는 평균 신호 에너지(신호의 제곱)입니다. 전압은 MTF ( f ) ² 에 비례하며, N ( f ) 는 평균 잡음 에너지(RMS 잡음 전압의 제곱)로 필름 내 입자에 해당합니다. 보기에는 간단해 보이지만( E = mc² 보다 약간 더 복잡할 뿐 ), 실제로 적용하기는 쉽지 않습니다.
클로드 섀넌은 진정한 천재였습니다. 그의 저서 " 클로드 섀넌과 함께한 1만 시간: 천재의 사고, 작업, 그리고 삶의 방식 "은 꼭 읽어볼 만한 가치가 있습니다. 뉴요커 와 사이언 티픽 아메리칸 에도 그에 대한 좋은 기사들이 실려 있습니다. IEEE에서는 섀넌과 머신러닝 및 인공지능의 발전을 연결하는 논문을 발표 하기도 했습니다. 특히 제가 이전 직장에서 자주 방문했던 캘리포니아 대학교 샌디에이고 메모리 및 기록 연구 센터 에서 제작한 29분짜리 영상 "클로드 섀넌 - 정보 시대의 아버지"는 제게 매우 흥미롭습니다.
이 페이지에서는 Imatest에서 가장 널리 사용되는 테스트 이미지인 기울어진 가장자리 이미지로부터 정보 용량 C를 계산하는 방법과 동일한 위치에서 신호와 노이즈를 계산하여 이미지 품질을 더욱 정확하게 측정하는 방법을 설명합니다. 이전(2020년)의 지멘스 별 기반 방법은 "지멘스 별을 이용한 섀넌 정보 용량" 에서 설명합니다.
계산에 사용된 수학 및 알고리즘은 "경사진 모서리를 이용한 정보 용량 측정: 방정식 및 알고리즘" 에 제시되어 있습니다.
부록 2. 선형 센서의 최대 정보 용량( Cmax ) 계산1단계: 측정된 최대 전압 범위 Vpp를 최대 허용값 Vp -p_max = 1로 대체합니다. 이는 다소 단순화된 것처럼 보일 수 있지만 대부분의 카메라에서 잘 작동합니다. 신호 전력 S 섹션을 참조하십시오. 2단계: 측정된 잡음 전력 N을 0 ≤ V ≤ 1 범위(여기서 1은 허용되는 최대 정규화 신호 전압 V )에서 N 의 평균 인 Nmean 으로 대체합니다. 선형 이미지 센서의 경우 V 에 대한 잡음 전력 N 의 일반 방정식은 다음과 같습니다. k₀ 는 상수 잡음(암전류 잡음, 존슨(전자) 잡음 등)에 대한 계수이고, k₁ 는 광자 샷 잡음에 대한 계수입니다. 이 값들은 에지 전이의 양쪽에서 신호 전압 V₁ 과 V₂ 와 함께 측정된 잡음 전력 N₁ = σ₁² 및 N₂ = σ₂² 로부터 계산됩니다. N 1 = k 0 + k 1 V 1 및 N 2 = k 0 + k 1 V 1 이라고 가정하면, 미지수가 두 개인 두 방정식을 풀어 k 0 및 k 1을 구할 수 있습니다. N은 노이즈 계산 방법(1)(양방향 필터링이 없는 최소 처리 이미지에 사용됨)에 사용된 노이즈를 매우 근사합니다. 그러나 방법(2)(평활화된 피크 노이즈)을 사용하는 경우(양방향 필터링이 있는 카메라 내 JPEG에 권장됨) N 은 일반적으로 더 크므로 수정해야 합니다. N → k N N , 여기서 k N = N method_2 / N Method_1 양방향 필터링된 이미지(소비자용 카메라의 대부분 JPEG 이미지)에서 저역 통과 필터링(노이즈 감소용)은 N1 과 N2 에 강한 영향을 미쳐 방정식이 안정적으로 성립하지 않을 수 있습니다. 이는 Cmax 의 정확도에 악영향을 미칠 수 있습니다. Cmax를 계산하기 위한 0 ≤ V ≤ 1 범위에 대한 평균 잡음 전력 Nmean은 다음과 같습니다. 드물지만 알려지지 않은 경우, 즉 가장자리의 어두운 면에 노이즈가 더 큰 경우(이상한 이미지 처리)를 처리하려면 N mean = max( N mean , N 1 ,N 2 ) 를 사용하십시오. 사용 , HDR(High Dynamic Range) 센서의 노이즈는 선형 센서에 대한 간단한 방정식을 따르지 않으므로, 이미지의 밝은 부분이 포화 상태에 가깝지만 확실히 포화 상태는 아닌 상태가 되도록 충분한 노출을 주고 N 값을 변경하지 않는 것이 좋습니다( N 평균 = N ). 선형 센서를 사용하여 최소한으로 또는 균일하게 처리된 이미지의 경우 C max는 노출과 거의 무관하며, 여기서 노이즈 전력 N 은 신호 전압 V 의 알려진 함수입니다. |
부록 3: JSON 출력
JSON 요약 파일을 저장하여 얻은 결과입니다(Rescharts에서 "데이터 저장"을 누르세요).
메모
"edge_info_note1": "정보 용량 결과입니다. 컬러 이미지의 경우 채널은 RGBY입니다. Bayer의 경우 R GR B GB입니다."
"edge_info_note2": "V_P_P 및 이후 결과에는 각 줄에 한 가지 색상에 대한 nroi 결과가 포함되어 있습니다."
다음 결과는 RGBY 채널에 대한 4개의 행과 6개의 ROI에 대한 6개의 열로 구성됩니다.
신호 V PP
"edge_info_signal_V_P_P": [
[0.2271,0.2283,0.2199,0.2125,0.1971,0.1887],
[0.2292,0.2302,0.2209,0.2157,0.1994,0.1889],
[0.2358,0.2354,0.2239,0.1998,0.2075,0.1886],
[0.2292,0.2301,0.2209,0.2138,0.1995,0.1889]
],
공간적으로 의존적인 평균 잡음
"edge_info_noise_V_RMS": [
[0.0062,0.0061,0.0056,0.0057,0.0059,0.0064],
[0.006,0.006,0.0054,0.0059,0.0058,0.0065],
[0.0061,0.0063,0.0062,0.007,0.0062,0.0076],
[0.0058,0.006,0.0052,0.0058,0.0058,0.0064]
],
피크 평활화 노이즈
"peak_smoothed_noise": [
[0.0149,0.0179,0.0137,0.0151,0.0172,0.0128],
[0.015,0.0177,0.0132,0.0151,0.0172,0.0131],
[0.0156,0.0185,0.0146,0.016,0.0181,0.0134],
[0.0151,0.0178,0.0132,0.0151,0.0172,0.0129]
],
피크 평활 잡음/평균 잡음 비율: 임계값(1.8*max(왼쪽 평균, 오른쪽 평균)) 이상일 때 양방향 필터링을 감지하는 데 사용됩니다.
"pk_smoothed_to_mean_noise_ratio": [
[2.413,2.922,2.449,2.637,2.933,2.02],
[2.508,2.946,2.455,2.554,2.985,2.018],
[2.573,2.953,2.343,2.296,2.917,1.76],
[2.576,2.972,2.525,2.607,2.996,2.009]
],
감지된 위치의 픽셀 단위 표준 편차( σ (위치))
"sigma_location_pxls": [
[0.068,0.085,0.126,0.129,0.124,0.112],
[0.068,0.083,0.12,0.128,0.123,0.113],
[0.069,0.084,0.129,0.144,0.123,0.114],
[0.068,0.083,0.12,0.128,0.123,0.112]
],
신호 대 잡음비 RMS (이 측정값의 용도를 알 수 없으며, 보관하지 않을 수도 있습니다.)
"edge_info_snr_RMS": [
[12.9707,13.1877,13.8628,13.1201,11.8556,10.5008],
[13.5087,13.509,14.5215,12.8755,12.2126,10.3129],
[13.7273,13.286,12.6874,10.1264,11.821,8.7738],
[13.8613,13.6161,14.9063,13.0611,12.2589,10.3593]
],
에지 분산 정보 용량 C_4
"edge_info_capacity_C_4_b_p": [
[2.031,1.651,1.231,1.167,1.148,2.201],
[2.032,1.671,1.27,1.175,1.16,2.179],
[2.023,1.654,1.198,1.076,1.144,1.983],
[2.031,1.67,1.269,1.172,1.16,2.185]
],
에지 분산 정보 용량 C_max
"edge_info_capacity_C_max_b_p": [
[4.032,3.471,2.737,3.166,2.926,4.023],
[4.005,3.501,2.86,3.023,3.084,3.976],
[4.032,3.495,2.62,2.924,2.916,3.724],
[4.044,3.513,2.876,3.112,3.038,3.982]
],
노이즈 이미지(NEQ)의 C_4 정보 용량...은 edge_info_capacity를 대체합니다...
"info_capacity_C_4_NEQ_b_p": [
[2.128,1.567,1.056,0.8549,1.097,2.254],
[1.973,1.544,0.9904,0.9072,1.073,2.279],
[1.883,1.614,1.058,1.075,1.036,2.382],
[1.875,1.526,0.9486,0.8741,1.046,2.262]
],
노이즈 이미지 정보 용량의 C_max가 edge_info_capacity를 대체합니다...
"info_capacity_C_max_NEQ_b_p": [
[4.128,3.387,2.562,2.854,2.874,4.076],
[3.947,3.374,2.58,2.756,2.997,4.075],
[3.891,3.455,2.48,2.923,2.808,4.122],
[3.888,3.368,2.556,2.814,2.925,4.059]
],
평균화된 이미지 수 ([1]은 신호 평균화 없음 표시)
"signal_averages_for_info": [1],
총 최대 정보 용량(MB, 모든 ROI 포함). C_max에 대한 3D 플롯으로 표시됩니다.
"edgeInfoCapacityMax_total_Mb": [23.39],
각 영역에 대한 섹션 표시기로, 선택된 채널을 보여줍니다.
"edge_info": {
"채널": "Y",
아래는 NPS와 NEQ의 주파수(픽셀당 주기)입니다. 0과 0.05부터 0.5까지 0.05 간격으로 표시됩니다.
"NPS_NEQ_frequency": [0,0.05,0.1,0.15,0.2,0.25,0.3,0.35,0.4,0.45,0.5],
SNRi 및 에지 SNRi의 너비는 픽셀 단위입니다(4:1 직사각형의 경우 더 짧은 변).
"SNRi_box_width": [20,14,10,7,5,4,3,2.5,2,1.4,1,0.7,0.5],
"ROI"로 표시된 개별 영역에 대한 결과입니다. 여러 영역 중 2개만 표시됩니다.
ROI는 영역을 나타냅니다.
잡음 전력 스펙트럼(NPS)
잡음 등가 양자(NEQ)
SNRI_square. 박스 폭이 20에서 0.5까지인 모든 SNRI 값입니다.
SNRi_직사각형
edge_SNRi_square. 24.2 파일럿 프로그램 이전에 사용되던 구식 명칭인 SNRd_square를 대체합니다.
edge_SNRi_rectangle은 더 이상 사용되지 않는 명칭인 SNRd_rectangle을 대체합니다.
"ROI_결과": [
{
"ROI": [1],
"노이즈_파워_스펙트럼": [0.002352,0.000627,0.0005093,0.0003993,0.0003269,0.0003086,0.0002547,0.0001938,0.0001532,0.0001075,6.15e-05],
"noise_equivalent_quanta": [28.98,110.9,170.2,279.3,357.6,317.5,274.2,215.5,147.9,111.9,106.6],
"SNRi_square": [42.16,39.41,37.03,34.55,32.22,30.79,28.8,27.34,25.33,21.34,16.72,11.21,5.705],
"SNRI_직사각형": [49,45.79,43.04,40.28,37.78,36.27,34.35,33.03,31.29,28,24.36,20.06,15.67],
"SNRd_square": [12.01,11.98,11.99,11.91,11.89,12.12,12.16,12.27,12.77,11.47,8.007,3.074,-2.18],
"SNRd_rectangle": [12.01,11.98,11.98,11.95,11.94,12.08,12.08,12.2,12.46,11.98,10.5,8.153,5.667]
},
{
"ROI": [2],
"노이즈_파워_스펙트럼": [0.003468,0.0009693,0.0005746,0.0004773,0.0004368,0.0003866,0.0003348,0.0002759,0.0002067,0.0001327,7.788e-05],
"noise_equivalent_quanta": [19.9,72.8,153.7,221.5,242.4,217.2,161.5,104.6,64.98,43.74,36.32],
"SNRi_square": [40.71,37.97,35.44,32.97,30.72,29.25,27.2,25.68,23.53,19.28,14.49,8.887,3.331],
"SNRI_사각형": [47.58,44.41,41.53,38.73,36.28,34.77,32.8,31.45,29.63,26.18,22.42,18.04,13.54],
"SNRd_square": [9.553,9.552,9.528,9.504,9.501,9.651,9.914,10.1,10.18,8.332,4.651,-0.3857,-5.685],
"SNRd_rectangle": [9.553,9.547,9.538,9.521,9.523,9.614,9.748,9.894,9.992,9.23,7.584,5.199,2.496]
...
},
]
},