注意:此功能将在未来的版本中弃用。
Stepchart使用以下方式测量数码相机和扫描仪的色调响应、噪声、动态范围和ISO 感光度:
- 反射式灰阶阶梯测试图,例如柯达Q-13和Q-14灰阶测试图,它们只有一行色块(线性排列);或者测试图,例如ISO-14524 或 ISO-15739 测试图,它们具有非线性(多行;可能是圆形)色块排列,如下所示。
- 透射式(背光式)灰阶阶梯测试图,例如Imatest 36 色块动态范围测试图或36 色块高动态范围测试图,以及Stouffer 、 Kodak 、 DSC Labs和Danes-Picta等公司的测试图。透射式测试图的最大密度高于反射式测试图,可用于测量单张图像的动态范围。
Stepchart还可以测量眩光(镜头光晕的敏感性)。
| 大多数阶梯图功能现已包含在“颜色/色调设置”和“颜色/色调自动”模块中(后者是一个固定的、支持批量处理的模块,其计算方式与“设置”模块相同)。这两个模块都比较新,提供了更多结果图以及噪声和动态范围分析功能。建议在新项目中使用这些模块。 |
| 新闻:早已存在的非均匀性校正功能已被记录在案。 Imatest 5.1(自 2018 年 12 月起)改进了曝光误差计算,使其在不同的对比度(伽马)值范围内更加一致。详情请点击此处。 Imatest 5.1 的所有阶梯图功能(包括时间噪声)现已集成到“颜色/色调自动”模式中。其中大部分功能已包含在Imatest 4.0中。 可以在运行Stepchart之前通过Stepchart 图表选择(在设置下拉菜单中)选择Stepchart图表类型。 支持使用 36 色块动态范围、ISO 14524(带注册标记)和 ISO 15739(带注册标记)图表进行自动区域检测。 |
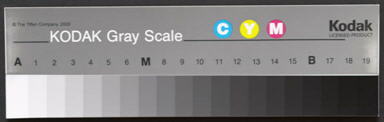
此灰阶图 最初是为柯达 Q-13 和 Q-14 灰阶卡设计的。这两种灰阶卡价格低廉,尺寸分别为 8 英寸和 14 英寸,包含 20 个区域,编号为 0-19,光密度从 0.05 到 1.95,步长为 0.1(反射率从 0.891 到 0.011)。灰阶卡印在半光泽表面上。右侧的 Q-13 图像拍摄时略微失焦,以最大程度地减少灰阶卡纹理产生的噪点。
Imatest Master 的附加(多行或圆形)图表
如下所示,Imatest Master 可以分析几个单色目标图像。要运行这些图像分析,请打开图像文件,然后按照“特殊/ISO 目标步骤图”中的说明,选择目标图像中关键特征的大致感兴趣区域。您还可以通过其他对话框指定目标类型并优化裁剪区域。
 QA-61 ISO- 16067-1 扫描仪 |  QA-62 |  ST-51 EIA 灰度图 |  ST-52 ISO- 14524 12-patch OECF目标 |  ISO-15739 噪声目标 |
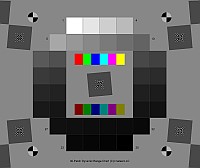 DR 或 HDR 目标 |  20 补丁 OECF 目标 |  ITE灰度 |  SFRplus 20 片装 步骤图 |
拍摄图表
- 光线。确保光线均匀且无眩光。光照均匀度可使用 照度计(勒克斯)进行测量。建议照度变化不超过±5%。如果可能,阶梯图周围应为灰色或黑色,以最大程度地减少眩光(除非您正在测量眩光)。对于具有自动曝光功能的相机,建议使用18%灰度的周围环境。
- 对焦。为了尽量减少因色块纹理造成的噪声测量误差,图表可以略微失焦拍摄。这里强调的是“略微” ——色块之间的边界应该保持清晰。
- 距离。距离并非关键因素。图表图像的宽度应不超过总图像宽度的三分之二左右,以最大程度地减少暗角(光线衰减,使用广角镜头时可能较为严重)。如果每个色块宽度为 50 像素,则噪声分析最为精确,但对于低分辨率相机,较小的色块也足够。增大色块尺寸可以在一定程度上提高噪声测量的精度,但对于超过 100 像素宽的色块,精度提升有限。只要各个区域清晰可见,即使使用非常小的图像也可以测量色调响应。
- 拍摄图表照片。
- 将图像保存为 RAW 文件、TIFF 或高质量 JPEG 格式,然后将其加载到您的计算机上。可以使用dcraw (用于商业文件)或Read Raw (用于二进制文件)转换 RAW 图像。如果您使用其他 RAW 转换器,请转换为 JPEG(最高质量)、TIFF 或 PNG 格式。
运行步骤图
- 运行Imatest 。
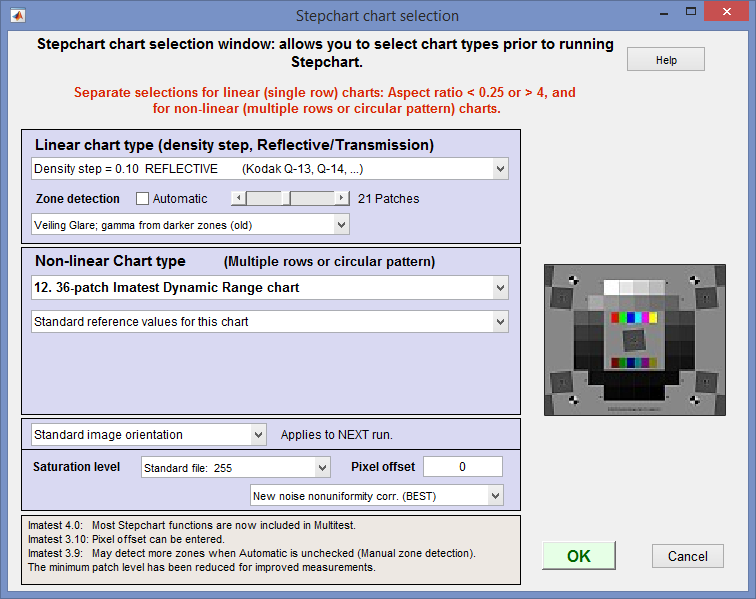
- 打开“设置”并选择“步进图选择”可以简化步进图的设置。这将打开步进图图表选择窗口(如右图所示),您可以在运行步进图之前选择线性(单行)或非线性(多行)图表类型。这有助于自动区域检测。
- 从目标中选择。
- 使用对话框打开输入文件。Imatest 会记住上次打开的输入文件的目录名称(每个模块单独记住)。
多文件选择在Imatest Master中,可以使用标准的 Windows 操作方式(按住 Shift 键并单击或按住 Control 键并单击)选择多个文件。根据您在多图像对话框中的设置,您可以将多个文件合并(取平均值)或按顺序运行它们(批处理模式)。
合并(平均)文件可用于测量固定模式噪声(建议至少拍摄 8 张相同的低 ISO 感光度图像)。合并后的文件可以保存。其名称与第一个选定的文件相同,并附加后缀“_comb_n”,其中 n 为合并的文件数量。
批量模式允许按顺序分析多个文件。它有三个要求:文件必须 (1) 位于同一文件夹中,(2) 具有相同的像素大小,以及 (3) 相同的取景。对于第一张图像,设置窗口与标准非批量运行相同。后续运行使用相同的设置。由于无需用户输入,因此运行速度非常快。
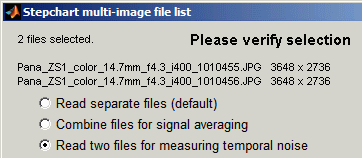
可以通过选择 2 个相同(但分别采集)的阶梯图图像文件,然后在“多图像文件列表”对话框中选择“读取两个文件以测量时间噪声”来测量时间噪声(表示图像之间差异的噪声) 。
需要注意的是:在大多数计算机上,当打开的图像文件超过二十个时,Imatest 的运行速度会显著降低。因此,我们建议勾选“保存后关闭图像文件”复选框,并保存结果。这样可以批量处理大量图像文件,而不会导致计算机运行缓慢。
- 裁剪图像。裁剪宽高比决定了分析的是线性(单行)图表还是非线性(多行)图表。对于线性图表,如下所示的“区域检测”设置决定了如何选择区域,从而决定了裁剪方式。
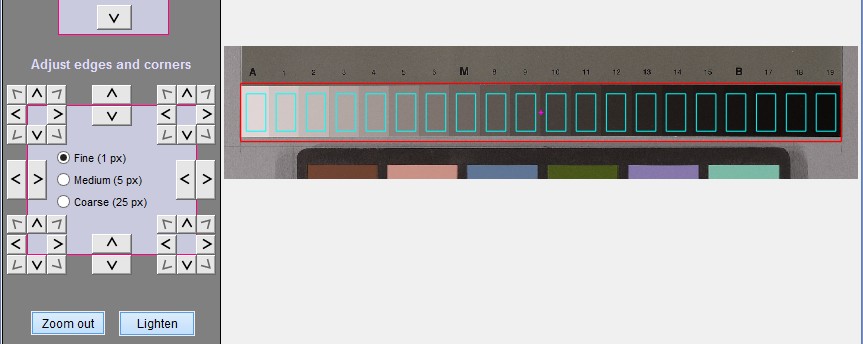
- 如果取消选中“自动” (或对于非线性图表),则“微调”窗口中会显示每个色块的小蓝色矩形,即您可以立即看到选定的区域。对于线性图表,您需要手动输入色块的数量。
- 选中“自动”选项后,图像块将自动定位:区域选择过程中不会显示矩形框。由于这可能会导致图像噪声较大或图像较暗时出现问题,因此我们建议不要选中“自动(区域检测)”选项。
- 要测量眩光,必须取消选中“自动” 。在右侧的下拉菜单中进行适当的选择,然后选择 21 个区域(对于 Q14)(灰阶色块总数加一)。
典型的裁剪区域(用于自动区域检测)显示在右侧,以红色矩形框标出。方向无需正确;Imatest 会自动将图像旋转到正确方向。要正确显示曝光误差(仅限反射目标),请选择整个图表,包括可能存在的任何高光裁剪区域。如果裁剪区域的宽高比(长/宽)小于 4:1,则会显示一个用于设置非线性(多行或圆形)图表的窗口(适用于Imatest Master和IS )。如果您计划使用手动区域检测(在下方的“阶梯图输入”对话框中选择),则可以进行近似选择:在“阶梯图设置”窗口之后会打开一个“微调”窗口,以便您进一步调整裁剪区域。 | 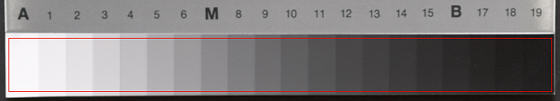 柯达/蒂芬 Q-13 图表的裁剪图 |
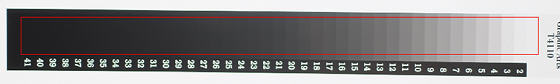 Stouffer T4110 图表的裁剪图(去掉倾斜效果更好)。 |
- 对步骤图设置框进行任何必要的更改。
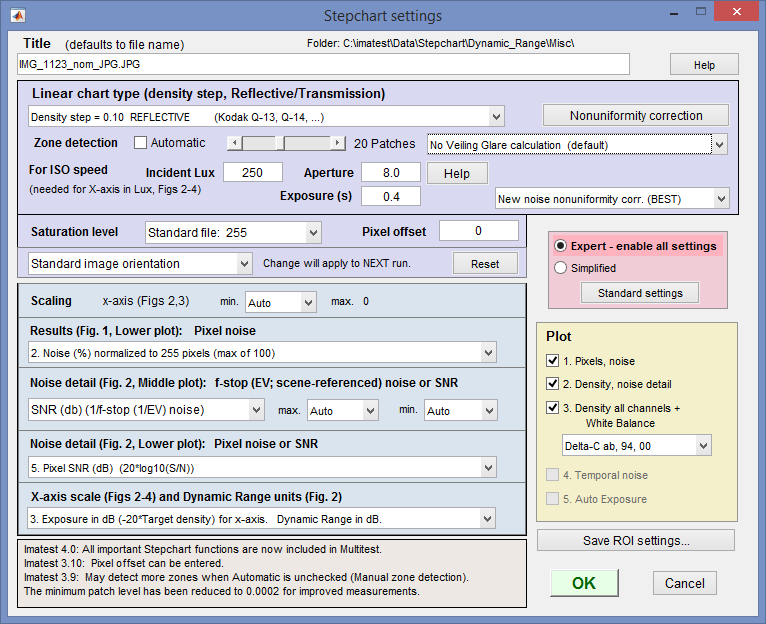
阶梯图设置
| 您可以选择“专家模式”或“简易模式”打开设置窗口。在简易模式下,许多设置选项会显示为灰色,无法进行设置。如果您选择 ,则会选中常用设置(推荐给初学者)。 |
标题默认为文件名。欢迎添加有用的描述性文字。
默认情况下选择密度步长为 0.10 的 A 型反射目标图(Q-13/Q-14)。如果您使用的是透射目标图,请务必选择正确的目标类型。在Imatest Master和IS中,您可以从文本文件(每行一个密度值)或 CGATS 文件(其中可能包含 L*a*b* 值的密度值)中输入密度表。必须取消选中“自动”(默认)才能启用眩光测量。(请参阅下文“动态范围”。)
非均匀性校正(自Imatest 3.9 版本起可用)允许您使用在相同条件下拍摄的单独平场图像来校正非均匀照明。这将打开“非均匀性校正”窗口,该窗口在灰度和彩色图表模块的“非均匀性校正”部分中进行了描述。
区域检测:对于线性(单行)图表,您可以通过勾选“自动”复选框来选择自动或手动区域检测。如果未勾选“自动” ,则可以使用滑块为阶梯图分析选择固定数量的色块(6-41),点击后会出现一个精细的 ROI 调整框。当暗部噪声较高或需要计算眩光时,此选项非常有用。(也可以在“设置”中的“ROI 选项”下设置区域检测。)我们强烈建议您不要勾选“自动(区域检测)”。
入射光勒克斯值(用于ISO 感光度计算):当在此框中输入以勒克斯为单位的入射光强度正值(非空白或零)时,系统将计算 ISO 感光度并在阶梯图噪声细节图中显示。更多详情请参见“ISO 感光度和曝光指数”页面。如果 X 轴刻度选择“勒克斯”,则也需要填写此值(图 2-4)。
要使图 2-4 的 x 轴以勒克斯 (Lux) 为单位显示,必须输入光圈和曝光值。通常情况下,如果可用,这些值会从 EXIF 数据中获取;但如果需要,也可以手动输入。
饱和度级别:输入图像的最大像素级别,对应于饱和度级别,用于对图像数据进行归一化以进行某些计算。选项:
| 标准文件:255 | 饱和度级别会根据图像数据的数据类型和容器大小自动设置。这是默认设置。图像文件假定具有标准位深度(例如,8 位、16 位或 32 位数据)和标准饱和度级别。例如,对于标准的 8 位图像数据,饱和度级别将设置为 255。对于 16 位图像,饱和度级别将设置为 65535,而对于 32 位图像,饱和度级别将设置为 4294967295。 |
| ITU-R 建议 601 (BT.601): 235 | 饱和度设置为 235。 |
| 检测到的最大补丁级别 | 饱和度级别设置为从图像中的色块区域检测到的最大值。如果图像数据的位深度不标准(例如,12 位数据存储在 16 位容器中),或者存在自定义饱和度级别,只要图像曝光足以使最亮的色块达到饱和状态,此方法就非常有用。 |
| 手动输入的饱和度水平 | 饱和度级别设置为用户输入的值。如果图像数据的位深度不标准,或者存在自定义饱和度级别,则此功能非常有用。例如,对于存储在 16 位容器中的 12 位数据的图像,饱和度级别应输入 4095(2^12 - 1 = 4095)。 |
缩放:您可以选择图 2 和图 3 中 x 轴的最小值。此设置默认为“自动” 。手动设置可使多次连续运行的结果以相同的比例缩放,这有助于更清晰地比较不同相机拍摄的结果。
结果(图 1),下图:像素噪声第一幅图的左下角有三种噪声显示方式。
| 噪声(%)归一化至图像密度范围 = 1.5(不推荐) | 取值范围为 0-1。(此设置是对场景参考噪声的近似值,不再推荐使用。) |
| 噪声(%),归一化至 255 像素(最大值 100) | 取值范围为 0-1。对比度越高的相机,噪声越严重(受伽马编码影响)。 |
| 像素噪声(最大值 255) | 数值范围为0-255。 |
噪声细节(图 2),中间图:光圈噪声或信噪比。图 2 左侧中间图有两种显示方式。结果已消除渐变照明不均匀性的影响。
| 光圈噪声 | 基于光圈值(曝光或照明的 2 倍因子)的场景参考噪声 |
| 信噪比(基于光圈值) | 场景参考信噪比,基于光圈值。请注意,信噪比的定义方式有很多种,大多数都是基于图像(或像素)的。结果与下图所示的信噪比(更标准的信噪比)有所不同。 |
缩放比例(最小值和最大值)可以在单选按钮右侧的下拉菜单中设置。大多数情况下,这些值应保留为“自动” 。当显示模式在光圈值、噪声和信噪比之间切换时,这些值会反转。例如,图 2 和图 3 中 x 轴的最小值都可以设置在 -4 到 -1.5 之间。
噪声细节(图 2),下图:像素噪声或信噪比。图 2 左下角的图表提供了五种显示方式。前三种与图 1 的下图相同。噪声结果已消除渐变光照不均匀性的影响。所有显示方式均源自像素噪声(下文第三种选择)。在下文的符号中, N <sub>i </sub> 表示 RMS 噪声, S <sub>i </sub> 表示图像块 i 的信号(像素)电平。
| 噪声(%)已归一化至图像密度范围 = 1.5 | 100% *(像素噪声)除以(明暗色块之间像素级差值,其中明暗色块的密度差为 1.5)。该差值接近ColorChecker中的 1.45 黑白差值。其优点在于,它将噪声与场景关联起来:噪声性能不受相机对比度的影响。 |
| 噪声(%),归一化至 255 像素(最大值 100) | 100% * (像素噪声) / 255 = N i /2.55。取值范围为 0-100。对于对比度较高的相机,此噪声测量结果会更差。(受伽马编码影响。) |
| 像素噪声(最大值 255) | 像素噪声( N i )。取值范围为 0-255。 |
| 像素信噪比(信号强度/均方根噪声)无量纲 | 像素噪声( N i )。取值范围为 0-255。 |
| 像素信噪比 (dB) (20*log10(S/N)) | 每个色块的信噪比为 20 Log10(信噪比)(其中信号强度 = 像素级)。单位为分贝 (dB)。信噪比翻倍,分贝测量值增加 6.02。 |
| 此选项还会显示 SNR_BW。SNR_BW 是基于白-黑色块级别(密度差 = 1.5)的平均信噪比,接近于ColorChecker中的白平衡差。它的设计使其相对独立于色卡类型和系统对比度(伽马值)。 SNR_BW = 20 log 10( ( S WHITE - S BLACK )/ N mid ),其中N mid是中间灰块中的噪声(最接近标称图表密度 = 0.7)。 |
X 轴刻度(图 2-4)和动态范围单位(图 2)有多种选择,包括密度单位、EV、勒克斯(如果入射勒克斯、光圈和曝光值可用)以及 dB(分贝:20 × 密度单位)。动态范围单位可能与刻度单位相同,也可能不同。旧的默认设置是刻度以对数曝光为单位,动态范围以 EV 为单位(第一个选项)。注意:1 个密度单位 = 3.322 EV = 20 dB;1 EV = 6.02 dB。选项:
x轴表示曝光量(-目标密度)的对数。动态范围单位为EV。
x 轴单位为勒克斯(入射勒克斯/10^密度)。动态范围单位为 EV。
x轴表示曝光量(单位:dB,-20*目标密度)。动态范围(单位:dB)。
x轴表示曝光量对数。动态范围以密度单位表示。
x 轴的 F 值(EV)。动态范围以 EV(F 值)表示。
右侧的“绘图”框允许您选择要显示的图形。要获得时间噪声图,需要读取两个文件。
所有设置完成后,单击继续。
结果
该示例使用佳能 EOS-10D 相机在 ISO 100 下拍摄,并使用 Capture One 软件以默认设置(未应用曲线)将 RAW 格式转换为图像。
结果包括色调响应和噪声。Colorcheck的结果类似,但色调细节较少。彩色图像生成三个图表,黑白图像生成两个图表。
图一:阶梯图结果
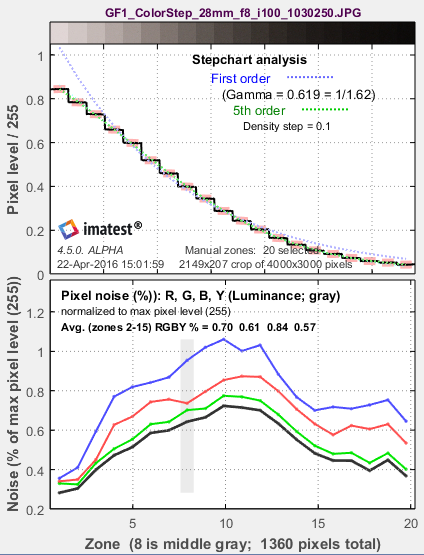
上图显示了灰度图块的平均归一化像素值(黑色曲线)以及一阶和二阶密度拟合曲线(蓝色和绿色虚线)。横轴表示区域(图块编号;对于线性图表,该编号与沿目标线的距离成正比)。图上方显示了部分图块。密度拟合的方程在下文的“算法”部分给出。二阶拟合通常与图块非常吻合。对于自动区域检测,用于确定区域边界的微分和平滑步骤以浅青色尖峰显示(图中未显示)。
下图显示了每个色块的均方根噪声:R、G、B 和 Y(亮度),单位在“设置”窗口(上方)中选择。对于此显示器,以像素为单位的噪声可以通过将噪声百分比乘以 255 来计算。
噪声可以归一化到 255 像素,以像素为单位表示(最大 255),或者归一化到对应于目标密度范围 1.5 的像素差值(与X-Rite ColorChecker上的黑白色块相同)。选项如上所述。
由于伽马编码,暗部噪点最大:在将传感器的线性输出转换为用于在伽马=2.2下观看的颜色空间(此处为sRGB)时,暗部比亮部被放大得更多,噪点也随之增强。
有关噪声的详细解释:噪声的外观和测量,请参阅“摄影图像中的噪声” 。
图二:阶梯图噪声细节
第二张图(噪声细节)包含了一些最重要的结果:
- 色调响应曲线(以对数刻度显示,类似于胶片响应曲线),
- 噪声可以用光圈值(或曝光值或曝光区)的分数表示,也可以用场景参考信噪比(SNR = S/N = 1/光圈噪声)表示。
- 噪声或信噪比(SNR),基于像素级别,可以用多种方式表示,并且
- 动态范围(仅对透射阶梯图可靠,因为反射图的色调范围比大多数相机要小)。
下图的横轴为曝光量对数,等于(减去)目标标称密度(对于20级Q-13/Q-14图表, log10 (光强(外)/光强(内))= 0.05 - 1.95)。此轴与图1相反。该轴也可以设置为光圈值(EV;2倍因子;-3.32*密度)或分贝值(dB;-20*密度)。
| 右上角方框包含动态范围结果:基于斜率的动态范围( Imatest 4.5+ )以及基于亮度 (Y) 噪声的多个质量等级的动态范围。详情如下。选择反射目标时,该方框以灰色显示。 |
左侧中间的图显示了场景参考信噪比(SNR<sub> scene </sub>),单位为分贝(dB)(噪声的倒数, 噪声单位为光圈值(或曝光值) ,如下所示,它是噪声除以光圈值之间像素级差值后的数值)。随着亮度降低,信噪比往往会降低(噪声会增加)。对数纵轴清晰地显示了暗区噪声水平。当特定质量级别(由最大光圈噪声或最小信噪比定义)的动态范围在图的范围内时,会显示动态范围信息。如果所有图像块的噪声或场景参考信噪比都优于指定级别,则会省略动态范围信息:例如,上图中低于 H 的质量级别不报告动态范围信息,因为信噪比从未低于 12dB(光圈噪声 < 0.25):即 MH 级别。 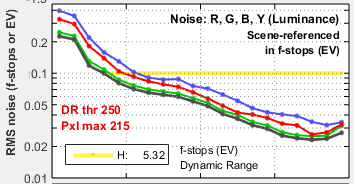 | 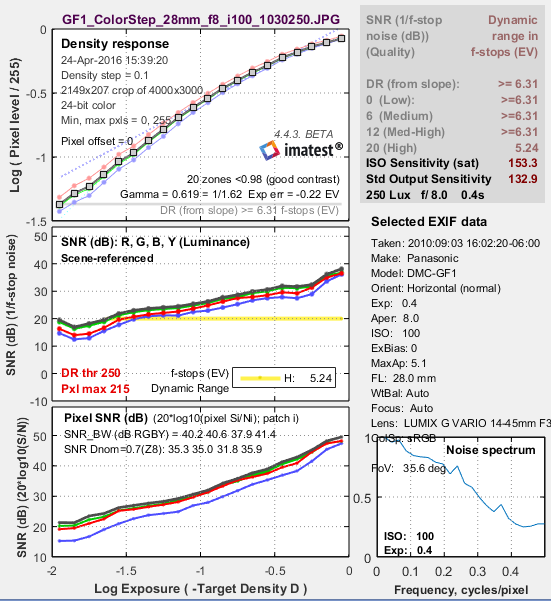 x 轴(对数曝光量)的方向与图 1 中的方向相反, |
左下角的图显示了像素噪声或信噪比 (SNR) 的几种不同表示方式。右上方的图示显示了像素信噪比 (dB) = 20 log 10 ( S i / N i ),其中S i是图像块 i 的信号(平均像素电平), N i是图像块 i 的噪声(像素电平的标准偏差,已去除缓慢变化)。 下图是左下角的图,像素噪声归一化为 100%。
| 中间右侧区域显示选定的 EXIF 数据(元数据)。 右下角的图显示了中等灰度区域的噪声频谱。仅进行去马赛克处理就会导致频谱在奈奎斯特频率(0.5周期/像素)处下降到约0.5。经过强降噪处理的数码相机图像的噪声衰减速度会更快。 SNR_BW是基于黑白色块级别(密度差 = 1.5)的信号 S 的平均信噪比,该级别是 Colorchecker 的黑白密度差。它的设计使其相对独立于色卡类型和系统对比度(伽马值)。 |
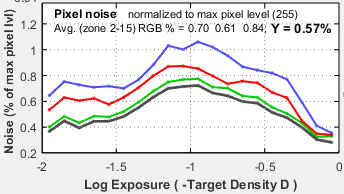
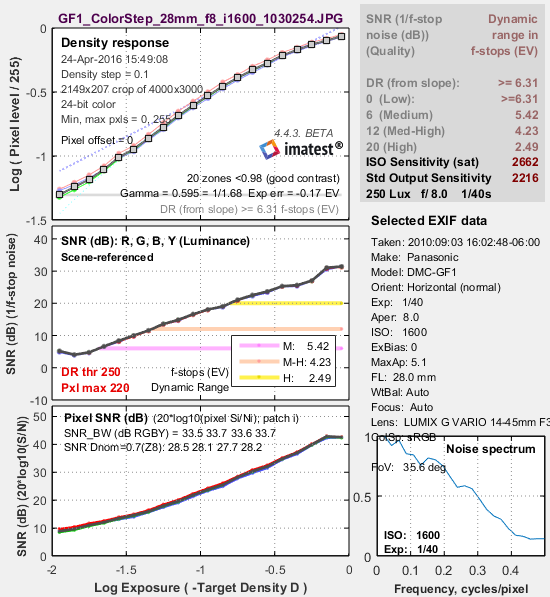 第二张图:噪点细节,ISO 1600 | 以下是 ISO 1600 的测试结果。色调响应与 ISO 100 相似,但信噪比显著降低(噪点增加)。噪点非常明显,但图像仍然适用于许多用途。它可能不适合拍摄精细的人像,但如果需要颗粒感强的“Tri-X”胶片或“自然光”效果,则可以接受。左侧中间的图表显示了几个质量级别的动态范围,每个质量级别由该范围内的最小信噪比场景(最大噪点)指定。低质量(L;蓝色)的动态范围对应的最小信噪比场景为 0dB(1:1;最大噪点为 1 档);高质量(H;黄色)的动态范围对应的最小信噪比场景为 20dB(10:1;最大噪点为 0.1 档)。 |
图三:密度和对比度响应
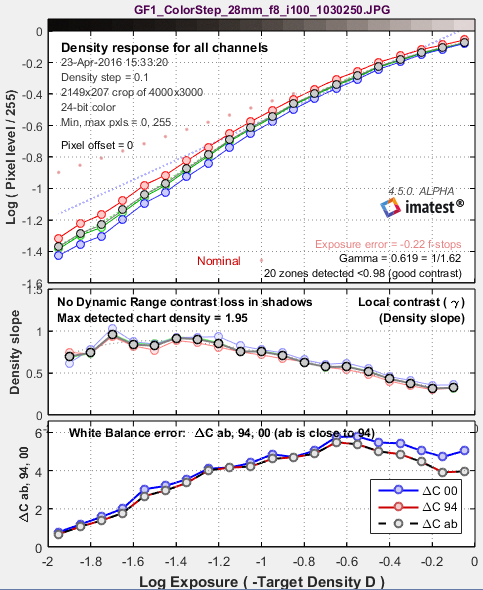
上图显示了亮度 (Y)、红色、绿色和蓝色通道的密度响应(小圆圈),以及一阶和二阶拟合曲线(灰色虚线和点划线)。它类似于一组传统的胶片密度响应曲线。Imatest Studio中未显示 R、G 和 B 曲线。
仅对于反射阶梯图,标称曝光值以粉色圆点 ( • ) 显示,曝光误差以光圈值 (f-stop) 表示。曝光误差对色彩校准的影响不如色彩校准图那么显著,因为色彩校准图的曝光误差会严重影响 a*b* 颜色值:因此,其他图中未显示曝光误差。标称曝光值的计算公式与计算色彩校准图灰度像素级别的公式类似:
像素级别 = 255 * (10 – 密度/ 1.01) (1/2.2)
中间的图显示了密度曲线的斜率,也可以将其视为局部对比度或伽马值。该曲线是密度的导数,即d (密度)/ d (对数曝光)。
下图是颜色误差,以 ΔC ab (CIELAB a*b* 平面上的几何距离)、ΔC 94和 ΔC 2000来衡量。它们非常接近,因为灰度图像的色度往往很低。
镜头光晕(在镜头元件之间以及镜筒上反射的杂散光)可以通过在深色和白色背景下拍摄反射式阶梯图(Q-13 或 Q-14)来测量。当存在光晕(白色背景)时,阶梯图暗区(图表左侧)的密度响应曲线斜率会降低。该曲线便于测量斜率的降低程度。
图四:时间噪声
时变噪声是指两幅原本完全相同的图像之间的随机差异。它的测量方法是将两幅相同的测试图图像之差的噪声(标准差)除以根号2(1.414)。
N时间= 噪声(图像1 - 图像2 ) / 1.414
两幅图像相减可以消除固定模式噪声。之所以需要除以根号 2,是因为即使图像像素相减,噪声功率也会叠加。除以根号 2 可以将时间噪声缩放到与单幅图像中测量的噪声相同的水平。
要测量时间噪声,请选择两张图像进行分析。在右侧显示的对话框中,选择“读取两个文件以测量时间噪声” 。分析过程正常进行(针对第一个文件),但如果在输入对话框的“绘图区域”中选中“4. 时间噪声” ,则会显示第四个图,其中包含时间噪声分析结果。此图旨在独立呈现信息,因此重复了之前图中的一些特征。
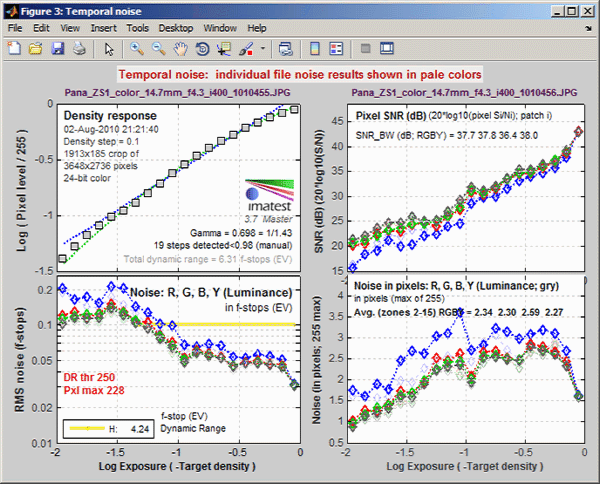
- 左上图显示了密度响应,与图 2 的左上图类似。
- 左下角的图(RMS 噪声(光圈))显示了与图 2 中左图相同的场景参考噪声或 SNR。在这些图中,单幅图像的噪声(或 SNR)显示为一条浅色曲线。
- 右上角的图(像素 SNR (dB))显示噪声或 SNR,其比例与图 2 左下角的图相同。
- 右下角的图(像素噪声)显示了像素噪声,其缩放比例与图 1 的下部图相同(纵轴;x 轴不同)。
保存结果
阶梯图计算完成后,将出现“保存阶梯图结果?”对话框。您可以在此选择要保存的图形以及保存位置。默认位置是数据文件目录下的Results子目录。您可以更改为其他现有目录,但必须在 Imatest 之外创建新的结果目录——例如使用 Windows 资源管理器等工具。(这是此版本 Matlab 的限制。)选择会在运行之间保存。您可以在选中或取消选中复选框之前查看输出图形。
图形、CSV 和 XML 数据保存在文件中,文件名由根文件名、后缀和扩展名组成。根文件名默认为图像文件名,但可以使用“结果根文件名”框进行更改。请务必按 Enter 键。
建议勾选“保存后关闭数据”选项,以防止批量运行中数据堆积(这会降低大多数系统的速度)。单击或后,Imatest 主窗口将重新出现。
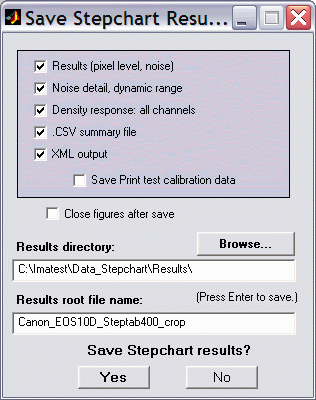
保存对话框
相机和扫描仪的动态范围
| 如需更全面、最新的动态范围解释, 我们推荐使用动态范围页面。 |
Imatest 可以使用多种类型的测试图表在多个模块中计算动态范围。
| 单个透射图表图像的动态范围。 | 阶梯图、颜色/色调交互式、多测试 | 由于反射式色卡的色调范围不足,因此需要使用透射式色卡,例如 Imatest 36 色动态范围色卡或HDR 色卡。 |
| 多张(不同曝光)图像的动态范围 | 动态范围模块 | 使用 CSV 格式的“自动色彩/色调阶梯图”输出,生成多张不同曝光图像的对比结果。通常与反射式色卡配合使用,但也可用于透射式色卡。由于无法考虑眩光的影响,因此不再推荐使用。 |
| ISO 15739 动态范围(基于密度≈2的色块) | 颜色/色调交互式、颜色/色调自动、 eSFR ISO | 从密度≈2的单个色块推断动态范围。 |
| 原始传感器动态范围 | 颜色/色调交互式,颜色/色调自动 | 将原始数据拟合到EMVA 1288 标准中的方程,然后外推以求得 DR 值。测试图表的色调范围不必与 DR 值一样大,但建议使用色调范围 ≥ 3 的透射式图表。 |
动态范围定义
动态范围(DR) 是指相机能够提供良好对比度和/或良好信噪比 (SNR) 的场景亮度(色调)范围。
Imatest动态范围可以用两种方式定义。
| 基于质量 | 场景参考信噪比(SNR<sub> scene</sub> )高于指定最小值(即光圈噪声低于指定最大值)的色调范围。在某个区域内,场景信噪比越高(噪声越低),图像质量越好。信噪比通常在最暗的区域最差。Imatest 计算四个信噪比等级的动态范围,记为 SNR<sub>4</sub>。建议在大多数情况下使用。 | 信噪比 = 10(20dB;高品质) 信噪比 = 4(12dB 中高品质) 信噪比 = 2(6dB;中等质量) 信噪比 = 1(0dB;低质量) |
| 基于坡度 (在 Imatest 4.4 中引入) | 色调范围,其中密度曲线的斜率大于最大斜率的 7.5%(暗部),小于饱和度的 98%(亮部)。 由于原始数据中的噪声和不规则密度阶跃会影响色块级别,进而影响斜率测量,因此必须谨慎操作。测试图的密度经过插值处理,得到 101 个等间距的点,然后使用 Matlab 的 interp1 函数计算这些点的对数像素级别。最后,使用宽度为 7 个点(约为总范围的 1/13)的矩形核对曲线进行平滑处理。 该算法能够提供稳定可靠的结果,远优于早期(4.4 版本之前)的 Patch 范围和检测到的 DR 测量方法。由于在最暗区域噪声可能非常严重,因此该方法通常不用于图像成像。 | |
动态范围可以用以下任何单位表示。
- 光圈值,或者等效的曝光区或曝光值(2 的倍数;log 2单位),
- 密度(log 10 )单位,其中一个密度单位 = 3.322 档光圈,或
- 分贝(dB),其中 1 密度单位 = 20dB;1 档光圈 = 6.02dB。
信噪比场景为 1(0dB;1 档噪声)对应的动态范围符合ISO 15739噪声测量标准[1]第 6.3 节中动态范围的定义。Imatest 测量方法与 ISO 15739 在一些细节上有所不同,因此结果并不完全相同。Imatest 可以直接从透射图测量动态范围,而不是像 ISO 15739 那样,通过外推最大密度为 2.0 的反射图的结果,因此可能产生更精确的结果。
测量相机(或扫描仪)动态范围最直接的方法是使用透射式阶梯图,并用灯箱从背面照射。反射式阶梯图(例如 Kodak/Tiffen Q-13 或 Q-14)并不适用,因为它们的密度范围约为 1.9,相当于 1.9 * 3.32 = 6.3 档光圈,远低于数码相机的动态范围(尽管可以在阶梯图和色彩/色调自动的动态范围后处理器中组合几种不同的曝光)。
变速器步进图
下表列出了几种透射率阶梯图,它们的密度范围至少为 3(10 档光圈)。柯达摄影阶梯图有校准版和未校准版两种,通常未校准版就足够用了。斯托弗(Stouffer)的阶梯图价格也很实惠。
| 产品 | 步骤 | 密度增量 | Dmax | 尺寸 |
| Imatest 36色动态范围测试图表 (受到推崇的) | 36 | 约 0.10(1/3 光圈) 包含参考文件 | 3.4 | 8x10英寸 |
| Imatest 36 色块高动态范围 测试图表(也推荐使用) | 36 | 约 0.10 - 0.30(1/3 - 1 档光圈); 需要参考文件 | >6 | 8x10英寸 |
| 柯达2号或3号摄影步进式显影片 | 21 | 0.15(1/2 光圈)线性图案 | 3.05 | 1 x 5.5" (#2) 较大(#3) |
| Stouffer变速箱阶梯楔块T2115 | 21 | 0.15(1/2 光圈)线性图案 | 3.05 | 0.5 x 5 英寸 |
| Stouffer变速箱阶梯楔块T3110 | 31 | 0.10(1/3 光圈)线性图案 | 3.05 | 3/4 x 8 英寸 |
| Stouffer变速箱阶梯楔块T4110 | 41 | 0.10(1/3 光圈)线性图案 | 4.05 | 1 x 9 英寸 |
| Danes-Picta TS28D (在其数码影像页面上) | 28 | 0.15(1/2 光圈)线性图案 | 4.2 | 10 x 230 毫米 (0.4 x 9 英寸) |
| DSC Labs 72dB 13级灰阶 | 13 | 0.30(1 档光圈)线性模式 | 3.7 | (大的) |
| Esser 测试图表 TE 241 | 20 | 表格;在黑暗区域较大 正方形组成的圆形图案 | 4.1 | (大的) |
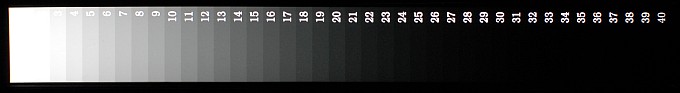
Stouffer T4110 (动态范围 13.3 档)、 Danes-Picta TS28D (动态范围 13.6 档)或TE 241 (动态范围 13.6 档)镜头常用于动态范围超过 10 档的数码单反相机。Stouffer T4110(如图右所示)价格低廉,最大动态范围为 4.0,但取景困难,使用自动曝光相机难以正确曝光,且由于其线性排列,容易出现光线衰减。
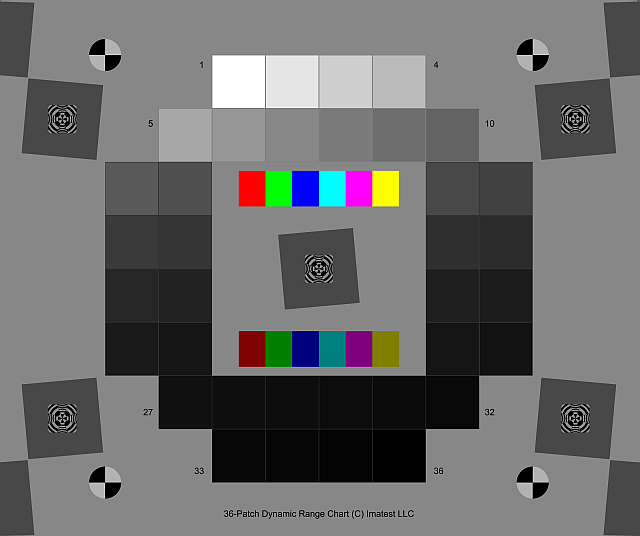
强烈推荐使用Imatest 36 色块动态范围测试图,其密度步长约为 0.1,从基础密度到基础密度 +3.4(相当于 11.3 档光圈范围);或者使用 36 色块高动态范围 (HDR) 测试图,其密度步长从 0.1 到 0.3,最大密度至少为基础密度 +6(相当于 20 档光圈范围)。近乎圆形的色块排列可确保暗角对测试结果的影响最小。测试图提供包含实际密度值的 CSV 或 CGATS 参考文件(HDR 测试图需要此文件) 。该测试图在 8x10 英寸胶片上的有效区域为 7.75x9.25 英寸。
它还包含中心和角落的倾斜边缘,对比度为 4:1,用于测量 MTF。边缘的 MTF50 ≥ 16 周期/毫米,比最好的喷墨测试图高出约 3 倍。定位标记使区域选择更加便捷, Imatest 4.0+还提供全自动区域检测功能。中性灰色背景有助于确保测试图在自动曝光相机中曝光良好(相比之下,黑色背景的测试图有时会出现严重过曝的情况)。
如果拥有多张手动曝光照片,可以使用标准的36色块动态范围图表配合动态范围后处理器来测量大于11档光圈的动态范围。Dmax = 3.4 足以满足手机和小像素数码相机的需求,但高端单反相机以及HDR安防和车载摄像头通常具有更高的动态范围,因此非常适合使用动态范围图表或HDR图表进行测量(HDR图表无需动态范围后处理器)。
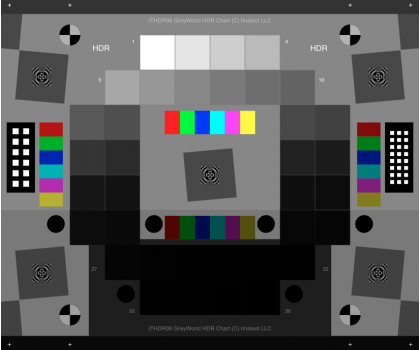 Imatest 36 色高动态范围图表
该图表采用高精度 LVT 胶片记录工艺制作,以获得最佳的密度范围、低噪声和精细细节。
灯箱
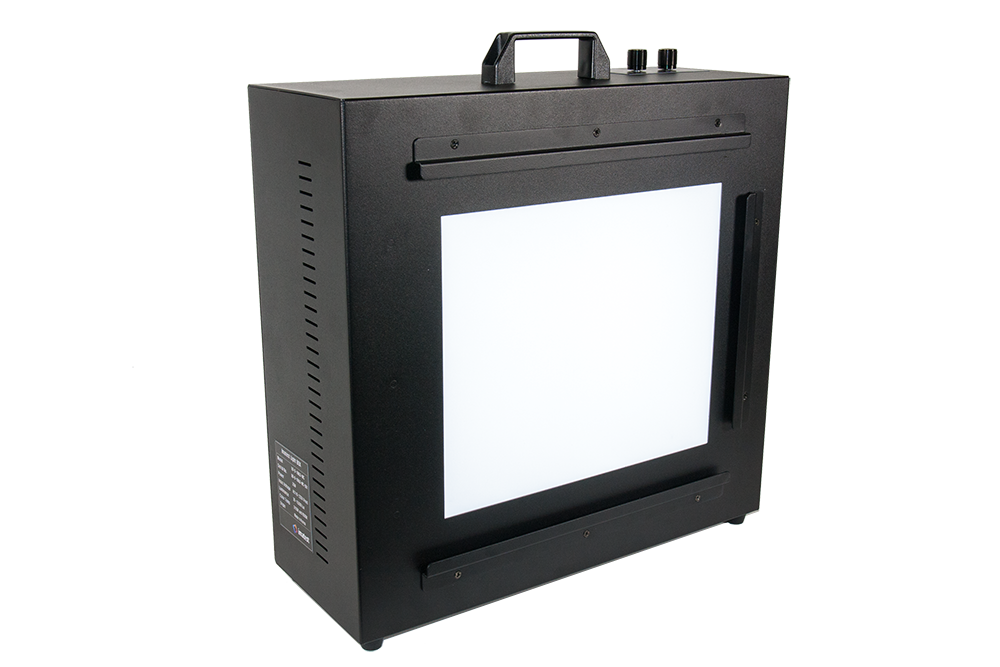 你需要一个能够均匀照亮透射阶跃图的灯箱。大多数情况下,9x12英寸的尺寸就足够了。避免使用超薄或“迷你”型号,因为它们的照明可能不够均匀。荧光灯箱应配备高频镇流器以消除闪烁。推荐使用Imatest商店出售的GLE-10和GLE-16E型号。LED灯箱(例如Artograph 12x9英寸型号)的优点是价格低廉、无闪烁(使用直流电源)且易于调光(如果你有限流直流电源),但它们并不适合用于颜色测量。
在灯箱比较指南中,对Imatest 商店提供的灯箱进行了比较。
目前市面上最好的灯箱是Imatest LED灯箱(如图右所示),可从Imatest商店购买。它比上一段提到的灯箱有几个优点。
- 照明更加均匀:均匀度高达 95%。
- 高品质光谱响应。标准版可选择 3100K、4100K、5100K、5500K、6500K 和近红外色温(850nm 或 940nm),显色指数 (CRI) 为 97。
- 强度可通过硬件旋钮、蓝牙或 USB 进行调节,范围从低至 1 勒克斯到高达 100,000 勒克斯:范围超过 300:1,使其适用于从接近日光到极暗光线的测量。
| 入射光测量 反射式色卡:入射光测量相对简单。将带有平面漫射器的入射照度计(例如价格低廉的 BK615)放置在色卡正前方,指向相机,确保不遮挡任何光线。直接使用勒克斯值进行测量。 透射式照度图:这类照度图的测量方法较为复杂:不能直接使用勒克斯值。您需要测量照度图上清晰(白色)的区域(而非灯箱本身)。对于像 BK 625 这样可以调整传感器方向的照度计,请将其指向光源(位于显示屏的对面)。测量照度图白色区域的照度。对于 36 色块动态范围照度图,请使用最浅的灰阶色块。您需要进行一些调整,因为Imatest的输入是为反射式照度图设计的,反射式照度图中白色区域会反射约 90% 的入射光。为了补偿这一点,请使用 Lux( Imatest的输入)= Lux(测量值)* 1.11。 实用公式:如果您的测光表以 EV(曝光值)显示:勒克斯 = 2.5 * 2 EV @ ISO 100 |
测量动态范围
- 将图表放在灯箱上——或任何均匀漫射光源下。务必遮挡灯箱向图表外部照射的直射光:杂散光会降低测量的动态范围,应尽量避免。
- 在暗室中拍摄图表。确保没有任何杂散光照射到目标正面,否则会影响拍摄结果。图表周围环境应尽可能保持黑暗,以最大程度地减少眩光。
- 使用相机的直方图确定使图表中最亮区域饱和的最小曝光量。过度曝光(或曝光不足)会减少有效区域的数量。最亮区域的相对像素值应至少为 0.98(像素值 250 或 255);否则,相机将无法检测到全部动态范围。如果最亮区域低于此值,且选择了透射率图表,则会发出动态范围警告。
对于带有透射单元(TPU,即用于透射影像的光源)的平板扫描仪,您可以直接将阶梯图放在玻璃板上。杂散光通常不会造成问题,但尽量减少杂散光也无妨。35mm胶片扫描仪可能难以测试,因为大多数扫描仪只能扫描36mm的胶片段。(大多数透射测试图的长度都比36mm长。)对于Dmax大于3的扫描仪,推荐使用Stouffer透射阶梯楔形图T4110或Danes-Picta TS28D ,但这些测试图尺寸过大,难以用35mm胶片扫描仪进行测试。
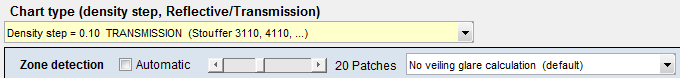
- 请按照上文“拍摄图表和运行 Stepchart”中的其余说明进行操作。务必从Stepchart输入对话框(右侧)中选择正确的图表类型。
动态范围的解读
动态范围是指场景亮度((-)色阶密度)与满足测量标准(最小信噪比场景或密度响应斜率)的最暗区域之间的差异。其中,像素值达到最大值(24 位颜色为 250,最大值为 255)的 98% 的区域通过插值估算得出。该测量的重复性优于 0.5 档光圈。
| 动态范围准则 | 限制 | 评论 |
| 质量(最低场景参考信噪比) | 10、4、2 或 1(比例) 10、12、6 或 0 (dB) | 大多数情况下,这是推荐的测量方法。图像传感器规格表通常使用最小信噪比 (SNR) = 1 (0dB) 来定义动态范围 (DR)。 |
| 坡度(> 最大坡度的比例) | 最大值的 0.05 | 斜率测量需要进行精细的插值以确保结果的稳健性。最暗的区域可能噪声很大。 |
实际测得的动态范围通常小于传感器标称的动态范围,这主要是由于镜头光晕——即镜头元件之间以及镜头内壁(镜筒内侧)反射的杂散光。不同的测试图表设计具有不同的光照分布,因此产生的镜头光晕程度也不同。一些传感器制造商声称其动态范围超过 120dB(针对特殊的高动态范围 (HDR) 传感器),但没有任何相机系统(包括光学元件)能够达到如此高的性能水平。(我们目前所知的极限大约在 100dB 左右。)
传感器动态范围可以通过使用“颜色/色调交互式”或“颜色/色调自动”模式,并采用“颜色/色调交互式/颜色/色调自动/eSFR ISO噪声”中描述的方法,从原始图像(未经任何形式的去马赛克或处理)进行测量。也可以使用一系列平场曝光图像(通常需要使用校准过的中性密度滤镜)进行测量。但这些测量结果绝不能与相机系统测量结果混淆(尤其是对于HDR系统),因为每张图像的动态范围实际上为零。
以下是使用dcraw从 raw 格式转换而来的 Panasonic G3(一款像素间距为 3.75 微米的微型四分之三相机)在 ISO 160 下的结果,设置如下:去马赛克:普通 RAW 转换(去马赛克),输出伽玛: 2.2,白平衡:相机,输出色彩空间: 48 位,质量:默认。
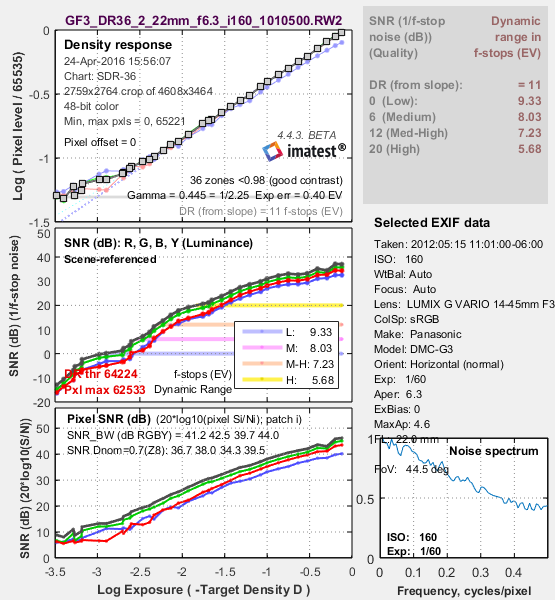
基于斜率的动态范围大于 11 档光圈。低画质级别(场景参考信噪比 = 1 = 0dB)下的动态范围为 9.33 档光圈,高画质级别(信噪比 = 10 = 20dB)下则降至 5.68 档光圈。这些结果在 24 位原始转换中保持不变。
响应曲线的形状很大程度上取决于转换软件的设置。下图是同一曝光条件下,相机内保存为 JPEG 文件的图像。请注意,转换曲线截然不同:它在亮部有一个“肩部”,这通过降低亮部饱和(“过曝”)的倾向来提高图像质量。由于软件降噪( dcraw转换中没有此功能),动态范围也得到了提升。
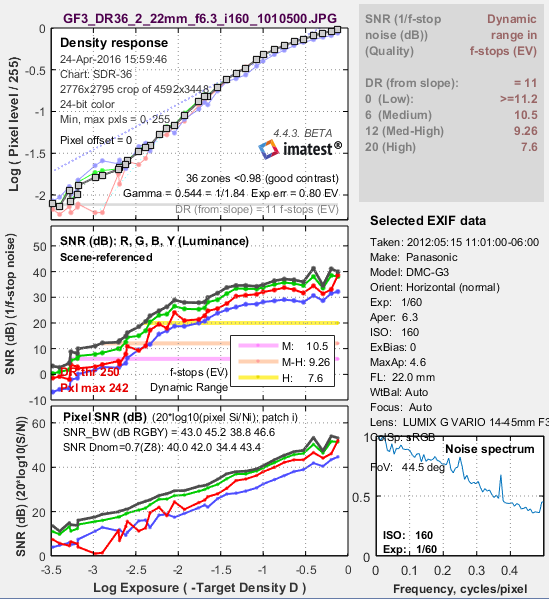
软件降噪技术提高了动态范围。
动态范围的显示单位可以在X 轴刻度(图 2-4)和动态范围单位(图 2)下拉菜单中设置。要将动态范围从光圈值转换为分贝 (dB)(传感器数据手册中通常给出的测量值),请将光圈值乘以 6.02 (20 log 10 (2))。低质量(光圈噪声 = 1;信噪比 = 1)的动态范围与数据手册中的数值最为接近。
摘要 .CSV 和 XML 文件
可选的 .CSV(逗号分隔变量)输出文件包含 Stepchart 的结果。其名称为 [根名称]_summary.csv。例如 Canon_EOS10D_Q13_ISO400_crop_summary.csv。
格式如下:
| 模块 | SFR、SFR 多 ROI、Colorcheck 或 Stepchart。 |
| 文件 | 文件名(标题)。 |
| 运行日期 | 运行时间(mm/dd/yyyy hh:mm)。 |
| (空白行) | |
| 表格 | 表格之间用空行分隔。 |
| 第一张表包含测量值和理想值的像素级别和密度。 | |
| 第二张表包含密度 = -log(曝光) 和 Y、R、G 和 B 密度 (-log(像素级别/255)),假设 8 位/像素。 | |
| 第三张表包含了 Y、R、G 和 B 斑块之间的密度差异(斜率)。 | |
| 第四张表包含上面描述的底部两行中各块的 Y、R、G 和 B 噪声测量值的两组数据。 – 噪声(%)已归一化至图像密度范围 = 1.5 – f 值噪声 | |
| 第五张表包含上述Y、R、G 和 B 通道的 S/N 和 SNR (dB)。 | |
| (空白行) | |
| 附加数据 | 第一条记录是数据的名称;第二条(及后续)记录包含数据的值。名称通常一目了然(与数字类似)。 |
| (空白行) | |
| EXIF 数据 | 如果可用,则会显示。EXIF数据是图像文件的元数据,包含重要的相机、镜头和曝光设置。默认情况下, Imatest使用一个名为 jhead.exe 的小程序来读取 EXIF 数据,该程序仅适用于 JPEG 文件。要读取所有图像文件格式的详细 EXIF 数据,我们建议您下载、安装并选择Phil Harvey 的 ExifTool ,具体操作请参见此处。 |
所有模块的格式都类似。数据本身也基本易于理解。对 .CSV 文件的改进将在变更日志中列出。
可选的 XML 输出文件包含与 .CSV 文件类似的结果,其内容基本一目了然。该文件存储在 [根目录名称].xml 目录下。XML 输出将用于 Imatest 的扩展程序,例如数据库,这些扩展程序可能由 Imatest 或第三方编写。如有任何疑问或建议,请与我们联系。
| 算法 |
采集设备(相机或扫描仪)响应的简化(一阶)方程为: 归一化像素级别 = (像素级别/255) = k 1曝光gamc Gamc是采集设备的伽玛值。监视器也有伽玛值,定义为 gamma = gamm。 显示器亮度 = (像素级/255) γ 两种伽马值都会影响最终图像的对比度。 系统 gamma = gamc * gamm 对于数码相机,Gamc 通常约为 0.5 或 1/2。Macintosh 系统的 Gamm 为 1.8;Windows 系统以及几种常用的色彩空间(例如 sRGB、Adobe RGB 1998 等)的 Gamm 为 2.2。当系统 Gamma 值略大于 1.0 时,图像通常看起来最佳,但对于对比度高的场景,情况可能并非如此。有关 Gamma 的更多信息,请参阅术语表、使用 Imatest SFR和显示器校准。 log10 (归一化像素级别)= log10 ( k1曝光gamc )= k2 - gamc * 密度 这是一个不错的斜率为 gamc 的一阶方程,如图中蓝色虚线所示。但它的精度不高。二阶方程的效果要好得多: log10 (归一化像素级别)= k3 + k4 * 密度 + k5 * 密度2 k₃ 、 k₄和k₅是通过二阶回归得到的,并在图中以绿色虚线标出。二阶拟合效果非常好。 |
参考
- 摄影:电子静态图像成像,噪声测量,ISO 15739:2013,2013。[在线]。网址: http://www.iso.org/iso/catalogue_detail.htm ?csnumber= 59420。↩