鏡頭像差、繞射和散焦(或對焦誤差)是限制鏡頭清晰度的基本因素。以下各節將對它們進行描述。
透鏡(光學)像差
光學系統的缺陷源自於多種原因,包括不同波長光線的折射差異、球面(甚至非球面)無法在大視野範圍內提供清晰影像、非中心光線聚焦不清晰等,以及其他諸多因素(例如彗差、像散、球面像差和色差(縱向和橫向))。像差校正是精密鏡頭設計與製造的首要目標,也是區分優秀光學設計與一般光學設計的關鍵。
光學像差(有時根據低階數學模型稱為賽德爾像差)可以分解為五到六個獨立的組成部分。 Imatest 無法將它們分離——這需要一台(昂貴的)光學鏡頭測試儀。
鏡頭像差在大光圈(小f值)下往往會增加(更難校正),而且不同鏡頭之間的像差差異很大,即使是同一鏡頭的不同批次之間也是如此;也就是說,批量生產的鏡頭的品質控制並不總是能保證所有鏡頭的品質完全一致。
繞射
衍射是一種基本的物理特性,會導致影像模糊。它是由光波在邊界附近發生彎曲引起的。光圈越小(f值越大)或波長越長,衍射模糊越嚴重。由於衍射是一種基本的物理效應,因此它對所有鏡頭都相同。對於大多數鏡頭而言,在小光圈(大f值)下,性能變化不大,此時衍射比像差更嚴重。 f值等於鏡頭焦距f除以其光圈直徑A ( f# = f / A )。在經典的f值序列中,
f # = { 1 1.4 2 2.8 4 5.6 8 11 16 22 32 45 64 ...}
每檔光圈的進光量都是前一檔的一半,而光圈值 f 則乘以 2 的平方根 (1.414)。當攝影師說「我增加了一檔光圈」時,表示光圈值在序列中的位置減少了一檔;例如,光圈從 f/8 變成 f/5.6。
對於大多數鏡頭而言,像差在大光圈(小 f 值)時往往更嚴重,而衍射在小光圈(大 f 值)時會更嚴重。 因此,鏡頭通常都有一個最佳光圈,在該光圈下成像最銳利,通常比鏡頭的最大光圈小2到3檔(高階鏡頭通常更小)。這個最佳光圈範圍相當廣泛。 |
您可以透過執行一批在不同光圈下拍攝的影像(建議使用Imatest SFRplus或eSFR ISO )來找到最佳光圈,然後將組合輸出(CSV 檔案)輸入到Batchview (圖 1)。
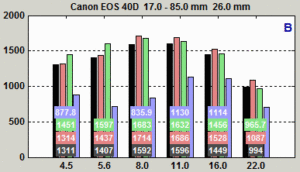
圖 1 中的長條圖顯示了加權平均值(黑色)、中心區域(紅色)、中間區域(綠色)和角落(藍色)的 MTF50 值(以線寬/影像高度 (LW/PH) 表示)。詳細的計算過程請參閱此處。對於圖 1 中的鏡頭結果,最佳光圈(f/8 至 f/11)比最大光圈小 2 至 3 檔,邊緣銳利度不盡人意。
在圖 2 中,當像素間距(通常以微米為單位)已在相應的對話框中手動輸入,並且光圈(f 值)已知(通常從 EXIF 數據中檢索,但也可以手動輸入)時,衍射極限 MTF 在 SFR、SFRplus 和eSFR ISO生成的 MTF 圖中顯示為淺棕色虛線曲線。
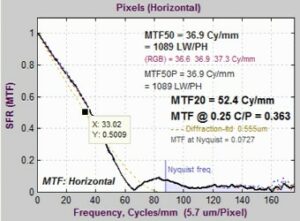
在這張圖中,左側的曲線是佳能 EOS-40D(5.7 微米像素間距)的曲線,鏡頭設定為 f/22,這是一個小光圈,只有在需要大景深且可以犧牲清晰度時才應該使用。
衍射使點光源向外擴散,形成稱為艾里斑的圓形圖案。完整的方程式( 取自維基百科)如下所示。艾里斑的半徑(中心到第一個零點的距離)非常簡單。
其中λ為波長, N為鏡頭的 F 值(f 值 = 光圈直徑/焦距)。
衍射極限調變傳遞函數的公式可在下方找到,也可參考SPIE OPTIPEDIA的 「繞射調變傳遞函數」 、 David Jacobson 的鏡頭教學( 舊版)以及normankoren.com 。衍射截止頻率為
對於可見光(黃綠色;眼睛最敏感的近似波長), λ通常為 0.555 微米(0.000555 毫米),但對於具有不同光譜響應的相機(例如紅外線相機),可以更改 λ 值。
讓
繞射極限MTF是
圖 2 也顯示了資料遊標提示,方便您查看圖表或影像的像素值。在 Imatest 3.6 及更高版本中,所有圖形和互動式 GUI 都提供資料遊標提示功能。
鏡頭 MTF 響應永遠無法超過衍射極限響應,但由於銳化作用,系統 MTF 響應在中等空間頻率下通常會超過衍射極限響應,而銳化作用在大多數數位成像系統中是(也應該是)存在的。
除了鏡頭響應之外,系統 MTF 響應還受到感測器(在 1 週期/像素處為零點)、抗鋸齒濾波器(旨在抑制高於 0.5 週期/像素的能量)和訊號處理(可能非常複雜,並且在影像的不同區域可能有所不同)的影響。
衍射、像素尺寸和測試圖表要求
Imatest MTF 測試是透過拍攝和分析測試圖表(通常是斜邊圖表)來進行。我們已盡力確保圖表品質足以提供準確的測試結果。我們最近(2021 年 8 月)意識到,由於衍射極限的限制,對於像素尺寸很小的相機(大致定義為小於 1.2 微米),可以適當放寬對圖表尺寸的要求。
在製定繞射處理程序時,我們注意到繞射極限 MTF 等於指定值(MTF = nn %)時的空間頻率是以下各項的簡單分數:
對於像素尺寸p ,
如果鏡頭的最佳銳利度低於我們通常的假設。這使得感測器高度(以像素為單位,即測試圖表中MTF測量適用性的左側y軸)可以乘以這樣就降低了建議的圖表高度。
完整程式解釋並圖示了具有 0.7 μm 像素和 f/2 光圈的 108MP 感測器的MTF 測量適用性測試圖表。
繞射、像素響應極限和 Q
由此自然會產生一個問題:「相機的解析度何時受限於光學元件,何時受限於感光元件像素尺寸?」換句話說,
衍射極限光學系統和感測器像素尺寸極限光學系統之間的界限是什麼?
這個問題可以用Robert Feite 在 SPIE 數位圖書館 8.3 版的《數位相機成像鏈建模》一文中提出的Q概念來解決。 (特別感謝J. Gordon Arkenberg指出這一點。)
本質上, Q是感測器截止頻率與頻率的比值。即奈奎斯特頻率f <sub>Nyq</sub>的兩倍,到衍射極限截止頻率。 。
當Q = 2 時,這是能夠正確再現影像能量而不發生混疊的最高頻率。
引用費特的話來說,「 Q < 2的相機具有更高的 MTF,但會引入混疊;而Q > 2的相機 MTF 較低,影像更模糊,但不會出現混疊。」 因此,對費特而言, Q = 2是分界線。根據Imatest (主要是 NLK)的經驗,少量混疊可以提高清晰度,但不會引入無法接受的視覺偽影,因此較低的Q 值是可以接受的。我認為 MTF @ f Nyq = 0.3 (30%) 的系統具有可接受的視覺偽影,但可能具有極佳的感知清晰度。在這個水平上,
; 因此
這遠低於Q = 2 , Q = 2 能確保零混疊,但會犧牲感知清晰度。 Q不應被視為質量因子。
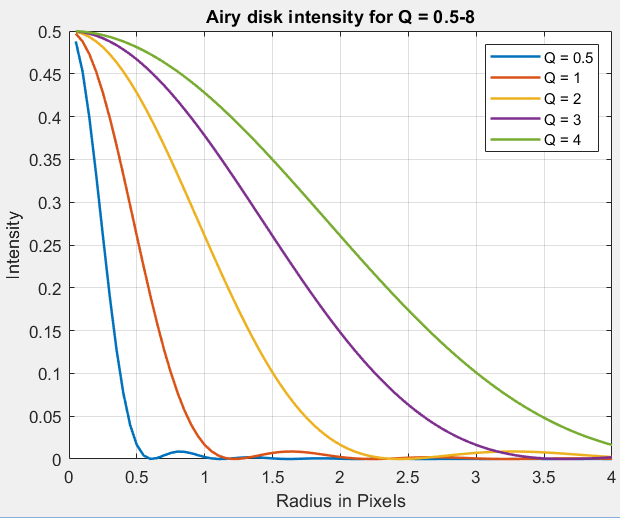
當成像系統沒有混疊現象時,即衍射極限≤奈奎斯特頻率( Q =2),
艾里斑的半徑將比像素間距大近五倍。
影像在像素級別上不會顯得清晰。
注意艾里斑的直徑是當Q = 2 (無混疊)時, d airy 寬度為 4.88 像素。當Q = 1 時(此時衍射頻率和感測器截止頻率相同), d airy 仍然是 2.44 像素。
Q值與景深(DoF)密切相關,由於景深涉及鏡頭焦距和相機視場角(用於定義視場角範圍),因此本頁不作詳細討論。簡而言之,較大的景深需要較小的光圈和較高的Q值,這可能會限制影像清晰度。
雖然Q 值與 Imatest 測試沒有直接關係,但它會影響鏡頭和系統設計以及Imatest 測試結果的解讀。 結果。範例:
用於平板掃描器、條碼閱讀器和某些醫療設備(例如內視鏡)的相機可能採用定焦鏡頭,並且需要較大的景深。它們通常內建光源。小光圈(大 f 值)允許進入鏡頭的光線相對較少,但內建光源可提供足夠的照明。這些系統的Q值往往較高。它們的預期清晰度(對焦時)可能遠低於下文所述的影像相機。
電影攝影機通常需要非常窄的景深(以保持背景簡潔)。這意味著需要使用大光圈鏡頭(設定為大光圈),而這類鏡頭的Q值通常較小。
大多數攝影相機(消費級相機)都配備可對焦的鏡頭(自動或手動對焦),並期望能夠拍攝清晰的影像。這些相機包括配備大光圈定焦鏡頭(通常約為 f/2)的小型相機,以及配備可調光圈的大型相機(單眼相機和微單相機)。這些相機的Q值遠低於 2,通常低於 1。
我們一直在研究一款1.08億像素、像素尺寸為0.7微米、光圈為f/2的相機,該光圈能夠進入大量光線。 f/2光圈在小型(移動)相機中較為常見,並且通常達到衍射極限。增大光圈(減小f值)會使繞射極限性能難以實現,因為鏡頭像差會開始佔據主導地位。這款相機的Q值為0.555 × 2 / 0.7 = 1.59。
配備大像素和大尺寸感光元件的相機(例如配備1吋或更大感光元件的無反光鏡相機和單眼相機)中的鏡頭,在最大光圈下很少能達到衍射極限。它們的Q值很低,通常在最大光圈下遠小於1,但由於大光圈下存在像差,它們存在一個“最佳光圈”,通常比最大光圈小約2檔(即f值的兩倍),超過這個最佳光圈後,它們的性能會逐漸接近衍射極限。
可視化 Q 的影響
Q的影響可以透過將空間單位歸一化為像素,將頻率單位歸一化為週期/像素 (C/P) 來視覺化。 維基百科中艾里斑的通用方程式是:
在哪裡
J1是第一類貝塞爾函數,可以用 MATLAB 的 besselj 函數輕鬆計算。 Jacobson 教程省略了平方項。我們假設角度很小,因此其中A = 2a為孔徑直徑, f為焦距, ν為空間頻率( ν避免與焦距f混淆), r為半徑(到圓盤中心的距離)。注意, r/p是到艾里斑中心的距離,單位為像素。
艾里斑的 OTF(其中 MTF = |OTF|)是
否則 = 0
再次指出, 其中pν為空間頻率,單位為週期/像素。
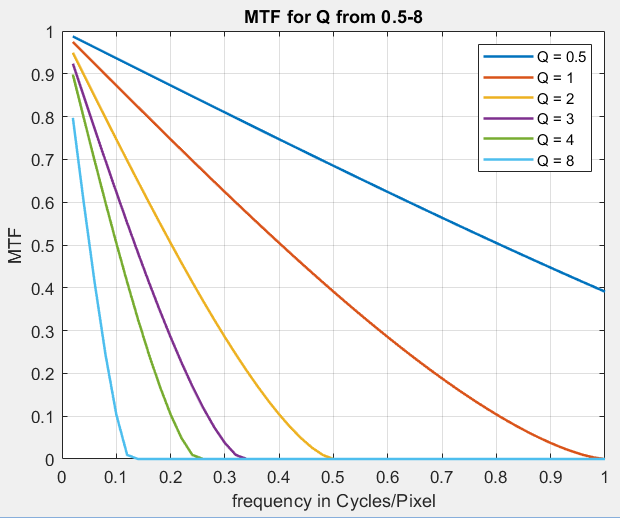
下面繪製了Airy和MTF作為Q函數的曲線圖。
 |  |
散焦
失焦(或失焦、對焦誤差)會使影像模糊,進而影響MTF值。失焦是一個很大的話題,我們只能略作探討。
在一個理想的假想世界中(沒有衍射或鏡頭像差),散焦會導致光點成像為一個簡單的圓盤,稱為彌散圓, 維基百科對此有詳細描述。景深(DoF) ——即畫面清晰對焦的距離範圍——由最大彌散圓定義,而最大彌散圓又取決於幾何參數:鏡頭焦距和光圈值、拍攝距離,以及最重要的——鏡頭的對焦位置。最後一個參數——鏡頭對焦——經常會受到誤差的影響。
過去,景深被定義為在8x10吋照片中彌散圓直徑小於0.2毫米的物距範圍。這個定義在膠卷時代非常實用,因為當時的鏡頭通常不如現在好(少數例外),大尺寸照片難以放大,而且膠卷本身也不平整,位置會改變。縮小光圈(增大f值)可以增加景深,但通常會犧牲對焦清晰區域的清晰度(這是由於衍射造成的)。有些應用,例如風景攝影,在大景深下效果最佳;而有些應用,例如人像和電影,則更適合小景深(它可以虛化雜亂的背景)。正如我們所說,這是一個很大的話題。
定焦鏡頭
大多數消費級相機都配備自動對焦(或可對焦)鏡頭,但我們最近遇到了一些鏡頭,它們的焦點是固定的,通常是無限遠或超焦距——即鏡頭對焦到無限遠,使得景深極限(無論如何定義)也為無限遠。這些鏡頭主要用於汽車行業或航空攝影。遇到這類鏡頭時,我們必須確定是否能在有限的測試空間內有效測試。
第一步是確定相機在指定測試距離下的彌散圓直徑c 。使用維基百科的符號,其中f = 焦距, A = 光圈直徑, N = f 值 = f/A , S1 =鏡頭到物體的距離,
例如:像素間距為 3.76μm (0.00376mm) 的航空相機,配備一支焦距為 110mm、光圈為 f/4 的鏡頭,對焦於無窮遠。我們想知道它能否在 100 公尺處進行可靠的測試。單位為毫米。
c = 110 2 / (4*(100000-110)) = 12100/(4*99890) = .0303mm = 30.3μm = 8.05 像素。
這看起來很大,但我們需要將其與 MTF 退化聯繫起來,以確定 100 公尺究竟有多糟糕。
[caption id="attachment_47901" align="alignright" width="400"]
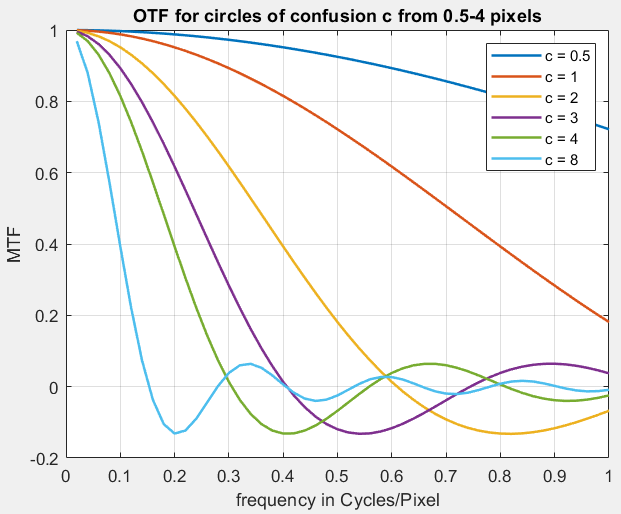
散焦的MTF
回到雅各布森透鏡教程,並注意到 MTF = |OTF|(光學傳遞函數的模,其中包含相位):OTF 的負值表示相位偏移,
對於直徑為c 、空間頻率為ν (單位與c相容,即像素與週期/像素)的混淆圓
,
其中J 1是第一類貝塞爾函數,可輕鬆使用 MATLAB 的 besselj 函數進行計算。此外,還有一個有用的近似值:
J 1 ≅ sin(0.84 πcν )/(0.84 πcν ) 直到第一個零點 (0.84 πcν < π )。
右側展示了不同 c 值下 MTF 與空間頻率(週期/像素)的關係曲線,這需要一些解讀。典型的優質鏡頭 MTF50 約為 0.3 週期/像素(這只是一個近似值),在奈奎斯特頻率 ( f <sub>Nyq</sub> = 0.5 C/P) 處的 MTF 值約為 10-30%。 MTF50 低於 0.15 表示鏡頭表現較差(或未對焦)。奈奎斯特頻率處的 MTF > 0.4 可能對系統來說過高:可能會出現明顯的混疊效應,並且鏡頭可能價格過高。基於以上信息,我們可以得出結論:
c = 0.5 對測量結果沒有顯著影響。
c = 1 (MTF @ f Nyq = 0.72) 有輕微的影響,但在大多數情況下並不顯著。
c = 2 (MTF @ f Nyq = 0.19) 對測量結果有一定影響,但僅對極度銳利的鏡頭才會造成嚴重影響。
應避免c > 2。
要求出指定彌散圓 c 的距離 S1,必須將上述方程式反轉。
例如:對於上述相機,如果我們想找到 c = 2 像素 = 7.52μm = 0.00752mm 的距離,
S 1 = 110 + 110 2 /(4*0.00752) = 402371毫米 ≅ 402.4公尺。這個數值看起來非常大(也讓我們感到驚訝),但我們的測試結果證實了這個計算結果。
組合衍射和失焦的光學傳遞函數 (OTF ) 可在Jacobson 透鏡教程第 10 頁找到。這是一個複雜的方程式(並非衍射和失焦 OTF 的乘積)。其中ν = 空間頻率 = f <sub>sp </sub>, s = λNν , a = πνc ,單位一致(即, f <sub> sp</sub> = ν的單位為週期/毫米, λ的單位為毫米, c 的單位為毫米)。
教程中展示了小孔徑的結果。