分析 Calibrite(X-Rite)Colorchecker 的图像
注意:Colorcheck 是一个旧版模块,不再建议在新项目中使用。
改用“颜色/色调交互式”或“自动”模式。
|
相关:颜色/色调交互式—颜色/色调自动—颜色检查/颜色/色调附录—颜色/色调/eSFR ISO 噪声 维基百科:色差 |
介绍
Colorcheck分析著名的Calibrite (原 X-Rite ™ ) ColorChecker® * (可从Imatest 商店购买)的图像,评估其色彩准确度、白平衡、色调响应(使用六个灰阶色块)、噪声或信噪比 (SNR) 以及ISO 感光度。色调响应的测试结果与Stepchart类似。它尤其适用于在各种光照条件下测量白平衡算法和设置的有效性。ColorChecker 可以单独拍摄,也可以作为场景的一部分进行拍摄。算法和公式可在Colorcheck 附录中找到。 ColorChecker 色卡是一张 8 x 11 英寸的色卡,包含 24 个色块,涵盖 18 种常用颜色和 6 个灰阶,光密度范围从 0.05 到 1.50,相当于 4.8 档光圈 (EV)。颜色饱和度不高。色卡质量极高——每个色块均采用精心控制的颜料单独印刷。色块表面光滑哑光。另有尺寸更小的ColorChecker Passport色卡可供选择,方便将其添加到场景中以评估白平衡。
这款色卡最初于 1976 年推出,名为 Macbeth Colorchecker。被 Gretag 收购后,它被称为 Gretag 或 GretagMacbeth 色卡。之后,它又转手给了 X-Rite,后者于 2021 年将其授权给 Calibrite。我有个不太好笑的笑话:有时候,你可以通过一个人对色卡的称呼来判断他的年龄。
|
较新的“颜色/色调自动” (固定,支持批量处理)和“颜色/色调设置”(高度交互式)模块执行所有Colorcheck 计算,并具有许多附加功能,包括
我们推荐在新项目中使用这些模块。 “色彩/色调交互式”模块拥有高度交互式的图形用户界面,可用于检查相机的色彩、色调、噪点和信噪比性能等细节。 “色彩/色调自动”模块可直接替代“色彩检查”模块。 |
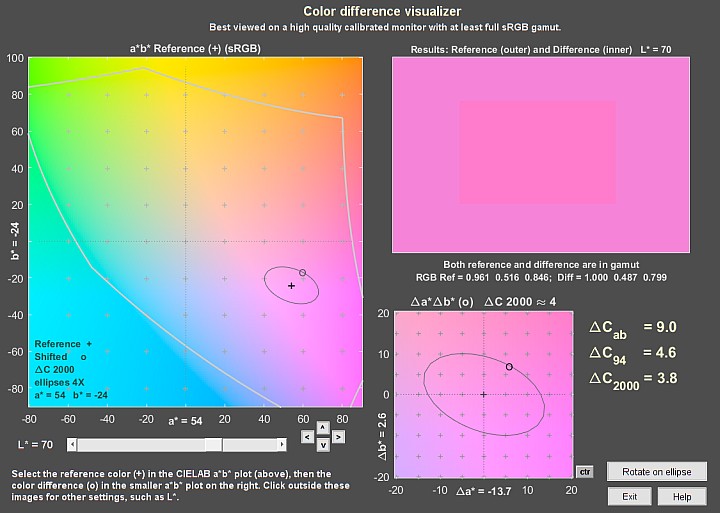 新闻——Imatest 5.2:新增了颜色差异可视化工具(与Colorcheck不同),以便您可以交互式地检查颜色差异的外观。 |
| 版本比较 | |
| 工作室: | 黑白色块的色调响应和噪声分析;La*b*颜色误差和颜色分析 |
| 掌握: | 用户提供的参考文件;R、G、B、C、M 和 Y 色块的噪声分析;噪声频谱 |
下图展示了 sRGB 色彩空间(Windows/互联网标准)的模拟 ColorChecker 色卡。底部一行灰阶色块的光密度( -log10 (反射率))显示在括号内。色块 18——青色——超出了 sRGB 色域;因此,它无法在大多数显示器上完美呈现。
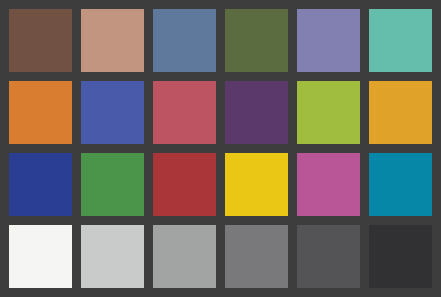
| 1. 深色皮肤 | 2. 浅肤色 | 3. 蓝天 | 4. 叶子 | 5. 蓝色的花 | 6. 蓝绿色 |
| 7. 橙子 | 8. 紫红色 蓝色的 | 9. 缓和 红色的 | 10. 紫色的 | 11. 黄色的 绿色的 | 12. 橙子 黄色的 |
| 13. 蓝色的 | 14. 绿色的 | 15. 红色的 | 16. 黄色的 | 17. 品红 | 18. 青色 |
| 19. 白色的 (.05) | 20. 中性 8 (.23) | 21. 中性 6.5 (.44) | 22. 中性 5 (.70) | 23. 中性3.5 (1.05) | 24. 黑色的 (1.50) |
|
拍摄图表
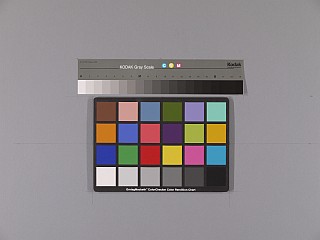
构图不错 拍摄色卡。距离并不关键。无需将色卡图像充满整个画面,尤其对于高分辨率相机而言。如果存在明显的暗角(由于镜头系统造成的光线衰减,广角镜头通常暗角较大),填充画面可能会降低精度。
添加其他可能影响白平衡的图表或场景元素或许会有帮助。ColorChecker图像宽度为300至1500像素足以进行ColorCheck噪声分析。像素越多,计算速度越慢。每个色块仅需100像素(10×10像素)即可进行颜色和白平衡(但不包括噪声)分析。
右图包含一张 ColorChecker 色卡和一张 Q-14 色阶图,色阶图周围环绕着中性灰(类似于经典的 18% 灰卡),这有助于确保正常(自动)曝光。对于自动曝光相机,当背景为黑色时,色阶图往往会过曝;而当背景为白色时,色阶图则会欠曝。静物场景可用作测试相机自动白平衡 (AWB) 和曝光算法的背景。
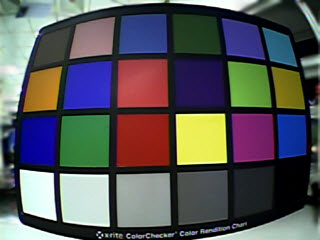
构图不佳:虽然可行,但区域选择存在问题。
挑剔的是,区域必须非常小,
光线衰减可能会很严重。
边距至少为图表高度的 20%
建议采取退缩措施。
将增加可用区域大小。- 照明应尽可能均匀。照明均匀度可使用照度计(勒克斯)进行测量。建议偏差不超过±5%。应尽量避免光线来自相机后方——这会导致对比度降低。理想的入射角约为20-45度。对于噪声分析,光线不应突出色卡表面的纹理,否则可能会影响底行灰度色块的噪声测量。建议使用多个光源。如果可能,ColorChecker 周围环境应为黑色或灰色,以最大程度地减少眩光。中灰色(反射率18-22%)最适合使用自动曝光相机获得正确的曝光。不均匀的照明会使灰度像素图的顶部倾斜(如下图第一张图的左上角)。照明建议可参见《构建低成本测试实验室》 。如果运行 ColorCheck 的目的是分析相机的白平衡和色彩准确度(且不需要进行噪声分析),则无需在理想条件下拍摄 ColorChecker。它可以是构成对相机白平衡算法构成挑战的场景的一部分。
- 如果可能,曝光值应与正确值相差不超过 1/4 档光圈。L*a*b* 色彩值只有在曝光正确的情况下才准确。曝光误差会在多个色彩检查图中显示。有关曝光和灰阶级别的说明,请参阅色彩检查附录。
- Colorcheck用于评估白平衡算法的有效性。结果受照明类型的影响较大。户外照明、闪光灯照明、白炽灯照明和荧光灯照明可能会产生不同的结果。可以使用Color/Tone Interactive计算颜色校正矩阵(其中包含白平衡信息)。
为了尽量减少因色块表面纹理造成的噪声测量误差,可以对 ColorChecker 色块进行轻微失焦拍摄。我强调“轻微” ——色块之间的暗带应该仍然清晰可见。纹理非常细微。如果光照足够漫射(非点光源),则表面纹理造成的噪声应该很小。
- 警告: ColorChecker色卡图像不宜过大!宽度超过2000像素的图像并无益处,反而会降低计算速度,因为Imatest使用双精度浮点运算,每个三色像素需要24字节的内存。例如,一张600万像素相机拍摄的图像在Matlab中需要144兆字节(6 x 3 x 8 MB)的内存:这足以拖慢内存有限的计算机。尤其要注意,不要让8MB以上的数码相机图像填满整个画面。请将图像保存为RAW文件或最高质量的JPEG格式,然后将其加载到您的计算机上。如果您使用RAW转换器,请将其转换为JPEG(最高质量)、TIFF或PNG格式。
运行颜色检查
- 从目标中选择 。
- 选择要分析的文件。( Imatest会记住上次使用的文件夹和文件名。)
|
默认的ROI选择方法是2. 手动粗略ROI选择;在微调窗口中显示色块方块(颜色/色调交互式方法)。拖动光标进行粗略的ROI选择,使少量暗边界可见。然后在微调窗口中细化边界,具体操作请参见“颜色/色调交互式”部分。对于像下图所示的严重失真图像,您可以调整失真滑块并将填充因子降低到默认值0.7以下。由于此图像存在几何失真和严重的桶形失真,因此必须谨慎调整角点位置。
原有的 ROI 选择方法,即手动粗略 ROI 选择;简单的自动图案检测(在绘制粗略轮廓后检测 ROI),已在Imatest 5.0中弃用。新的自动检测选项要优越得多。
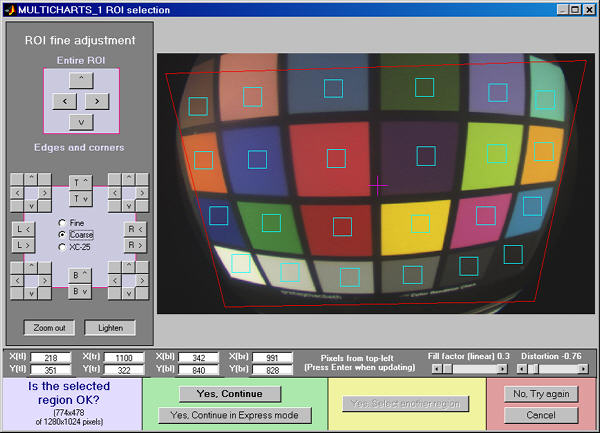
失真效果经过精心调整(它们之间有一定的相互作用)。
| 这构图真的太糟糕了。如果色卡周围的边距至少等于一个(最好是两个)色块高度,那么选择就会更容易,选中的方格也会更大,结果也会更准确(光线衰减更少)! |
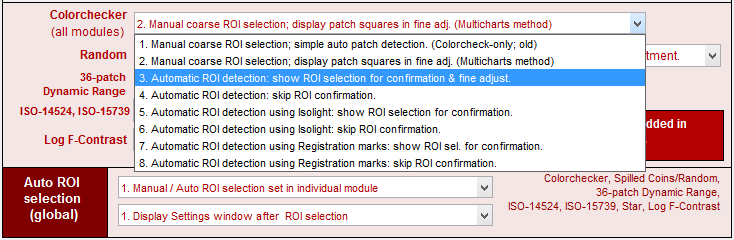
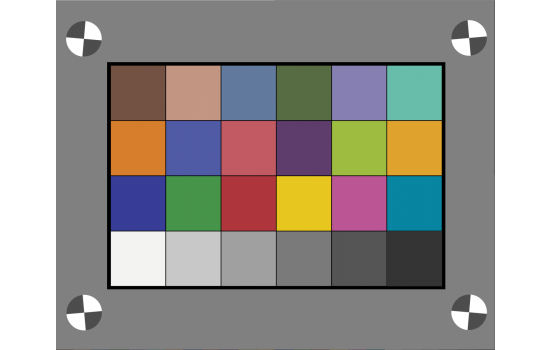
| 所有支持自动区域检测的模块(Colorcheck、 Color/Tone Interactive和Color/Tone Auto )均可用于 Colorchecker。必须在运行模块之前,在“设置”的“ROI 选项”下选择自动区域检测。相关部分如下所示。 Colorchecker(所有模块)ROI 设置 1.旧版手动粗略 ROI 选择;简单的自动色块检测(仅适用于 Colorcheck)已在Imatest 5.0中弃用。此选择现在与 2. 新的自动检测选项(3 和 4)相同,后者性能更优。 2. 手动粗略选择感兴趣区域 (ROI);在精细调整窗口中显示色块方块(颜色/色调交互式方法) (如上所述)是默认方法。除非选择全自动检测,否则建议使用此方法。 设置 3为自动检测模式,自动选择后会显示微调窗口供确认(并根据需要进行调整)。设置 4为全自动检测模式,无需确认。目前(Beta 版)对光学畸变图像的处理效果不佳,但我们希望未来能够添加此功能。 设置 5 和 6用于使用Isolight传感器按钮(位于 Colorchecker 色卡边角外侧)进行自动检测。速度比设置 3 和 4 快,但无法处理光学畸变。 设置 7 和 8适用于在 Colorchecker 色块区域之外带有注册标记的图表,例如右侧所示的透射颜色目标。 设置 9允许使用 MATLAB Colorchecker 检测例程进行自动 ROI 检测。 “自动 ROI 选择”右侧有两个下拉菜单。第一个下拉菜单包含三个与自动检测相关的选项: 第二项有两个与区域选择后出现的设置窗口相关的设置。 |
- 如果未选择快速模式,则会显示Imatest Colorcheck 设置窗口。您可以在此窗口中更改标题、Colorchecker 参考、色彩空间、噪点显示、色彩误差显示以及其他一些参数的默认值。此外,它还包含有关最新更新的新闻。
| 您可以选择“专家模式”或“简易模式”打开设置窗口。在简易模式下,许多设置选项会显示为灰色,无法进行设置。如果您选择 ,则会选中常用设置(推荐给初学者)。 |
Colorcheck 设置
标题:默认为文件名。您可以保留或修改它。图形选择位于右侧的“绘图”框中。
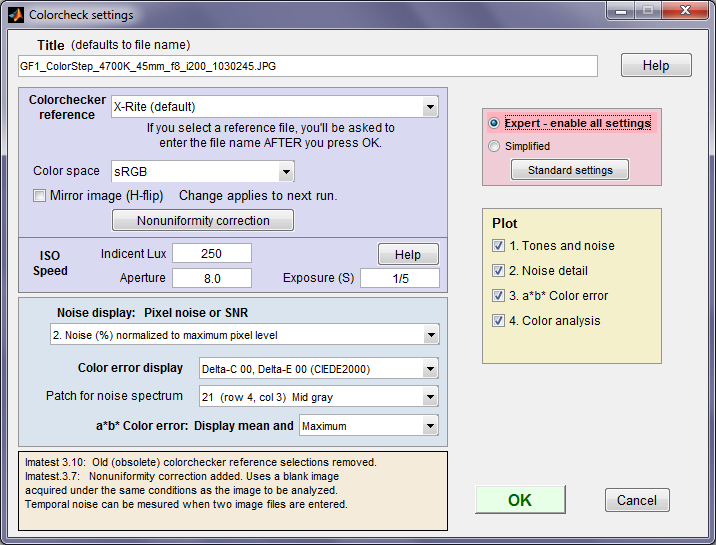
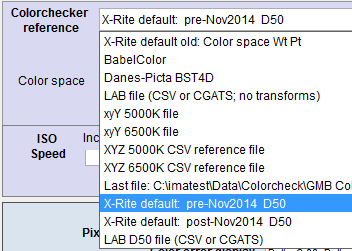
ColorChecker 参考值允许您选择理想的(参考)ColorChecker L*a*b* 值。表格的顺序是按历史顺序排列的(最早的设置排在最前面),而不是按逻辑顺序排列,以保持向后兼容性。您可以从几个标准存储值中选择(下图灰色背景),也可以从 CSV 或 CGATS 文件中输入测量值(下图粉色背景蓝色表格)。如果您选择读取参考文件( L*a*b* 、 xyY或XYZ ),单击“确定”后将出现一个对话框,用于选择文件。ColorChecker 参考值显示在 L*a*b* 颜色误差图的底部。
请注意,青色色块 (18) 超出了 sRGB 色彩空间范围,因此在分析理想文件(具有标称值)时,预计会出现一些误差。
1. X-Rite 默认旧版: 为了减少歧义,本节内容已重写。 | 这些L*a*b*值由GretagMacbeth于2005年提供。这些值位于一个名为 “Lab data Iluminate D65 & D50 spectro.xls”的Excel文件中(点击链接即可打开或下载),其中包含用于D65色彩空间的2度D65数据和用于D50色彩空间的2度D50数据。这与目前普遍的做法有所不同,目前的做法是始终假设L*a*b*数据是在D50光源下获得的,并使用Bradford变换将其转换为D65(用于D65白点色彩空间,例如sRGB、Adobe RGB等)。尽管X-Rite已宣布更改2014年11月之后生产的Colorchecker的参考值,但截至2016年3月,2度D50数据仍然保留在X-Rite Colorchecker数据页面中。 X-Rite 默认:2014 年 11 月之前的 D50 (如下所述)使用 D50 数据并将其转换为 D65,以用于具有 D65 白点的色彩空间(sRGB 等)。 |
2. 巴别塔色彩 | 丹尼·帕斯卡尔 (Danny Pascale) 的 Babelcolor测量的 L*a*b* 值取自MacBeth ColorChecker 的表 2(底部),该表列出了 RGB 坐标,建议所有 ColorChecker 用户阅读。帕斯卡尔的 D50 值使用 Bradford 变换转换为 D65,以适应以 D65 为白点的色彩空间。 |
3. Danes-Picta BST4D | 这是捷克共和国Danes-Picta公司推出的 Colorchecker 的仿制品(几何形状相同,但颜色不同)(在其数字成像页面上)。 |
| 4. 实验室文件 (CSV 或 CGATS; 无变换) | 读取包含 L*a*b* 数据的文件(CSV 或 CGATS 格式)。参考光源假定与所选颜色空间相同(例如,sRGB 为 D65)。这与目前的做法不同,目前的做法假定 L*a*b* 文件包含 D50 数据。建议使用LAB D50 文件。 此时会弹出一个对话框,用于输入文件名。CSV 文件由 24 行组成,每行包含L*、a* 或 b*值,值之间用空格、逗号 (,) 或分号 (;) 分隔。示例(前 3 行,共 24 行): 38.08、12.09、14.39 66.38、13.22、17.14 51.06, 0.38, -22.06 (如果存在空格,逗号是可选的;反之亦然。)如果您有一个包含额外行或列的 Excel .CSV 文件,您可以轻松地在 Excel 中编辑它:选择关键区域(3 列,24 行),将其复制到一个新文件,然后保存为 .CSV 格式。建议使用 L*a*b* 数据而不是下面的 xyY 数据,因为它与白点色温无关,因此更不容易出错。此外,也支持CGATS 文件格式。 |
| 5. xyY 5000K 文件, 6. xyY 6500K 文件, 7. XYZ 5000K 文件, 8. XYZ 6500K 文件 | 读取包含 xyY 或 XYZ 数据的文件,其白点为 5000K (D50) 或 6500K (D65)。操作步骤和格式与上述 LAB 数据文件相同。通常不建议这样做:保留这些文件是为了向后兼容。 |
| 9. 最后一个文件(无或 文件名) | 显示上次选择的参考文件(LAB、xyY 或 XYZ)。选中即可读取此文件。 |
| 10. X-Rite 默认值: 2014年11月前 D50 | 2014 年 11 月之前生产的 X-Rite 色卡的L*a*b* D50数据,可在“新颜色规格...”页面中找到,并且截至 2016 年 3 月,仍可在X-Rite Colorchecker 数据页面找到。对于白点为 D65 的色彩空间(例如 sRGB),该数据会转换为 D65。请注意,从此数据获得的 RGB 值与 X-Rite 页面上的值不一致。Danny Pascale 显然也遇到了同样的问题。表 2(顶部)列出了RGB 坐标...,其中包含两列 RGB 值,分别标记为sRGB (Pascale 的计算结果)和sRGB (GMB) (来自X-Rite Colorchecker 数据页面)。sRGB 列的值与 Imatest 的 sRGB 值一致。 |
| 11. X-Rite 默认值: 2014年11月之后的D50 | 2014 年 11 月之后生产的X-Rite L*a*b* D50 色度数据来自“ 新颜色规格...”页面。请注意,这些页面中的 CGATS 文件采用列式格式,Imatest 无法直接读取。2014 年 11 月之后的文件使用逗号 (,) 表示小数点。 |
| 12. LAB D50 文件 (CSV 或 CGATS) | 读取包含 D50 L*a*b*数据的文件,并根据需要进行转换(使用 Bradford 变换),以将数据转换为所选颜色空间的白点。如果您有针对特定色卡的分光光度计测量数据,则推荐使用此方法。CSV 格式如上所述。 |
参考文件值可以是 |
色彩空间选项允许您选择输入文件的色彩空间。如果在“选项 II”中选择了 ExifTool,则色彩空间会自动从 EXIF 数据读取到 Color/Tone Interactive 中;否则,必须手动输入。有多种色彩空间可供选择。前六种主要用于静态图像。其余大部分用于视频/电影。有关概述,请参阅 维基百科的 RGB 色彩空间页面和brucelindbloom.com 。
| sRGB | Windows 和互联网的默认空间。基于典型 CRT 荧光粉的有限色域。伽马值 = 2.2(约),白点 = 6500K (D65)。 |
| Adobe RGB(1998) | 中等色域,绿色比 sRGB 更鲜艳。常用于高质量印刷输出。伽马值 = 2.2,白点 = 6500K (D65)。 |
| 广色域 RGB | 超宽色域,光谱轨迹上的原色波长分别为 450、525 和 700 微米。佳能 DPP RAW 转换器支持的色彩空间之一。建议使用 48 位色彩文件来处理宽色域图像:24 位色彩文件可能会出现色带问题。伽玛值为 2.2,白点为 5000K (D50)。 |
| ProPhoto RGB | 色域极广。伽玛值为 1.8,白点值为 5000K (D50)。详见 Spaulding、Woolfe 和 Giorgianni 合著的 《RIMM/ROMM RGB 颜色编码》 。 |
| 苹果RGB | 小色域。苹果公司使用。伽玛值 = 1.8,白点 = 6500K (D65)。 |
| ColorMatch RGB | 小色域。苹果公司使用。伽玛值 = 1.8,白点 = 5000K (D50)。 |
| 建议 709 法律 | 小色域。用于高清电视。像素值范围为16-235。 |
| 记录 709 完整版 | 与 Rec. 709 Legal 相同,但像素值为 0-255。 |
| ACES | 学院色彩编码系统,由奥斯卡颁奖典礼的制作团队开发,用于其工作流程中。色域极广,覆盖所有可见颜色。线性伽马。白点 = 6000K。 |
| 2020年法律建议 | 色域较广,可覆盖反射物体的大部分颜色。适用于超高清电视。像素值范围为 16-235。 |
| 2020 年完整版 | 与 Rec. 2020 Legal 相同,但像素值为 0-255。 |
| DCI-P3 | 数字电影放映色彩空间。色域比 sRGB 宽 25%,覆盖大多数反射表面颜色。Gamma = 2.6。 |
| 显示屏 p3 | 用于 iPhone 8。色域与 DCI-P3 相同,但伽马值约为 2.2(与 sRGB 相同)。可能是苹果公司新推出的 HEIF 文件格式的一部分,旨在取代 JPEG。这是截至 2017 年底的新信息。可靠的信息很难获得。 |
非均匀性校正功能允许您使用在相同条件下拍摄的单独平场图像来校正非均匀照明。这将打开“非均匀性校正”窗口,该窗口在灰度和彩色图表模块的“非均匀性校正”部分中进行了描述。
入射光强度(用于ISO 感光度计算):当在此框中输入入射光强度的正值(非空白或零)时,系统将计算 ISO 感光度并在阶梯图噪声详情图中显示。更多详情请参见“ISO 感光度和曝光指数”页面。
噪声显示:像素噪声或信噪比 (SNR)用于选择第一幅图左下角图(灰度图第 4 行的噪声/信噪比)和第二幅图右上角图(BGRYMC 图第 3 行的噪声/信噪比)的噪声显示方式。结果已消除渐变照明不均匀性的影响。所有显示均源自像素噪声(以下第三个选项)。这五种显示类型与Stepchart中低噪声细节图的类型相同。在以下符号中, N <sub>i </sub> 表示 RMS 噪声, S<sub> i </sub> 表示图像块 i 的信号(像素)电平。
| 噪声(%)已归一化至白-黑(区域 19-24) | 100% * (像素噪声)除以(白色色块(19)像素级 - 黑色色块(24)像素级) . 其优点在于它将噪声与场景关联起来:噪声性能不受相机对比度的影响。 |
| 噪声(%),归一化至 255 像素(最大值 100) | 取值范围为 0-100。对于对比度较高的相机,此噪声测量结果会更差。(它受伽马编码的影响。) |
| 像素噪声(最大值 255) | 像素噪声( N i )。取值范围为 0-255。 |
| 像素信噪比(信号强度/均方根噪声)无量纲 | 每个色块。无量纲。 |
| 像素信噪比 (dB) (20*log10(S/N)) | 对于每个补丁=单位为分贝 (dB)。倍增dB测量值增加了6.02。 |
| 此选项还会显示 SNR_BW。SNR_BW 是基于白-黑色块(区域 19 - 区域 24;密度差 = 1.45)的平均信噪比。它的设计使其相对独立于图表类型。( Stepchart会针对各种灰阶图表和系统对比度(伽马值)进行计算。) 其中N mid是第 22 个色块(第 4 行第 4 个色块;中间灰色;标称密度 = 0.7)中的噪声。 |
颜色误差显示:选择要在 a*b* 颜色误差图右上角以文本形式显示的值。维基百科 对颜色差异有很好的概述。您可以选择以下选项:
| Delta-C、Delta-E(标准 (a*b*)) | CIE 1976 测量方法。a*b* 平面上的几何距离 (ΔC <sub> ab</sub> ) 或 L*a*b* 色彩空间中的几何距离 (ΔE <sub> ab</sub> )。这种方法虽然常见,但对于饱和度高的颜色来说并不准确。 |
| Delta-C 94,Delta-E 94 | CIE 1994 测量标准。对于强饱和度颜色而言,该标准更为精确。 |
| Delta-C CMC、Delta-E CMC (1,1) | 该技术曾用于纺织行业,但在成像领域应用并不广泛。保留该技术是为了向后兼容。 |
| 德尔塔-C 00 德尔塔-E 00 (CIEDE2000) | CIEDE2000 测量。ΔC <sub> 00</sub>和 ΔE <sub> 00</sub> 。推荐使用最精确的色差公式。请参阅 Gaurav Sharma 的CIEDE2000 色差公式页面。 |
CIE-94 和 CIEDE2000 测量值反映了人眼对高饱和度颜色饱和度差异的敏感度降低。CIE-94 平均值通常约为 1976 标准测量值的一半。
噪声频谱图(仅限Imatest Master ):您可以选择底部两行中的任意图块来计算噪声频谱。(第 3 行包含 B、G、R、Y、M 和 C 原色;第 4 行包含灰度值。)将显示 Y(亮度)、R、G 和 B 通道的频谱。第 4 行中的第三个图块(中灰色;密度 = 0.44)为默认值。
a*b* 颜色误差: a*b* 颜色误差图的右上角显示平均颜色误差(Δ C ... 和 Δ E ...)以及颜色误差的标准偏差( σ )或最大颜色误差(max),在此框中选择。
图 3 中的椭圆:决定是否在 a*b* 图上显示色差椭圆或色差椭圆。这使您能够查看 参考值和相机值的 a*b* 差异如何对应于色差公式。请注意,为了清晰起见,椭圆已放大。选项包括:无椭圆、 麦克亚当椭圆(10 倍;仅具有历史意义)、 Delta-C 94 椭圆(4 倍)、 Delta-C 2000 椭圆(4 倍;推荐;如下图所示)和Delta-C ab 圆(4 倍)。
图 4 色调调整:图 4 中的大内方框包含参考颜色,这些颜色会被调亮或调暗,使其亮度与相机颜色相当。根据所使用的颜色模型,颜色饱和度可能与相机值匹配良好,也可能不匹配。可选模型包括: 1. HSL(默认) , 2. HSV , 3. xyY ,以及4. L*a*b* 。
输出
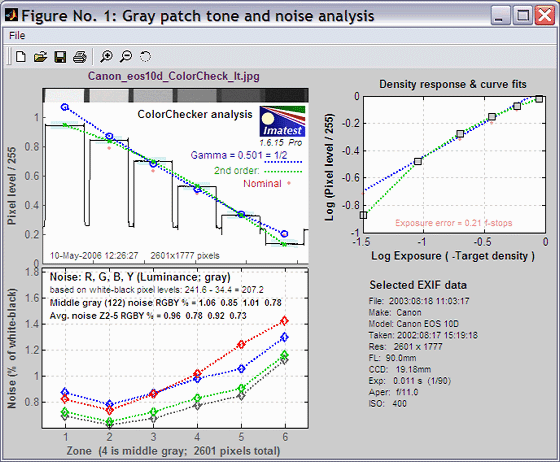
该示例使用佳能 EOS-10D 相机,ISO 400 拍摄,并使用佳能 FVU 软件,通过自动色彩平衡转换 RAW 格式照片。
图 1:灰度色调响应和噪声
显示由底部一行灰度图块生成的图形结果,包括色调响应和噪声。如果可用,还会显示选定的 EXIF 数据。
| 右上图显示的是第三行色卡上的噪声,该行包含颜色最鲜艳的色块:蓝色、绿色、红色、黄色、品红色和青色。在某些相机中,噪声可能随颜色而变化。一些在灰色色块中不可见的问题可能会在噪声中显现出来。请注意,x 轴刻度(对数曝光)与左侧的图表相反。 |
|
左下角的图显示了每个色块(红、绿、蓝、黄(亮度))的均方根噪声或信噪比 (SNR)。上文已描述了几种显示选项。上图中的显示方式为噪声百分比归一化至白-黑(区域 19-24) ,即均方根噪声以白-黑色块差异的百分比表示。图中还显示了灰色区域(2-5)的平均红、绿、蓝、黄噪声。
| 右下角区域显示 EXIF 数据(如有)。 |
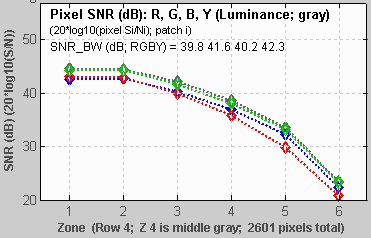
左下角的图表有多种显示选项,如上所示。左侧显示的是像素信噪比(dB) 。
其中S i是图像块 i 的信号(平均像素级别), N i是图像块 i 的噪声(像素级别的标准偏差,去除缓慢变化)。
SNR_BW 是基于白-黑色块(色块 19 - 色块 24;密度差 = 1.45)的平均信噪比。它的设计使其相对独立于图表类型( Stepchart中针对多种灰度图表进行计算)和系统对比度(伽马值)。
其中N mid是色块 22 中的噪声(第 4 行第 4 个色块;中间灰色;最接近标称图表密度 = 0.7)。
| 打开的图形过多。如果您运行多次程序,特别是包含多个区域的 SFR 程序,图形数量可能会激增,而过多的图形会降低系统性能。您需要管理这些图形。您可以点击图形右上角的“X”按钮或使用任何常用的 Windows 关闭方法单独关闭图形。您也可以使用“实用工具”菜单中的“关闭图形”选项一次性关闭所有图形。建议在批量运行中勾选“保存后关闭图形”选项,以防止打开的图形数量过多。 | 在计算过程中点击图形可能会导致 Matlab 出现错误。图形可能会出现在错误的图形上(通常会失真),或者完全消失。请等到所有计算完成(即“保存”或“主窗口”出现后)再点击任何图形。 |
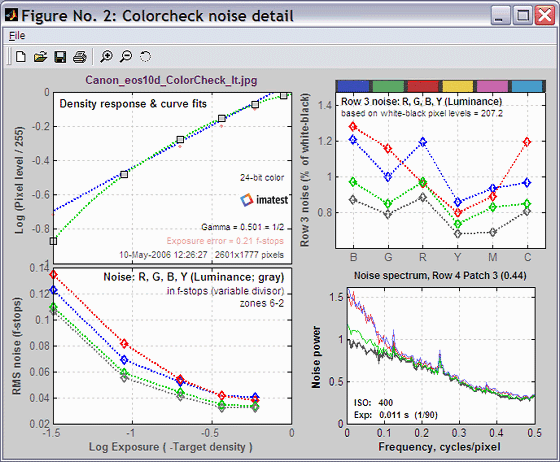
图 2:噪声细节(仅限 Imatest Master)
显示密度响应、f 值噪声(与人眼工作相对应)、第三行 Colorchecker 的噪声(包含原色)以及所选色块的噪声频谱。
| 右上角的图表显示了第三行色卡中的噪声或信噪比,该行包含颜色最鲜艳的色块:蓝色、绿色、红色、黄色、品红色和青色。上文已描述了几种显示选项。在某些相机中,噪声可能随颜色而变化。一些在灰色色块中不可见的问题可能会显现出来。 |
|
左下角的图表显示了每个色块的 R、G、B 和 Y(亮度)均方根噪声随曝光对数的变化。均方根噪声以光圈值表示,这是一个相对测量值,与人眼的工作原理非常接近。此测量方法在 “阶梯图导览”中有详细描述。由于暗部像素间距最小,因此暗部噪声最大。
| 右下角的图显示了所选图像块的 R、G、B 和 Y 噪声频谱。底行第三个图像块(中间灰色)已进行波束选择。频谱图提供了有关信号处理的线索,例如,异常快速的滚降可能表明过度降噪。低空间频率下较高的红噪声和蓝噪声水平是拜耳传感器的典型特征。如果可用,还会显示来自 EXIF 数据的 ISO 感光度和曝光时间。 |
图 3:a*b* 颜色误差
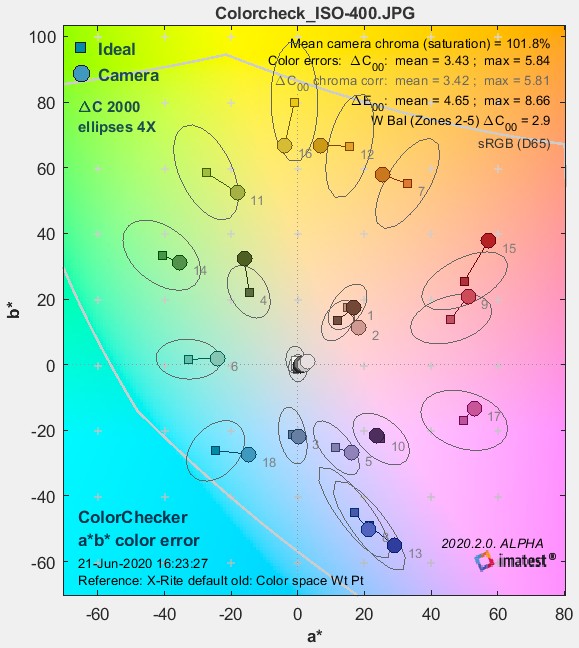 此图展示了设备无关的 CIELAB 色彩空间 a*b* 平面上的颜色误差,其中 a* 为横轴(绿-红),b* 为纵轴(蓝-黄)。方块代表理想的 (a*, b*) ColorChecker 值,由上方ColorChecker 参考设置选择。圆圈代表测量的 (a*, b*) 值。方块或圆圈附近的数字对应于 ColorChecker 色块的编号:1-6 位于第一行,7-12 位于第二行,13-18 位于第三行。色块 19-24(底行)的编号被省略,因为它们的 (a*, b*) 值集中在 (0, 0) 附近。
放大4倍。
图表背景显示了L * 值约为 0.9 时(显示器 sRGB 色彩空间)的预期颜色。它合理地呈现了与 a* 和 b* 相关的色调(尽管它们会随L * 值略有偏移)。浅灰色曲线是L (HSL)= 0.5 时 sRGB 色彩空间的色域边界(CIELAB 边界难以计算)。由于色块的亮度 ( L *) 变化很大(未显示),因此结果存在显著的离散性。此二维图形无法显示L * 值; Color/Tone Interactive克服了这一限制,它具有可旋转的 3D L*a*b* 显示。CIELAB(通常缩写为 LAB)的设计目标是感知均匀,这意味着颜色之间的感知差异与它们之间的欧几里得距离ΔE * ab (包含亮度L *)或 ΔC * (仅颜色;不包含L*)大致成正比。
;
最小可察觉差异大致对应于Δ E * ab = Δ C = 1。 (Gaurav Sharma 在《数字彩色成像手册》第 31 页中使用了 2.3。)
CIELAB 色彩空间在感知均匀性方面不如最初设想的那样理想。最小可感知色差ΔE <sub>ab </sub> 随色度(即距原点的距离,( a * i <sup>2</sup> + b * i<sup> 2 </sup>) <sup>1/2</sup> )的增加而增大。更精确的色差公式ΔE <sub> 94</sub>和ΔE <sub> 00 </sub> 可用于显示,并包含在 CSV 和 XML 输出文件中。如果您报告任何更精确的公式,请记住它们不如常用的ΔE <sub> ab</sub>公式为人熟知,因此请务必清楚地说明您使用的是哪个公式。对于色度较大的色块,ΔE <sub> 94 </sub> 的平均值约为ΔE <sub>ab </sub>的一半。通常建议使用相对较新的 CIEDE2000 色差公式ΔE <sub>2000</sub> ( ΔE <sub> 00</sub> ) 。请参阅Colorcheck 附录。图中右上角显示了几个数值。
- 平均相机色度(%)是指相机颜色的平均色度除以理想色卡颜色的平均色度,以百分比表示。单个颜色的色度是指它与原点的距离。色度通常被称为饱和度,因为色度越高的颜色看起来饱和度越高。
;
i_meas表示第i 个补丁的测量值。
i_ideal表示理想的 ColorChecker 值。
当色度值大于 100% 时,色度值会得到提升。色度值受镜头质量(劣质镜头的眩光会降低色度值)和信号处理的影响。许多相机和大多数 RAW 转换器都提供色度调整选项(通常标记为“饱和度”)。
色度在RAW格式转换过程中会受到图像处理的显著影响(尤其是色彩校正矩阵(CCM)的影响)。在图像编辑器中可以轻松调整色度。相机输出的图像通常会提高饱和度以使其更加鲜艳(小型数码相机中常见的饱和度为110-120%),但过高的饱和度会导致高饱和度物体细节的丢失。饱和度超过120%应视为过高。
- 色度误差ΔCxx
ΔC表示忽略亮度差异的色差,即仅包含颜色信息。ΔE则包含亮度差异。Imatest 显示两个ΔC值:一个未校正,另一个已校正相机饱和度提升(或降低)的影响,具体内容将在下文讨论。您可以选择三种 ΔC xx和 ΔE xx的显示模式(所有模式均包含在 CSV/XML 输出文件中)。
- 标准ΔC和ΔE测量(也称为ΔCab和ΔEab ),
- CIE 1994 测量值( ΔC 94和ΔE 94 )。精度更高。
- CIEDE2000 测量(ΔC <sub> 00</sub>和 ΔE <sub> 00</sub> )。新兴标准;目前最精确的测量方法。请参阅 Gaurav Sharma 的CIEDE2000 色差公式页面。
ΔC或ΔE值约为 1(根据Sharma的说法约为 2.3)大致对应于颜色之间的最小可觉差 (JND)。颜色差异模型在Colorcheck 附录中有详细描述。Imatest 5.2+ 中的颜色差异可视化工具(独立于 Colorcheck)允许您以交互方式检查颜色差异的外观。
- 颜色误差ΔC是通过色度(饱和度)校正计算得出的。这不是标准计算方法。它已被弱化,将来可能会从图 3 中移除(但会保留在 CSV 和 JSON 输出中)。
饱和度校正是指将测量的颜色进行归一化处理,使其平均饱和度与参考平均饱和度相同。具体方法是将a *、 b * 和C * 值乘以 100%/(平均色度)。校正后的值(记为i_corr )将用于代替测量值进行ΔC计算。
(标准(CIE 1976)公式)
这种归一化处理消除了饱和度提升的影响,从而降低了平均颜色误差 mean(ΔC i_corr )。它之所以重要,是因为饱和度可以通过图像编辑器中的(数字)旋钮轻松调节。
- 颜色误差 Δ E xx使用与上述 Δ C相同的颜色差异模型(ab、94 或 2000)。
对于以上三种显示方式,可以显示平均值以及最大值或均方根 (RMS) 颜色误差。
mean( x ) = ∑x i / n ,其中 x 为 n 个值。
RMS( x ) = σ ( x ) = ( ∑x i 2 / n ) 1/2,其中 x 为n 个值。
x 是 Colorchecker 色块 1-18(前三行)的 Δ C i和 Δ C i_corr 。
均方根误差(RMS),用σ表示,对较大的误差赋予更高的权重;因此,它可能是衡量色彩准确度的更佳指标。您可以在输入设置窗口中选择σ或最大值。
- 摘要:图 3 显示了使用标准 (CIE 1976)、CIE 1994 或 CIEDE2000 差值公式计算出的颜色误差的平均值和均方根值。后两种公式更为精确,反映了人眼对高饱和度颜色饱和度(色度)变化的敏感度降低,因此其值通常较低。结果总结如下。
| ΔC、ΔE 显示摘要 | |||
其中一列已被选中。 | 显示所有三行数据的平均值和均方根值。 | ||
| ΔCab | ΔC 94 | ΔC00 | 色差测量,不考虑亮度;未进行饱和度校正。这是标准的ΔC xx测量方法。 |
| Δ C ab饱和校正 | Δ C 94饱和校正 | Δ C 00饱和校正 | 色差(不考虑亮度),已校正平均饱和度。 这是一种非标准测量方法,目前已弱化,未来可能会从图 3 中移除。 |
| ΔEab | ΔE 94 | ΔE00 | 颜色差异,包括亮度;未进行饱和度校正。 |
在获得大量测试结果数据库之前,很难对这些数值进行评估。目前,我认为微型四分之三系统相机在a*b*色彩误差图(上图)中ΔC<sub> 00 </sub>平均值为3.43、最大值为5.84的数值非常出色。更多详情请参阅色彩校正矩阵(CCM)页面。
| 在解读结果时,请记住以下几点。 相机制造商并非一定要追求色彩还原的精准,因为精准的色彩还原可能会显得平淡乏味。他们明白,精准的色彩和赏心悦目的色彩之间存在差异:大多数人更喜欢湛蓝的天空、饱满的绿色树叶和温暖而略带饱和度的肤色。为了盈利,他们力求取悦消费者。因此,他们通常会提高色彩饱和度,尤其是在蓝色、绿色和肤色方面。 |
有关 CIELAB 色彩空间的详细信息,请参阅下面的链接。
图 4:颜色分析
这是一张色彩校准图,可用于比较实际值和理想值。它还使用底部一行(灰度色块)显示白平衡误差。
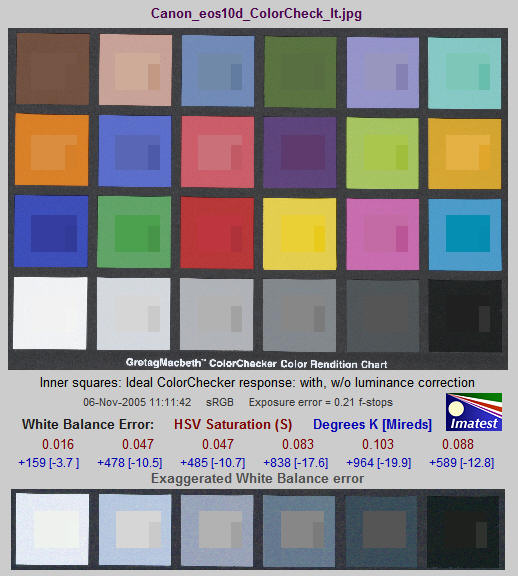
内部部分包含针对曝光进行校正的理想 ColorChecker 值 (2) 和未校正的值 (3)。
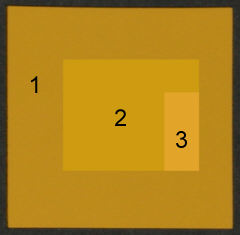
- 外层区域(区域 1)即为照片中的色块。这与上方 L*a*b* 颜色误差图中的圆圈相对应。
- 中心方块(区域 2)是色块的参考值,已根据拍摄图表的亮度进行了校正。校正基于上述对灰度区域的二阶拟合。默认情况下使用HSL颜色空间,但您也可以选择HSL 、 HSV 、 xyY或L*a*b*颜色空间。区域 1 和区域 2 的平均亮度应该接近——区域 2 在某些色块中可能更暗,而在另一些色块中可能更亮。区域2和区域3对应于上方 L*a*b* 颜色误差图中的小方块(参考值)。曝光误差与日期和颜色空间显示在同一行。曝光误差小于 0.25 档光圈时效果最佳。
- 中心正方形右侧的小矩形代表色块的理想值,未进行亮度校正。对于所有色块,区域 2 的亮度始终会比区域 3 更亮或更暗,具体取决于曝光情况。
在上面的例子中,色卡图像1略微曝光不足,比理想的未校正颜色3更暗,也比校正后的理想颜色2更暗。这是这款相机的特性:它往往会使橙色变暗,蓝色和青色变亮。这一点在上方右侧的色卡图像中也能看到,该图像略微曝光过度。这张橙黄色色块的图像(第 2 行,第 6 列)的亮度与未校正的理想颜色 3 大致相同,但比校正后的理想颜色更暗。上面两张橙黄色图像(左侧示例和右侧完整色卡)中的未校正理想值3是相同的,但由于人眼中颜色的相互作用,它们看起来却截然不同——这种现象对于艺术家和摄影师来说应该很熟悉。
此图清晰地展示了色彩准确度。L*a*b*色彩误差图则提供了定量指标。
第四个 Colorcheck 图的底部说明了白平衡误差(与中性灰的偏差),该误差以四种方式量化。
- ΔC2000 。这可能是感知上最有意义的颜色差异指标。参见 维基百科“颜色差异”页面。它与颜色空间无关。
- HSV颜色模型中的饱和度S (酒红色) 。S的取值范围为0到1,0代表完全中性的灰色,1代表完全饱和的颜色。与S对应的感知颜色差异取决于颜色空间。
- 相关色温 (CCT) 误差(单位为开尔文度,蓝色) ,根据 Günther Wyszecki 和 WS Stiles 合著的《色彩科学:概念与方法、定量数据与公式》(第 224-228 页)中的表格计算得出。色温(单位为开尔文度)是照明的通用描述单位。较高的色温在感知上更“冷”,即更偏蓝。CCT 误差是指照明色温的变化,这种变化会导致测量值与中性灰的偏差。
- 反色温( Mireds ,微倒数度) (蓝色) ,其中 Mireds = 10⁶ / (开尔文度)。与色温误差相比,这是一个感知上更均匀的度量标准。它曾用于指定光学色彩校正滤镜的强度,但在数字时代已很少使用,因为此类滤镜的需求量大大减少。
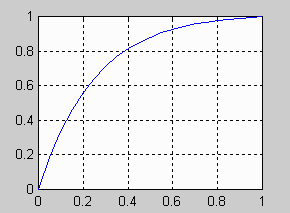
白平衡误差在灰色色块(底部一行中的第 2-5 块)中最明显。当 S < 0.02 时,误差几乎不可见。当 S > 0.10 时,误差则相当严重,尤其是在较浅的灰色色块中。
底部图像显示了底行(灰度色块)中白平衡误差被夸大的示意图。该误差是通过使用左侧曲线提高饱和度 S 计算得出的,同时保持 H 和 V 值不变。低饱和度值被提升 4 倍;随着饱和度的增加,提升幅度逐渐减小。与未夸大的图表相比,该图像能更清晰地显示白平衡误差。请注意,该图像显示的误差比实际情况更严重;在实际照片中,尤其是在高饱和度颜色附近,较小的白平衡误差可能并不明显。
图 5:时间噪声
时变噪声是指两幅原本完全相同的图像之间的随机差异。它的测量方法是将两幅相同的测试图图像之差的噪声(标准差)除以根号2(1.414)。
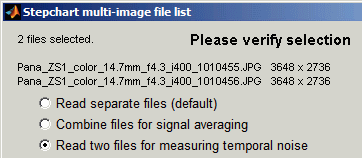
两幅图像相减可以消除固定模式噪声。之所以需要除以根号 2,是因为即使图像像素相减,噪声功率也会叠加。除以根号 2 可以将时间噪声缩放到与单幅图像中测量的噪声相同的水平。
要测量时间噪声,请选择两张图像进行分析。在右侧显示的对话框中,选择“读取两个文件以测量时间噪声” 。分析过程正常进行(针对第一个文件),但如果在输入对话框的“绘图区域”中选中“5. 时间噪声” ,则会显示第四个图,其中包含时间噪声分析结果。此图旨在独立呈现信息,因此重复了之前图表中的一些特征。
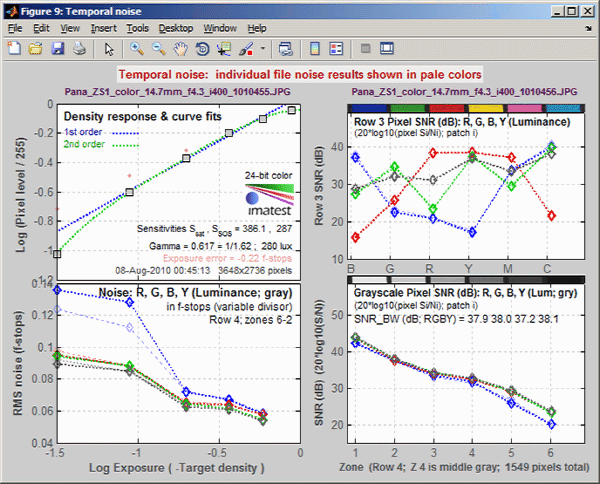
- 左上图显示了密度响应,与图 2 的左上图类似。
- 左下角的图(RMS 噪声(光圈))显示了场景参考的灰度噪声或 SNR,其比例与图 2 的左下角的图相同。在这些图中,单幅图像的噪声(或 SNR)显示为一条浅色曲线。
- 右上角的图表(第三行像素信噪比 (dB)(针对 BGRYMC 色块))显示了色块的噪声或信噪比,其比例尺由输入对话框中的“噪声显示”设置。它与图 2 的右上角图表类似。
- 右下角的图(灰度 SNR dB)显示了灰度像素噪声,其比例由输入对话框中的噪声显示设置(与图 1 左下角的图比例相同,但 x 轴不同)。
保存结果
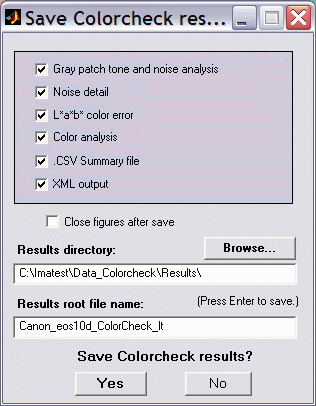
当 Colorcheck 计算完成后,会弹出“保存 Colorcheck 结果?”对话框。您可以在此选择要保存的结果以及保存位置。默认位置是数据文件目录下的Results子目录。您可以更改为其他现有目录,但新的结果目录必须在 Imatest 之外创建——例如使用 Windows 资源管理器等工具。(这是此版本 Matlab 的限制。)选择会在运行之间保存。您可以在选中或取消选中复选框之前查看输出图形。单击“是”或“否”后,主窗口将重新出现。图形、CSV 和 XML 数据保存在文件名由根文件名、后缀和扩展名组成的文件中。根文件名默认为图像文件名,但可以使用“结果根文件名”框进行更改。请务必按 Enter 键。.CSV 摘要文件包含色调级别、噪声和颜色计算的 Excel .CSV 输出。它还包含一些其他数据,包括 JPEG 文件的 EXIF 数据。XML 输出文件包含类似的结果。
建议在批量运行后检查保存后的结账情况,以防止未结账项的累积。
摘要 .CSV 和 XML 文件
可选的 .CSV(逗号分隔变量)输出文件包含 Colorcheck 的结果。其名称为 [根名称]_summary.csv。例如 Canon_EOS10d_ColorCheck_lt_small_summary.csv。
格式如下:
| 模块 | SFR、SFR 多 ROI、Colorcheck 或 Stepchart。 |
| 文件 | 文件名(标题)。 |
| 运行日期 | 运行日期为 mm/dd/yyyy hh:mm。 |
| (空白行) | |
| 表格 | 表格之间用空行分隔。 |
| 第一张表包含理想和测量的像素级别和密度。区域 (Zone) 指的是色块(灰阶为 19-24)。灰阶值为 1-6,对应于色块 19-24。像素 (Pixel) 指的是测量的像素级别(最大值 = 255)。Pixel/255 指的是归一化的测量像素级别。Px/255 ideal 指的是理想的归一化像素级别。Log(exp) 指的是色块密度的负值。Log(px/255) 指的是曝光量的对数。WB Err Deg 和 WB Err Mired 分别指的是以度和微倒数度 (mired) 为单位的白平衡误差。 | |
| 第二张表格包含了底部两行色块的 R、G、B 和 Y 通道的噪声测量结果。噪声的测量单位包括 Colorchecker 最大密度色块 (19) 的百分比(密度 = 1.5)和光圈值。 | |
| 第三张表包含上述的 S/N 和 SNR (dB) 测量结果。 | |
| 第四张表格包含了 24 个色块的理想 RGB 和 La*b* 值以及测量值。 | |
| 第五张表格包含了24个色块的几项颜色误差测量结果(与理想Colorchecker值的差异): ΔC (忽略亮度L的色差)、 ΔE (包含亮度L的总差异),分别使用有饱和度校正和无饱和度校正的测量值(相机测量值)。详情请参见Colorcheck附录。 | |
| (空白行) | |
| 附加数据 | 第一条记录是数据的名称;第二条(及后续)记录包含数据的值。名称通常一目了然(与数字类似)。 |
| (空白行) | |
| EXIF 数据 | 如果可用,则会显示。EXIF数据是图像文件的元数据,包含重要的相机、镜头和曝光设置。默认情况下, Imatest使用一个名为 jhead.exe 的小程序来读取 EXIF 数据,该程序仅适用于 JPEG 文件。要读取所有图像文件格式的详细 EXIF 数据,我们建议您下载、安装并选择Phil Harvey 的 ExifTool ,具体操作请参见此处。 |
所有模块的格式都类似。数据本身基本易于理解。对 .CSV 文件的改进将在变更日志中列出。可选的 XML 输出文件包含与 .CSV 文件类似的结果,其内容也基本易于理解。该文件存储在 [根目录名称].xml 中。XML 输出将用于 Imatest 的扩展程序,例如数据库,这些扩展程序将由 Imatest 和第三方编写。如有任何疑问或建议,请联系我们。
链接
Danny Pascale 于 2003 年在 BabelColor 网站上发表了一篇题为《Macbeth ColorChecker 的 RGB 坐标》 (PDF 格式)的文章。该文章对色彩空间和 ColorChecker RGB 值的计算方法进行了精彩的概述。此外,也别忘了他的其他ColorChecker 相关页面。
Bruce Lindbloom 的网站非常出色,提供了色彩空间和模型之间的转换公式。L*a*b* 值与 Pascale 略有不同。
Earl F. Glynn (EFG)对ColorChecker有非常精彩的描述。他的计算机实验室和参考图书馆是关于颜色、图像处理及相关主题的宝贵信息库。
蒙塞尔色彩科学实验室(位于罗切斯特理工学院)有一个有趣的页面,提供可供下载的颜色标准数据,其中包括大田升测量的Colorchecker 光谱反射率。
《CIE颜色测量基础》,作者:Yoshi Ohno,美国国家标准与技术研究院(NIST)光学技术部。这是一篇来自IS&T技术会议的优秀CIE色度学综述,详细介绍了CIE 1931 (x, y)和1976 (u'v')色度图。
Gaurav Sharma 的《数字彩色成像》是一篇 1997 年的综合性评论论文,后来经过更新,成为《数字彩色成像手册》的第一章。
ColorChecker®是 X-Rite 的商标,显然已授权给Calibrite使用。ColorChecker L*a*b* 值由 X-Rite 提供。