平面場分析產生的圖表和檔案。如果互動式介面和自動介面顯示的結果不同,則會同時顯示兩種介面:使用選擇器進行切換。有關運行分析的詳細信息,請參閱“運行平面場分析” 。
本頁下方描述了一些結果圖,但其他頁面上描述了幾個結果圖,包括使用平場第二部分、 ISO 18844 眩光(雲層眩光)和基於 EMVA 1288 的均勻性統計。
| 顯示(附連結) | 描述 |
| 原圖 | 原始影像,未裁切顯示。提供多種顯示設定:單通道、提亮、色彩增強等。 |
| 亮度輪廓 | 標準亮度(Y)通道等高線圖。可顯示多種類型:2D、3D、影像或偽彩色背景。 |
| 光圈輪廓 | 使用伽瑪設定從像素等級轉換而來的光圈值輪廓圖。 |
| 顏色漸層 | 像素比率或 ΔC 和 ΔE 的 2D 或 3D 等高線圖(ab、94 或 2000) |
| 均勻性(顏色)配置文件 | H、V 和對角線輪廓。 |
| 直方圖 | 影像裁切區域的 R、G、B 直方圖 |
| 噪音細節 | 噪音細節顯示還算有趣,但很大程度上被瑕疵檢測功能所取代。 |
| 網格圖 | 顯示將影像分割成 m×n 網格的結果。 |
| ISO 18844 光暈 | ISO 18844 圖表中的耀斑測量(大片白色區域中的小「黑洞」)。 |
| 網格等高線圖 | |
| 累計直方圖 | EMVA 1288 標準累積直方圖 |
| V&H Spectrum | 顯示 EMVA 1288 水平及垂直頻譜圖及輪廓 |
| PRNU/DSNU 和直方圖 | 顯示 EMVA 1288 測量值(PRNU 為光響應不均勻性)和直方圖。 |
| 時域雜訊影像 | 時間雜訊影像。要求訊號平均至少設定為 32 幅影像,並啟用「計算平均時的影像平方」選項。 |
| 原圖(已裁切) | 原始影像,裁剪方式與時間雜訊影像相同,以便快速比較。 |
熱像素和壞像素-可在亮度等值線圖中顯示。結果以 JSON 和 CSV 格式輸出。
光學中心-受鏡頭和照明影響的照明中心。基於穩健的質心計算。
它是三個光學中心之一(另外兩個是畸變中心和清晰度中心)。
亮度等高線圖圖中顯示了影像檔案亮度通道的歸一化像素級輪廓,其中亮度定義為 Y = 0.30*R + 0.59*G + 0.11*B。這種亮度衰減有時被稱為“漸暈”。最大值 1 對應於位元深度為 8 的影像檔案的像素級 255,或位元深度為 16 的影像檔案的像素級 65535。圖中可以明顯看出一些光照不均勻的情況:頂部比底部更亮。在繪製輪廓之前,影像經過了平滑處理(低通濾波)。 文字顯示了亮度通道的最大歸一化像素值、最差和平均角點值(以歸一化像素值和最大值的百分比表示)以及邊值。選定的 EXIF 資料顯示在右側。偵測到兩個熱像素 ( ¤ ) 和兩個死像素 ( • )(模擬的),像素閾值分別為 246 和 10(總閾值為 255)。詳情如下。 有些影像編輯器具有校正暗角的功能(儘管出於美觀原因,保留一些暗角可能也是可取的)。 | 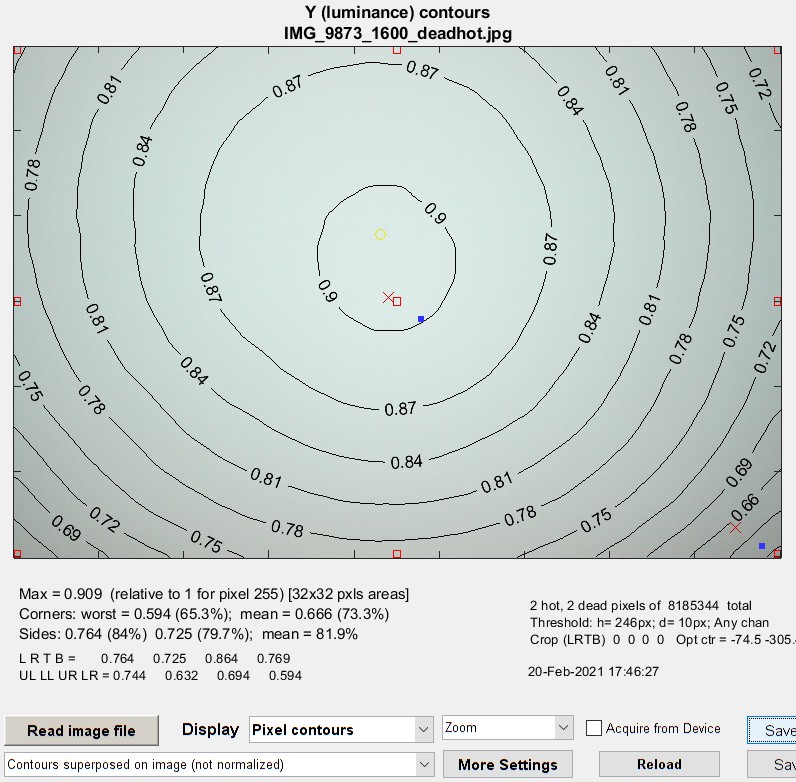 |
圖中顯示了影像檔案亮度通道的歸一化像素級輪廓。最大值 1 對應於位元深度為 8 的影像檔案的像素級 255,或位元深度為 16 的影像檔案的像素級 65535。圖中可以明顯看出一些光照不均勻的情況:頂部比底部更亮。在繪製輪廓之前,影像經過了平滑處理(低通濾波)。側邊和角落區域以紅色矩形框標示。最大亮度的大致位置以黃色O標示。 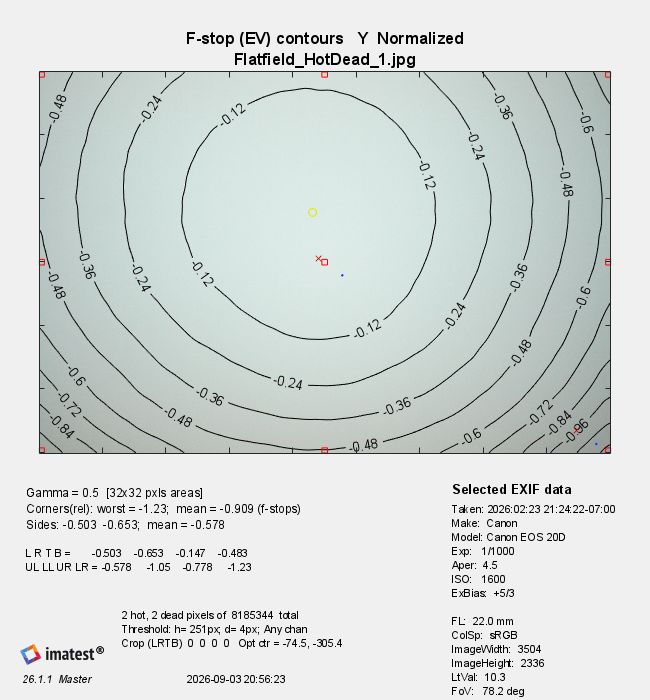 文字顯示了亮度通道的最大未歸一化像素值、最差和平均角點值(以未歸一化像素值和最大值的百分比表示)以及邊角值。右側顯示了選定的 EXIF 資料。偵測到兩個熱像素和兩個死像素(模擬的),閾值分別為 243 和 12 像素。下方顯示了裁剪區域(左、右、上、下)。詳情如下。
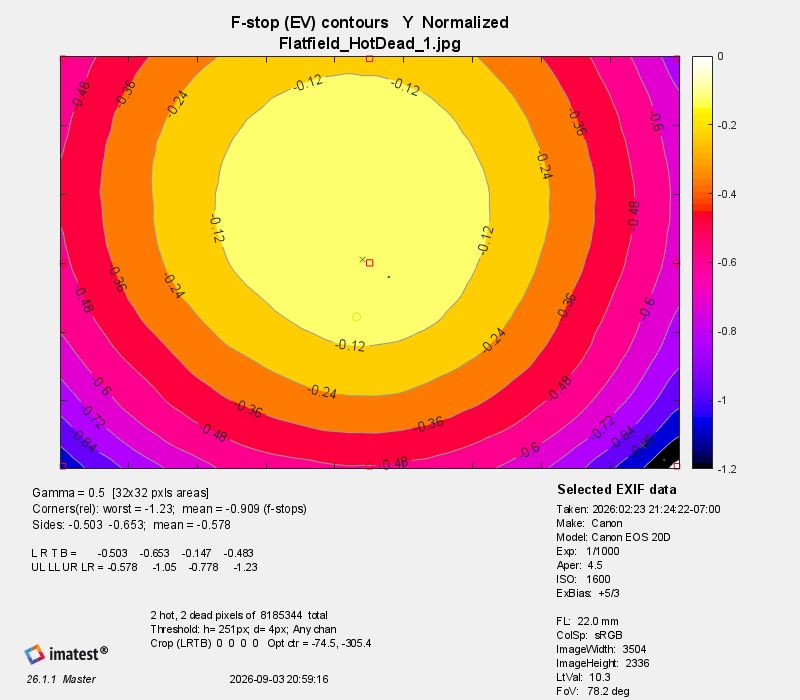
光線衰減取決於鏡頭光圈(f值)以及許多鏡頭設計參數。專為數位相機設計的鏡頭,由於其光線從鏡頭後部射出時幾乎垂直於感光元件表面,因此光線衰減往往較小。出於美觀考慮,我通常建議對影像進行欠校正,即使用更長的鏡頭焦距。這會使邊緣略微變暗,通常效果不錯。安塞爾·亞當斯經常會加深照片邊緣的亮度。部分原因是,當他不使用接觸式印相時,他需要補償放大機造成的光線衰減。 “我的經驗表明,幾乎每張照片都需要對邊緣進行一些燒灼處理,特別是那些要裝裱在白色卡紙上的照片。” 光圈輪廓圖顯示影像檔案的亮度輪廓,以光圈值 (f-stops) 為單位,並歸一化至最大值 0。已選擇有色條的偽彩色顯示。色條中的顏色是固定的:顏色始終從 0 光圈時的白色變化到 -4 光圈時的黑色及更暗的顏色。為了使此圖準確,需要對伽瑪值(相機的固有對比度)進行良好的估計。伽瑪值可以透過「顏色/色調互動式」或「自動」模式,使用幾種常用的灰階梯圖之一進行測量,也可以透過舊版模組「階梯圖」或「顏色檢查」進行測量。 | 偽彩色光圈輪廓圖(已歸一化) |
測量伽瑪值非常重要,因為很少有相機使用色彩空間指定的精確伽瑪值。測量伽瑪值並非易事,原因有以下幾點: (1) (2) 許多相機具有複雜的響應曲線,例如,在伽馬曲線上疊加「S」形曲線。這意味著伽馬值會隨亮度而變化。 (3) 有些相機在其 RAW 轉換演算法中採用自適應訊號處理(局部色調映射)。這可以提高局部對比度,但會降低整體(大面積)對比。這可以改善各種場景的感知影像質量,但會使測量變得困難,尤其是在光線衰減測試中,對比度最低。 | |
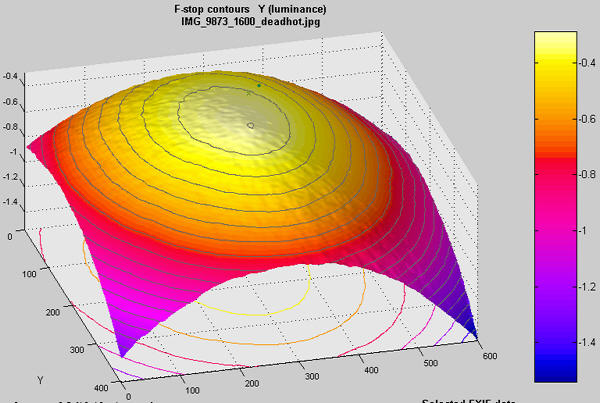 3D陰影偽彩色光圈等值線圖(未歸一化)
第二個圖中的光圈衰減是由下列方程式推導出來的:
像素等級 = k1亮度γ ;亮度 = k2像素等級1/γ和
光圈損失 = log 2 (亮度比) = 3.322 log 10 (亮度比)
其中亮度比是最大亮度與感興趣區域(例如,角落的平均值)亮度的比值。
例如:上圖中的第一張和第二張圖均源自於同一影像檔案。在第一張圖中,畫面角落相對於中心的平均像素值是 0.666/0.905 = 0.736 (73.6%)。由於假設 γ 為 0.5(這在數位相機的伽瑪編碼中相當常見),因此畫面角落相對於中心的曝光量為 0.736 1/γ = 0.736 2 = 0.5416。對應的光圈損失為 log 2 (0.5416) = 3.322 log 10 (0.5416) = -0.885 檔。第二張圖的結果略有不同,它是在取對數將結果轉換為光圈值後計算出角落的平均曝光量 (0.894 檔)。
圖中顯示了影像檔案的亮度輪廓,以光圈值 (f-stops) 為單位,並已歸一化至最大值 0。圖中已選擇帶有色條的偽彩色顯示。色條中的顏色是固定的:顏色始終從 0 光圈時的白色變化到 -4 光圈時的黑色及更暗的顏色。為了使此圖準確,需要正確估計伽瑪值(相機的固有對比)。伽瑪值可以使用Stepchart 軟體,透過幾種常用的階梯圖之一進行測量,也可以使用Colorcheck 軟體進行測量。
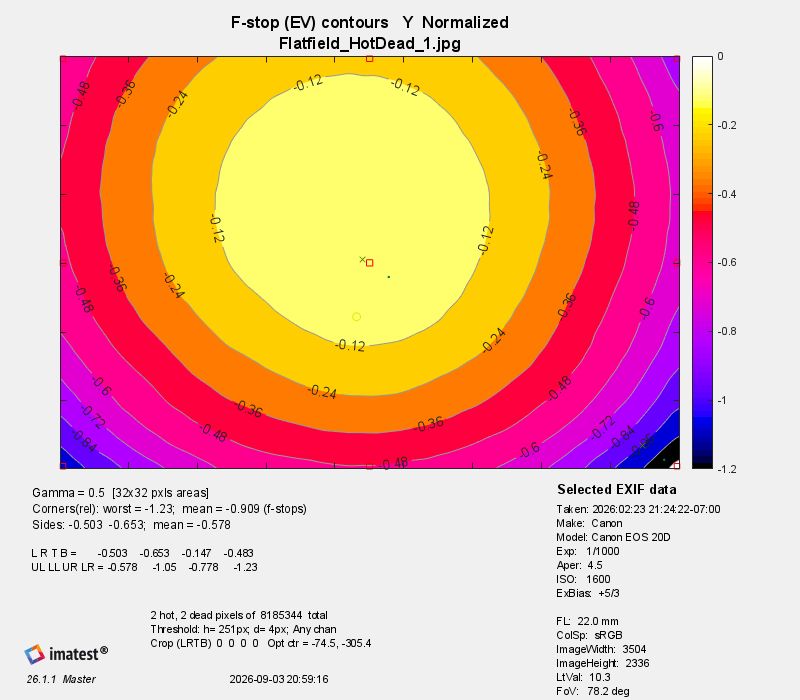
測量伽瑪值可能比較棘手,原因有幾個。 (1) 許多相機的反應曲線很複雜,例如,伽瑪曲線上疊加了「S」形曲線。這意味著伽瑪值會隨亮度而變化。 (2) 有些相機在其 RAW 轉換演算法中採用了自適應訊號處理。這會提高低對比物體的對比(即伽瑪值),降低高對比物體的對比。這在許多場景下都能改善影像質量,但也使得測量變得困難,尤其是在均勻性測試目標對比度接近零的情況下。
兩種等高線圖均可轉換為 3D 圖(僅限Master版本)。以下 3D 圖未經歸一化處理並添加了陰影。 3D 圖很少使用,因為它們速度較慢(但效果可能很漂亮)。
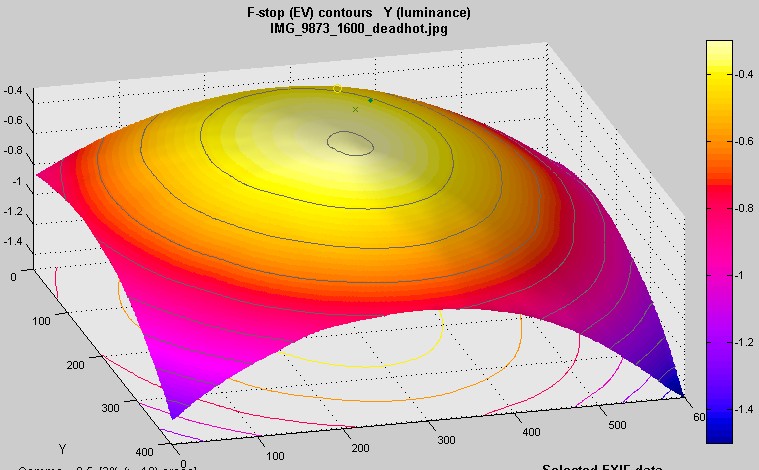
第二個圖中的光圈衰減是由下列方程式推導出來的:
像素等級 = k 1亮度γ ;亮度 = k 2像素等級1/γ和
光圈損失 = log 2 (亮度比) = 3.322 log 10 (亮度比)
其中亮度比是最大亮度與感興趣區域(例如,角落的平均值)亮度的比值。
例如:上圖中的第一張和第二張圖均源自同一影像檔案。在第一張圖中,畫面角落相對於中心的平均像素值是 0.666/0.905 = 0.736 (73.6%)。由於假設 γ 為 0.5(這在數位相機的伽瑪編碼中相當常見),因此畫面角落相對於中心的曝光量為 0.736 1/γ = 0.736 2 = 0.5416。對應的光圈損失為 log 2 (0.5416) = 3.322 log 10 (0.5416) = -0.885 檔。第二張圖的結果略有不同,它是在取對數將結果轉換為光圈值後計算出角落的平均曝光量 (0.894 檔)。
更多圖形請參考平場圖 2 。
網格等高線圖
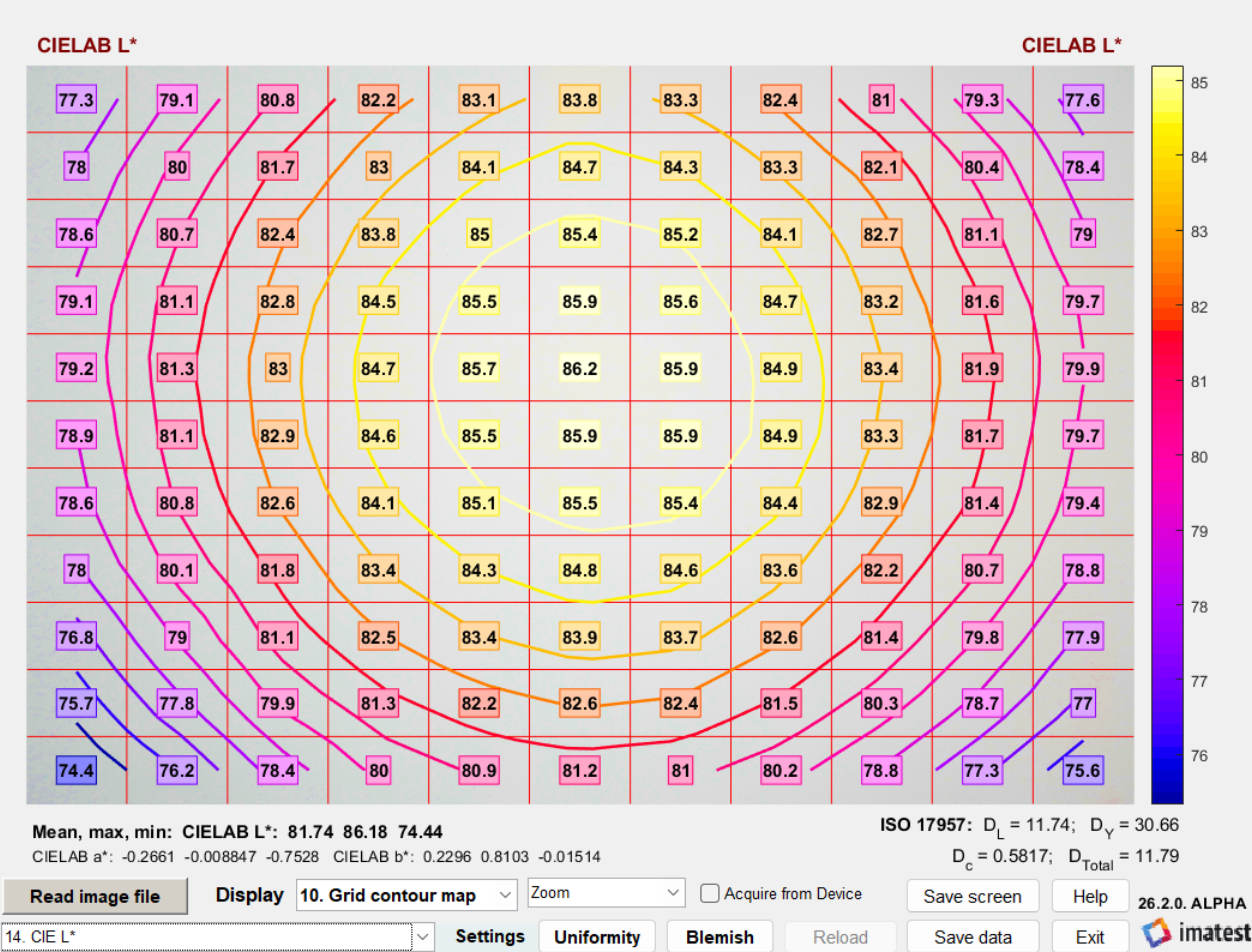
Imatest 2020.2 中引入的網格等高線圖非常適合視覺化結果。它在 Uniformity Interactive 中表現出色,因為您可以快速瀏覽不同的結果。與網格圖(網格圖在網格中顯示兩到三個值,難以閱讀)不同,網格等高線圖僅顯示一個值。但這並非什麼缺點,因為您可以輕鬆地滾動瀏覽結果。
| 展示 1. 平均值(Y 像素) 2. Sigma(Y 像素) 3. 信噪比(Y像素) 4. 訊號雜訊比(分貝)(Y 像素) 5. ΔC 6. Delta-E 7. Delta-C 94 8. Delta-E 94 9. Delta-C 00 10. Delta-E 00 11. 紅藍像素比 12. 紅/綠像素比 13. B/G 像素比 14. CIE L* 15. CIE a* 16. CIE b* 17. 紅色 18. 綠色 19. 藍色 20. CIE X 21. CIE Y 22. CIE Z 23. CIE x 24. CIE y | Uniformity Interactive 中 L* 的網格等值線圖。 |
熱像素和死像素
總計 8185344
閾值:h= 245;d= 10
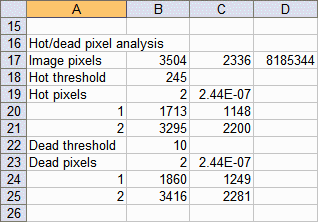
Imatest Master可以偵測熱像素和壞像素。熱像素的值接近或等於感測器的最大值(8 位元檔案中為 255);壞像素的值接近或等於 0。影像處理(尤其是去馬賽克和資料壓縮)可能會改變這些數值。通常需要設定低於 255 且高於 0 的閾值,尤其是在 JPEG 檔案中,即使在最高品質等級下,孤立的像素也會模糊不清。對於以較低品質等級儲存的 JPEG 文件,無法可靠地偵測熱像素和壞像素。
右側顯示的壞點和熱點符合以下標準:它們在任何顏色通道上的數值都高於或低於閾值。可以選擇所有通道或選定的通道。
均勻性分析中的第一個圖顯示了兩個模擬的熱像素 ( x ) 和死像素 ( • )。右側的 CSV 輸出檔案顯示了影像的基本統計資訊(總共 8185344 個像素) 。 h = 245 和d = 10 分別是熱像素和死像素的閾值。圖中顯示了熱像素和死像素的數量和比例,以及前 100 個熱像素和死像素的 x 和 y 座標。下文將介紹的直方圖有助於選擇閾值。
光學中心
光學中心是影像中最亮部分的近似幾何位置。它必須使用質心計算(數學上類似於重心)非常精確地計算,因為雜訊會使非常寬的峰值位置變得不可靠——即使對於高度平滑的影像也是如此。水平 (x) 和垂直 (y) 光學中心使用相同的演算法分別計算。我們描述水平方向的計算。
- 求影像上橫跨且從影像高度的 0.25 到 0.75 倍(即影像高度的一半)的水平帶的平均值( L mean ( x ))。
- 平滑(低通濾波器) L均值( x )。
- 求平滑後的L均值( x )的峰值,記為LpeakX 。 (峰值位置並非光學中心的穩定指標。)
- X 光學中心是由 G(x) = L mean ( x ) - 0.95* L peakX定義的物體的質心,其中L mean ( x ) > 0.95* L peakX 。
此方程式為 X-光學中心 = ∫ x G ( x ) dx ⁄ ∫ G ( x ) dx 。
在亮度等值線圖中,光學中心顯示為黃色圓圈(“O”),並在 CSV 和 JSON 輸出檔中報告。
請注意,這裡描述的(照明的)光學中心是Imatest測量的三個光學中心之一(其他兩個是畸變中心和清晰度中心)。
顏色漸層(不均勻性)
顏色陰影圖顯示了 R、G 和 B 通道之間的比率或差異,或L*a*b* 顏色差異(ΔE、ΔC、ΔE 94 、ΔC 94 、ΔE 00或 ΔC 00 )。下面展示了兩個範例。第一個範例顯示了以紅色與藍色 (R/B) 通道像素比率表示的陰影。繪製的結果已歸一化至最大值 1.0。歸一化僅影響圖表;它使繪製的結果對白平衡誤差相對不敏感。背景圖顯示了色彩誇張的影像(對於低飽和度值,HSV 飽和度 S 增加了 10倍;對於高飽和度值,增加的倍數較小)。
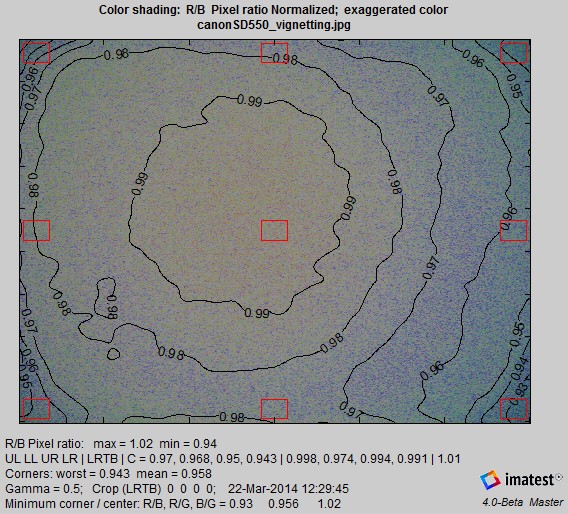
歸一化僅指圖表本身的歸一化。圖表下方顯示的數字未經歸一化處理。
上述未歸一化的 R/B 像素比率最大值和最小值(分別為 1.02 和 0.94)取自整個平滑影像(不限於紅色矩形指示的角落和邊緣區域)。因此,它們往往比正方形的最大值和最小值(顯示在下一行)更為極端,並且它們之間的比率(0.94/1.02 = 0.92)通常低於中心與邊緣和角落之間的最小比率。這些值僅在產生顏色陰影圖時計算並包含在數值輸出(CSV、JSON 和 XML 檔案)中。其他值(來自固定區域)始終計算並包含在數值輸出中。以下 CSV 和 JSON 範例中顯示了 29 個結果中的 2 個。
| 像素比率 | 藍調 | 紅/綠 | 藍調 | 藍/R | 綠/紅 | 黑人/黑人 | ||||||||
| 最大限度 | 1.017 | 1.006 | 1.015 | 1.064 | 1.054 | 1.025 | ||||||||
| 最低限度 | 0.94 | 0.949 | 0.975 | 0.983 | 0.993 | 0.984 | ||||||||
| 詳細的色彩陰影分析:Imatest 3.7+ | ||||||||||||||
| 結果 | 中心 | UL | 二 | UR | LR | L-Ctr | R-Ctr | T-Ctr | B-Ctr | 中心 25% | 最糟糕的角落 | 平均角 | 最佳角落 | 角變率 |
| 紅藍異常 | 1.013 | 0.97 | 0.968 | 0.95 | 0.943 | 0.998 | 0.974 | 0.994 | 0.991 | 1.012 | 0.943 | 0.958 | 0.97 | 2.828 |
| 紅色/綠異常 | 1.005 | 0.98 | 0.979 | 0.961 | 0.963 | 0.994 | 0.984 | 0.997 | 0.994 | 1.004 | 0.961 | 0.97 | 0.98 | 1.945 |
| B/G 異常 | 0.991 | 1.009 | 1.01 | 1.011 | 1.021 | 0.996 | 1.01 | 1.003 | 1.003 | 0.992 | 1.009 | 1.013 | 1.021 | 1.122 |
JSON輸出。影像中的值已高亮顯示。
"pixel_color_stats": "像素比例, R/B ,R/G,R/B,B/R,G/R,B/G",
「最大統計」:[ 1.017 ,1.006,1.015,1.064,1.054,1.025],
「最小值統計」:[ 0.9396,0.9487,0.975,0.9829,0.9933,0.9844 ],
"resTable_comment": "結果表變數以 resTable_ 開頭。",
"resTable_entries": "中心,UL,LL,UR,LR,左中心,右中心,T中心,B中心,中心25%,最差角,平均角,最佳角,角變異百分比",
"resTable_R_div_B_unnorml": [1.0134, 0.9702,0.96837,0.95031,0.94276,0.99793,0.97397,0.99369,0.990991,1.0124,0941,762,79276,027276,027276,27276,27276,27276,09276,2727 . ,0.9702,2.828],
“resTable_R_div_G_unnorml”: [1.0047,0.97956,0.97873,0.9605,0.96265,0.99398,0.98409,0.99673,0.99411,1.0043,0.9605,0.97036,0.97956,1.945],
第二個例子以偽彩色顯示了紅藍比。 (也可以顯示光圈值的差異,但此處未顯示。)繪製的結果已歸一化至 1.0。
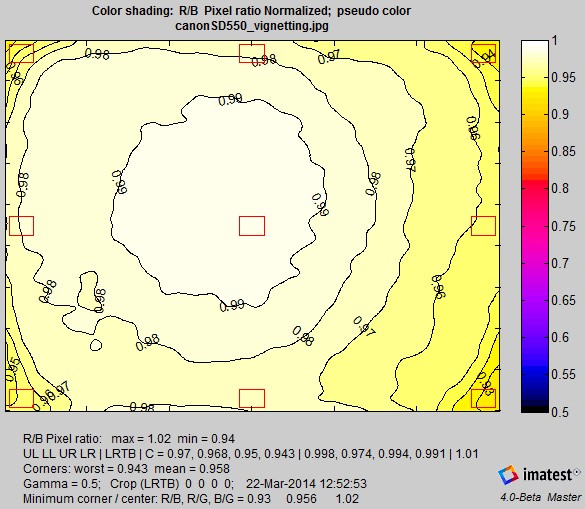
顏色不均勻性可用L*a*b* 顏色差異指標來表示(ΔE = sqrt(ΔL* 2 + Δa* 2 + Δb* 2 ), ΔC = sqrt(Δa* 2 + Δb* 2 ), ΔE 94 , ΔC 94 , ΔE 0 , ΔE 0 , ΔE 0 , Δ ),這些指標均以影像中心為參考(可以是中心區域,其大小在「角點和側邊區域」框中指定;也可以是中心 25% 的區域)。 ΔC 指標對於色彩量測特別重要,因為它們忽略了亮度差異 (ΔL*)。下圖以 3D 圖的形式展示,您可以旋轉該圖以獲得更佳的視覺效果。
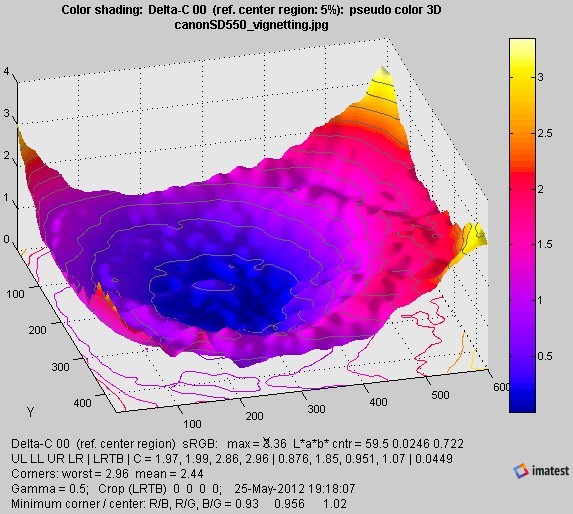
對於 3D 圖,應始終選取「額外平滑」複選框。
均勻性曲線
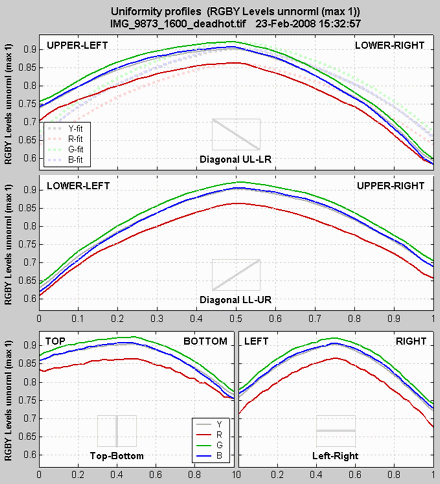
均勻性曲線圖顯示了沿著以下幾條線的影像電平分佈:對角線左上-右下、對角線左下-右上、垂直線上下(中心)和水平線左右(中心)。以下列出了幾種顯示選項。
| RGBY 未歸一化(最大值 1) |
| RGBY 非標準化像素(最大 255) |
| RGBY歸一化(最大值1) |
| 比例:R/G,B/G(G 為常數) |
| RGBY歸一化:所有通道 |
| Delta L* a* b* C* (C* = 色度) |
自變數軸的取值範圍為 0 到 1,步長為 0.025(共 41 個步長)。這 41 個步長的詳細結果將寫入 CSV 和 XML 輸出檔。
多項式擬合:對 R、G 和 B(或 L*、a* 和 b*)進行四階擬合的結果在上圖(對角線 UL-LR)中以虛線表示。擬合方程式為:
y = c₁r⁴ + c₂r⁃ + c₃r² + c₄r + c₅
其中 r 是中心到頂點的距離,已歸一化為中心到頂點的距離(頂點處 r = 1)。 Y 軸擬合線由 R、G 和 B 軸擬合線利用亮度係數計算得出,因此沒有單獨的多項式擬合係數。 R、G 和 B 係數顯示在 CSV 和 JSON 輸出檔中。它們在 CSV 輸出檔中的格式如下:
四階擬合:y = c(1)*r^4 + C(2)*r^3 + ... + c(5) 其中 r 已歸一化為中心到角。 | |||||
| 拉 | 0.045 | -0.108 | -0.081 | -0.083 | 0.866 |
| G | -0.124 | 0.207 | -0.295 | -0.037 | 0.922 |
| B | -0.189 | 0.315 | -0.341 | -0.037 | 0.907 |
網格圖
提供多種網格選擇(3x3 至 32x18)和繪圖計算。
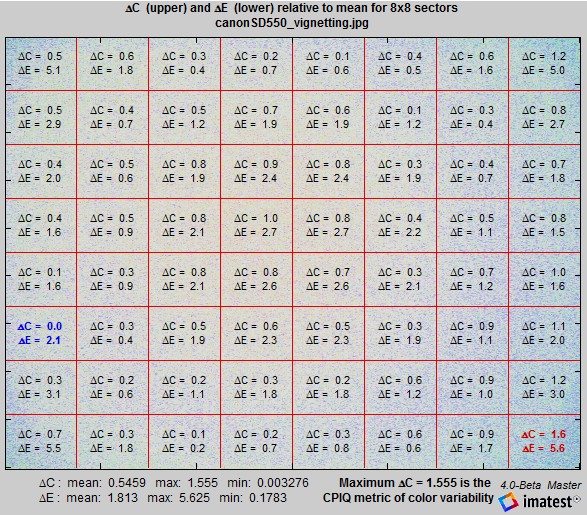
對於實現 CPIQ 第二階段規範的網格圖,使用整個影像的平均值作為計算 ΔC 和 ΔE 的參考。
直方圖
Imatest Master 2.3.11 (2007 年 7 月)引入的直方圖功能,以便於偵測並設定壞點(熱像素、死像素等)的閾值。圖中顯示了紅色、綠色和藍色通道的log10 (出現次數+1)直方圖。 [對數運算可以壓縮影像,即使只有一個壞點也能清晰可見。之所以使用log10 (出現次數+1),是因為 log(0) = −∞(負無窮大),而 log(1) = 0。 ]
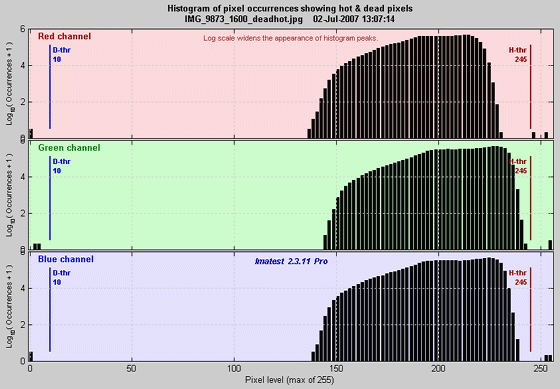
在這個例子中,可以在 0 級和 252 級附近清晰地看到單一壞點。雖然這些壞點是合成的,但由於 JPEG 壓縮,它們的等級略有不同(在 TIFF 檔案中它們等級相同)。左側藍色顯示的是壞點閾值;右側紅色顯示的是熱點閾值。您可以快速查看閾值設定是否正確——它們是否在有效密度區域之外,以及壞點和熱點是否分別高於和低於各自的閾值。如有必要,您可以變更閾值設定並重新執行均勻性檢查。
噪音細節
顯示經過誇張處理或偽彩色處理的雜訊細節影像,並去除長程密度變化。提供四種選項:
| 誇大的局部噪音(標準) | 誇張的局部雜訊影像 |
| 局部雜訊及其輪廓 | 局部雜訊的誇張影像,並添加了輪廓 |
| 帶有色條的偽彩色輪廓 | 局部密度變化的偽彩色影像。影像已進行平滑處理。顏色因影像而異:顏色映射覆蓋了影像的密度範圍。 |
| 帶閾值的斑點檢測(偽彩色) | 偽彩色影像,突出顯示斑點。固定顏色映射。影像已歸一化至平均密度。為清晰起見,顏色映射中僅顯示密度介於 0.9 和 1 之間的區域。 |
| 3D偽彩色輪廓著色 | 3D偽彩色影像可以旋轉以增強視覺化效果。陰影部分突顯輪廓形狀。 |
| 3D偽彩色輪廓 | 在沒有陰影的情況下,顏色映射(將顏色與色階關聯起來)會更加準確。 |
| 3D反轉偽彩色輪廓著色 | 反轉數據(Z軸) |
| 3D反轉偽彩色輪廓 | |
| 3D 點偵測,偽彩色陰影 | 三維斑點偵測。 Z軸始終反轉,因此斑點會更加突出。 |
| 3D 斑點偵測,偽彩色 |
本地噪音資料由下列因素產生:
- 從原始影像中減去高度平滑處理後的影像。這會去除影像中較大的變化(低空間頻率),只保留精細的細節。 (訊號經過高通濾波。 )根據訊號雜訊比(原始影像的平均像素值除以差值影像(步驟 1 的結果)的標準差,即均方根雜訊),將精細細節放大 5 倍或 10 倍。最後,將放大後的訊號進行偏移,使影像的平均像素值顯示為中灰色。
- 如果選擇「局部雜訊並添加輪廓」 ,則輪廓的計算方法是從影像的中等平滑版本中減去高度平滑版本。之所以需要平滑處理,是因為噪音會使輪廓變得粗糙不堪,難以辨認。
下圖(第一張圖)顯示了佳能 EOS-20D 在 ISO 1600 和 10-22mm 鏡頭 f/4.5 光圈下的雜訊細節。不出所料,電子雜訊佔據主導地位。
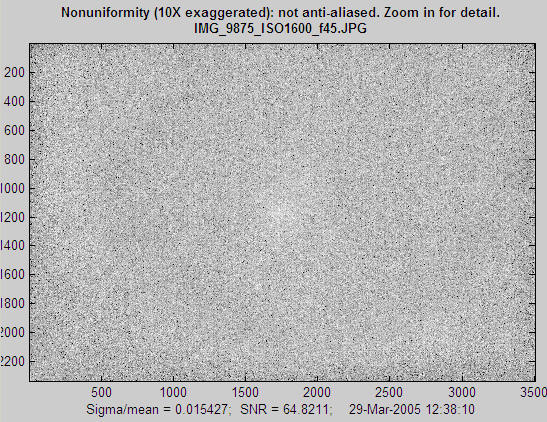
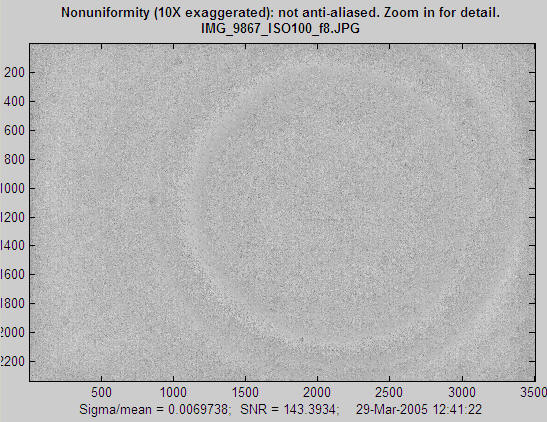
第二張圖(下圖)展示了佳能 EOS-20D 在 ISO 100 和 10-22mm 鏡頭 f/8 光圈下的雜訊細節。由於光圈較小,可以看到一些非常細微的灰塵點。這些灰塵位於感測器前方的抗鋸齒/紅外線濾光片/微透鏡組件上。此組件的厚度可能超過 1 毫米。縮小光圈(增加 f 值)可以減小灰塵點的尺寸,但會使它們變暗。這張影像中還有一個令人驚訝的現象:一些同心圓環狀的雜訊區域,其雜訊強度似乎高於或低於影像的其他部分。這可能是由以下原因造成的:(a) 影像感測器晶片中的類比數位轉換器 (AD 轉換器),例如從 127 層(二進位 01111111)轉換到 128 階(二進位 10000000)時,AD 轉換器可能會出現微小的不連續性;偽影。請記住,這些不規則形狀被放大了 10 倍:在實際影像上,它們是看不見的或幾乎不可見的;在天空等平滑區域,它們可能看起來比較模糊。
這裡展示的是同一幅影像,以偽彩色顯示(顯示變化量),並帶有色標,以及一個直方圖(單一像素的直方圖,而非用於產生左側輪廓圖的平滑影像)。直方圖的比例尺因影像而異;它不像亮度輪廓圖和光圈輪廓圖那樣固定(後者顯示長程、低空間頻率的變化)。由於長程(低空間頻率)密度變化已被移除,因此此直方圖比單獨的直方圖影像(上圖)更窄。它能很好地近似平均感測器雜訊。圓形圖案可能源自於光源、鏡頭和感光元件之間的反射。
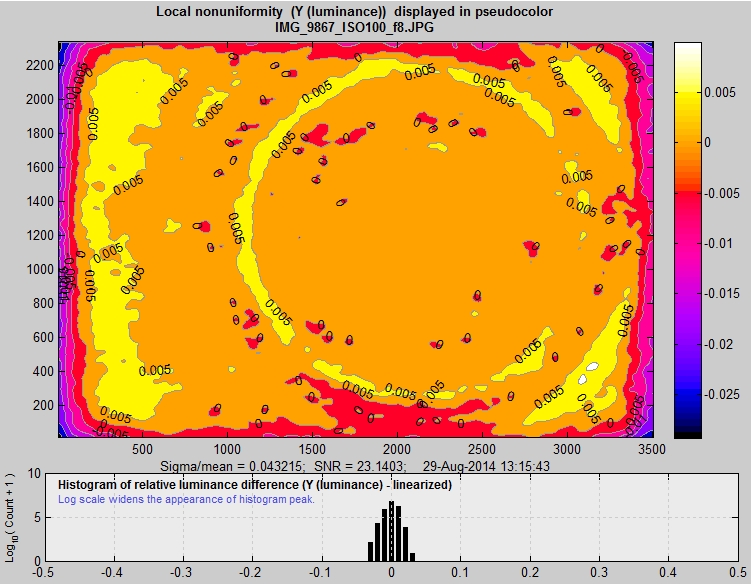 局部不均勻性以偽彩色顯示,Canon EOS-20D,ISO 100,10-22mm 鏡頭,f/8。
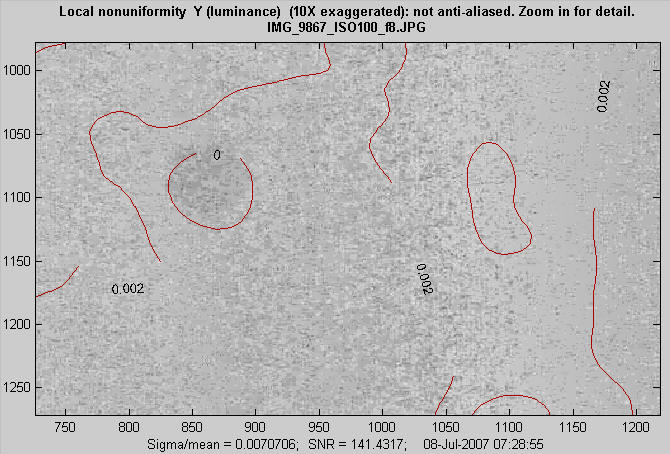
下圖是上圖的放大圖,以畫面左側的灰塵點為中心。您可以使用滑鼠繪製矩形框來放大圖像,或直接點擊想要放大的區域。雙擊影像上的任何位置即可恢復原始影像。
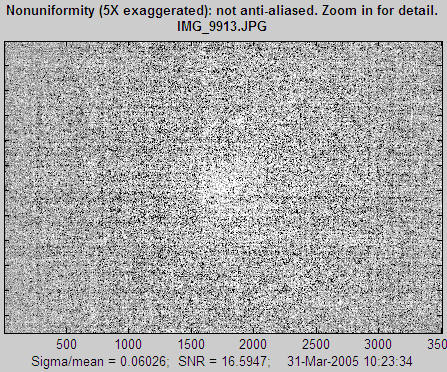
下圖是曝光少於兩檔(最大亮度為 0.161,滿分 1 檔)、光圈 f/4.5、ISO 100 的照片的雜訊細節圖。圖中清晰可見一個圖案。雖然看起來很嚇人,但這個圖案在圖中是看不見的,原因有二:(a) 它位於非常暗的區域;(b) 它存在混疊現象。實際圖案的空間頻率要高得多,因此更難辨認。你需要放大才能看到真實的圖案,而它實際上比圖中顯示的要模糊得多。
斑點偵測(配合瑕疵偵測功能效果更佳)
| 注意:瑕疵偵測功能對瑕疵偵測的處理更加精細和精確,它允許使用者調整瑕疵過濾和閾值,從而標記可見瑕疵,忽略不可見瑕疵(低於可見閾值)。此過濾功能是基於對人眼視覺的理解。 |
由於瑕疵檢測功能中的斑點檢測效果要好得多,因此除非您按下下面的按鈕,否則此描述將被隱藏。
顯示更多顯示更少
在「雜訊詳情」彈出式選單中選擇「帶閾值的斑點偵測(偽彩色)」時,偽彩色顯示會突出顯示暗點(例如感測器上的灰塵造成的斑點),並最大限度地減少雜訊、亮點和遠距離密度變化。以下網路攝影機影像(原始寬度為 1600 像素)包含兩行共五個模擬斑點(由影像編輯器新增)。其他不規則之處則來自感測器本身。
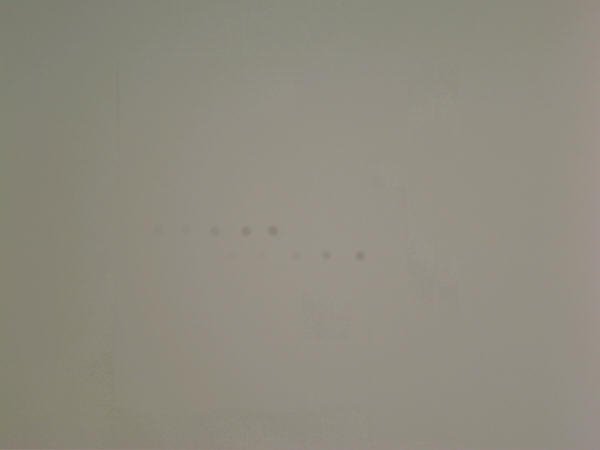
網路攝影機影像,有 10 個模擬斑點(兩行,每行 5 個)
使用標準偽彩色輪廓和色條顯示時,較暗的斑點清晰可見,但較亮的斑點在整體密度變化中被掩蓋了。
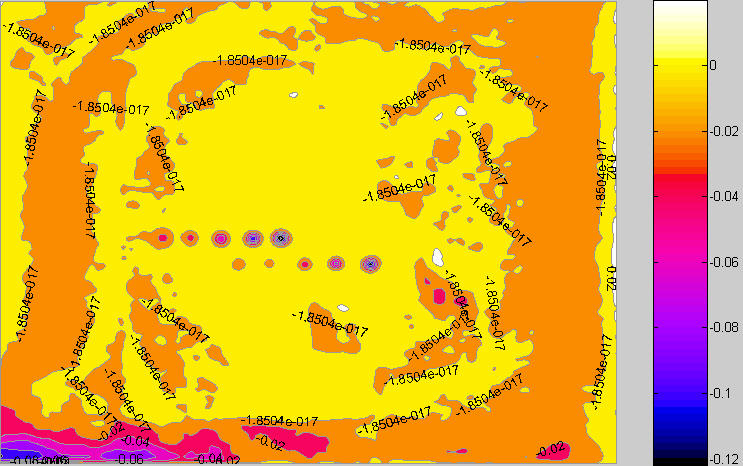
帶有斑點的影像:標準偽彩色顯示
但它們在目標檢測顯示中表現突出。演算法上的差異如下所述。
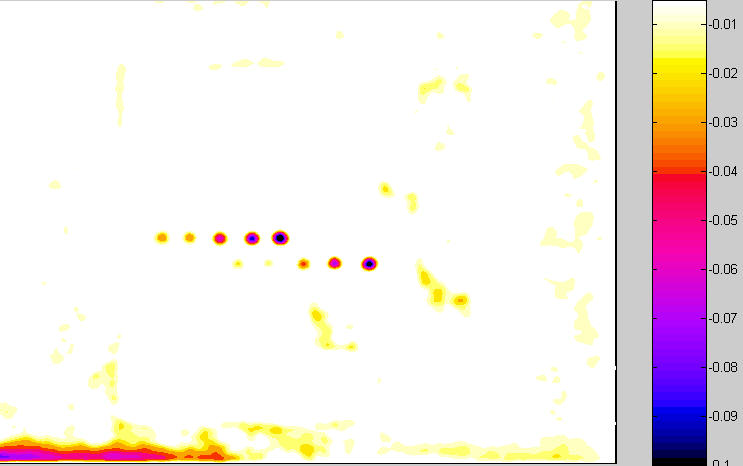
帶有斑點的圖像:斑點檢測顯示
選擇「色條的偽彩色輪廓」時,影像會被歸一化到其平均值。然後,透過從影像的中等平滑版本中減去高度平滑版本來計算局部變化。這與上文所述的「新增輪廓的局部雜訊」顯示器中所使用的輪廓資料相同。選擇“帶有閾值的斑點檢測(偽彩色)”時,則存在一些差異。
- 影像的「高度」平滑版本平滑程度較低,因此更能突顯局部差異。
- 等高線圖採用固定的顏色映射,僅顯示介於 -0.005 (-0.5%) 和 -0.1 (-10%) 之間的數值。 -0.005 的值約為斑點可見性的閾值,而 -0.1 的值則代表高可見性斑點的密度。所有高於 -0.005 的值均顯示為白色,所有低於 -0.1 的值均顯示為黑色。標準偽彩色圖的顏色映射是可變的,基於處理後影像的最小值和最大值。
這種方法可以去除最終圖表中許多幹擾性的細節,使斑點清晰可見。
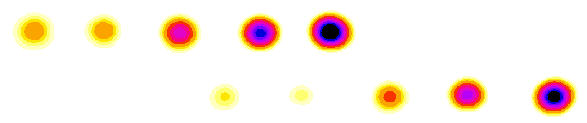
詳情:模擬光斑和光斑檢測顯示
CSV 和 JSON 輸出文件
CSV 和 JSON 輸出檔包含結果摘要。大多數結果的含義顯而易見。
- 影像像素包含影像的寬度、高度和總大小(以像素為單位)。熱像素和死像素分別顯示總數和佔總像素數的比例。
- 列出了熱像素和死像素的 x 和 y 座標。最大值為 100。座標以像素為單位,從左上角開始計算。
它們還包含EXIF 數據,即影像元數據,其中包含重要的相機、鏡頭和曝光設定。若要讀取所有圖片檔案格式的詳細 EXIF 數據,我們建議您下載、安裝並選擇Phil Harvey 的 ExifTool ,具體操作請參閱此處。
如果您需要更多 .CSV 輸出文件,請聯絡Imatest。 JSON輸出檔案包含與 CSV 檔案類似的結果,但只需一行程式碼即可匯入外部程式。文件內容大多一目了然。如有任何疑問或建議,請與我們聯絡。
.CSV 輸出檔包含其他統計資料。大多數資訊的含義顯而易見。
- 影像像素包含影像的寬度、高度和總大小(以像素為單位)。熱像素和死像素分別顯示總數和佔總像素數的比例。
- 列出了熱像素和死像素的 x 和 y 座標。最大值為 100。座標以像素為單位,從左上角開始計算。
如果您需要額外的 CSV 或 JSON 輸出,請聯絡Imatest。 JSON輸出檔包含的結果與.CSV檔類似,其內容也基本一目了然。該檔案儲存在 [ root name ].json 目錄下。